
By Équipe éditoriale d'EVST · Examiné par Équipe éditoriale d'EVST · Dernière mise à jour : 10 octobre 2026 · Politique éditoriale · Politique correctionnelle · Termes
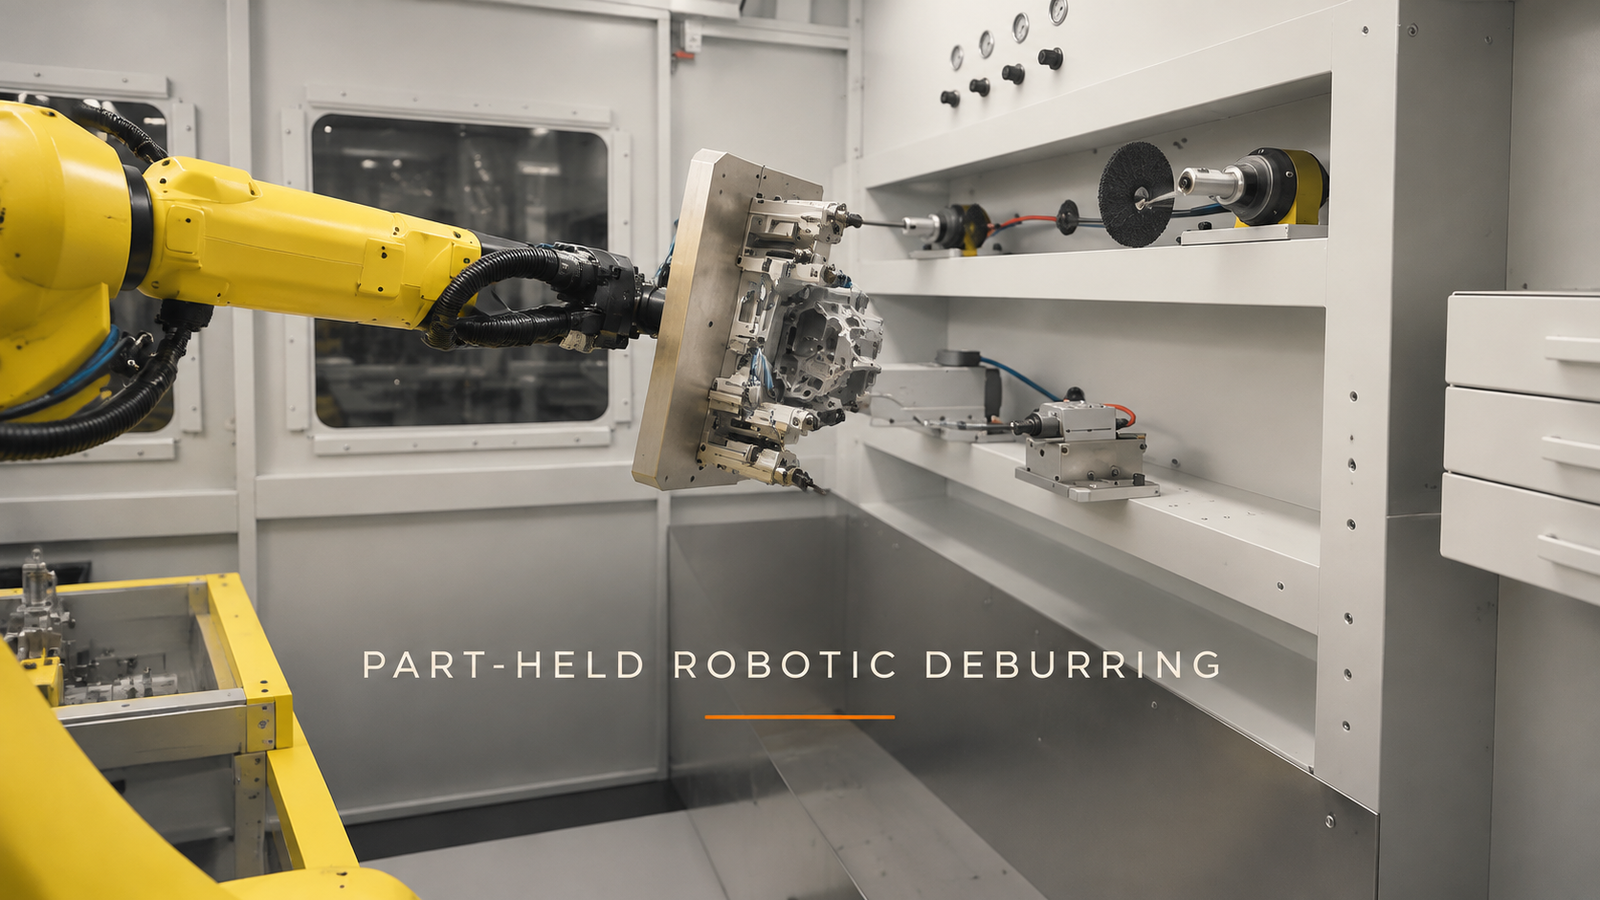
L'ébavurage de pièces robotisées fonctionne lorsque la pièce peut être divisée en surfaces de préhension sûres, arêtes de travail exposées et zone de transition sécurisée entre elles. Le robot doit maintenir la pièce stable sur un grand plateau de fixation monté sur son poignet tout en présentant chaque arête extérieure requise à l'outil rotatif fixe. Si le dispositif de fixation recouvre une arête, perd son support lors d'un virage ou entre en collision avant l'approche suivante, l'ajout de nouvelles positions du robot ne résoudra pas le problème.
Envoyez-nous le dessin de votre pièce et votre production journalière.et nous allons préparer un concept de cellule et une estimation du temps de cycle. Marquez les bords qui nécessitent un traitement et toutes les surfaces qui doivent rester exemptes de contact avec l'appareil.
Divisez la pièce avant de planifier le parcours du robot.
Le premier dessin utile n'est pas une trajectoire de robot, mais une représentation surfacique de la pièce. Attribuez à chaque zone pertinente un rôle précis : disponible pour la préhension, nécessaire à l'ébavurage, protégée des marques de fixation, utilisée pour le positionnement ou requise pour le dégagement lors de la rotation de la pièce. Sur les petites pièces complexes, ces rôles sont souvent très proches les uns des autres. Une face qui semble pratique pour le support peut se trouver à proximité d'une arête qui doit passer devant l'outil ; une bride fixée en toute sécurité dans une orientation donnée peut devenir le principal point de collision après la rotation du poignet.
| Zone partielle | Question à répondre | Conséquence de conception |
|---|---|---|
| Visage agrippant | Le dispositif peut-il tenir ici quelle que soit son orientation ? | Définit la position de la pince et la direction du support |
| bord de travail | Peut-il atteindre l'outil fixe sans que le dispositif de fixation n'entre dans la zone de l'outil ? | Définit la longueur du bord exposé et l'angle d'approche |
| Fonction de localisation | Le processus se répète-t-il sans utiliser de surface réservée au traitement ? | Définit la manière dont la pièce se positionne sur la plaque de fixation |
| Surface protégée | Doit-elle éviter tout contact avec la pince ou les débris d'outils ? | Ajoute des coussinets, une protection ou une zone de préhension différente |
| Enveloppe de transition | Qu’est-ce qui traverse l’espace lorsque le poignet se retourne et s’incline ? | Définit le dégagement autour des outils et des protections |
Cette configuration permet d'éviter une découverte fréquente en fin de processus : le robot peut atteindre l'outil, mais le dispositif de fixation bloque précisément la zone à laquelle il faut accéder.
Dans cette cellule, la pièce se déplace et l'outillage reste fixe.
La cellule décrite utilise un robot jaune à six axes pour transporter une petite pièce complexe d'une table frontale vers un outil rotatif fixe. Une grande plaque de fixation métallique rectangulaire est placée sur le poignet du robot, la petite pièce étant fixée à cette plaque.
Le robot soulève la pièce par l'avant et se tourne vers l'outillage fixe. Il modifie l'orientation de son poignet, guide un bord jusqu'à une position d'usinage, se retire, retourne la pièce et se rapproche à nouveau. Différentes faces et contours extérieurs sont ainsi présentés au fil de ces mouvements. Vers la fin, le robot quitte la zone d'usinage et replace la pièce sur la table avant.
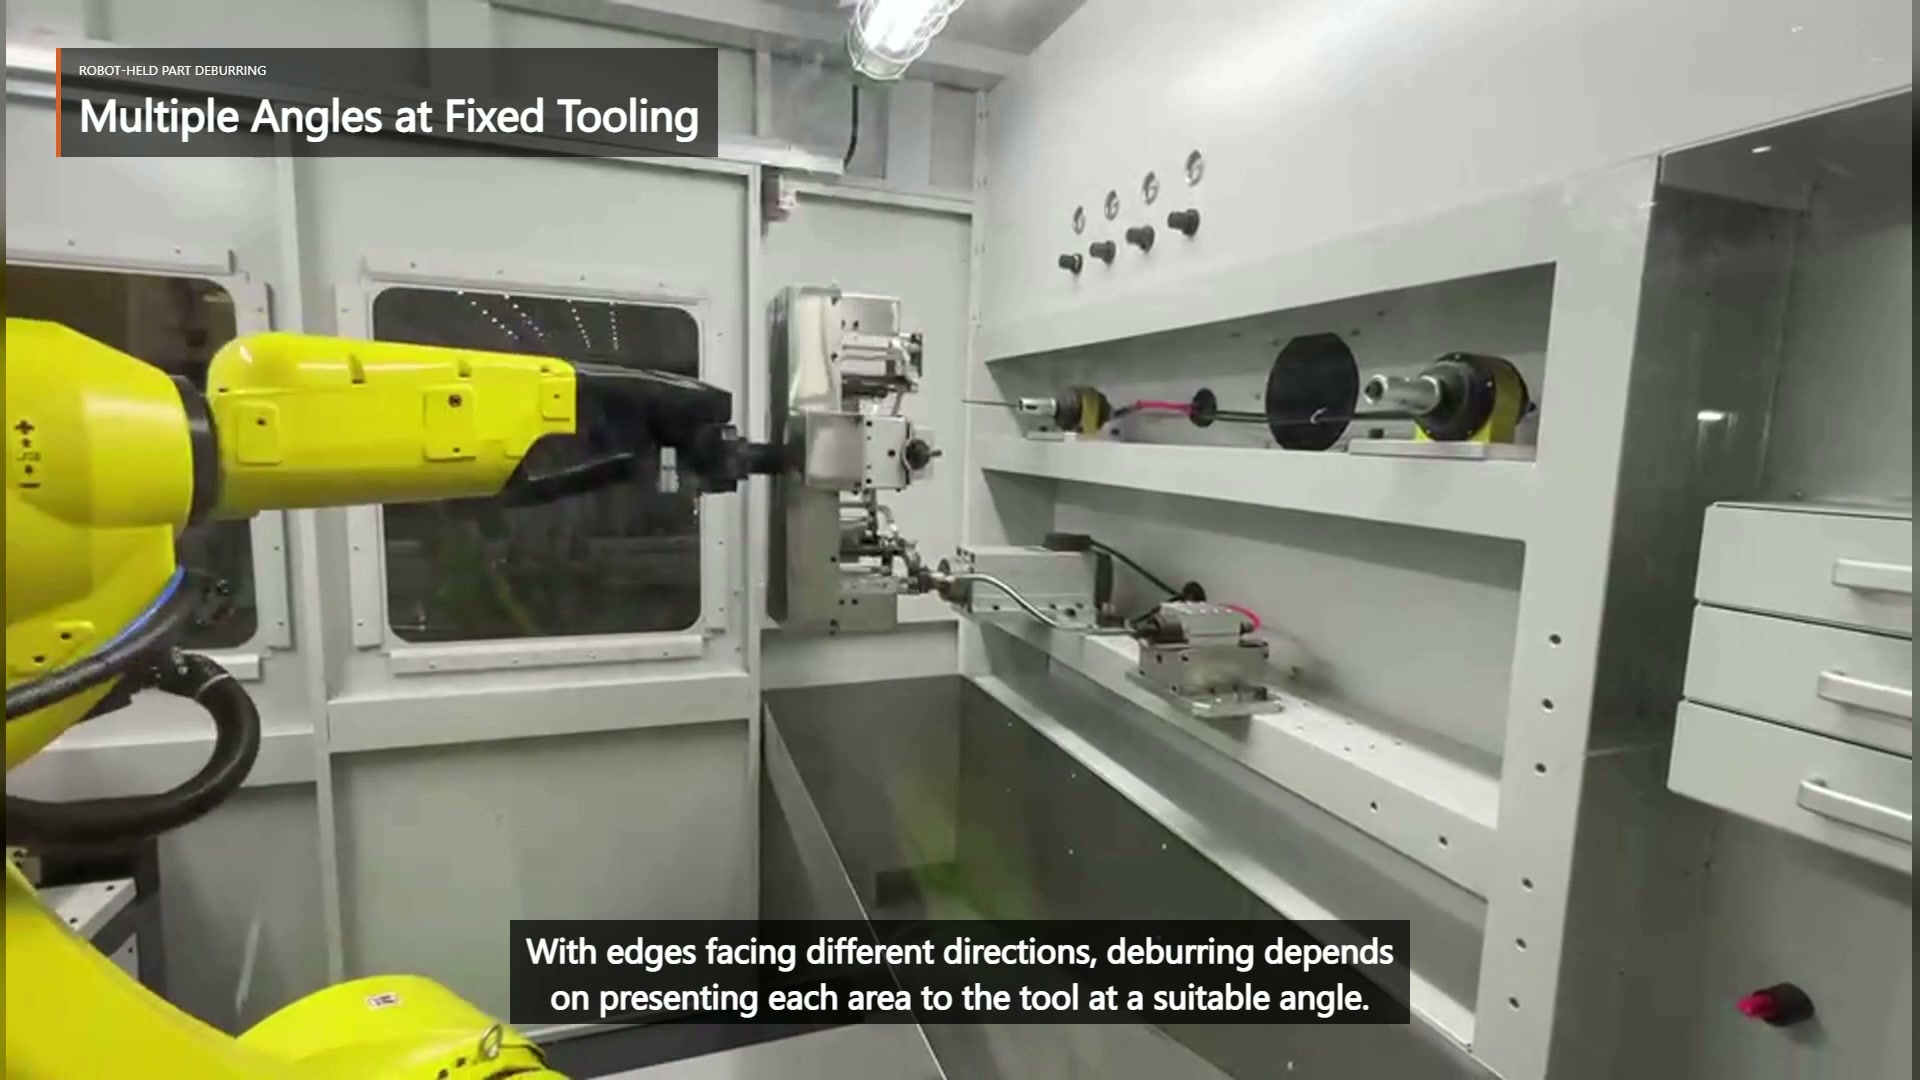
Ce dispositif déplace la pièce à usiner au lieu de faire tourner un outil motorisé autour d'elle. Cela permet d'accéder à plusieurs bords extérieurs sans repositionner l'équipement fixe. Il reporte également la principale contrainte de planification sur le dispositif de fixation : la plaque, les brides et la pièce doivent rester stables pendant que leur enveloppe combinée pivote selon de nombreuses orientations.
Donnez à chaque avantage opérationnel une approche valable
Une arête n'est pas accessible simplement parce qu'elle est visible. Il faut une approche permettant que l'orientation locale de l'arête soit compatible avec l'outil fixe, que la pièce puisse franchir la position d'usinage et que la plaque de fixation reste à l'extérieur de l'outil et de la structure environnante. Le robot doit également pouvoir entrer et sortir de cette approche en toute sécurité.
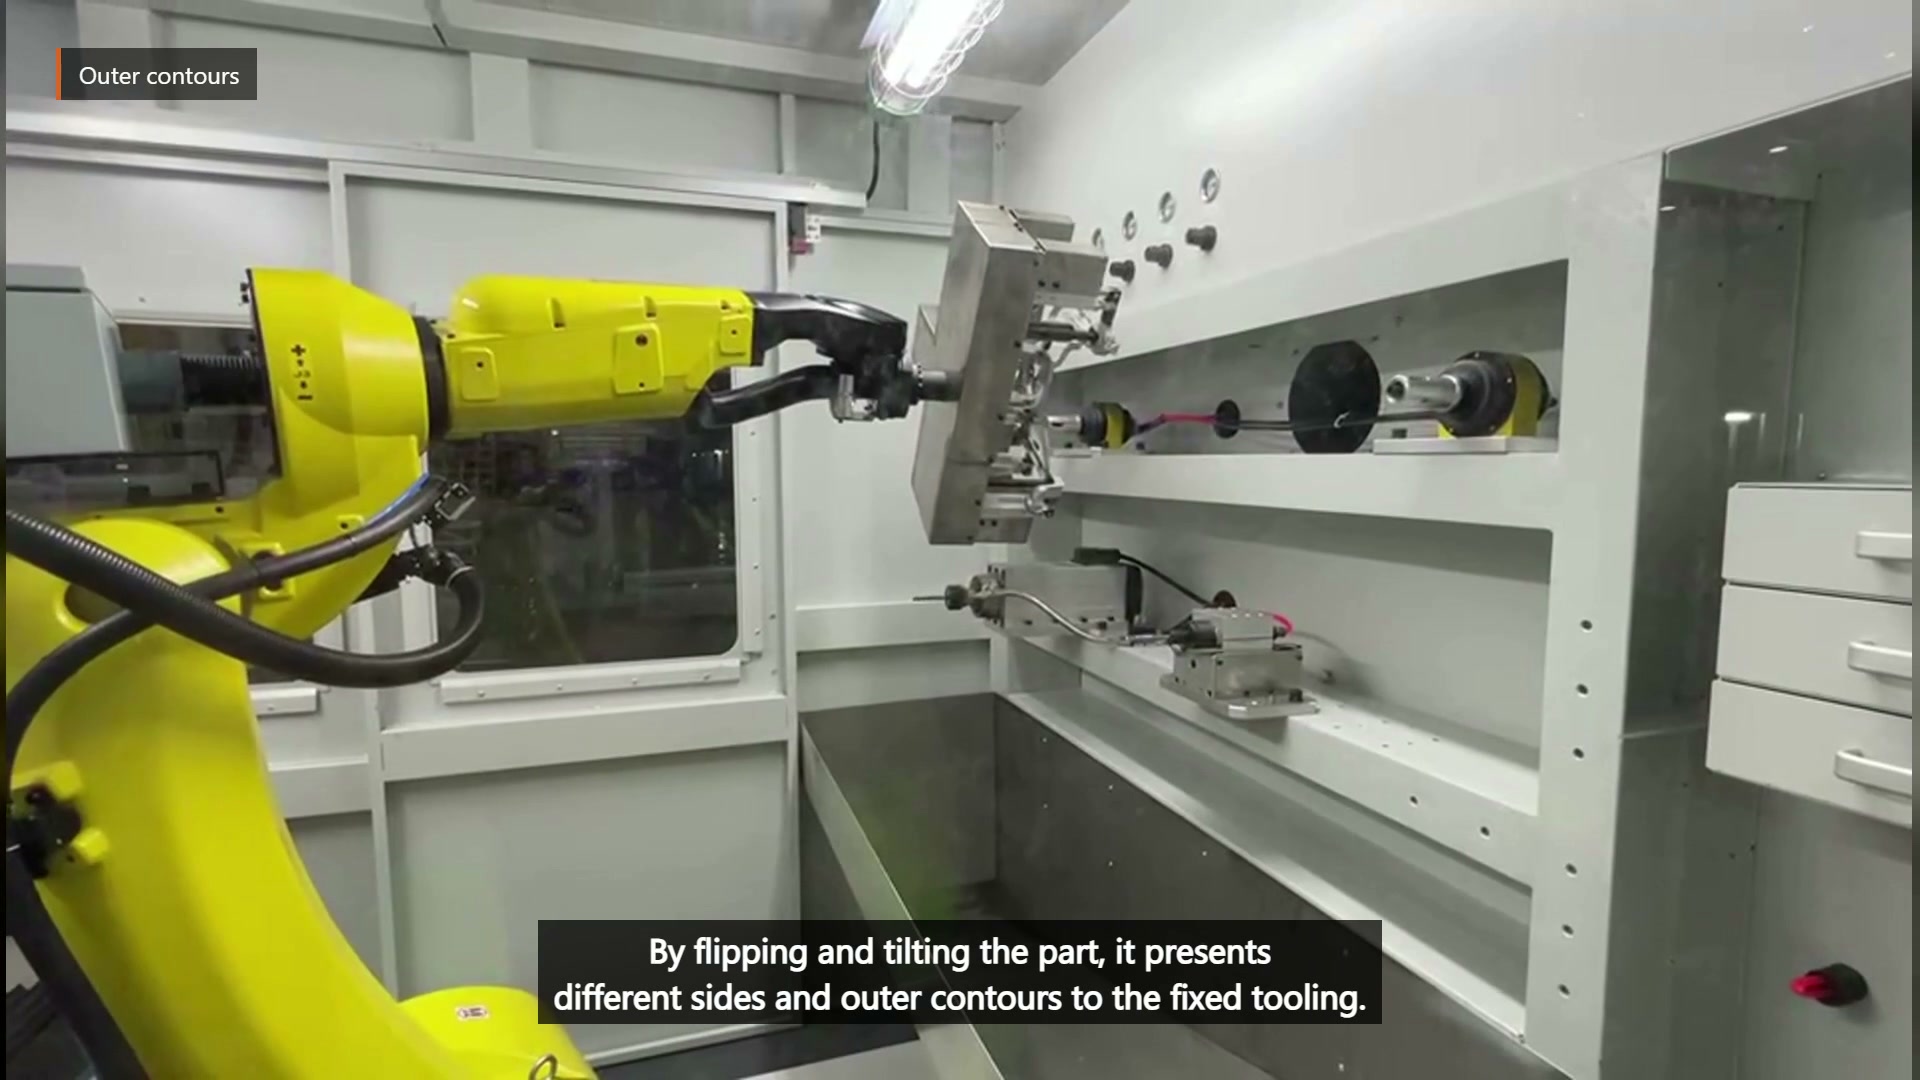
Élaborez le plan de processus arête par arête. Pour chaque zone requise, notez la configuration de préhension, l'orientation de la pièce, la position de l'outil, la direction d'entrée, la direction d'usinage et la direction de retrait. Regroupez ensuite les arêtes pouvant être usinées avec un dispositif de fixation stable et une position du poignet compatible. Les arêtes inaccessibles sans masquer la zone de travail ou sans transformer la plaque de fixation en obstacle peuvent nécessiter une seconde configuration, un dispositif de fixation différent ou une autre répartition du travail.
Dans cette cellule, la zone d'outillage comporte des outils montés à différents endroits. Il convient d'identifier les besoins de chaque arête et de déterminer la position d'outil fixe offrant l'accès requis, plutôt que de contraindre tous les accès à passer par une seule position.
Considérez chaque réorientation comme un problème de dégagement distinct.
Les phases de traitement ne représentent qu'une partie du mouvement. Entre ces phases, le robot retire, retourne ou incline la pièce à plusieurs reprises, puis s'en approche à nouveau. Lors de ces transitions, le coin le plus éloigné de la plaque de fixation rectangulaire peut se rapprocher davantage de l'outillage, de l'enceinte ou de la table que de la pièce elle-même.
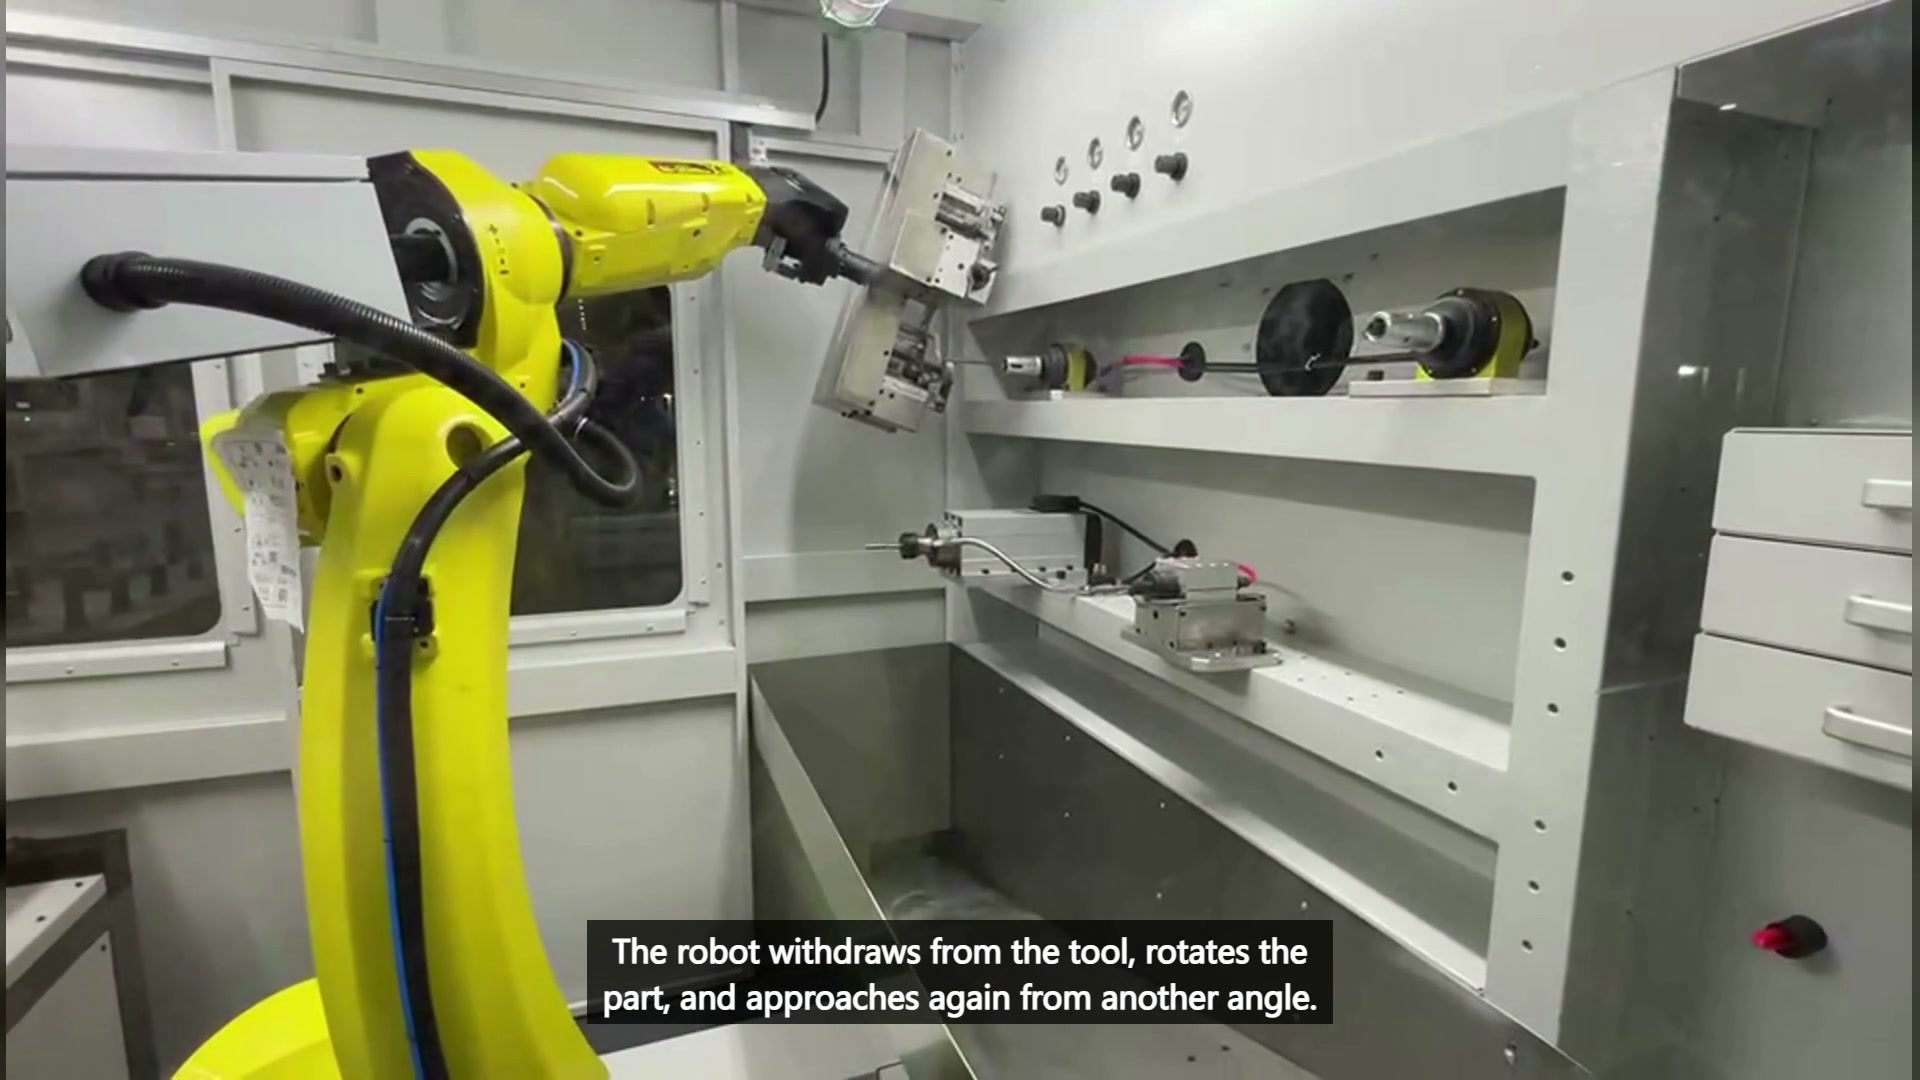
Vérifiez l'enveloppe de mouvement complète pour chaque transition. Incluez la plaque, les brides, les fixations, la pièce, les flexibles et tout support saillant. Un modèle de collision basé uniquement sur la forme de la pièce ne prend pas en compte les éléments de fixation qui définissent souvent le point le plus large ou le plus long. Veillez à ce que les mouvements de retrait soient suffisamment longs pour dégager l'outil avant d'effectuer de grandes rotations du poignet et assurez-vous que l'approche suivante ne croise pas une position précédente de l'outil.
La séquence doit être compréhensible sans avoir recours à l'apprentissage par essais et erreurs sur la machine. Un ordre clair pourrait consister à regrouper les bords extérieurs proches, à se retirer dans une zone sûre, à effectuer une grande réorientation, puis à s'approcher du groupe suivant. L'ordre optimal dépend de la géométrie et de l'accessibilité ; il ne peut être déduit d'une règle générique ni du nombre de virages visibles.
La stabilité doit survivre à la position la moins favorable
Un dispositif de fixation maintenant la pièce sur la table avant peut se comporter différemment selon que le poignet l'incline, la retourne ou la présente de côté. La direction de la charge change par rapport aux supports, et le point de contact de l'outil se situe à différentes distances du dispositif. Il convient de concevoir en fonction de l'orientation la moins favorable, et non de la position de préhension la plus aisée.
Examinez l'emplacement de la pièce, les dispositifs empêchant sa translation et sa rotation, ainsi que la manière dont la force de serrage atteint les supports. Maintenez le contact près des zones rigides lorsque le dessin le permet. Évitez d'utiliser un bord fin ou fragile simplement parce qu'il est facile d'accès. Si plusieurs variantes de pièces partagent la même cellule, vérifiez que le même système de positionnement permet d'exposer tous les bords requis.
L'enregistrement vidéo confirme que le dispositif de fixation reste bien en place lorsque le robot présente différentes faces. Il ne fournit cependant aucune donnée sur la force de serrage, la vitesse d'enlèvement de matière, la finition ou la qualité. Ces résultats nécessitent des essais avec la pièce, le dispositif de fixation et l'outillage utilisés.
Questions à régler avant un essai pilote
Est-il possible de finir tous les bords en une seule opération de préhension ?
Uniquement si les surfaces de préhension et de positionnement choisies permettent d'accéder à toutes les arêtes requises et si l'encombrement total du dispositif dégage tous les outils lors des transitions. Une cartographie des surfaces et une étude de pose permettent d'identifier les conflits avant l'essai.
Un seul outil fixe suffit-il ?
Cela dépend de la géométrie des arêtes et du procédé sélectionné. Ne présumez pas d'un outil à partir d'une vue partielle de la cellule. Associez chaque arête à l'accès à l'outil requis, puis déterminez si une ou plusieurs positions fixes sont nécessaires.
Que faut-il vérifier lors de l'essai d'échantillon ?
Vérifiez la stabilité de maintien, l'accès à chaque arête répertoriée, le dégagement lors des retraits et des rotations, ainsi que le résultat du traitement requis sur le dessin. Utilisez l'essai pour définir les paramètres du processus ; ne les déduisez pas de la vidéo.
Que faut-il envoyer pour une revue technique ?
Veuillez fournir le dessin de la pièce, le rapport de production journalier, les variantes de la pièce et une liste des arêtes marquées. Indiquez les surfaces de préhension autorisées, les surfaces protégées, les repères de positionnement et toute zone devant rester visible pour inspection. Si un processus manuel est en cours, décrivez les outils et leur ordre d'utilisation. Précisez l'état d'arête requis, soit par le dessin, soit à l'aide d'échantillons conformes.
Grâce à ces informations, nous pouvons distinguer les surfaces de préhension des arêtes de travail, comparer les concepts de fixation, regrouper les approches compatibles et planifier un essai pilote. Discutez de votre application d'ébavurage robotisé avec EVST ou par courriel sales@evsrobot.com avec le dessin de votre pièce et votre production journalière pour un concept de cellule et une estimation du temps de cycle.
Cet article traite des mouvements visibles des pièces maintenues par le robot et des principes généraux de planification des dispositifs de fixation ; il ne précise pas les spécifications des matériaux et des outils, les paramètres de processus, la finition, le taux d’enlèvement de matière, le résultat de qualité ni le temps de cycle de cette cellule.