
Par l' Équipe d'ingénierie des applications EVST Dernière mise à jour : 12 juin 2026 · Révisé par EVST, ingénierie de finition robotisée
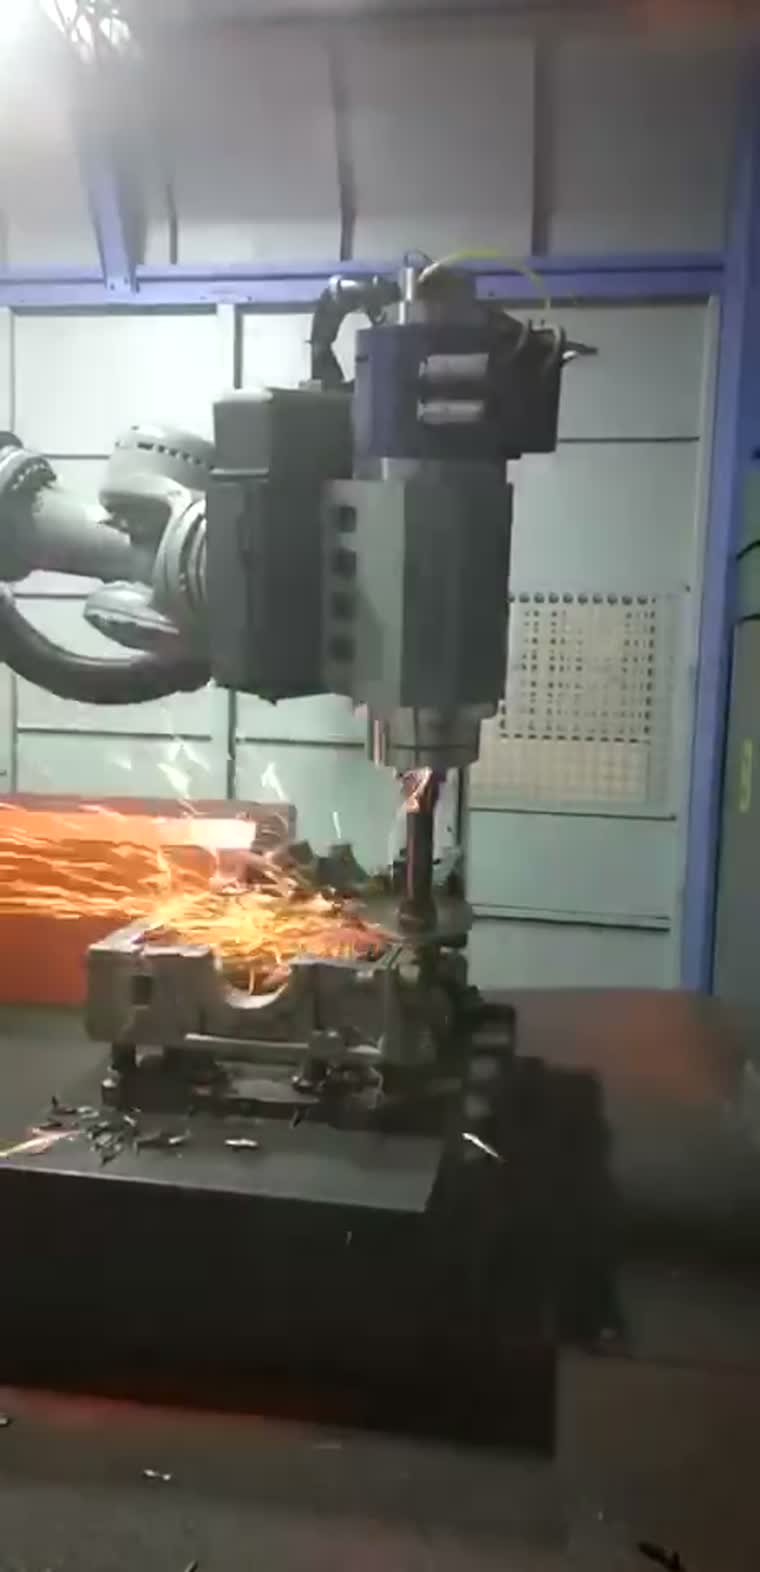
Un robot d'ébavurage pour pièces moulées en aluminium utilise un scanner 3D pour modéliser chaque pièce avant l'usinage, puis calcule une trajectoire d'ébavurage adaptée à chaque pièce. Ainsi, l'outil suit précisément l'emplacement des bavures et des défauts de joint, au lieu de répéter un programme fixe. Les bavures sont éliminées en une seule passe, les arêtes sont ébavurées de manière lisse et uniforme, et les pièces sont conformes à une norme unique, quelles que soient les variations entre les pièces moulées. Ce guide explique pourquoi l'ébavurage manuel de l'aluminium coulé est difficile, comment fonctionne l'ébavurage adaptatif par vision 3D et où il trouve sa place.
Points clés à retenir
- Les bavures de moulage et de ligne de séparation sur les pièces moulées sous pression se situent à des endroits variables, de sorte qu'un programme rigide à trajectoire fixe les manquera ou les sur-rectifiera.
- Une tête de vision 3D scanne d'abord chaque pièce et adapte la trajectoire de l'outil en temps réel — l'outil va là où se trouve la bavure.
- L'aluminium coulé est mou et encrasse l'outillage ; les paramètres de rectification et la force de contact sont adaptés en conséquence.
- Les bavures et les imperfections sont éliminées en une seule passe, de manière homogène d'une pièce à l'autre, ce qui élimine le besoin de recourir au savoir-faire d'un expert.
- Les poussières et les particules métalliques fines sont capturées dans une cellule entièrement fermée, améliorant ainsi la qualité de l'air et la sécurité dans l'atelier.
Destiné aux responsables de lignes de finition et aux ingénieurs de procédés travaillant avec des pièces moulées en aluminium. Ce document traite de l'ébavurage robotisé adaptatif par vision 3D ; il s'applique aux articulations, aux sous-châssis, aux blocs-cylindres et aux carters de moteur.
Pourquoi l'ébavurage manuel des pièces en aluminium moulées sous pression est difficile à réaliser.
Le moulage sous pression génère des bavures le long de la ligne de joint et des ébavures autour des points d'injection, des trous et des bords ébarbés. Trois éléments rendent l'usinage manuel particulièrement difficile :
- L'emplacement de la bavure varie. Les variations d'une pièce à l'autre, les différences de finition et l'usure des outils font que la bavure ne se dépose jamais exactement au même endroit ; il faut donc la retrouver sur chaque pièce.
- L'aluminium est mou et collant. Il encrasse rapidement le broyeur et laisse des bavures plutôt qu'une coupe nette, la sensation et la pression sont donc primordiales.
- C'est poussiéreux et répétitif. La poussière fine d'aluminium, les vibrations et la fatigue dégradent à la fois le confort de l'opérateur et la constance du résultat tout au long de son poste.
Le résultat est une qualité qui repose sur le savoir-faire d'un seul vétéran et qui se dégrade avec la fatigue.
Comment fonctionne l'ébavurage adaptatif par vision 3D
Les cellules de finition des lunettes EVST sont dotées d'un Méthode de numérisation en premier: laissez le robot sur le lien la pièce avant le meulage, plutôt que de supposer que chaque pièce moulée se trouve au même endroit. La séquence :
| Etape | Ce qui se produit |
|---|---|
| 1 · Scanner | Une tête de vision 3D scanne la pièce moulée chargée et construit un modèle de cette pièce exacte. |
| 2 · Plan | Le système calcule le parcours d'ébavurage et détermine les arêtes à casser pour chaque partie. |
| 3 · S'adapter | La position de la bavure variant d'une pièce à l'autre, le scan se corrige en temps réel — l'outil suit la bavure réelle. |
| 4 · Ébavurer | Les bavures et les défauts de coupe sont éliminés en une seule passe ; les bords se cassent de manière lisse et uniforme. |
Comme le parcours est généré à partir du scan au lieu d'être rejoué à l'aveugle, les variations d'ajustement qui compromettraient un programme fixe sont absorbées automatiquement.
Robot manuel vs. robot à trajectoire fixe vs. robot adaptatif à vision 3D
| Meulage manuel | Robot à trajectoire fixe | robot adaptatif à vision 3D | |
|---|---|---|---|
| Gère les variations d'une pièce à l'autre | Oui, au toucher | Mal — ratés/sur-broyages | Oui, le scan corrige |
| Cohérence entre les pièces | Faible (fatigue) | Moyenne | Haute |
| Accordage en aluminium doux | Sensation de l'opérateur | Parfaitement fixé | Paramètres + force de contact réglés |
| Exposition à la poussière | Haute | Ci-joint | Capture entièrement fermée |
| Meilleur rapport qualité/prix | Pièces uniques, retouches | Pièces identiques et bien fixées | Pièces moulées sous pression à volume variable |
Paramètres et force de contact, optimisés pour l'aluminium coulé
La malléabilité de l'aluminium coulé est prise en compte dans le processus, et non négligée : abrasifs de meulage/brossage, vitesse de broche et force de contact Les réglages sont adaptés à l'alliage afin que l'outil élimine la bavure sans s'encrasser ni creuser le matériau tendre de base. Le contrôle précis de la force permet à l'outil de suivre le tranchant réel plutôt qu'un tranchant nominal.
Où ça s'intègre
Les pièces moulées en aluminium à volume variable, moyen à élevé, sont celles qui en bénéficient le plus :
- Fusées de direction et sous-châssis — pièces de châssis structurelles moulées avec des lignes de séparation complexes.
- Blocs-cylindres et culasses — des pièces moulées pour groupes motopropulseurs comportant de nombreuses arêtes et alésages.
- Carter de moteur et de pompe — pièces moulées à parois minces pour lesquelles le sur-rectification est coûteux.
La pièce reste en place pendant que le robot effectue la séquence complète d'ébavurage ; la poussière et les particules fines sont capturées dans la cellule fermée.
Foire aux questions
Cela fonctionne-t-il si chaque moulage est légèrement différent ? Oui, c'est tout l'intérêt de la numérisation préalable. La trajectoire d'outil est générée pour chaque pièce à partir du scan 3D, ce qui permet de compenser les variations d'une pièce à l'autre au lieu de perturber un programme fixe.
Pourquoi ne pas simplement utiliser un robot à trajectoire fixe ? Un parcours fixe suppose que la bavure se situe toujours au même endroit. Or, sur les pièces moulées sous pression, ce n'est pas le cas ; un programme d'usinage à l'aveugle ne parvient donc pas toujours à éliminer les bavures ou à sur-rectifier la base tendre. Le balayage permet de s'affranchir de cette hypothèse.
Le meulage de l'aluminium ne risque-t-il pas de boucher l'outil ? L'aluminium coulé encrasse l'outillage s'il est traité comme l'acier. Le fluide, la vitesse et la force de contact sont spécifiquement adaptés à cet alliage, c'est pourquoi le procédé est conçu pour l'aluminium et non pour réutiliser les cellules ayant servi à la production d'acier.
Et la poussière ? La cellule est entièrement fermée et les poussières et particules métalliques sont capturées, ce qui permet de maintenir l'opération hors de la zone respiratoire de l'opérateur.
Peut-il casser les bords, et pas seulement enlever les bavures ? Oui, un même tracé peut casser et lisser les bords pour obtenir un résultat uniforme, ce qui est souvent la partie la plus difficile à réaliser de manière constante à la main.
Les plats à emporter
Lorsque l'emplacement des bavures varie d'une pièce à l'autre, un programme fixe ne suffit pas et l'ébavurage manuel ne peut garantir une régularité parfaite. Le scan préalable de chaque pièce permet au robot d'ébavurer uniquement là où se trouve réellement la bavure : bavures nettes, bords uniformes, pièce après pièce. Voici EVST — nous faisons de l'ébavurage des pièces moulées sous pression en aluminium un processus stable et reproductible.
EVST conçoit et fabrique des cellules robotisées de finition et d'ébavurage, des positionneurs de soudage et des systèmes à 7e axe pour les industriels. Cet article fait partie de notre bibliothèque d'applications de robotique industrielle.