
Leimatun auton ovipaneelin laserleikkaus: Yksi robotti, leikkuupää ja jalusta
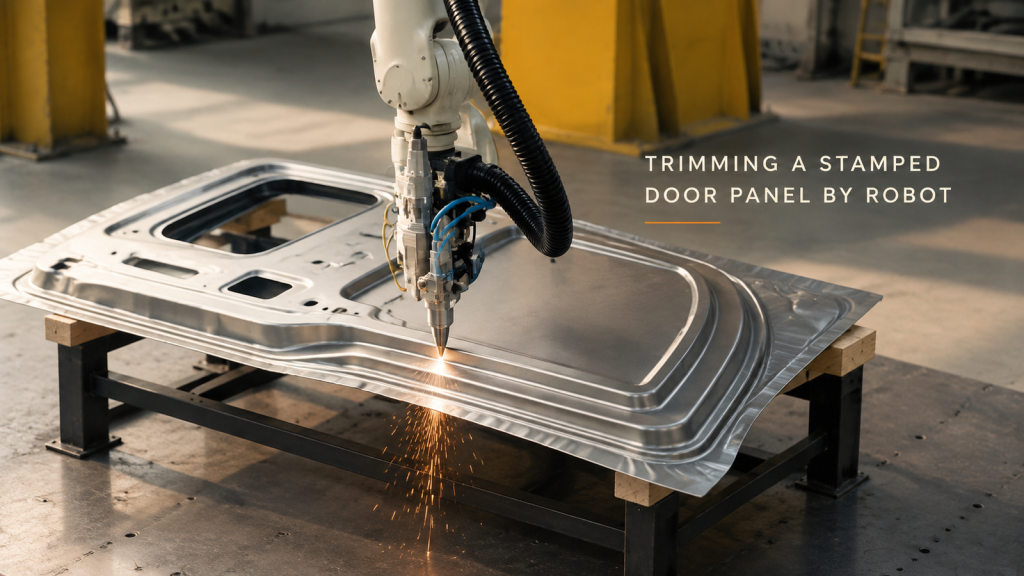
Kuinka yksi robotti jäljittää leimatun auton ovipaneelin ääriviivat laserleikkauspäällä – läpimeno, kipinät reunalla ja kolme päätöstä, jotka pitävät solun toistettavissa.
Akkumoduulin käsittely: Yksi robotti kuljettimen ja aseman välissä
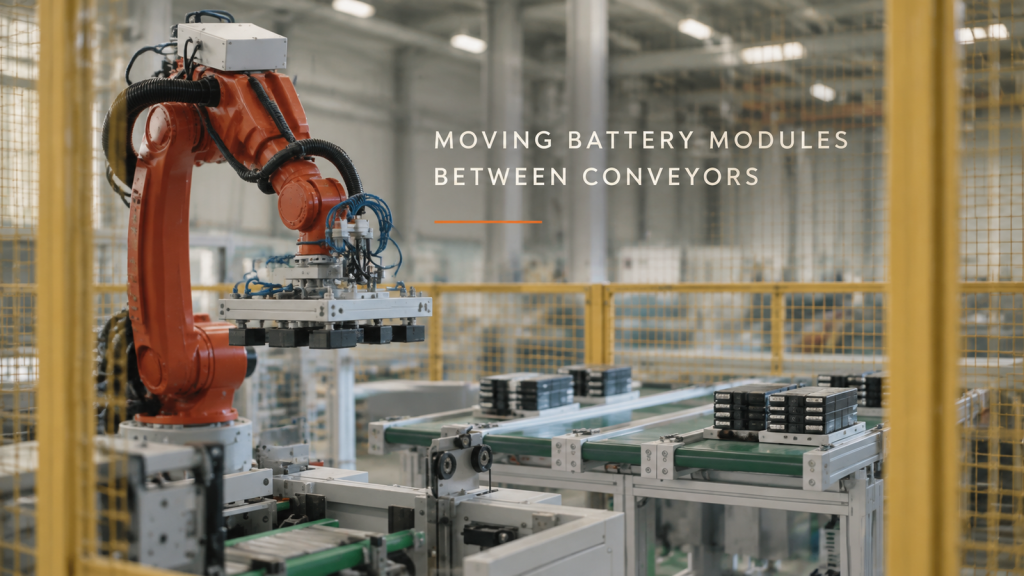
Kuinka yksi kuusiakselinen robotti turva-aidan sisällä siirtää ryhmiteltyjä akkumoduuleja kuljetinlinjan ja aseman välillä – silmukka, varren päätytyökalu ja miten linja jakaa syklin.
Moottoripyörän jarruosien maalaus: Yksi robotti ripustuslinjalla
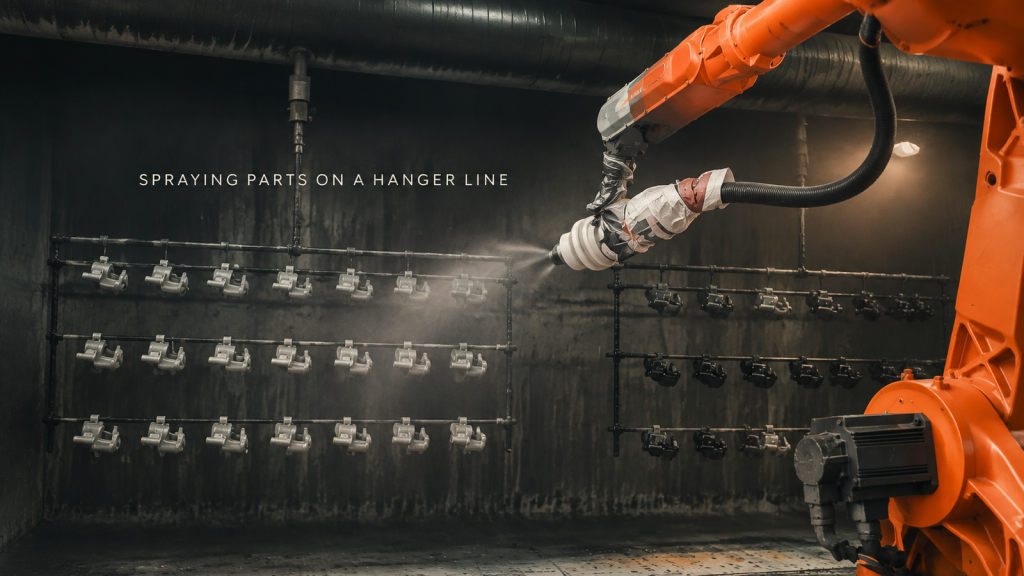
Kuinka maalauskoppi maalaa riviä moottoripyörän jarruosia ripustuslinjalla yhdellä kuusiakselisella robotilla – silmukka, miten osat roikkuvat, miten pistooli lakaisee ja mihin maali päätyy.
Suurten teräsrakenteiden hitsaus: Useita robotteja, useita asemia
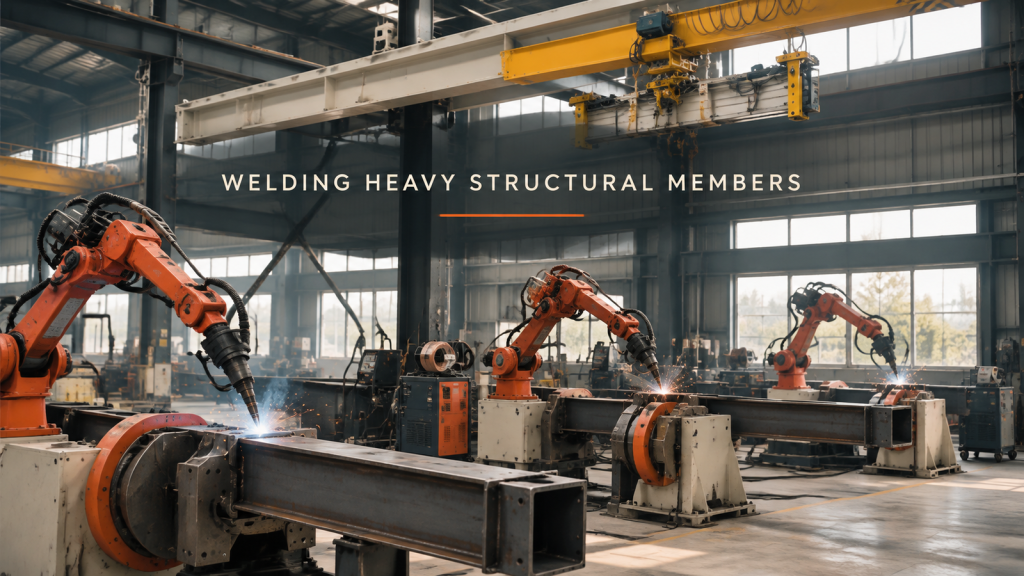
Kuinka työpaja hitsaa suuria laatikko- ja kulmaprofiileja teräspalkkeja useilla kuusiakselisilla roboteilla, jotka on asennettu pyörityslaitteille – silmukka, osan kiinnitys ja sorvaus, polttimen ulottuvuus ja miten asemat jakavat työn.
Kodinkoneiden kokoonpanolinja: Yksi lava, yksi asema kerrallaan
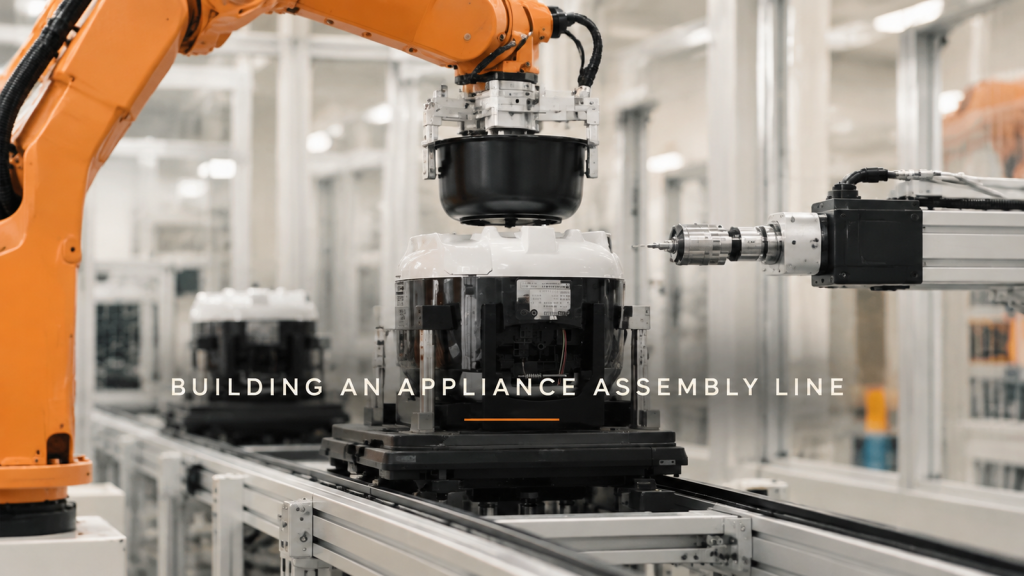
Kuinka robottikokoonpanolinja rakentaa pienen laitteen – lavat, poiminta ja sijoittelu, puristus, ruuvaus, kääntö ja lopullinen pakkaus – sekä kolme suunnitteluratkaisua lavan sijainnista, näkökyvyn kuuluvuudesta ja työkiertojen tasapainosta.
Delta-robotti poimii liikkuvan hihnan: Löysä sisään, linja ulos
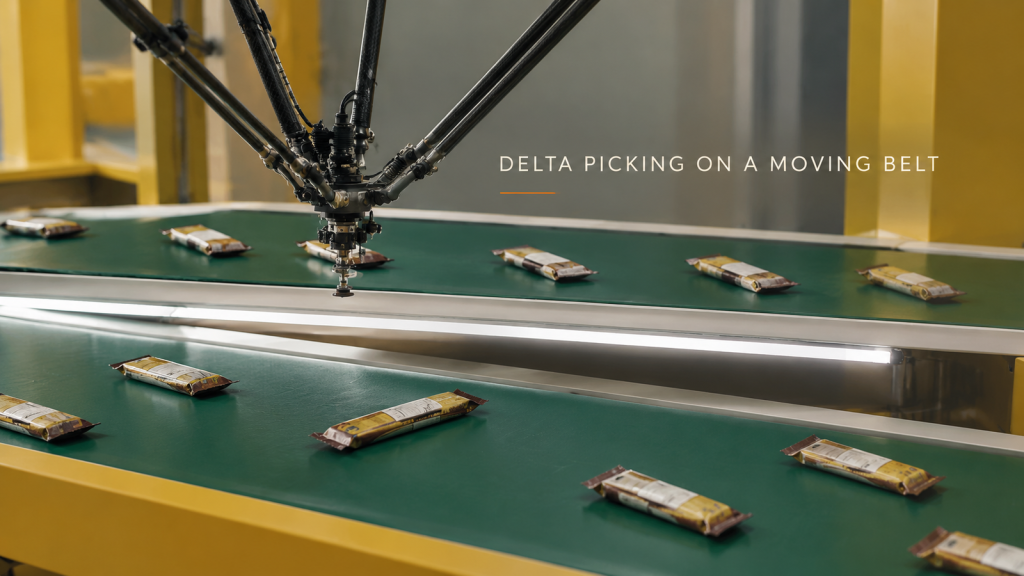
Kuinka delta-robotti poimii käärittyjä välipalapakkauksia liikkuvalta kuljettimelta ja asettaa ne tasaisesti seuraavaa konetta varten – silmukka, kolme suunnittelupäätöstä työkaluista, saapumisvälistä ja sijoittelusta sekä mitä lähetetään sykliajan arviota varten.
Ennen kuvaa: Hallitse ympäristön valoa tarkastuskennoissa
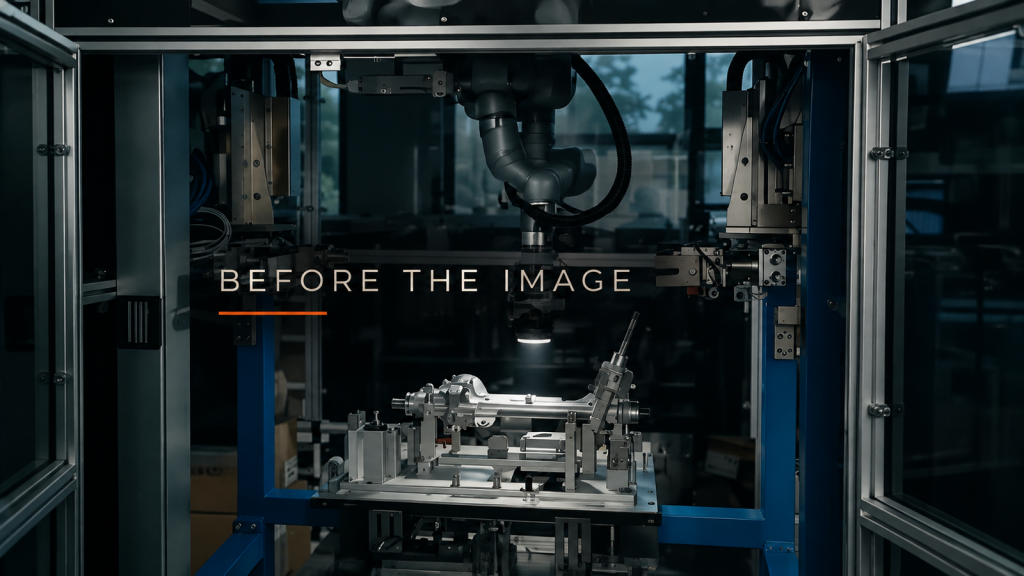
Tutki ikkunat, kattovalaisimet ja lähellä olevat valot, päätä sitten koteloinnista ja peitteestä ennen kuvien hienosäätöä robotin kantamalla tarkastusvalolla.
Yksi kenno, useita muotteja: Suunnittele painevaluprosessin muutos
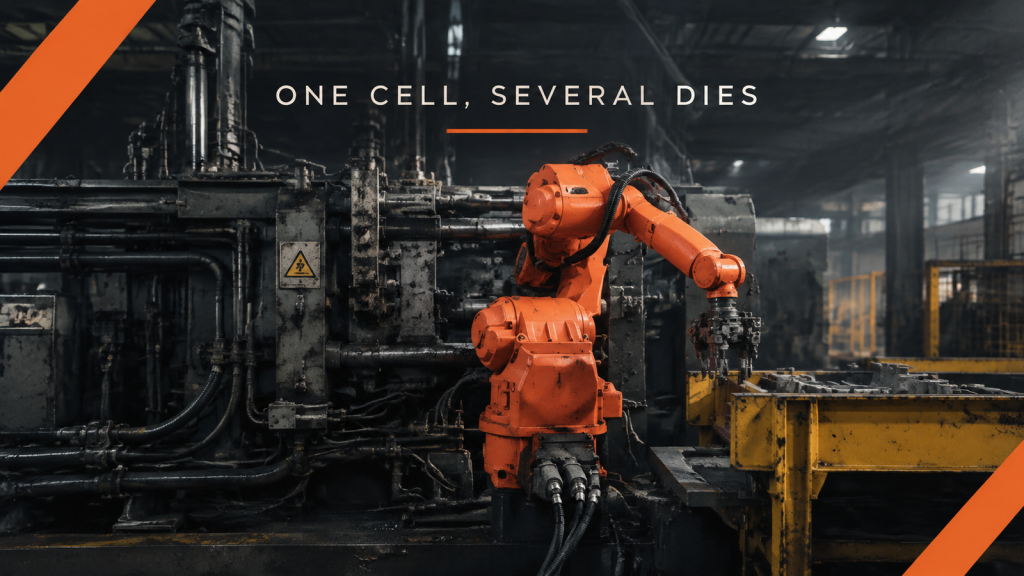
Listaa tartunta-alueet, vastaanottavan jalustan tuki, alavirran suunta ja työkalun rajapinta kullekin valulle ennen monimuuttujaisen painevalusolun suunnittelua.
Asemien välinen tuki: Suunnittele pitkien arkkien syöttö
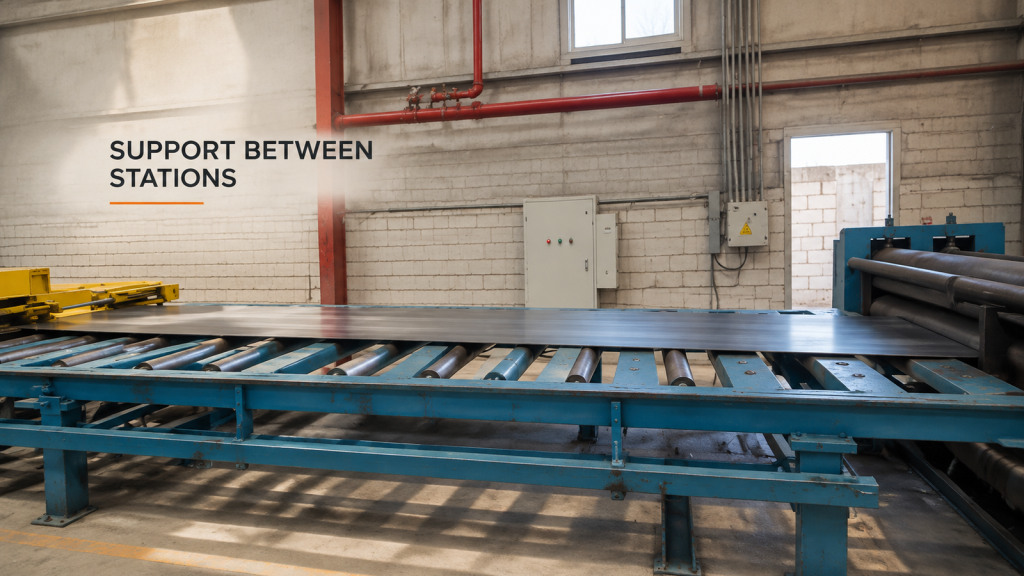
Kartoita etureuna, runko ja häntätuki, kun ehjä pitkä levy kulkee rullien ja koneen sisääntulon välissä.
Kulmien takana: Määritä robottipinnoitusvaatimukset
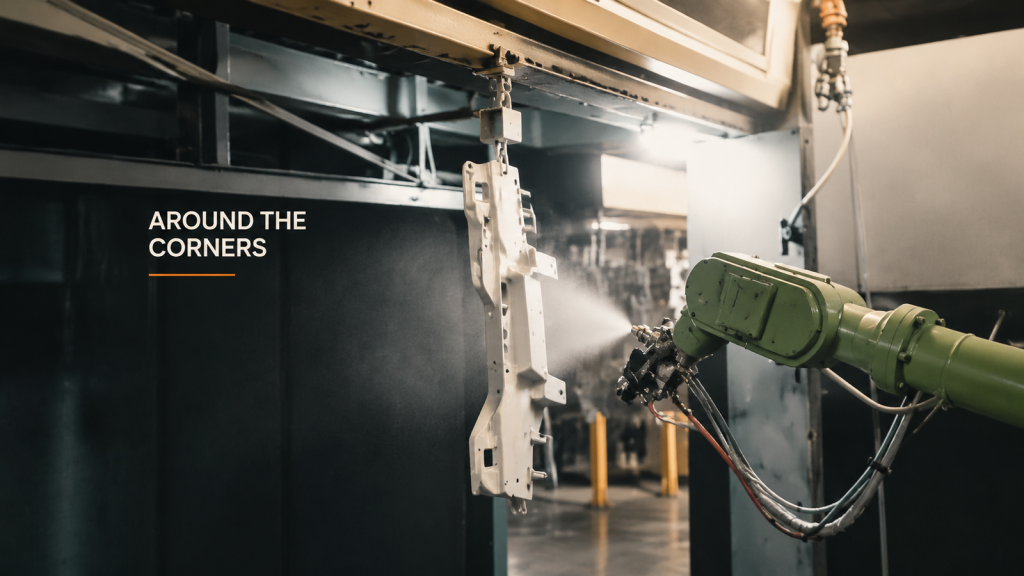
Määritä pinnoitusvaatimukset työkappaleen alueittain, mukaan lukien kulmat, roikkuvat kosketuspinnat ja tarkastettava alue, ennen robottiruiskutusasetusten valitsemista.
Letkujen kiinnitysmuutokset: konfiguraation luovutusrekisteri

Dokumentoi muutetut letkujen kiinnityspisteet, vertailukelpoiset työkalujen sijainnit, ratkaisemattomat havainnot ja huollon luovutusjärjestys huoltoreitityksen muutoksen jälkeen.
Pienten osien käsittely: Nouto- ja sijoitusviitteet
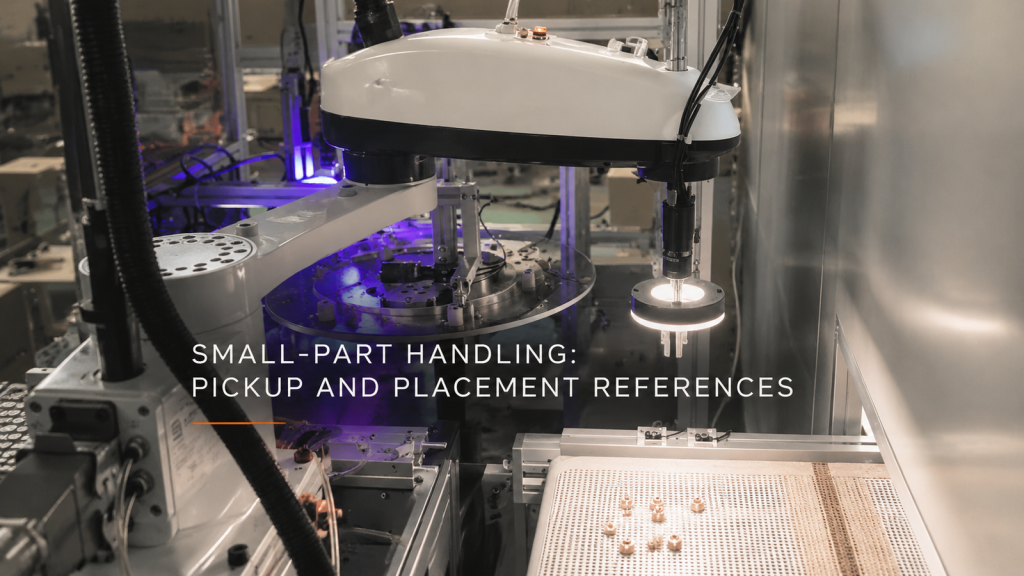
Yhdistä saapuvat visuaaliset ominaisuudet vastaanottavien kiinnikkeiden referensseihin, kun tarkastelet pienten osien käsittelyä, valaistusta ja fyysisiä koordinaattisuhteita.