
Robottipohjainen purseenpoistosolu painevalukappaleille: Robottisolut, erikoiskoneet ja skannausradalle hionta
Robottikäyttöinen purseenpoistosolu on työkalulla varustettu solu, jossa robotti kuljettaa karaa tai hiomapäätä kiinteään kiinnikkeeseen tai paikoittimeen kiinnitetyn valukappaleen ympärillä.
Keskustele työstäsi →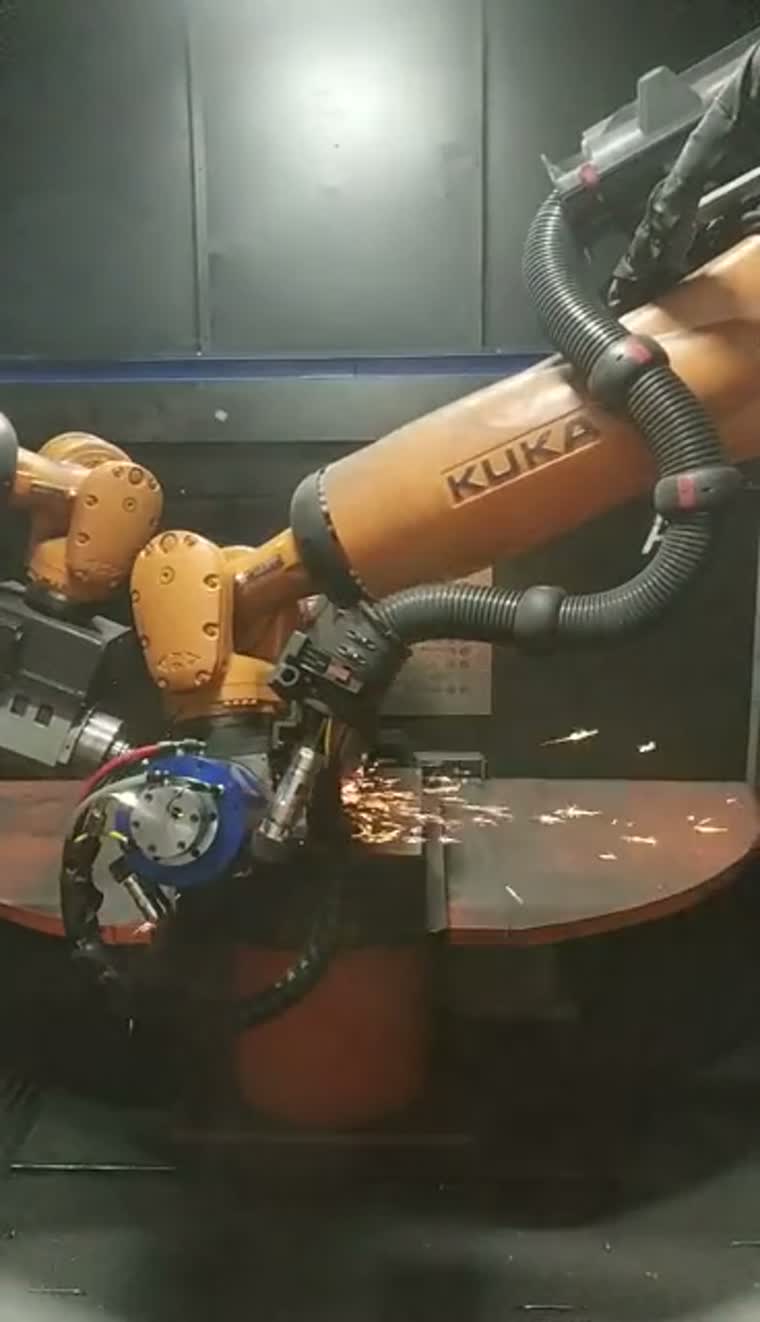
Aloita valusta ja sen rajoituksista
Tyypillisiä työkappaleryhmiä ovat moottorilohkot, sylinterinkannet, vaihteistokotelot ja moottorin kotelot. Kiinnitysalue, sorvausvälys ja työkalun lähestymistapa määräävät kennon asettelun.
Saapuvien valukappaleiden ääriviivat ja jakolinjan sijainnit voivat vaihdella. Tarkista edustavat valukappaleet, kiinnityspisteet ja käsiteltävät alueet ennen käsittelyreitin valintaa.
Työkappaleen enimmäismassa: pyynnöstä.
Työkappaleen enimmäismitat ja sorvausalue: pyynnöstä.
Työkalulla varustettu järjestely voi sopia työkappaleille, joita on vaikea kantaa kiinteillä viimeistelytyökaluilla; käsittelyreitti riippuu myös käyttömahdollisuuksista ja kiinnityksistä.
Kennojen asettelut, voimansäätövaihtoehdot ja pölynpoistoSolukonfiguraatiot ja työkalujen käyttöoikeus

Solukokoonpanoissa robotin pitelemä työkalu yhdistyy kiinteään kiinnikkeeseen, paikoituslaitteeseen tai vuorottelevaan pyöröpöytään. Työkalun lähestymistapa ja pääsy valukappaleeseen ohjaavat järjestelyä.
Kelluvat karavaihtoehdot, automaattinen työkalunvaihto ja työkaluvarasto voidaan määrittää vaadittujen toimintojen ja työkappaleiden yhdistelmän mukaan.
Kontrolloitu kosketusvoima-alue: pyynnöstä.
Kennojen asettelut, voimansäätövaihtoehdot ja pölynpoistoPainevaletut kotelot
Jäysteenpoistoreitit korjaavat valukoteloiden välähtelyjä, jakoviivoja ja portin jäänteitä; tuleva vaihtelu ja työkalujen saatavuus muokkaavat prosessia.
Moottorit ja voimansiirto
Moottorilohkojen ja sylinterikansien ulkoreunojen ja sivureikien käsittelyyn voidaan tarvita erilaisia työkaluja, ja prosessin edellyttämät paikannus- ja työkalunvaihtotoimenpiteet sisältyvät näköhavaintoihin.
Autojen ja moottoripyörien osat
Valukomponenttiperheitä voidaan arvioida robottisolua tai erillistä konetta varten ottaen huomioon kiinnittimien samankaltaisuuden ja tuotteen vaihtumistiheyden.
Moottorivalmistus
Moottorikotelon jäysteenpoisto on tyypillinen robottien ja erillisten koneiden integroinnin sovellus, jossa kiinnityspiste ja reunan käyttöalue on määritelty kullekin koteloperheelle.
Robottisolu vs. erikoiskone
| Työkappaleperhe | Konfigurointi | Akselit ja asemat | Vaihtojoustavuus | Tuotantosekoitus |
|---|---|---|---|---|
| Suuret valetut kotelot | Robottisolu | Nivelletty työkalun liike; kiinteä tai asemoitu työkappale | Työkalujen ja kiinnittimien vaihdot eri koteloille | Sekalaiset perheet, joilla on vaihtelevia ominaisuuksia |
| Toistetut valetut komponenttiperheet | Erikoiskäyttöinen kone | Koordinoidut akselit; yksittäiset tai vuorottelevat asennot | Omistetut kalusteet suunnitelluilla vaihtoilla | Toistuvat ajot määritellyn perheen sisällä |
| Pienet muotoillut komponentit | Erikoiskäyttöinen kone | Koordinoidut akselit ja indeksoidut asemat | Työkalujen muutokset tuettujen komponenttien valikoiman sisällä | Toistuvat ääriviivan käsittelytehtävät |
| Keskikokoiset ja suuret komponentit | Erikoiskäyttöinen kone | Lineaariset tai pyörivät indeksointijärjestelyt | Osakohtaiset kiinnittimet ja prosessiasetukset | Määritellyt käsittelysekvenssit |
Vieritä vaakasuunnassa vertaillaksesi kaikkia kenttiä.
Erikoiskäyttöön tarkoitetut koneet ratkaisutasolla
Erikoiskoneet tarjoavat koordinoitua työkalun liikettä yksittäisillä, vuorottelevilla tai indeksoiduilla työstöasemilla. Niitä arvioidaan ratkaisutasolla osaperheen ja kiinnitysjärjestelyn avulla.
Esimerkkejä työkappaleista ovat puhelinkotelot, kameramoduulit, digisovittimien kotelot, ovenkahvat ja autojen muoviosat.
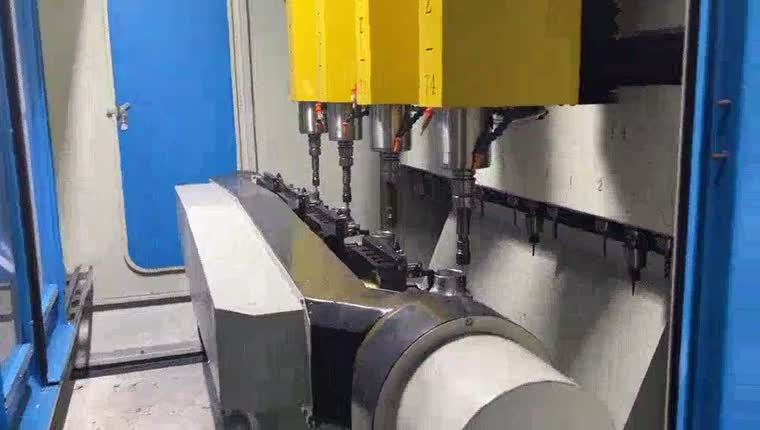
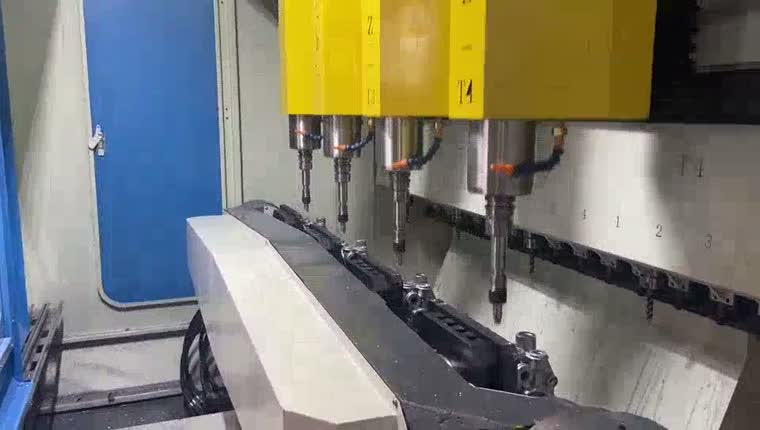
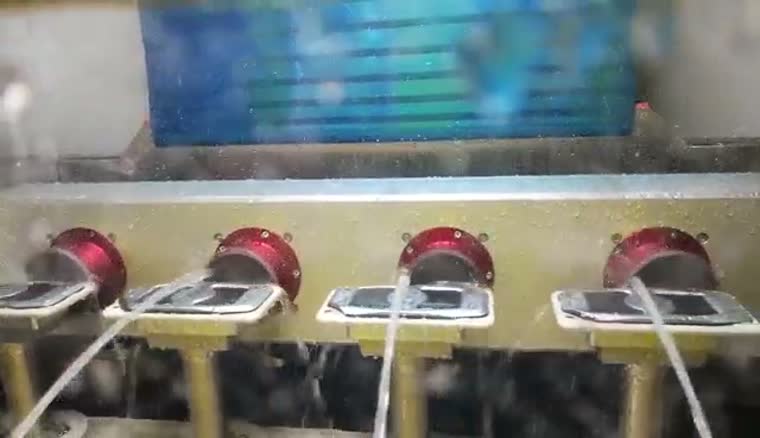
Sopiviin ääriviivan viimeistelytehtäviin on käytettävissä märkäkäsittelyreitti, jossa käytetään nestettä työkalun ympärillä ja pyöriviä kiinnittimiä. Soveltuvuus riippuu materiaalista ja vaaditusta viimeistelystä.
Akselin osien kohdalla on kiinnitys- ja työstöjärjestyksen suunnittelussa otettava huomioon siirtyminen hitsauksesta purseenpoistoon.
Akselin hitsaus ja hitsauksen jälkeinen käsittelyEVST Scan-to-Path -hionta
EVST Scan-to-Path Grinding luo hiomapolun skannatuista työkappaleen ääriviivoista määritellyillä työstöalueilla; se ei poista tarvetta määritellä prosessia, validoida kiinnittimiä tai tarkistaa valmista osaa.
Ohjelmointivapaan hiomarobotin osalta tavoitteena on manuaalinen piste pisteeltä tapahtuva polunopetus. Työkalun valinta, skannauksen kattavuus, prosessin rajat ja hyväksymiskriteerit on vielä määriteltävä.
Keskustele työstäsi →Skannatusta ääriviivasta toteutukseen
Skannaa työkappale, tunnista muoto määritellyn työstöalueen sisällä ja luo polku robotin suoritusta varten. Polku on tarkistettava kiinnittimen käyttöoikeutta ja valittua työkalua vasten.
Ota talteen työkappaleen muoto valitulta alueelta.
Tunnista työstöreuna ja luo työkalun rata.
Suorita tarkistettu polku valitulla kontaktityökalulla.
Käsitekaavio · Vaiheet vaativat työkappaleen ja solun validoinnin.
Voimaohjattu toteutus tukee kontaktia luodun polun aikana; voimaohjauksen asetukset ja niiden määritykset valitaan leveämmän solukonfiguraation mukaisesti.
Kennojen asettelut, voimansäätövaihtoehdot ja pölynpoistoKolmiulotteinen näkö ja mukautuvat polut
Kolmiulotteinen kuvantaminen ja käsittely voivat luoda työkappaleen esityksen ja mukauttaa reitin tilan vaihteluun. CAD-vapaa käsittely on valinnainen, jossa ääriviiva ja prosessi voidaan määrittää skannauksen perusteella; tuotteen tarkastus on myös valinnainen.
Skannauksen kesto sovituissa kattavuus- ja testiolosuhteissa: pyynnöstä.
Skannaustarkkuus sovituissa materiaaleissa, geometriassa ja testausolosuhteissa: pyynnöstä.
Lasertunnistus ja poikkeaman kompensointi
Pistelasertunnistus voi verrata nykyistä osaa edelliseen osaan ja kompensoida sijaintivaihteluita jakolinjalla. Tämä vertailu koskee osien välistä poikkeamaa eikä poikkeamaa CAD-mallista.
Hitsausulokkeen lasermittaus voi auttaa asennon kompensoinnissa ja koordinoinnissa viimeistelytyökalun kanssa hitsauspalon työstön aikana. Mittaus- ja poistostrategia on sovitettava liitokseen.
Offline-ohjelmointi ja simulointi
Offline-ohjelmointi valmistelee robotin reitin pois solusta. Törmäystarkistus ja koodisimulointi tukevat tarkistusta ennen kuin jälkiprosessori tuottaa ohjainkohtaisen ohjelman.
Määrittele työkalu, kiinnitin ja robotin rata.
Tarkastele törmäyksiä ja simuloi ohjelmaa.
Tulosta ohjaimen koodi ja vahvista se sitten solussa.
Käsitekaavio · Vaiheet vaativat työkappaleen ja solun validoinnin.
Simulointi tukee valmistelua; robottiohjelma, työkalun geometria ja kiinnittimet vaativat edelleen validoinnin varsinaisessa solussa.
Hitsauksen jälkeinen ja hitsauspalon hionta
Robottihitsauksessa voidaan käyttää robotin kannattamaa viimeistelypäätä alumiinirungon ympärillä. Kiinnitin tukee pääsyä hitsauspalkoon, kun työkalu seuraa valittua poistoreittiä.
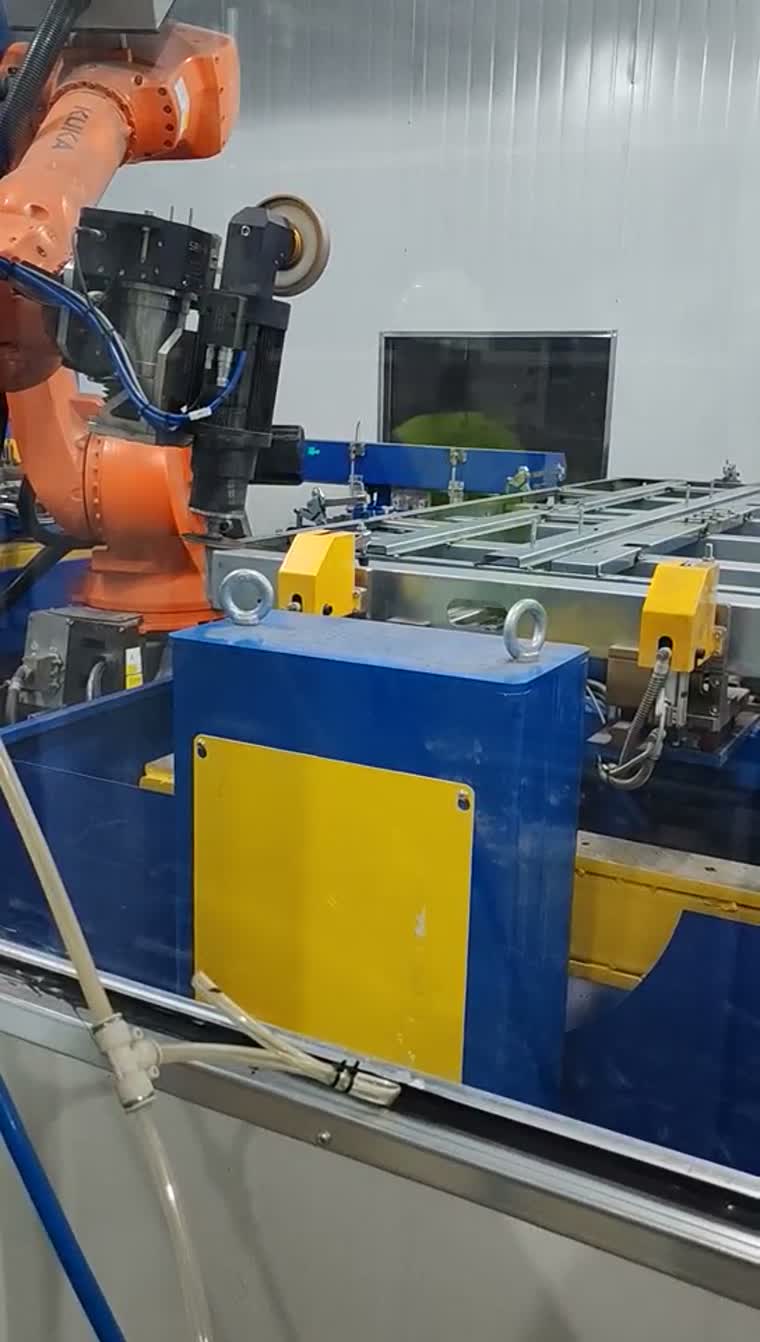
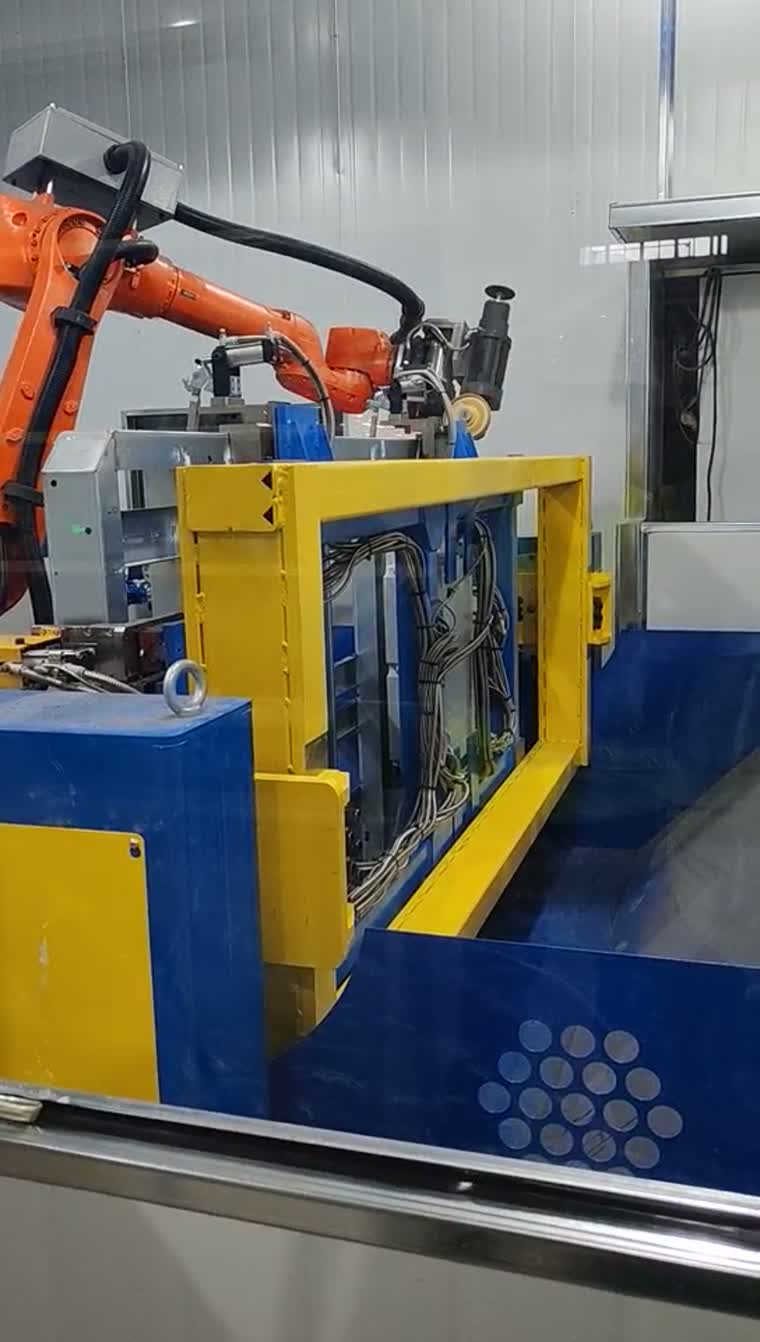
Akkualustan kitkahitsausviimeistely on samanlainen prosessi, jolla on omat kiinnitys- ja prosessivaatimuksensa.
Akkualustan viimeistely ja siihen liittyvät prosessivaihtoehdotTyypilliset sovellukset ja integroinnin laajuus
Tyypillisiä käyttökohteita ovat valukoteloiden reunojen puhdistus, moottorin osien jäysteenpoisto ja rungon hitsausliitosten viimeistely. Toimituslaajuus kattaa kiinnittimet, työkalut, robottiintegraation ja prosessien validoinnin.
Lastaus- ja purkuliitännät määritellään ylävirran ja alavirran laitteiden kanssa.
Jaa edustavat työkappaleet, käsiteltävät reunat tai hitsit, kiinnityspisteet ja hyväksymiskriteerit konfiguraation tarkastelun aloittamiseksi.
Kysymyksiä ennen purseenpoistokennon valintaa
Mitä "ohjelmointivapaa" oikeastaan tarkoittaa – ei opetusta vai ei CAD-mallia?
Se tarkoittaa prosessipolun luomista havaituista ääriviivoista piste pisteeltä tapahtuvan opetuksen vähentämiseksi. Työskentely ilman tuotteen CAD-mallia on valinnainen konfiguraatio; kiinnittimet, työkalut ja prosessin hyväksyntä vaativat silti validoinnin.
Miten työkalun rata muodostuu, kun valun laatu vaihtelee osasta toiseen?
Skannaus tunnistaa asiaankuuluvan ääriviivan määritellyllä prosessointialueella. Reitin generointi käyttää kyseistä ääriviivaa, kun taas sopiva tunnistusjärjestely voi kompensoida osien välisiä vaihteluita. Soveltamisalan ulkopuolinen geometria vaatii prosessitarkastelun.
Milloin erikoiskäyttöön tarkoitettu purseenpoistokone voittaa robottisolun?
Erikoiskone kannattaa arvioida, kun osaperheet, kiinnittimet ja prosessointisekvenssit toistuvat. Robottisolua voidaan arvioida, kun pääsy, työkalun lähestymistapa tai tuotevalikoima vaatii erilaista järjestelyä; vertaa niitä todellisiin työkappaleisiin.
Voiko purseenpoistoa ja hitsauksen jälkeistä hiontaa suorittaa samassa solussa?
Niitä voidaan tarkastella yhteisen konseptin sisällä, jos kiinnittimet, työkalujen käyttömahdollisuudet ja prosessivaatimukset ovat yhteensopivia. Niiden yhdistäminen on projektikohtainen päätös, ei vakio-ominaisuus, jota oletetaan jokaiselle asettelulle.
Mitä työkalunvaihtoa tarvitaan sekamallituotannossa?
Määritä ensin kunkin osaperheen toiminnot ja tarvittavat työkalut. Automaattinen työkalunvaihto ja työkaluvarasto voidaan sitten konfiguroida kyseisen yhdistelmän ympärille, mukaan lukien käyttöoikeuksien ja kiinnittimien välysten tarkistukset.
Voidaanko näköpolun generointi jälkiasentaa olemassa olevaan soluun?
Jälkiasennuksen soveltuvuus arvioidaan tapauskohtaisesti. Tarkista robotin ja ohjaimen rajapinnat, skannausyhteydet, kalibrointi, työkalun geometria ja kiinnittimien yhteensopivuus ennen päivityksen määrittämistä; pelkkä skannausdemonstraatio ei takaa solun yhteensopivuutta.