
Robotti Akselihitsaustyöasema
EVST konfiguroi robotin, hitsauspaketin, paikoittimen ja kiinnittimen varsinaisen akselikomponentin, nivelgeometrian ja tuotantoreitin ympärille.
Aloita yhdellä työasemalla, lisää tehtaasi tarvitsemat suojatut solutoiminnot tai yhdistä useita asemia tuotantolinjaksi, kun lastaus, tarkastus ja materiaalivirta on määritelty.
Mitä akselihitsaustyöasema määrittelee
Rakenna kenno akselin ja sen nivelten ympärille
Akselien hitsausautomaatio toimii parhaiten, kun komponenttien määrittely ohjaa suunnittelua. EVST kartoittaa hitsit, käsittelypisteet, kiinnityspisteet ja tarkastusreitin ennen laitteiston asettelun vahvistamista.
Määrittele, mitä aseman on hitsattava
Nimeä akselikomponentti, tunnista jokainen tuotantonivel ja kirjaa muistiin, mihin kohtaan polttimen on lähestyttävä. Kotelon geometria, kiinnikkeet, saumat ja pääsyrajoitukset muokkaavat robotin asentoa ja työkappaleen pyörittämisen tarvetta.
- Piirustusten tarkistus ja komponenttien suuntaus
- Liitosjärjestys, prosessi ja hyväksymiskriteerit
- Sovitusvaihtelu ja kiinnityshitsausolosuhteet
Esitä toistettava työkappale
Kiinnitin määrittää paikannuspisteet ja pitää kokoonpanon vakaana kuormituksen ja hitsauksen aikana. Paikoituslaite asettaa jokaisen sauman hyödylliseen kulmaan ja säilyttää samalla polttimen, kaapeleiden ja huoltotehtävien esteettömän käytön.
- Kuormaussuunta ja kuljettajan ulottuvuus
- Kiinnitysjärjestys ja vaihtotapa
- Kierto, välys ja vaijerien reititys
Koordinoi liike hitsauspaketin kanssa
Robotin reitin, työkappaleen liikkeen ja hitsausparametrien on toimittava yhtenä prosessina. EVST suunnittelee käynnistykset, pysäytykset, siirtymät, polttimen käytön, puhdistuksen ja palautuksen liitossekvenssin mukaan sen sijaan, että robottia käsiteltäisiin erillisenä laitteena.
- Robotin ja paikoittimen koordinointi
- Polttimen huolto ja kulutusosien saatavuus
- Tunnistusstrategia siellä, missä nivel sitä vaatii
Sopikaa, miten tulokset tarkistetaan
Hyödyllinen hyväksyntäsuunnitelma erottaa laitteen toiminnan osien laadusta ja tuotantomäärästä. EVST yhdenmukaistaa valumamenetelmän asiakkaan hitsaustarkastuksen, mittatarkastusten, kuormitusmenetelmän ja sovitun syklirajan kanssa.
- Hitsaus- ja mittatarkastusreitti
- Tuotantokokeilut ja palautusskenaariot
- Turvallisuus- ja käyttäjän vuorovaikutustarkastukset
Valitse työasema, solu tai tuotantolinja
Oikea mittakaava riippuu siitä, kuinka monta toimintoa on yhdistettävä, miten osat tulevat sisään ja lähtevät ulos ja mihin tarkastus tai manuaalinen työ kuuluu.
| muodostuu | Parhaiten sopiva | Tyypillinen integraatiopainopiste | Suunnittelukysymys |
|---|---|---|---|
| Akselin hitsaustyöasema | Yksi määritelty hitsausoperaatio paikallisella kuormituksella ja purkauksella. | Robotti, hitsauspaketti, paikoitin, kiinnitin ja aseman ohjaus. | Voiko yksi yksikkö täyttää vaaditun liitoskokonaisuuden ja olla silti helppo kuormittaa? |
| Robottihitsaussolu | Suojattu automaatioalue, jossa on koordinoidut tuotantotoiminnot. | Suojaus, lukitukset, käyttäjän pääsy, prosessipalvelut ja palautus. | Mitkä vuorovaikutukset, palvelupisteet ja turvatoiminnot kuuluvat solun sisälle? |
| Akselin hitsauslinja | Useita toisiinsa liittyviä toimintoja suunnitellulla siirrolla ja linjaohjauksella. | Materiaalivirta, puskurit, aseman tasapaino, tarkastusreititys ja valvonta. | Mikä operaatio ohjaa linjalähtöä, ja miten osien tulisi liikkua asemien välillä? |
Neljä elementtiä, jotka muokkaavat hitsausasemaa
EVST yhdistää liikkeen, prosessin ja työkappaleen kiinnityksen elementit vaaditun hitsausreitin ympärille.
Hitsausrobotti
Antaa liikeradan ja polttimen suunnan määritellyille liitoksille. Valinta seuraa vaadittuja asentoja, käyttöasentoa ja työkalukuormitusta.
Hitsauspaketti
Yhdistää valitun hitsausmenetelmän edellyttämät virtalähteen, polttimen, langansyötön ja prosessiliitännät.
Työkappaleen asetinlaite
Tukee ja pyörittää akselikokoonpanoa, jotta robotti voi yltää saumoihin tuottavassa hitsausasennossa.
Omistettu valaisin
Paikantaa varsinaiset komponentit, määrittää peruspisteet ja tukee hallittua kiinnitys- ja kuormitusjärjestystä.
Piirustuksista hyväksyttyyn tuotantoprosessiin
Jokainen vaihe muuntaa sovelluksen syötteet testattavaksi asemapäätökseksi.
Mitä lähettää hyödyllistä akselikennon tarkistusta varten
Kompakti sovelluspaketti antaa EVST:n keskittyä ensimmäisessä konseptissa todelliseen työkappaleeseen oletusten sijaan.
Työkappaleen määritelmä
Jaa kokoonpanopiirustus, komponenttiluettelo, liitoskartta, materiaali, paksuus ja odotettu sovitustila. Merkitse kriittiset tiedot ja pinnat, joiden on oltava helposti saavutettavissa.
Tuotantoreitti
Kuvaile lastausta, purkua, silloitusta, puhdistusta, vaihtoa, tarkastusta ja korjausta. Sisällytä suunniteltu työvuoromalli ja tuotantotavoitteen raja.
Laatusuunnitelma
Ilmoita hitsauksen hyväksymismenetelmä, mittatarkastukset, näytteenottotapa ja kosmeettiset odotukset. Nämä vaatimukset ohjaavat prosessikoetta ja aseman poistoa.
Kasvien integrointi
Ilmoita käytettävissä oleva lattiapinta-ala, apulaitteet, ylä- ja alavirran liitännät, käyttäjän kulkuyhteydet ja huoltoreitti. Kirjaa muistiin kaikki suunnitellut siirto- tai linjatason toimenpiteet.
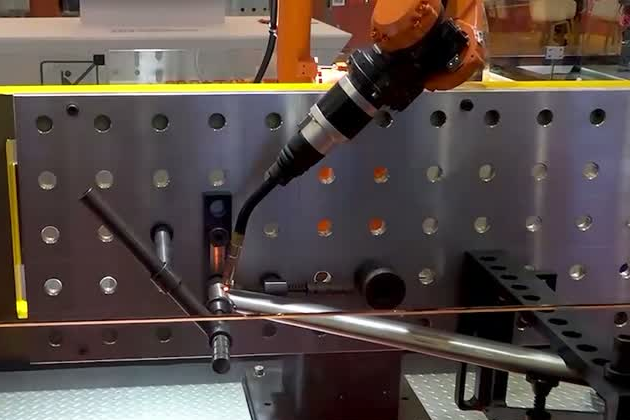
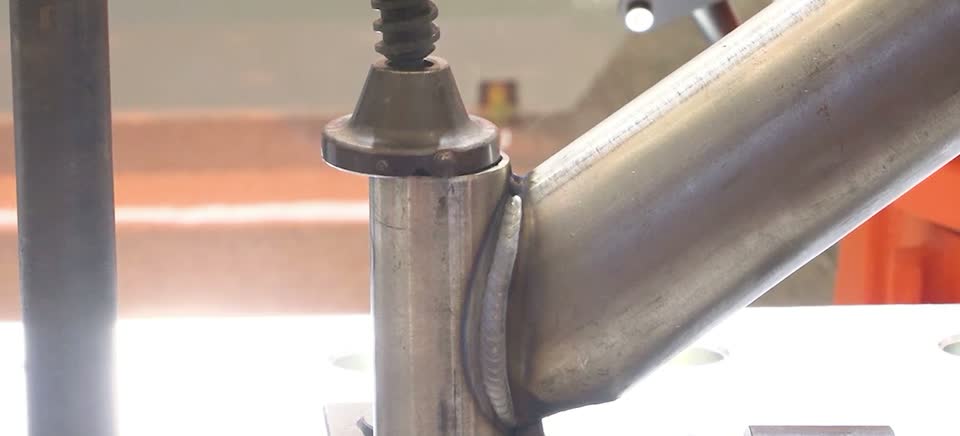
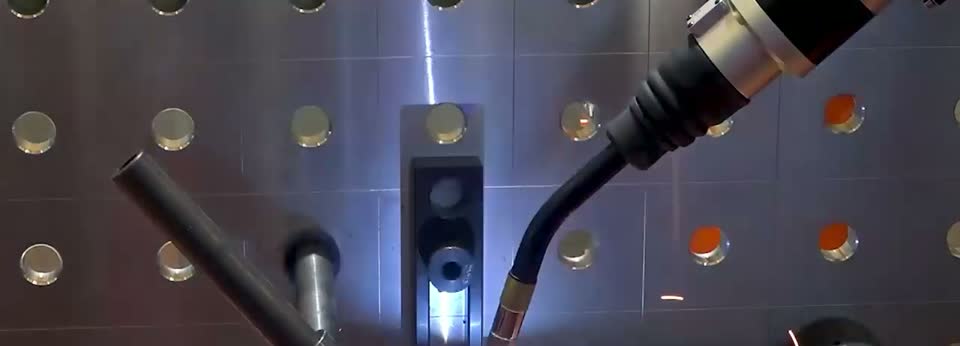
Robottihitsaus putkimaisille polkupyörien, sähköajoneuvojen ja moottoripyörien runkoille
EVST soveltaa koordinoitua robotin ja paikoittimen liikettä putkimaisten runkojen liitosten ympärillä oleviin kompakteihin, muuttuviin ratoihin. Prosessin painopiste on vakaassa polttimen käytössä, hallitussa liikkeessä siirtymissä ja viimeistelyssä, joka täyttää sovitut hyväksymisstandardit.
Varmista suorituskyky varsinaisella työkappaleella
Lopullinen konsepti ja hyväksymissuunnitelma yhdistävät robotin käyttäytymisen asiakkaan osaan, prosessiin ja tuotantoreittiin.
Tuotannon ajoitus
Käytä yhtä sovittua kelloa. Sisällytä soveltuvat lastaus-, hitsaus-, puhdistus-, vaihto-, tarkastus- ja talteenottovaiheet, jotta tulos edustaa suunniteltua asemaa.
Hitsaukset ja mitat
Tarkista koko prosessi. Sovitus, kiinnittimen käyttäytyminen, työkalun keskipiste, lämmöntuonti, mittaus ja tarkastus vaikuttavat kaikki valmiiseen osaan.
Automaatiovastuu
Määritä jokainen toiminto. Määrittele, mitkä lastaus-, silloitus-, tarkastus-, korjaus-, hionta- ja huoltotehtävät kuuluvat automaatioon ja mitkä pysyvät käyttäjien vastuulla.
Akselin hitsaustyöaseman kysymykset
Mitä eroa on työasemalla, solulla ja tuotantolinjalla?
Työasema on yksi keskittynyt tuotantoyksikkö. Hitsaussolu lisää suojatun automaatioalueen, ohjaimet ja suunnitellut käyttäjien vuorovaikutukset. Tuotantolinja yhdistää useita lastaus-, hitsaus-, tarkastus- tai siirtoasemia materiaalivirran ja linjatason koordinoinnin avulla.
Mitä tietoja EVST tarvitsee akselihitsaussolun konfigurointiin?
Lähetä osapiirustus, komponentti- ja liitoskartta, materiaali, paksuus, sovitusolosuhteet, hitsausprosessi, kuormitusmenetelmä, tuotantotavoite, tarkastusmenetelmä, tehtaan asettelu ja apuohjelmat. Näiden tietojen avulla konsepti voi heijastaa todellista akselia ja tuotantoreittiä.
Miten asennoitin tukee akselin hitsausta?
Paikoituslaite tukee ja pyörittää työkappaletta, jotta robotti voi säilyttää polttimen käyttöalueen ja hyödyllisen hitsausasennon. EVST valitsee paikoituslaitteen muodon ja liikkeen akselikokoonpanon, kiinnittimen, vaadittujen asennon ja käsittelyjärjestyksen ympäri.
Miten EVST vahvistaa syklin keston ja hitsauslaadun?
Projektissa määritellään ensin syklin raja ja hyväksymismenetelmä. EVST validoi sitten liikkeen, hitsausprosessin, kuormitusjärjestyksen ja tarkastusreitin edustavilla osilla, jotta tulosta voidaan verrata sovittuihin vaatimuksiin.
Voiko robottihitsaus vähentää putkirunkojen toissijaista hiontaa?
Se voi vähentää manuaalista viimeistelyä, kun viritetty hitsausprosessi, liitoksen kunto, roiskeiden määrä ja hitsauspalon ulkonäkö täyttävät asiakkaan hyväksymiskriteerit. Vahvistus kuuluu prosessikokeeseen varsinaiselle runkomateriaalille ja ulkonäköstandardille.
Aloita akselipiirustuksesta ja hyväksymismenetelmästä
Lähetä komponenttipiirustus, liitoskartta, materiaali, sovitusolosuhteet, lastausreitti, tuotantokohde, tarkastussuunnitelma ja käytettävissä oleva lattiapinta-ala. EVST käyttää näitä tietoja työaseman, suojatun tilan tai kytketyn linjan konseptin muokkaamiseen.