
Raskaat hitsausrobottityöasemat suurille ja raskaille osille
Raskaan työaseman suunnittelu alkaa osan painon, vaipan, pyörityksen, sauma-alueen ja moniraon vaatimuksista. Tällä sivulla vertaillaan kahdeksaa järjestelyä, jotta projektitiimi voi rajata työkappaleen sijoittelun ja ulkoisen liikkeen suunnittelun lyhyelle listalle.
Määrittele suuri osaperhe ennen laitteiden liikkeen valitsemista
Käytä näitä työkappaleperheitä pituuden, halkaisijan, painon, kuormituksen ja saumojen saavutettavuusvaatimusten määrittämiseen.
Käytä neljää rajoitetta päättääksesi, miten osa esitetään
Kuorma ja kirjekuori
Tarkista työkappaleen ja kiinnittimen massa yhdessä ja määritä sitten pituus, leveys ja pyörimishalkaisija.
Rotaatio ja tuki
Valitse vetolaite-takapylkkä, kaksoispilari- tai L-paikannuskonseptit painopisteen ja tukipisteiden suhteen.
Pääsy ja ulkoinen liike
Harkitse lattia-, pään yläpuolella tai ylösalaisin tapahtuvaa liikettä vain silloin, kun kiinteä robotin asento ei pysty kattamaan vaadittua pituutta tai korkeutta.
Monivaiheinen prosessi
Kosketustunnistus, valokaaren seuranta ja monikerroksiset monipalkotoiminnot ovat saatavilla valinnaisena kaarihitsausohjelmistona raskaaseen tuoteryhmään.
Järjestä kahdeksan vaihtoehtoa sijainnin, matkan ja yläpään ulottuvuuden mukaan
Tämä on rajoitteisiin perustuva suunnittelupolku, ei matriisi vastaavista tuotekorteista.
Paikantajajohtoinen esitys
Aloita siitä, miten osan on kierryttävä tai kallistettava.
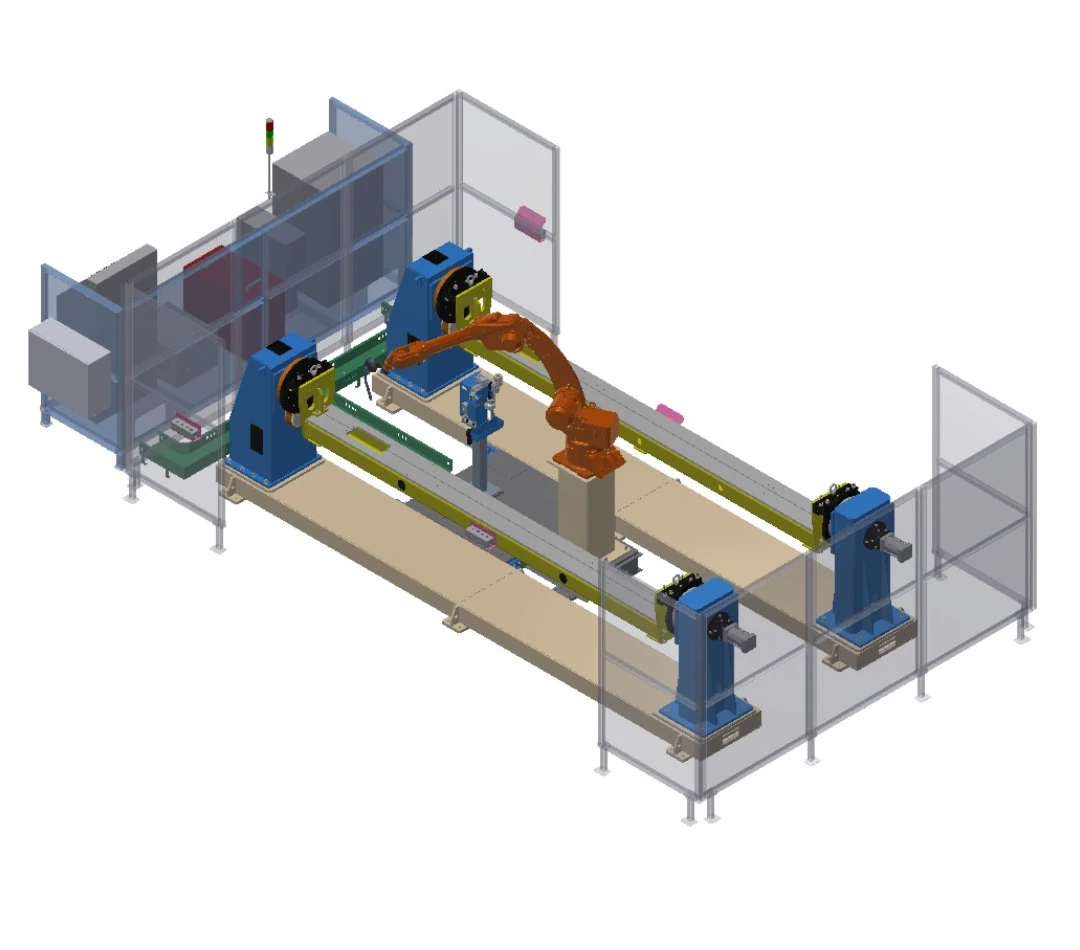
Kaksiasemainen vetopylkän ja takapylkän työasema
Kaksi vetopään ja takapylkän paikoituslaitetta mahdollistavat vuorottelevan kappaleen esittelyn pneumaattisella takapylkän kiinnityksellä.
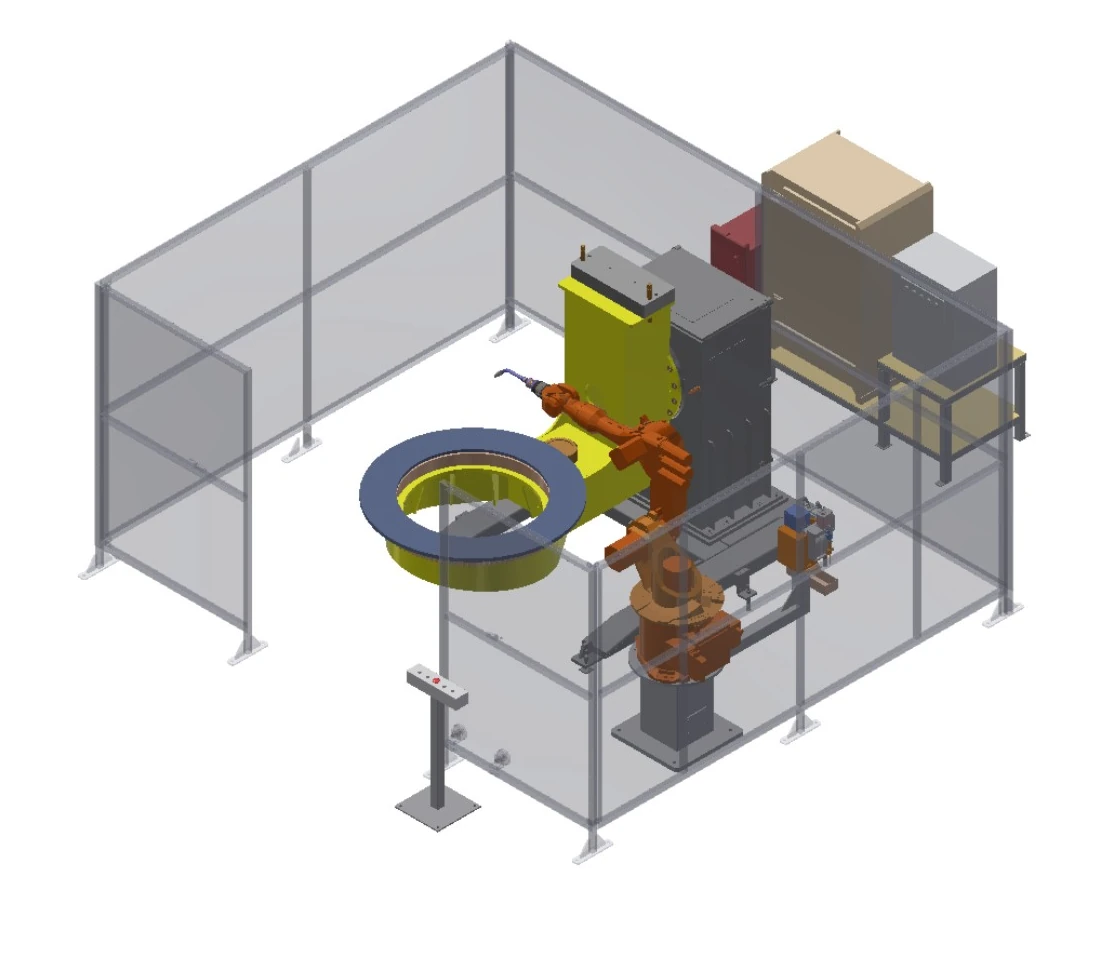
Kaksiakselinen L-paikoitin työasema
Kaksiakselinen L-paikoitin pyörittää ja kallistaa kiinnitintä monipintahitsausta varten.
Matka-avusteinen vakuutus
Lisää hallittua liikettä, kun yksi robotin asento ei pysty kattamaan vaadittua pituutta tai korkeutta.
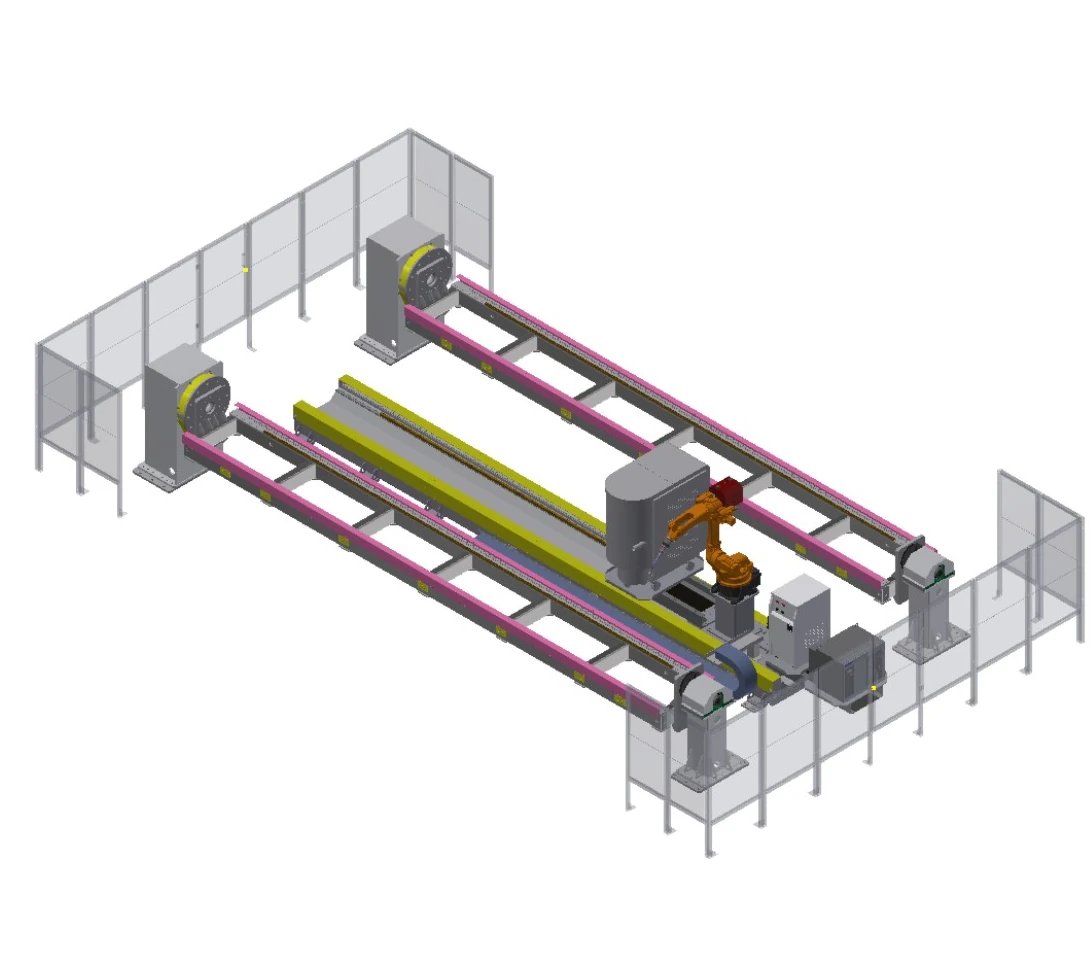
Pitkän työkappaleen liikeakselityöasema
Lattian liikeakseli laajentaa robotin peittoaluetta kuuden metrin kiinnitysalueen suuntaisesti, jota palvelevat kaksi vetopylkän ja takapylkän paikoituslaitetta.
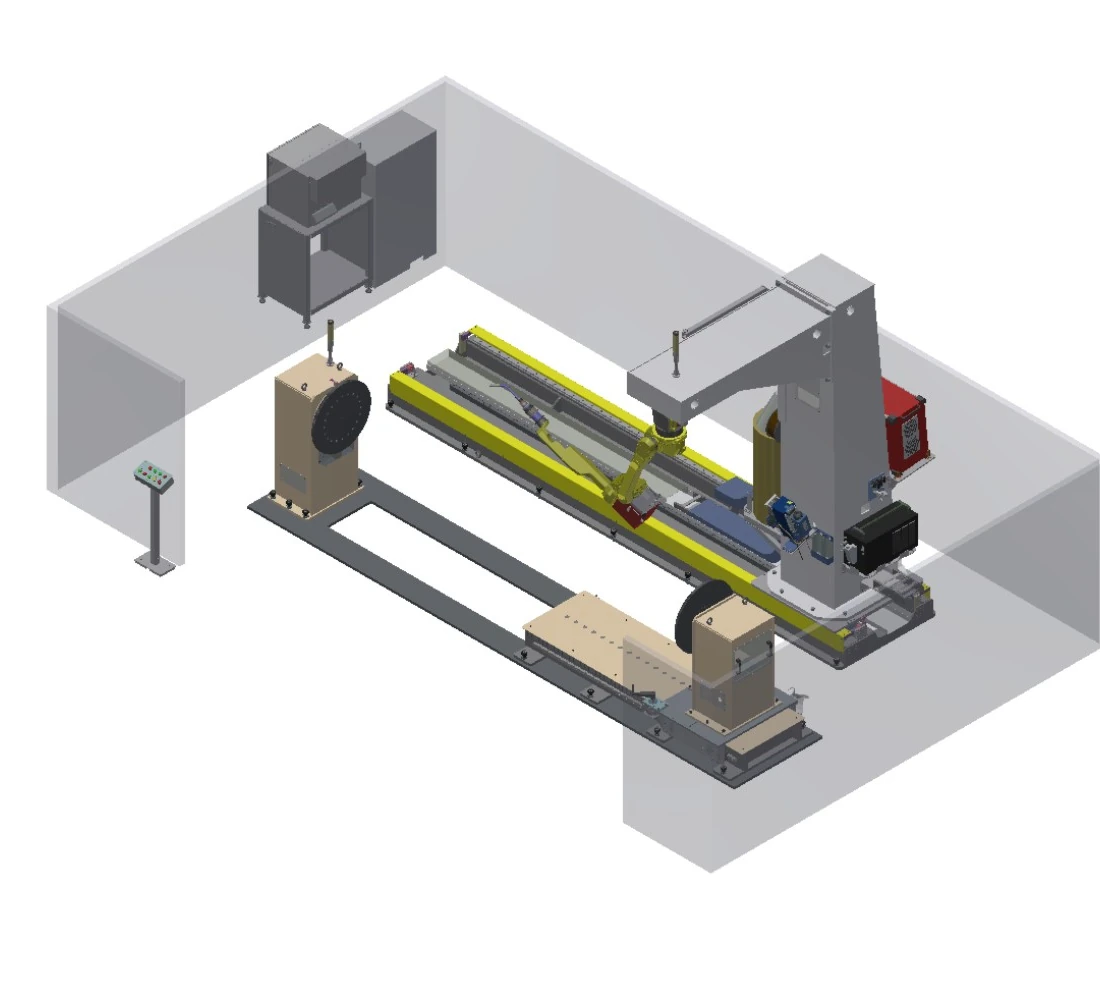
Käänteinen C-runkoinen matkatyöasema
Käänteinen C-runko ja liikeakseli pidentävät pääsyä osaan, ja takapylkän avulla voi säätää pituutta.
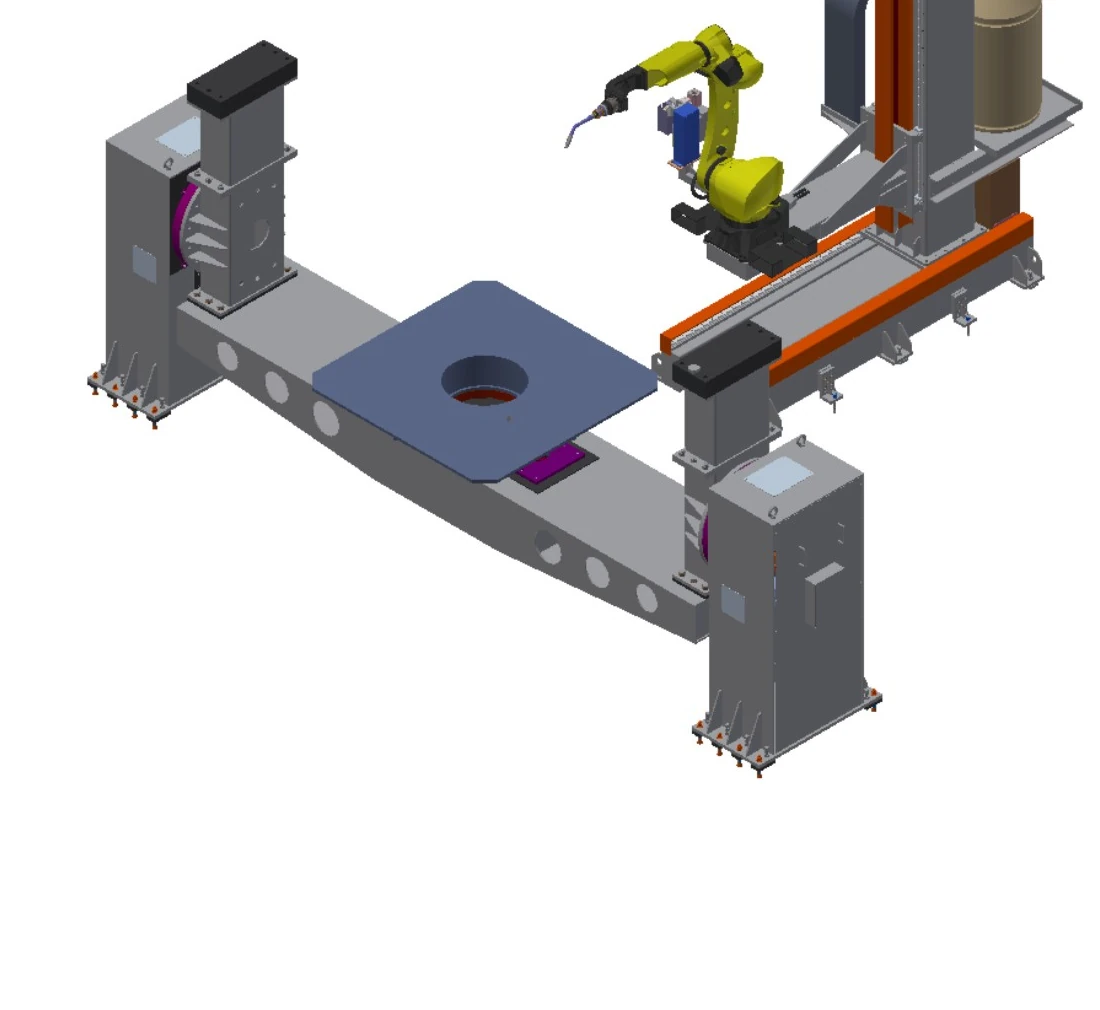
Kaksiakselinen lattialla liikkuva työasema
Y- ja Z-akselien liike yhdistyy kaksipylväiseen käsittelylaitteeseen, jonka kantokyky on kahdesta viiteen tonnia.
Ylä- ja käänteinen pääsy
Liikuta robottia työkappaleen yläpuolelle tai ympärille, kun pääsy ja vapaa tila ohjaavat arkkitehtuuria.
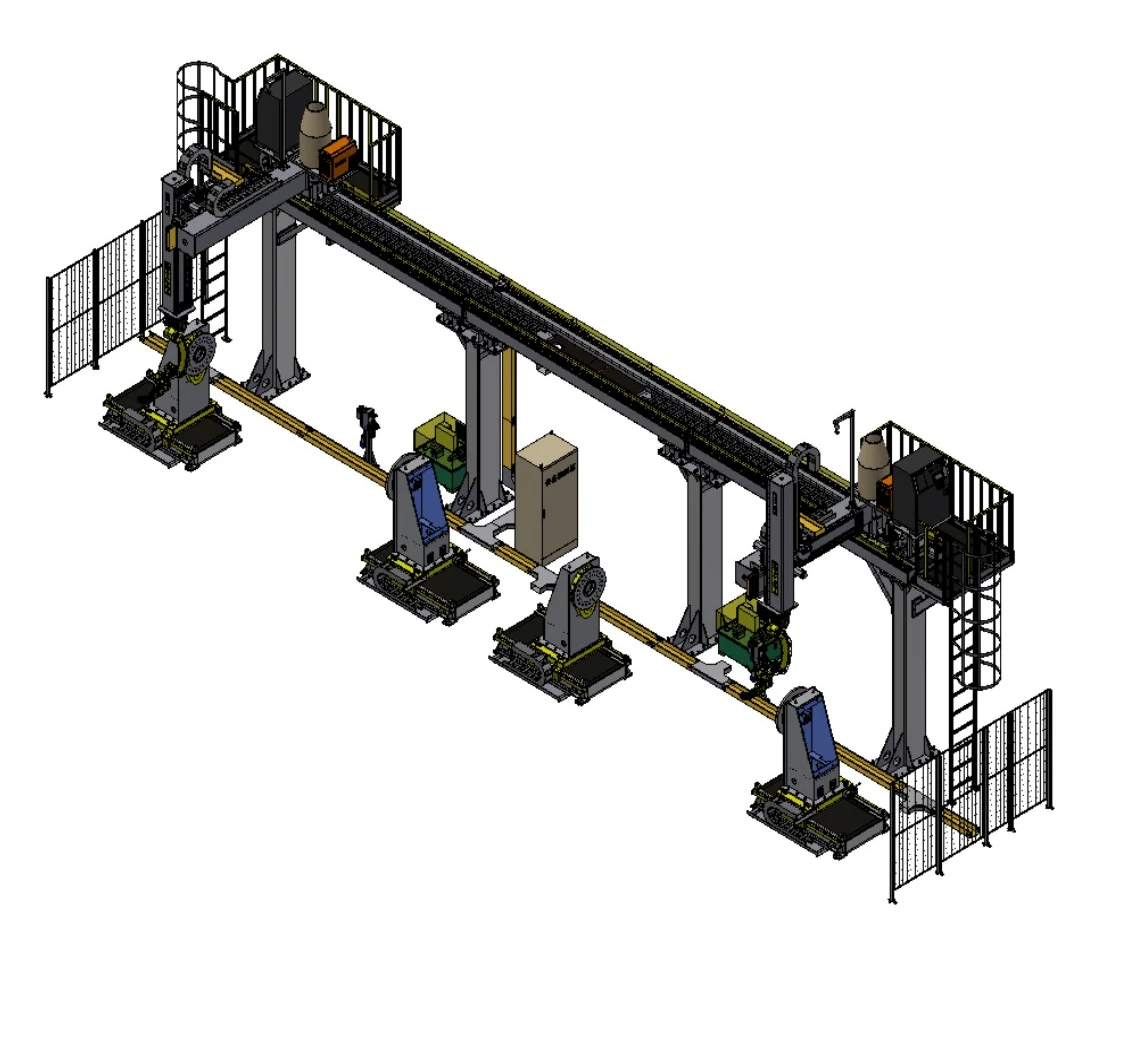
Moniakselinen yläpuolinen vaunutyöasema
Valittavat yläpuoliset liikeakselit yhdistyvät yhteen tai kahteen raskaaseen vetopylkän ja takapylkän paikoituslaitteeseen suuria pyöriviä työkappaleita varten.
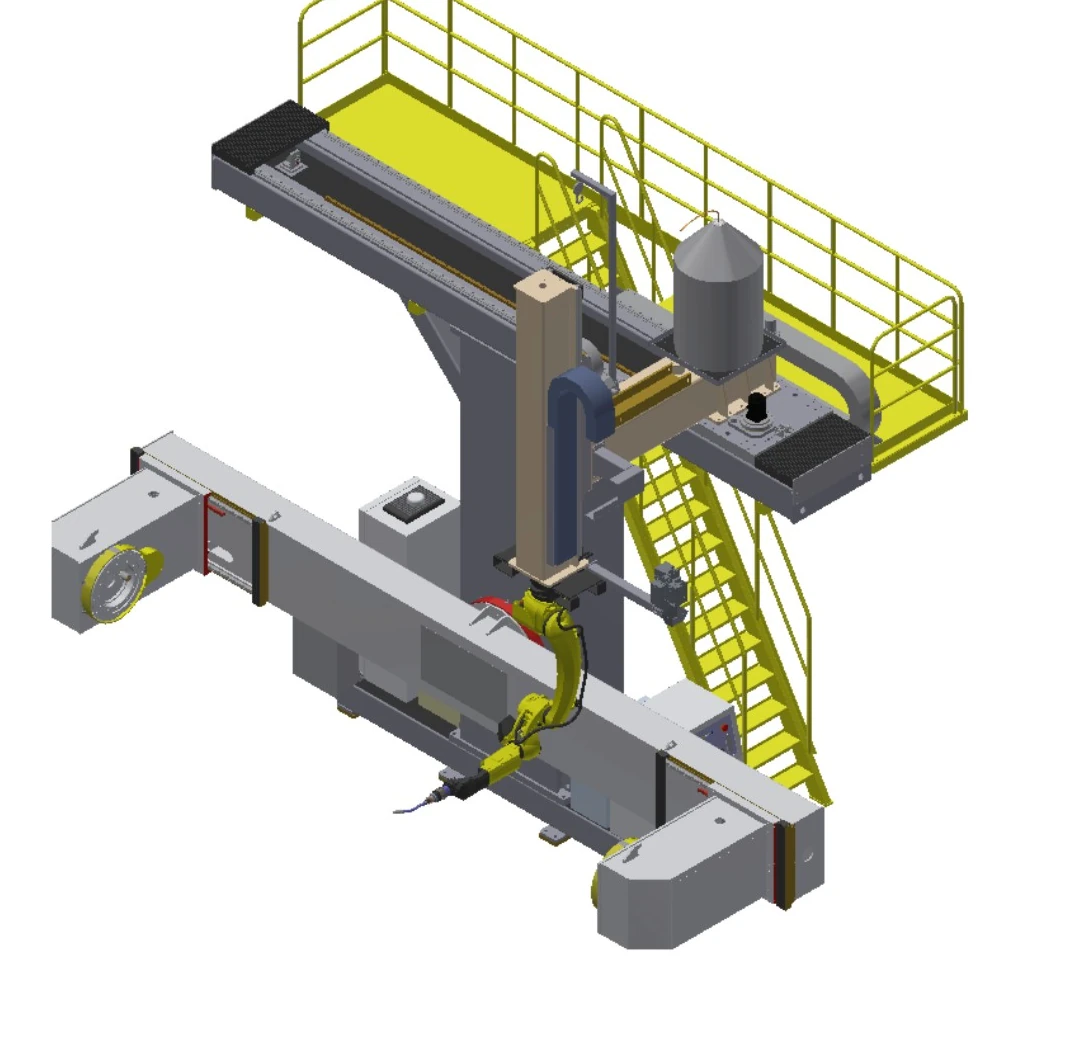
T-muotoinen ylävaunun työasema
Kaksiakselinen yläpuolinen liike palvelee sivulle asennettua paikoituslaitetta keskikokoisten pyörivien osien käsittelyyn.

Pyörivä käänteinen C-runkoinen työasema
Pyörivä, käänteinen C-runko lisää pystysuoraa liikerataa ja kulmakäyttöisyyttä tämän ryhmän korkeimmalla käsittelylaitteen kuormitusalueella.
Vertaa kuormaa, vaippaa, ulkoista liikettä ja suojauskenttiä
| Rivi | Kuvaileva kokoonpano | Käsien ulottuvuus | Asennoittimen kuormitus | Työkappaleen vaippa | Ulkoinen liike | Paikannusjärjestely | Suojakenttä |
|---|---|---|---|---|---|---|---|
| A | Pitkän työkappaleen liikeakselityöasema | 2 m | 300 000–350 000 tonnia | Valaisin 6 m × 1.5 m | Matka 5 m | Vetopylkkä-takapylkkä, 2 yksikköä | Puoli suljettu aita |
| B | Kaksiasemainen vetopylkän ja takapylkän työasema | 2 m | 300 000–350 000 tonnia | Valaisin 3 m × 1.5 m | Vetopylkkä-takapylkkä, 2 yksikköä | Puoli suljettu aita | |
| C | Käänteinen C-runkoinen matkatyöasema | 1.4 m / 2 m valinnaisesti | 300 000–350 000 tonnia | Valaisin 4 m × 1 m | Matka 4 m | Vetopylkkä-takapylkkä; takapylkän säätö 1.5 m | Puoli suljettu aita |
| D | Kaksiakselinen L-paikoitin työasema | 1.4 m / 2 m valinnaisesti | 1 t / 2 t valinnainen | Kaksiakselinen L-paikannuslaite | Puoli suljettu aita | ||
| E | Moniakselinen yläpuolinen vaunutyöasema | 1.4 m / 2 m valinnaisesti | 300 000–350 000 tonnia | Kierto ≤3 m | Y 2–30 m; Y 1–2 m; Z 1–2 m | Vetopylkkä-takapylkkä, 1 tai 2 yksikköä | Puoli suljettu aita |
| F | T-muotoinen ylävaunun työasema | 1.4 m / 2 m valinnaisesti | 300 000–350 000 tonnia | Kierto ≤1.8 m | Ylämitta 3–4 m; Ylämitta 1–2 m | Sivulle asennettu vetopylkkä-takapylkkä; säätö 0.5 m | |
| G | Kaksiakselinen lattialla liikkuva työasema | 1.4 m / 2 m valinnaisesti | 300 000–350 000 tonnia | Kierto ≤3 m | Y 1.5 m; Z 1.5 m | Kaksiakselinen kaksoispylväs; säätö 0.5 m | |
| H | Pyörivä käänteinen C-runkoinen työasema | 1.4 m / 2 m valinnaisesti | 300 000–350 000 tonnia | Kierto ≤3 m | Z 1–2 m; kierto ±90° | Kaksiakselinen kaksoispylväs; säätö 0.5 m | Puoli suljettu aita |
Rakenna suojauskonsepti logistiikan ja ulkoisen liikkeen ympärille
Raskaiden osien suojaus ei ole vakiovarusteluettelo. Se on tarkistettava yhdessä nostamisen, lastaamisen, huoltotehtävien, savunpoiston ja hallitun liikkeen kanssa.
Eristäminen ja lukitukset
Määrittele suojaus maksimaalisen liikkeen, käsittelylaitteiden, lastausalueiden ja henkilöiden sisäänkäynnin ympärillä.
Nostaminen ja suurten osien käsittely
Vahvista nosturin reitit, portit tai avausalueet, työkappaleen siirto ja epänormaali poisto.
Höyry- ja prosessirajapinnat
Sisällytä hitsaushöyryjen talteenotto, apulaitteet, prosessiaineet ja laitteiden jäähdytys kokonaiskonseptiin.
Ylläpito ja validointi
Tarjoa valvotut olosuhteet huollolle, polttimen puhdistukselle, kiinnikkeiden säädölle ja turvatoimintojen validoinnille.
Määritä osan sijoittelu ja saumakartta ennen laitteiston käyttöönottoa
Osan tarkistus
Piirustukset, massa, painopiste, nivelet, variantit ja lähtökunto.
Paikannuskonsepti
Tuki, kierto, kuormitus ja kiinnittimen ja rajapinnan rajat.
Access-tutkimus
Robotin asento, ulkoinen liike, törmäys ja huoltopisteet.
Prosessi ja suojaus
Hitsausprosessi, anturit, savukaasut, lukitukset ja henkilöstön vuorovaikutus.
Hyväksynnän määritelmä
Sopikaa osat, saumat, testausolosuhteet, asiakirjat ja päätöksentekomenetelmä.
Neljä raskasta hitsausskenaariota erilaisilla rajoituksilla
Tapaukset havainnollistavat vain osaperheitä, järjestelyä ja prosessikeskeisyyttä; ne eivät yksilöi asiakasta, kiinteää laitepakettia tai suorituskykylupausta.
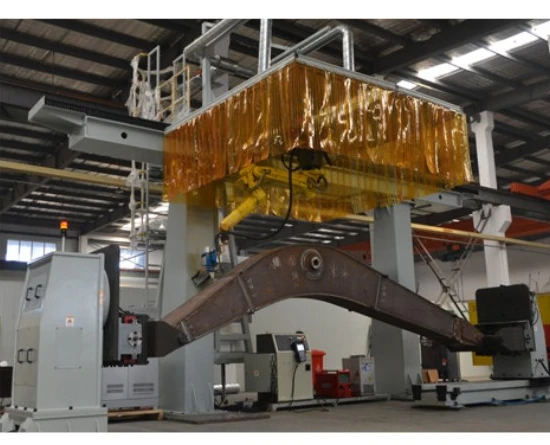
Rakennuskoneiden puomit ja palkit
Tue pitkiä, valmistettuja osia, koordinoi ulkoista liikettä ja pidä hitsausyhteys sidottuna varsinaiseen liitoskarttaan.
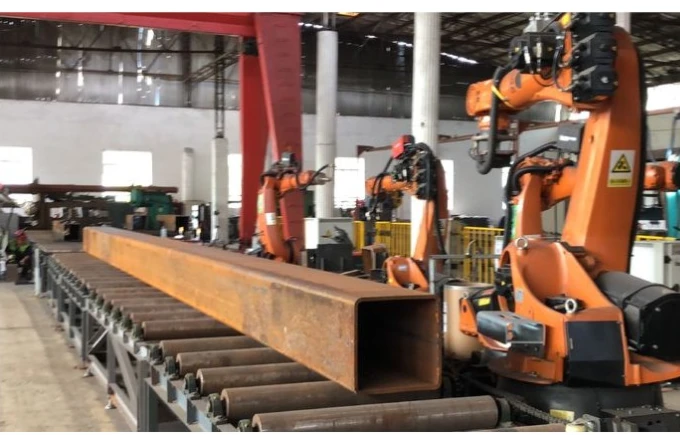
Teräsrakenteiden osat
Suunnittele usean sivun pääsy kotelopalkeille ja rakenneprofiileille käsittelemättä yhtä kiinnikettä universaalina.
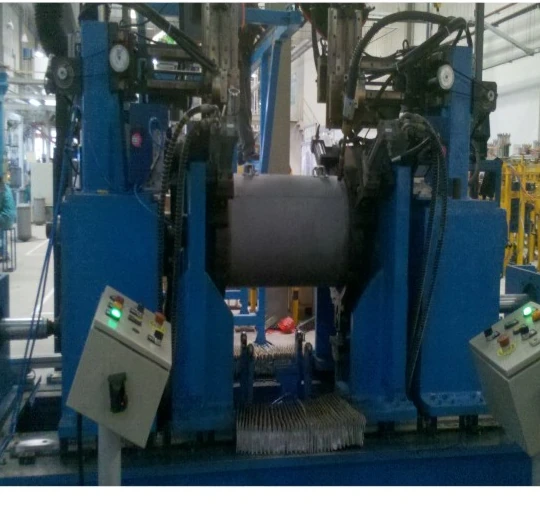
Paineastioiden kuoret
Käytä sylinterimäisten saumojen hallittua pyörivää esitystapaa samalla, kun varmistat halkaisijan, tuen ja kuormitusmenetelmän.
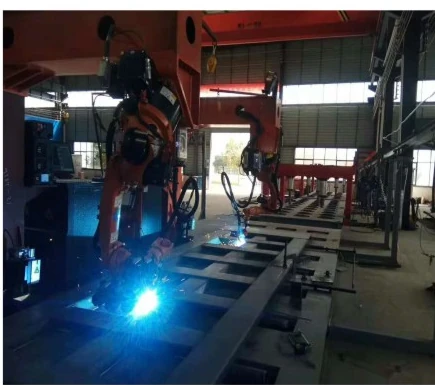
Hyötyajoneuvojen valmistus
Erottele säiliöt, rungot ja runkorakenteet selkeisiin osaryhmiin ennen työkappaleen kiinnityksen ja aseman virtauksen valitsemista.
Tekniset kysymykset, jotka on ratkaistava ennen konseptisuunnittelua
Miten kapasiteettialuetta seulotaan?
Anna työkappaleen massa, kiinnittimen massa, painopiste, tukimenetelmä ja dynaaminen suunta. Projektin suunnittelulaskelmat määrittävät sovellettavan alueen.
Milloin ulkoista robotin liikettä tulisi harkita?
Harkitse sitä, jos yksi kiinnitysasento ei pysty kattamaan vaadittua pituutta, korkeutta tai saumakulmaa, ja tarkista sitten törmäys, jäykkyys ja huoltomahdollisuudet.
Miten pitkät tai suuriläpimittaiset osat esitetään?
Vertaa vetopylkän ja takapylkän, kaksoispilarin ja muiden paikannuskonseptien yhdistelmää tuen, pyörimishalkaisijan, pituuden säädön, kuormituksen ja kiinnitysliitäntöjen avulla.
Mitä monipalkohitsauksen tarkastus vaatii?
Anna liitoksen valmistelu, materiaali, paksuus, täyteaine, palkojärjestys, esilämmitys- tai palkojenvälivaatimukset sekä mittaus- ja ohjelmointistrategia.
Miten raskaiden osien suojausta kehitetään?
Perusta riskinarviointi enimmäisliikkeeseen, lastaukseen, nostamiseen, henkilöstön sisäänpääsyyn, savukaasujen hallintaan ja huoltotehtäviin.
Voiko näytetyt järjestelyt tilata kiinteinä paketteina?
Ne ovat suunnittelun lähtökohtia. Mekaaniset, sähköiset, prosessi-, kiinnitys-, suojaus- ja hyväksyntälaajuusasiat on vahvistettava todellista osaa vasten.
Aloita työkappaletiedoilla ja saumakartalla
Jaa osan kantama, massa, painopiste, liitokset, kuormitusmenetelmä ja työmaan rajoitukset, jotta EVST voi laatia raskaan hitsausrobotin työaseman lähtökohdan.