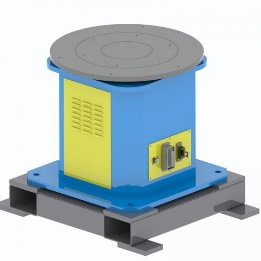
SWP-P
Vaakasuorat pyörivät levysoittimet
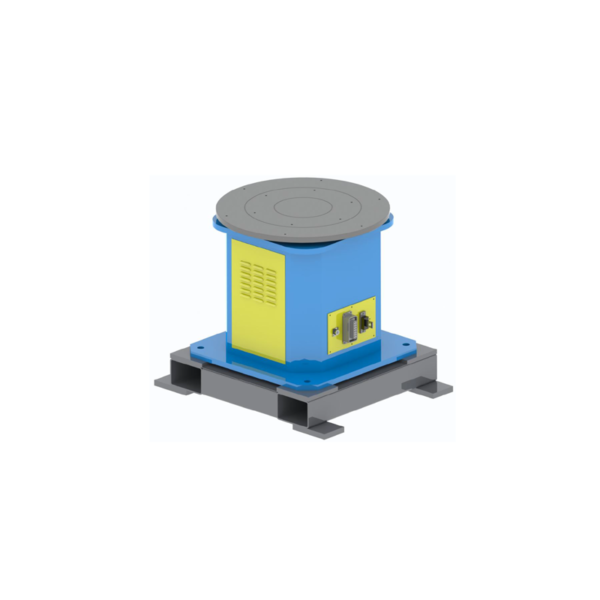
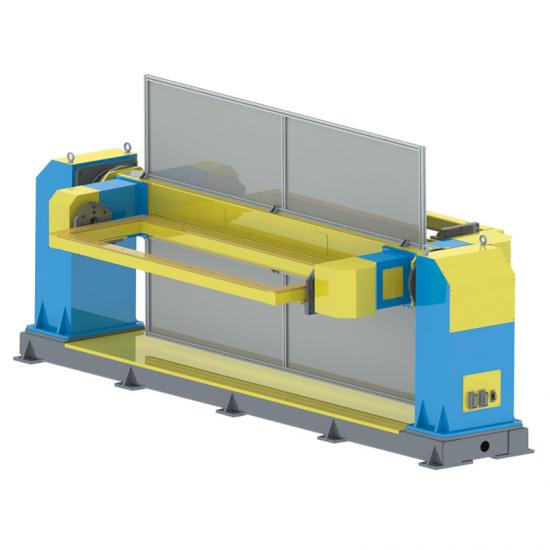
Työkappale on vaakasuoralla pöydällä yhden akselin pyörimistä varten.
Nimelliskuormavaihtoehdot: 300 / 1 000 kg
Mukautetut kokoonpanot saatavilla
Näytä sarjan tiedot →
Vakiosarja + mukautetut kokoonpanot
Vertaile 1-, 2- ja 3-akselisten paikoituspöytien tuoteperheitä ja sovita sitten kokoonpano työkappaleeseesi, kiinnittimeesi, painopisteeseesi, liikkeeseen ja kennoasetteluun. EVST tarjoaa vakiosarjoja ja räätälöityjä kokoonpanoja teknisen tarkastuksen jälkeen.
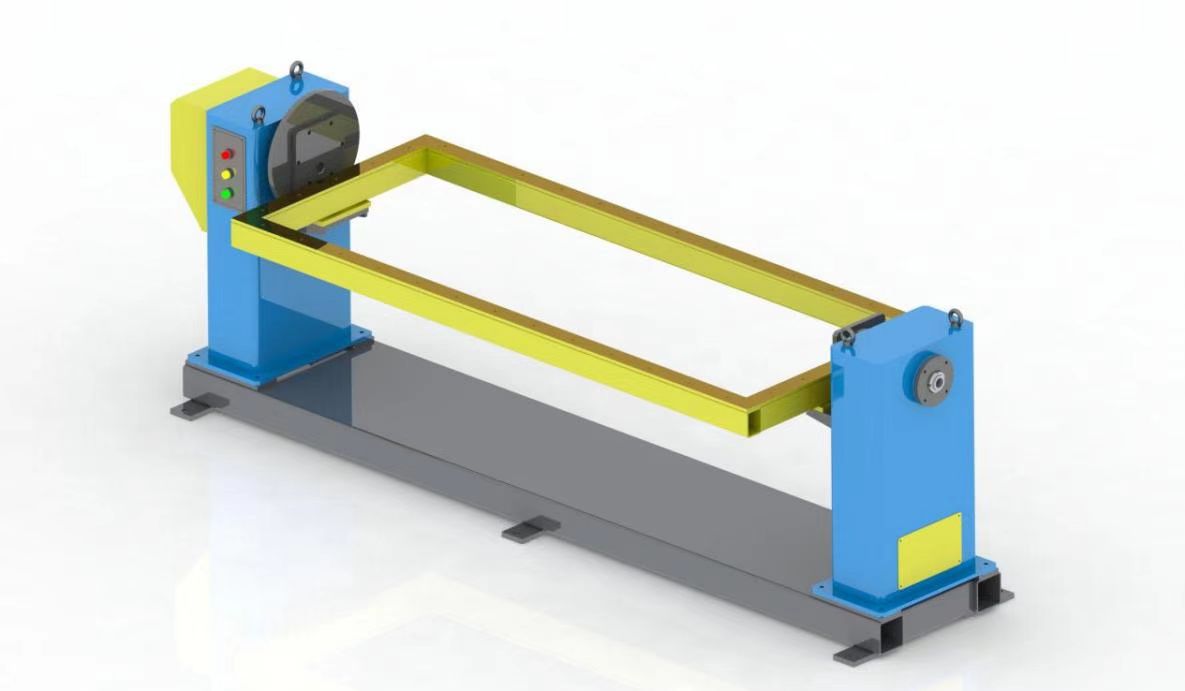
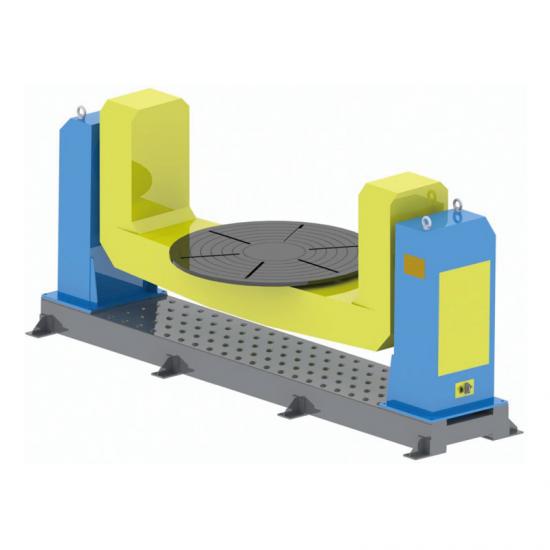
Mikä se on
Robottihitsausasennoitin on servokäyttöinen ulkoinen akseli, joka pitää ja suuntaa työkappaleen hitsausprosessia varten. Toisin kuin yksinkertainen pyörivä pöytä, se voi yhdistää pyörimis-, kallistus- tai vaihtoliikkeen. Kääntötelat tukevat lieriömäisiä astioita kitkan avulla; asetinlaitteet kiinnittävät työkappaleen tarkoitukseen suunniteltuihin työkaluihin.
Yhdeksän tuotesarjaa
Alla olevat nimelliskuormavaihtoehdot tukevat alustavaa tuoteperheiden vertailua. Nimelliskuorma tarkoittaa työkappaleen ja kiinnittimen yhdistettyä painoa; lopullinen valinta riippuu myös painopisteestä, mitoista, liikkeestä ja kennon olosuhteista. Jokaiselle sarjalle on saatavilla räätälöityjä kokoonpanoja teknisen tarkistuksen jälkeen.
Yksittäiseen pyörimisliikkeeseen tai vetokaran ja takapylkän tukeen
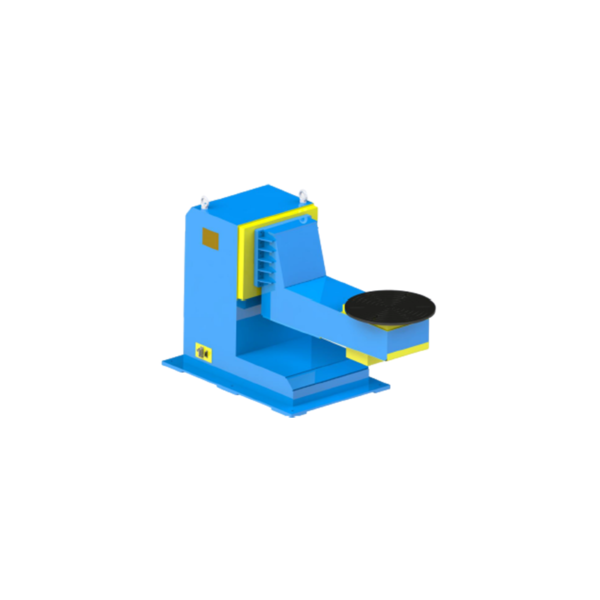
SWP-P
Työkappale on vaakasuoralla pöydällä yhden akselin pyörimistä varten.
Nimelliskuormavaihtoehdot: 300 / 1 000 kg
Mukautetut kokoonpanot saatavilla
Näytä sarjan tiedot →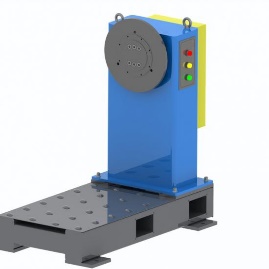
SWP-Z
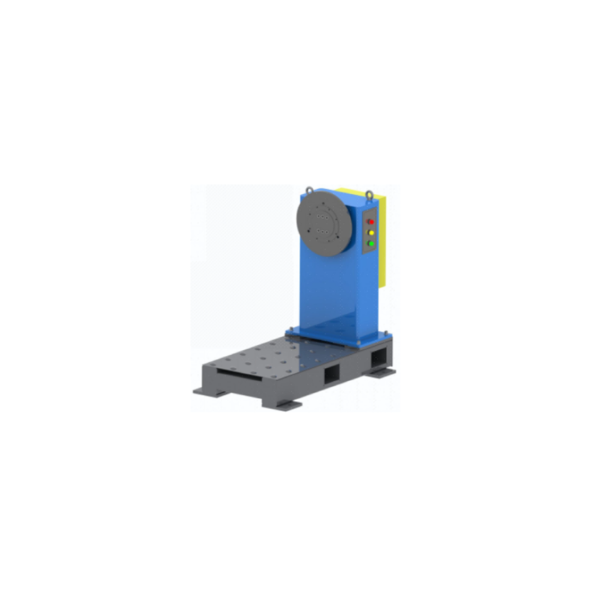
Kiinnityslaite pultataan pystysuoraan karan etulevyyn ja pyörii vaakasuoran akselin ympäri.
Nimelliskuormavaihtoehdot: 300 / 1 000 kg
Mukautetut kokoonpanot saatavilla
Näytä sarjan tiedot →
SWP-ZW
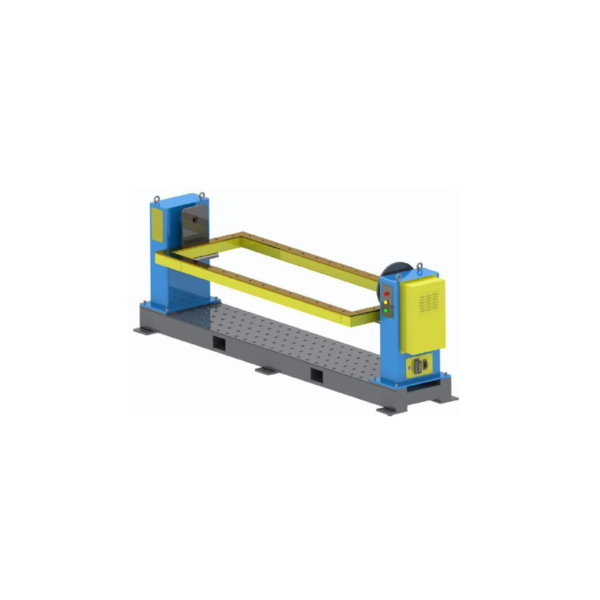
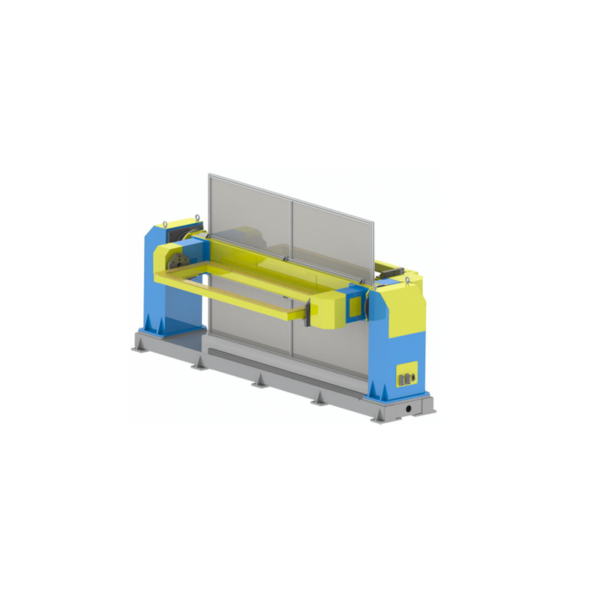
Tukee pidempiä kiinnittimiä tai kehyksiä käytettävän vetopylkän ja takapylkän välillä vaakasuoraa akselin kiertoa varten.
Nimelliskantavuusvaihtoehdot: 300 / 500 / 800 / 1 200 kg
Mukautetut kokoonpanot saatavilla
Näytä sarjan tiedot →Yhdistää pyörimisen ja kallistuksen parantaakseen saumojen suuntaa ja saavutettavuutta
DWP-C
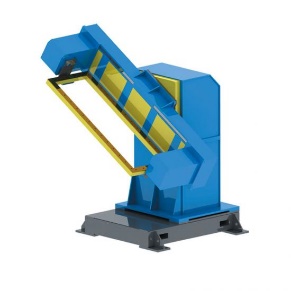
Avoin sivu tukee lastauspääsyä työkalujen ympärille.
Nimelliskantavuusvaihtoehdot: 200 / 500 / 1 000 kg
Mukautetut kokoonpanot saatavilla
Näytä sarjan tiedot →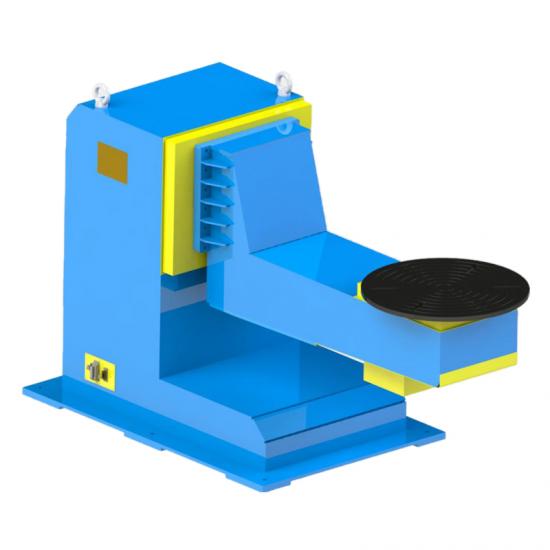
DWP-L
L-tyypin rungon sivulle siirretty rakenne jättää robotille lähestymistilaa kiinnittimen ympärille.
Nimelliskantavuusvaihtoehdot: 500 / 1,000 / 1 000 kg
Mukautetut kokoonpanot saatavilla
Näytä sarjan tiedot →
DWP-U
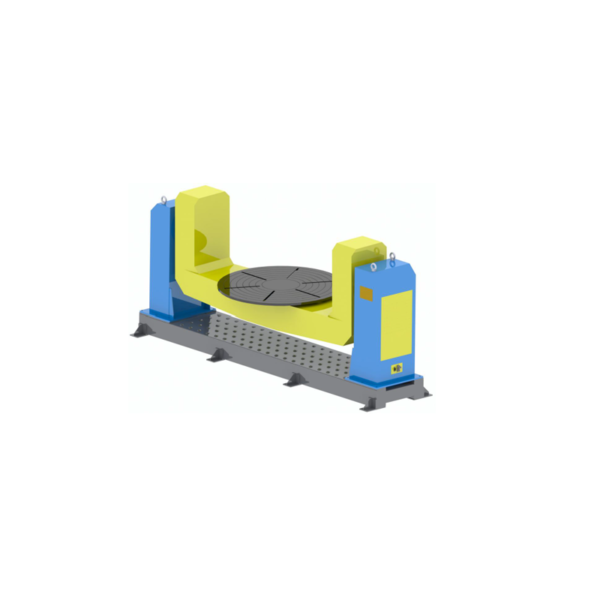
Kaksi pystytukea kannattelee keskitettyä suurempaa kiinnikettä tai rakenneosaa pyörimisen ja kallistuksen avulla.
Nimelliskantavuusvaihtoehdot: 1,000 / 3,000 / 1 000 kg
Mukautetut kokoonpanot saatavilla
Näytä sarjan tiedot →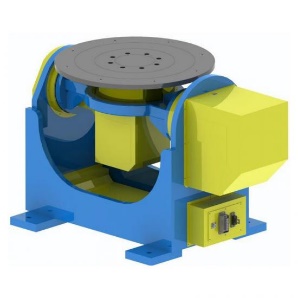
DWP-P
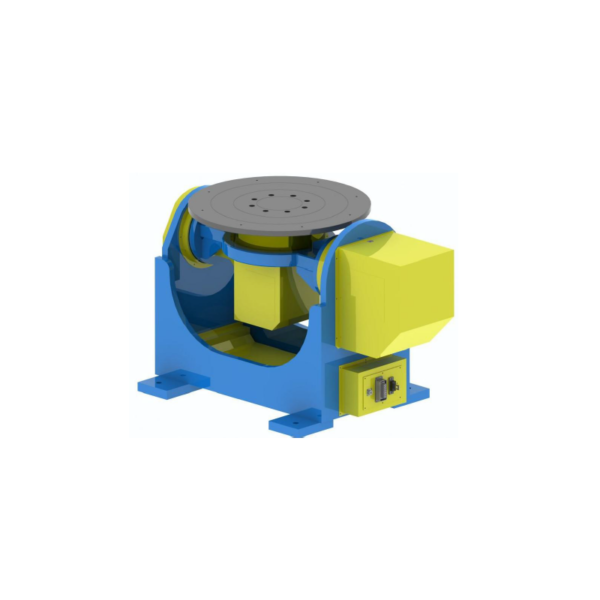
Lavalle asennettu kiinnike pyörii ja kallistuu yhtenä kokoonpanona.
Nimelliskantavuusvaihtoehdot: 300 / 500 / 1 000 kg
Mukautetut kokoonpanot saatavilla
Näytä sarjan tiedot →Lisää asemien indeksoinnin tai vaihtoliikkeen; solujen asettelu vahvistetaan projektikohtaisesti
TWP-C
Pystysuuntainen aseman indeksointi muuttaa työasentoa samalla kun paikoitin suuntaa jokaisen osan hitsausta varten.
Nimelliskuormavaihtoehdot: 500 / 1 000 kg
Mukautetut kokoonpanot saatavilla
Näytä sarjan tiedot →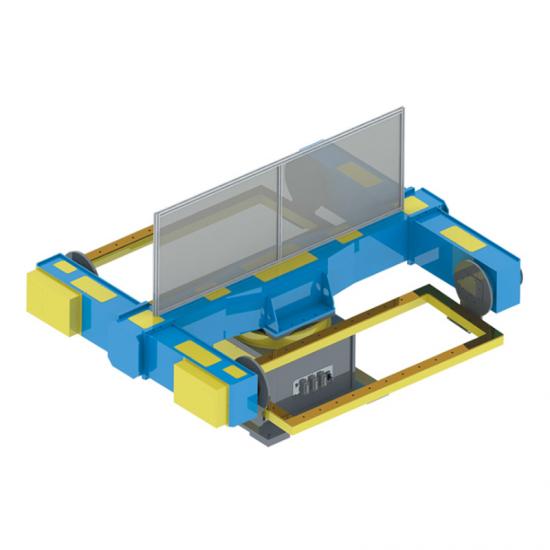
TWP-S
Vaakasuuntainen aseman indeksointi esittää vuorottelevat kuormitus- ja hitsausasennot.
Nimelliskuormavaihtoehdot: 500 / 1 000 kg
Mukautetut kokoonpanot saatavilla
Näytä sarjan tiedot →Valon valinta
Et tarvitse valmista spesifikaatiota aloittaaksesi. Nämä tiedot riittävät tuoteperheen seulontaan; käytä erillistä opasta tarkempaan valintatyöhön.
Kuvaile, tarvitseeko työkappale kiertoa, kallistusta, aseman indeksointia vai vaihtoliikettä.
Anna työkappaleen ja kiinnittimen yhdistetty paino ja painopisteen sijainti akseleihin nähden.
Jaa työkappaleen koko, kiinnittimen kiinnitystapa, rajapinnat ja kuormitusvaatimukset.
Ilmoita robotin sijainti, hitsausalueen kulku, käyttäjän reitti, turvaväli ja asemien järjestys.
Anna robotin merkki/malli sekä tarvittava koordinoitu liike, ohjaukset ja työmaaliitännät.
Akselimäärän, L/C/U-asettelujen ja valintatulojen täydellisemmän vertailun löydät lukemalla Hitsausasennon opas.
Standardisarjat muodostavat lähtökohdan; lopulliset rajapinnat ja asettelu vahvistetaan projektikohtaisesti.
Räätälöinti ja integrointi
Kun paikoitin toimii robotin ulkoisena akselina, mekaaniset rajapinnat, liike, ohjausrajat ja turvallisuussuunnittelu on tarkistettava robotin ja solun kanssa. Mukautetut kokoonpanot vahvistetaan projektin syötteiden määrittämisen jälkeen.
Vahvistettu työkappaleesta, kiinnittimestä ja lastausmenetelmästä.
Määritelty hitsauskohdan ja asemajärjestyksen perusteella.
Robotin malli ja ohjausvaatimukset tarkistetaan teknisen tarkastuksen aikana.
Asuinalueen suunnittelu, käyttäjien pääsy ja suojaustarpeet kuuluvat kennosuunnitelmaan.
Sovellukset
Nämä ovat tyypillisiä sovelluksia, eivät kiinteitä kokoonpanoja. Sarja, nimelliskuorma ja työkalut on edelleen valittava varsinaisesta työkappaleesta ja solusta.
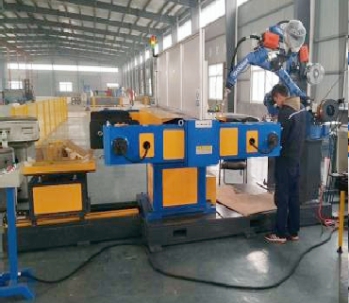
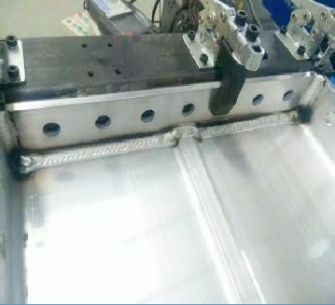
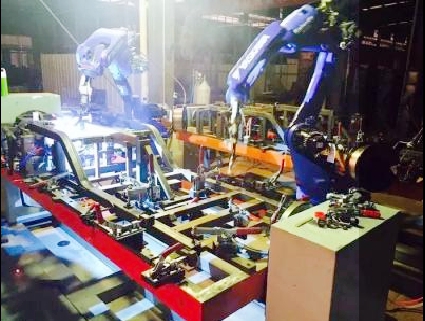
Käytä hallittua rotaatiota tuodaksesi kehäsaumoja robotin työalueelle.
Karan ja takapylkän asettelut voivat tukea pidempiä kiinnittimiä kahden pään välillä.
Yhdistä kierto ja kallistus parantaaksesi lähestymiskulmia eri saumoissa.
Valitse yksi- tai moniakselinen konsepti kiinnittimen, painopisteen ja robotin asettelun joukosta.
Suuntaa useita hitsauspintoja sopivampiin paikkoihin kennon sisällä.
Kolmiakseliset asemajakojärjestelmät voivat aloittaa moniasemakonseptin; lopullinen järjestely on projektikohtainen.
Miksi EVST
Projektin lähtötiedoista ja sarjavalinnasta tuotantovaiheen tarkastuksiin asti tarkat kokoonpano- ja hyväksymisvaatimukset pysyvät projektikohtaisina.
Työkappale, kiinnitin, kokonaispaino, painopiste, liike ja kenno-olosuhteet tarkistetaan ennen lopullisen kokoonpanon vahvistamista.
Keskeisten tuotantovaiheiden prosessitarkastukset auttavat tunnistamaan ongelmat ennen toimitusta.
Koneistusresurssit tukevat mittaohjausta kiinnityspinnoille, reikille ja pyöriville liitännöille.
Rakenneosat hehkutetaan jäännösjännityksen vähentämiseksi ja mittapysyvyyden tukemiseksi.
Usein kysyttyjä kysymyksiä
Se on ohjattu ulkoinen akseli, joka pitää työkappaletta paikallaan ja suuntaa sen uudelleen, jotta robotti voi päästä käsiksi hitsaussaumoihin. Vaadittava akselien lukumäärä riippuu työkappaleen liikkeestä ja solun asettelusta.
Tällä kategoriasivulla nimelliskuormalla tarkoitetaan työkappaleen ja kiinnittimen yhdistettyä painoa, ei pelkästään työkappaletta. Lopullinen valinta edellyttää myös painopisteen, mittojen ja dynaamisten olosuhteiden tarkistamista.
Yksi akseli mahdollistaa yhden pyörimisliikkeen; kaksi akselia lisää kallistuksen; kolme akselia voi lisätä asemien indeksoinnin tai vaihdon. Perusta valinta hitsausmahdollisuuteen ja asemien järjestykseen. Lue hitsausasennonsäätölaitteen opas täydellisempää vertailua varten.
Kirjaimet kuvaavat tukien ja työkalujen ympärillä olevaa yleistä rakennetta. Valinta riippuu työkappaleen koosta, kiinnittimestä, lastaustilasta, robotin lähestymistavasta ja vaaditusta nimelliskuormasta. Vertaile Welding Panel Guide -oppaan asetteluja.
Ota tämä huomioon, kun pidempi kiinnityslaite tai runko tarvitsee tukea kahden pään väliltä ja pyörimistä vaakasuoran akselin ympäri. Tukien etäisyydet ja rajapinnat on varmistettava työkappaleesta. Katso hitsausasennon opas lisää valintakontekstia varten.
Sama kokonaispaino voi luoda erilaiset olosuhteet akseleille ja rakenteelle, kun sen painopiste muuttuu. Pelkkä paino ei siksi riitä lopulliseen valintaan.
Mukautetut kokoonpanot ovat saatavilla teknisen tarkastuksen jälkeen. Ilmoita robotin merkki/malli, työkappaleen ja kiinnittimen tiedot, vaadittu liike, solun asettelu ja rajapintatarpeet, jotta sopiva kokoonpano voidaan varmistaa.