
Pienten osien käsittelyasettelussa on kaksi referenssiongelmaa kuvattavana: ominaisuus, joka tunnistaa saapuvan osan, ja fyysinen sijainti, johon osan tulisi saapua. Selkeä kuva noutoalueesta ei itsessään määrittele vastaanottolaitetta tai varmista onnistunutta sijoittelua.
Kuvaile liikkeen molemmat päät
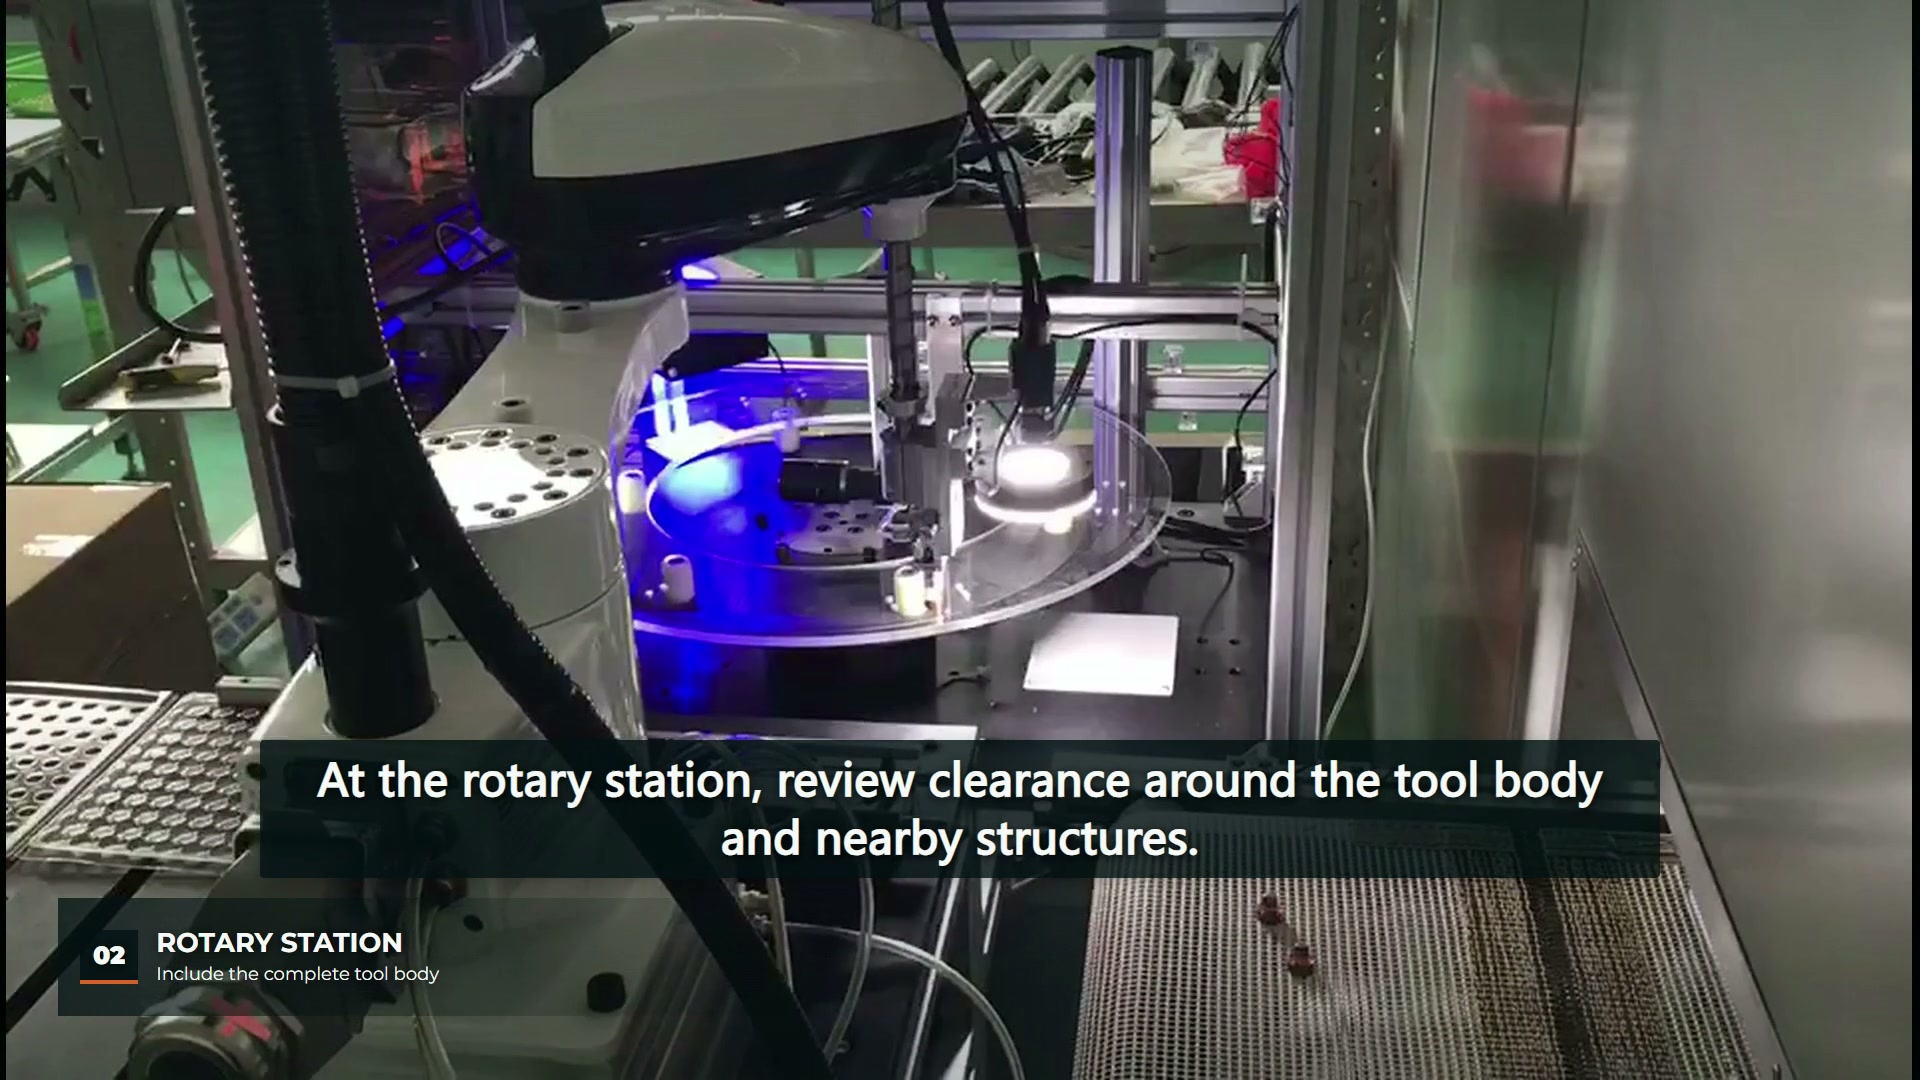
Kohdassa 00:03 videolla näkyy valkoinen SCARA-robotti työpöydän yläpuolella, jonka oikealla puolella on saapumisalue ja vasemmalla valaistu pyöröasema. Kohdassa 00:12 työkalu on pyöröaseman yläpuolella ja ympäröivä pöytärakenne on edelleen näkyvissä. Nämä havainnot määrittävät työalueiden välisen suhteen. Ne eivät raportoi tunnistustarkkuutta, tarkastustuloksia tai hylättyjen osien käsittelyä.
Aloita sovelluksen kuvaus nimeämällä suuntaamiseen käytetty osan ominaisuus ja sijoitteluun käytetty kohdeominaisuus. Esimerkiksi näkyvä ulkoreuna ja vastaanottotasku ovat eri referenssejä. Niiden suhde on kuvattava, vaikka robotin liike näyttäisi suoraviivaiselta.
Valitse valaistus tarkkailtavan ominaisuuden mukaan
Baslerin valaistusopas selittää, että taustavalo voi korostaa kohteen ääriviivoja ja samalla menettää pintainformaatiota. Olennainen oppitunti on valita valaistusjärjestely tarkasteltavan kohteen ympärille. Tässä materiaalissa näkyvät valot eivät määritä, mitä algoritmia, valaistusmenetelmää tai hyväksymiskynnystä käytetään.
Uutta osaa varten kerää kuvia todellisesta ominaisuudesta aiotuissa katseluolosuhteissa. Sisällytä mukaan mahdolliset suunnanmuutokset ja pinnan vaihtelut. Jos päätös riippuu pinnan merkinnästä tai pintaviasta, pelkkä ääriviiva ei välttämättä anna tarvittavaa tietoa. Jos se riippuu ääriviivasta, määritä, mitkä reunat on jätettävä näkyviin.
Yhdistä kuvan sijainnit fyysisiin sijainteihin
Baslerin kalibrointityökalun dokumentaatio kuvaa kuvakoordinaattien muuntamista fyysisiksi koordinaateiksi. Tämä on mainitun viitteen soveltamisala; se ei ole kalibrointitietue tälle solulle.
Projektin tarkastelua varten tunnista kamerareferenssi, robottireferenssi ja vastaanottavan kiinnittimen referenssi yhdellä asettelulla. Kuvaile, mitä on tarkistettava uudelleen, kun kameran, pöydän tai osan korkeus muuttuu. Säilytä kuvan tulos ja lopullinen sijoitetun osan havainto samassa näytetietueessa, jotta sijoittelueroja voidaan tutkia, kun liikkeen molemmat päät ovat käytettävissä.
| Säilytettävä syöte | Mitä arvostelussa voidaan erottaa |
|---|---|
| Edustavat saapuvan osan kuvat | Onko tarkoitettu ominaisuus näkyvissä |
| Kameran ja kiinnittimen viitekuvaus | Miten kuvien sijainnit liittyvät asetteluun |
| Vastaanottotasku tai paikannusgeometria | Mikä määrittelee lopullisen sijoitetun ehdon |
| Kuvat ja havainnot epätavallisista näytteistä | Koskeeko sama päätös käännettyjä vai peitettyjä osia |
Tarkista vastaanottokunto erikseen
Pyöröaseman näkymä kohdassa 00:12 auttaa muodostamaan kysymyksiä koko työkalun rungosta ja lähellä olevista rakenteista. Se ei voi näyttää jokaisen sijoittelun mittahyväksyntää. Jos seuraava operaatio riippuu suunnasta, istuvuudesta tai etäisyydestä, määritä, miten tämä ehto tarkistetaan osan saapumisen jälkeen.
Aiheeseen liittyvä artikkeli aiheesta näköohjattu SCARA-lajittelu ja koordinaattikartoitus käsittelee laajempaa kartoitus- ja valintatarkistusongelmaa. Tässä suppeampi tehtävä on dokumentoida saapuva visuaalinen ominaisuus ja vastaanottava fyysinen referenssi ennen kandidaattiasettelun arviointia.
Hyödyllinen tarkastelupaketti sisältää siis edustavia osia, ominaisuuskuvia, vastaanottavan geometrian ja paritettuja poiminta-/sijoitteluhavaintoja. Näkyvä robotin liike antaa kontekstia; näytetiedot tarjoavat todisteet vaaditulle tulokselle.