
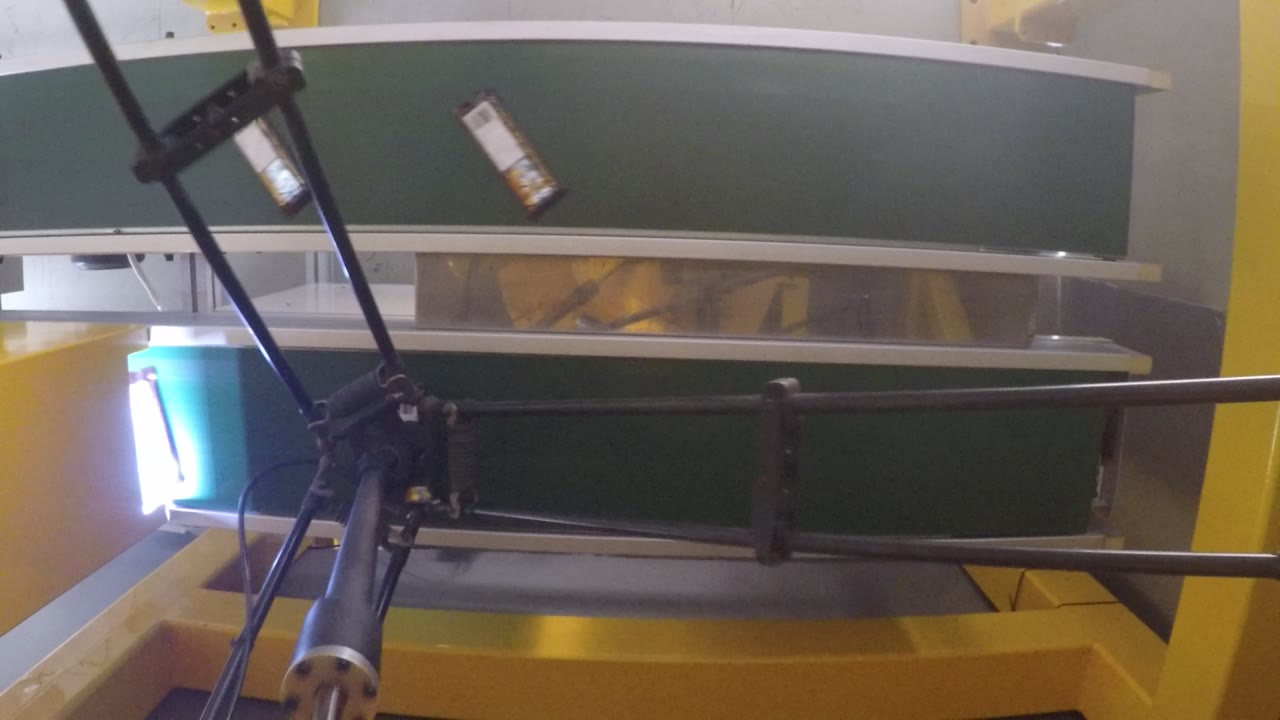
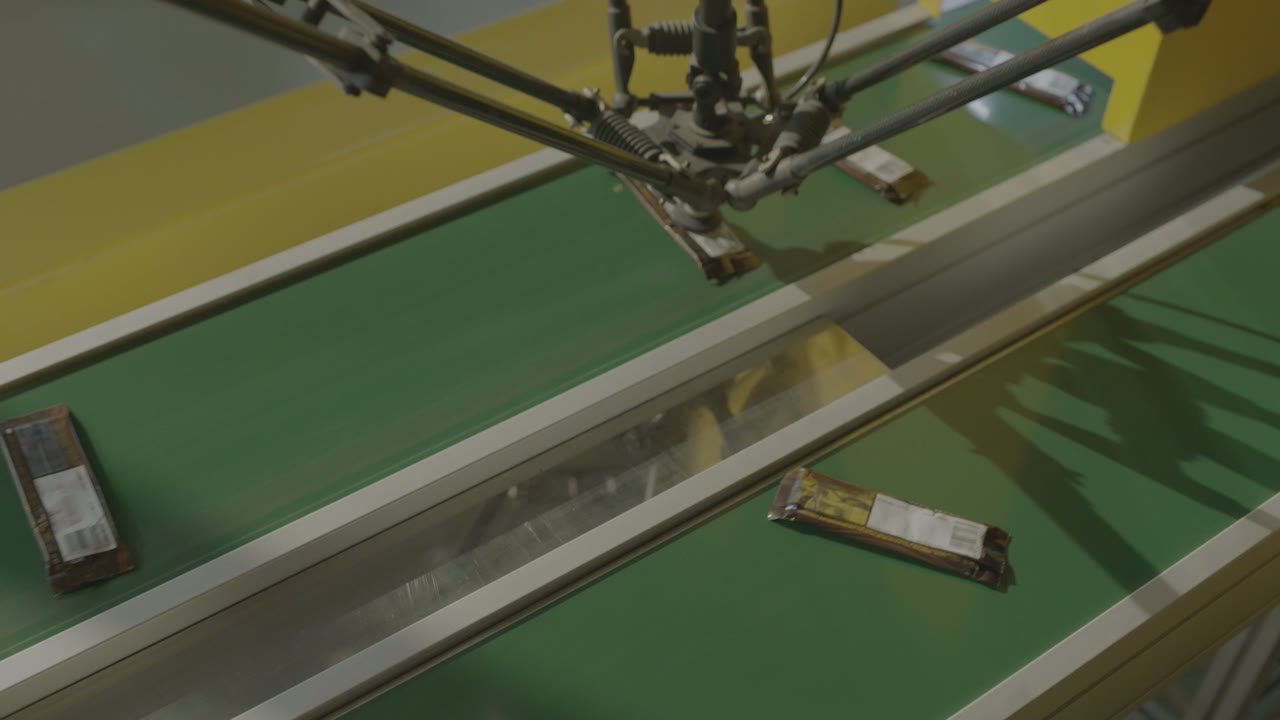
Lyhyesti: Kaksi kuljetinta kulkee vierekkäin, ja niiden väliin on asennettu delta-robotti. Käärityt pakkaukset saapuvat irrallisina yhdelle hihnalle – eri kulmissa, epätasaisilla väleillä – ja robotti nostaa ne yksi kerrallaan ja asettaa ne tasaisin välein toiselle hihnalle – järjestetty syöttö, jota useimmat alavirran koneet tarvitsevat. Hihnat eivät koskaan pysähdy. Kolme päätöstä kuljettaa tällaista solua: miten poimintapää sopii pakkaukseen, miten saapumiskuvio vastaa hihnan nopeutta ja mihin tarkalleen kunkin pakkauksen on laskeuduttava. Onko sinulla tuote, joka on asetettava linjaan? Kerro meille linjastasi.
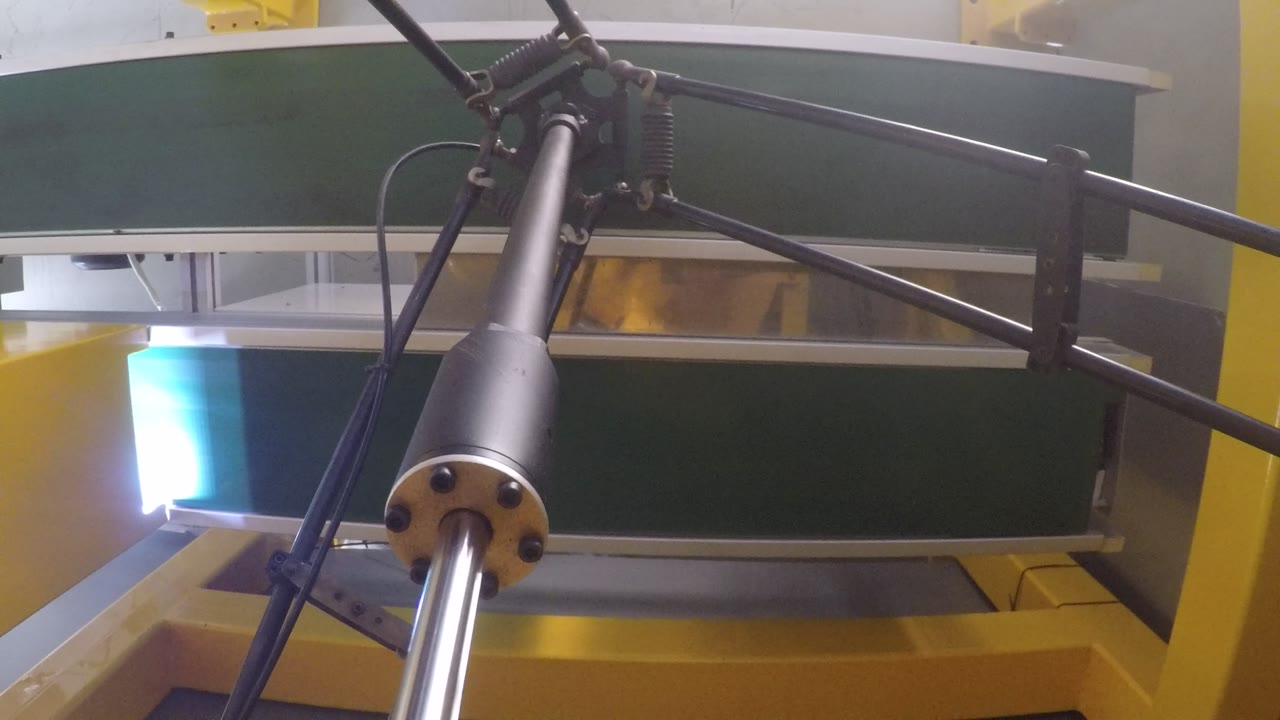
Yhdellä silmäyksellä
| Tuotteet | Litteästi käärityt pakkaukset (painettu kalvo) |
| Käsitellä asiaa | Poimi ja aseta liikkuvalta hihnalta |
| Automaatio | Yksi delta-robotti pienellä yksittäispakkauksella varustetulla poimintapäällä |
| Syöttö | Pakkaukset saapuvat irtonaisina, satunnaisessa kulmassa ja epätasaisilla välein |
| Outfeed | Pakkaukset sijoitettu tasaisin välein toiselle hihnalle |
| Vyön liike | Jatkuva — kumpikaan hihna ei pysähdy robotille |
| Valaistus | Valopalkki kulkee hihnan reunaa pitkin |
| Operaattorin rooli | Viivan vieressä, ei syklissä |
Tämän solun ratkaisema ongelma
Lähes jokaisella pakkauslinjalla on kohta, jossa tuotteet tulevat prosessista ulos satunnaisessa järjestyksessä ja ne menevät seuraavaan koneeseen hyvin tietyssä järjestyksessä. Käsin tehtävänä tämä tarkoittaa, että joku seisoo hihnan ääressä koko vuoron ajan, seuraa hihnan vauhtia oman tahtinsa sijaan ja koskettaa jokaista pakkausta.
Tuo työ sopii hyvin delta-asetelmaan: pieni hyötykuorma, lyhyet siirrot, nopea toisto ja tehtävä, joka määritellään kokonaan kysymyksillä "missä se on nyt, missä sen pitäisi olla".
Miten solu toimii
- Saapua. Pakkaukset tulevat ensimmäistä hihnaa pitkin missä tahansa kulmassa ja etäisyydellä, johon ylävirran prosessi ne jätti.
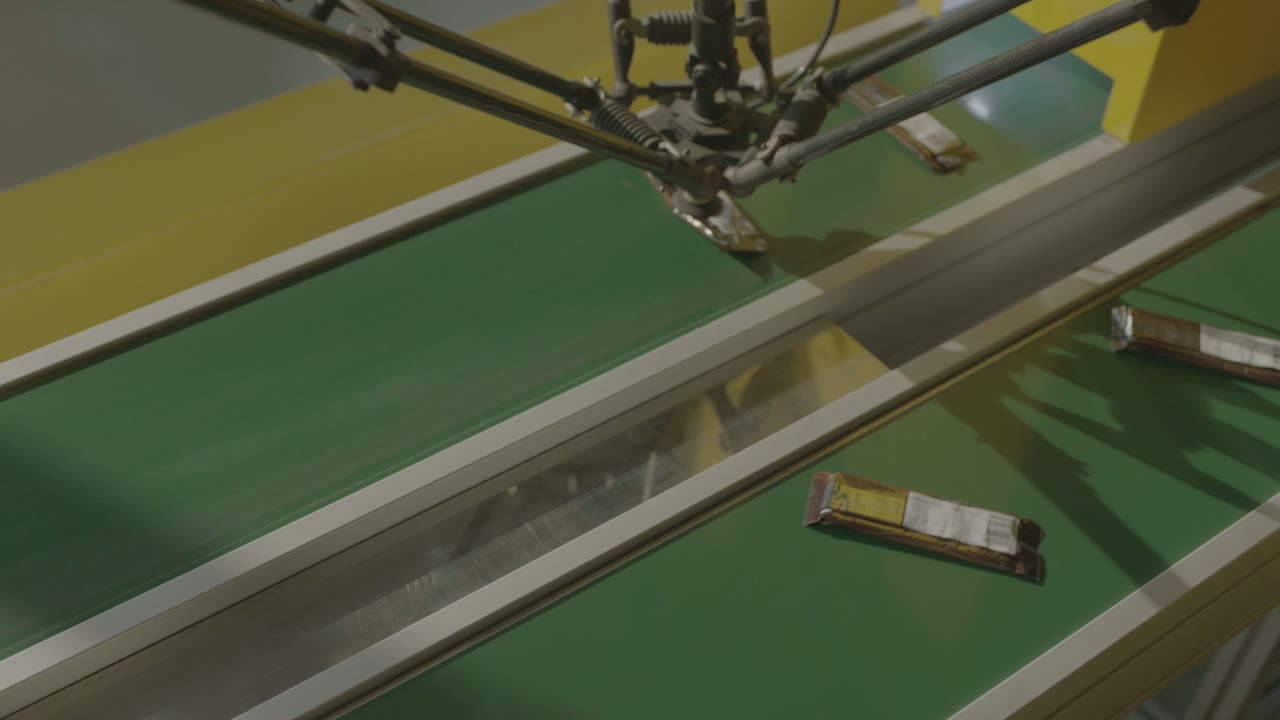
- Ohita valopalkki. Hihnan reunaa pitkin kulkee valopalkki; pakkaukset näkyvät selvästi hihnaa vasten niiden ohittaessa sen.
- Valita. Robotti laskeutuu suoraan alas, tarttuu reppuun sen etupuolelta ja nostaa sen.
- Siirry poikki. Se kuljettaa repun toiselle hihnalle.
- Paikka. Pakkaus asetetaan alas siten, että ulostulossa olevat pakkaukset ovat paljon tasaisemmalla etäisyydellä toisistaan kuin ne saapuivat.
- Toistaa. Hihnat jatkavat kulkuaan; robotti ottaa ne vastaan sitä mukaa kuin ne tulevat.
Kolme suunnittelupäätöstä
1. Kiinnitä työkalu pakkausmateriaaliin, älä robottiin
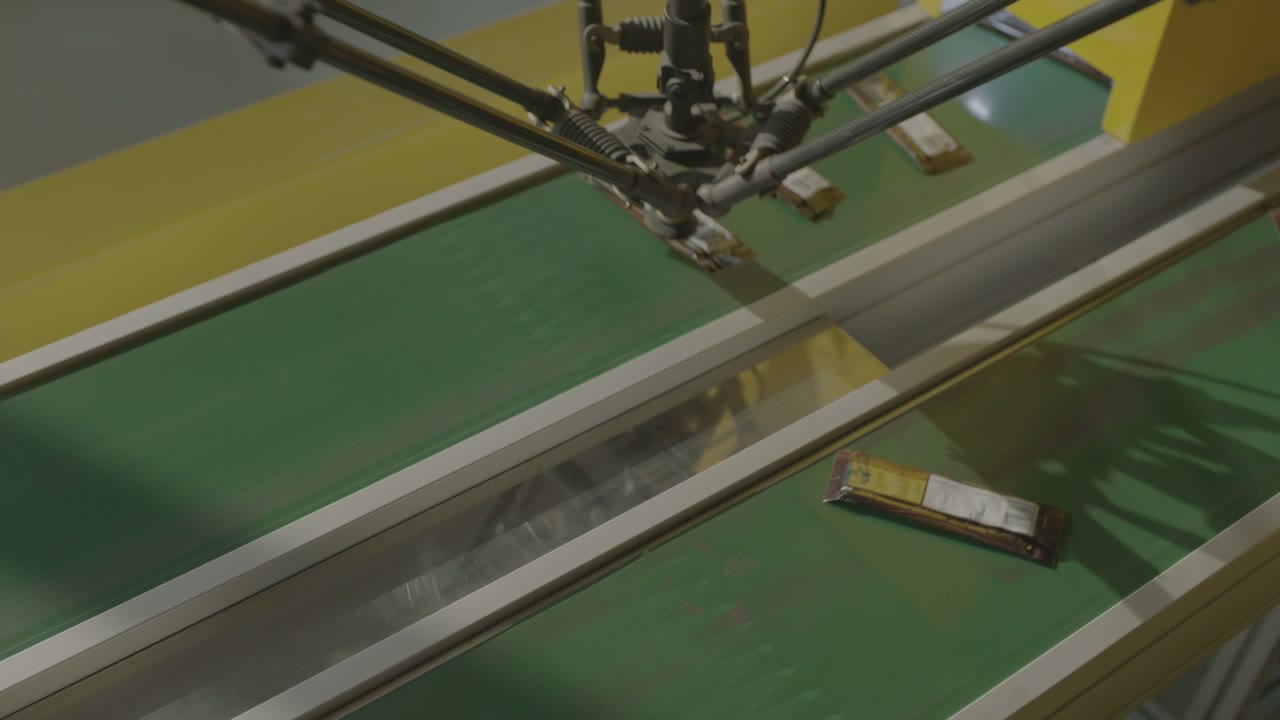
Lopputyökalu on se, mikä useimmissa vyönvalintaprojekteissa onnistuu tai epäonnistuu. Tärkeimmät seikat on syytä selvittää ennen kaikkea:
- Missä pakkausta voi koskettaa. Painettu kalvo, saumat, pehmeä keskusta, tuote, jota ei saa merkitä – käyttökelpoinen kosketuspinta-ala on usein paljon pienempi kuin pakkaus.
- Miten pakkaus käyttäytyy nostettaessa. Joustavat rinkat taipuvat, ja matkalla ylös taipuva rinkka laskeutuu eri tavalla kuin sellainen, joka ei taipu.
- Julkaisu. Alipainetyökaluissa irrotus on yhtä tärkeää kuin poiminta: pakkaus, joka on kiinni muutaman millisekunnin, laskeutuu muualle kuin maaliin.
- Ruokakosketus. Jos työkalu koskettaa suoraan ruokaa eikä käärettä, materiaali-, puhdistus- ja tarkastussäännöt muuttavat suunnittelua.
Kysymys, joka kannattaa ratkaista etukäteen: Onko tavoitteena yksi pakkaus sykliä kohden vai useita? Usean pakkauspään pakkaus lisää läpivirtausta, mutta vain silloin, kun saapumismalli mahdollistaa useiden pakkausten keräämisen.
2. Sovita saapumisväli hihnan nopeuteen
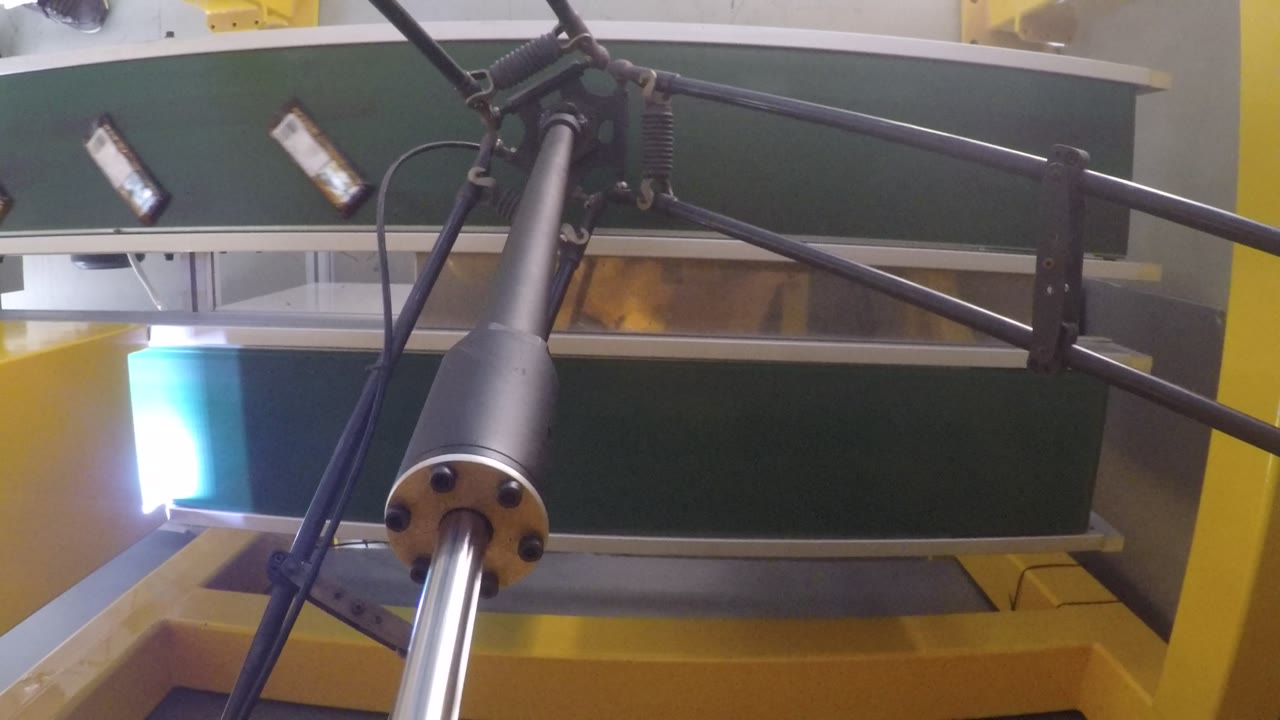
Hihnakeräilysolua ei mitata pelkästään "keräilykertojen määrä minuutissa". Tärkeää on se, kuinka monta pakkausta ohittaa työskentelyalueen minuutissa ja kuinka monta niistä robotti pystyy ottamaan ennen kuin ne lähtevät sieltä. Kolme vipua:
- Vyön nopeus. Hitaampi tarkoittaa pidempää ikkunaa, mutta se tarkoittaa myös pidempää jonoa.
- Tiheys. Liian tiheä pakkaus peittää toisensa tai koskettaa toisiaan, eikä työkalu eikä tunnistus pysty erottamaan sitä; liian harva pakkaus estää robotin toiminnan.
- Ikkunan pituus. Keräilyalue määräytyy robotin työskentelyalueen mukaan hihnan yli, ja toinen robotti sarjaan on tavallinen ratkaisu, kun toinen ei pysy perässä.
Hylätyt poiminnat ovat normaaleja oikeassa linjassa; tärkeintä on, mitä niille tapahtuu. Päätä, kierrätetäänkö epäonnistunut pakkaus uudelleen, pyydystetäänkö se toisella asemalla vai poistetaanko se käsin.
3. Määrittele, mihin lauman on laskeuduttava
Sijoitustarkkuuden määrittää seuraava kone, ei robotti. Kartonkiasettajalla, läpivirtauskäärekoneella ja alustan sulkejalla on kullakin omat sijainti- ja kulmatoleranssinsa, ja koko solu tulisi suunnitella taaksepäin tästä luvusta.
- Aseta geometriaa vasten, jonka mukaan seuraava kone todellisuudessa indeksoi — ura, kierre, tasku.
- Päätä, liikkuuko ulostulo liikkuessaan asennuksen aikana; liikkuvalle hihnalle asettaminen asettaa toleranssin ajoitukseen eikä sijaintiin.
- Pidä asetettu kuvio riittävän säännöllisenä, jotta loppupään tukos ei leviä takaisin poimintaikkunan läpi.
Milloin tämä asettelu sopii – ja milloin kannattaa tarkastella tarkemmin
- Hyvä istuvuus: pieniä, kevyitä ja toistettavia pakkauksia; jatkuvaa ylävirran prosessia; alavirran konetta, joka vaatii järjestelmällistä syöttöä; ja tuotetta, joka kestää käsittelyn pienellä työkalulla.
- Arvioi lisää: tahmeat, pölyiset tai erittäin joustavat tuotteet; pakkaukset, jotka saapuvat kosketuksissa toisiinsa; erittäin hygieniavaatimukset täyttävät alueet (pesu, työkalumateriaalit); ja sekalaiset tuotteet, joissa työkalun on vaihduttava tuotteen mukana.
FAQ
Yksi vai useampi robotti?
Aloita sillä, kuinka monta pakkausta minuutissa ohittaa ikkunan ja kuinka monta yksi robotti pystyy ottamaan kyseisen ikkunan kautta. Kun yksi ei pysy perässä, tavallinen vastaus on kaksi robottia sarjassa samalla hihnalla – toinen ottaa sen, minkä ensimmäinen jättää.
Pitääkö hihnan pysähtyä?
Ei. Tässä kennossa molemmat hihnat pyörivät jatkuvasti. Hihnan pysäyttäminen keräilyä varten on järkevää vain hitailla linjoilla tai raskaiden tuotteiden kohdalla.
Mikä ratkaisee tarkkuuden?
Seuraava kone. Määritä ensin sen toleranssi, valitse sitten työkalu, sijoitusmenetelmä ja liikkuuko ulostulo sijoituksen aikana.
Hanki asettelu- ja sykliaika-arvio
Lähetä meille:
- Tuotteen mitat, paino ja pakkausmateriaali
- Missä tuotetta voidaan koskettaa ja mahdolliset hygieniavaatimukset
- Pakkausten sisään- ja ulosmeno minuutissa ja miten pakkausten saapumissuunta (tiheys, suunta)
- Mikä on seuraava kone ja sen syöttötoleranssi
- Linjan asettelu ja käytettävissä oleva tila hihnojen päällä
Lähetämme sinulle ehdotuksen solun asettelusta ja sykliaika-arviosta.
Hanki pohjapiirros ja sykliaika-arvio → tai sähköpostitse sales@evsrobot.com
Kumppanin tuotantopaikalla kuvattu materiaali. Kyseisen paikan nopeus, tarkkuus ja tuotetiedot eivät ole julkisia, eikä niitä anneta tässä.