
Hitsausrobotin työaseman kokoonpanot: solut, kisko- ja portaalijärjestelmät
Hitsausrobottityöasema yhdistää robotit, hitsauslaitteet, työkappaleiden käsittelyn, kiinnittimet, ohjaimet ja suojausmekanismit määritellyn tuotantotarpeen ympärille. Tämä valintakeskus vertailee neljää konfiguraatioperhettä ja reitittää sovelluskohtaiset tiedot omille sivuilleen. Käytä sivun sisäisiä linkkejä siirtyäksesi työkappalerajoituksista sopivaan arkkitehtuuriin.
Aloita sijoittamalla hakemus yhteen neljästä ryhmästä
Jokainen kategoriakortti käyttää samoja kenttiä valintareitin tunnistamiseen. Numeeriset arvot ja tekniset ehdot pysyvät alla olevissa asiaankuuluvissa osioissa.
Kevyet ja keskikokoiset solut
- Aloitussoveltuvuus
- Toistettavat kevyet ja keskivahvat osaperheet
- Liikkeen määrittely
- Paikallinen kääntö-, kierto- tai moniakselinen paikannus
- Seuraava arvostelu
- Jatka valokonfiguraatioreitille
Suuret ja kuormitetut asemat
- Aloitussoveltuvuus
- Pitkät, laaja-alaiset tai massiiviset työkappaleet
- Liikkeen määrittely
- Suurten kuormien paikannus ja pidennetty robotin ulottuvuus
- Seuraava arvostelu
- Jatka suurelle osalle insinööritietä
Maa-, kisko- ja nostojärjestelmät
- Aloitussoveltuvuus
- Pitkät, leveät tai korkeat alueet yhden kiinteän robottipaikan ulkopuolella
- Liikkeen määrittely
- Robotin liike lineaarisilla ulkoisilla akseleilla
- Seuraava arvostelu
- Vertaile neljää mobiilijärjestelmäarkkitehtuuria
Asennoittimet ja kiinnittimet
- Aloitussoveltuvuus
- Osat, jotka vaativat vakaan suunnan ja toistettavan paikannuksen
- Liikkeen määrittely
- Siirrä osaa ja pidä kiinni yhteisistä suhteista
- Seuraava arvostelu
- Työkappaleen liikkeen ja pidon rajojen tarkastelu
Neljä rajoitetta määrittää hyödyllisimmän lähtöreitin
Aloita työkappaleen vaipasta ja pituudesta ja sisällytä sitten yhdistetty työkappaleen ja kiinnittimen kuormitus paikoituslaskentaan. Määritä seuraavaksi liikeakselit ja robotin peitto saumakartalla. Lopuksi rajaa arkkitehtuuria hitsausprosessin ja liitoksen muodon mukaan; konfiguraation nimi on vain lähtökohta projektin vahvistukselle.
Kirjekuori ja pituus
Päätä, voiko yksi kiinteä robotin sijainti kattaa kaikki tarvittavat saumat.
Kuorman sijoittaminen
Käsittele työkappaletta, kiinnitintä ja dynaamista suuntausta yhtenä kuormitusongelmana.
Liikeakselit
Erota toisistaan osan liikuttaminen, robotin liikuttaminen tai ulkoisten akseleiden yhdistäminen.
Sovellettava hitsausprosessi
Suojaa liitos ja laitteen raja kaasusuojakaasu-, argonkaari- tai laserhitsausta varten.
Toistettavien osaperheiden suljetut kokoonpanot
Kun työkappaleen vaippa ja kuormitus sopivat paikalliseen kääntöön, vaakasuoraan rotaatioon, moniakseliseen paikannukseen tai vetopylkän ja takapylkän tukeen, aloita kennotason kokoonpanolla. Omistetulla sivulla vertaillaan kuutta järjestelyä pitäen kiinnitys-, robottimäärä- ja suojauspäätökset projektikohtaisina.
robottihitsaussolujen kokoonpanot kevyille ja keskikokoisille työkappaleille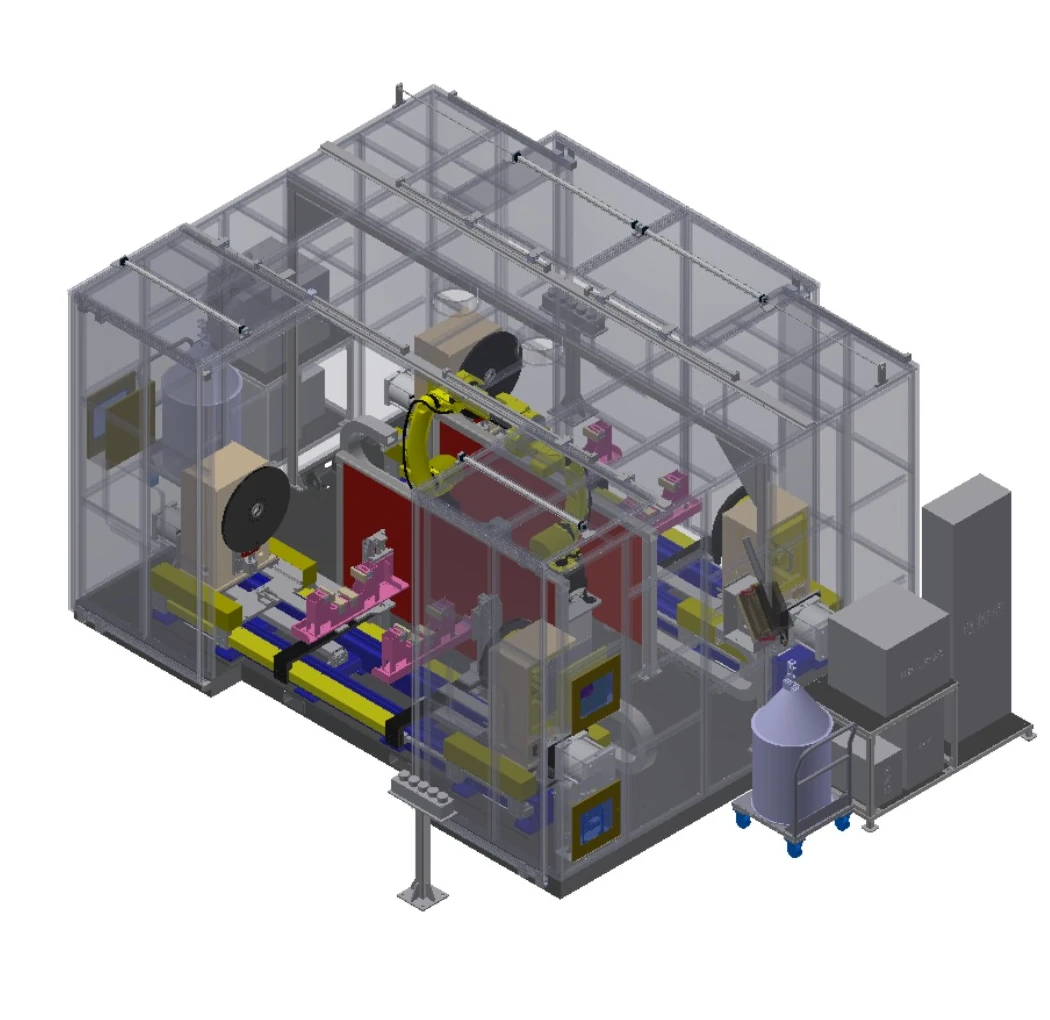
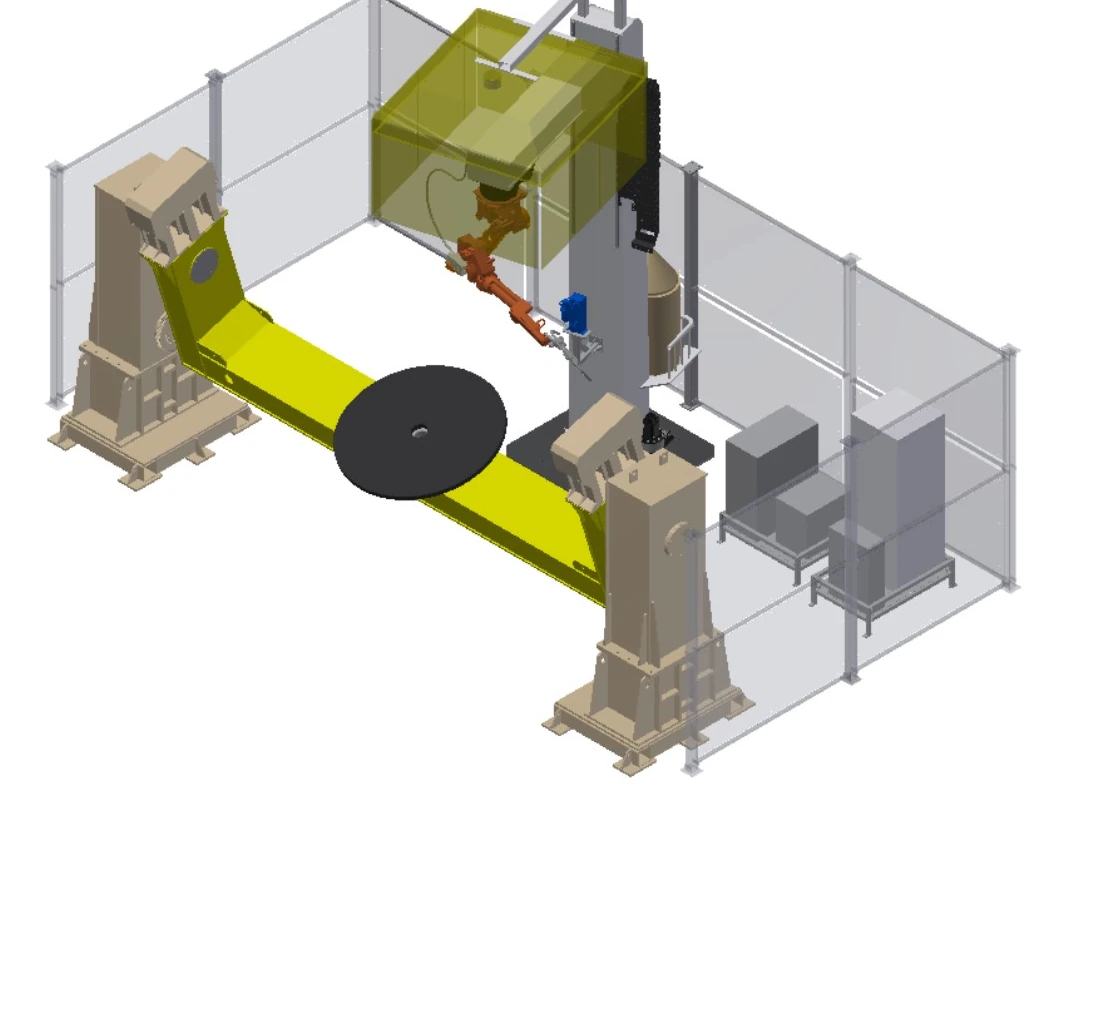
Suunnitellut asemat pitkille, suurille tai massoiltaan suurille osille
Kun pituus, massa, pyörimishalkaisija tai kuormitusmenetelmä ylittää tavanomaisen kennon vaipan, aloita tuen, sijoittelun, ulkoisen liikkeen ja suojauksen rajoituksista. Omalla sivulla esitetään kahdeksan suunnittelulähtökohtaa kiinteiden laitepakettien sijaan.
raskaaseen käyttöön tarkoitetut hitsausrobottityöasemat suurille ja raskaille osilleNeljä maa-kisko-, ilmakisko- ja portaaliarkkitehtuuria
Kun yksi kiinteä robottiasema ei pysty kattamaan vaadittua pituutta, korkeutta tai jänneväliä, lineaariset ulkoiset akselit kuljettavat robotin sauma-alueelle. Nämä neljä arkkitehtuuria kattavat pystysuoran lattialiikkeen, käänteisen lattialiikkeen, usean akselin yläpuolisen liikkeen ja laajan portaalin peiton.
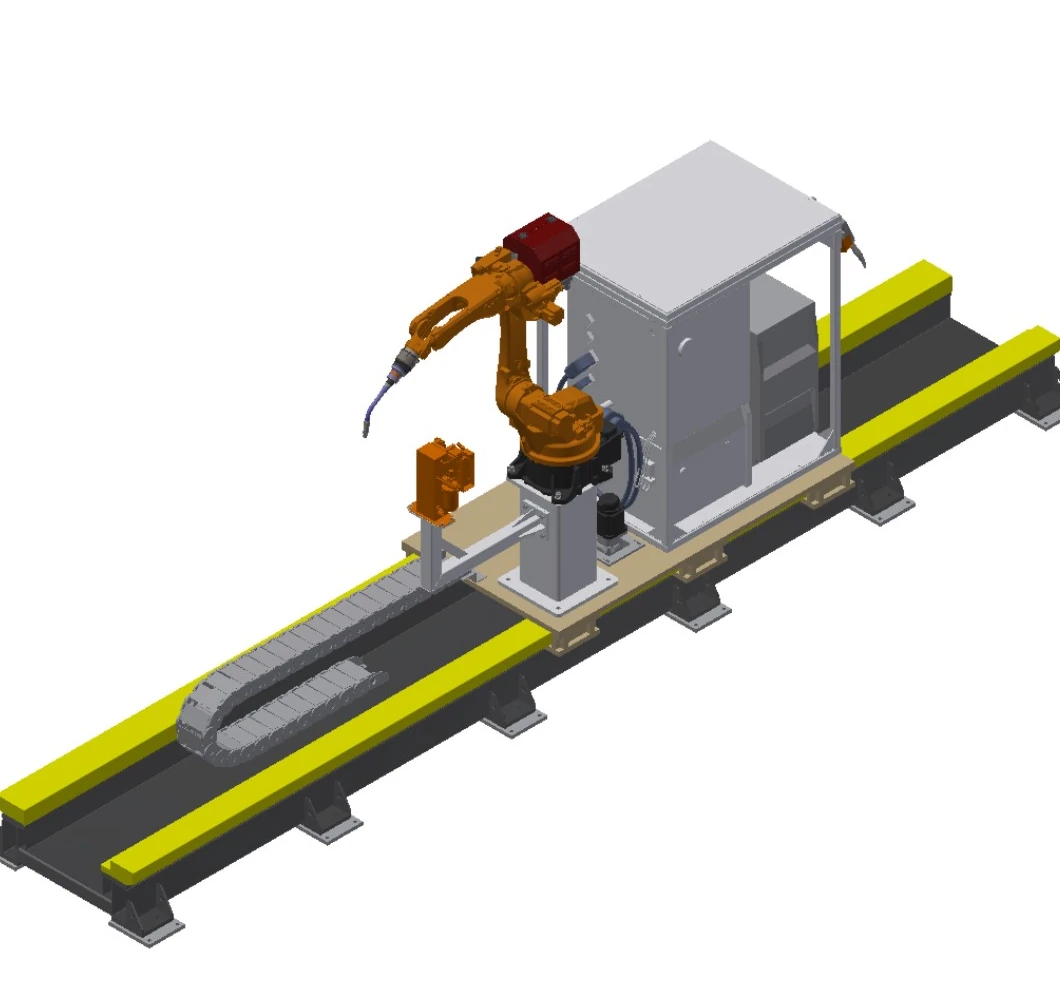
Pystysuora maadoituskiskon hitsausjärjestelmä
Laajentaa robotin kantamaa pitkien työkappaleiden kohdalla pitäen robotin pystyasennossa lattiaan asennetulla vaunulla.
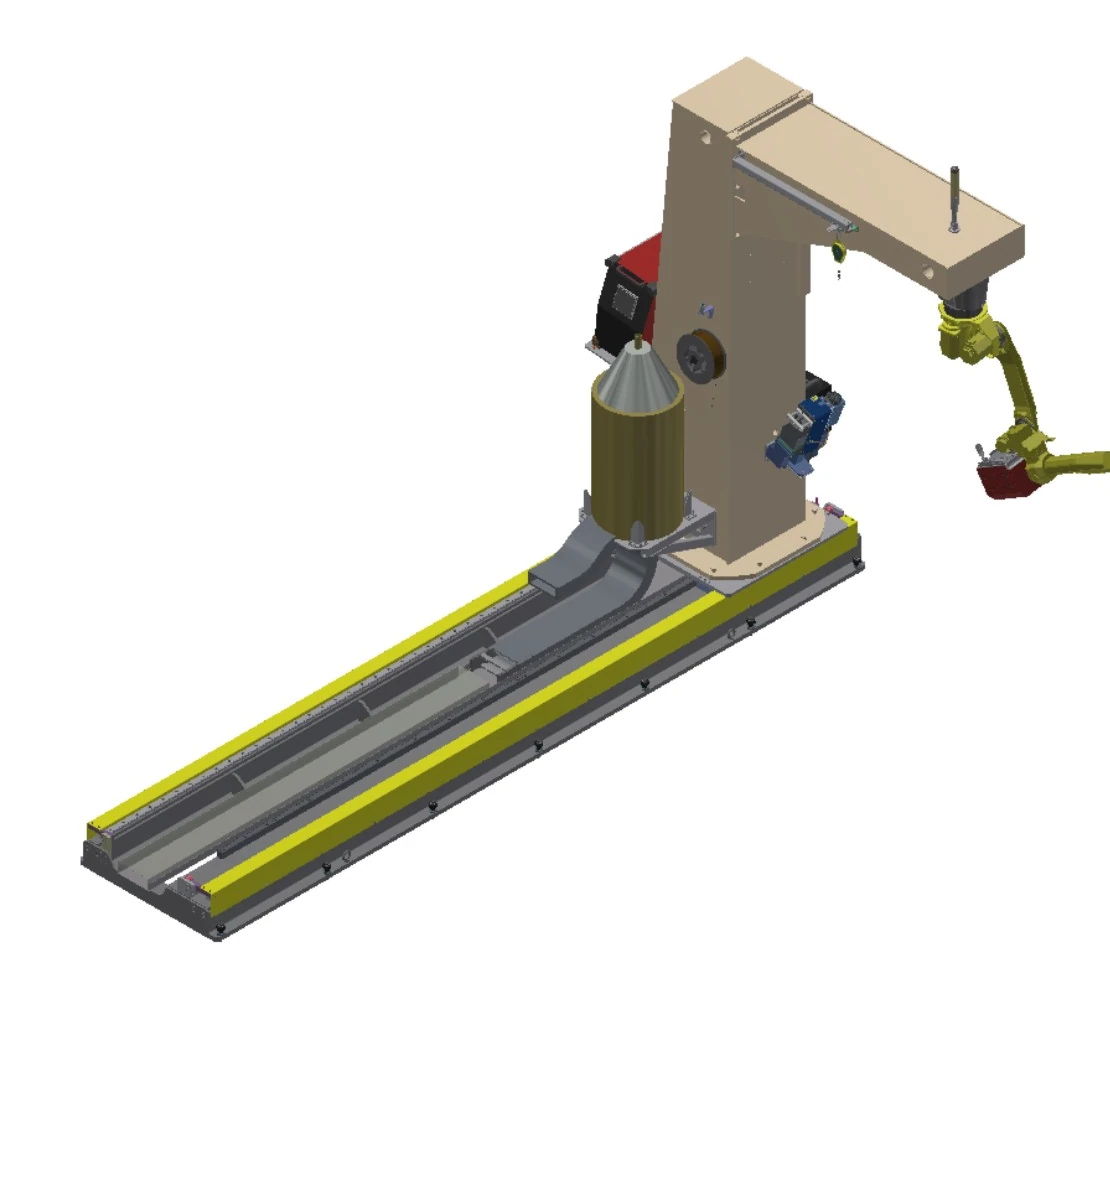
Käänteinen maa-kisko-hitsausjärjestelmä
Yhdistää lattialiikkeen käännetyn C-rungon kanssa, kun pään yläpuolella oleva ulottuvuus on hyödyllinen pitkän työkappaleen varrella.
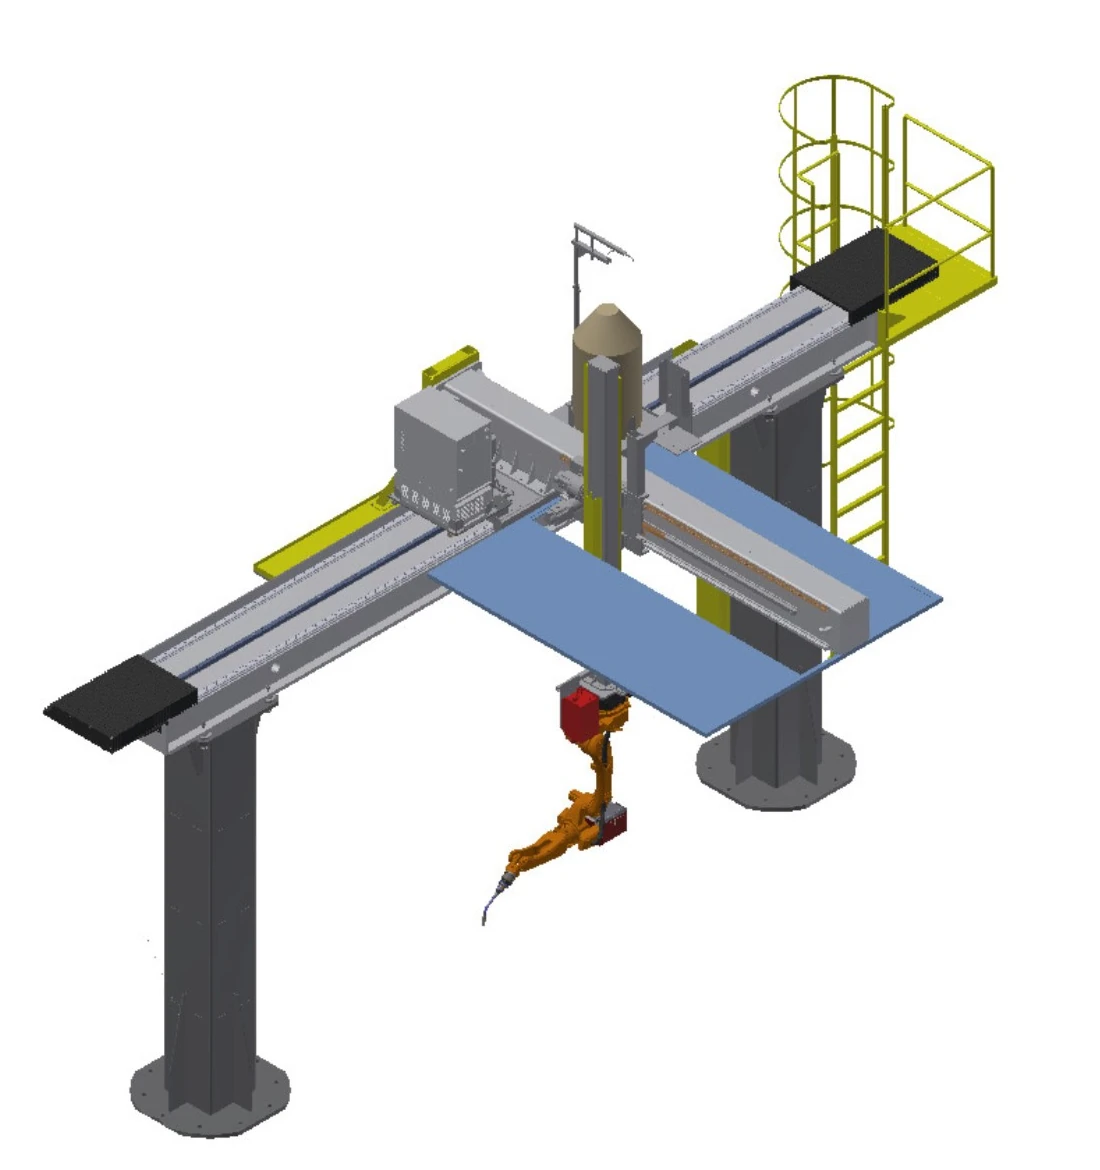
Käänteinen Sky-Rail-hitsausjärjestelmä
Liikuttaa käänteistä robottia työalueen yläpuolelle valittavissa olevilla akseliyhdistelmillä pituuden, sivuttaisulottuvuuden ja korkeuden suhteen.
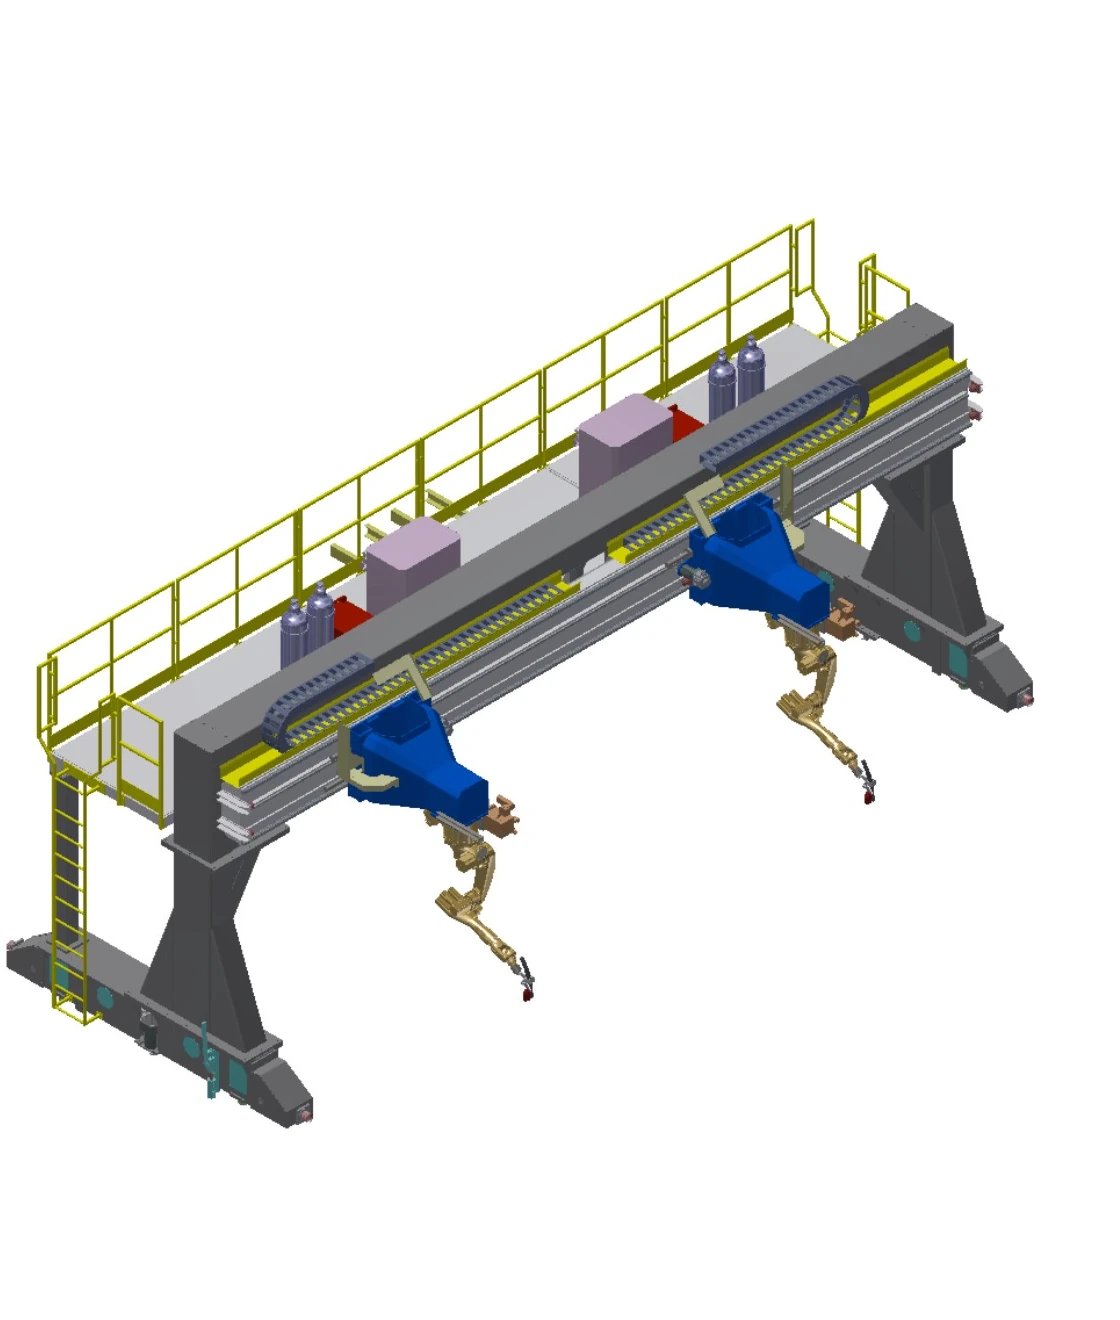
Käänteinen portaalihitsausjärjestelmä
Luo leveän yläpuolisen vaipan pitkällä Y-liikeradalla ja synkronoidulla kaksoisvedolla suuria työalueita varten.
Vertaile neljää mobiilijärjestelmää yhdellä kenttäjoukolla
Liikearvot ovat valinnaisia alueita. Lopullinen akseliyhdistelmä, kuormitus, perusta, prosessiohjelmisto ja seurannan laajuus pysyvät projektikohtaisina.
| Rivi | järjestelmä | Liike | Matkustaa | Nimelliskuorma | Nopeus | Toistettavuus | Ulkoiset akselit | Vaihtoehdot ja tekniset ehdot |
|---|---|---|---|---|---|---|---|---|
| A | Pystysuora maadoituskiskon hitsausjärjestelmä | Maadoituskisko; yksi lineaarinen ulkoinen akseli | Tehollinen liikematka 2–30 m, valinnainen | 1 t | 0-15 m/min | ± 0.15 mm | 1 sarja | Robotin jalusta ja kiinnikkeet ohjaimille, hitsauslaitteille, lankarummulle ja polttimen puhdistimelle; pidennetty joustava kaapeli; kosketustunnistus-, valokaaren seuranta- ja monikerroksinen monipäästöohjelmisto; lasersaumojen seuranta |
| B | Käänteinen maa-kisko-hitsausjärjestelmä | Paksu maakisko käännetyllä C-rungolla; yksi lineaarinen ulkoakseli | Tehollinen liikematka 2–30 m, valinnainen | 3.5 t | 0-15 m/min | ± 0.15 mm | 1 sarja | Käänteinen C-runko robottijalustalla ja kiinnikkeillä ohjaimille, hitsauslaitteille, lankarummulle ja polttimen puhdistimelle; pidennetty joustava kaapeli; kosketustunnistus, valokaaren seuranta ja monikerroksinen monipäästöohjelmisto; lasersaumojen seuranta |
| C | Käänteinen Sky-Rail-hitsausjärjestelmä | Yläpuolinen X/Y/Z-liike; akselit voidaan yhdistää 1X-, 2Y- tai 3Z-akseleiksi | X 2–30 m; Y 1–2 m; Z 1–2 m, valinnainen | 0.4 t | Kukin akseli 0–15 m/min | Jokainen akseli ±0.15 mm | 3 asettaa | Kiinnikkeet ohjaimille, hitsauslaitteille, lankarummulle ja polttimenpuhdistimelle; tarkastustikkaat ja -taso; pidennetty joustava kaapeli; valinnainen kattoon kiinnitettävä vetoluukku; kosketustunnistus, valokaaren seuranta ja monikerroksinen monipäästöohjelmisto; lasersaumojen seuranta |
| D | Käänteinen portaalihitsausjärjestelmä | Gantryn X/Y/Z-liike; akselit voidaan yhdistää 1X-, 2Y- tai 3Z-akseleiksi; synkroninen kaksoiskäyttö Y-akselilla | Jänneväli <10 m; X ≤9 m; Y ≤100 m; Z 1–2 m, valinnainen | 0.4 t robottia kohden | Kukin akseli 0–15 m/min | Jokainen akseli ±0.15 mm | 4 asettaa | Käyttäjän itse tekemä P43-tarkkuushiotut raskaan kiskon ja projektin perustukset; ohjainten, hitsauslaitteiden, lankarummun ja polttimen puhdistimen kiinnikkeet; tarkastustikkaat ja -taso; pidennetty joustava kaapeli; kosketustunnistus-, valokaaren seuranta- ja monikerroksinen monipäästöohjelmisto; lasersaumojen seuranta |
Käsittele paikoituslaitteita ja kiinnittimiä yhtenä työkappaleketjuna
Paikannuslaite asettaa jokaisen liitoksen hitsattavaan asentoon; kiinnitin paikantaa komponentit ja säilyttää toistuvasti niiden välisen suhteen. Molemmat on vahvistettava robotin pääsyllä, hitsausjärjestyksellä, kuormituksella ja suojauksella.
Paikannuskonseptit
Kiinteät seulapöydät, vaakasuorat pyöröpöydät, kääntöyksiköt, vetopään ja takapylkän tuki sekä moniakseliset paikoituslaitteet. Sovellettavan konseptin määrittelevät yhdistetty työkappaleen ja kiinnittimen massa, painopiste, pyörimisalue ja polttimen tila.
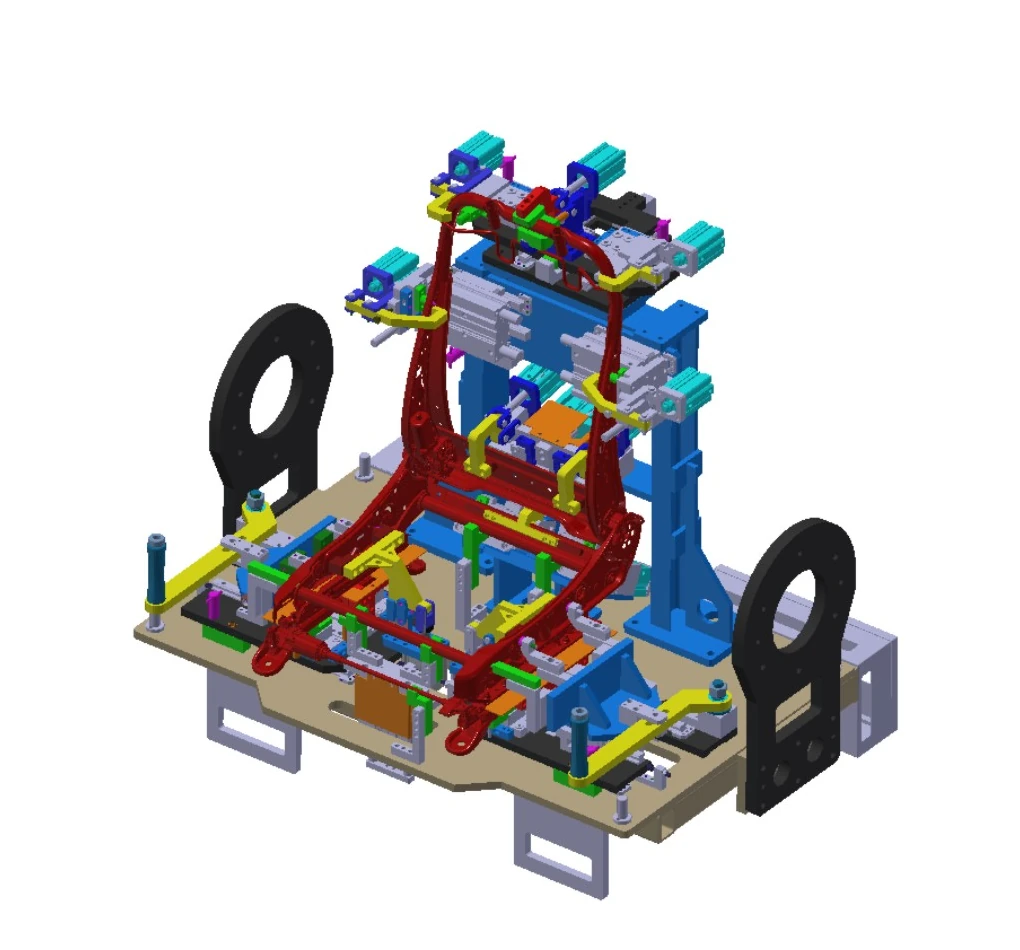
Kiinnitystekniikka
Pikamuutossuunnittelu voi säilyttää rajapinnan tuotepäivityksiä varten. Rakennekehykset vaativat riittävän jäykkyyden ja lujuuden, hitsatut rakenteet käyvät läpi vanhentamiskäsittelyn ja jokainen komponentti sijoitetaan ja kiinnitetään erikseen piirustusten välisten suhteiden säilyttämiseksi.
Määrittele seuraava tekninen luonnos neljän kysymyksen avulla
Kuinka suuri osa on?
Ilmoita pienimmän ja suurimman mahdollisen vaipan leveys, pituus, kuormitussuunta ja saumojen jakautuminen.
Minkä kuorman täytyy liikkua?
Yhdistä työkappaleen ja kiinnittimen massa ja lisää sitten painopiste ja dynaaminen suunta.
Mitä akseleita tarvitaan?
Päätä, siirrätkö osaa, siirrätkö robottia vai käytätkö maakiskoa, ilmakiskoa vai portaalia.
Kumpaa prosessia sovelletaan?
Jaa materiaali, liitokset, hitsausmenetelmä, laatuvaatimukset ja vaihtokuvio.
Kun soveltamisala laajenee linjatahtiin, asemien välisiin kanavanvaihtoihin ja järjestelmätason orkestrointiin, jatka kohtaan älykäs hitsauslinja.
Valitse ensin tarkasteltava perhe
Mikä kategoria sopii pienille tai keskisuurille toistuville osille?
Aloita kevyistä ja keskikokoisista suljetuista soluista ja kavenna sitten reittiä kääntämällä, pyörittämällä tai moniakselisella osien asemointityökalulla.
Mikä luokka sopii pitkille, suurille vaippa-alueille tai suurta kuormitusta vaativille osille?
Aloita suurten työkappaleiden suunnittelureitillä ja anna massa-, painopiste-, tuki-, kuormitus- ja saumajakaumatiedot.
Milloin minun pitäisi vertailla maakisko-, ilmakisko- vai portaalikiskojärjestelmiä?
Käytä mobiilijärjestelmien vertailua, kun yksi kiinteä robottisijainti ei pysty kattamaan vaadittua pituutta, korkeutta tai jänneväliä.
Mihin monimutkaiset työkappaleen kiinnitys- ja kiinnityskysymykset kuuluvat?
Kun pääasiallisena rajoitteena on suuntaus, toistettava paikannus tai muuttuvat rajapinnat, aloita paikoituslaitteiden ja kiinnittimien osiosta.
Siirry sovellusperheestä seuraavaan tietokerrokseen
Valitse tältä sivulta kokoonpanoperhe ja avaa sitten asiaankuuluva tuote- tai tekninen sivu. Jos piirustukset ovat valmiina, aloita suoraan sovelluskeskustelu.
Aloita todellisesta osasta ja saumakartasta
Jaa piirustukset, koko- ja massaväli, liitokset, prosessi, tahtiodotus, kuormitusmenetelmä ja työmaan rajoitukset, jotta EVST voi laatia alustavan kokoonpanon.