
Robottihitsaussolujen kokoonpanot kevyille ja keskikokoisille työkappaleille
Robottihitsaussolu järjestää robotin, prosessilaitteet, työkappaleen kiinnittimet, ohjaus- ja suojamekanismit määritellyn osaperheen ympärille. Tällä sivulla vertaillaan kuutta suljettua järjestelyä työkappaleen liikkeen, vaipan ja robottien lukumäärän mukaan. Komponenttitason integrointi ja asettelusuunnittelu käsitellään linkitetyissä teknisissä oppaissa.
Lyhyt lista työkappaleen liikkeen mukaan ensin
Kuusi järjestelyä kattavat kääntöliikkeen, vaakasuoran rotaation, moniakselisen asemoinnin ja päätytuetun rotaation. Aloita valintalogiikalla tässä ja vertaile sitten käytettävissä olevia arvoja yksityiskohtaisten korttien ja taulukon avulla.
Kaksiasemainen leveä kääntökenno
Yksi robotti palvelee kahta kääntölaitetta pidemmille suorakaiteen muotoisille kiinnikkeille täysin suljetussa hitsaushuoneessa.
Kompakti kaksipaikkainen flip-solu
Pienempi kiinnitysvaippa säilyttää saman kahden asennon kääntöperiaatteen kompakteille osille.
Kaksiasemainen vaakasuora pyörivä kenno
Vaakasuora rotaatio tuottaa pyöreitä tai indeksoituja hitsauspintoja yhdelle tai kahdelle robotille.
Pystysuora kolmiakselinen paikannussolu
Kolme ohjattua akselia suuntaavat pitkänomaisen kiinnittimen uudelleen säilyttäen samalla täysin suljetun hitsaushuoneen vaatimat rajapinnat.
Vaakasuora kolmiakselinen paikannussolu
Vaakasuora kierto yhdistyy lisäpaikannusakseleihin, jotka mahdollistavat laajemman kiinnitysalueen.
Kaksoisrobottinen karan ja takapylkän solu
Kaksi robottia työskentelee kahden päätytuellisen käsittelylaitteen ympärillä, joissa on automaattinen sisään-/ulosliike ja pituussäätö.
Tarkastele kutakin järjestelyä reaaliosaperhettä vasten
Mitat ovat kullekin kokoonpanolle soveltuvat kiinnitys- tai työkappaleen mitat. Lopulliset työkalut, hitsauspääsy ja välykset pysyvät projektikohtaisina.
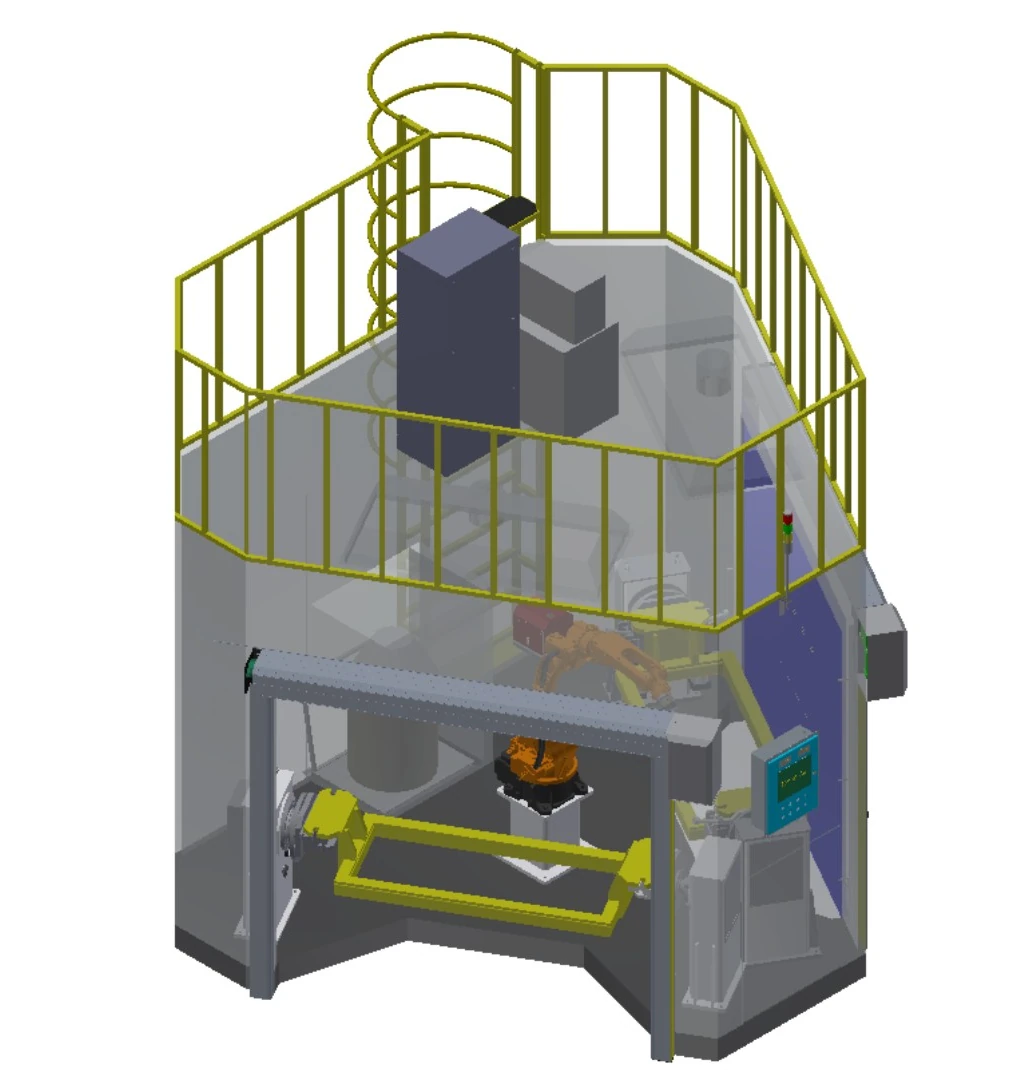
Kaksiasemainen leveä kääntökenno
Yksi robotti palvelee kahta kääntölaitetta pidemmille suorakaiteen muotoisille kiinnikkeille täysin suljetussa hitsaushuoneessa.
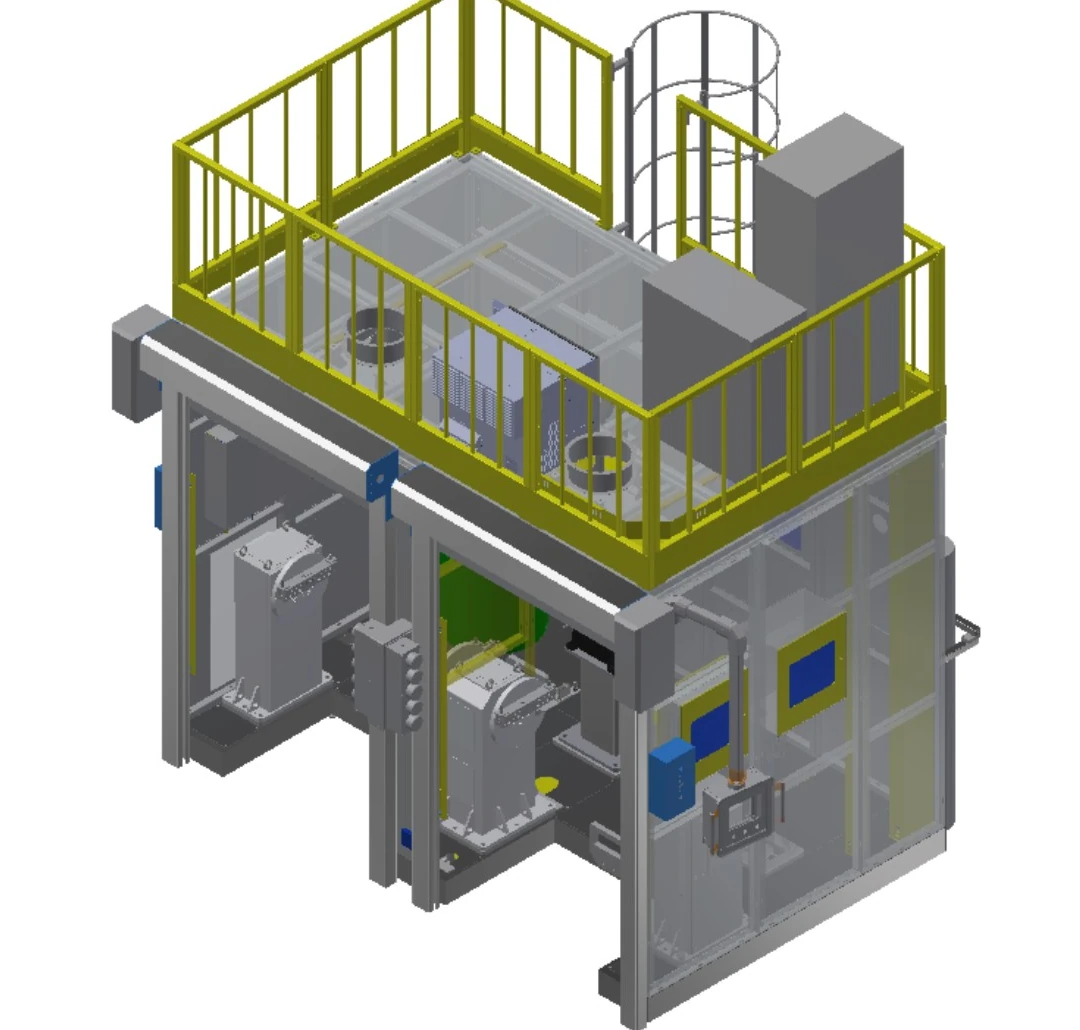
Kompakti kaksipaikkainen flip-solu
Pienempi kiinnitysvaippa säilyttää saman kahden asennon kääntöperiaatteen kompakteille osille.
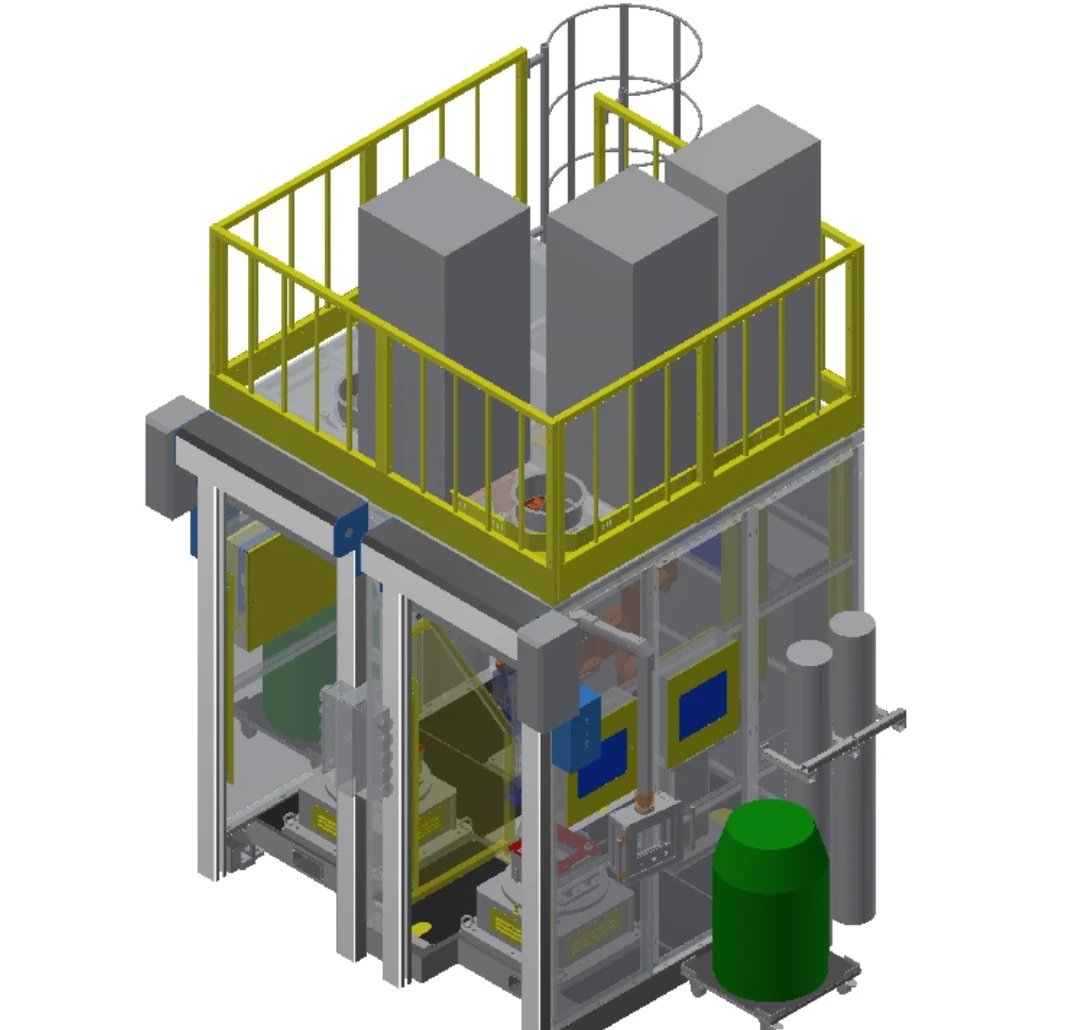
Kaksiasemainen vaakasuora pyörivä kenno
Vaakasuora rotaatio tuottaa pyöreitä tai indeksoituja hitsauspintoja yhdelle tai kahdelle robotille.
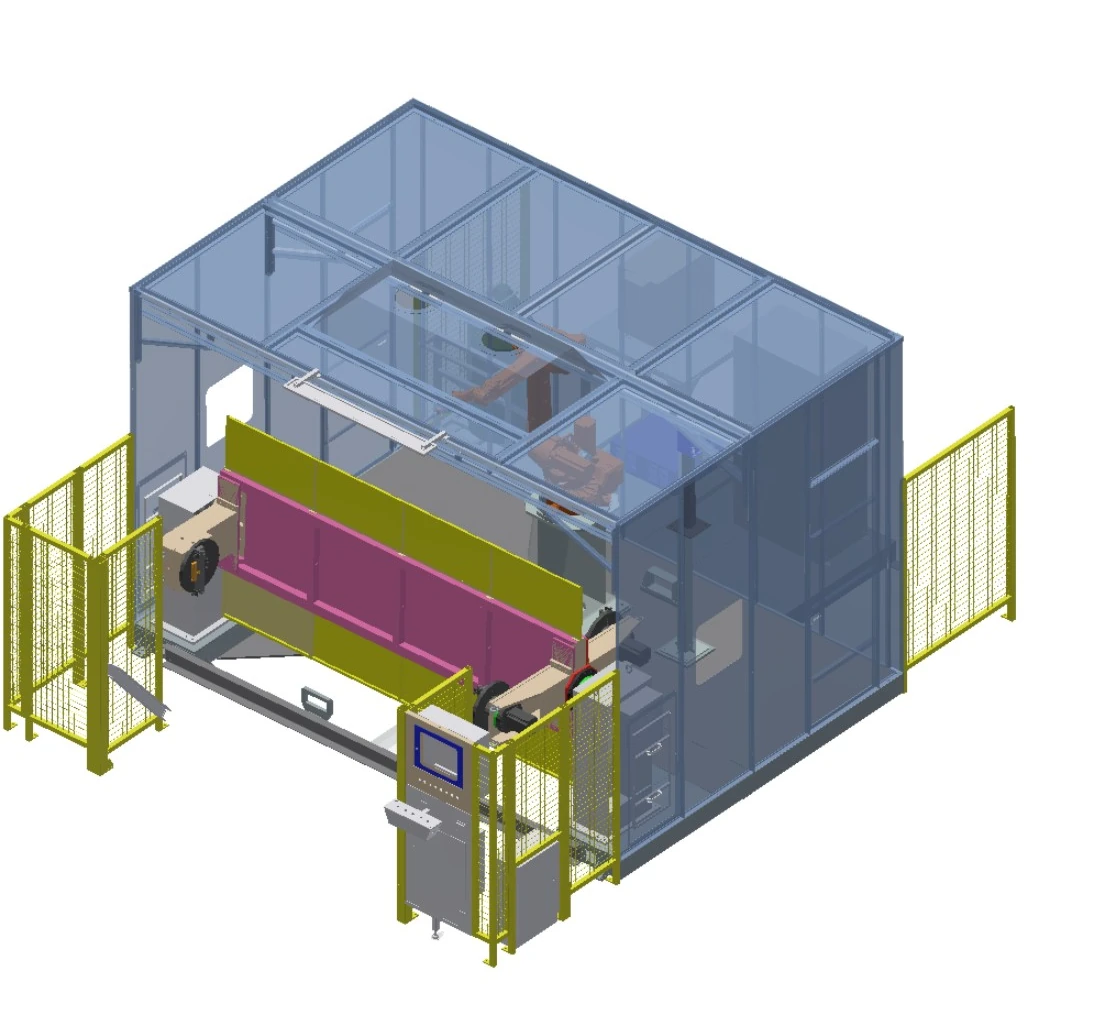
Pystysuora kolmiakselinen paikannussolu
Kolme ohjattua akselia suuntaavat pitkänomaisen kiinnittimen uudelleen säilyttäen samalla täysin suljetun hitsaushuoneen vaatimat rajapinnat.
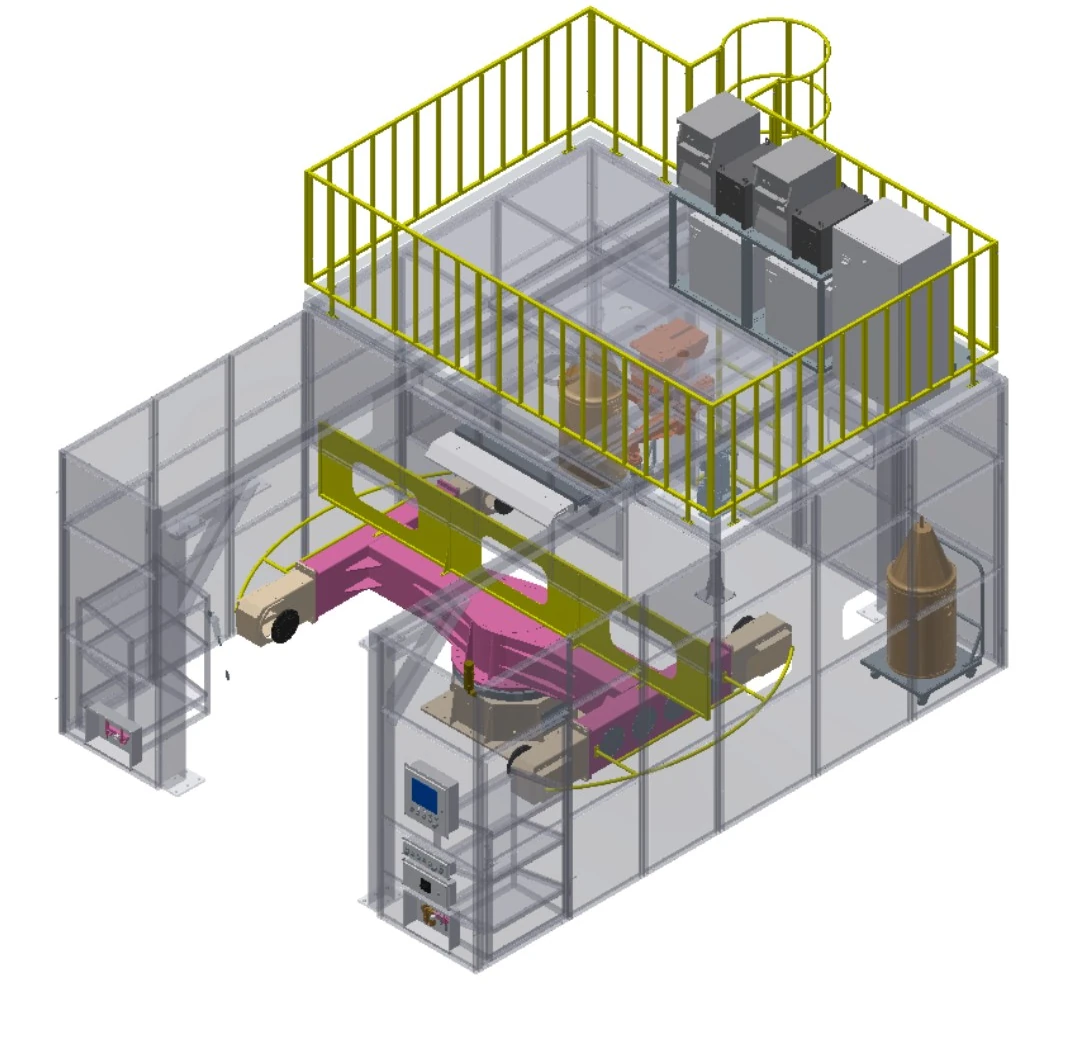
Vaakasuora kolmiakselinen paikannussolu
Vaakasuora kierto yhdistyy lisäpaikannusakseleihin, jotka mahdollistavat laajemman kiinnitysalueen.

Kaksoisrobottinen karan ja takapylkän solu
Kaksi robottia työskentelee kahden päätytuellisen käsittelylaitteen ympärillä, joissa on automaattinen sisään-/ulosliike ja pituussäätö.
Vertaa kuutta järjestelyä yhdellä kenttäjoukolla
| Rivi | Kuvaileva kokoonpano | Robotit | Käsien ulottuvuus | Paikannusjärjestely | Ladata | Sovellettava kirjekuori | Asemat |
|---|---|---|---|---|---|---|---|
| A | Kaksiasemainen leveä kääntökenno | 1 | 1.4 m / 2 m valinnaisesti | Yhden akselin kääntö | 500 kg | Valaisin 1.8 m × 0.8 m | 2 asennoitinta |
| B | Kompakti kaksipaikkainen flip-solu | 1 | 1.4 m | Yhden akselin kääntö | 500 kg | Valaisin 0.8 m × 0.5 m | 2 asennoitinta |
| C | Kaksiasemainen vaakasuora pyörivä kenno | 1 tai 2 | 1.4 m | Yksiakselinen vaakasuora pyöröpöytä | 500 kg | Kierto ≤1 m; korkeus ≤0.5 m | 2 asennoitinta |
| D | Pystysuora kolmiakselinen paikannussolu | 1 tai 2 | 1.4 m / 2 m valinnaisesti | Pystysuuntainen kolmiakselinen paikoitin | 500 kg | Valaisin 2.4 m × 0.8 m | 1 asennoitinta |
| E | Vaakasuora kolmiakselinen paikannussolu | 1 tai 2 | 1.4 m / 2 m valinnaisesti | Vaakasuoraan pyörivä kolmiakselinen paikoitin | 500 kg | Valaisin 2.2 m × 1 m | 1 asennoitinta |
| F | Kaksoisrobottinen karan ja takapylkän solu | 2 | 1.4 m / 2 m valinnaisesti | Yläpylkän ja takapylkän yksiakselinen | 500 kg | Kierto ≤1 m; pituus ≤2 m | 2 asennoitinta |
Kirjaimet ovat vain taulukon rivien otsikoita; kuvaavat konfiguraatioiden nimet ovat julkisia tunnisteita.
Lue jokainen nimi työkappaleen liikevalintana
Yhden akselin kääntö
Kääntää kiinnitintä yhden ohjatun akselin ympäri, jolloin syntyy vuorotellen hitsauspintoja.
Vaakasuora pyörivä
Kiertää työkappaletta vaakasuoralla pöydällä ympyrä- tai indeksoitua esitystapaa varten.
Kolmiakselinen paikannus
Lisää hallitun liikkeen, kun yksi kierto ei pysty saavuttamaan vaadittua suuntaa.
Karan ja takapylkän tuki
Tukee pidempiä osia molemmista päistä hallittua pitkittäiskiertoa varten.
Yhden robotin formaatti
Yhdistää yhden robotin määriteltyyn kiinnikkeeseen ja asemajärjestykseen.
Kaksoisrobottiformaatti
Käyttää koordinoitua peittoa kahdelta puolelta, jos pääsy ja törmäysten tarkastelu sen sallivat.
Arvioi sopivuus vaipan ja nivelten ehtojen perusteella
Ajoneuvojen komponentit
Kevyiden ja keskisuurten uusien energialähteiden tai hyötyajoneuvojen osat toistettavilla paikannusominaisuuksilla.
Rakennuslaitteiden osat
Valmistetut komponentit, joiden vaippa sopii valittuun paikannusjärjestelyyn.
Pienemmät teräshitsausrakenteet
Monipuolista hitsausta varten sijoitetut rakenneosat suljetun kennon sisällä.
Aluksen komponentit
Pyörivät osat seulotaan halkaisijan, pituuden ja sauma-alueen perusteella.
Maatalouskoneiden osat
Toistetut valmistukset määritellyillä kiinnityspisteillä ja suuntaustarpeilla.
Ympäristölaitteiden osat
Osaperheet arvioidaan geometrian, materiaalin, liitosten ja tulevan vaihtelun perusteella.
Vahvista suojaus ja valvonta solun oskilloskoopilla
Jokainen kuudesta kokoonpanosta on rakennettu täysin suljetussa hitsaushuoneessa. Lopullinen suojaus noudattaa edelleen sovelluksen riskinarviointia, työmaan standardeja ja hyväksymisvaatimuksia.
Huoneiden käyttöliittymät
Vahvista pääohjauksen, ilmansäädön, valaistuksen, sähkökäyttöisen sulkuoven ja savunpoiston asennusliitännät.
Käyttö ja huolto
Määritä lastaus, käyttäjäasemat ja huoltoon pääsy valitun järjestelyn ympärille.
Valinnainen läsnäolotunnistus
Arvioi turvavaloverhoa siltä osin kuin se soveltuu valittuun kokoonpanoon.
Prosessitilan valvonta
Lisävarusteisiin kuuluvat langan läsnäolon, paineilman paineen ja suojakaasun virtauksen valvonta.
Sauman sijaintivaihtoehto
Lasersaumojen seuranta sijainnin määrittämiseksi on saatavilla projektikohtaisesti.
Projektin vahvistus
Viimeistele suojaus, rajapinnat ja hyväksymislogiikka hyväksytyn riskinarvioinnin avulla.
Luo lähtökonfiguraatio neljässä päätöksessä
Määrittele työkappale
Jaa piirustukset, materiaali, liitosten sijainnit, variantit ja tuleva kunto.
Aseta kirjekuori
Vahvista kiinnityskohdan pituus, leveys, pyörimishalkaisija, korkeus ja kuormituksen perusta.
Valitse osittaisen liikkeen
Vertaile kääntö-, vaakasuoraan pyörivää, kolmiakselista ja vetopylkän-takapylkän järjestelyjä.
Vahvista solun laajuus
Kohdista robottien lukumäärä, prosessilaitteet, ohjaimet, anturit, työkappaleen kiinnittimet ja suojavarusteet.
Tee esivalintalistasta projektimääritelmä
Konfiguraatio on lähtökohtainen arkkitehtuuri. Lopullinen laajuus asetetaan työkappaleen, hitsausprosessin, laitteistoliitäntöjen ja hyväksymissuunnitelman perusteella.
Hakemuksen tarkistus
Vahvista osat, liitokset, paikannustiedot, variantit ja työmaarajoitukset.
Konfiguraation käsite
Määrittele osan liike, asemien järjestys, robotin määrä ja käyttäjän vuorovaikutus.
Prosessi ja valvonta
Kohdista hitsauslaitteet, ohjaimet, valvonta ja laitoksen rajapinnat eritelmien mukaisesti.
Työkappaleen kiinnitys ja suojaus
Yksityiskohtaiset kalusteet, lastausmenetelmä, huoneiden rajapinnat ja projektin suojaustoimet.
Hyväksynnän määritelmä
Sovi testiosista, ehdoista, dokumentaatiosta ja hyväksymiskriteereistä.
Projektituki
Koordinoi dokumentaatiota, koulutusta ja toimituksen jälkeistä tukea sovitun laajuuden puitteissa.
Kysymyksiä, joihin on vastattava ennen kokoonpanon hyväksymistä
Millä solukokoonpanolla minun pitäisi aloittaa?
Aloita työkappaleen raja-alueelta ja vaaditusta kappaleen liikkeestä, sitten seulan kääntö, vaakasuora pyöritys, moniakseliset tai yläpylkän ja takapylkän järjestelyt.
Voidaanko konfiguroida yksi vai kaksi robottia?
Esitettyyn portfolioon kuuluu yhden robotin, yhden tai kahden robotin sekä kahden robotin järjestelmiä. Lopullinen määrä riippuu hitsausmahdollisuuksista, järjestyksestä ja törmäystarkasteluista.
Voidaanko halutut hitsauslaitteet integroida?
Se voidaan arvioida spesifikaatioiden mukaan. Jaa suunnitellut prosessilaitteet ja rajapinnat, jotta yhteensopivuus, kontrollit ja vastuualueet vahvistetaan.
Mitä hakemuksen käsittelyä varten tulisi toimittaa?
Anna piirustukset, materiaali, liitokset, osamuunnelmat, vaadittu suunta, prosessijärjestys, työmaan rajapinnat ja hyväksymisodotukset.
Ovatko tunnistusvaihtoehdot identtiset jokaisessa kokoonpanossa?
Ei. Vaihtoehdot riippuvat vastaavasta järjestelystä ja projektin vaatimuksista; niitä ei tule kopioida koko portfolioon.
Käytä varsinaista osaa aloittaaksesi konfigurointikeskustelun
Jaa piirustukset, työkappaleen ulkomitat, hitsausprosessi, kiinnityslaitekonsepti ja työmaan rajoitukset, jotta EVST voi laatia robottihitsaussolun lähtökohdan.