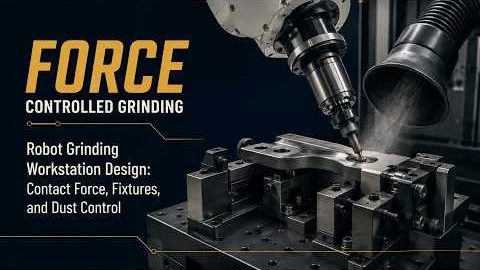
Robottihionta- ja kiillotusasema — mallit, voimansäätö ja pölynpoisto
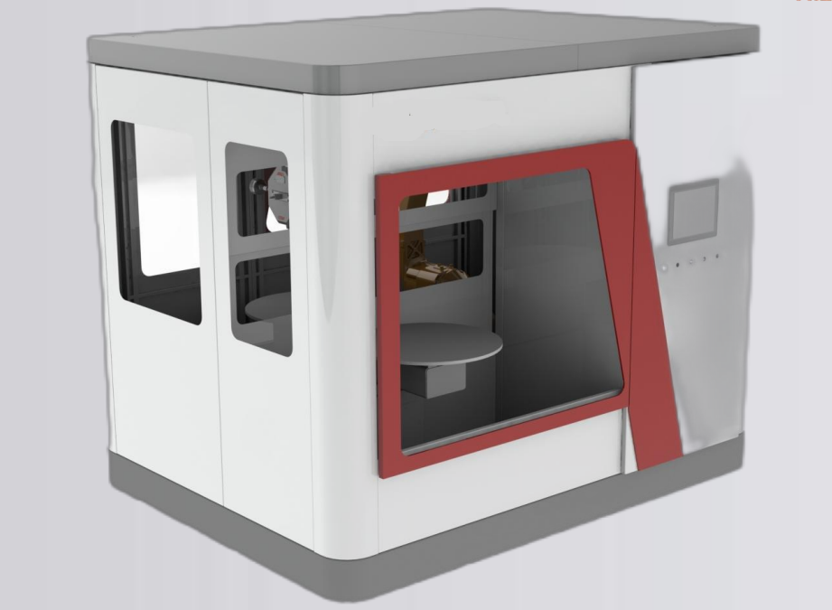
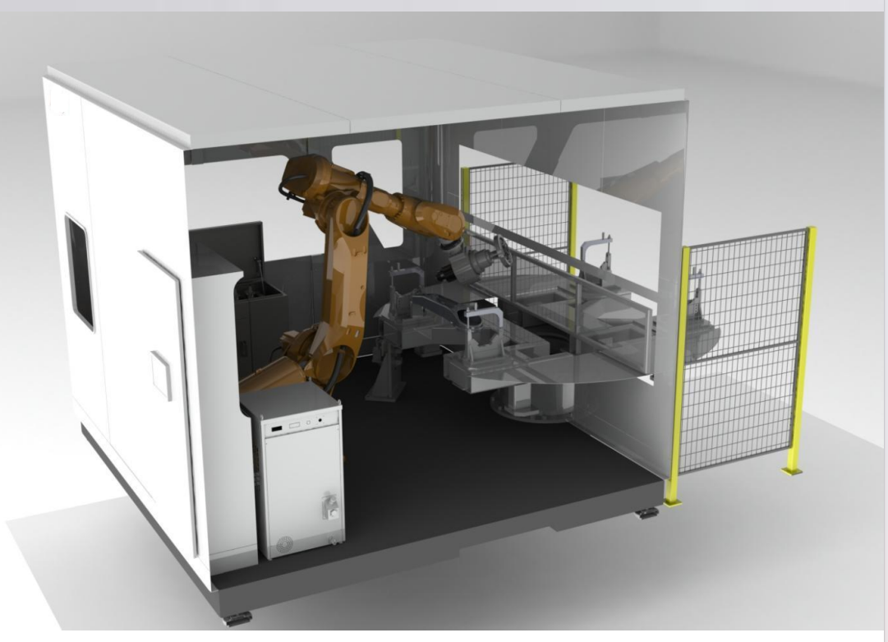
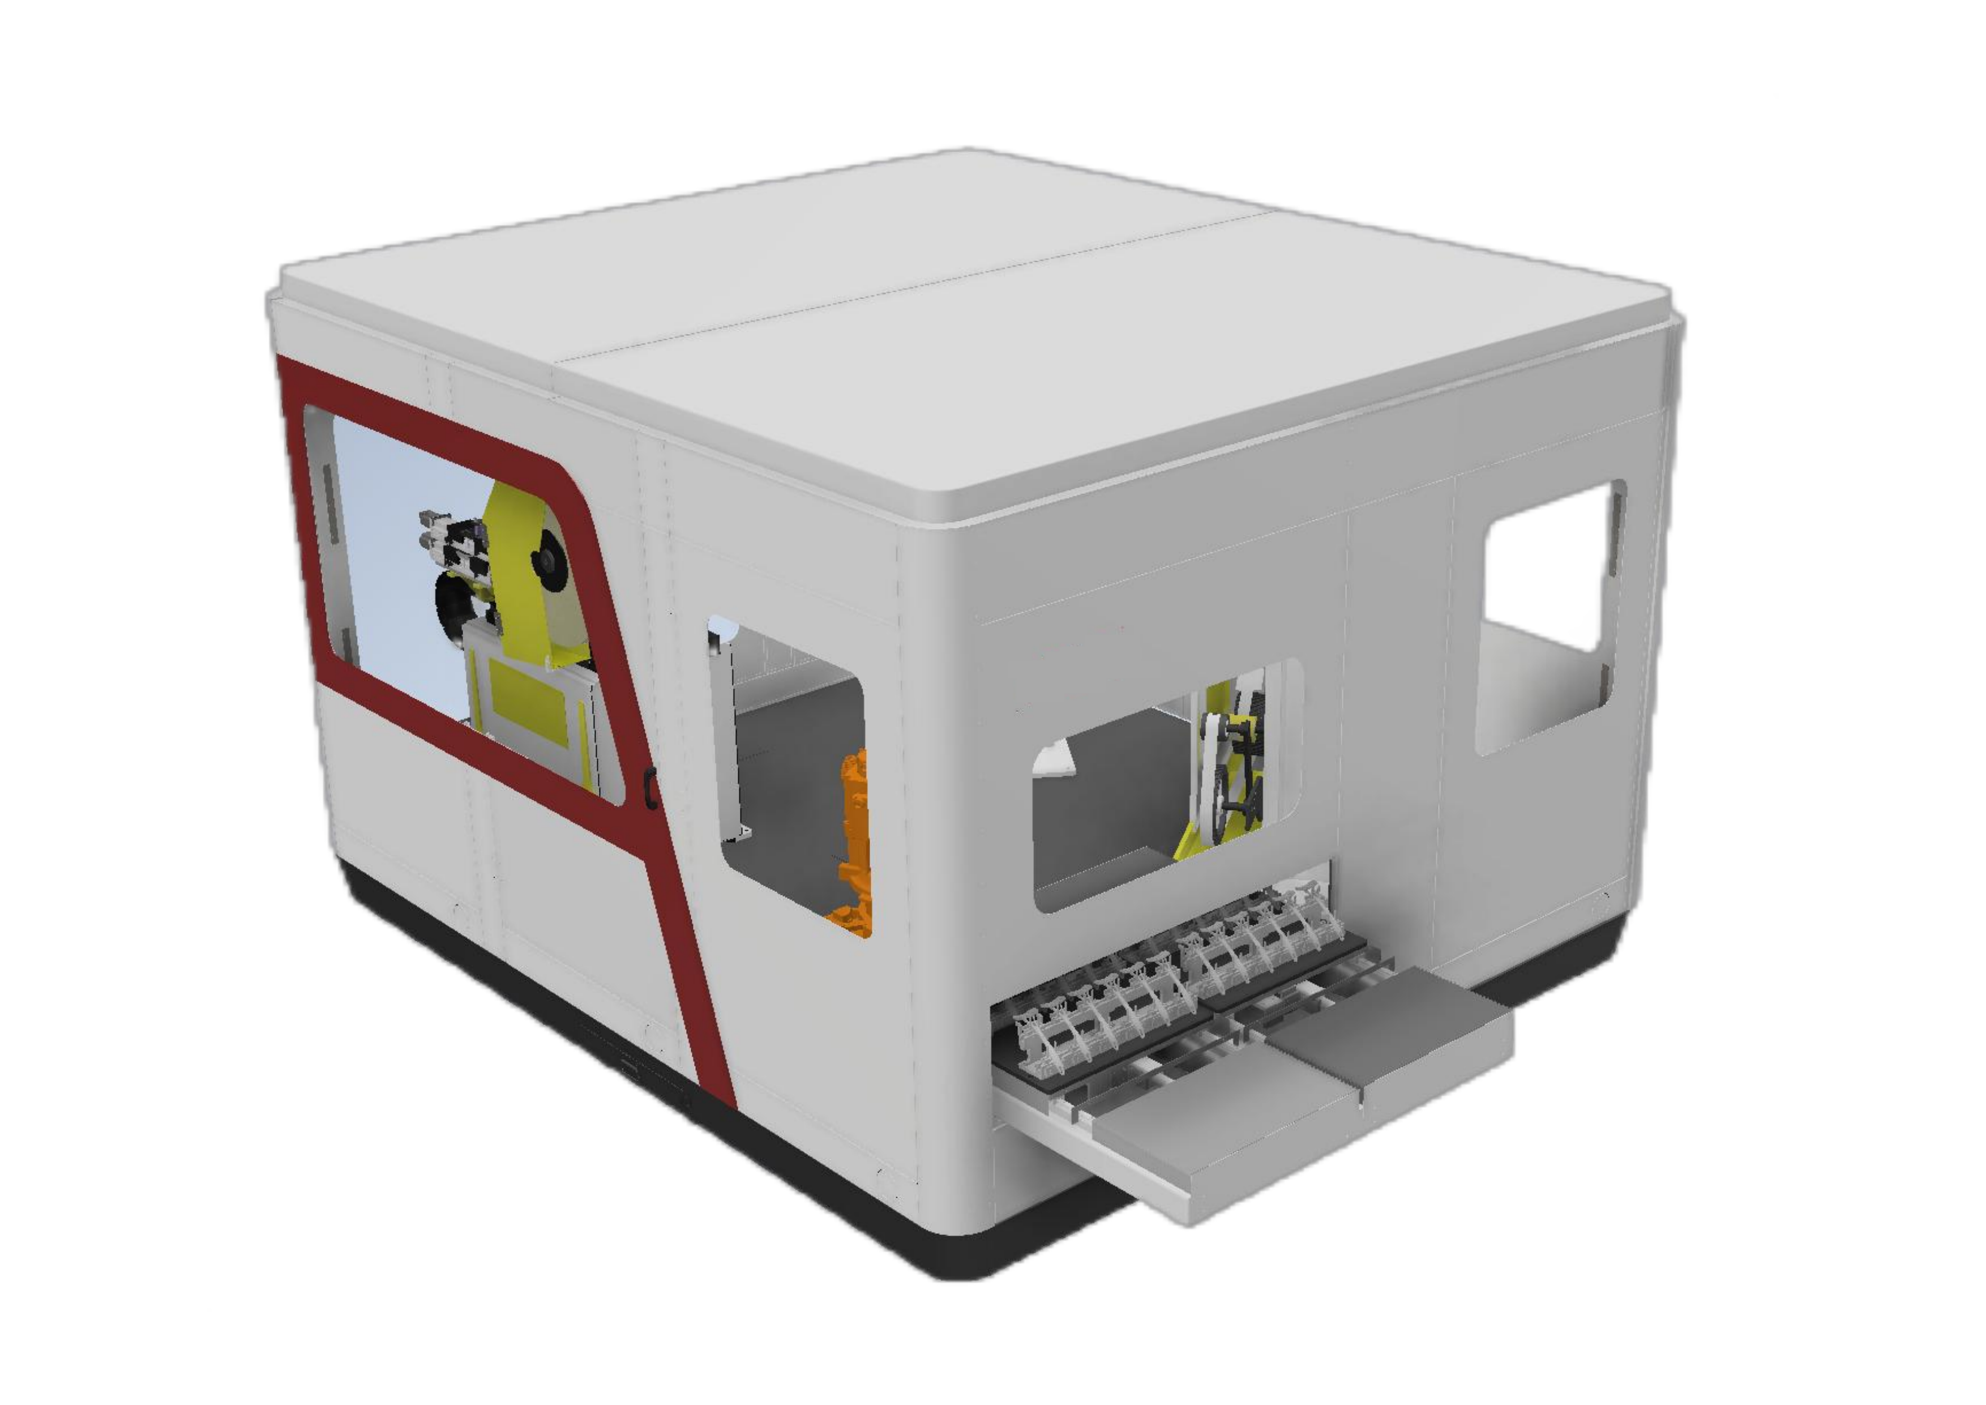
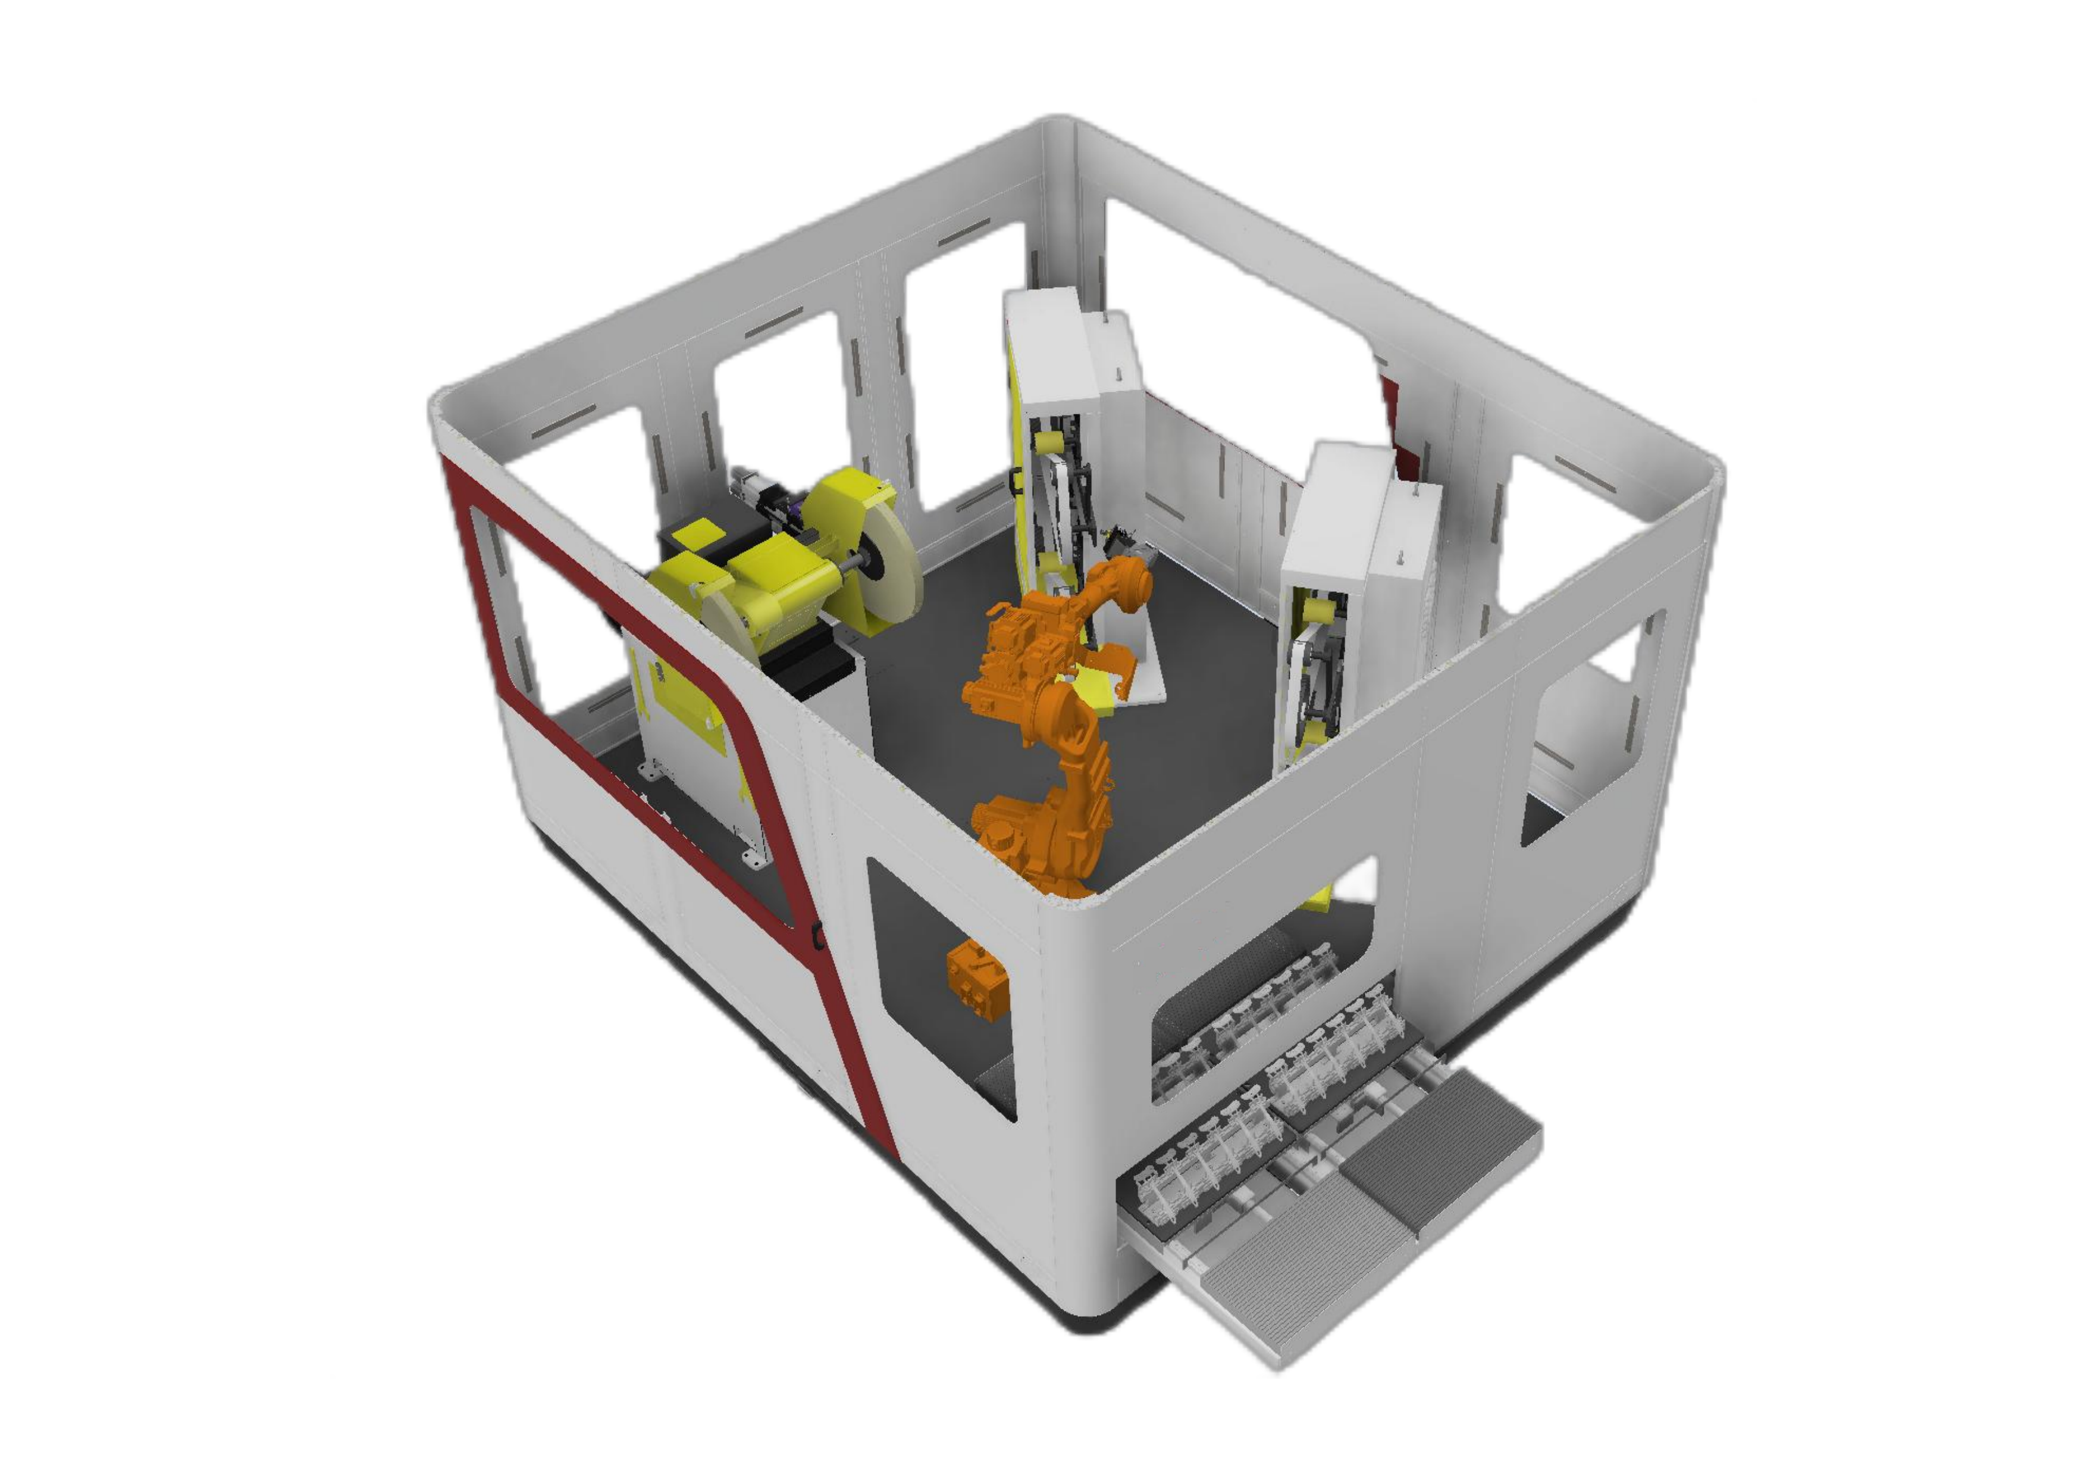
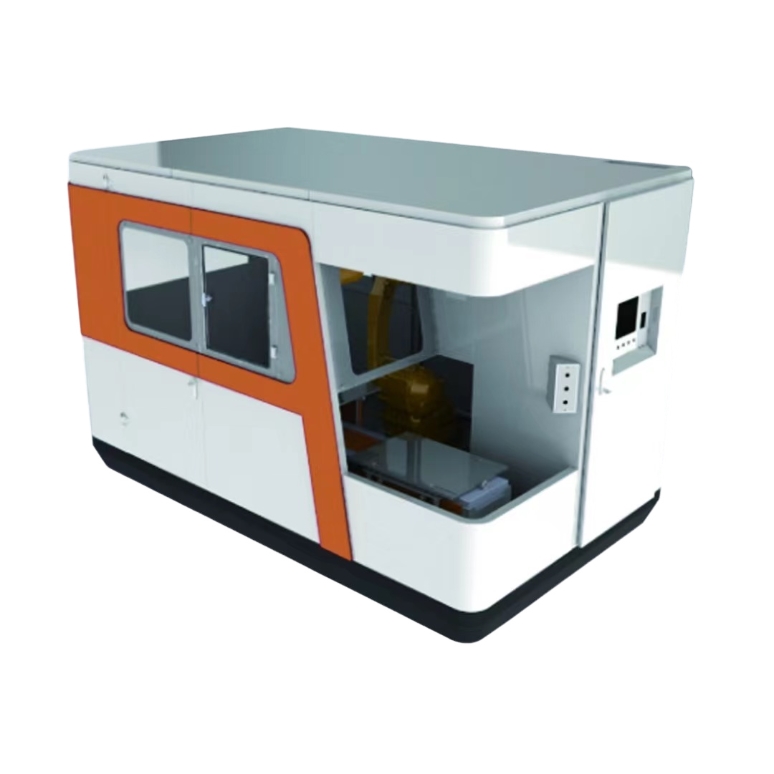
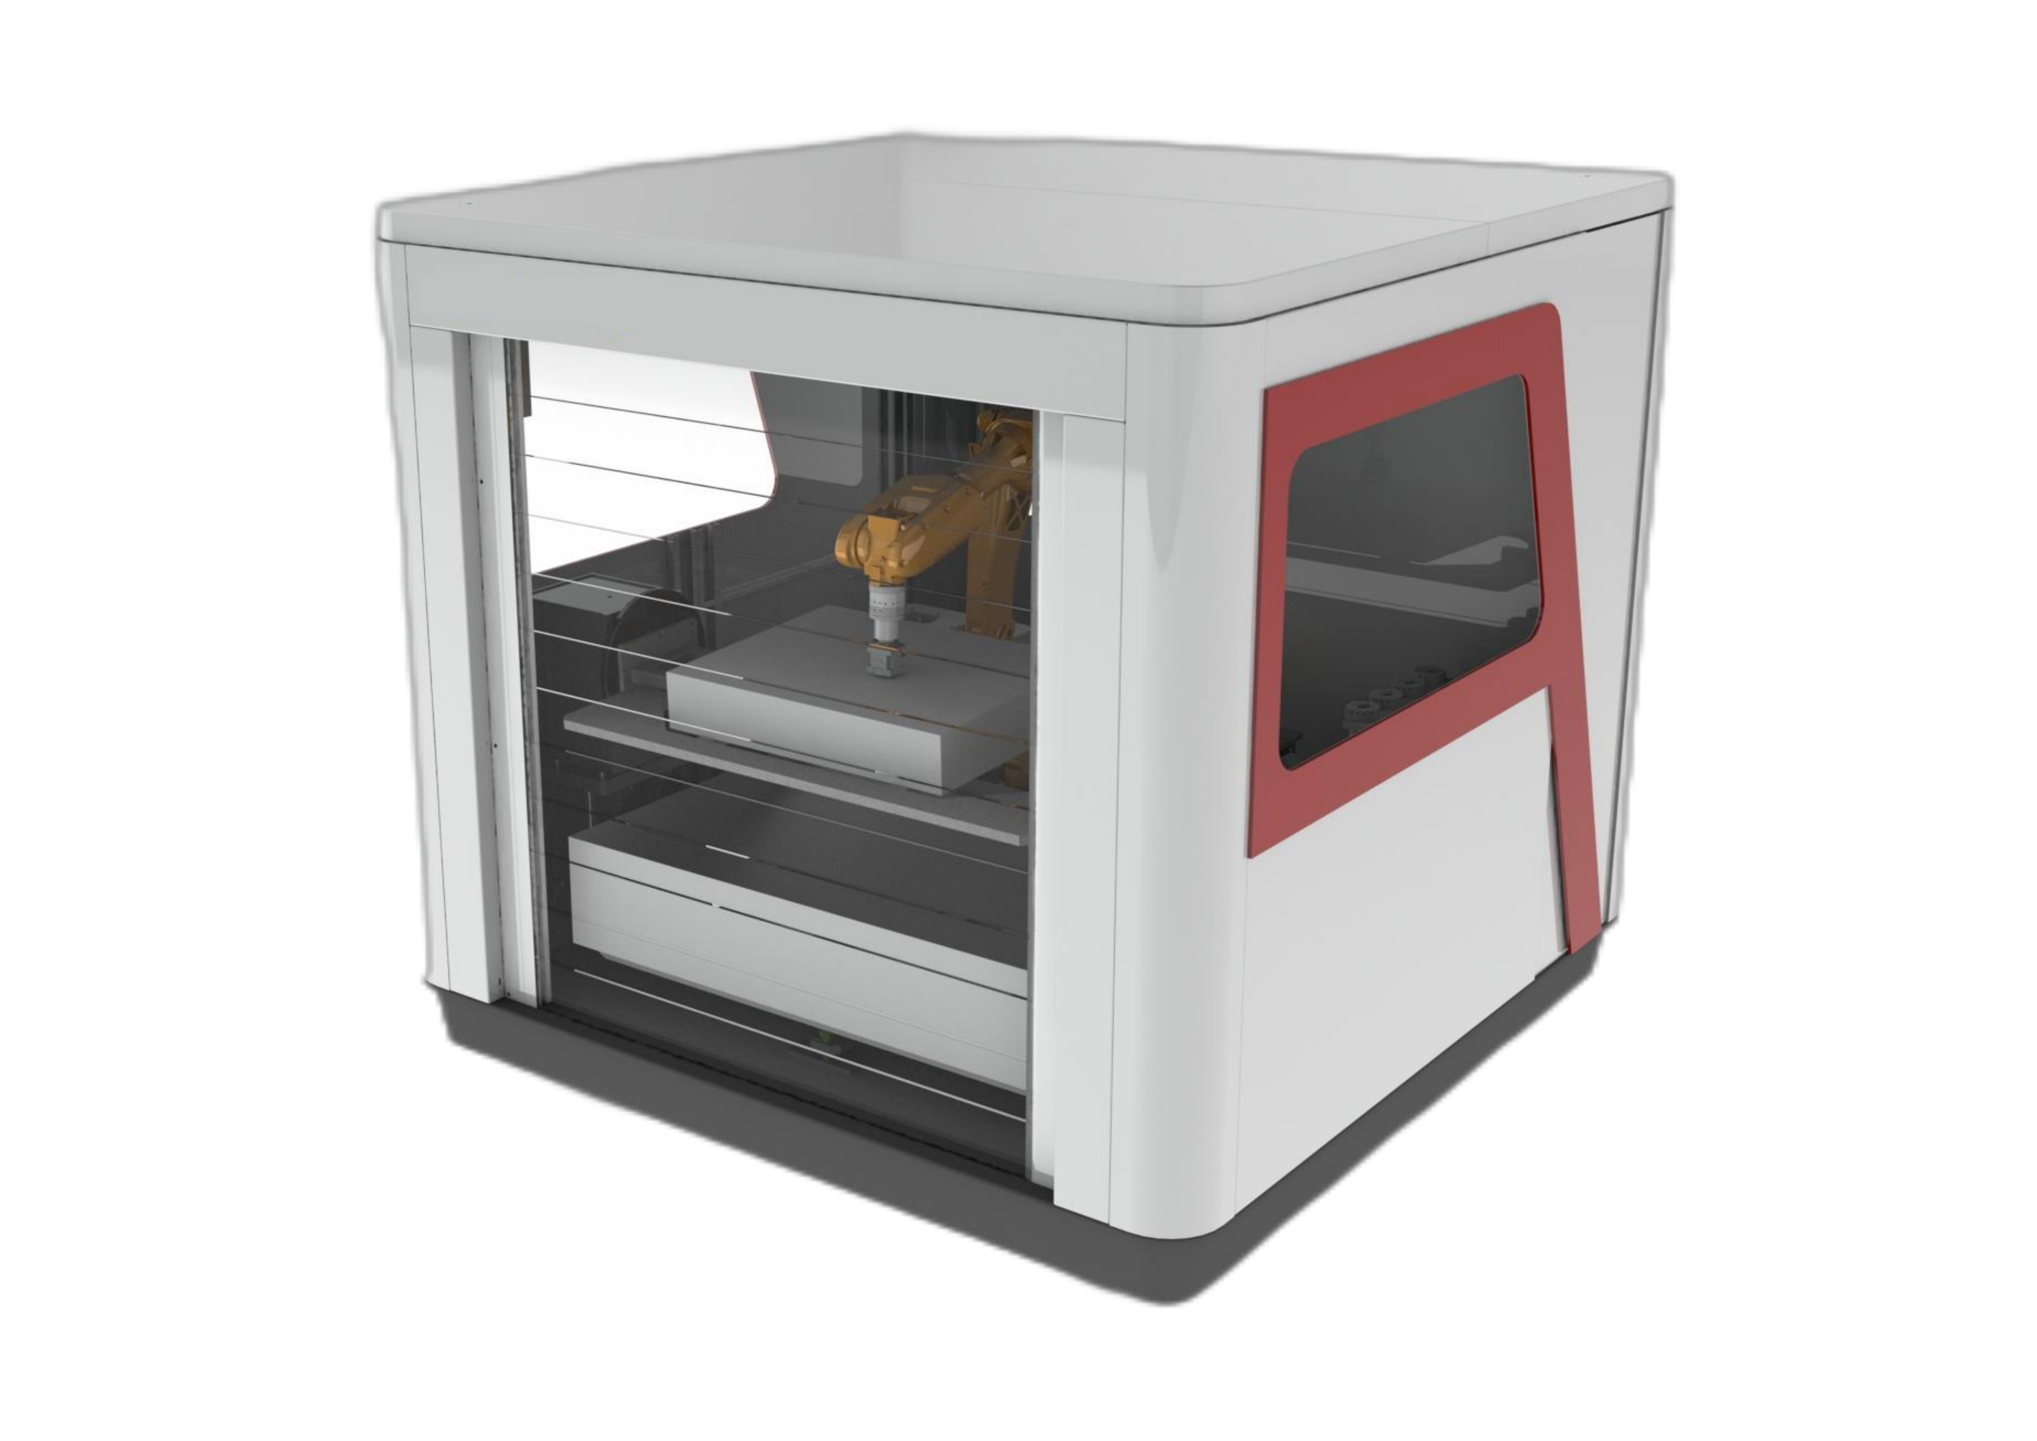
Robottikäyttöisessä hioma- ja kiillotustyöasemassa on suljettu runko pölyn keräämiseen ja modulaarinen rakenne huoltoa, muokkausta ja päivityksiä varten. Siinä yhdistyvät robottiohjattu viimeistely sopiviin voimansäätö- ja pölynpoistolaitteisiin.
- Suljettu runko auttaa pitämään pölyn pinnalla viimeistelyprosessin aikana.
- Modulaarinen rakenne mahdollistaa huollon, muutosten ja myöhempien päivitysten tekemisen.
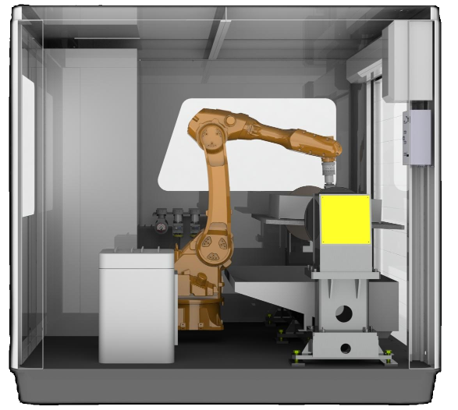
- Robotti kuljettaa työkappaletta viimeistelyä varten, ja se tukee myös purseenpoistoa.
- Valvontatoiminnot kattavat rikkoutuneet työkalut ja hihnat, työkalujen käyttöiän ja tuotantokapasiteetin.
- Nauhahiomakoneissa käytetään vakiona pneumaattista kelluntaa, ja lisävarusteena on saatavilla elektronisesti ohjattu vakiovoimakelunta.
- Kaksikerroksinen materiaalipöytä on pölyä hylkivä.
Osakiinnitteinen tai työkalukiinnitteinen: aloita työkappaleesta
Robotti kantaa osan
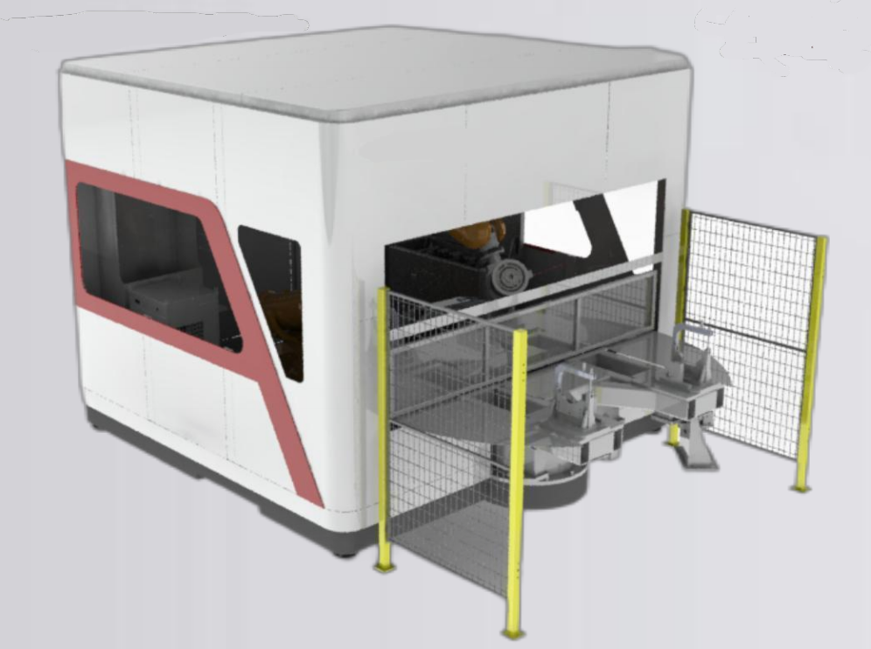
Jopa 30 kg:n painoisille osille osien pidikkeellä varustettu järjestely voi siirtää työkappaleen suoraan lastauspaikalta kiinteälle viimeistelyasemalle. Se voi vähentää osakohtaisia käsittelyvaiheita, kun taas ympäröivät asemat vaativat enemmän lattiatilaa.
Robotti kantaa työkalua
Työkalua kannattelevassa järjestelyssä robotti tuo työkalun suuremman tai painavamman työkappaleen luo. Asettelu voi olla kompaktimpi, kun taas työkalun ja hioma-aineen vaihdot lisäävät vaiheita yksiosaiseen sykliin.
30 kg:n luku on reitin valinnan raja, ei kunkin mallin sallittu osan paino. Alla olevassa mallitaulukossa on erikseen määritelty robotin hyötykuorma ja suositeltu osan paino.
Työaseman mallin tekniset tiedot
Vertaile tuettujen mallien valikoimaa osaa pitelevässä kokoonpanossa. Osan mitat, osan paino ja robotin hyötykuorma ovat erillisiä rajoja; valitse rivi, joka soveltuu työkappaleelle.
Vieritä vaakasuunnassa verrataksesi kaikkia kenttiä.
| Malli | Robotin hyötykuorma | Osan paino | Osa kirjekuori | Kokonaiset mitat | Syöttö-/nimellisteho | Hiontatarkkuus |
|---|---|---|---|---|---|---|
| EVSPG-10A | 10 kg | ≤ 3 kg | 100 × 100 × 50 mm: | 3450 × 2200 × 2260 mm: | AC 380 V / 11.5 kW | ±0.1–0.2 mm |
| EVSPG-20A | 20 kg | ≤ 7 kg | 200 × 200 × 100 mm: | 3450 × 2200 × 2260 mm: | AC 380 V / 12.5 kW | ±0.1–0.2 mm |
| EVSPG-30A | 30 kg | ≤ 15 kg | 300 × 300 × 150 mm: | 3450 × 2200 × 2260 mm: | AC 380 V / 13.5 kW | ±0.1–0.2 mm |
| Soveltuvat materiaalit | Alumiinivalut, pienet laitteistot | |||||
| Teollinen robotti | EVST | |||||
Tarkkuuskenttä kuvaa hionnan tarkkuutta. Robotin liikevaatimuksia verrataan erikseen alla.
Vakiohionta- ja kiillotusmoduulit
Vakiomoduuleihin kuuluvat kaksiasemaiset hihnahiomakoneet, yksiasemaiset hihnahiomakoneet ja yksiasemaiset kiillotuskoneet. Leveähihnaiset, suurten ja pienten osien kiillotusmoduulit tukevat modulaarisia yhdistelmiä, joissa on kelluvat ja automaattiset kompensointijärjestelyt.
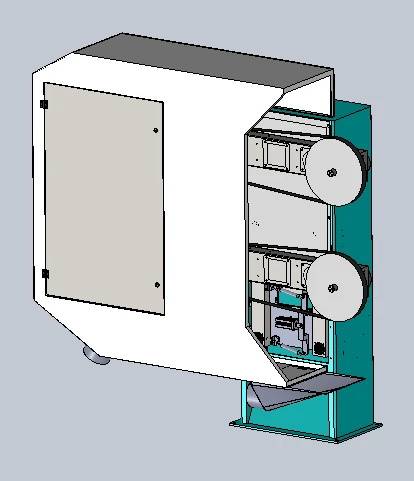
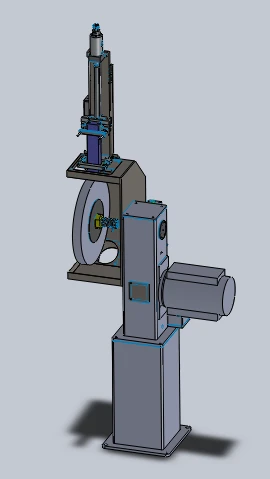
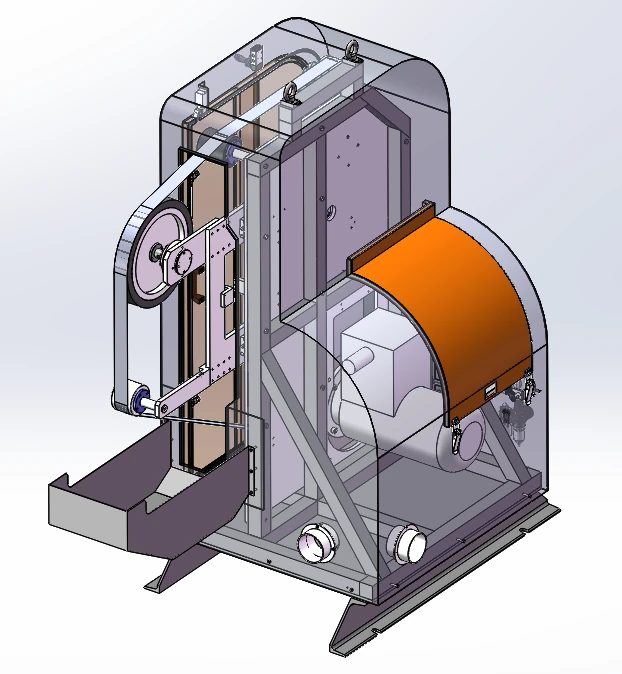
Yhdessä hihnakonekokoonpanossa käytetään 4 kW:n räjähdyssuojattua käyttömoottoria, 2800 rpm:n enimmäispyörimisnopeutta ja 2800 mm × 70 mm:n hiomahihnaa. Se sisältää hihnanohjauksen, pölysäiliöliitännän, vakiona pneumaattisen kellunnan elektronisella vakiovoiman päivitysvaihtoehdolla sekä valmiuden kelluvalle karalle.
Seitsemän kulutusperhettä ja niiden roolit
Kulutusosien valinta seuraa vaadittua toimintaa ja kosketusmuotoa. Eri asemia voidaan yhdistellä siirtymistä varten hioma-aineiden poiston ja kiillotuksen välillä.
Hiomahihnat
Hihnan hionta valittua kosketusreittiä pitkin.
Läppäpyörät
Hiomaviimeistely pyöränmuotoisella kulutustarvikkeella.
Nailonpyörät
Pinnan kiillotus nailonpyöräasemalla.
Sisal-pyörät
Vanteiden kiillotus vaaditussa viimeistelyjärjestyksessä.
Kankaan kiillotuslaikat
Kiillotus kangaspyöräasemalla.
Asiakirjat
Paikallinen viilaus ja reunojen jäysteenpoisto.
Jyrsimet
Jyrsintä ja materiaalin poisto ennen viimeistelyä.
Voimaohjattu robottihionta
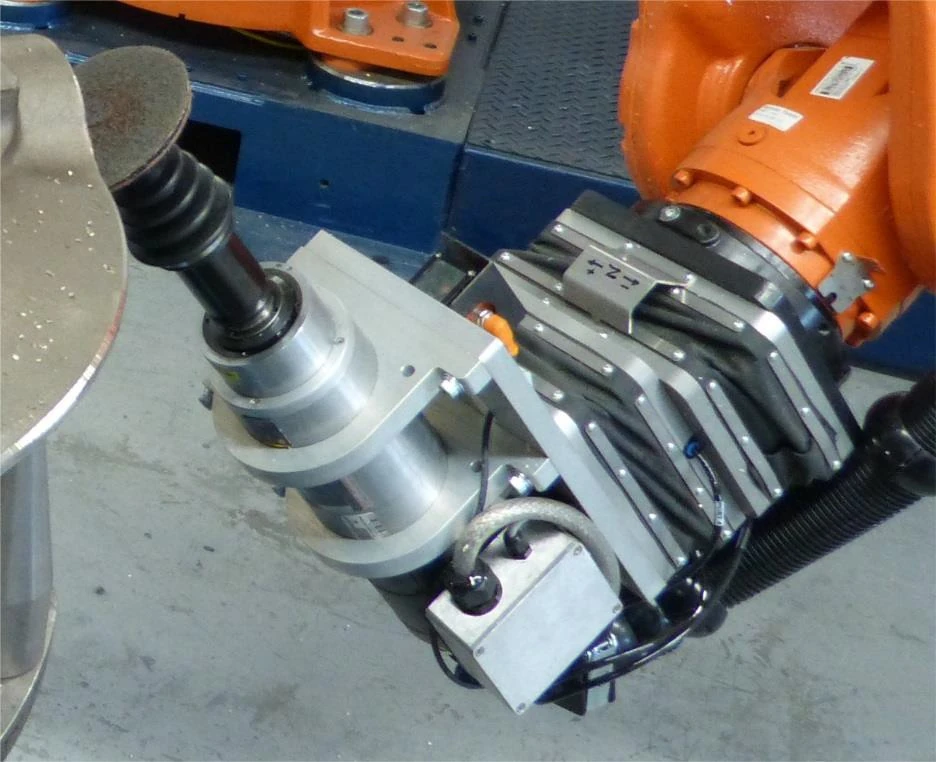
Passiivinen pneumaattinen vaatimustenmukaisuus
Proportionaaliventtiili säätää painetta kelluvan mekanismin sisällä, ja säätöasetusta säädetään robotin asennon mukaan. Mekaaninen joustavuus tarjoaa ±10 mm:n kelluvan alueen.
Aktiivinen voimapalaute
Voimapalaute säätää kelluvaa laitetta eteen- tai taaksepäin pitääkseen kosketuksen yllä osan asennon, osan toleranssin tai hankauskulumisen muuttuessa. Säädettävä voima-alue on saatavilla pyynnöstä.
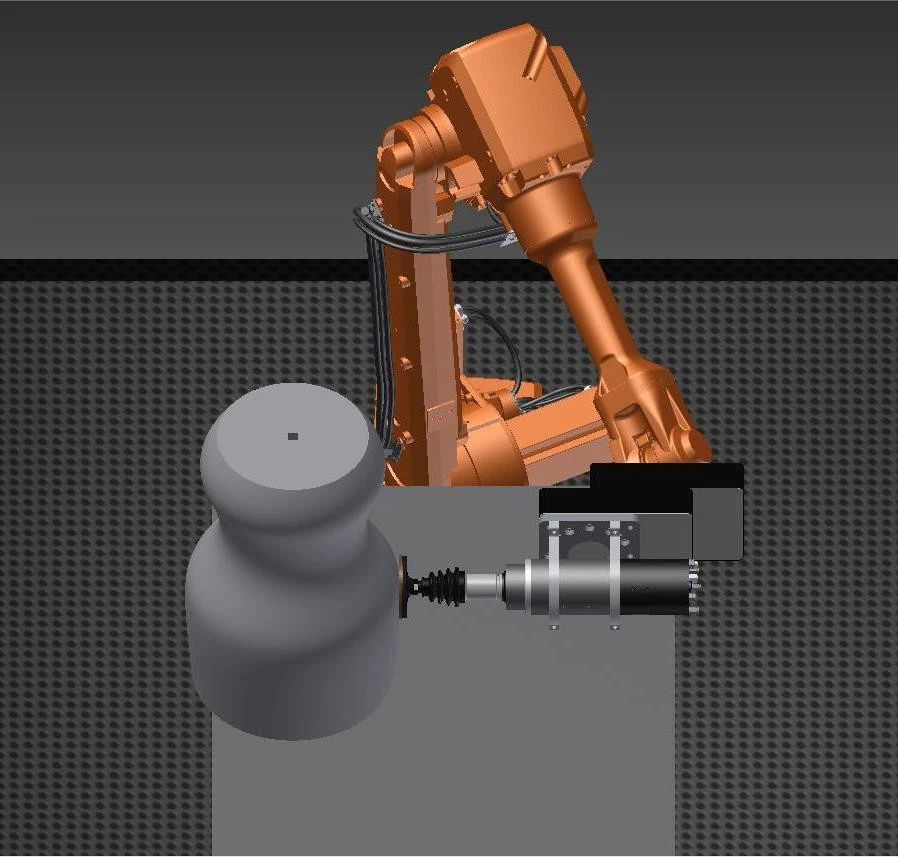
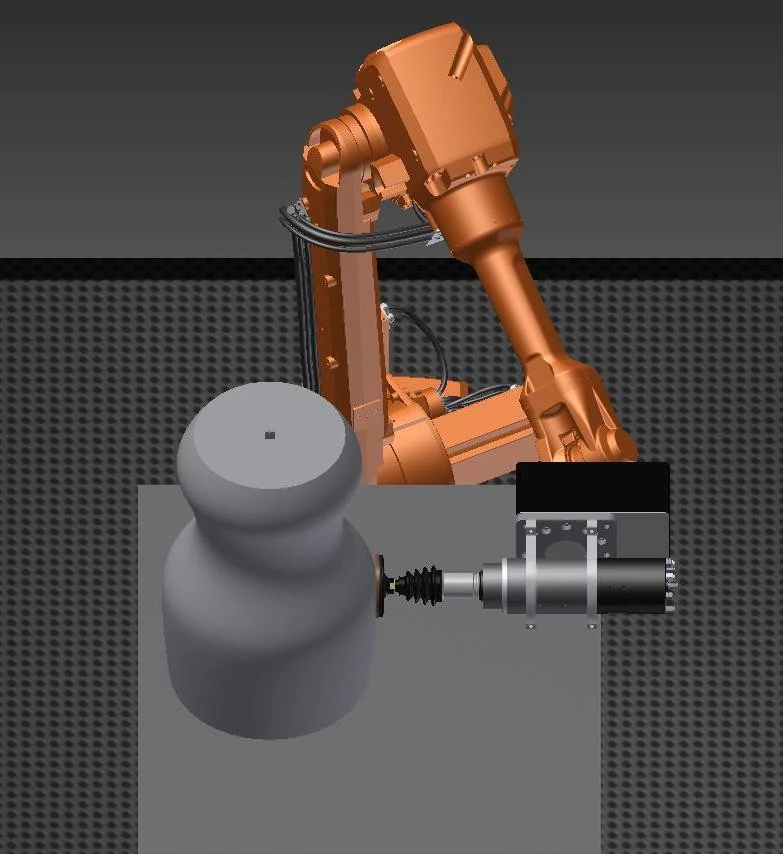
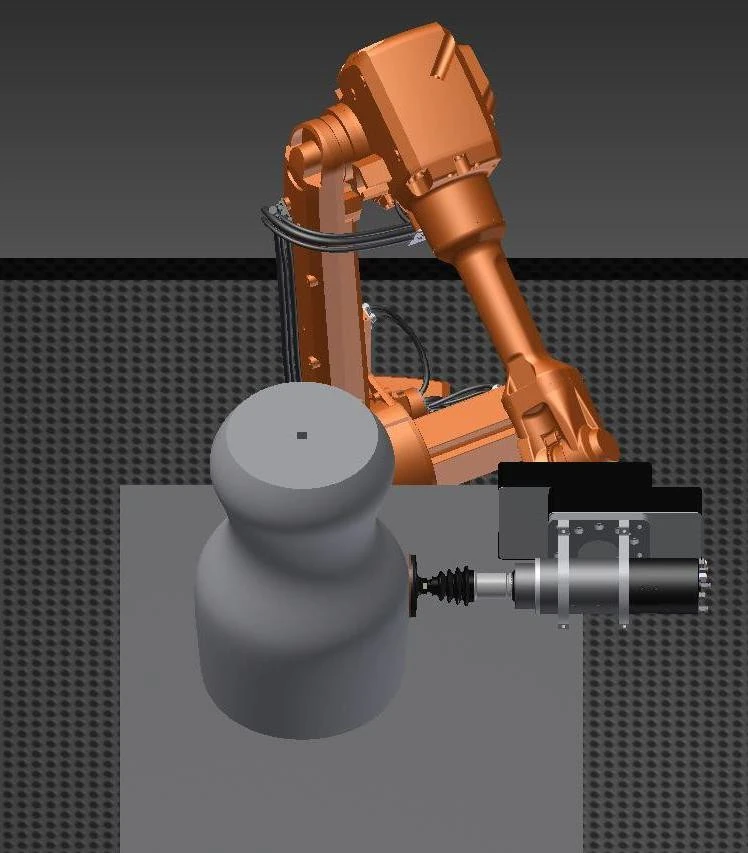
Kaikkiin asemiin tukeva voima-/asennonohjaustyökaluvaihtoehto tukee automaattisia työkalunvaihtoja ja on määritelty jatkuvaan käyttöön IP65-suojausluokituksella. Nämä ovat työkaluvaihtoehtojen määrityksiä, jotka ovat erillisiä robotin runkovaatimuksista.
Työkalu- ja voimanohjauslaitteiden vaihtoehdot
Työkaluperheet
- Värähtelevä kelluva kara
- Värähtelevä kara
- Kelluva pyörivä viila
- Voimaohjattu kelluva raskasmylly
- Voimaohjattu hihnahiomakone
- Kiinteä hihnahiomakone
Joukkonhallintavälineiden lomakkeet
- Kaikkiin asemiin soveltuva voimanhallintalaitteisto
- Yksisuuntainen voimaohjattu hiomakone
- Kaksisuuntainen, kaksiasemainen pakko-ohjattu hiomakone
- Voimaohjattu purseenpoistolaitteisto
Säteittäin kelluvat sähkökarat ovat toinen työkaluliitäntävaihtoehto. Valitse työkaluperhe toiminnan, kosketussuunnan ja käytettävissä olevan käyttöalueen mukaan.
Pölynpoisto ja työkotelo
Patruunasuodatinkokoonpanossa käytetään alipainesuodatusta, PTFE-päällysteistä suodatinmateriaalia ja pulssipuhdistusta laatikkokeräyksellä. Sen tekniset arvot on esitetty alla.
| Teknologiaesine | Parametrin arvo | yksikkö |
|---|---|---|
| teho | 7.5 | kW |
| Ilmavirta | 8500 | m³ / h |
| Suodatinpatruunat | 6 | patruunat |
| Suodata alue | 66 | m² |
| Suodatuskoko | 0.3-1 | pm |
| Suodatuksen tehokkuus | 99 | % |
| Paineilman paine | 0.4-0.6 | MPa |
| Keräysastiat | 40 × 2 | L |
| Melutaso | 78 2 ± | dB |
| Tuloliitännät | 4 × 200 | mm |
| Kokonaiset mitat | 1350 × 1100 × 2280 | mm |
| Syöttöjännite | 380 | V |
| Syöttötaajuus | 50 | Hz |
Kotelointi ja pölyrajapinnat
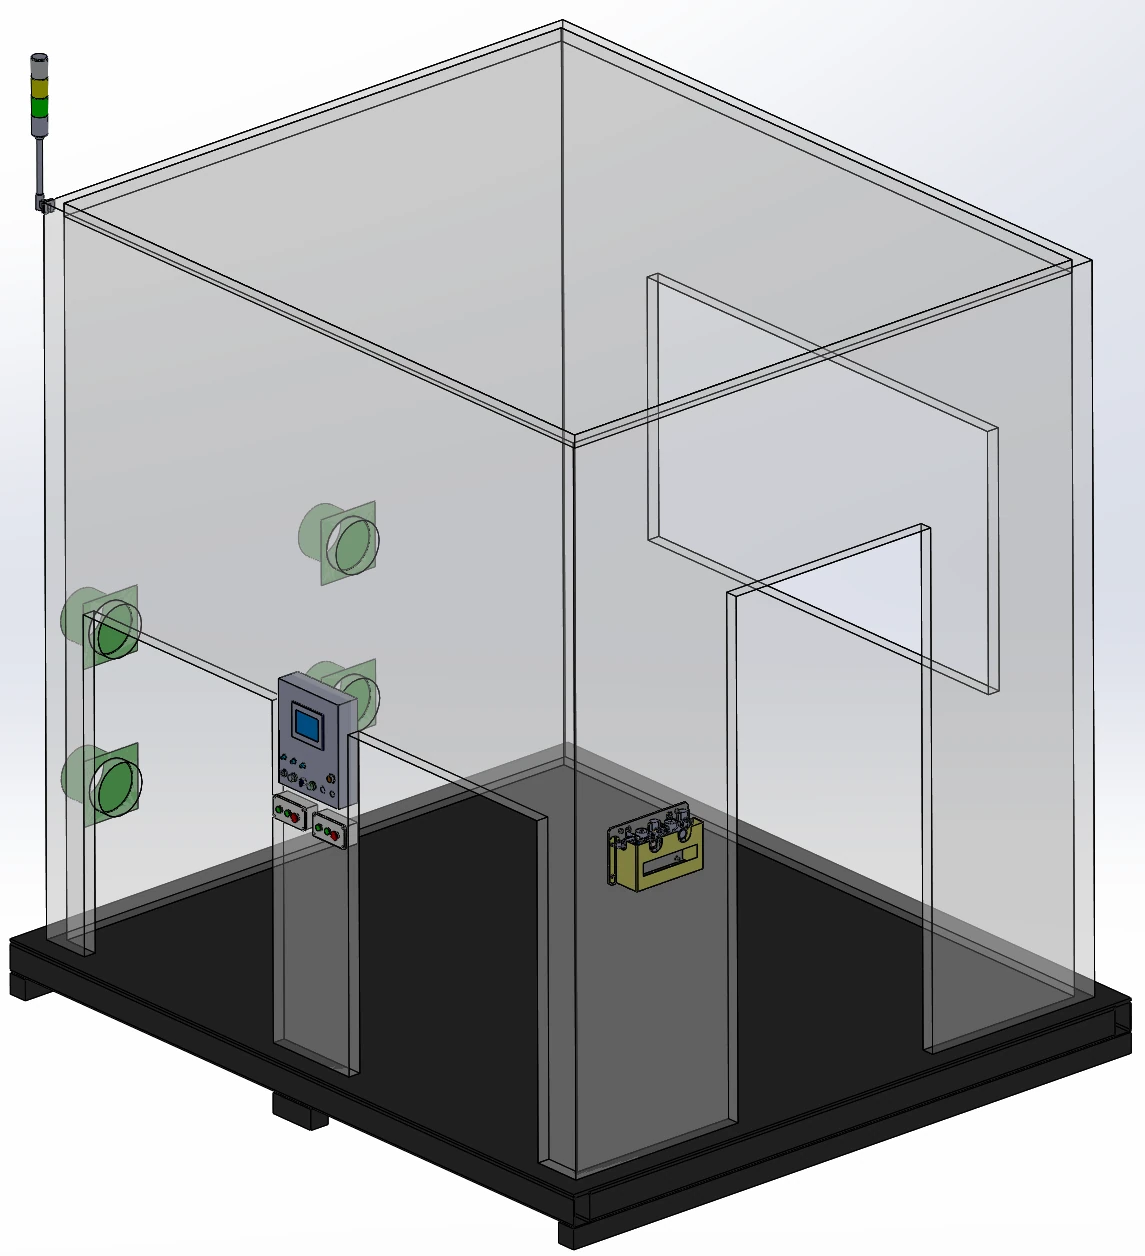
Alumiiniprofiilista valmistettu kotelo peltipaneeleilla sisältää 5 mm:n akryylisen tarkastusikkunan, valaistuksen ja neljä poistoliitäntää. Kokonaisuuden täydentävät näyttöpaneeli, lastauksen vahvistuspainikelaatikko, huoltoluukku ja Q235-hiiliteräksestä valmistettu jalusta, johon pääsee trukilla.
Märkäimurointi ja integroitu pölynhallinta
Märkäimurointi on käytettävissä alumiini- ja magnesiumpölyn poistoon. Työaseman runko voi sisältää pölynpitävän ulkokuoren, pölyä hylkivän kaksikerroksisen pöytärakenteen ja pölysäiliöliitännät; pölyntunnistus ja hälytykset ovat kokoonpanovaihtoehtoja.
Robotin liike- ja suojausvaatimukset
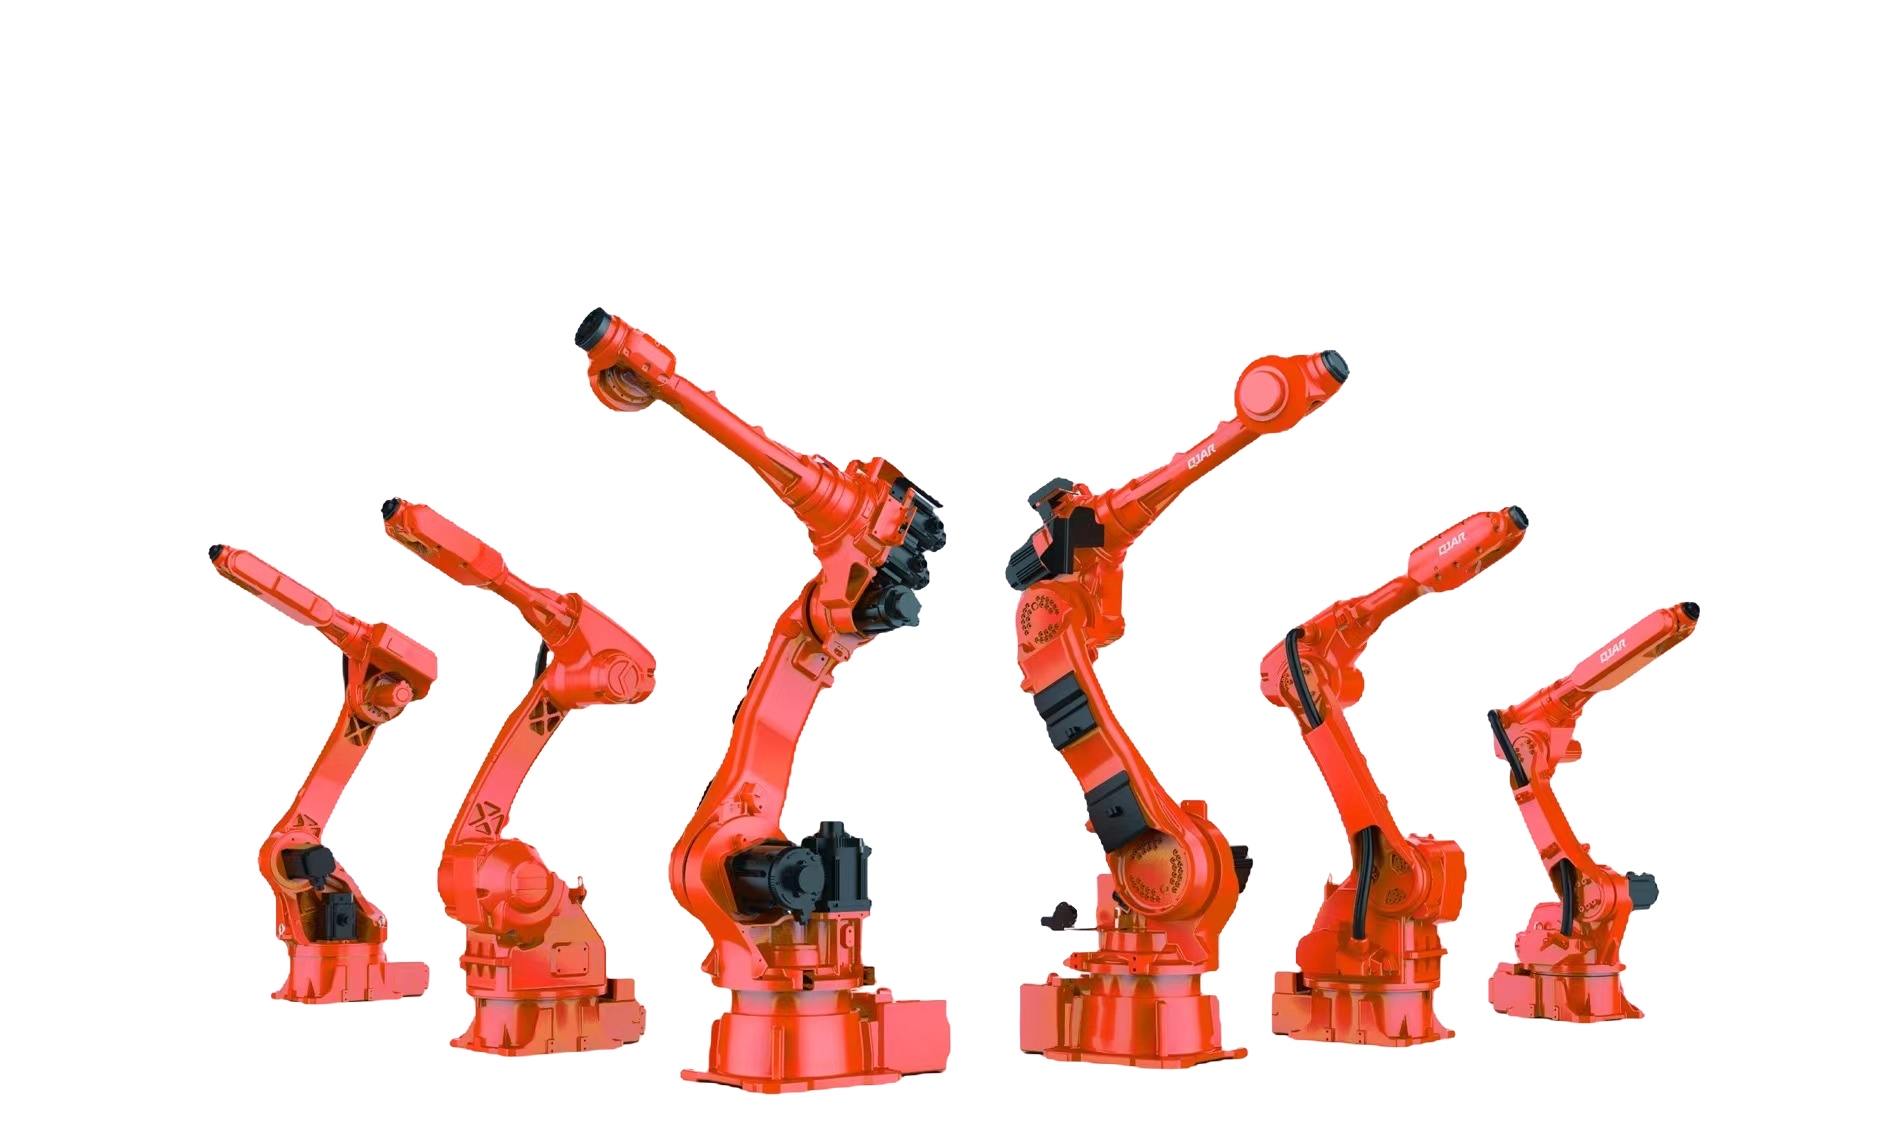
Valitse sovellukseen kuusiakselinen robotti käyttämällä näitä liike- ja suojausvaatimuksia vertailulistana. Nämä ovat robotin valintaehtoja, jotka ovat erillisiä työaseman hiontatarkkuudesta ja ohjatusta kosketusvoima-alueesta.
- Robotin toistettavuus
- ± 0.02 mm
- Tehokas lineaarinen nopeus
- ≥5 m/s
- TCP-tarkkuus
- 0.2 mm
- Reitin tarkkuus
- ≤0.2 mm Hionta-ajoilla jopa 300 mm/s
- Robotin suojaus
- IP67
- Kosketuskuormituksen viitearvo
- 3-10 kg
Linjassa tapahtuva kunnonvalvonta
Kulutustarvikkeiden ja työkalujen kunto
Käytettävissä olevia toimintoja ovat katkenneen hihnan tunnistus, katkenneen työkalun tunnistus ja työkalun käyttöiän hallinta. Työkalujen voitelu voidaan sisällyttää valittuun hiomatyökalukokoonpanoon.
Tuotannon tila
Tuotantokapasiteetin hallinta täydentää kulutustarvikkeiden valvontaa. Tarkista tarvittavat signaalit ja huoltomahdollisuudet valitun työkalun ja kotelon asettelun rinnalla.
FSW-sauman viimeistely
Alumiininen akkulokero FSW-saumoilla
Tyypillinen sovellus on robottiohjattu kitkahitsattujen saumojen hionta alumiinisissa akkualustoissa.
Kaksipuolinen FSW-viimeistely
Erillinen kaksipuolinen sovellus yhdistää voimaohjatun karan, kääntöasennonsäätimen ja märkäimun kuuden FSW-sauman hiomiseen: 3 edessä ja 3 takana.
Liittyvät rungon viimeistelytoimenpiteet
Akkurunkoihin liittyviä työvaiheita ovat hitsauspintojen jyrsintä, purseenpoisto ja tiivistepintojen hionta jyrsinnän jälkeen.
Automatisoitu hiontalinja: työasemaliitännät
Automaattisen hiomalinjan suunnittelussa aloita työaseman käyttöliittymästä: sisääntulevien osien sijainnista, siirtopääsyistä, poistoyhteyksistä ja ympäröivien laitteiden kanssa jaetuista signaaleista. Sovita asettelu viimeistelyjärjestykseen ja vaadittavaan pääsyyn työkalujen vaihtoa ja huoltoa varten.
Osakiinnitteinen vai työkalukiinnitteinen – miten valitsen osan?
Käytä työkalulla kiinnitettyä reittiä valintaperusteena enintään 30 kg:n painoisille osille ja tarkista sitten mallikohtainen osan paino, tartuntamahdollisuudet ja viimeistelyreitti. Suuremmat tai painavammat osat sopivat työkalulla kiinnitettyyn järjestelyyn. Mallitaulukossa on esitetty tätä yleistä reittikriteeriä suppeammat osarajat.
Minkä robotin hyötykuorman ja osan painon kukin työasemamalli kattaa?
Kolme malliriviä yhdistävät robottien hyötykuormat 10, 20 ja 30 kg ja suositellut osien painot vastaavasti enintään 3, 7 ja 15 kg. Robotin hyötykuorma ja osan paino ovat eri valintakenttiä; käytä molempia yhdessä osan vaipan kanssa.
Passiivinen kelluva vai aktiivinen voimansäätö – kumpaa osani tarvitsee?
Passiivinen pneumaattinen joustavuus tarjoaa mekaanisen kelluvan liikkeen. Aktiivinen voimapalaute säätää siirtymää kompensoidakseen osan asennon muutoksia, osan toleransseja ja kulutusosien kulumista säilyttäen samalla kosketuksen. Valitse lähestymistapa pinnan ympärille ja sen vaihtelu.
Minkälaista kosketusvoima-aluetta voidaan pitää?
Säädettävän kosketusvoiman alue on saatavilla pyynnöstä. Keskustele työkappaleen materiaalista, geometriasta, viimeistelytyökalusta ja kohdepinnasta ennen voimansäätökonfiguraation valitsemista.
Millaista pölynpoistoa tarvitaan alumiini- ja magnesiumpölyn poistamiseen?
Märkäimurointi on käytettävissä oleva menetelmä alumiini- ja magnesiumpölyn poistoon. Keskustele materiaalista ja prosessista valitessasi imu- ja suojalaitteita; patruunasuodattimien tekniset tiedot kuvaavat erillisen kokoonpanon.