Tilauksesta valmistettavat lineaariliikejärjestelmät

Robottirata – 7. akselin robottien siirtoyksiköt (RTU)

Laajenna robotin työskentelyaluetta koneiden, asemien tai pitkien työkappaleiden yli. EVST suunnittelee maa-, ilma- ja ristikkorobottien ratoja robottisi kulku-, kuormitus-, käyttöjakso-, ympäristö- ja työmaaolosuhteiden mukaan.

Räätälöity jokaista projektia varten Maan, taivaan ja ristikon asettelut Maaradan kokoonpanot jopa 6 000 kg:n nimelliskuormaan asti

Mikä se on

Lisää koordinoitu lineaariakseli robottiisi

Robottirata on moottorikäyttöinen lineaariakseli, joka kuljettaa teollisuusrobottia työasemien välillä. Sitä kutsutaan myös seitsemännen akselin robotin siirtoyksiköksi, ja se laajentaa robotin työaluetta siten, että yksi robotti voi käsitellä pitkiä osia, useita koneita tai erillisiä prosessiasemia. Lattialle asennettavia versioita kutsutaan myös maadoituskiskoksi tai lattiakiskoksi.

Tuoteperhe

Valitse työtilaan sopiva asettelu

Radan rakenne valitaan käytettävissä olevan lattiatilan, työkappaleen luokse pääsyn, robotin suunnan ja prosessireitin perusteella. Maa-, katto- ja ristikkojärjestelmät suunnitellaan robotin, asennetun massan ja projektiolosuhteiden mukaan.

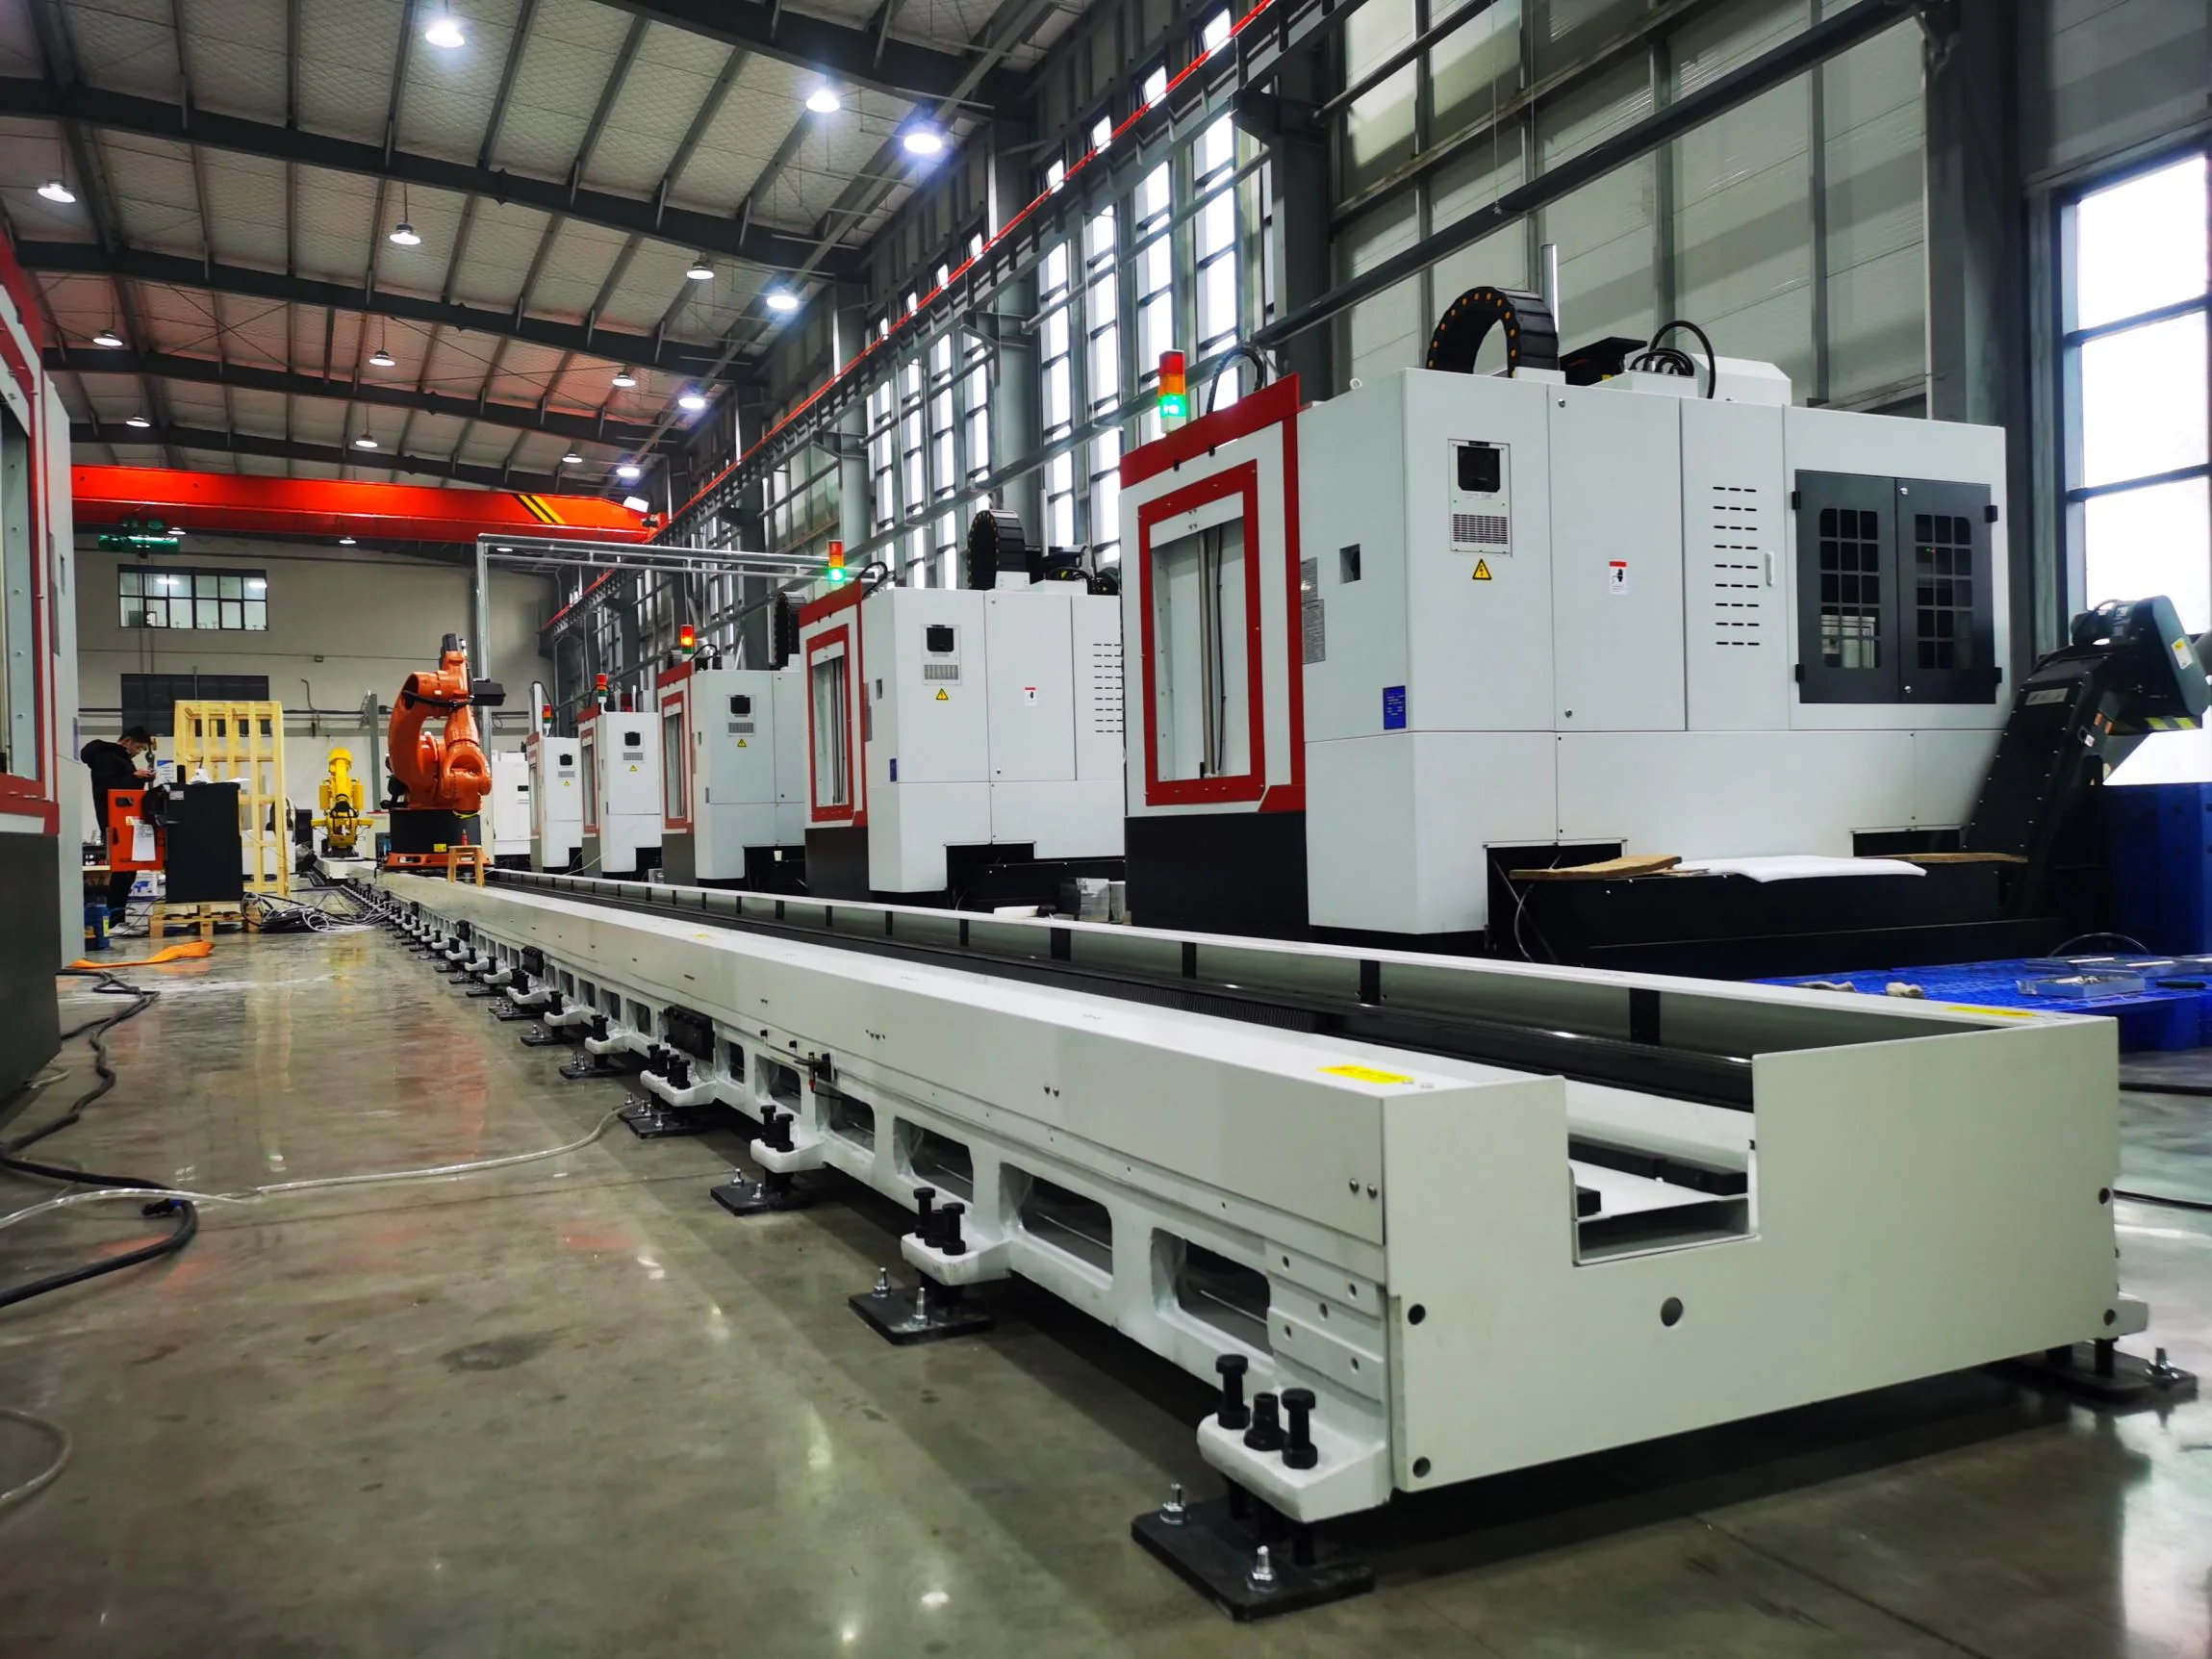
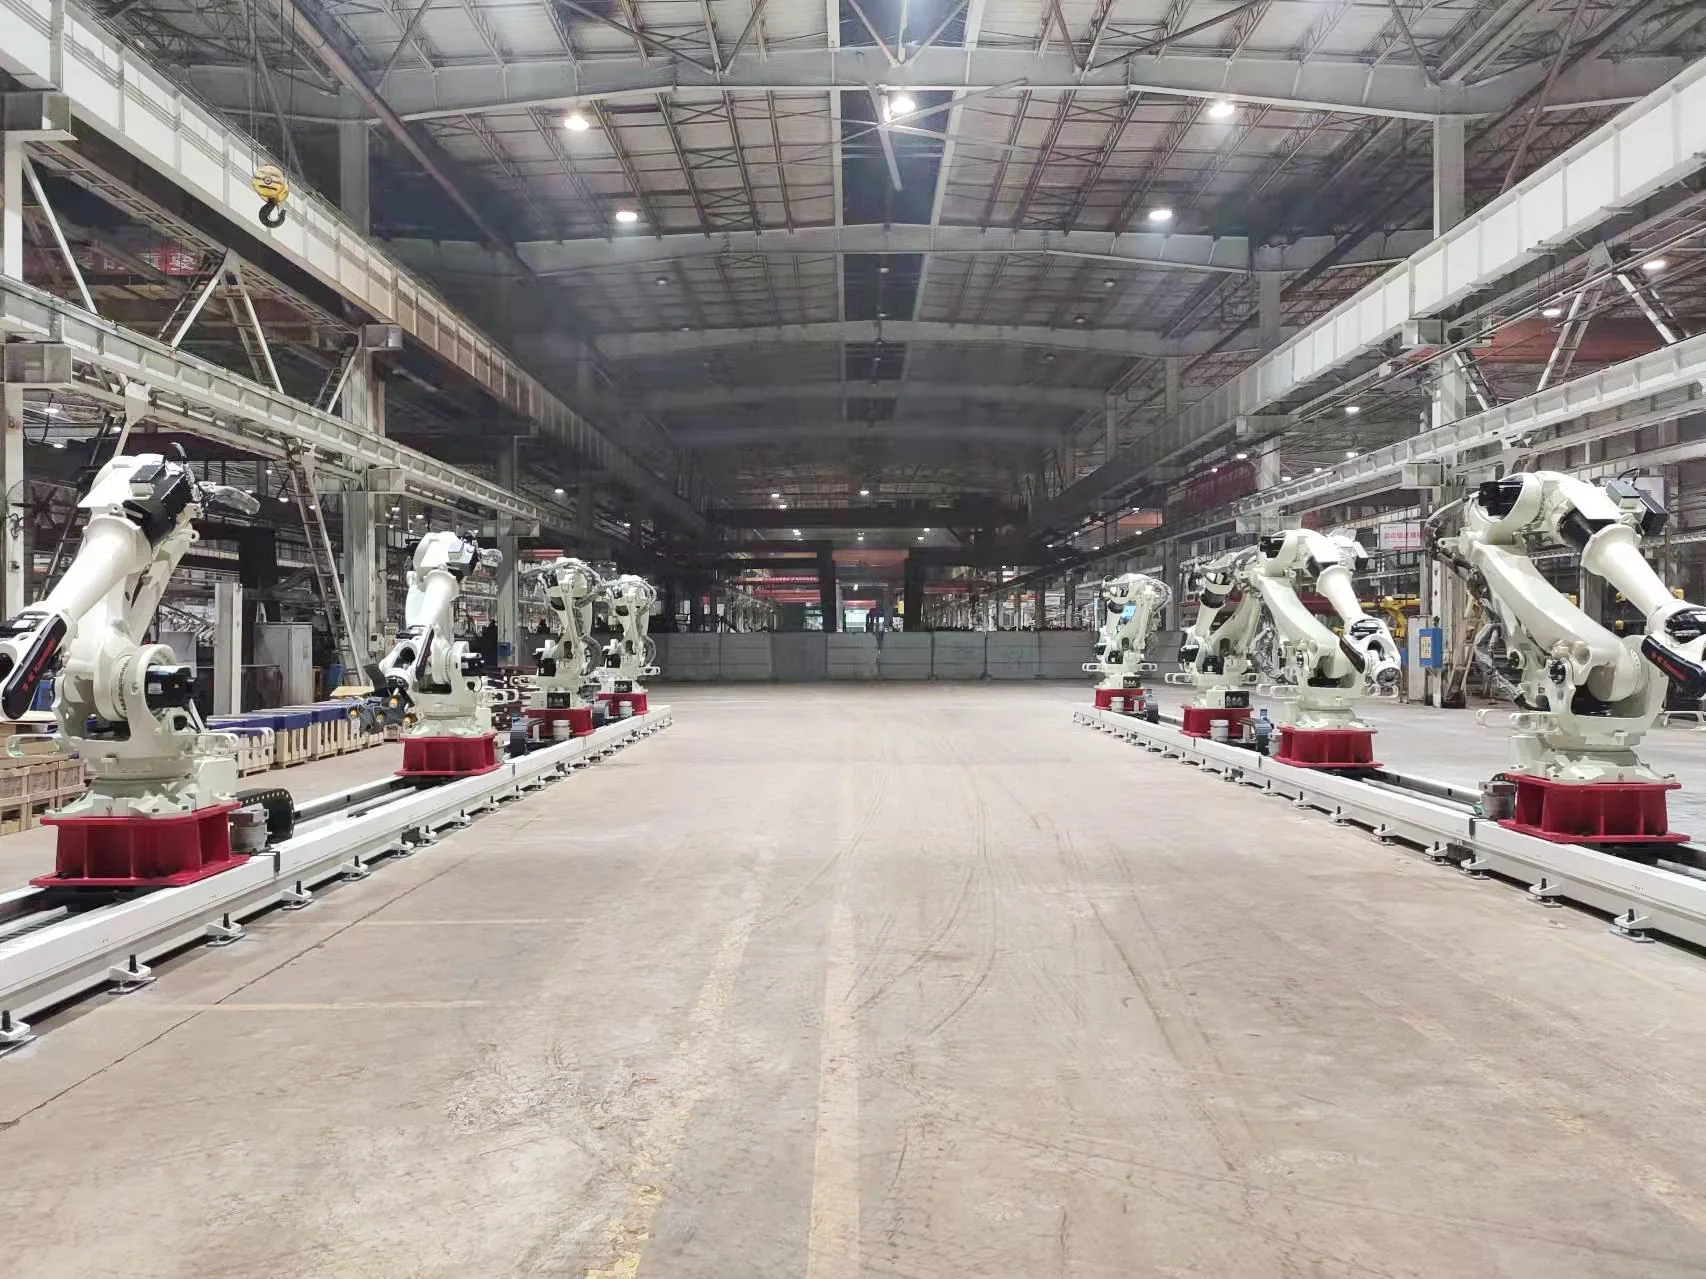
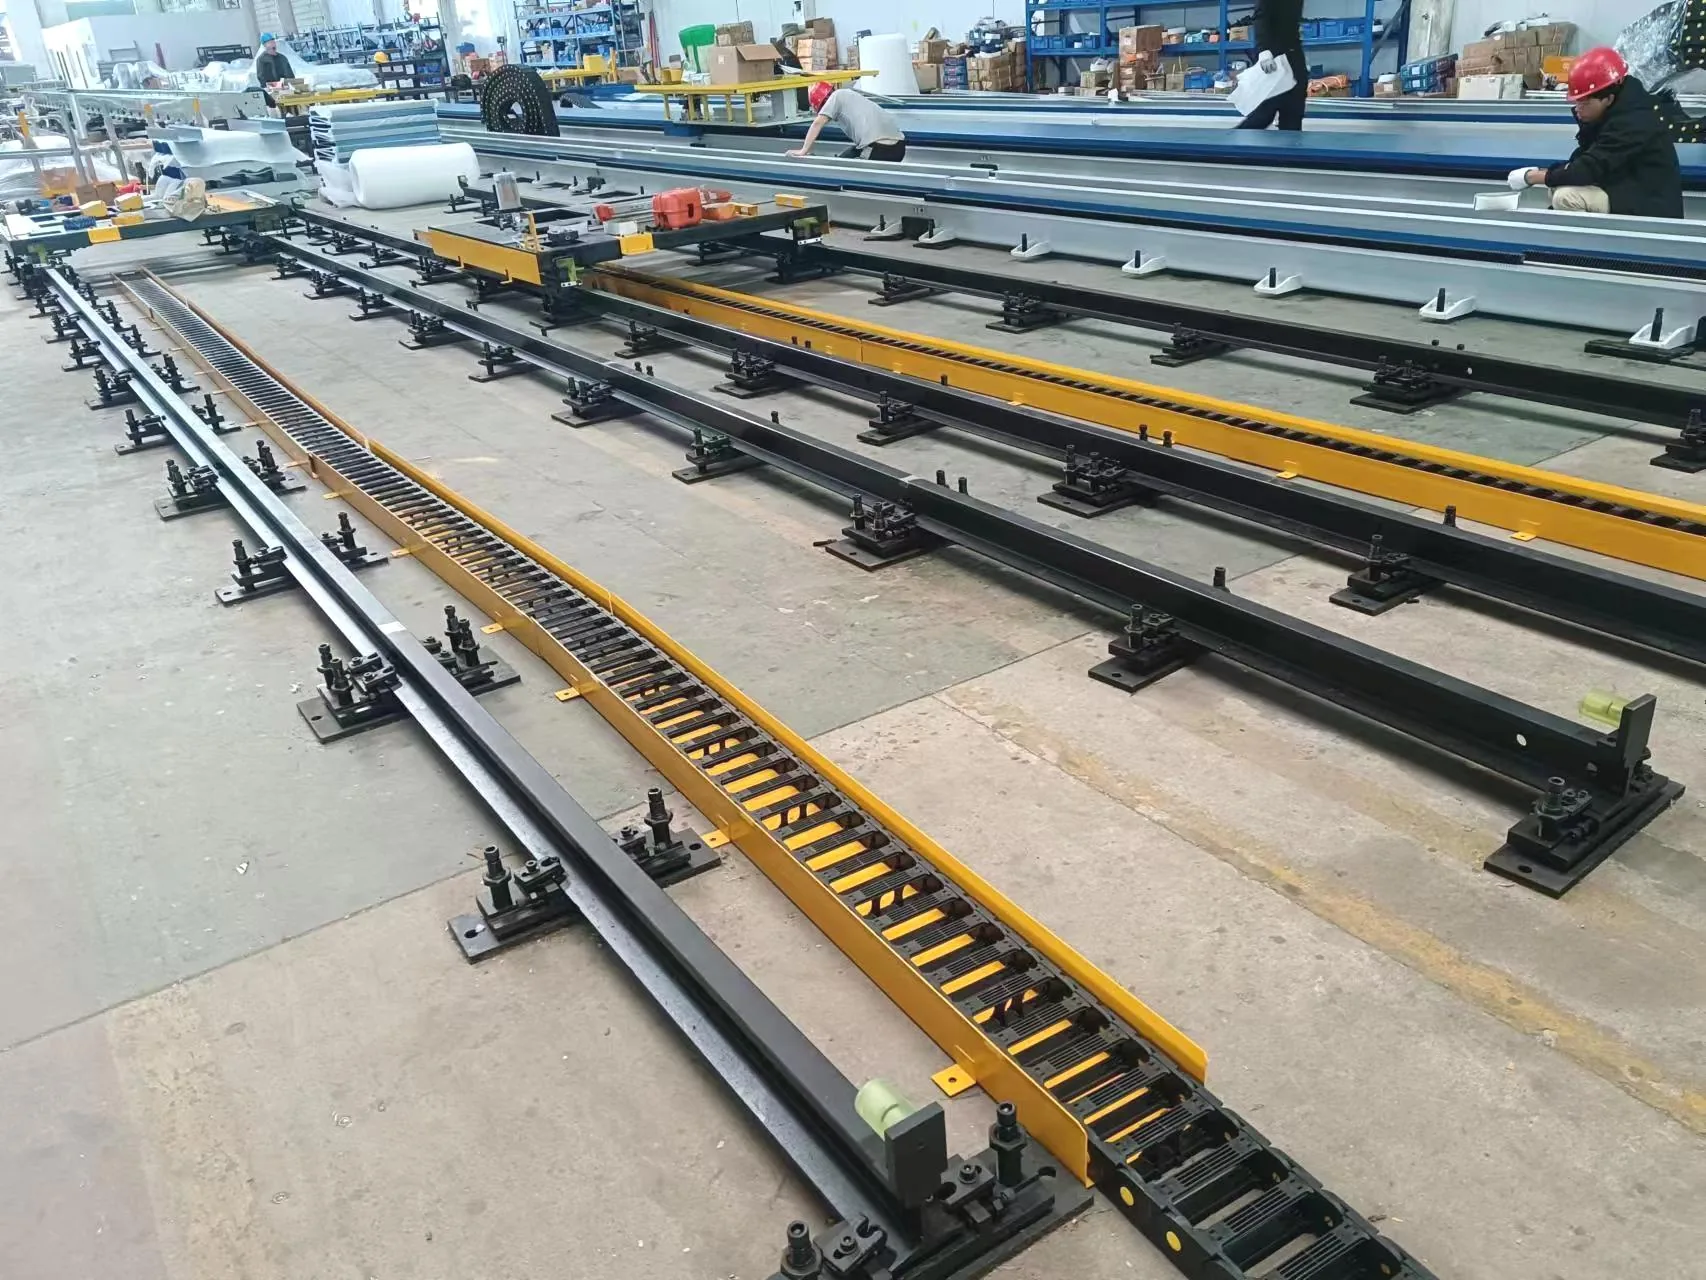
Maahan asennettuja robottiratoja kootaan työpajassa

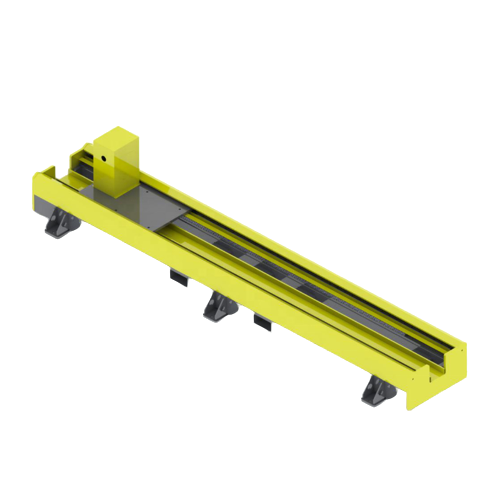
Maaraide

Maadoituskisko (lattiaan asennettu kisko)

Käytännöllinen asettelu robotin siirtämiseksi koneiden, kiinnittimien tai pitkien työkappaleiden rinnalla. Projektille on määritelty pohjarakenne, liike ja suojaus.

Valitse se, kun: Esteetön lattiatason palvelu ja suora polku koneiden viereen ovat etusijalla.
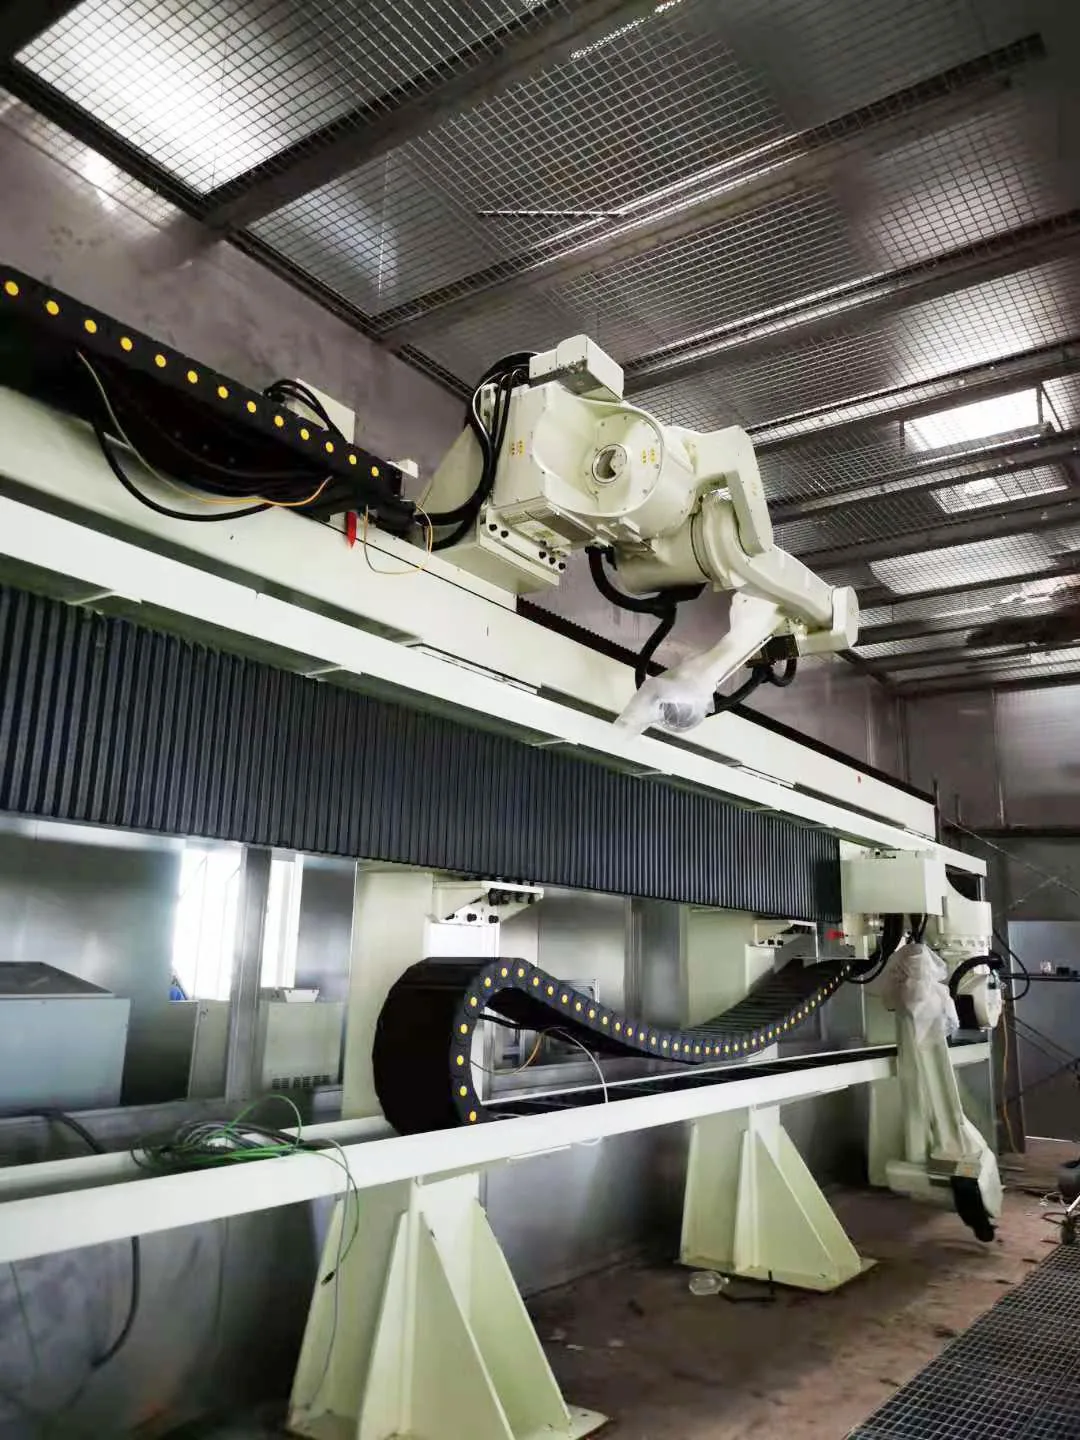
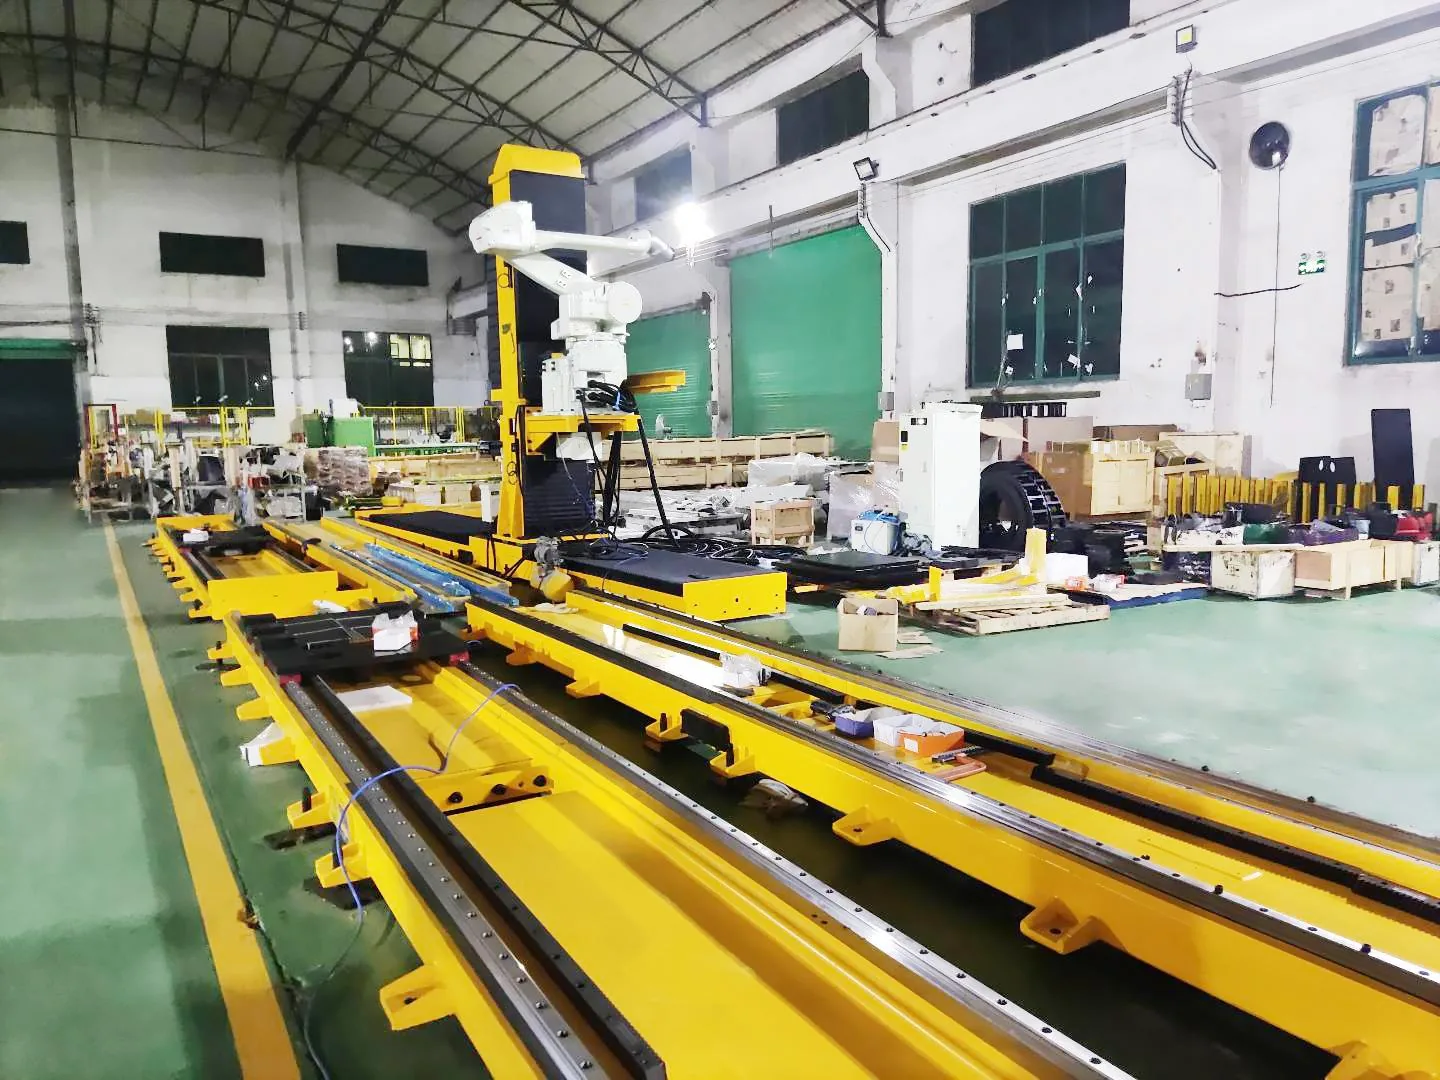
Korotettu robottirata, joka kuljettaa robottia työalueen yläpuolella

Sky rautatie

Sky Rail (korotettu raiteitta)

Liikuttaa robotin työalueen yläpuolelle säilyttääkseen pääsyn lattialle tai lähestyäkseen prosessia korkealta. Rakenne ja rajapinnat on suunniteltu solua varten.

Valitse se, kun: Lattiatilan vapauttaminen tai prosessin lähestyminen ylhäältä päin on tärkeää.

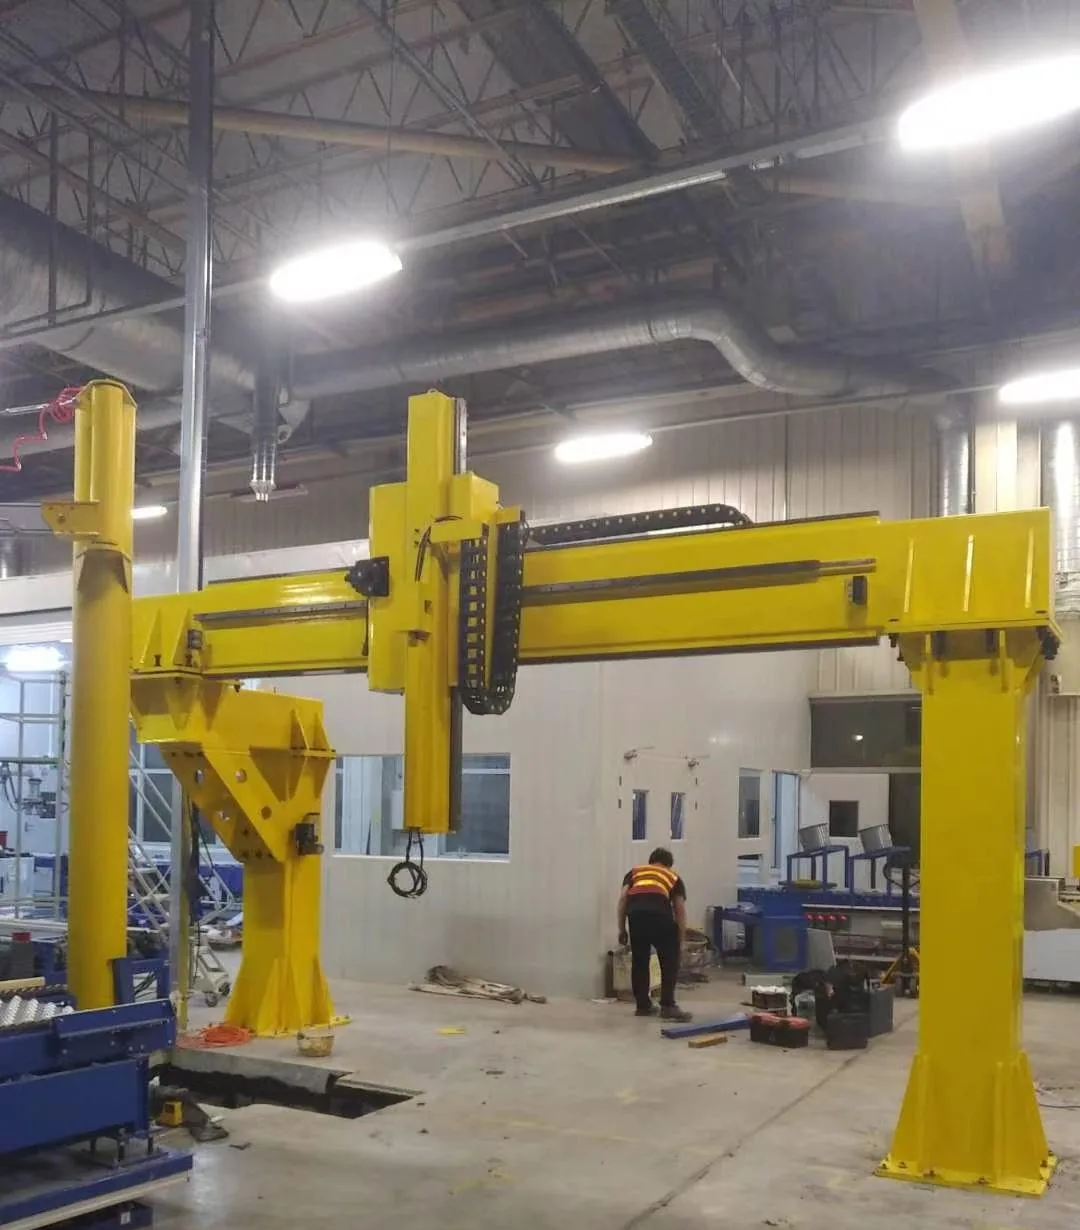
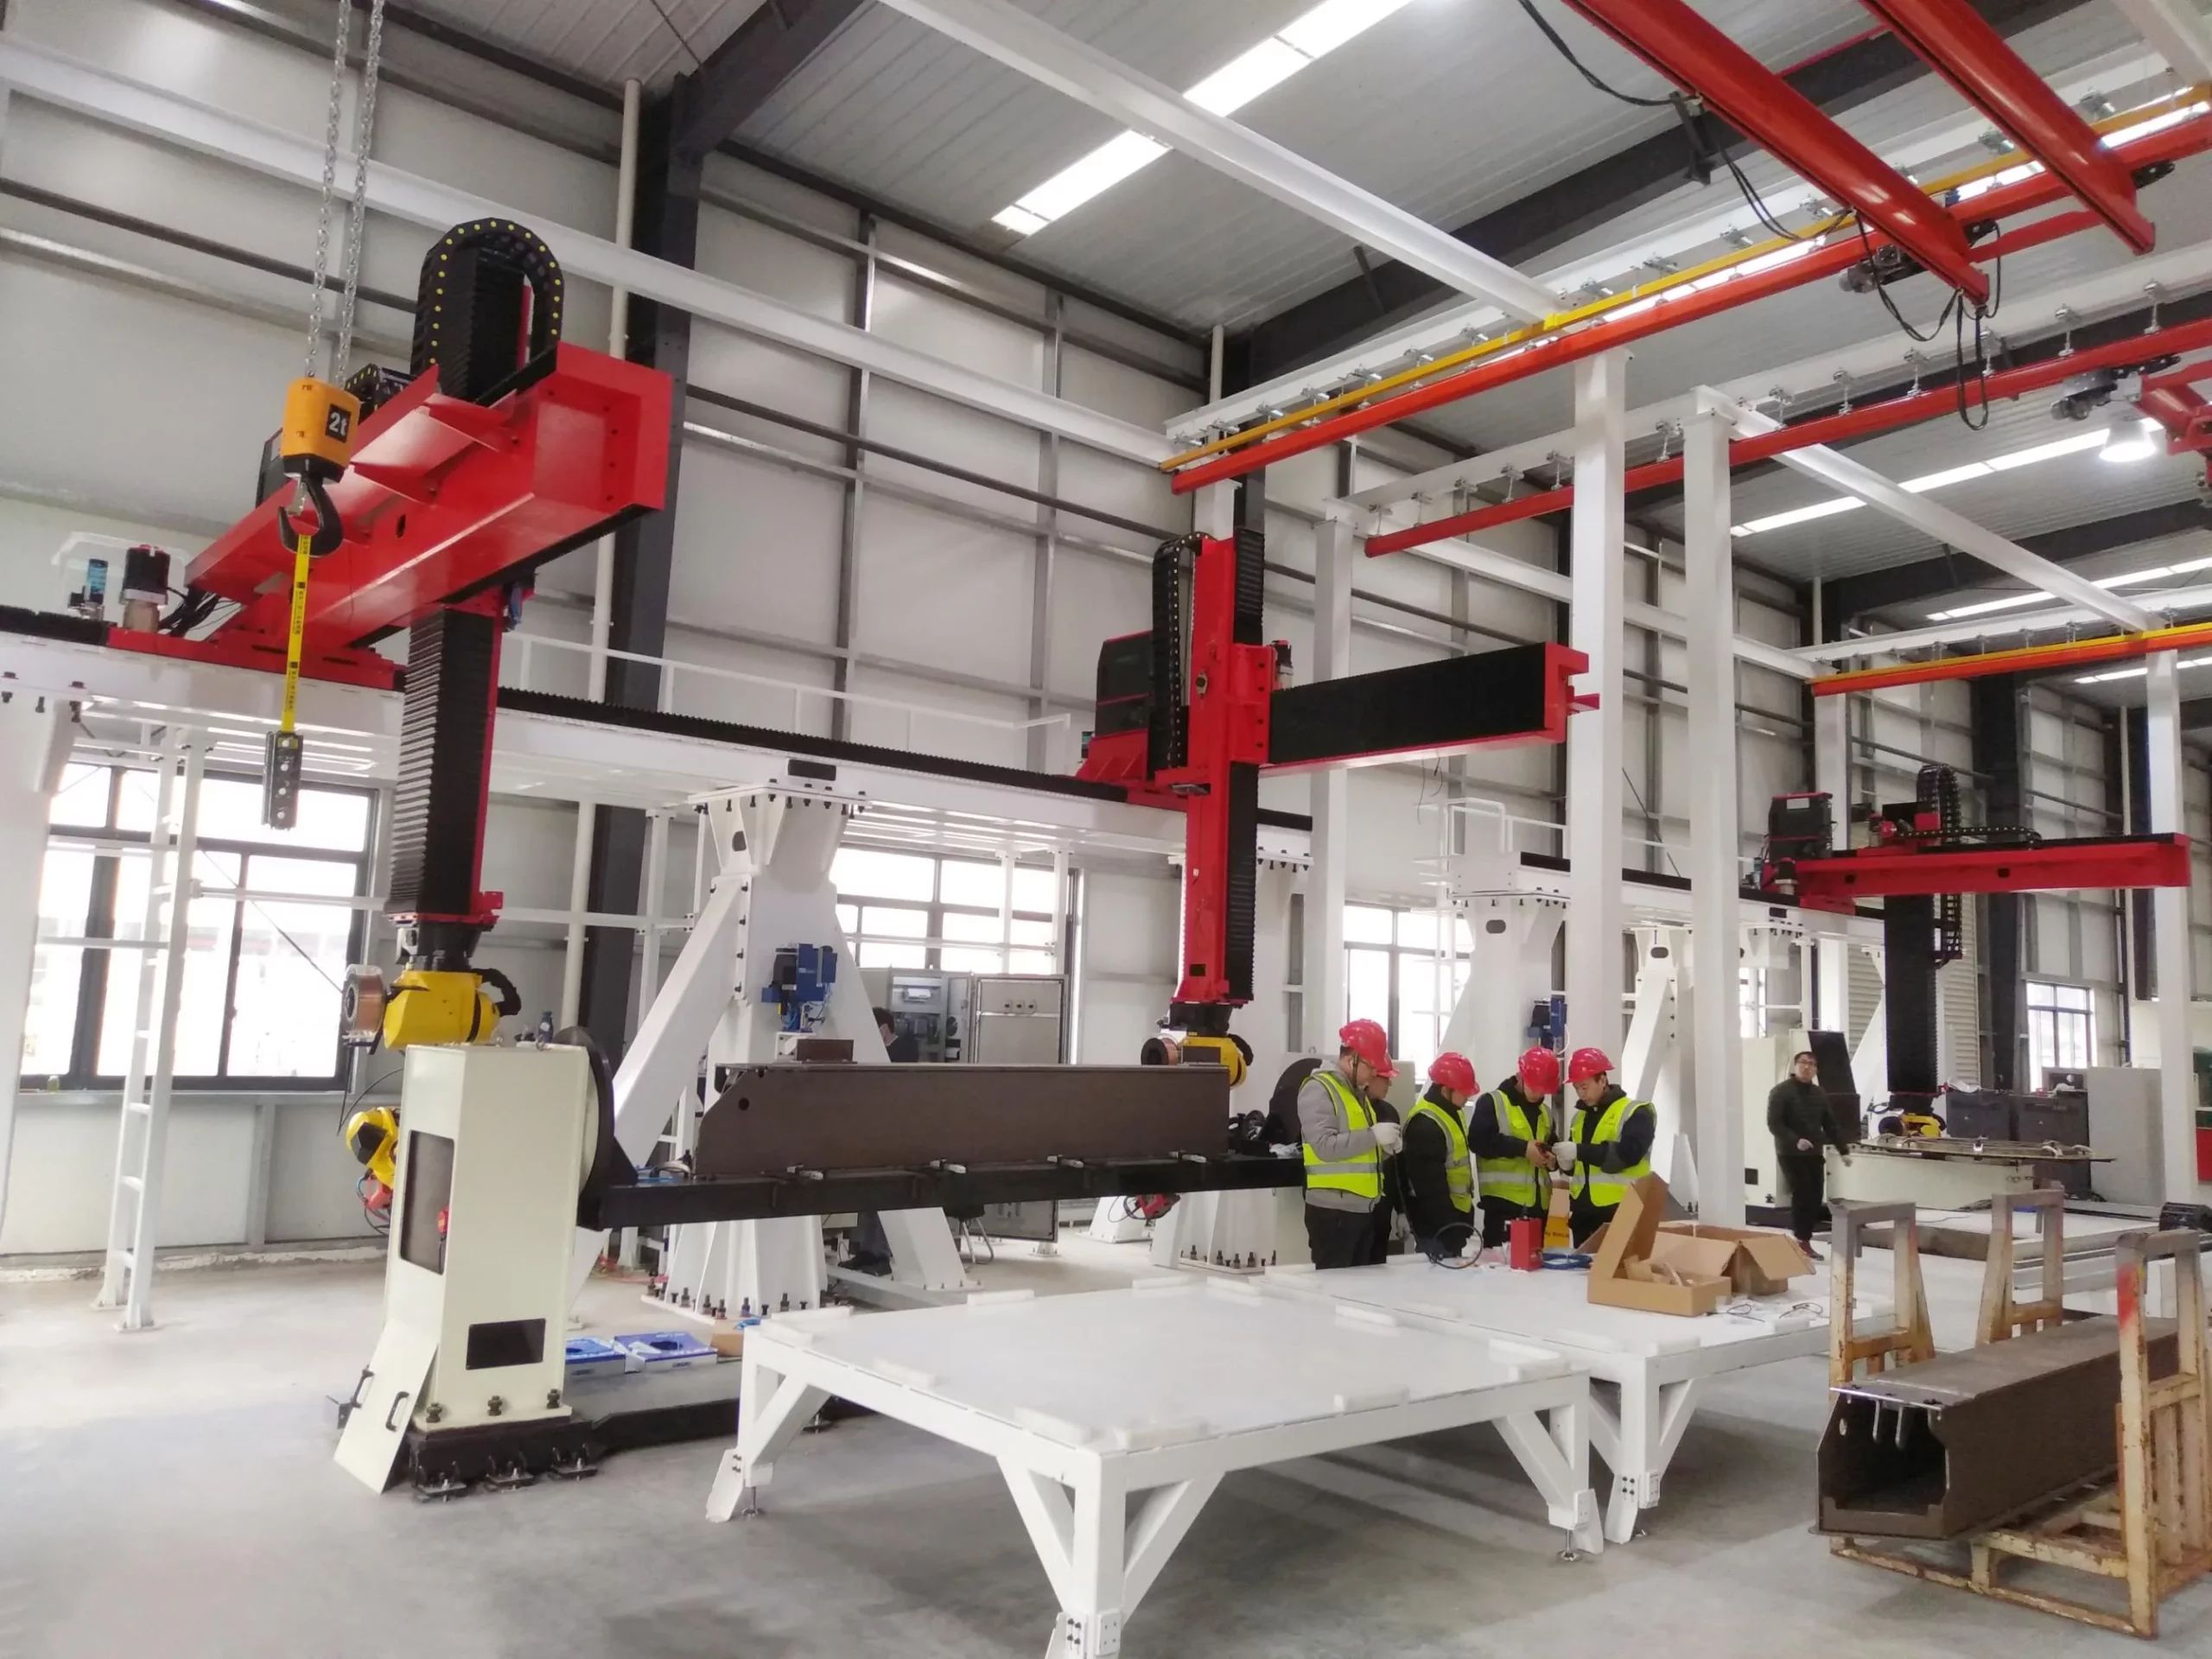
Ristikkorokerobottirakenne asennettuna työpajaan

Ristikkokisko

Ristikot ja portaalijärjestelmät

Portaalimainen rakenne laajempiin työalueisiin ja sovelluskohtaisiin liikejärjestelyihin. Jännevälit, akselit, rajapinnat ja rakenteelliset yksityiskohdat suunnitellaan projektikohtaisesti.

Valitse se, kun: yksi maa-akseli ei voi kattaa vaadittua aluetta tai koordinoitua liikettä useammalla kuin yhdellä lineaarisella akselilla.

Valintaprosessi

Seitsemän tuloa toimivaa kokoonpanoa varten

Hyödyllinen kysely ei tarvitse valmiita eritelmiä. Aloita käyttövaatimuksista ja käytettävissä olevista paikkatiedoista; radan koko voidaan sitten määrittää asennetulle massalle.

Sovellus ja työkappale

Kuvaile prosessi, osan koko, asemat ja miten robotin on lähestyttävä työtä.

Robotti ja asennettu massa

Ilmoita robotin merkki/malli, rungon massa, vaunuun asennetut korotuspalat tai kiinnikkeet sekä rannelaitteen hyötykuorma.

Matkusta ja tavoita

Ilmoita vaadittava tehollinen liikerata tai jaa solun asettelu, jotta päätyvälykset ja robotin jalustan pituus voidaan ottaa huomioon.

Liikevaatimus

Jaa tavoitenopeus, toistettavuus, käyttöjakso, pysähdykset ja kaikki tarvittava koordinointi robotin ohjaimen kanssa.

Asennussuunta

Valitse lähtökohtaisesti maanpinnan tasoinen, korotettu, käänteinen tai ristikkorakenne pääsyn ja prosessigeometrian perusteella.

Ympäristö ja suojelu

Tunnista pöly, roiskeet, nesteet, lämpötila ja puhdistusolosuhteet, jotka vaikuttavat kotelointi- ja materiaalivalintoihin.

Sivusto ja käyttöliittymät

Määritä perustusolosuhteet, apuvälineet, käytettävissä oleva tila, turvallisuusrajapinnat ja toimitusrajoitukset.

Rakenne ja suojaus

Rakentaminen seuraa kuormitusta ja ympäristöä

EVST voi konfiguroida hitsattuja tai valettuja rakenneratkaisuja ja sovittaa ulkoisen suojauksen työtilaan. Lopullinen valinta riippuu liikkuvasta massasta, jännevälistä, prosessiolosuhteista ja huoltotarpeista.

Täysin suljetut suojakotelot
Paljesuoja
Ruutulevyinen kansi
Puolisuljettu peltikansi
Mukautettu 304 ruostumattomasta teräksestä valmistettu rakenne
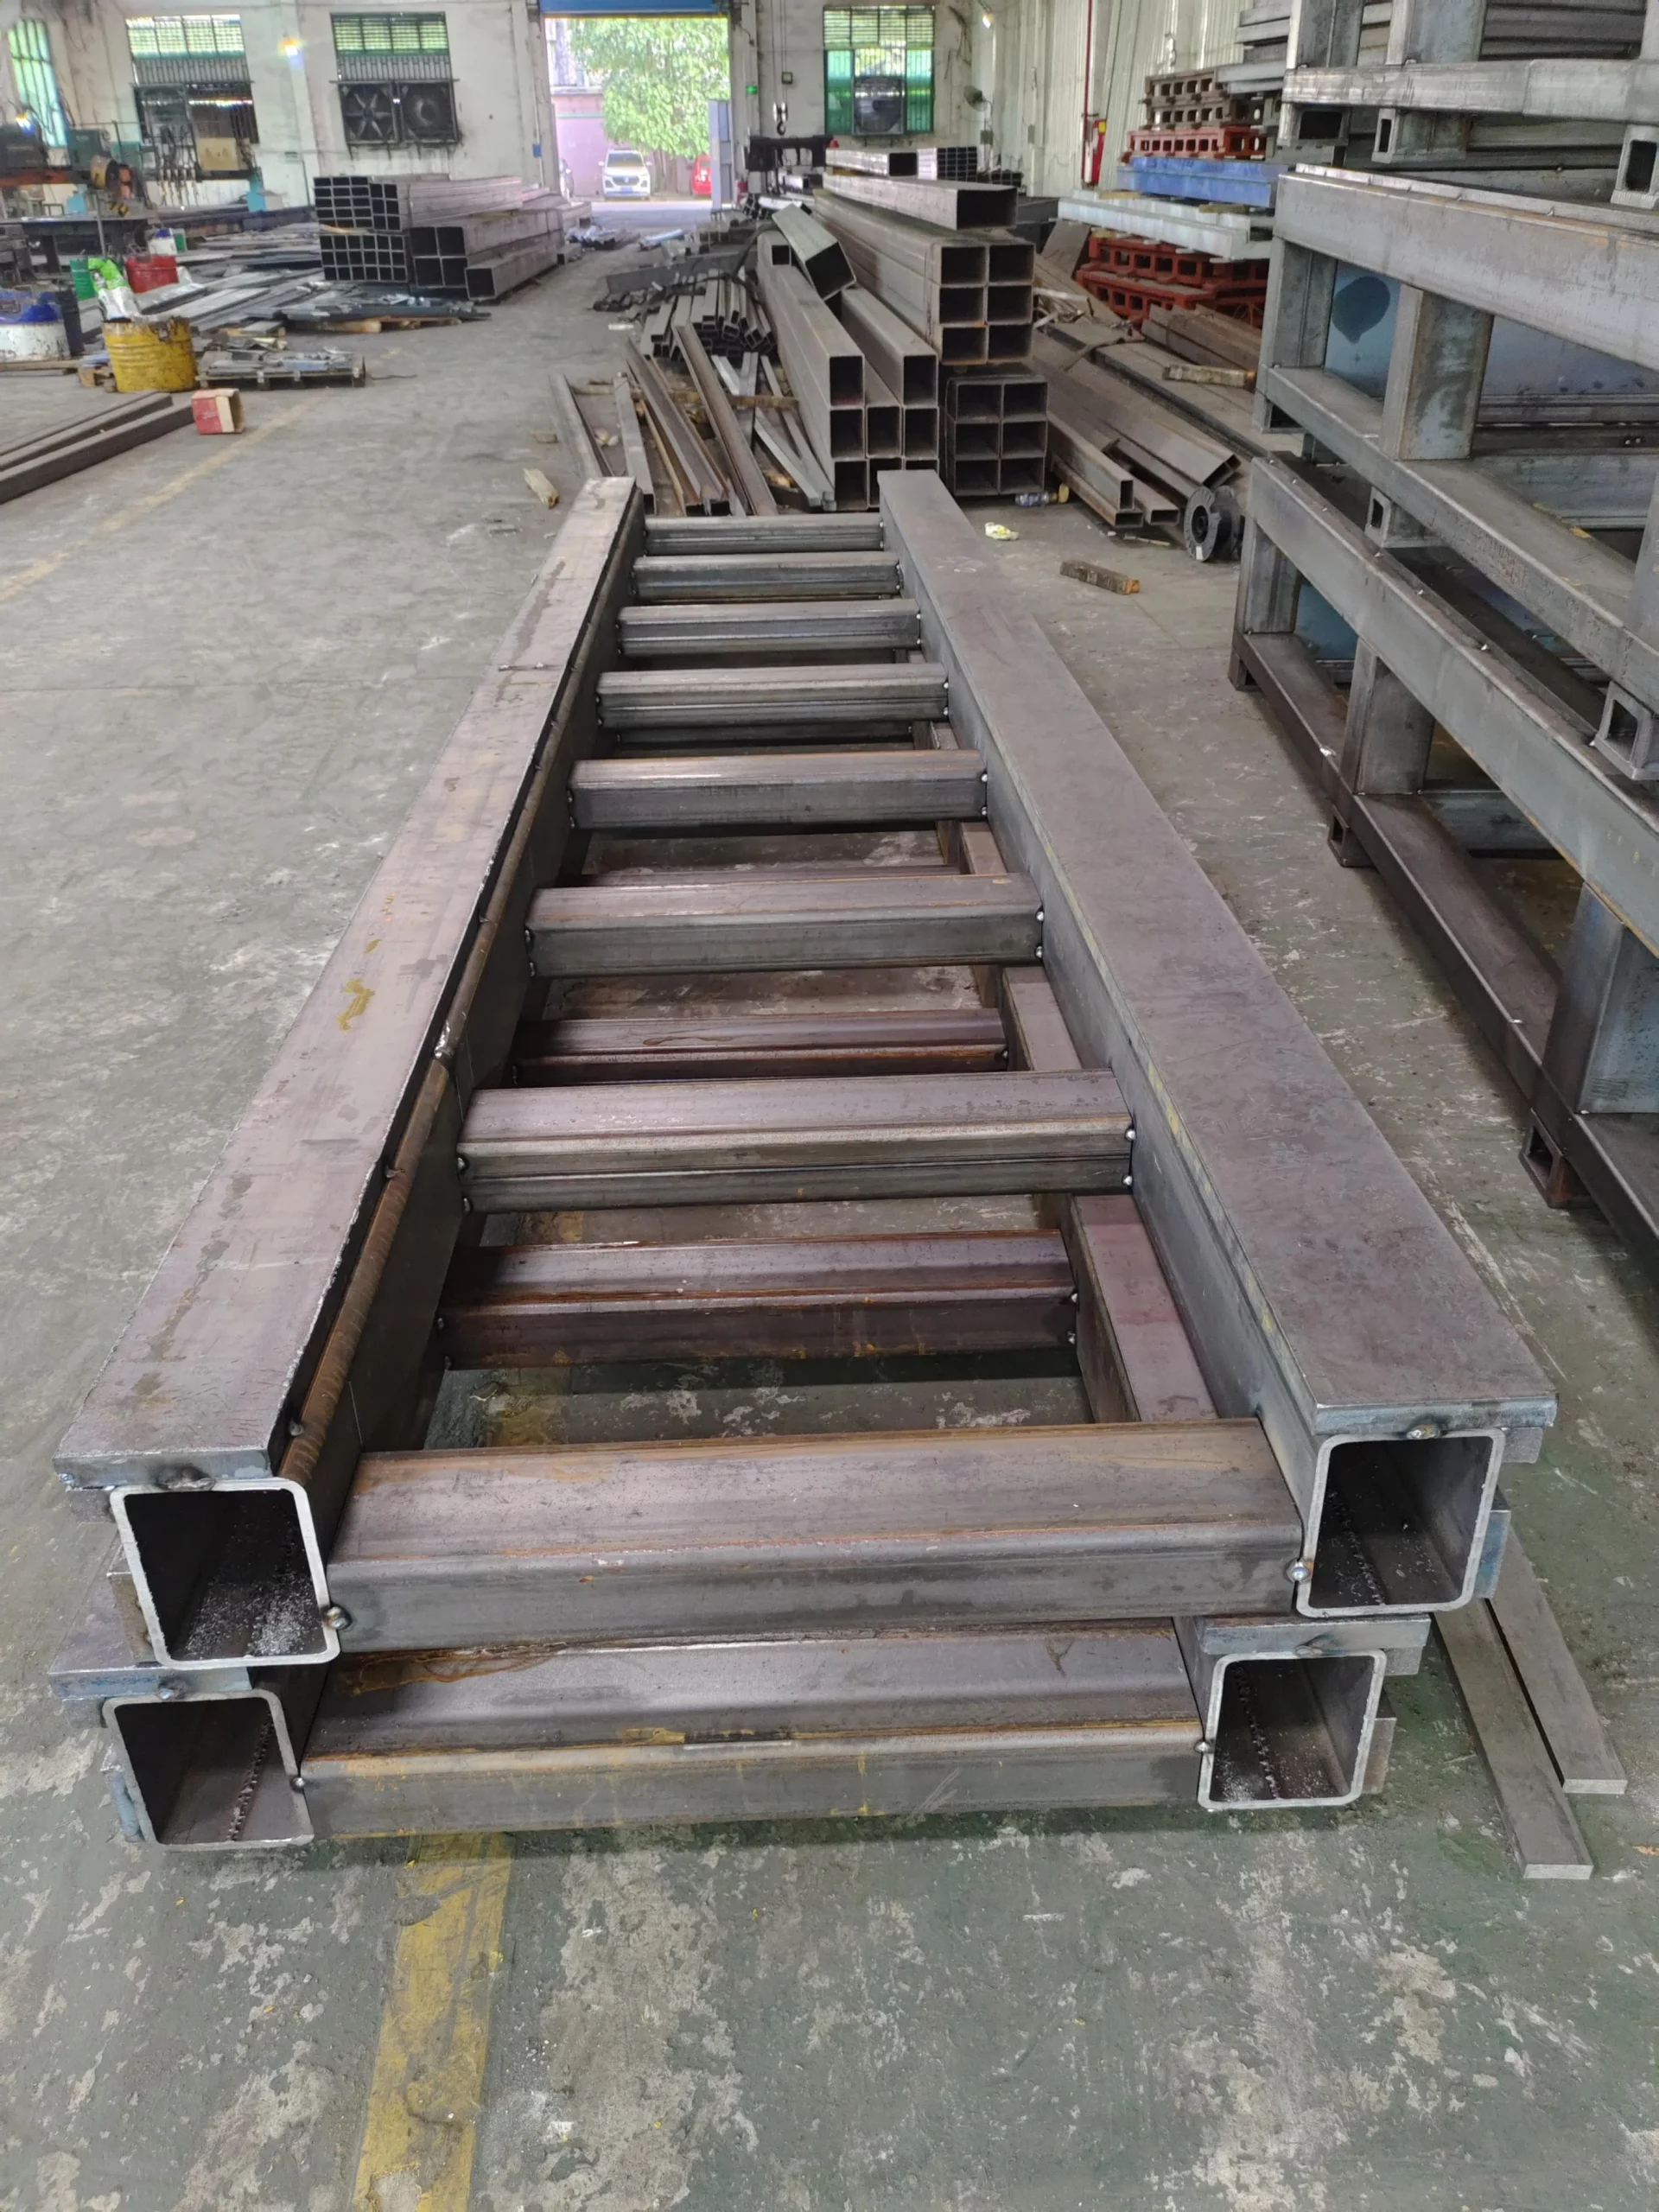
Hitsattu teräsrunko rakenteilla

Hitsattu rakenne

Valmistetaan vaaditun pituuden, rajapintojen ja kuormitustapauksen ympärille.

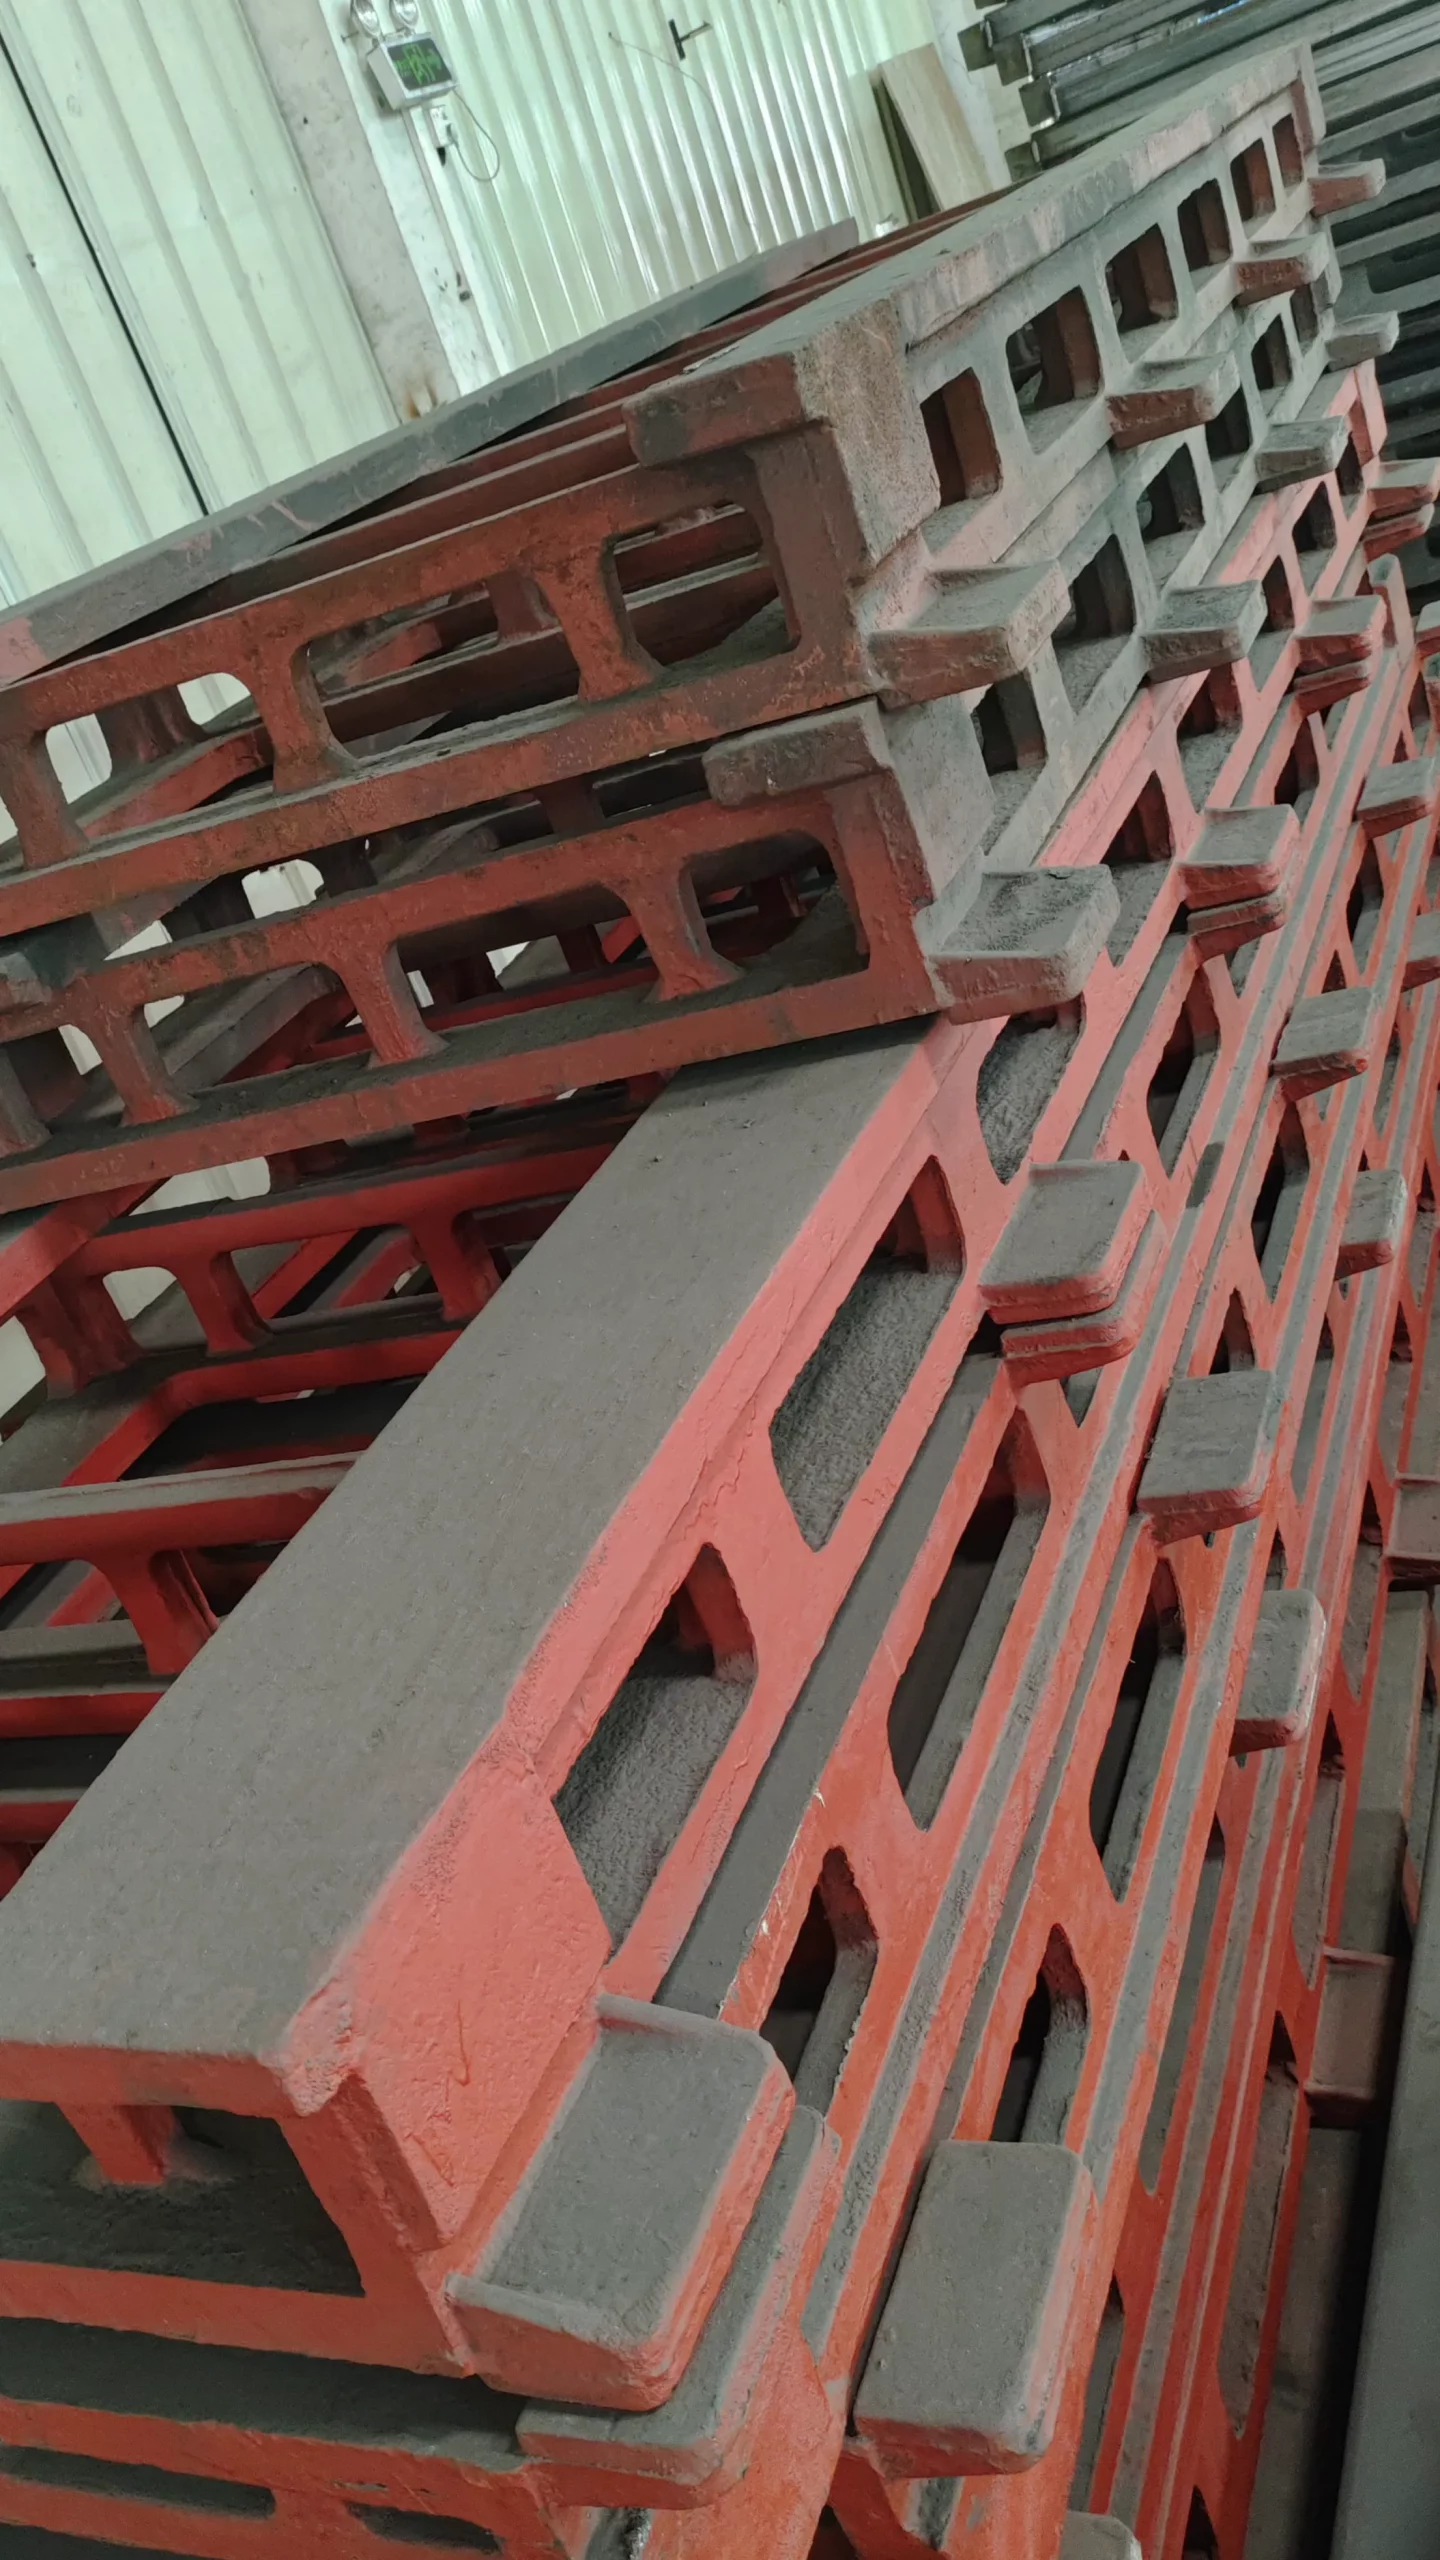
Valetut kiskokomponentit ennen koneistusta

Valettu rakenne

Saatavilla kohteisiin, joissa suunnittelu vaatii valettuja rakenneosia.

Sovellukset

Siirrä yksi robotti prosessin laajemmassa osassa

Robottiratoja käytetään, kun prosessi on pidempi kuin robotin kiinteän työalueen raja tai kun yhden robotin on palveltava erillisiä työasemia.

Konehuolto

Tarjoile riviä työstökoneita jaetulta lineaariselta polulta.

Hitsaus

Yltää pitkiin rakenteisiin, useisiin kiinnikkeisiin tai erillisiin hitsausasemiin.

Materiaalinkäsittely

Siirrä osia prosessiasemien välillä laajennetussa solussa.

lavaus-

Kattaa useita poiminta- ja sijoitusasemia yhdellä liikkuvalla robottialustalla.

ruiskuttamalla

Liiku korkeita tai laajoja pintoja pitkin suljetussa prosessitilassa.

Akkujen kuivauslinjan käsittely

Kuljetus varasto- tai prosessipaikkojen välillä akkujen tuotantolinjalla.

Yksi rata, useita koneita

Koordinoi robottia useiden koneiden kanssa, jos syklisuunnittelu sen sallii.

Suurten komponenttien käsittely

Käytä maanalaista, korotettua tai ristikkopohjaista asettelua päästäksesi käsiksi suurempiin työalueisiin.

Raskas räätälöity projekti

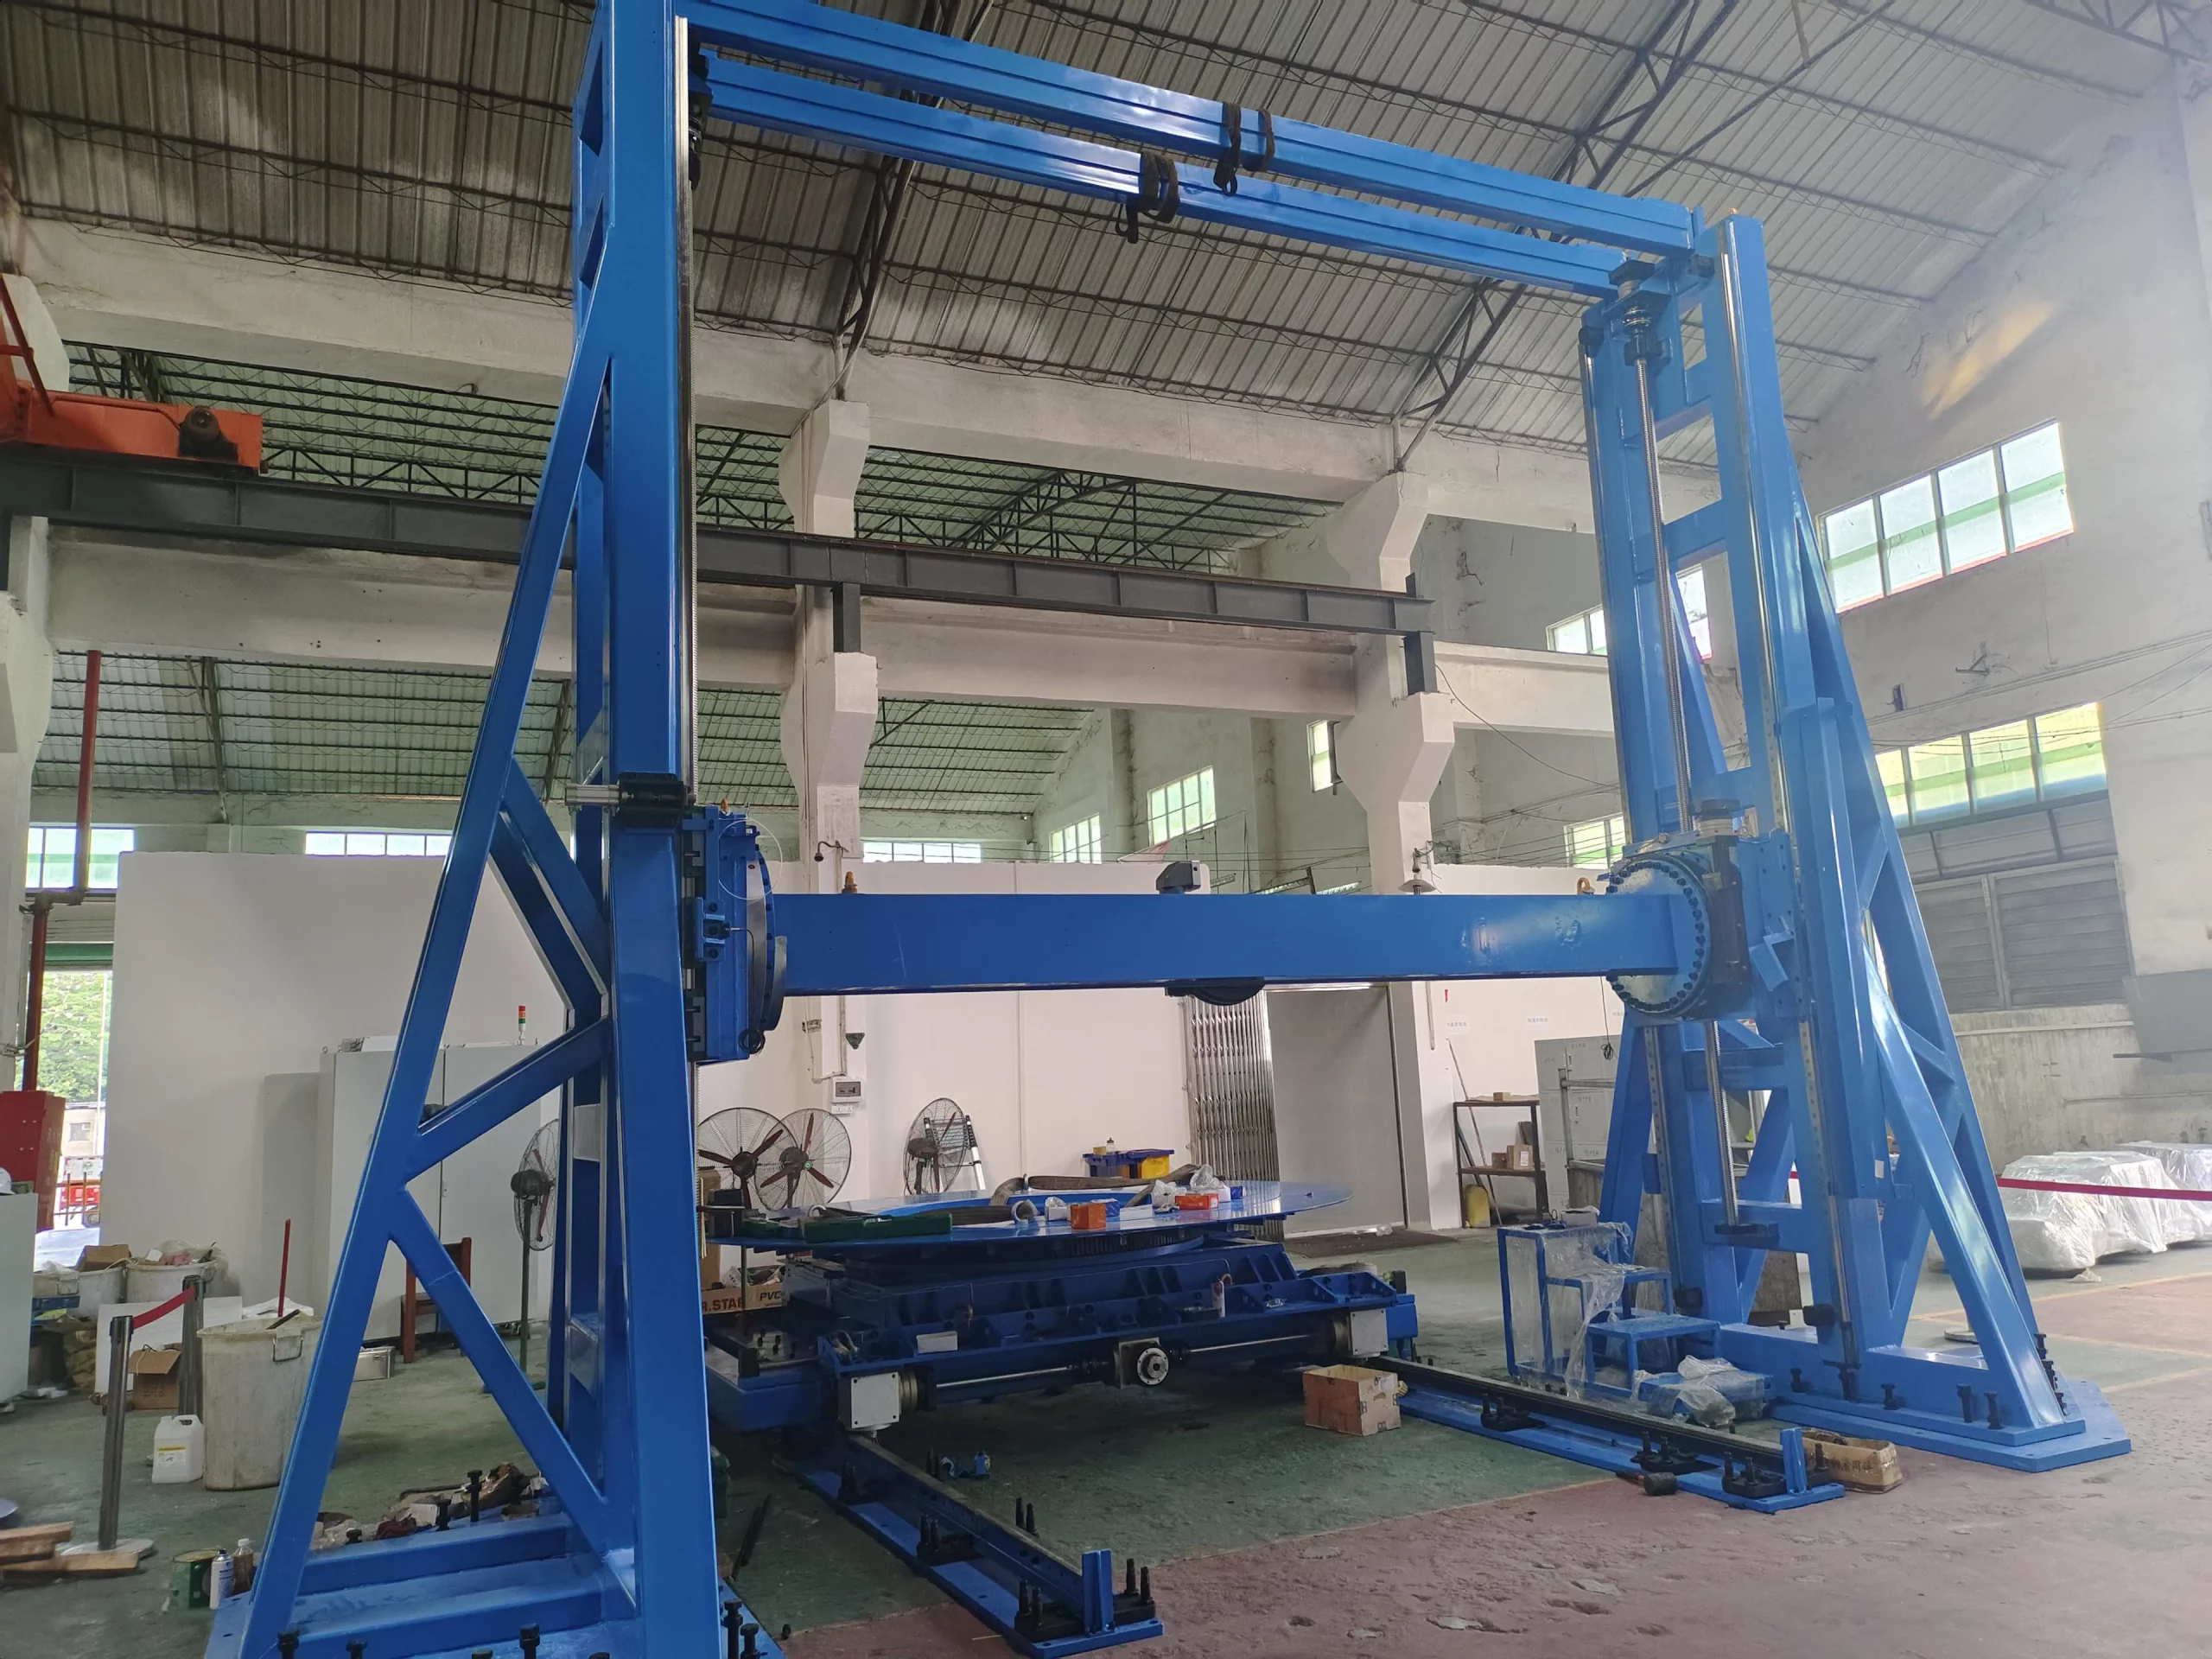
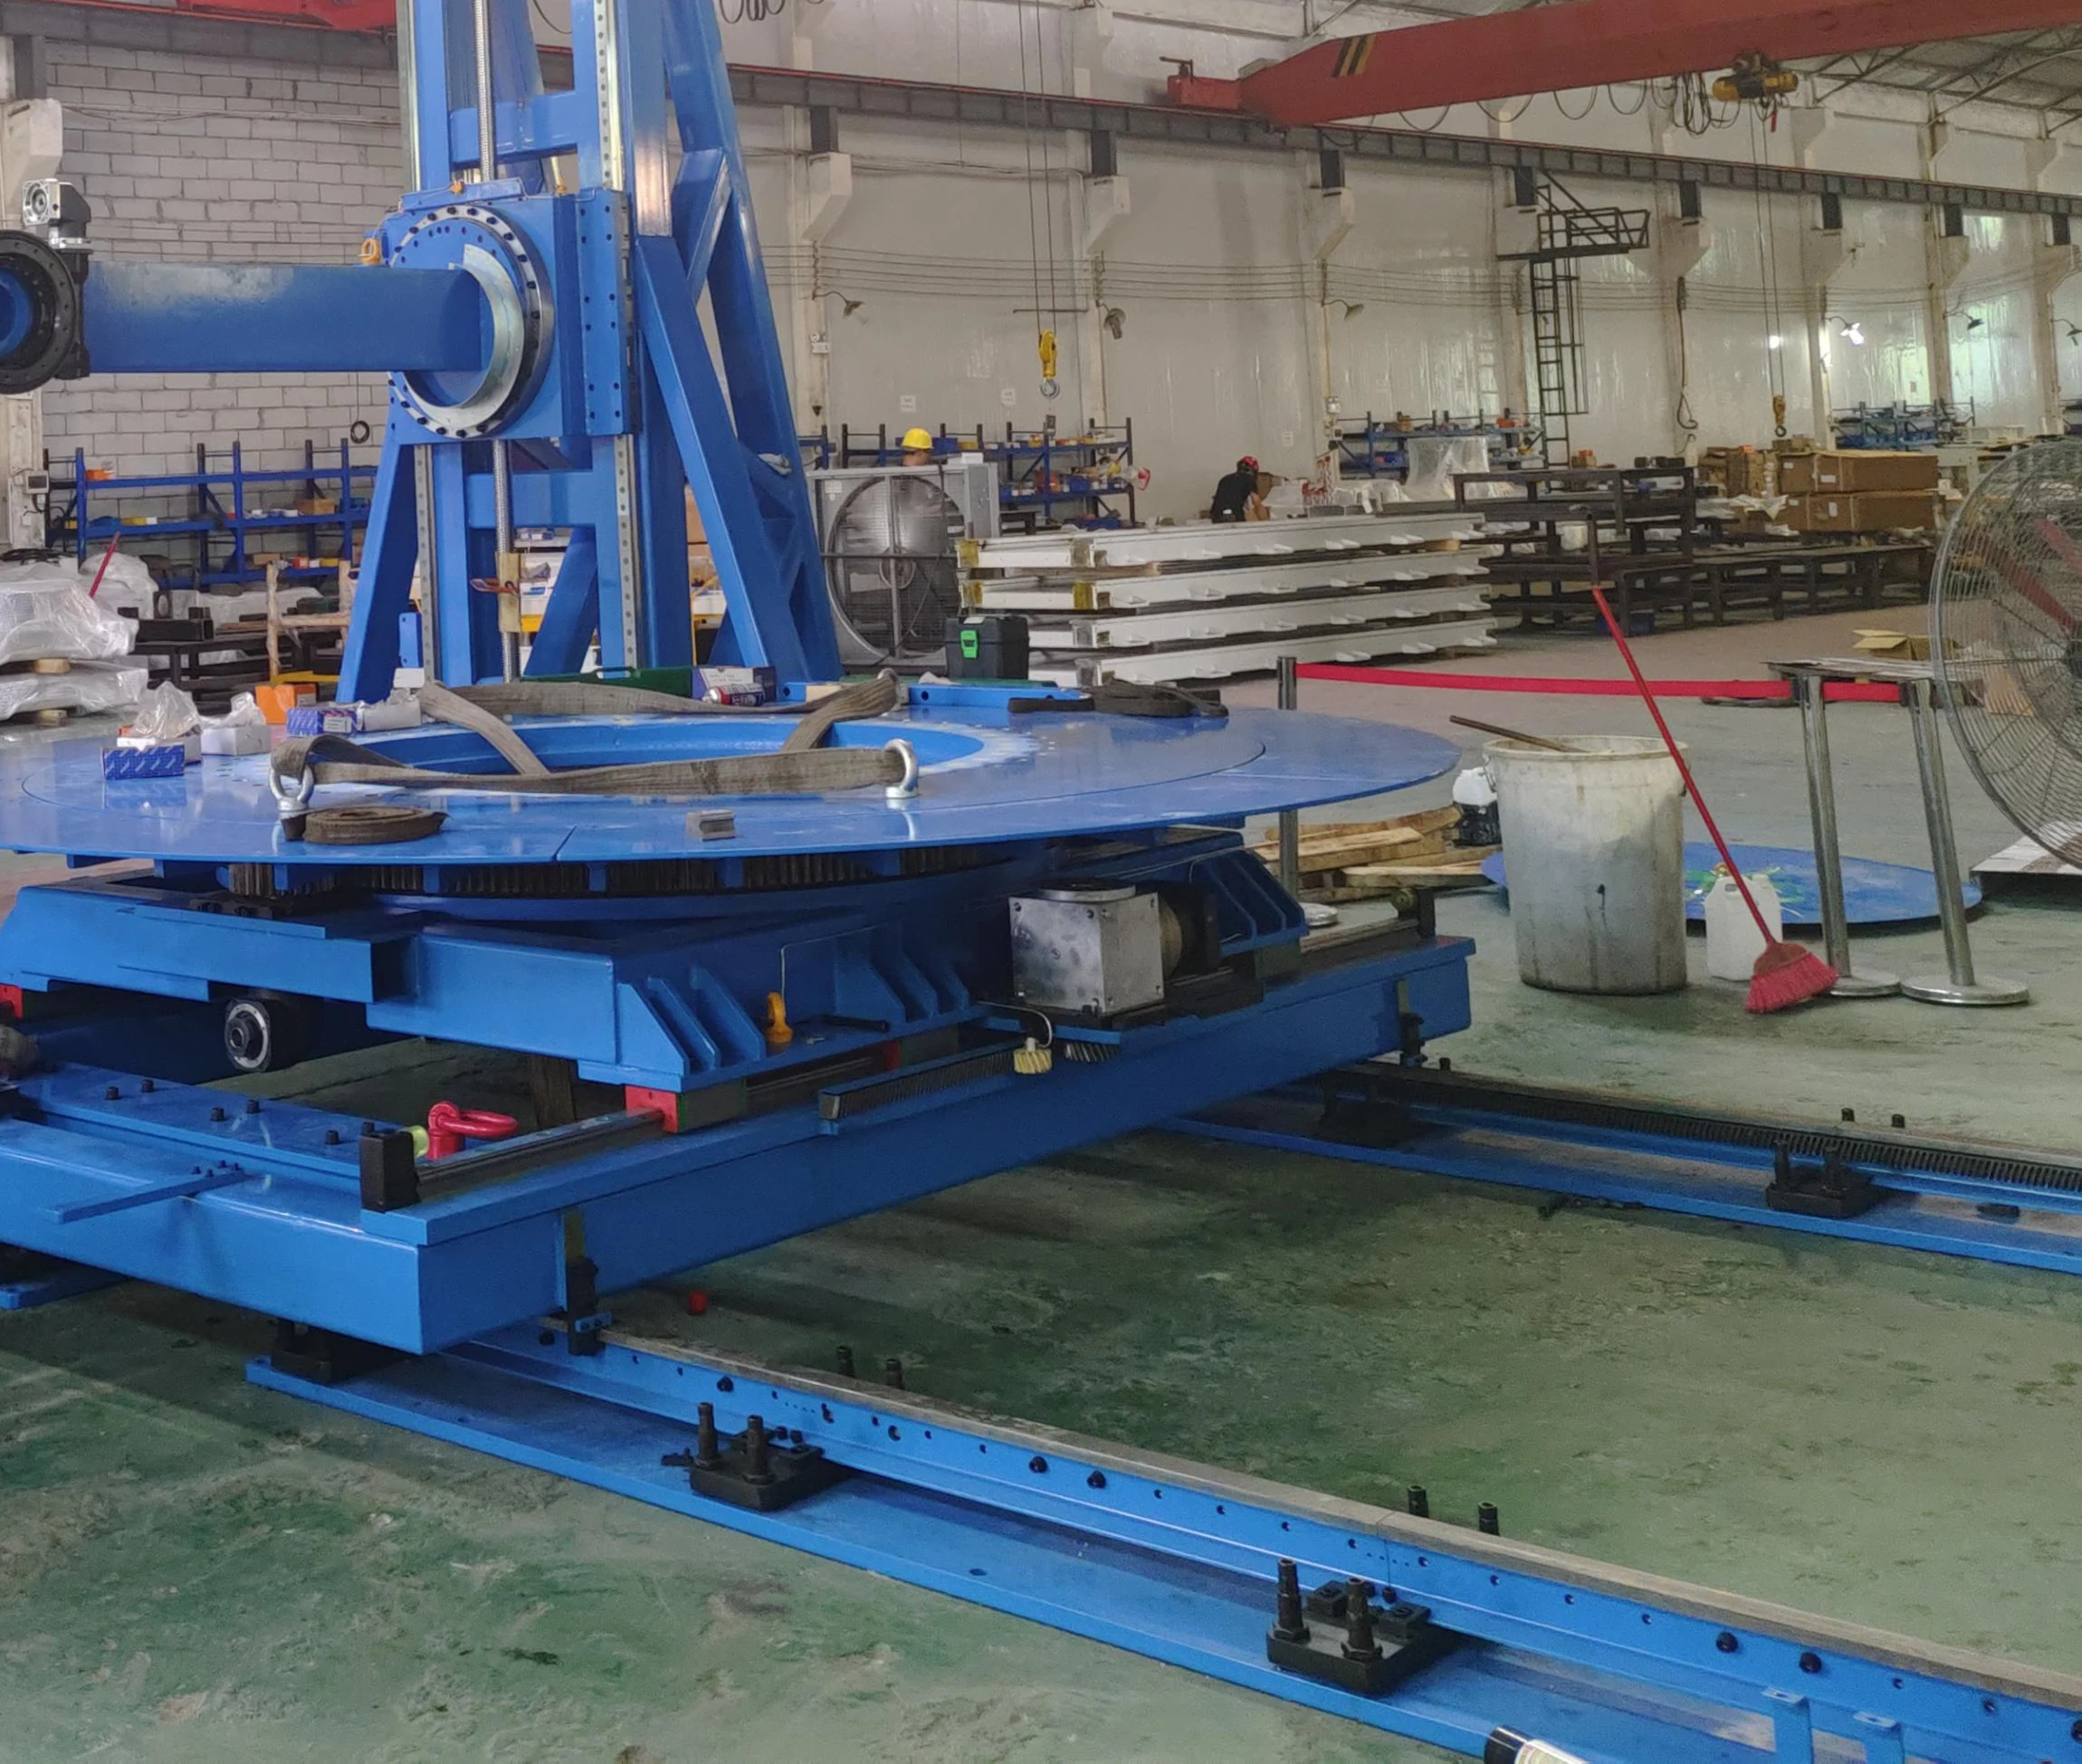
Räätälöity portaaliliike 10 tonnin käsittelytarpeeseen

EVST on rakentanut mittatilaustyönä tehdyn nostolavakaiteen 10 tonnin käsittelysovellukseen. Tämä on esimerkki projektista, ei vakiotuoteluokitus tai lupaus siitä, että sama asettelu sopii toiseen sovellukseen.

Suunniteltu projektin kuormitustapauksen ja työalueen perusteella
Rakenne, akselit ja rajapinnat määritelty teknisen tarkastuksen jälkeen
Lopulliset kapasiteetti- ja liikeparametrit vahvistettu projektikohtaisesti
Sininen räätälöity raskaaseen käyttöön tarkoitettu portaalin liikejärjestelmä tuotantopajassa
Räätälöidyt portaalilaitteet ja ratamoduulit tuotantopajassa

Miksi EVST

Konfigurointi, valmistus ja tarkastukset yhdessä työnkulussa

Sovelluslähtöistä suunnittelua, jota tukee yli 15 vuoden kokemus kiskojärjestelmistä

Robotin, kuorman ja asettelun syötteet muunnetaan käyttölaitteen mitoitukseksi, rakenteelliseksi kokoonpanoksi ja integrointivaatimuksiksi ennen lopullisen suunnitelman julkaisua.

Useita prosessinaikaisia ​​tarkastuksia

Keskeisissä tuotantovaiheissa tehtävät tarkastukset kattavat reiän sijainnin, tasaisuuden ja kuormittamattoman käyntitilan, jotta ongelmat voidaan tunnistaa ennen toimitusta.

Kriittisten rajapintojen työstökapasiteetti

Useat työstöresurssit tukevat mittaohjausta kiinnitysreikiin, pintojen paikannukseen ja tela-moduuliliitäntöihin.

Stressiä lievittävä hehkutus

Rakenneosat hehkutetaan jäännösjännityksen vähentämiseksi ja pitkäaikaisen mittapysyvyyden tukemiseksi.

Usein kysyttyjä kysymyksiä

Robottiradan suunnittelun perusteet

Mikä on robottirata?

Robottirata on moottorikäyttöinen lineaariakseli, joka liikuttaa robotin alustaa työasemien välillä. Se laajentaa robotin työskentelyaluetta ja voi antaa yhden robotin palvella pidempää prosessireittiä tai useita asemia.

Miten valitsen maanpäällisen, taivaanrantaan sijoittelun ja ristikkoasettelun välillä?

Aloita prosessin geometriasta ja työmaan rajoituksista. Maadoitusradat ovat saavutettavissa ja suoria; ilmatorjuntaradat säilyttävät pääsyn lattialle tai tukevat korotettuja suuntia; ristikkojärjestelmät kattavat laajemmat, sovelluskohtaiset työalueet. EVST vahvistaa rakenteen tarkasteltuaan soluasettelun.

Onko vaunun nimelliskuorma sama kuin robotin rannekuorma?

Ei. Vaunun nimelliskuorma koskee liikkuvaa alustaa ja sisältää robotin rungon. Ranteen hyötykuorma on robotin laipalla käsiteltävä kuorma. Anna molemmat arvot sekä kaikki vaunuun asennetut nostolaitteet tai laitteet.

Miten radan kokonaispituus liittyy tehokkaaseen liikematkaan?

Tehokas liikematka on lyhyempi kuin koko kiskokokoonpanon pituus, koska robotin alusta ja vaadittavat päätyvälykset vievät osan pituudesta. Lopullinen liikematka vahvistetaan solun pohjapiirroksesta.

Voiko radan pituutta mukauttaa?

Kyllä. Referenssissä käytetään 3, 4, 5 ja 6 metrin moduuleja, ja kokonaisraide ja tehollinen liikematka on konfiguroitu projektia varten. Pidemmät tai erilaiset järjestelyt edellyttävät rakenteen, liitosten ja työmaan teknistä tarkastelua.

Mitä suojausvaihtoehtoja voidaan harkita?

Saatavilla oleviin vaihtoehtoihin kuuluvat täysin suljetut suojakannet, palkeet, ruutulevykannet ja puolisuljetut peltikannet. Myös räätälöidyt 304-ruostumattomasta teräksestä valmistetut rakenteet voidaan harkita soveltuviin projekteihin.

Mitä sivustotietoja tarvitaan?

Kerro käytettävissä oleva pohjapiirros, perustustiedot, apuohjelmat, koneiden ja kiinnittimien sijainnit, pääsyrajoitukset sekä kaikki tarvittavat turvallisuus- tai ohjausliitännät. Valokuvat ja solupiirustus ovat hyödyllisiä alustavaa tarkastelua varten.

Mitä minun pitäisi lähettää alustavaa kokoonpanotarkastusta varten?

Lähetä robotin merkki ja malli, asennettu massa, ranteen hyötykuorma, vaadittu liikerata, sovellus, kohdenopeus ja toistettavuus, käyttösuhde, ympäristö, toivottu asettelu ja saatavilla olevat työmaapiirustukset.

Aloita vaatimuksesta

Valmistele robottirata-syötteet

Lähetä robotin malli, asennettu massa, vaadittu liikerata, sovellus, käyttösuhde, ympäristö ja kennopiirros, jos saatavilla. EVST voi palauttaa alustavan kokoonpanosuosituksen ja asettelupalautteen.

Lähetä vaatimuksesi
EVST-logo
Yksityisyydensuoja

Tämä sivusto käyttää evästeitä, jotta voimme tarjota sinulle parhaan käyttökokemuksen. Evästeiden tiedot tallennetaan selaimeesi ja suorittavat sellaisia ​​toimintoja, kuten tunnistamisen, kun palataan sivustoomme ja auttaa ryhmäämme selvittämään, mitkä sivustosi osuudet ovat kiinnostavia ja hyödyllisiä.