
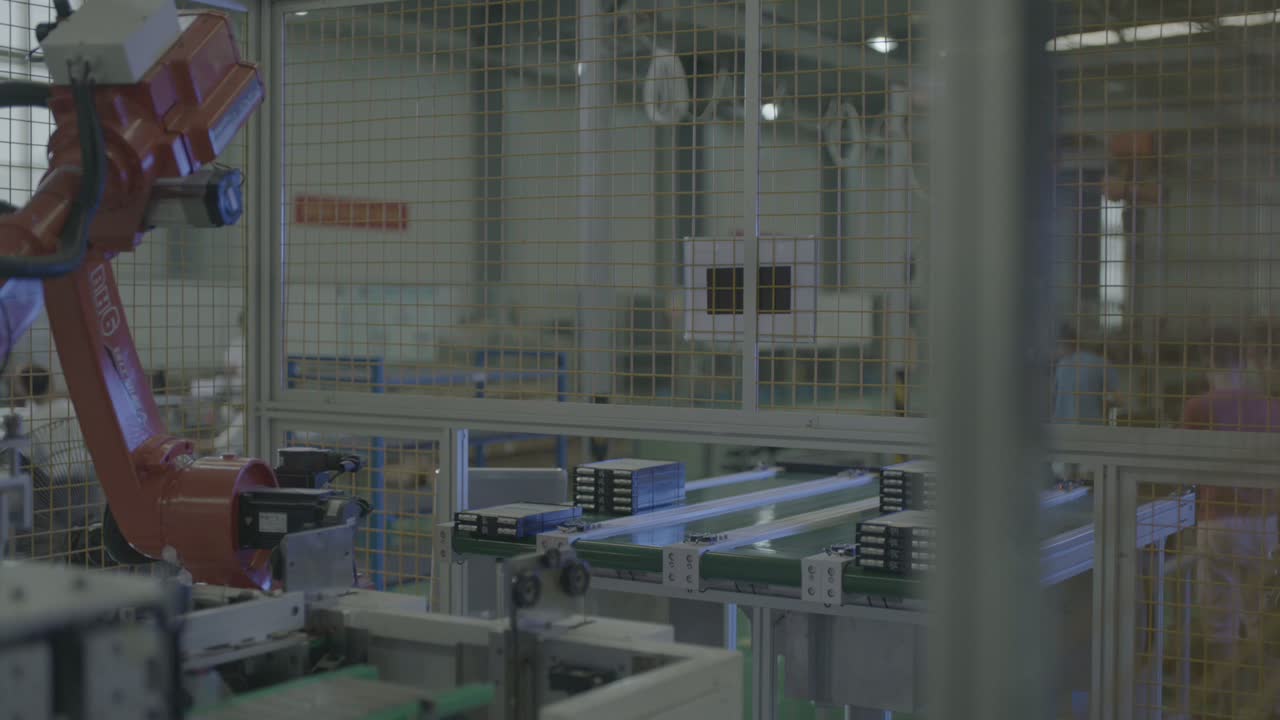
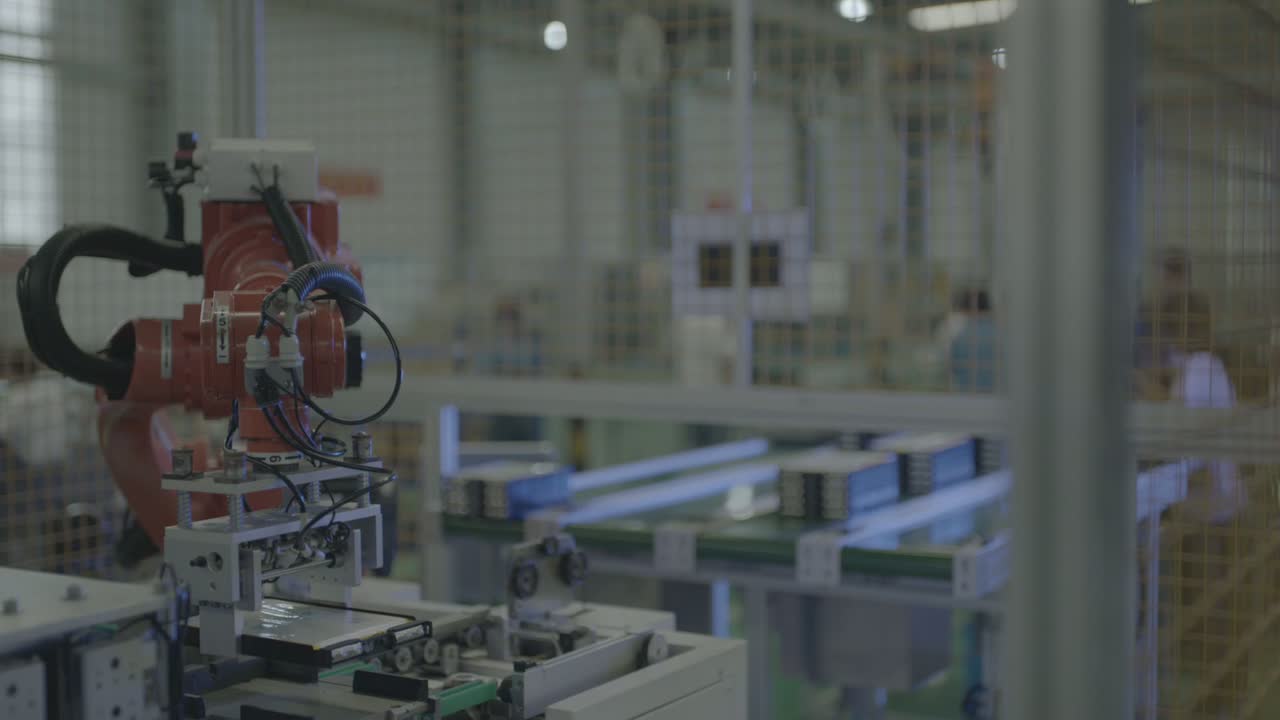
Lyhyesti: Tämä solu antaa akkumoduulien siirtämisen yhdelle kuusiakseliselle robotille. Robotti seisoo lattiapilarilla turva-aidan sisällä ja liikkuu kuljetinlinjan ja sen vieressä olevan aseman välillä: se pysähtyy rivin tummien suorakulmaisten moduulien päälle, laskee työkalun alas, nostaa ja kääntyy ja laskee työkalun alas kuljettimen vieressä olevalle asemalle; kevyt liuku liikuttaa osia asemalla rullien päällä. Sama asento – käsi ylös, laskeutuminen alas, takaisin asemalle – toistuu läpi materiaalin. Kolme päätöstä ohjaa tällaista solua: miten tarjottimet ja kantovälineet sijoittuvat, miten varren päätytyökalu sopii ryhmiteltyihin moduuleihin ja miten kuljetin ja asema jakavat yhden robotin ajan. Suunnitteletko samanlaista linjaa? Lähetä meille osapiirustuksesi.
Yhdellä silmäyksellä
| Osa | Tummia, lähes mustia suorakaiteen muotoisia moduuleja, useita vaaleaan tarjottimeen |
| Käsitellä asiaa | Materiaalinkäsittely — moduulien siirto kuljettimelta asemalle |
| Automaatio | Yksi kuusiakselinen robotti lattiapilarilla turva-aidan sisällä |
| Osatoimitus | Rivit ryhmiteltyjä moduuleja litteällä hihnakuljettimella |
| Varren päätytyökalu | Kevyt asennuslevy, jonka alla on mustat neliönmuotoiset palat, ilmaletkut ja kaapelit |
| Asema | Kevyt liukukisko kuljettaa moduuleja linjaa pitkin, osat lepäävät rullien päällä |
| Operaattorin rooli | Pysyy aidan ulkopuolella; robotti tekee liikkumisen |
| Solujen asettelu | Yksi robotti kuljetinlinjan ja aseman välissä, aidattu |
Tämän solun ratkaisema ongelma
Akkumoduulit liikkuvat edestakaisin kuljettimen ja aseman välillä tiheässä tahdissa, ja jonkun on pidettävä tämä virtaus käynnissä. Käsin tehty työ on väsyttävää, moduuleja on helppo töytäistä toisiaan vasten ja miehitys on vaikeaa – kyseessä on toistuva siirto, jossa ei viivy pitkään.
Tässä solussa robotti suorittaa liikkumisen. Se pysähtyy tummien moduulien rivin yläpuolelle, laskee työkalun alas ja nousee ja kääntyy kuljettimen ja aseman välillä, työntekijöiden pysyessä aidan ulkopuolella koko ajan. Tällaisen silmukan vakaana pitää robotin ympärillä oleva järjestely – missä kukin tarjotin pysähtyy, miten työkalu kohtaa ryhmän ja miten kuljetin ja asema jakavat syklin.
Miten solu toimii
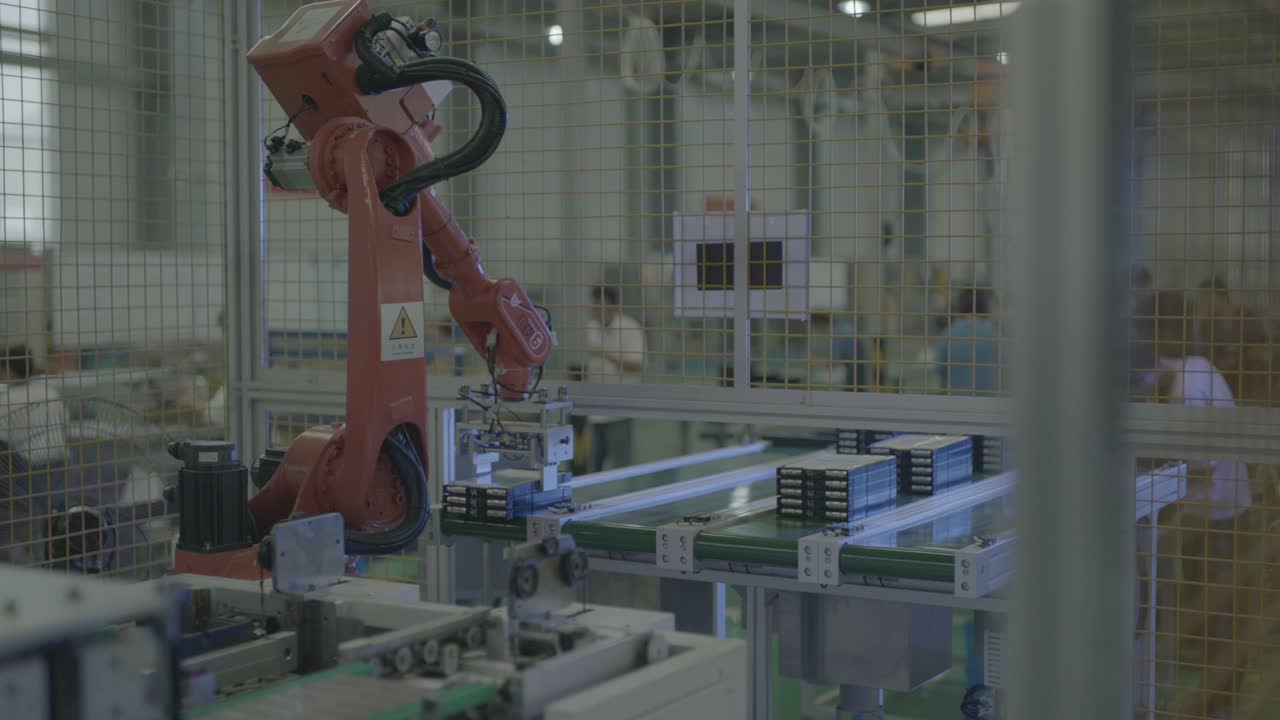
- Odota osien valmistumista. Ranne pitää varren päätytyökalua kuljettimen yläpuolella, levy alaspäin, tummien suorakulmaisten moduulien rivin päällä.
-
Kasta osiin. Ranne laskeutuu ja työkalu laskeutuu kuljettimella olevan moduuliryhmän päälle.
-
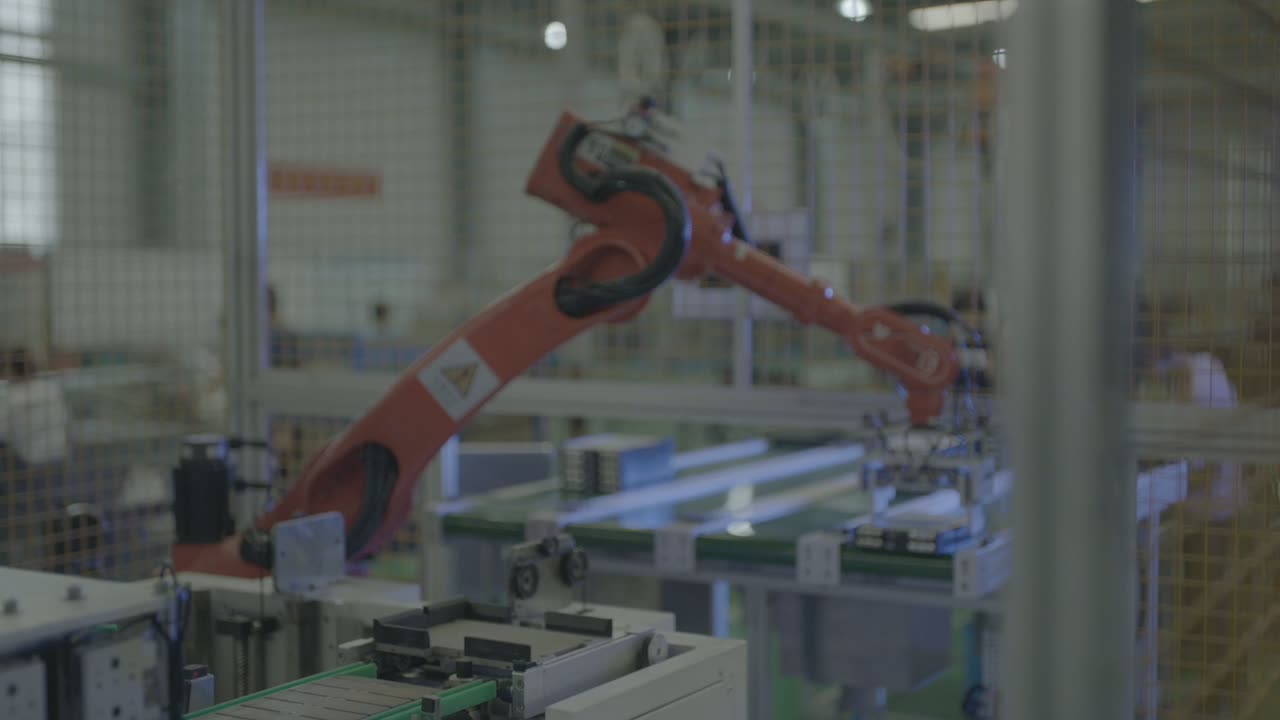
Nosta ja käännä. Varsi nousee, kääntyy leveälle ja siirtää työkalun kuljettimelta sen vieressä olevalle asemalle.
-
Asemalla. Kevyt liukukisko kuljettaa moduuleja linjaa pitkin osien levätessä rullien päällä.
-
Nosta aidan yläpuolelle. Kun varsi nousee, työkalu nousee lähelle aidan yläkiskoa ennen seuraavaa liikettä.
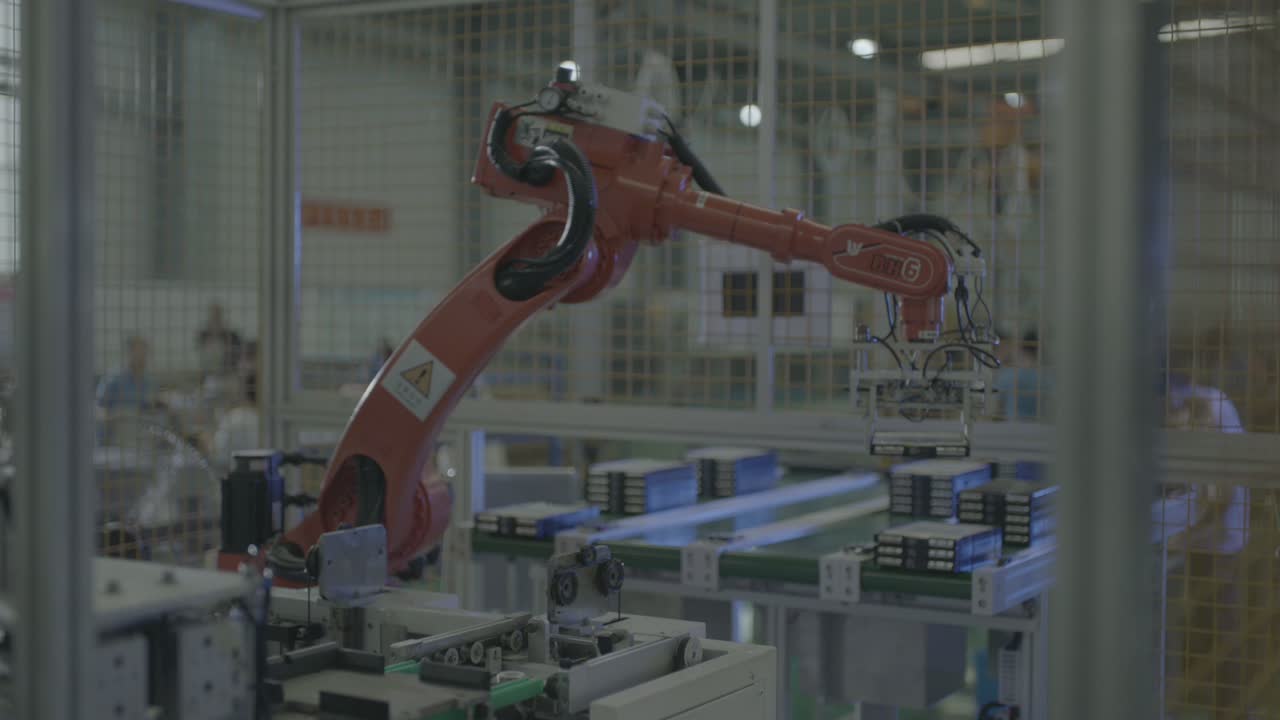
- Toistaa. Sama asento – käsi ylös, kastaudu alas, takaisin asemalle – toistuu läpi materiaalin yhtenä jatkuvana silmukkana.
Robotti pysyy aidan sisäpuolella koko ajan; taustalla olevat työntekijät pysyvät sen ulkopuolella.
Kolme suunnittelupäätöstä
1. Anna tarjottimen asettua kohtaan, jossa työkalu kohtaa ryhmän
Tässä solussa moduulit istuvat useita tarjottimella ja ovat linjassa rivissä, ja työkalu laskeutuu ryhmän päälle ylhäältä. Tarjotin, joka pysähtyy tunnettuun kohtaan, antaa työkalun kohdata ryhmän samalla tavalla joka syklissä.
Tällainen asettelu seisoo tai kaatuu tarjottimella: sen on kannateltava ryhmää, annettava työkalulle ulottuva pinta ja annettava työkalun tulla alas työntämättä moduuleja pois paikaltaan.
2. Yhdistä työkalu ryhmiteltyihin moduuleihin
Tässä työkalu on kevyt kiinnityslevy, jonka alla on mustia neliönmuotoisia osia, ja vartta pitkin kulkee ilmaletkuja ja kaapeleita. Kiinnitysperiaatteesta riippumatta muoto on tärkeintä: työkalun on oltava moduulin yläpinnan ja alustan välisen etäisyyden päässä toisistaan.
Kysymys kuuluu, voiko työkalu laskeutua jokaisen ryhmän yli samalla tavalla ja poistua ilman, että moduulit siirtyvät.
3. Jaa kierto kuljettimen ja aseman kesken
Käsivarren asento toistuu – käsi ylös, kasta alas, takaisin asemalle – ja kevyt liuku liikuttaa osia asemalla rullien avulla. Kuljetin esittelee seuraavan ryhmän tasapainoisessa silmukassa robotin ollessa asemalla.
Tasapainoa on syytä seurata: jos kuljetin ja asema ovat valmiita suunnilleen samaan aikaan, robotin liikkeet sopivat niiden väliin ilman, että kummankaan osapuolen tarvitsee odottaa; jos toinen puoli juoksee paljon kauemmin, se puoli määrää tahdin ja toinen enimmäkseen odottaa.
Milloin tämä asettelu sopii – ja milloin kannattaa tarkastella tarkemmin
- Hyvä istuvuus: ryhmiteltyjä moduuleja, jotka liikkuvat kuljettimen ja aseman välillä tasaisessa rytmissä, moduuleja, jotka istuvat tarjottimella tai kantoaineella, jotta työkalu kohtaa ne samalla tavalla joka kerta, ja kenno, jossa aita voi pitää ihmiset poissa robotin tieltä.
- Arvioi lisää: moduuleja, jotka muuttavat muotoaan tai etäisyyttä usein, joten työkalun on vaihtuttava niiden mukana; tarjottimia tai kantolaitteita, jotka eivät pysähdy toistettavissa olevaan pisteeseen; ja tapauksia, joissa kuljetin ja asema eivät ole tahdissa, jolloin robotti joutuu odottamaan.
FAQ
Liikuttaako robotti moduuleja yksi kerrallaan vai useita kerrallaan?
Moduulit sijaitsevat useita tarjottimella, ja työkalu kohtaa ryhmän ylhäältä päin. Tarjottimen suunnittelu ja työkalu määrittävät, siirtääkö se yhtä moduulia vai koko ryhmää – molemmat määritetään osapiirustuksesta.
Mikä ratkaisee, kuinka nopeasti tämä solu toimii?
Kuljettimen ja aseman rytmi ja se, miten robotin liikkeet sopivat niiden välille. Sykliaika-arvio saadaan osapiirustuksesta, tarjottimen asettelusta ja päivittäisestä määrästä, joten lähetä ne meille, niin voimme laskea sen.
Voisiko yksi robotti palvella useampaa kuin yhtä asemaa?
Periaatteessa kyllä, jos ylimääräinen siirto pysyy lyhyenä ja ajoitus on edelleen kohdallaan. Jokainen lisätty asento pidentää robotin edestakaista matkaa, joten kysymys kuuluu, ehtiikö robotti tehdä jokaisen siirron ennen kuin seuraava ryhmä on valmis.
Hanki asettelu- ja sykliaika-arvio
Lähetä meille:
- Osapiirustus, jossa on tarvittavat pinnat ja tarjottimen tai kantoalustan asettelu
- Osan materiaali, koko ja paino
- Osatyyppien lukumäärä ja kuinka usein vaihdat niitä
- Päivittäinen volyymi ja työvuoromalli
- Lattiapinta-alan ja olemassa olevien kuljettimien kuvat tai mitat
Lähetämme sinulle ehdotuksen pohjaratkaisusta ja arvion toimitusajasta.
Lähetä osapiirustuksesi → tai sähköpostitse sales@evsrobot.com
Kumppanin tuotantopaikalla kuvattu materiaali. Työmaan sykliaika ja muut luvut eivät ole julkisia, eikä niitä anneta tässä.