
By تیم تحریریه EVST · بررسی شده توسط تیم تحریریه EVST · آخرین بهروزرسانی ۸ اکتبر ۲۰۲۶ · سیاست تحریریه · سیاست اصلاحات · اصطلاحات
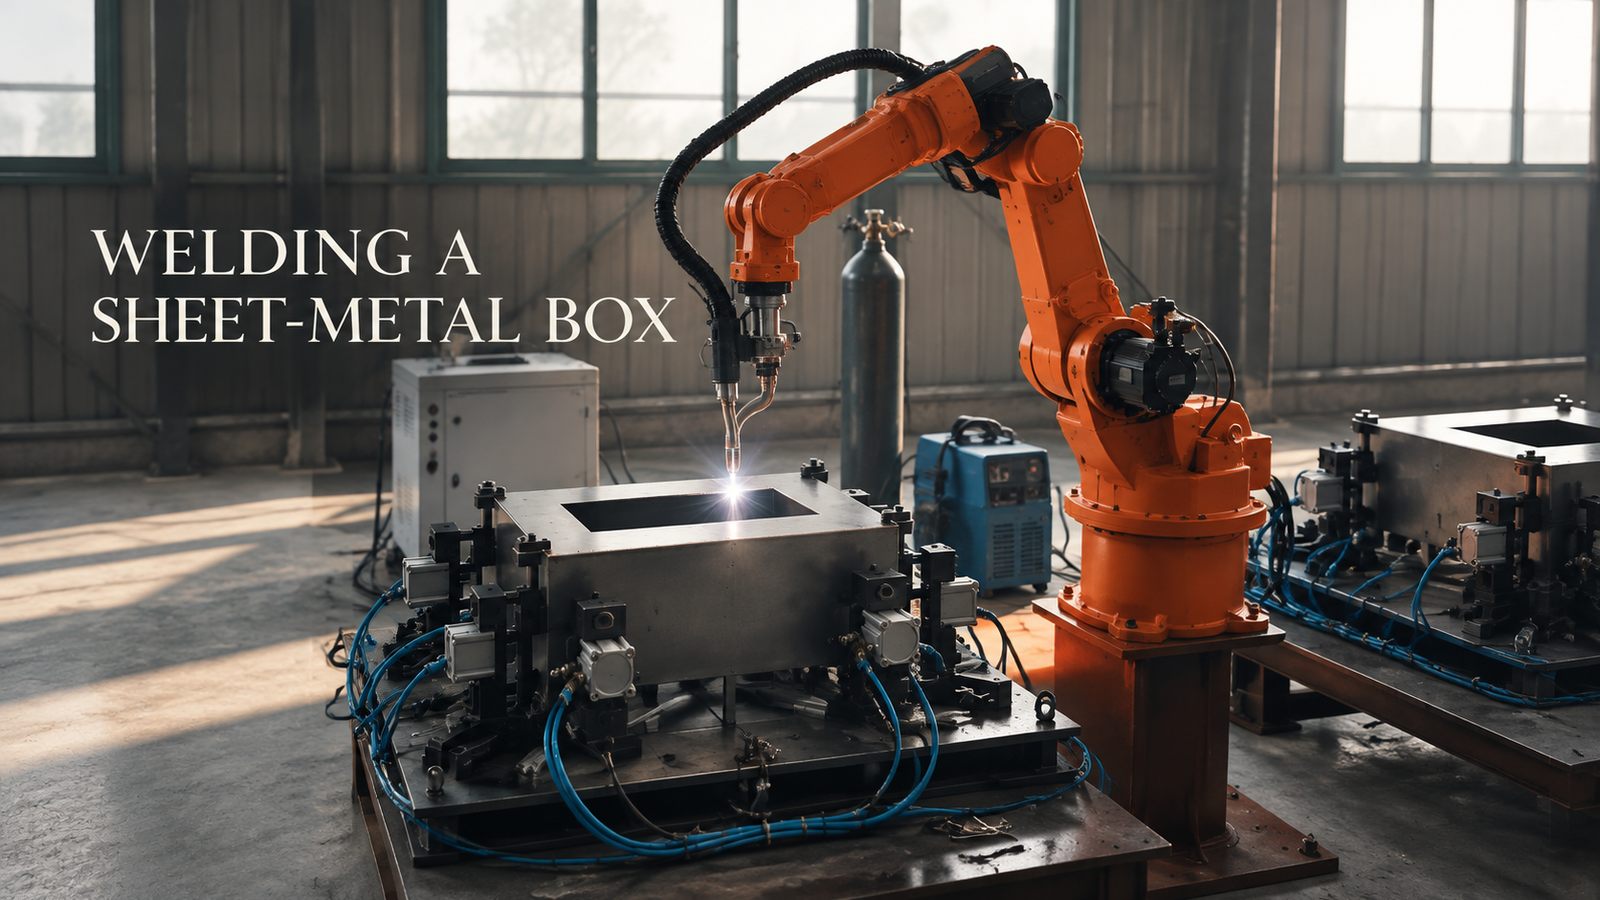
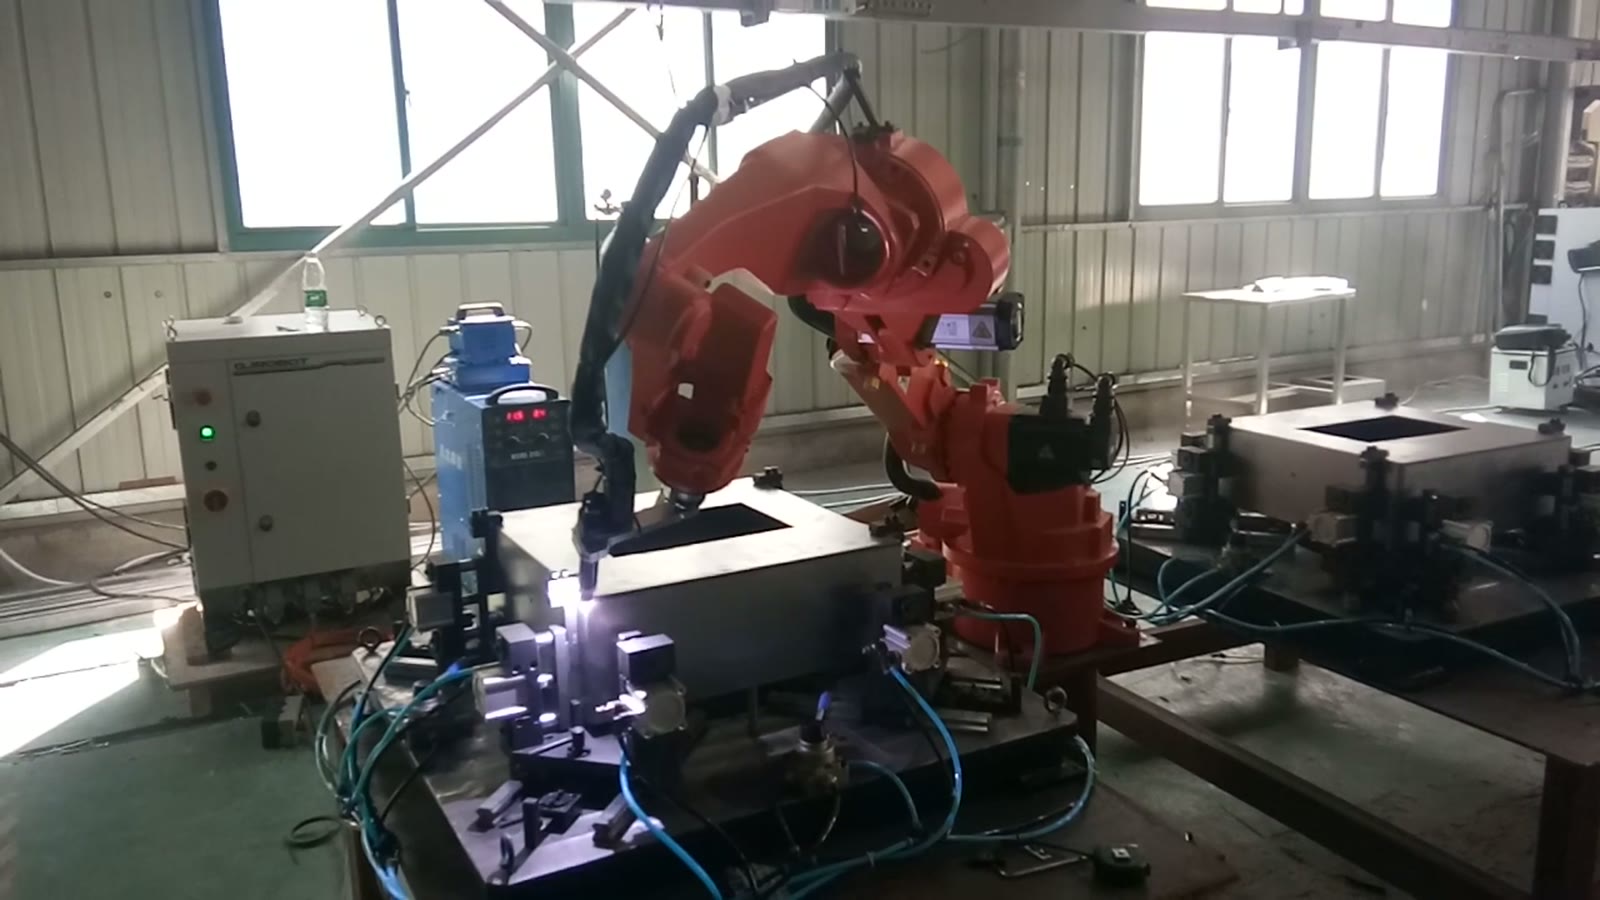
یک جعبه فلزی مربعی را میتوان با یک گیره و در حالی که سه قید به طور همزمان برآورده میشوند، با ربات جوشکاری کرد: گیرهها هر وجه را نگه میدارند اما مسیر مشعل را باز میگذارند، مشعل میتواند زاویه بین لبههای بالایی و درزهای گوشه عمودی را بدون تماس با فیکسچر تغییر دهد و ترتیب جوشها مانع از بیرون کشیدن ورق از شکل طبیعی خود میشود. در صورت خرابی هر یک از آنها، جعبه باید از گیره جدا شده و چرخانده شود، که در این صورت سلول رباتیک بیشتر مزیت خود را از دست میدهد. مورد زیر یک محفظه فیلتر هوا است که به طور کامل در یک فیکسچر واحد نگه داشته شده است و یک ربات شش محوره در اطراف آن کار میکند.
آیا جعبه، کابینت یا محفظه فلزی برای جوشکاری دارید؟ نقشه قطعه به همراه لیست درزها و میزان تولید روزانه خود را برای ما ارسال کنیدو ما با یک مفهوم سلولی و یک تخمین زمان چرخه پاسخ خواهیم داد.
سه محدودیتی که نمیتوان یکییکی حل کرد
در یک جعبه، درزهایی که به مشعل نیاز دارند در لبهها و گوشههای بیرونی قرار دارند، که گیرهها نیز در آنجا قرار میگیرند. جوشکاری دستی با حرکت دادن قطعه و جوشکار در صورت نیاز، این مشکل را حل میکند. یک ربات چنین آزادی عملی ندارد، بنابراین سه محدودیت زیر باید با هم حل شوند و هر کدام، دو محدودیت دیگر را محدود میکند. بقیه این مقاله نحوه تعامل آنها را با استفاده از سلول موجود در ویدیو به عنوان مثال دنبال میکند.
جعبه، دستگاه و ربات
در این سلول، جعبه، با یک دهانه مستطیل شکل در سطح بالایی خود، به طور کامل در یک فیکسچر جوشکاری روی میز کار قرار گرفته است. حلقهای از بلوکهای گیره پنوماتیک، که هر کدام توسط یک شلنگ هوای آبی تغذیه میشوند، روی چندین سطح فشار میآورند. یک ربات شش محوره نارنجی رنگ در لبه میز با یک مشعل تغذیه سیم ایستاده است؛ در کنار پایه آن، تغذیه کننده سیم آبی، کابینت برق جوشکاری سفید و سیلندرهای گاز قرار دارند. یک ایستگاه فیکسچر دوم، مشابه، در کنار ایستگاه اول قرار دارد و جعبه دیگری در آن قرار دارد.
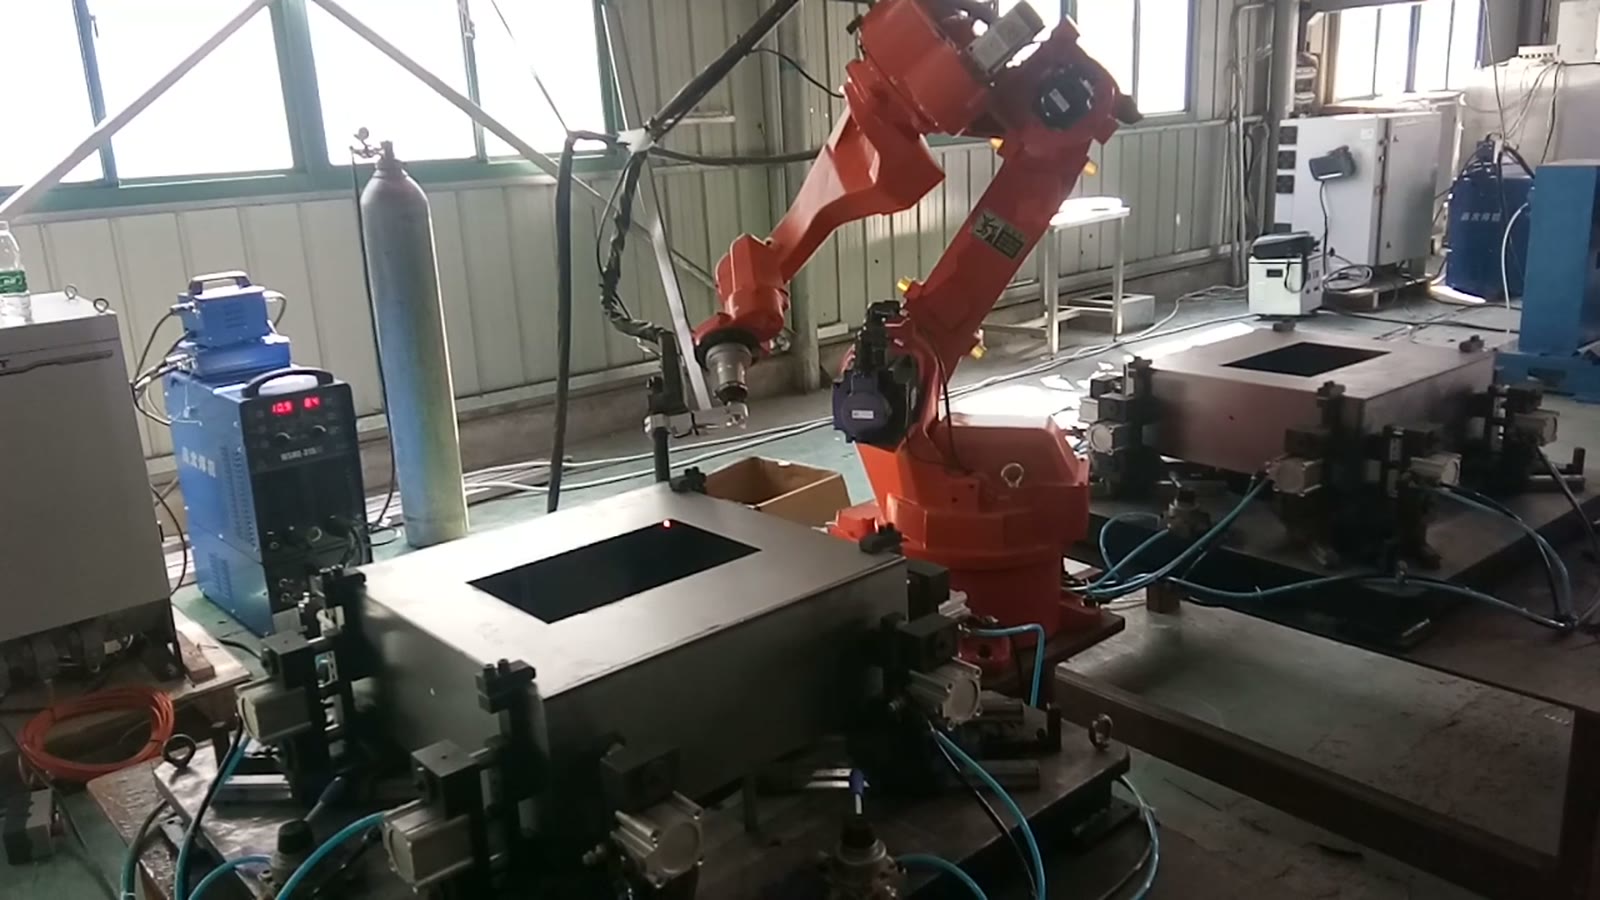
کار ربات از بالای جعبه به سمت پایین است. مشعل به بالای جعبه میرسد و در لبه وجه بالایی، قوسی ایجاد میکند، سپس در امتداد آن لبه حرکت میکند. وقتی لبه ساخته شد، مشعل بلند میشود و به لبه بعدی یا به یک گوشه میرود و از آنجا درز گوشه عمودی را از بالا به پایین جوش میدهد. گیرهها در تمام طول کار در جای خود ثابت میمانند. بقیه طراحی به آن حالت ثابت بستگی دارد.
گیرهها در مقابل مسیر مشعل
جعبهای که فقط روی بعضی از سطوح گیره شده است، هنگام گرم شدن میتواند حرکت کند. فشار دادن روی سطوح بیشتر، آن را سفتتر میکند، اما هر بدنه گیره، شلنگ هوا و بلوک نصب نیز یک مانع است و درز مورد نیاز شما اغلب درست همان جایی است که گیره میخواهد برود. روش معمول این است که روی سطوح نزدیک به لبهها فشار دهید، اما نه روی خود خط درز، و شلنگها و سرهای گیره پایین و خارج از مسیر مشعل نگه داشته شوند. اگر درز زیر فلنج یا پشت یک دنده قرار دارد، قرار دادن گیره باید از ابتدا آن را در نظر بگیرد، زیرا یک گیره میتواند درز را از مشعل پنهان کند، همانطور که میتواند جعبه را ثابت نگه دارد.
حالت مشعل بین لبه بالایی و گوشه
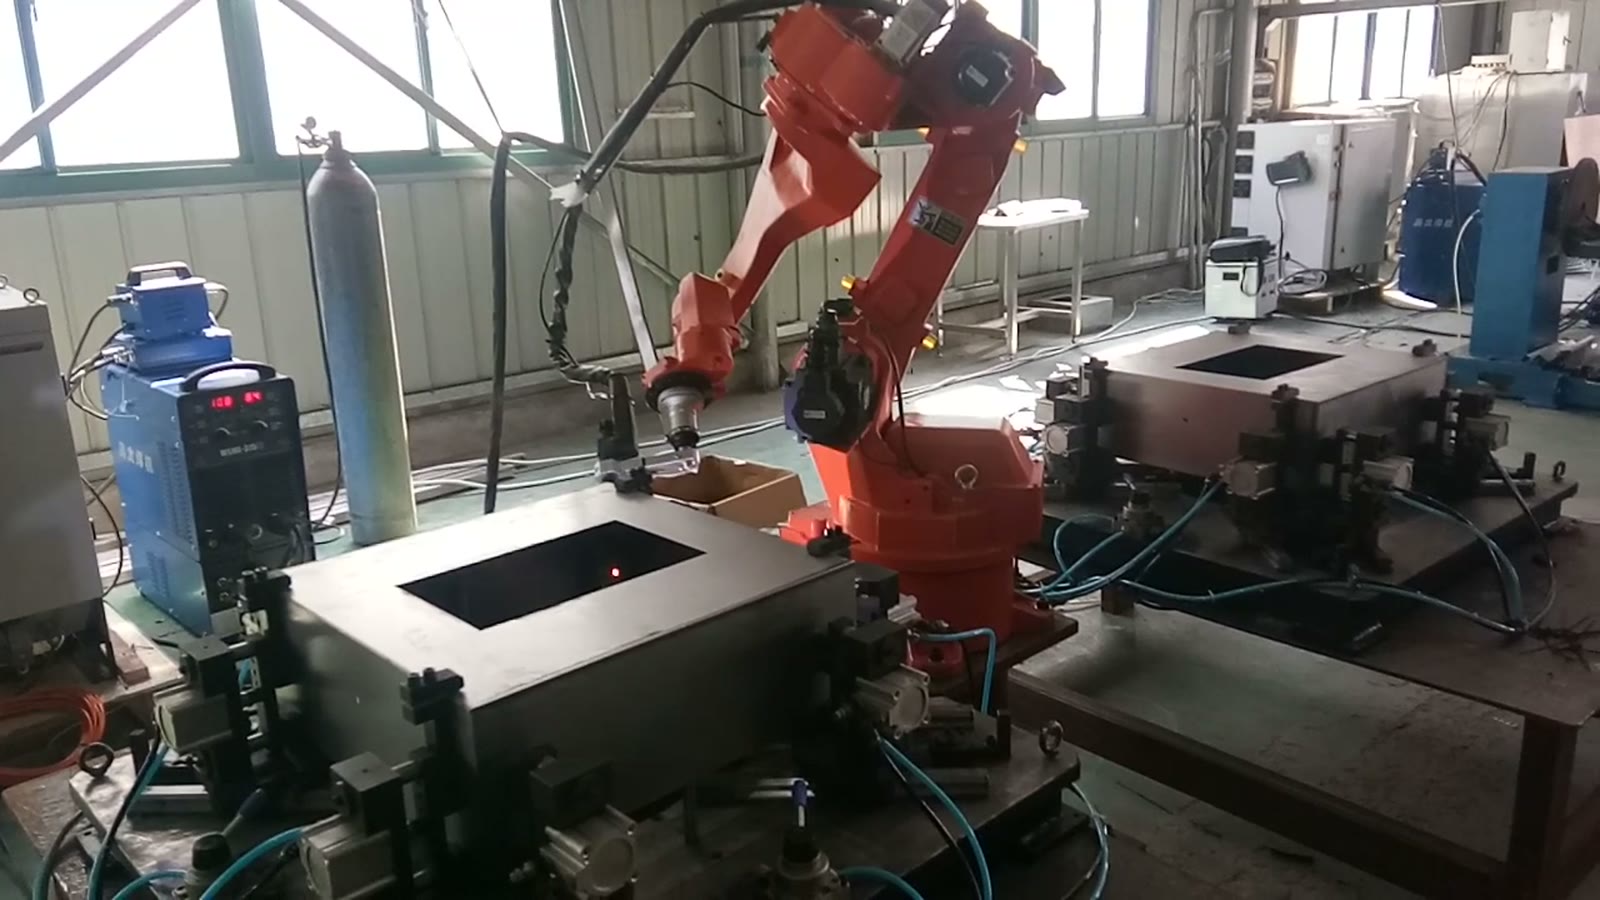
لبههای بالایی با مشعل روی جعبه کار میشوند؛ درزهای گوشه عمودی به یک مشعل کج شده نیاز دارند که در امتداد گوشه پایین آورده شود. بین این دو، مچ باید بچرخد و بدنه مشعل، کابل و شلنگ تغذیه همگی در فضایی که فیکسچر اشغال میکند، تاب میخورند. بررسی مهم، بررسی فاصله کل مشعل است، نه فقط نوک آن. یک فاصله دسترسی که روی کاغذ زیاد به نظر میرسد، میتواند در جایی که سر گیره نزدیک به گوشه قرار میگیرد، شکست بخورد. در این صورت، جابجایی گیره به مقدار کم یا انتخاب یک گردن مشعل باریکتر، معمولاً ارزانتر از اضافه کردن محورها است.
ترتیب جوش به عنوان یک طرح اعوجاج
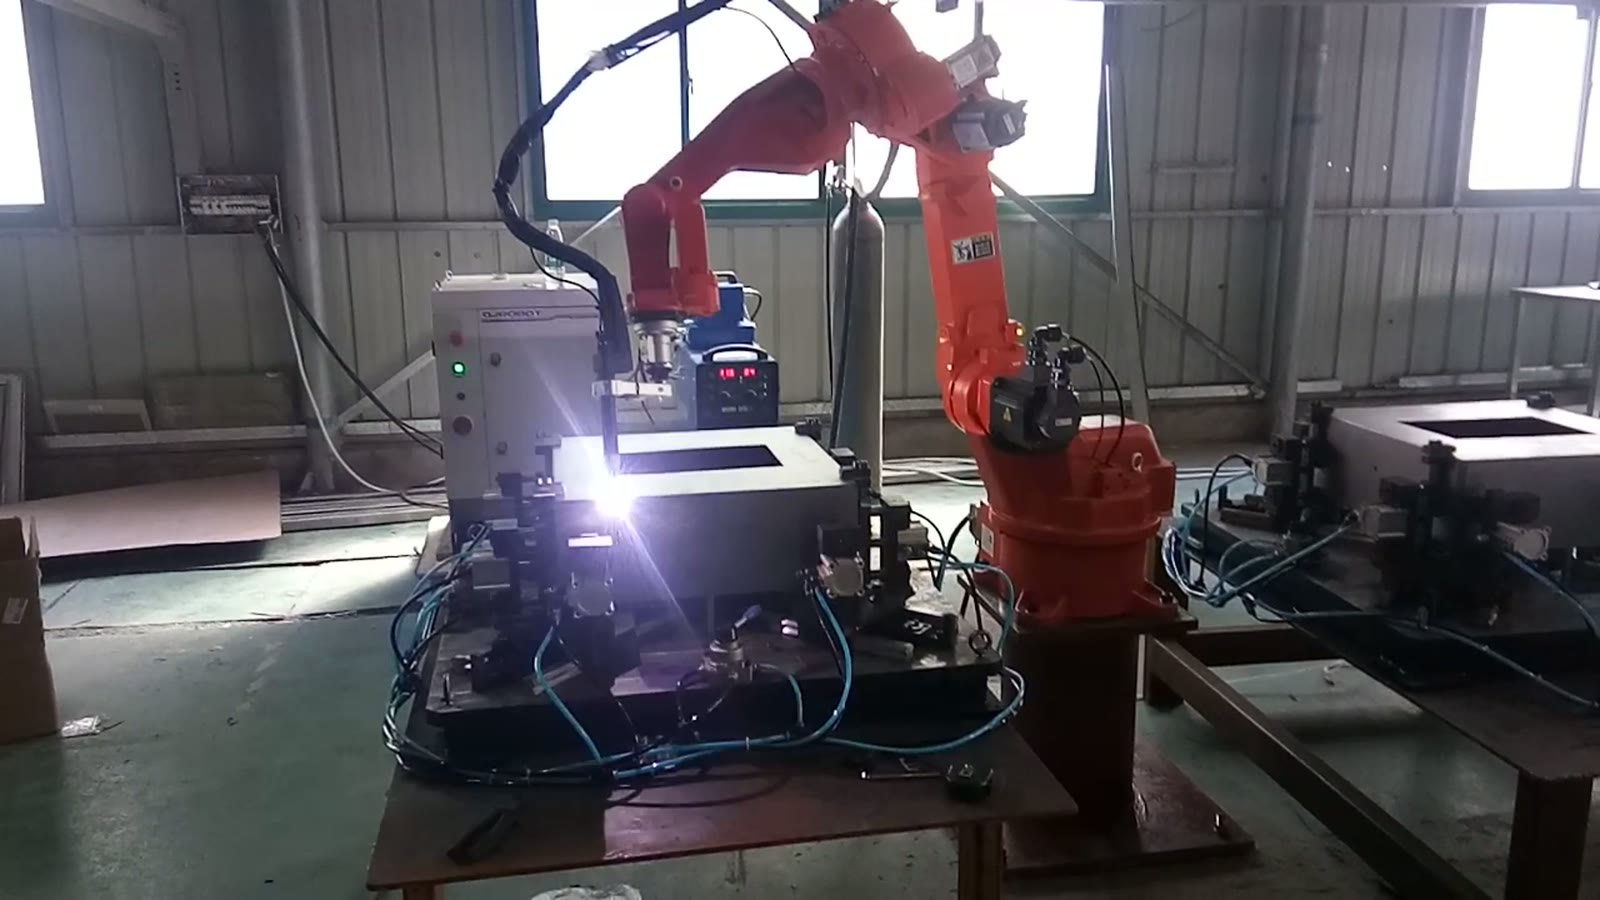
ورق فلزی وقتی به طور ناهموار گرم میشود، حرکت میکند. جوشکاری تمام یک طرف ابتدا و سپس طرف دیگر میتواند جعبه را از حالت مربع خارج کند، حتی اگر هر درز سالم باشد. ترتیبی که گرما را پخش میکند، به عنوان مثال متناوب بین لبههای مخالف یا شکستن یک درز طولانی به قطعات کوتاهتر، این کشش را کاهش میدهد. گیرهها کمک میکنند اما اثر را از بین نمیبرند، و یک چیدمان گیره که روی یک ضخامت کار میکند، میتواند روی ضخامت دیگر متفاوت عمل کند. به همین دلیل است که ضخامت ورق یکی از ورودیهایی است که ما درخواست میکنیم، و به همین دلیل است که جوشهای آزمایشی روی یک جعبه واقعی به طراحی تعلق دارند و نه بعد از آن.
یک آزمون امکانسنجی سریع
روی هم رفته، این سه قید، یک آزمون عملی برای هر جعبهای ارائه میدهند. با استفاده از نقشه و فهرست درزها، آن را بررسی کنید.
| سوال | اگر پاسخ مثبت است | اگر پاسخ منفی است |
|---|---|---|
| آیا میتوان هر سطحی را بدون گیره روی خط درز نگه داشت؟ | طرح بندی گیره می تواند ادامه یابد | گیرهها را جابجا کنید، یا برای بستن دوم برنامهریزی کنید |
| آیا کل مشعل میتواند با زاویه مورد نیاز از گیرهها عبور کرده و به هر درز برسد؟ | وضعیت قرارگیری بدن امکانپذیر است | یک گیره را جابجا کنید، گردن مشعل را باریک کنید یا شکاف را تغییر دهید |
| آیا ترتیب جوشکاری وجود دارد که گرما را پخش کند و مشعل بتواند به ترتیب به آن برسد؟ | میتوان انحراف را مدیریت کرد | پشتیبانی اضافه کنید، اجراها را کوتاه کنید یا ترتیب را اصلاح کنید |
| آیا درزهایی در اعماق قسمتی وجود دارد که مشعل نمیتواند وارد آن شود؟ | یک قطعه تک گیرهای نیست | سه بررسی بالا آن را تعیین میکند |
دو ایستگاه فیکسچر ارزش صحبت کردن دارند. در این بخش، یک ایستگاه دوم در کنار ایستگاه اول قرار دارد. به عنوان یک اصل کلی، دو ایستگاه به فرد اجازه میدهند که یک فیکسچر را تخلیه و بارگیری کند در حالی که ربات در ایستگاه دیگر کار میکند، بنابراین ربات بیشتر وقت خود را صرف جوشکاری میکند تا اینکه منتظر بماند. اینکه آیا این کار سودآور است یا خیر، به مدت زمان جوشکاری یک جعبه در مقایسه با مدت زمان بارگیری آن و همچنین به ترتیبات ایمنی بین ایستگاهها بستگی دارد. یک ایستگاه واحد سادهتر و ارزانتر است و زمانی که زمان جوشکاری در مقایسه با بارگیری طولانی است، انتخاب مناسبی است.
جایی که یک گیره از کار میافتد
جعبهها، کابینتها و محفظههایی که درزهایشان در لبهها و گوشههای بیرونی قرار دارد، در دستههایی به اندازه کافی بزرگ که بتوان از فیکسچر استفاده کرد، برای این رویکرد مناسب هستند. وقتی درزها در اعماق قطعه قرار میگیرند، جایی که مشعل نمیتواند وارد شود، یا وقتی قطعه آنقدر انعطافپذیر است که گیرهها به تنهایی نمیتوانند شکل آن را حفظ کنند، کار دشوار میشود. در این موارد، ممکن است تقسیم کار به روش دیگری یا چرخاندن قطعه روی یک موقعیتیاب مورد نیاز باشد.
سوالات خریداران در مورد این نوع سلول
آیا همه سطوح جعبه به گیره نیاز دارند؟ نه لزوماً. هدف این است که جعبه در حین جوشکاری در شکل واقعی خود باقی بماند، که ممکن است در برخی از سطوح به گیره و در برخی دیگر به یک نقطه اتصال نیاز داشته باشد. لیست درزها این موضوع را تعیین میکند.
آیا یک فیکسچر میتواند بیش از یک اندازه جعبه را در خود جای دهد؟ گاهی اوقات. گیرههای قابل تنظیم و بلوکهای گیره متحرک، به قیمت زمان گیرش، امکان تنظیم در یک محدوده را فراهم میکنند. ایجاد یک خانواده از جعبههای مشابه بسیار آسانتر از جعبههای غیرمرتبط است.
برای نقل قول به چه چیزی نیاز دارید؟ نقشه جعبه با درزهای مشخص شده، ضخامت ورق در صورت مشخص بودن، و تعداد جعبههایی که در روز نیاز دارید.
نقاشی را برای ما ارسال کنید
اگر جعبه، کابینت یا محفظه فلزی مشابهی دارید، نقشه قطعه به همراه لیست درزها و خروجی روزانه خود را از طریق فرم تماس با ما ارسال کنید.یا به sales@evsrobot.com نامه بنویسید. ما با یک مفهوم سلولی و یک تخمین زمان چرخه پاسخ خواهیم داد.
این مقاله اصول کلی جوشکاری رباتیک جعبههای فلزی ورقی و آنچه در این سلول قابل مشاهده است را شرح میدهد؛ کیفیت جوش، زمان چرخه یا پارامترهای فرآیند را بیان نمیکند.