
جوشکاری رباتیک یک قاب بزرگ باید از محدودترین اتصال مورد نیاز آن آغاز شود، زیرا آن اتصال میتواند موقعیت ربات، ارتفاع فیکسچر، قرارگیری گیره و مسیر رسیدن به هر اتصال بعدی را تعیین کند. این فیلم یک ربات نارنجی را نشان میدهد که اتصالات جدا شده را روی یک قاب لولهای یا تیری ثابت جوشکاری میکند. این فیلم از بررسی مفهومی مبتنی بر دسترسی پشتیبانی میکند، در حالی که میزان جوش مورد نیاز و نتیجه تولید هنوز به شواهد پروژه نیاز دارند. از EVST بخواهید درخواست شما را بررسی کند →
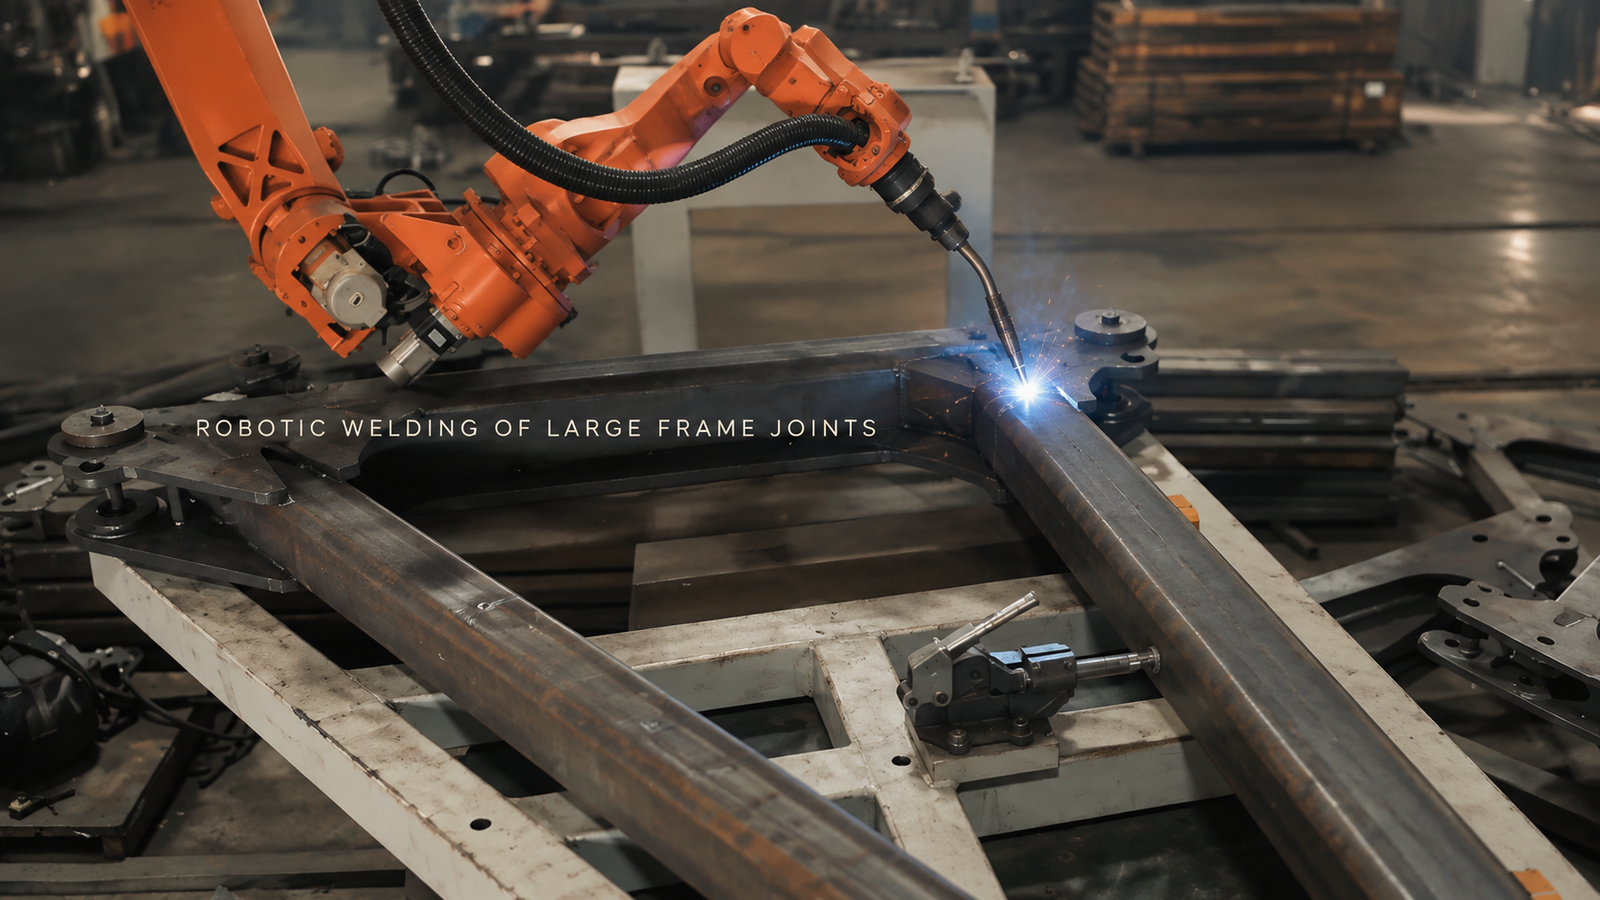
بگذارید سختترین اتصال، اولین طرحبندی را تعریف کند
سمت باز یک قاب میتواند باعث شود که یک قوس ساده به نظر برسد در حالی که یک لوله، گیره یا پایه فیکسچر، اتصال بعدی را مسدود میکند. دسترسی ربات به تنهایی مشکل را حل نمیکند. گردن مشعل، نازل، بسته کابل و جهت عقبنشینی، همگی نیاز به فضای آزاد در زاویه کاری مورد نیاز دارند.
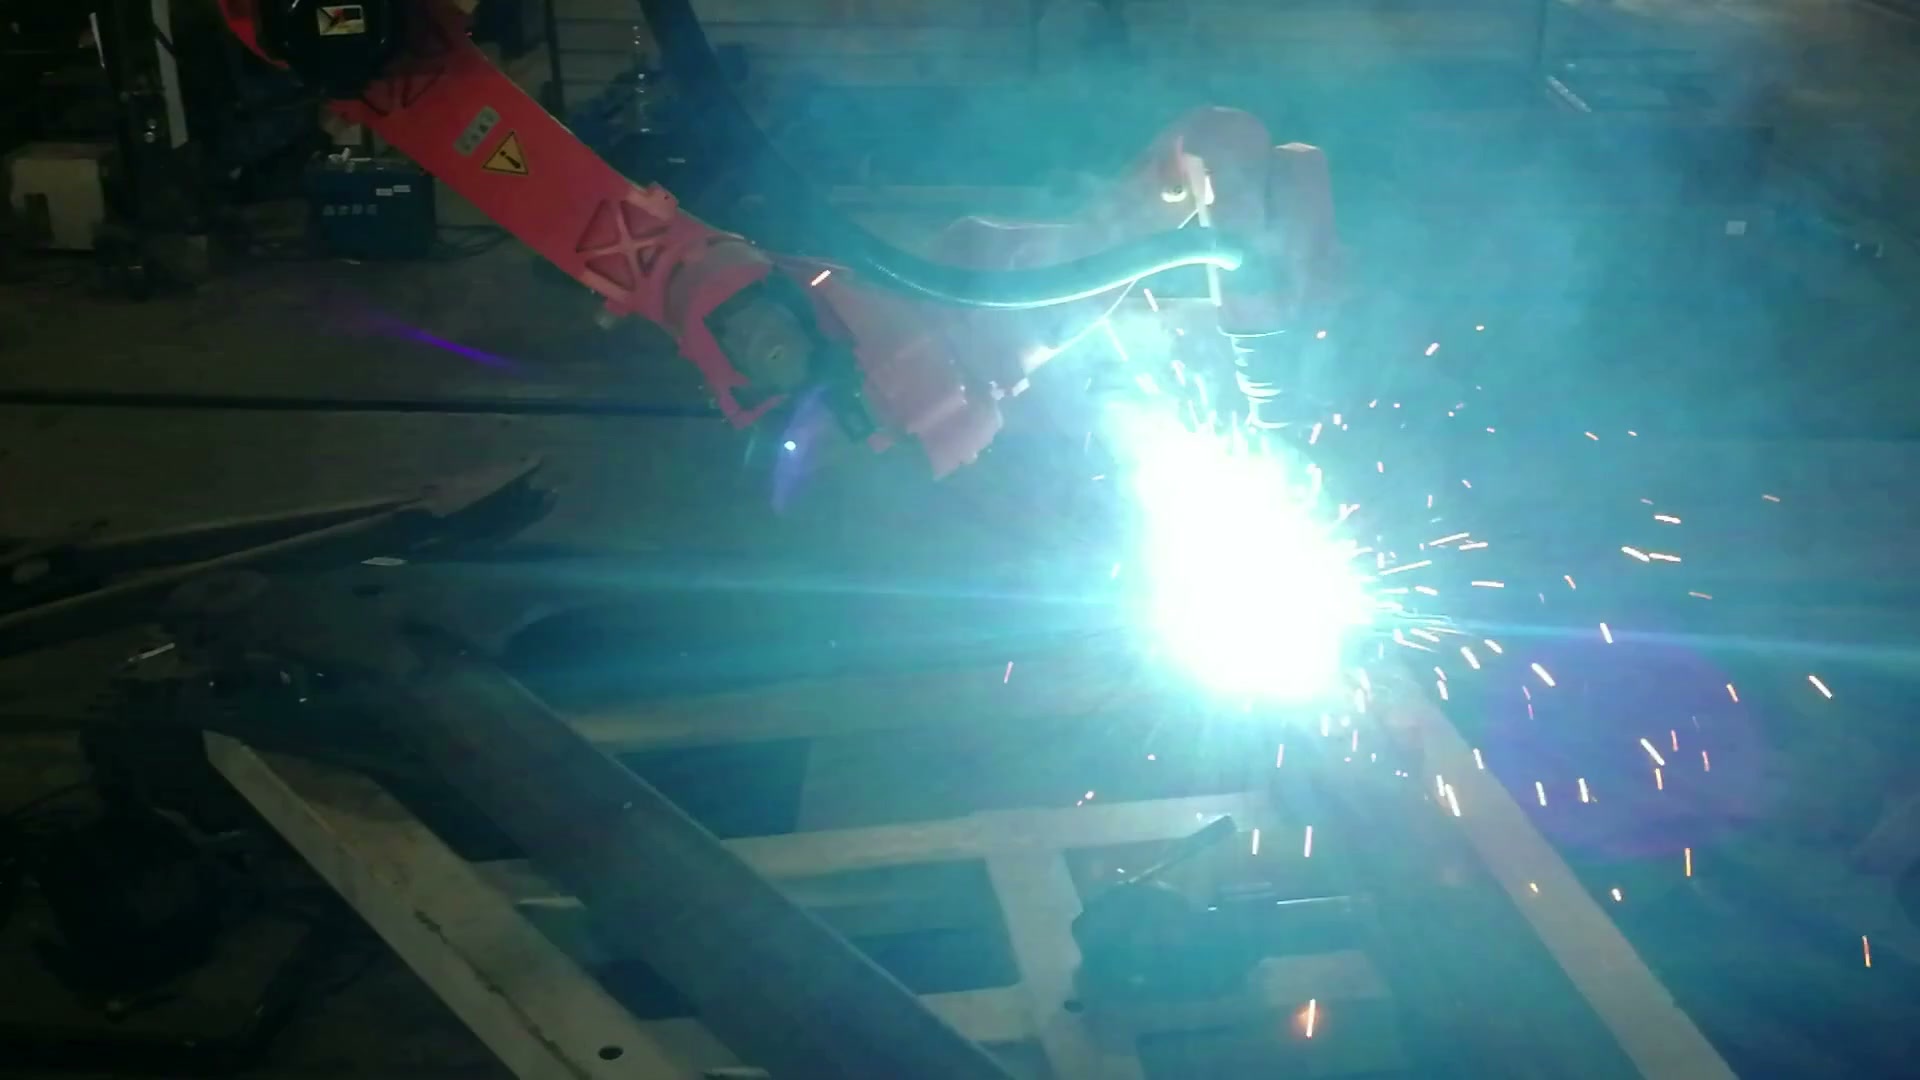
در ساعت ۰۰:۴۰:۳۳، نمای نزدیک، وجود یک قوس فعال را در یکی از اتصالات روی قاب ثابت تأیید میکند.
با مسدودترین محل اتصال روی نقشه شروع کنید. کل بسته مشعل را به موقعیت اولیه خود، از طریق مسیر مورد نیاز خود، جارو کنید و دوباره به بیرون برگردانید. سپس فیکسچر را دور آن پوشش قرار دهید. یک مبنا یا گیره که موقعیت مکانی را بهبود میبخشد اما تنها رویکرد قابل استفاده را اشغال میکند، مفهوم اتوماسیون را تغییر میدهد.
اعضای بلند همچنین به تکیهگاه کافی برای محدود کردن خمیدگی و حرکت نیاز دارند. این تکیهگاه باید قاب را بدون از بین بردن دسترسی که تازه ایجاد شده است، کنترل کند. بنابراین، مدل اولیه مفید، قاب واقعی، تکیهگاهها و گیرههای پیشنهادی، هندسه مشعل، پوشش کابل و تغییرات ورودی اندازهگیری شده را ترکیب میکند.
هر مفصل را از نظر دسترسی، موقعیت مکانی و مسیر بررسی کنید
نمای کلی نشان میدهد که چرا کل مجموعه اهمیت دارد: ربات، قاب و فیکسچر فولادی حجم محدود یکسانی را به اشتراک میگذارند.
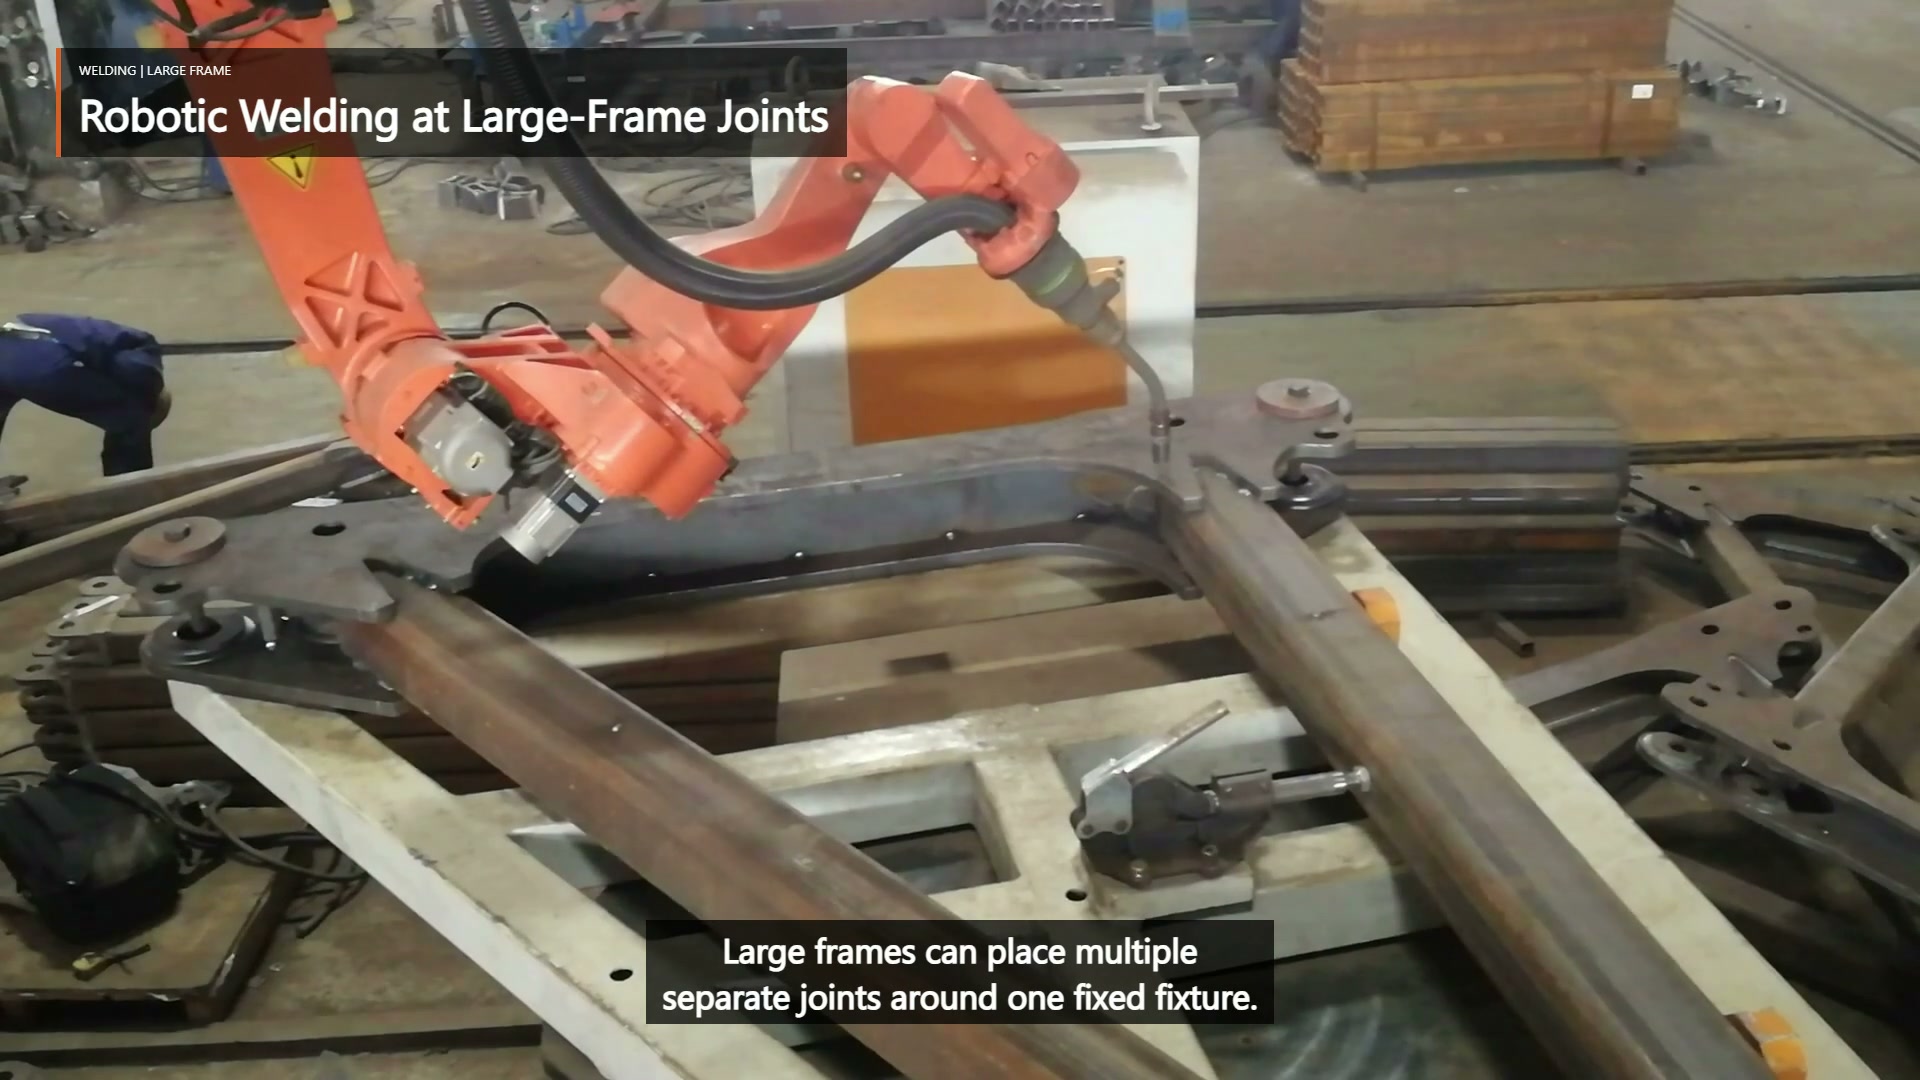
در دقیقه ۰۰:۰۳:۵۰، نمای عریض، ربات، مشعل، قاب ثابت و پایه فلزی را در یک صحنه نگه میدارد.
| سوال بررسی مشترک | شواهدی برای ارائه | پیامد مفهوم |
|---|---|---|
| آیا بسته کامل مشعل میتواند نزدیک شود و عقبنشینی کند؟ | زاویه اتصال، زاویه مورد نیاز مشعل، ناحیه شروع/پایان و اعضای مجاور | نصب ربات، ارائه قاب یا محدوده خودکار ممکن است تغییر کند |
| آیا فیکسچر به طور قابل پیش بینی مفصل را برمی گرداند؟ | دادههای پایدار، موقعیتهای گیره، وضعیت اتصال و محدوده شکاف اندازهگیری شده | تکرارپذیری مسیر به ارائه قطعه بستگی دارد، نه فقط برنامهنویسی. |
| آیا ربات میتواند بدون عبور از مانع، از مفصل قبلی حرکت کند؟ | پوشش ثابت، جاروی کابل و مسیر بدون قوس | ترتیب اتصال و پوزهای میانی بخشی از طرح میشوند |
| آیا هنوز هم میتوان منطقه مورد نیاز را بازرسی کرد؟ | نقشه کشی، مشخصات جوش و دسترسی بازرسی | طرحبندی باید یک نمای پذیرش قابل استفاده را رزرو کند |
این امر هر نیاز به درز را به تغییر فیزیکی که ممکن است در جای دیگری از سلول ایجاد کند، مرتبط میکند.
توالی میتواند طرح را برای بازبینی ارسال کند
قوسهای جدا شده در فیلم با تغییر موقعیت قوس به هم متصل میشوند. یک سفارش پیشنهادی باید دسترسی پس از جوشکاریهای قبلی را حفظ کند، از گیر کردن کابل در پشت قاب جلوگیری کند و حرکت مونتاژ را با پیشرفت جوشکاری در نظر بگیرد. گرما و اعوجاج مختص پروژه هستند، بنابراین توالی باید بر اساس الزامات نقشه و جوش آزمایش شود، نه اینکه از یک ویدیوی جزئی استنباط شود.
اگر یک اتصال بعدی فاصله خود را از دست بدهد، نقطه شروع یا توقف نتواند در یک منطقه مجاز قرار گیرد، یا حرکت اندازهگیری شده قاب، یک اتصال را به خارج از مسیر برنامهریزی شده منتقل کند، پاسخ ممکن است تغییر فیکسچر یا ارائه قاب دیگری باشد - نه برنامهریزی دقیقتر. به همین دلیل است که برنامهریزی مسیر به مطالعه طرحبندی تعلق دارد.
مفصل دشوار را به بررسی مفهومی بیاورید
یک بررسی مفید با نقشه قاب و لیست اتصالات، نمادهای جوش و معیارهای پذیرش، تلرانسهای عضو ورودی و شرایط اتصال، مبناها و پوشش یراقآلات پیشنهادی و قطعات نمونه آغاز میشود. مسدودترین اتصال و بزرگترین تغییر مورد انتظار را علامتگذاری کنید. اولین آزمایش باید دسترسی، مونتاژ تکرارپذیر و بازرسی را در آن شرایط قبل از تخمین خروجی اثبات کند.
این ورودیها را برای بررسی مفهوم EVST ارسال کنید → یا پست الکترونیک sales@evsrobot.com.
این فیلم، جوشکاری چند اتصالی قابل مشاهده را ثبت میکند؛ ابزار نهایی، کنترلها، حفاظت و پذیرش تولید به اعتبارسنجی پروژه بستگی دارد.