
یک سطح مشترک دایرهای در یک مجموعه شفت بلند توسط هندسه جفتشده کنترل میشود: موقعیت تکیهگاه بر موقعیت محور تأثیر میگذارد، تغییر محور زاویه مشعل را تغییر میدهد و ناحیه جوش مورد نیاز تعیین میکند که کدام دسترسی باید باز بماند. فیلم، یک قوس فعال را در یک سطح مشترک قابل مشاهده صفحه به شفت یا لوله تأیید میکند؛ اما چرخش یا یک جوش محیطی کامل را اثبات نمیکند. از EVST بخواهید درخواست شما را بررسی کند →
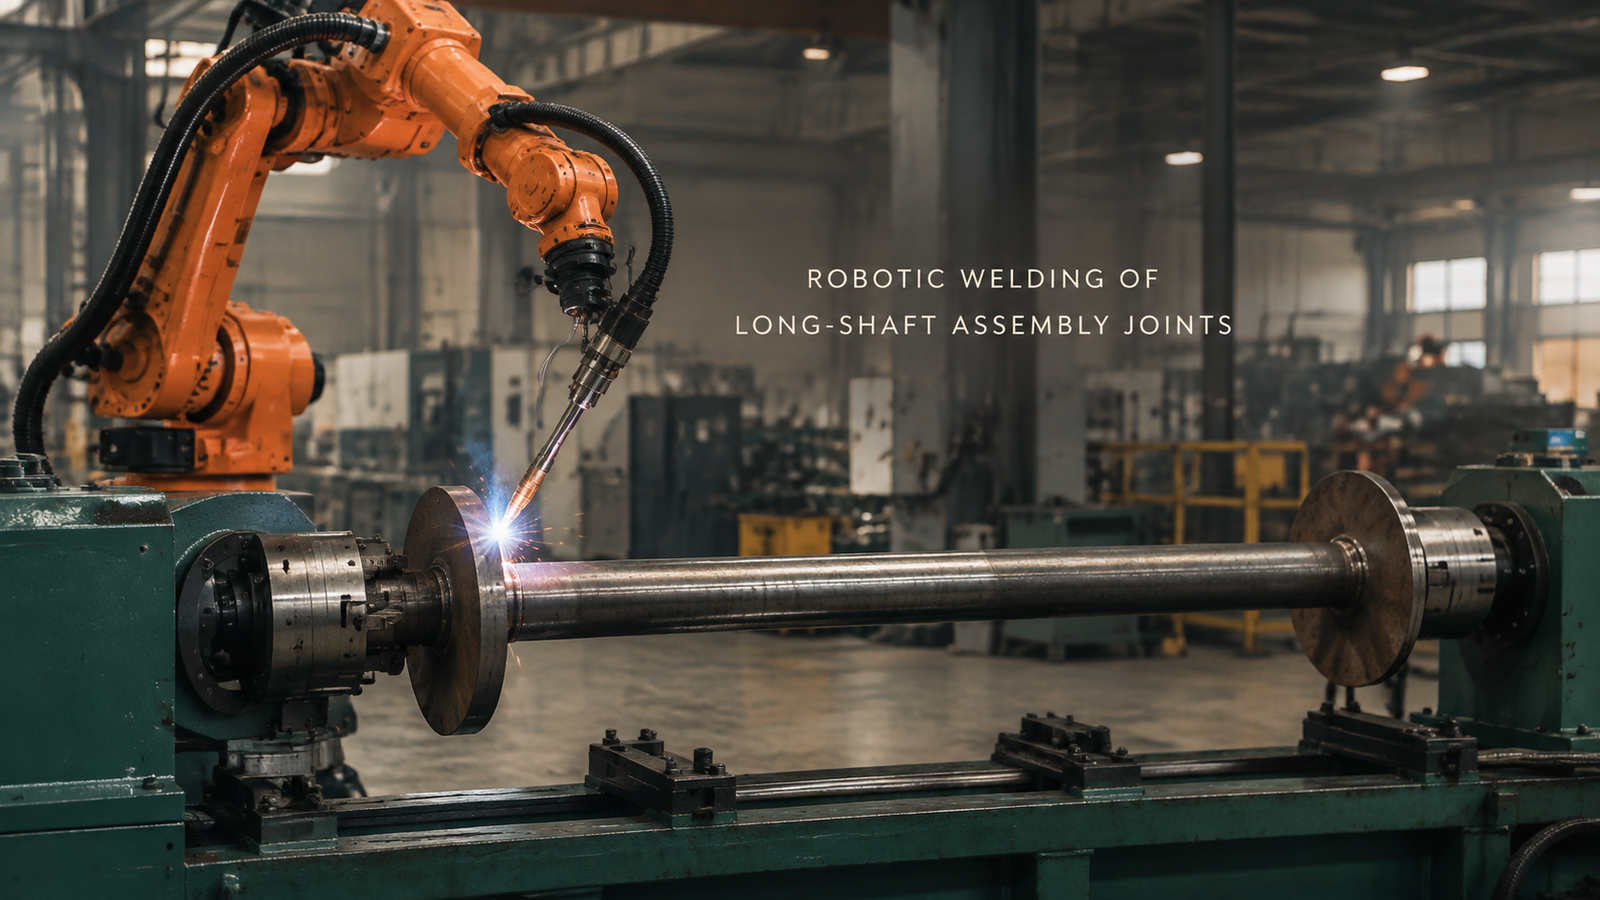
نمای نزدیک، ساپورت را به یک سوال جوشکاری تبدیل میکند
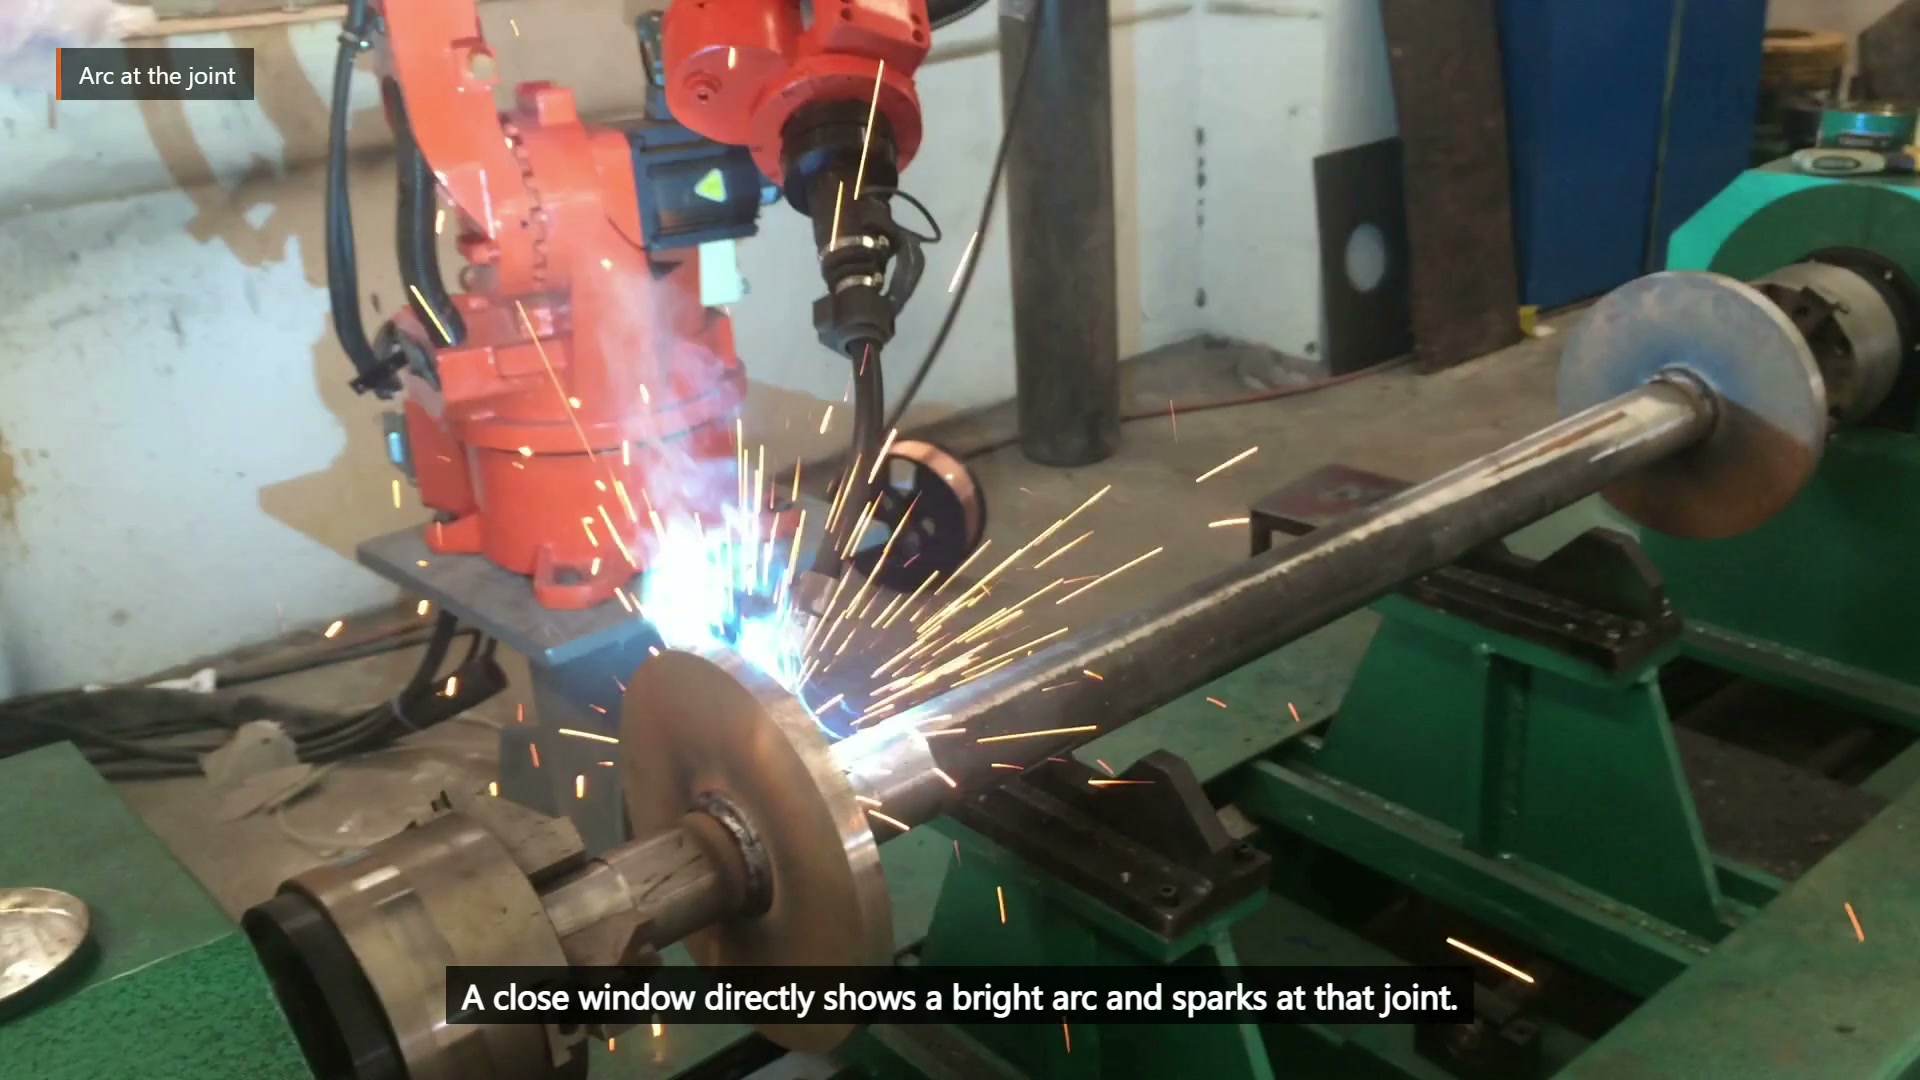
در ساعت ۰۰:۲۹:۳۵، یک قوس درخشان و جرقههایی در یک سطح مشترک دایرهای قابل مشاهده است.
طرف نزدیک ممکن است باز باشد در حالی که طرف دور توسط عضو، صفحه یا تکیهگاه پنهان شده باشد. یک مونتاژ طولانی همچنین تغییرات کوچک در افتادگی، صافی و موقعیت محوری را تشدید میکند. تکیهگاه محکمتر عضو میتواند موقعیت اتصال را بهبود بخشد و در عین حال زاویه مشعل مورد نیاز در محدودترین ناحیه جوش را اشغال کند. اینها سوالات جداگانهای در مورد فیکسچر و ربات نیستند.
نمای عریض، رابطه بین ربات، عضو بلند، صفحات دایرهای و تکیهگاههای سبز را نشان میدهد.
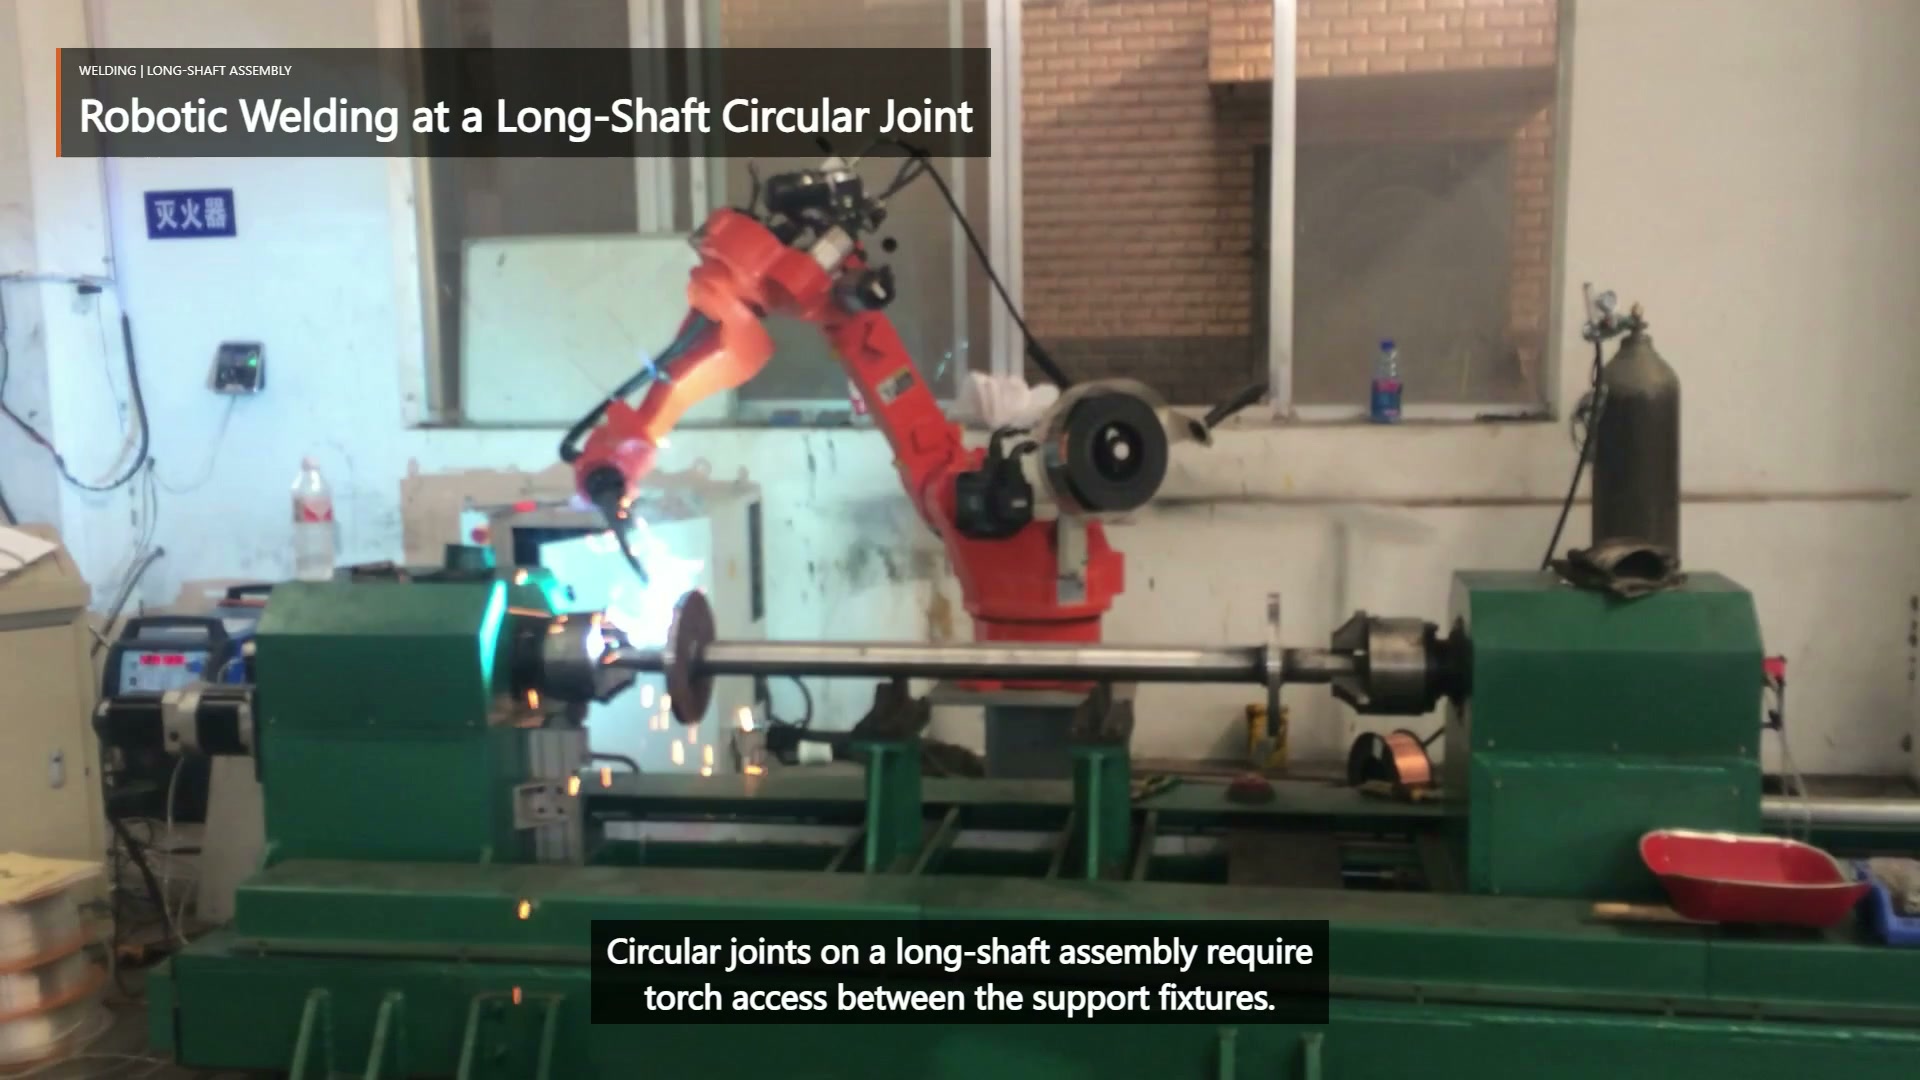
در ساعت 00:04:00، ربات در کنار مجموعه افقی بلند و پشتیبانیشده کار میکند.
قبل از انتخاب ارائه، از جدول تعامل استفاده کنید
| تغییر پیشنهادی | هندسه برای بررسی مجدد | شواهد پذیرش |
|---|---|---|
| یک تکیهگاه را جابجا یا اضافه کنید | افتادگی، محل اتصال و فضای مسدود شده مشعل | محور اندازهگیری شده و موقعیت رابط پس از بستن |
| محل محوری را محکم کنید | موقعیت پلاک و دسترسی شروع/توقف | محدوده کامل تلرانس ورودی در محل فیکسچر |
| رویکرد مشعل را تغییر دهید | فاصله کابل، تداخل پشتیبانی و نمای بازرسی | بررسی پاکت جارو شده در سخت ترین منطقه مورد نیاز |
| جوش مورد نیاز را به بخشهایی تقسیم کنید | شروعها، توقفها، همپوشانیها و حرکات جابجایی مجاز | نقشه، مشخصات جوش و طرح بازرسی |
این بررسی باید با میزان مشترک مورد نیاز شروع شود. یک قوس قابل مشاهده نمیتواند مشخص کند که آیا پروژه به یک بخش کوتاه، چندین منطقه یا نیاز دیگری نیاز دارد یا خیر. تنها در این صورت میتوان پشتیبانی و دسترسی را در مقایسه با هدف صحیح ارزیابی کرد.
دو استراتژی ارائه کلی را در یک آزمایش مقایسه کنید
یک ارائه ثابت زمانی جذاب است که هر ناحیه مورد نیاز قابل دسترسی باشد و تکیهگاهها محور را در محدوده مجاز نگه دارند. آزمایش آن باید طولانیترین مونتاژ، بزرگترین افتادگی مورد انتظار، تغییر موقعیت صفحه و مسدودترین زاویه مشعل را به چالش بکشد.
اگر یک ارائه نتواند تمام مناطق مورد نیاز را نمایش دهد، میتوان یک ارائه اصلاحشده را به عنوان یک گزینه مهندسی عمومی مورد مطالعه قرار داد. این گزینه سوالات مربوط به تکرارپذیری، کنترل و جابجایی را اضافه میکند و باید اعتبارسنجی شود؛ این مدرکی دال بر چرخش مجموعه فیلمبرداری شده نیست. برای هر دو استراتژی، بخشهای قوسدار را از جابجایی جدا کنید و دسترسی بازرسی را رزرو کنید.
بدترین ناحیه جوش و بدترین قطعه ورودی را با هم ارزیابی کنید
ارزیابی اولیه زمانی ارزشمند است که سختافزار نگهدارنده با دسترسی به مشعل رقابت کند، اعضای بلند دچار افتادگی شوند، موقعیت صفحه تغییر کند، یا نقشه زاویه نامناسبی را ایجاب کند. نقشه مونتاژ، ابعاد اتصال مورد نیاز، نمادهای جوش و معیارهای پذیرش، تلرانسهای طول و صافی، تغییر موقعیت صفحه و نصب، مفهوم نگهدارنده و مبنای پیشنهادی، پوشش مشعل و کابل و قطعات نمونه را همراه داشته باشید.
در اولین آزمایش باید محور پس از بستن، مکانیابی شود، محدودترین ناحیه مورد نیاز تأیید شود، دسترسی مجاز برای شروع و توقف بررسی شود و مجموعه پس از رهاسازی و قبل از تخمین خروجی، بررسی شود. این ورودیها را برای بررسی مفهوم EVST ارسال کنید → یا پست الکترونیک sales@evsrobot.com.
فیلم، جوشکاری در یک سطح مشترک قابل مشاهده را تأیید میکند؛ وسعت نهایی اتصال، ابزارآلات، کنترلها و پذیرش تولید به اعتبارسنجی پروژه بستگی دارد.