
اسپری رباتیک زمانی ارزش یک آزمایش نمایشی را دارد که بدنههای فنجانی بتوانند به طور مداوم ارائه شوند و عملیات سطحی مورد نیاز بتواند از یک وسیله و مسیر کاربرد تعریف شده استفاده مجدد کند. اسپری دستی ممکن است زمانی که تغییرات مکرر در شکل، نواحی محافظت شده یا آمادهسازی پوشش مانع از استفاده مجدد میشود، یک انتخاب معقول باقی بماند. به جای مقایسه فقط زمان اسپری کردن با تفنگ، کل دسته را تحت همان الزامات پذیرش مقایسه کنید.
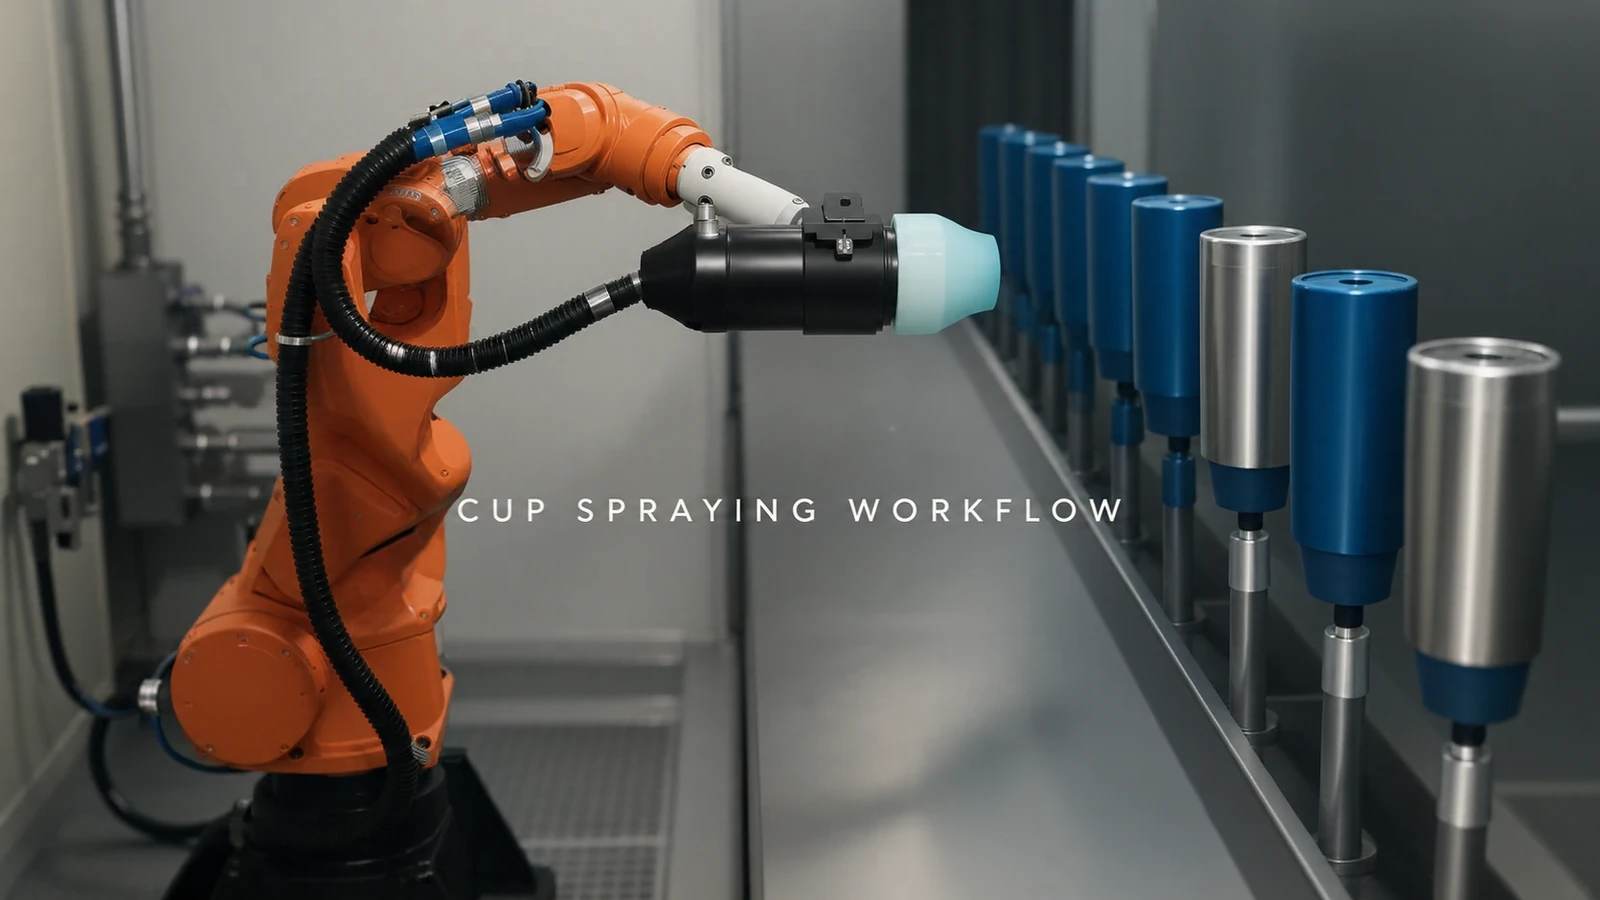
فیلم اجرا، یک ربات نارنجی را نشان میدهد که سر اسپری خود را جلوی ردیفی از قطعات فنجانی شکل یا استوانهای عمودی حرکت میدهد. سطوح بیرونی آنها آبی به نظر میرسد. برای تصمیمگیری در مورد تولید، سوال مهم این است که کدام آمادهسازیها در خانواده مورد نظر تکرار میشوند و کدامها نیاز به تغییر دارند.
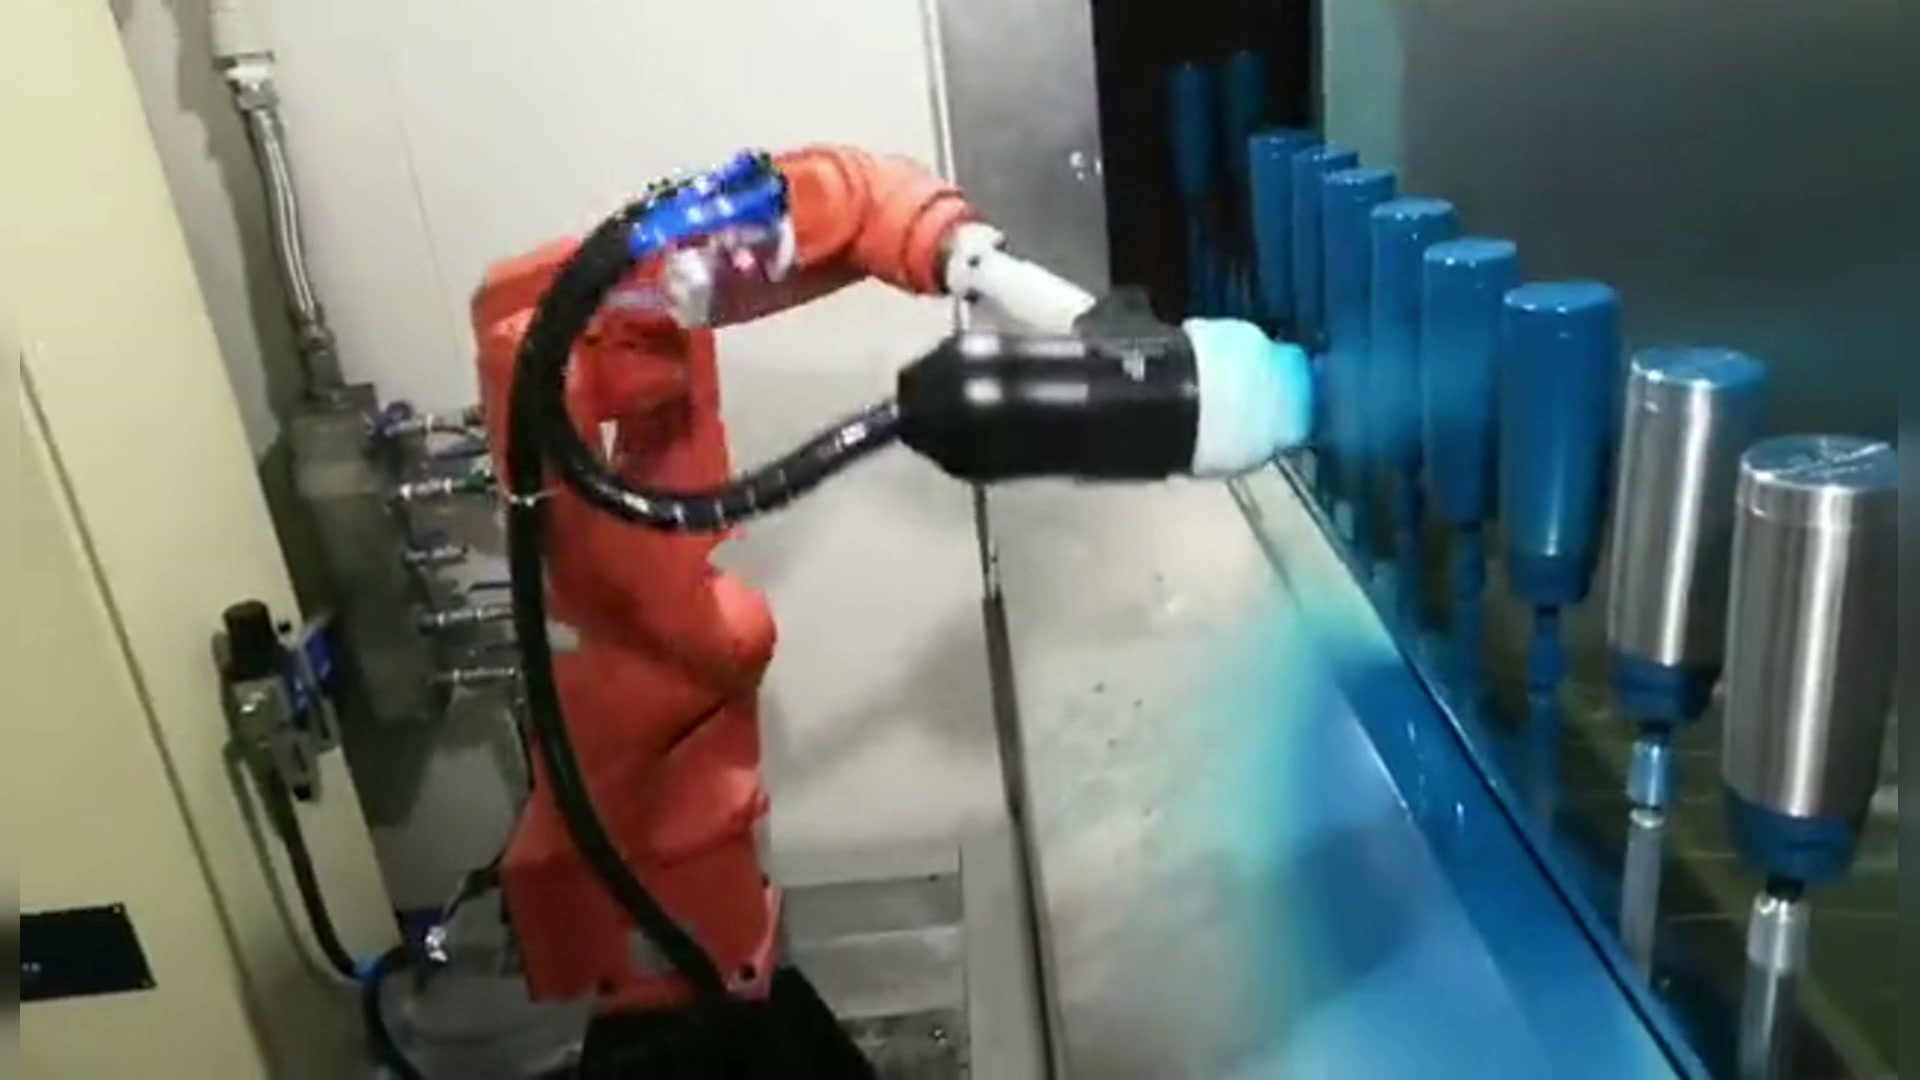
فیلم اصلی EN 00:14 — سر اسپری ربات در جلوی قطعات استوانهای عمودی.
قبل از تقسیم کار، سطح را مشخص کنید
ناحیهای که باید پوشش داده شود و هر ناحیهای که باید محافظت شود را علامتگذاری کنید. بسته به محصول، لبه، پایه، رزوه یا سطح اتصال ممکن است به پوشش متفاوتی نسبت به دیواره بیرونی قابل مشاهده نیاز داشته باشد. به جای فرض اینکه یک فنجان با ظاهر مشابه به همان مسیر پوشش نیاز دارد، نیاز واقعی را بیان کنید.
در مورد نحوه داوری قطعات آزمایشی توافق کنید: بررسیهای پوشش مشخصشده، شرایط ظاهری مربوطه و ویژگیهای محافظتشده. از همین الزامات برای نمونههای دستی و رباتیک استفاده کنید. نمیتوان به یک مسیر، کار اسپری کوتاهتری نسبت داد، در حالی که از مسیر دیگر خواسته میشود پوششدهی، روتوش یا بازرسی اضافی انجام دهد.
به دنبال یک ارائه قابل استفاده مجدد باشید، نه فقط استوانههای مشابه
قطعات را بر اساس نحوه قرارگیری آنها در فیکسچر، آنچه ابزار میتواند به آن برسد و سطوحی که باید از نگهدارنده دور بمانند، گروهبندی کنید. قطرهای خارجی مشابه لزوماً در صورت تغییر نقطه نگهدارنده یا ناحیه محافظتشده، یک چیدمان قابل استفاده مجدد ایجاد نمیکنند.
تغییر در ارتفاع یا پروفیل میتواند مسیر نسبی تفنگ تا سطح را تغییر دهد. هدایت خودکار دستگاه، آن فاصله نسبی و هماهنگی پاشش با قطعه کار را به عنوان تنظیمات فرآیند در نظر میگیرد. بنابراین، یک مسیر ربات آموزش دیده باید با ارائه واقعی و تنظیمات دستگاه آزمایش شود، نه اینکه صرفاً به این دلیل که هر دو قسمت فنجان نامیده میشوند، بین انواع مختلف جابجا شود.
اگر یک خانواده بتواند روش مکانیابی را به اشتراک بگذارد و فقط به یک دستورالعمل مشخص یا تنظیم ثابت نیاز داشته باشد، میتواند گزینه مناسبی برای آزمایش اتوماسیون باشد. اگر هر سفارش به یک نگهدارنده، چیدمان پوشش و مسیر جدید نیاز دارد، قبل از انتخاب اولین خانواده، بار آمادهسازی را مقایسه کنید.
مشاغل باقی مانده در اطراف ربات را بشمارید
بنویسید چه کسی قطعات را بارگیری و جابجا میکند، محافظت را اعمال میکند، تجهیزات پوشش را آماده میکند، در صورت لزوم مواد را تغییر میدهد، دستگاه اعمال رنگ انتخاب شده را تمیز میکند و قطعات نهایی را بررسی میکند. عملکرد خودکار تفنگ، این وظایف را از برنامه حذف نمیکند. روش و دفعات انجام آنها به پوشش و تجهیزات انتخاب شده بستگی دارد.
برای اسپری دستی، تنظیمات مربوطه، جابجایی و کارهای تکمیلی را نیز لحاظ کنید. اندازه بچ یکسان، ترکیب متفاوت و شرایط شروع یکسان را با هم مقایسه کنید. یک کار راهاندازی یکباره را از آمادهسازی تکرار شده برای هر سفارش جدا کنید، تا آزمایش، تغییرات مکرر را در یک نمایش حرکتی خوشبینانه پنهان نکند.
این بخش همچنین هدف اتوماسیون را روشن میکند. یک پروژه ممکن است حرکت مکرر اسلحه را به یک ربات منتقل کند در حالی که بارگیری و بازرسی دستی را حفظ میکند. به جای اینکه فرض کنید نصب یک ربات باعث میشود کل ایستگاه بدون مراقبت باشد، آن محدوده را مستقیماً بیان کنید.
آزمایشی را انتخاب کنید که میتواند تصمیم را تغییر دهد
بدنههای فنجانی نمونهای را انتخاب کنید که با تنظیمات رایج پیشنهادی مطابقت داشته باشند: تغییرات در ارتفاع یا خطوط تراز، یک منطقه حفاظتشده دشوار یا یک تماس نگهدارنده متفاوت. سطوح و ویژگیهای مورد نیاز را پس از پردازش مشاهده کنید، سپس تغییر برنامهریزیشده را اجرا کنید و آنچه را که باید تغییر داده یا تمیز شود، ثبت کنید.
اگر سطح پذیرفتهشده را بتوان با ارائهای قابل استفاده مجدد و تغییرات قابل مدیریت، بازتولید کرد، مسیر رباتیک مبنای تولید واضحتری خواهد داشت. اگر تغییرات آمادهسازی بر حجم کار غالب باشد یا نگهدارنده پیشنهادی نتواند سطوح مورد نیاز را حفظ کند، گروهبندی را اصلاح کنید یا کار دستی مناسب را در حین بررسی یک کاربرد اولیه دیگر حفظ کنید.
بحث EVST میتواند با عکسهایی از انواع فنجان، پوششهای علامتگذاری شده و مناطق حفاظتشده، ترتیبات نگهداری فعلی و الگوی معمول دسته/تغییر شروع شود. این جزئیات به تعریف یک آزمایش مفید بدون ایجاد صرفهجویی، زمان چرخه یا نتیجه پوشش از فیلم کمک میکنند.