
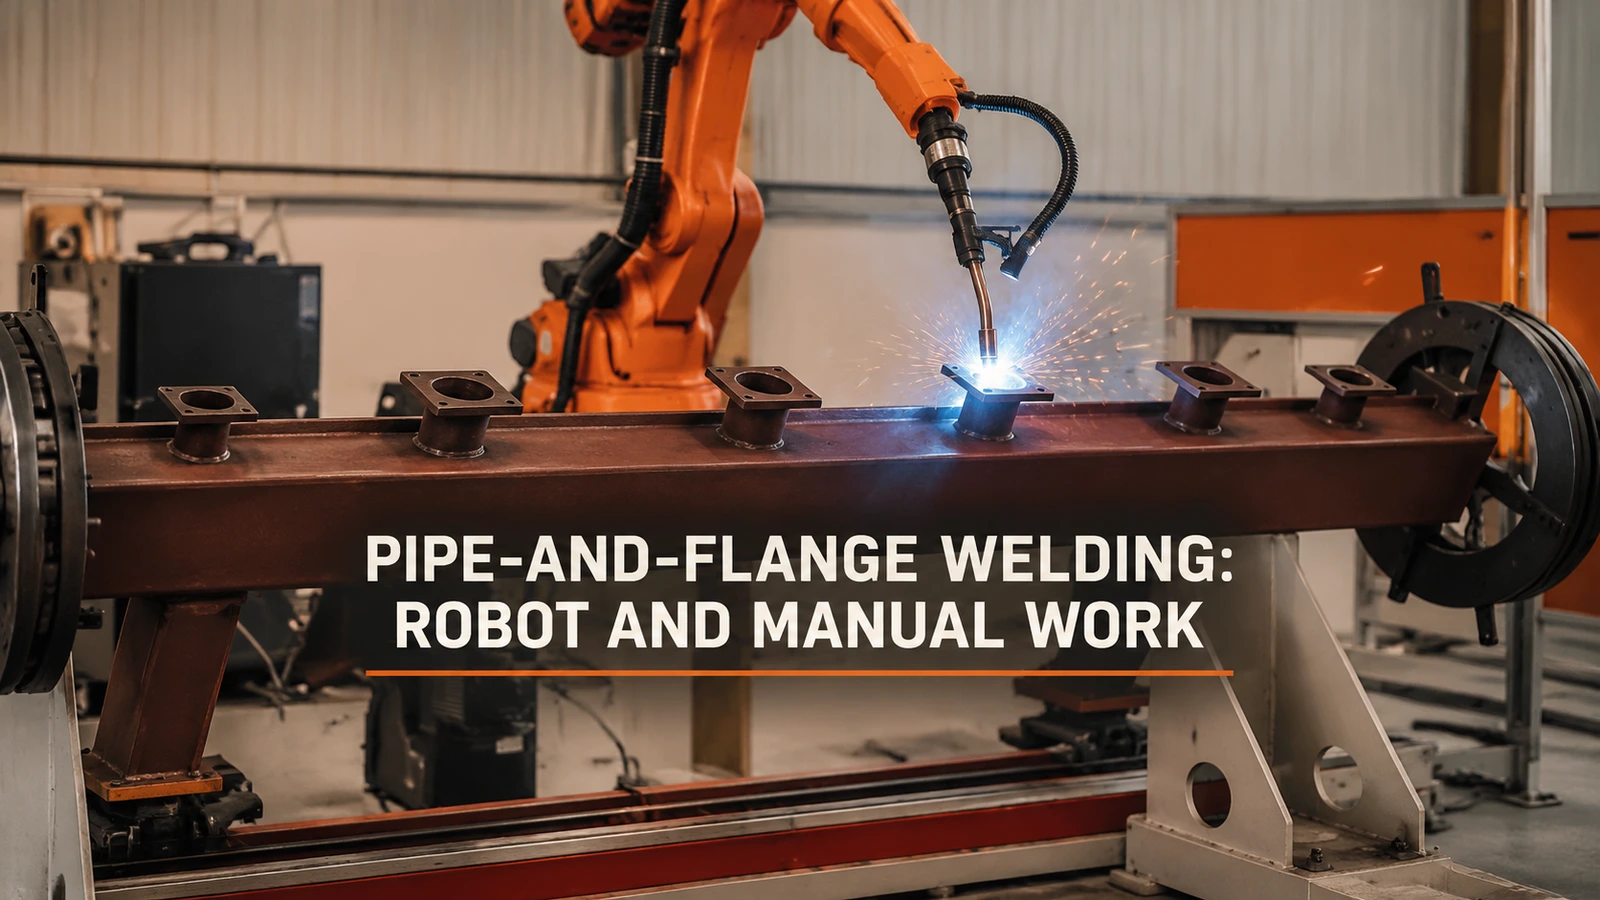
برای جوشکاری رباتیک لوله و فلنج، با اتصالاتی شروع کنید که میتوانند به طور مداوم ارائه شوند و از طریق یک حرکت جوشکاری کامل به آنها دسترسی پیدا شود. دسترسی دشوار، مونتاژ متغیر و کار مورد نیاز برای آمادهسازی مونتاژ بعدی را در بحث دامنه در نظر بگیرید. یک گام مفید اولیه اتوماسیون میتواند گروهی از درزهای قابل تکرار را پوشش دهد بدون اینکه نیاز باشد هر کار روی مونتاژ به صورت خودکار انجام شود.
تقسیم مجموعه به کارهایی که یک سلول میتواند در واقع تکرار کند
اتصال دایرهای شکل مفیدی برای بحث در مورد جوشکاری تکراری است، اما طرح کلی آن به تنهایی مناسب بودن ربات را ثابت نمیکند. مشعل به یک مسیر دسترسی، یک جهت جوشکاری قابل استفاده در اطراف درز مورد نیاز و یک راه خروج نیاز دارد. یک تکیهگاه یا گیره ممکن است نقطه شروع را در دسترس قرار دهد در حالی که بخش دیگری از مسیر را مسدود میکند.
برای مطالعه اولیه طرح، هر اتصال را روی نقشه علامت گذاری کنید و موقعیتهای واقعی گیره و تکیهگاه را در کنار آن نشان دهید. یک اتصال را تنها پس از بررسی کل حرکت پیشنهادی با مشعل مورد نظر، به عنوان کاندید طبقهبندی کنید. اگر یک اتصال به ارائه متفاوتی نیاز دارد، تغییر موقعیت مجموعه را با رها کردن آن دفترچه راهنمای جوشکاری خاص مقایسه کنید. ربات را مجبور نکنید که به هر گوشهای برسد، صرفاً برای اینکه کل قطعه را خودکار کند.
فیلم کاربردی ضمیمه، جوشکاری محیطی رباتیک در اتصالات لوله و فلنج در یک مجموعه بلند، با تکیهگاههایی در انتهای آن را نشان میدهد. نماهای نزدیک، اتصالات لوله و فلنجهای سوراخکاری شده را نشان میدهند. اینها نماهای مختلفی از عملیات هستند که نقطه شروع مفیدی برای بحث در مورد نحوه ارائه مجموعه به مشعل میباشند.
۰۰:۰۵ — یک مشعل رباتیک در محل اتصال لوله روی مجموعه بلندِ دارای تکیهگاه کار میکند.
یک جوش تکرارپذیر هنوز به یک مونتاژ آماده نیاز دارد.
در برنامهریزی جوشکاری قوسی رباتیک، نصب مداوم اتصالات اهمیت دارد زیرا یک حرکت تکراری انتظار دارد که اتصال به طور مداوم ارائه شود. ارزیابی کنید که قبل از آن حرکت چه اتفاقی باید بیفتد: نوع اتصال را شناسایی کنید، قطعات را بارگذاری کنید، لوله و فلنج را پیدا کنید، نصب مورد توافق را برقرار کنید و مجموعه را محکم کنید. اینها وظایف پیشنهادی برای تخصیص هستند، نه شرحی از نحوه استقرار کارکنان در ایستگاه کاری فیلمبرداری شده.
یک تقسیمبندی معقول ممکن است بارگیری و تنظیم را به اپراتور واگذار کند در حالی که ربات گروه درز واجد شرایط را انجام میدهد. کاربرد دیگر ممکن است تجهیزات جابجایی اضافی را توجیه کند. انتخاب زمانی تغییر میکند که آمادهسازی، منبع مورد نیاز برای جوشکاری را اشغال کند، یا زمانی که یک نوع جدید نیاز به تنظیم قابل توجه فیکسچر داشته باشد. یک حرکت سریع جوشکاری نمیتواند آن کار پشتیبانی را از سفارش حذف کند.
از یک سفارش آزمایشی برای ثبت جداگانه جوشکاری، آمادهسازی، تخلیه و تغییر کاربری استفاده کنید. در مواردی که وظایف واقعاً همپوشانی دارند، به جای اضافه کردن صرف هر مدت زمان، زمان تکمیل سفارش حاصل را با هم مقایسه کنید. در مواردی که یک اپراتور یا یک دستگاه باید آنها را به ترتیب انجام دهد، این وابستگی را حفظ کنید. این نشان میدهد که آیا سرمایهگذاری مفید بعدی، اتوماسیون بیشتر جوشکاری، مکانیابی آسانتر یا چیدمان بارگیری بهتر است.
چه زمانی نگه داشتن جوش دستی معقول است؟
حفظ یک اتصال محدود میتواند منطقی باشد وقتی که خودکارسازی آن نیاز به تغییر موقعیت نامتناسب یا کار ابزارسازی برای ترکیب سفارش واقعی دارد. یک دسته کوچک نیز به طور خودکار یک کار دستی نیست: ابزار قابل استفاده مجدد میتواند تعادل را تغییر دهد. بار راهاندازی و کار دستی باقی مانده را برای سفارشهایی که انتظار تکرار آنها را دارید، مقایسه کنید.
برای یک مسیر تقسیم پیشنهادی، توافق کنید که قطعه پس از اتمام کار ربات کجا میرود و اتصالات باقیمانده چگونه شناسایی میشوند. طرحی که زمان قوس را حذف میکند اما تحویل دستی نامناسبی را به جا میگذارد، به جای اینکه تخصیص وظایف را تکمیل کند، مشکل را تغییر داده است.
گروههای درز مورد نظر برای خودکارسازی را روی یک نقشه یا مجموعهای واضح از عکسها علامتگذاری کنید. جهت بارگذاری، روش مکانیابی و تغییرات معمول در انواع مختلف را به EVST بیاورید تا بتوانیم در مورد طرح سلول جوشکاری و محدوده آزمایشی نمونه بحث کنیم.
مرتبط تنظیم دیسک-اتصال و دسترسی به مشعل بحث، سوال مربوط به ارائه قطعات برای یک مفصل دایرهای را مطرح میکند.