
برای یک خریدار ساخت و ساز، انتقال یک جوش تکراری از کار دستی به یک فیکسچر با کمک ربات. آموزش مسیر مشعل ثابت میکند که یک ربات میتواند به یک نمونه برسد. تولید، سوال سختتری را مطرح میکند: آیا قطعه واقعی بعدی، همان اتصال را در همان مکان قرار میدهد، شکاف قابل قبولی ایجاد میکند، کل مشعل و اتاق مونتاژ شیلنگ را برای حرکت آزاد میگذارد و جوشکاری تولید میکند که از بازرسی خریدار عبور کند؟ یک نمایش سریع باید به یک آزمایش کنترلشده قطعه اول و قطعه دوم منجر شود، نه مستقیماً به وعده توان عملیاتی.
ابتدا، اتصال را در فیکسچر تکرارپذیر کنید
با نقشه مونتاژ واقعی شروع کنید و سطوح موقعیتیابی که موقعیت اتصال جوش را تعیین میکنند، شناسایی کنید. سپس بررسی کنید که چگونه فیکسچر، یک قطعه معمولی و قطعه نامطلوب را در محدوده تلرانس ورودی اعلام شده، بارگذاری، قرار میدهد و گیره میکند. گیره باید هندسه مورد نظر را بدون مبهم کردن اتصال یا ایجاد برخورد با مشعل، نگه دارد. موقعیت درز و شکاف را پس از گیرهبندی علامتگذاری کنید، نه صرفاً مختصات برنامهریزی شده ربات.
یک ربات مسیر آموزش داده شده را تکرار میکند، در حالی که ساخت، مونتاژ و شکاف اتصال ناهماهنگ ورودی میتواند قطعه کار را در زیر آن حرکت دهد. اگر شکافی فراتر از آنچه روش جوشکاری انتخاب شده میتواند تحمل کند، تغییر کند، حرکت روانتر ربات آن را تعمیر نمیکند. گزینههای مهندسی عبارتند از بهبود سازگاری قطعه بالادستی، تغییر مکان یا گیرهبندی، محدود کردن خانواده قطعه پذیرفته شده، یا تعیین و آزمایش یک روش مناسب برای یافتن درز یا جبران خسارت. قطعات واقعی و الزامات جوش تعیین میکنند که کدام مسیر موجه است.
| چه تغییراتی بین بخشها ایجاد میشود؟ | چه چیزی را در محل مسابقه ثبت کنیم | اولین تغییری که در صورت شکست آزمایش باید در نظر گرفته شود |
|---|---|---|
| جابجایی مفصل در حالی که ابعاد اسمی قطعه مشابه به نظر میرسند | محل قرارگیری پایه، ترتیب گیره، محل اتصال پس از گیره | قبل از ویرایش هر نقطه آموزش داده شده، داده یا ساخت بالادستی را اصلاح کنید |
| تغییرات شکاف در جوش | محدوده شکاف در نمونههای ورودی معمولی و بدترین توافق | اصلاح نصب یا فیکسچر بالادستی؛ ارزیابی مجدد رویه جوشکاری تایید شده |
| مشعل به اولین نمونه میرسد اما نه به هر مکانی | فاصله کامل مشعل/نازل، مچ و شلنگ از طریق نزدیک شدن، جوش دادن و عقب رفتن | گیرهها را جابجا کنید، روش/چیدمان مشعل را تغییر دهید یا عملیات را تقسیم کنید |
| یک قطعه جوش میخورد، قطعات بعدی نیاز به تعمیر مکرر دارند | نتیجه بازرسی یکسان برای قطعات متوالی، با ذکر علت هر تعمیر | قبل از ادعای تکرارپذیری، تغییرات قطعه، تنظیمات فرآیند یا تغییر مشعل/کنتاکت را جدا کنید |
یک وسیله میتواند مسیر را قابل دسترس کند یا مشعل را گیر بیندازد.
برای هر درز مورد نیاز، مشعل را بررسی کنید بدن، نازل، زاویه کار، مسیر مچ و کابل، نه فقط یک نقطه روی درز. گیرهای که موقعیت قطعه را بهبود میبخشد، ممکن است مسیر مورد نظر را مسدود کند. مسیری که با یک نمونه بدون بار باز میشود، ممکن است پس از حضور همه اجزا و گیرهها باز نشود. مسیر نزدیک شدن، حرکت قوس و عقبنشینی را با فیکسچر واقعی و یک خانواده نماینده از قطعات بررسی کنید. اگر دسترسی بدون به خطر انداختن اتصال امکانپذیر نیست، فیکسچر را تغییر دهید یا کار را به دو قسمت تقسیم کنید، نه اینکه یک مسیر پرخطر را در اطراف مانع آموزش دهید.
فیلم اجرا، یک ربات با رنگ روشن را در حال جوشکاری روی یک میز بلند با فیکسچر نشان میدهد که قوسهای روشنی در بخشهایی از کلیپ قابل مشاهده است. این فیلم زمینه بصری برای بحث جوشکاری قطعات تکراری را فراهم میکند: ربات، مشعل و فیکسچر باید با هم کار کنند. این ویدیو روش جوشکاری، اندازهگیریهای فاصله اتصال یا نتایج قطعه مورد قبول را ارائه نمیدهد.
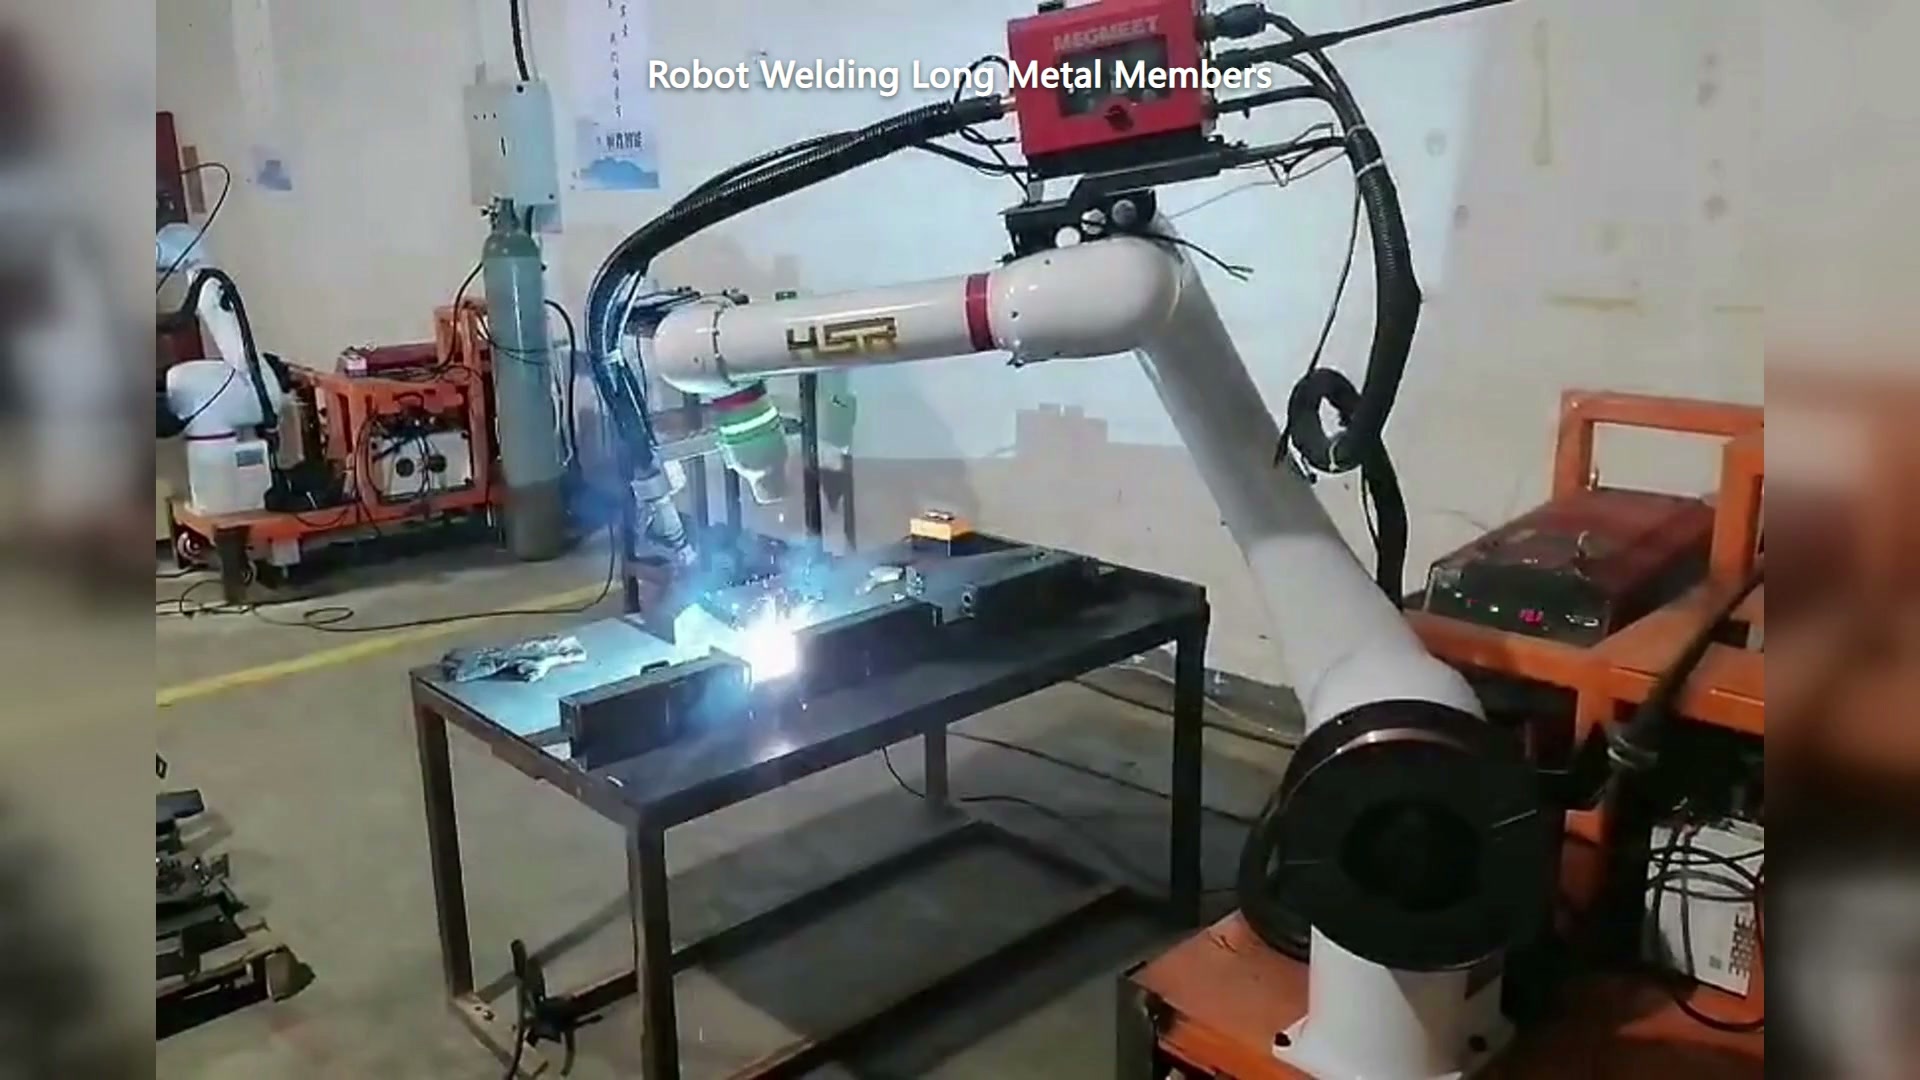
۰۰:۳۰ — یک ربات با رنگ روشن روی یک میز بلند جوشکاری میکند؛ قوس جوشکاری قابل مشاهده است.
یک بازوی مشارکتی، جوشکاری قوسی را برای دسترسی نزدیک و نامحدود ایمن نمیکند. سلول به ارزیابی خاص وظیفه از نظر قرار گرفتن در معرض قوس، فلز داغ، دود و حرکت و به دنبال آن یک ترتیب حفاظتی تعریفشده نیاز دارد. بپرسید که کدام وظایف اپراتور هنگام جوشکاری مجاز است و چگونه سلول به حالت ایمن برای دسترسی به فیکسچر میرسد.
سپس جوش را آزمایش کنید، نه فقط مسیر را
رویه جوشکاری، جنس و معیارهای پذیرش را همراه قطعات آزمایشی نگه دارید. بپرسید چه کسی تنظیمات جوش را در اختیار دارد و کدام تغییرات نیاز به تأیید مجدد دارند. اولین قطعه را با دسترسی به تمام درزها اجرا کنید و آن را با روش مورد نیاز بازرسی کنید. سپس قطعات متوالی نمونه و تغییرات مورد انتظار قطعه را اجرا کنید و به محل قرارگیری فیکسچر، شکاف اتصال، دسترسی به مشعل، هویت پارامتر/دستور پخت و نتیجه بازرسی برای هر کدام توجه کنید. نتیجه کیفی حاصل از یک قطعه ایدهآل نمیتواند تکرارپذیری دسته بعدی را تعیین کند.
یک سابقه پذیرش مفید چهار نتیجه دارد: اولین پاس پذیرفته شده, پس از تعمیر پذیرفته میشود, مطرودو در فیکسچر پیشنهادی به طور ایمن قابل جوشکاری نیستدسته آخر اهمیت دارد: سلولی که قبل از هر چرخه نیاز به تنظیم دستی دارد، ممکن است مسیر دقیقی را آموزش داده باشد اما فرآیند تولید پایداری را تعریف نکرده باشد. اگر درز حرکت میکند، محل را ثابت کنید یا یک روش اصلاح را تعیین کنید؛ اگر شکاف تغییر میکند، به نصب و روش کار رسیدگی کنید؛ اگر گیرهای نازل را مسدود میکند، دسترسی را اصلاح کنید؛ اگر ظاهر یا بازرسی با هندسه پایدار مطابقت ندارد، تنظیمات فرآیند و مواد مصرفی را بررسی کنید. اینها خطاهای مختلفی با صاحبان مختلف هستند.
قبل از درخواست مفهوم جوشکاری کوبوت قطعات تکراری از EVSTنقشههای قطعه و فیکسچر، نقشه درز و الزامات جوش/بازرسی تأیید شده، نمونه قطعات در محدوده تلرانس مورد انتظار و چیدمان بارگذاری مورد نظر اپراتور را ارسال کنید. درخواست پیشنهادی که نشان دهد محل اتصال، دسترسی، جوشکاری، بررسی و بازیابی آن پس از وقفه چگونه است.