

Allikas: www.idtechex.com
Töötleva tööstuse automatiseerimine kogub kiiresti hoogu, kuna rohkem ettevõtteid võtab robootika kasutusele. Selle põhjuseks on automatiseerimise eelised äritegevuses ning nutikamate ja intelligentsemate protsesside kasutamine. Teil on rohkem tootmist ja väheneb ka vigastuste oht tootmisettevõttes. Enamik ettevõtteid on kaldunud robotkäte kasutamisele vali ja koht, pakkimine, värvimine ja kokkupanek muu hulgas.
Kui lisate oma ettevõttesse robotkäed, veenduge, et töötate kvaliteetselt robotkäte tootja kes pakub sulle parimat. Lisaks on oluline omada põhiteadmisi nende sisust. Robotkäel on keha, ranne ja otsaefekt, millel on kindlad funktsioonid. Et need erinevad osad töötaksid täpselt, peavad olema robotliigendid. Selles artiklis süveneme erinevatesse robotliigenditesse, et anda teile parem arusaam.
Mis on roboti liigesed?
Allikas: www.researchgate.net
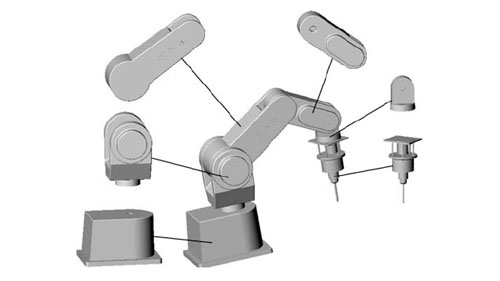
Roboti liigendid viitavad roboti liikuvatele komponentidele, mille tulemuseks on suhtelised liikumised külgnevate lülide vahel. Selles kontekstis kasutatakse linke, et viidata jäikadele osadele, mis ühendavad liigendeid selge ja piisava toimimise tagamiseks. See näitab, et tööstuslik robotkäsi optimaalse funktsionaalsuse tagamiseks kasutatakse lülide ja liigendite kombinatsiooni. Oluline on tagada, et teie manipulaatori liigendid töötaksid vastavalt, et tagada rakenduse täpsus ja täpsus.
Robotliigendeid nimetatakse mõnikord ka telgedeks. Need on olulised ja abiks tagamaks, et käe liikumist ei piirata ega segata. Robotliigeste kohta lisateave aitab teil määrata robotkäe tüübi, millega soovite töötada, olenevalt ülesannetest, mida soovite täita.
Robotite mehaaniliste liigendite tüübid
Allikas: www.britannica.com
Arvestades, et töötlevas tööstuses kasutatakse erinevat tüüpi roboteid, leiate ka mitmesuguseid roboteid mehaanilised liigendid. Need liigendid erinevad nii liikumise kui ka rakenduse poolest, eriti kui tegemist on kasutatava roboti tüübiga.
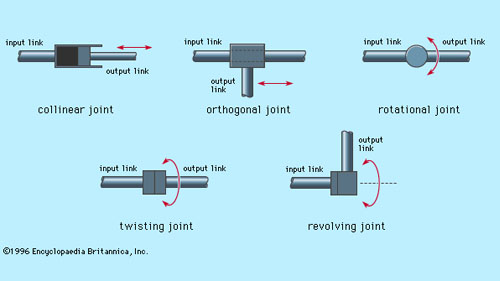
Kui rääkida robotkäte mehaanilistest liigenditest, siis tuleb arvestada viit peamist tüüpi. Kaks liigendit on lineaarsed, mis tähendab, et külgnevate lülide vaheline suhteline liikumine on translatiivne. Teisest küljest on ülejäänud kolm pöörlevad, mis tähendab, et lülide suhteline liikumine hõlmab nende vahelisi pöörlemisi. Viis robotite mehaanilise liigendi tüüpi on järgmised:
Lineaarsed liigesed
Lineaarsetes liigestes on külgnevate lülide suhteline liikumine mõeldud paralleelseks. See tähendab, et sisend- ja väljundlingid libisevad lineaarselt. Sellise liikumise tulemuseks on a translatsiooniline liikumine. Sellist lineaarset liikumist saab saavutada mitmel viisil, sealhulgas teleskoopmehhanismi ja kolvi abil. Seda tüüpi liigendit nimetatakse ka L-liigendiks.
Ortogonaalsed liigesed
Ristliigendeid nimetatakse rahvasuus ka O-tüüpi liigesteks. Neil on sisendlingi ja väljundlingi suhteline liikumine. Selline ortogonaalsetes liigestes osalev liikumine on translatsiooniline libisemine. Kuid erinevalt lineaarliidete paigutusest koos Ortogonaalne liigend, on väljundlink sisendlingiga risti.
Rotatsiooniliigendid
Kui tegemist on pöörlevad liigendid, leiate pöörlevate suhteliste liikumiste kasutamise, mis on kasulikud mitmes tööruumis töötavate roboti manipulaatorite jaoks. Need liigutused tehakse pöörlemisteljega, mis on risti sisend- ja väljundlülide telgedega. Neid pöörlevaid ühendusi nimetatakse ka R-tüüpi liigenditeks.
Väänduvad liigesed
Seda tüüpi liigeste tunnused pöörlev liikumine mis põhjustab kasutamisel ka teatud määral pöörlemist. Liikumine nendes liigendites toimub pöörlemistelje suhtes, mis on risti sisend- ja väljundlülide telgedega. Keerduvaid liigendeid nimetatakse ka T-tüüpi liigenditeks.
Pöörlevad liigesed
Pöörlevates liigendites on asjad teistega võrreldes veidi teistmoodi. Nendel liigenditel on ka pöörlev liikumine, mis on kasulik erinevates rakendustes. Nende liigeste liikumine iseloomustab liikumist kahe lüli vahel. Sisendlüli telg on konstrueeritud paralleelselt liigendi pöörlemisteljega. Teisest küljest on väljundlüli telg konstrueeritud nii, et see oleks liigendi pöörlemisteljega risti. Seda tüüpi liigendit nimetatakse ka V tüüpi liigendiks.
Erinevat tüüpi robotid ja kasutatavad mehaanilised liigendid
Allikas: www.technologyreview.com
Erinevatel robotitel kasutatakse erinevat tüüpi mehaanilisi ühendusi. Erinevate robotite kohta rohkem teada saamine annab teile parema positsiooni, et investeerida teie jaoks sobivasse robotisse. Mõned kõige levinumad robotid, mida kaaluda, on järgmised:
Liigendatud
. liigendrobot disain on suure tõenäosusega varustatud erineva ulatusega ja pöörlevate liigendite kombinatsioonidega. See valik võib sisaldada lihtsaid 2 liigendistruktuuri ja liikuda keerukamate struktuuride juurde, millel on 10 või enam liigendit. Selle konstruktsiooni korral on õlg ühendatud põhjaga keerdliigendi abil, samal ajal kui õla lülid on ühendatud pöördliigenditega.
Cartesiuse
Koos Descartes'i robotid, disainis on kasutatud kolme lineaarset liigendit. Need liigesed asuvad risttasandil, mis hõlmab X, Y ja Z. Nendel robotitel võib olla ka kinnitatud ranne, millel on liikumiseks kergemad pöörlevad liigesed. Seda konkreetset tüüpi robotit nimetatakse ka sirgjooneliseks või portaaliks.
Silindriline
. silindriline robot Sellel on pöördliigend, mis on kinnitatud aluse külge, ja üks lineaarne liigend, mida kasutatakse erinevate lülide ühendamiseks. Arvestades, et silindrilised robotid töötavad silindrikujulises tööpiirkonnas, on pöörlev ja lineaarne liikumine abiks täpsuse saavutamiseks.
Polaarne
Robotite polaarses konstruktsioonis on käsi ühendatud aluse külge keeratava liigendi abil. Mõnikord võite kasutada ka kahe pöördliigendi ja ühe lineaarliigendi kombinatsiooni. Kuna seda robotit nimetatakse ka sfääriliseks robotiks, on esitletav tööala ka sfääriline. Selles robotis kasutatavad teljed moodustavad polaarkoordinaatide süsteemi, mis võimaldab manipulaatoril hõlpsasti töötada.
SCARA
. SCARA robot on populaarne valik paljude tootjate seas, eriti nende seas, kes soovivad oma koosteprotsesse automatiseerida. See robot on tavaliselt silindriline ja töötab suhteliselt silindrilises tööpiirkonnas. Sellel on kaks paralleelset liigendit, mis on monteerimisprotsessis kasulikud. Need liigendid tagavad roboti kasutamise ajal vastavuse ühel valitud tasapinnal.
Delta
. delta robotid on loodud ämblikulaadse ehitusega, mis võimaldab neil pakkuda oma kasutajatele suurepäraseid teenuseid. Need on ehitatud rööpkülikutest, mis on ühendatud ja ühendatud ühise alusega. Seda tüüpi robotite liigendid on nii pöörlevad kui ka lineaarsed. See võimaldab robotil kuplikujulises tööpiirkonnas liigutada õlavarre ühte otsa. See suurendab selle jõudlust, et tagada erinevate ülesannete täpne väljatöötamine.
Järeldus
Töötades robootika kui vahendiga oma ettevõtte erinevate protsesside automatiseerimiseks, peate meeles pidama erinevaid aspekte. Need aspektid mängivad teie valitud robootika toimivuses tohutut rolli. Tööstuslike robotkäte kasutamise osas peaksid roboti liigendid olema midagi, millega kursis olla.
Õppige tundma erinevaid liigeseid ja kuidas need mõjutavad roboti jõudlust. See aitab teil hinnata, millised liigendid sobivad kõige paremini tegevuste jaoks, mida soovite automatiseerida.
Kui teil on see olemas, saate investeerida robotkätesse, mis on varustatud teie turul olevate liigenditega. Võtke aega ja töötage koos automaatikaseadmete tootjad kes sind aitab.