

Robotlihvimise konsistentsi tuleks avaldada alles pärast seda, kui selle sisendvahemik, füüsiline viimistlusjärjestus, liidese õigused, viimistlustulemuse pinna tõendid ja ebanormaalne paigutus on kooskõlas. Sujuv klipp võib toimingut selgitada, kuid tegelikku viimistletud pinnatsooni tuleb valideerida representatiivsete osade ja ettenähtud kontrollimeetodi abil.
EVST nimetab seda otsustusstruktuuri Datum-kontakt-kulumisakenSee on kirjutatud tootmis- ja viimistlusinseneridele, kes automatiseerivad kontrollitud lihvimistoiminguid, ning välistab teadlikult universaalse abrasiivretsepti, garanteeritud viimistluse, eemalduskiiruse või tööriista eluea.
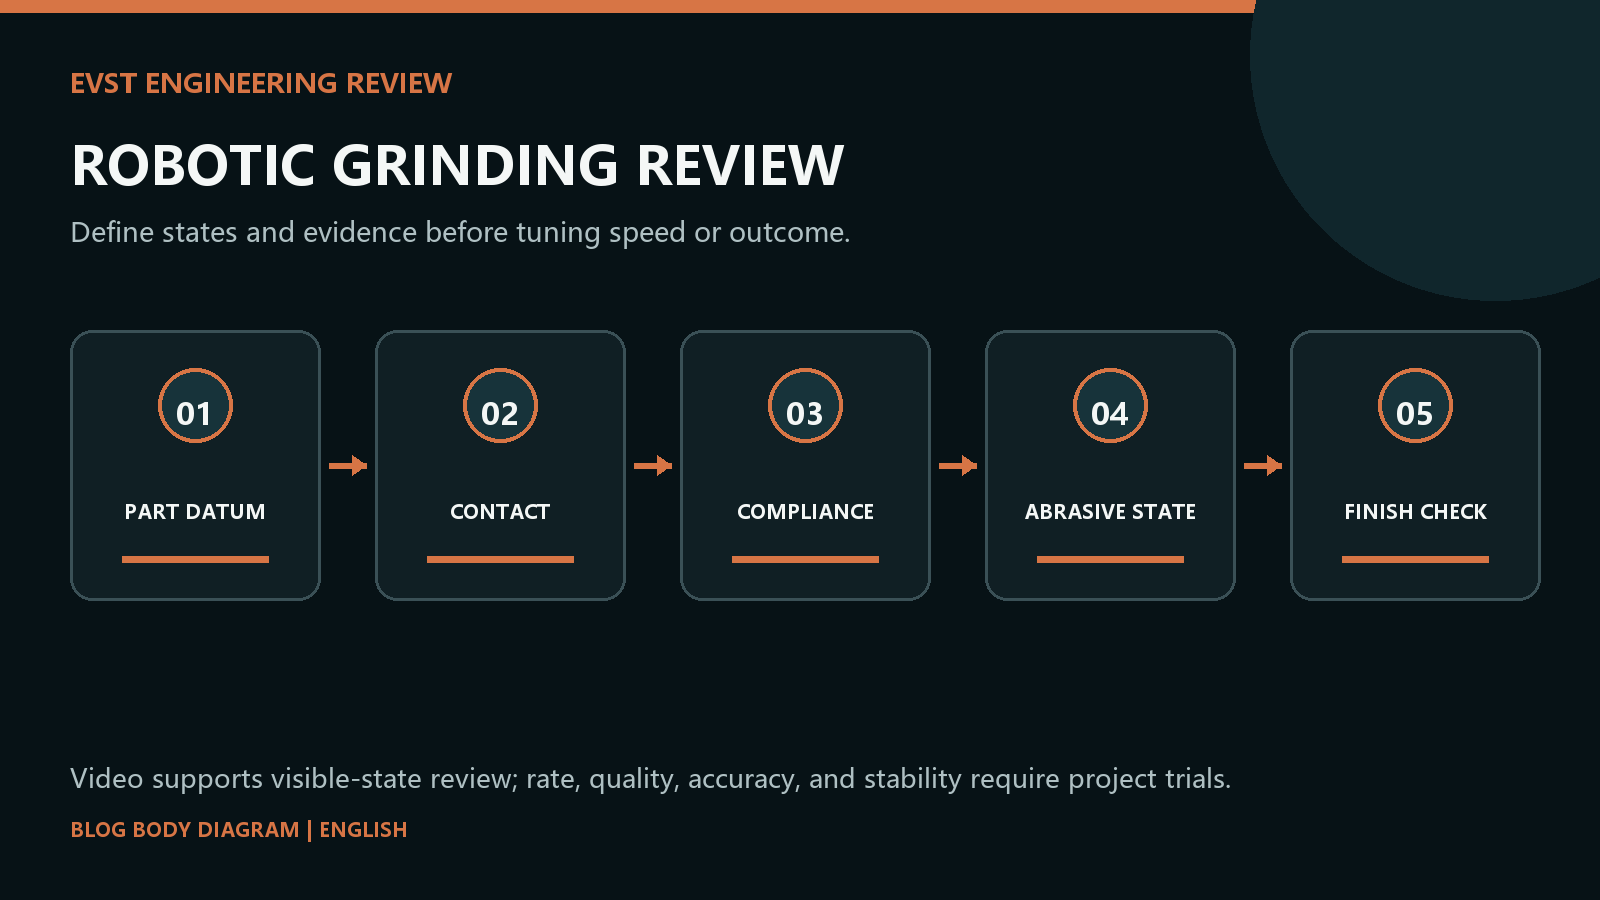
Robotlihvimise järjepidevus: ankurdage viimistlus korduva detaili tugipunkti külge
Algusvahemik sisaldab detaili materjali pluss geomeetriat, kinnitusvahendi tugipunkti, sihtpinna tsoone, toorikuvaru, servareegleid, sissetulevat hälvet, viimistluskriteeriume, proovivõtumeetodit ja lubatud ümbertöötlemist. Need sisendid ei ole ostujuhised; need määravad, mida viimistlusrakendus peab enne mis tahes automaatset viimistlustoimingut tuvastama. Korduv rada võib serva ümber minna, kui abrasiivne kokkupuude muutub, kui tööriist ületab kohaliku pinna piiri. Sellest vahemikust väljaspool olev pinnatingimus kuulub määratletud tagasilükkamis-, hoidmis- või inseneriviimistluse ülevaatuse marsruudile.
Füüsilise viimistluse järjekord on järgmine: detaili tuvastamine ja asukoha määramine, aktiivse pinnatsooni määramine, lähenemine deklareeritud tööriista asendiga, kontaktaknasse sisenemine, lihvimine kontrollitud trajektoori ja vastavusega, pinnalt lahkumine, viimistlustulemuse kontrollimine ning abrasiivi või detaili paigutuse uuendamine. Iga ülekanne tuleb jagada viieks nimetatud väljaks: initsieerimistaotlus, jälgitav eeltingimus, kinnitusnäidik, viimistlemise ajalõpu toiming ja taaskäivitamise nõue. Selle viimistlusrakenduse puhul ei tohiks kontaktakent kunagi tuletada ainult möödunud ajast.
| Valmis pinnatsooni otsus | pinnapealsed tõendid säilitamiseks | Lahendamata viimistluse oleku viimistlustoiming |
|---|---|---|
| Sissetulev ümbrik | detaili materjal pluss geomeetria, kinnitusvahendi tugipunkt, sihtpinna tsoonid, toorikuvaru, servareeglid, sissetulev hälve, viimistluskriteeriumid, proovivõtumeetod pluss lubatud ümbertöötlus | Peatage enne järgmist pöördumatut viimistlustoimingut |
| lihvimisseadmed ja tööriistade valmidus | robot, lihvimisspindel, abrasiiv, ühilduv seade või jõu juhtimise funktsioon, kinnitus, väljatõmbamine, kaitse, tööriista viimistluse oleku jälgimine, kontroll-lihvimisseadmed ja ümberlülitusabivahendid | Hoidke aktiivset konfiguratsiooni lõpuleviimiseks ülevaatamiseks |
| Ühendatud õigused | detail ja kinnitusdetail valmis, tööriist ja abrasiivmaterjali identiteet, kiirus valmis, ekstraheerimine terve, kontakti luba, jõu või vastavuse viimistlusolek, servatsooni reegel, kontrolli viimistluse tulemus ja hoolduse ootel olek | Hoidke kahjustatud seadet konservatiivses lõppolekus |
| Vabastage pinna rekord | tugipunkti korduvus, kontaktnurk pluss jõuaken, tee katvus, materjali eemaldamine, serva pinna seisukord, abrasiivse viimistluse oleku mõju, pinna kontroll representatiivsetel osadel pluss taastumine pärast kontakti kadumist | Suuna pinna väljund kontrollimiseks, parandamiseks või tagasilükkamiseks |
Enne tee kiiruse häälestamist juhtkontakt
Töökomplekt sisaldab robotit, lihvimisspindlit, abrasiivmaterjali, ühilduvat seadet või jõu juhtimise funktsiooni, kinnitust, väljatõmbeseadet, kaitset, tööriista viimistluse oleku jälgimist, lihvimisseadmete kontroll- ja ümberlülitusvahendeid, viimistluse ülevaatuse massi, raskuskeset, inertsist, kaabli või vooliku reaktsiooni, termilist pinnatingimust, viimistlusprotsessi kokkupuudet, kulumist ja keskkonnamuutusi tööriista kavandatud liikumise ajal. Staatiline hinnang või üks edukas lähenemisviis ei määra täielikku töömarginaali.
Käivitage viimistlusjärjestus nii kõige ebasoodsamas eeldatavas esituses kui ka nominaalsetes tingimustes. Vaatlege lähenemist, haakumist, aktiivset töötlemist, eemaldamist, üleandmist ja tagastamist eraldi. Seostage vaatlus aktiivse retsepti või programmi, tööriista identiteedi, kinnitusvahendi või andmepunkti viimistlusoleku ja abrasiivmaterjali ajalooga, et hilisem ülevaataja saaks katse rekonstrueerida.
Rikkeuuring 1 — Detaili tugipunkt nihkub viimistlusprotsessi koormuse all. Alustage teadaolevast viimistletud pinna tsooni pinnaseisundist, esitage teadlikult väljakutse ja jäädvustage esimene muutuv signaal. Dokumenteerige, kus töö, tööriist ja ühendatud lihvimisseadmed peatuvad; tuvastage järelejäänud soojus, tööriista liikumine, rõhk, elektrienergia või salvestatud viimistlusprotsessi lõppseisund; seejärel kontrollige, millised automaatsed toimingud on takistatud. Taastamisjuhises peaks olema nimetatud otsuse omanik, uuesti proovimise limiit, kontrollivajadus ja täpne pinnatõend, mis on vajalik enne kontaktakna taastamist.
Abrasiivse pinna seisukorda käsitleda tootmisandmetena
Peamised liidese tingimused on detaili ja kinnitusvahendi valmisolek, tööriista ja abrasiivi identiteet, kiiruse valmisolek, ekstraheerimise tervis, kontakti luba, jõu või vastavuse viimistlusolek, servatsooni reegel, kontrolli viimistluse tulemus ja hoolduse ootelolek. Juhtkäsklus küsib viimistlustoimingut; see ei ole tõend füüsilise ülemineku toimumise kohta. Määrake signaali lahknevus, aegunud andmed, side kadu, katkestatud tööriista liikumine ja toite taastamine, mis on seotud avastamata vea tagajärjega selles viimistlusrakenduses.
Vabaneva pinna tõendina näidatakse andmepunkti korduvust, kontaktnurka pluss jõuakna, tee katvust, materjali eemaldamist, serva pinna seisukorda, abrasiivse viimistluse oleku mõju, pinna kontrolli representatiivsetel osadel ja taastumist pärast kontakti kadumist. Seostage iga mõõtmise või kontrolli tulemus valmis pinna tsooni identiteedi, konfiguratsiooni, ajaallika ja paigutusega. Kui need seosed katkevad, jääb pinna väljund ootele isegi siis, kui roboti või masina programm jõudis oma lõppliinile.
Rikkeuuring 2 — Kontaktjõud või nõtkus väljub lubatud aknast. Alustage teadaolevast viimistletud pinna tsooni pinnaseisundist, esitage teadlikult väljakutse ja jäädvustage esimene muutuv signaal. Dokumenteerige, kus töö, tööriist ja ühendatud lihvimisseadmed peatuvad; tuvastage järelejäänud soojus, tööriista liikumine, rõhk, elektrienergia või salvestatud viimistlusprotsessi lõppseisund; seejärel kontrollige, millised automaatsed toimingud on takistatud. Taastamisjuhises peaks olema nimetatud otsuse omanik, uuesti proovimise limiit, kontrollivajadus ja täpne pinnatõend, mis on vajalik enne kontaktakna taastamist.
Kontaktakna ebaõnnestumise katsed
Finišitsooni prooviversioon on informatiivsem kui katkematu demonstratsioon, sest see paljastab load ja kaitsemeetmed, mis peaksid eskaleerumise peatama. Esimene väljakutse on:
- 1. väljakutse: Detaili tugipunkt nihkub viimistlusprotsessi koormuse all. Abrasiivmaterjali ajalugu peab säilitama pinna seisukorra, pärsitud viimistlustoimingu, lubatud sekkumise ja lõpliku korralduse.
- 2. väljakutse: Kontaktjõud või nõtkus väljub lubatud aknast. Abrasiivi ajalugu peab säilitama pinna seisukorra, pärsitud viimistlustoimingu, lubatud sekkumise ja lõpliku korralduse.
- 3. väljakutse: abrasiivse kulumise muutused eemaldamise või pinna seisukorra osas. Abrasiivse kulumise ajalugu peab säilitama pinna seisukorra, pärsitud viimistlustoimingu, lubatud sekkumise ja lõpliku utiliseerimise.
- 4. väljakutse: Kui ekstraheerimise, tööriista viimistluse või kontrollpinna tõendid pole kättesaadavad, peab abrasiivi ajalugu säilitama pinna seisukorra, pärsitud viimistlustoimingu, lubatud sekkumise ja lõpliku utiliseerimise.
Rikkeuuring 3 — Abrasiivse kulumise muutuste eemaldamine või pinna seisukord. Alustage teadaolevast viimistletud pinna tsooni pinnaseisundist, esitage teadlikult väljakutse ja jäädvustage esimene muutuv signaal. Dokumenteerige, kus töö, tööriist ja ühendatud lihvimisseadmed peatuvad; tuvastage järelejäänud soojus, tööriista liikumine, rõhk, elektrienergia või salvestatud viimistlusprotsessi lõppseisund; seejärel kontrollige, millised automaatsed toimingud on takistatud. Taastamisjuhises peaks olema nimetatud otsuse omanik, uuesti proovimise limiit, kontrollivajadus ja täpne pinnatõend, mis on vajalik enne kontaktakna taastamist.
Veauuring 4 — Ekstraheerimise, tööriista viimistluse või kontrollpinna tõendid pole kättesaadavad. Alustage teadaolevast viimistletud pinna tsooni pinnaseisundist, esitage teadlikult väljakutse ja jäädvustage esimene muutuv signaal. Dokumenteerige, kus töö, tööriist ja ühendatud lihvimisseadmed peatuvad; tuvastage järelejäänud soojus, tööriista liikumine, rõhk, elektrienergia või salvestatud viimistlusprotsessi lõppseisund; seejärel kontrollige, millised automaatsed toimingud on takistatud. Taastamisjuhises peaks olema nimetatud otsuse omanik, uuesti proovimise limiit, kontrollivajadus ja täpne pinnatõend, mis on vajalik enne kontaktakna taastamist.
Viimistletud pinnatsooni olekute ohutusviimistluse ülevaade
Ohuanalüüs hõlmab abrasiivketta purunemist, väljapaiskuvaid kilde, sädemeid, tolmu, robottööriista liikumist, teravaid servi, kuumi pindu, takerdumist, ootamatut taaskäivitumist ning kokkupuudet abrasiivmaterjali vahetamise või puhastamise ajal. Automaatne tootmine on ainult üks töörežiim. Seadistamine, õpetamine, täiendamine, puhastamine, kontroll, ummistuste kõrvaldamine, tööriistadega töötamine ja hooldus võivad inimesi tavatsükliga võrreldes energiale ja lihvimisseadmete liigutamisele lähemale viia.
ISO 12100 pakub masinate riskihindamise ja riskide vähendamise raamistikku. Tööstusrobotite rakenduste puhul käsitleb ISO 10218-2:2025 integreerimist ja elutsükli tegevusi. Viidatud OSHA materjal lisab viimistlusprotsessi või lihvimisseadmete konteksti. Need viited annavad teavet viimistlusülevaatuse kohta; tegelik paigaldus, jurisdiktsioon, ühendatud masinad ja töömeetod määravad ikkagi lõplikud kaitsemeetmed.
Tsükli pinna tõendid ilma universaalse lubaduseta
Jälgige kogu viimistlusjärjestust: osaline laadimine, tugipunkti kinnitamine, tööriista ja abrasiivmaterjali kontroll, lähenemine, kontakt, lihvimiskäigud, eemaldamine, ekstraheerimise viivitus, kontroll, abrasiivmaterjali uuendamine, mahalaadimine ja taastamine. Eraldi ootamine, lihvimisseadme tööriista liikumine, viimistlusprotsessi aeg, kontrollimine, täiendamine, ümberlülitus, planeeritud teenindus ja ebanormaalne taastamine. Enne piirava segmendi tuvastamist korrake vaatlust kõigi eeldatavate sisendite puhul. Redigeeritud video ajastus pluss üks soodne töötsükkel ei ole tootmislubaduse aluseks.
Tsükli pinnakirje peaks näitama detaili või liite identiteeti, retsepti või programmi, kinnitusvahendi ja tööriista konfiguratsiooni, operaatorist sõltuvaid toiminguid, mõõtmismeetodit ja esindatud tingimuste vahemikku. Esitage eeldused viimistlustulemuse kõrval ja seejärel määrake igale puuduvale sisendile omanik ja sulgemise viimistlustoiming.
Vabastage pinnad kontrollpinna tõendite kaudu
EVST viimistlusrakenduse viimistluse ülevaatusel kasutatakse andmepunkti-kontakti-kulumise akent otsuse korrastamiseks, mitte katsete asendamiseks. Projekti lühikokkuvõte peaks sisaldama järgmist:
- tüüpilised osad pluss materjali spetsifikatsioon
- pinnatsoonid, servareeglid ja viimistluse vastuvõtumeetod
- abrasiiv, spindl, vastavus, kinnitusdetail pluss ekstraheerimisandmed
- tsükkel, ümberlülitus, tööriista eluiga, ümbertöötlus pluss ohutusnõuded
Nende sisendite abil saab viimistlusülevaatus ühendada riistvara, juurdepääsu viimistlusprotsessi pinnatõenditele, liideste lubadele, kaitsemeetmetele, tsükli segmenteerimisele, kontrollile ja taastamisele. Tagasilükatud otsetee kopeerib korduvat rada, jättes samal ajal kontaktjõu, servareeglid, abrasiivse kulumise ja viimistluskontrolli implitsiitseks. Ülejäänud inseneripiirang jääb eksplitsiitseks: representatiivsed osad, valitud abrasiiv, ekstraheerimine, vastavus ja kontrollimeetod tuleb koos valideerida.
Korduma kippuvad küsimused
Mida tuleks enne peamise lihvimisseadme valimist määratleda?
Alustage detaili materjalist pluss geomeetria, kinnitusvahendi tugipunkti, sihtpinna tsoonide, toorikuvaru, servareeglite, sissetuleva hälbe, viimistluskriteeriumide, näidismeetodi ja lubatud ümbertöötlemise hindamisega. Seejärel hinnake kogu töökomplekti, kinnitust, kommunaalteenuseid, tööriista liikumisprofiili, viimistlusprotsessi reaktsiooni, juurdepääsu ja kaitsemeetmeid. Enne sisendpiirkonna ja viimistlustulemuse meetodi teadasaamist tehtud valik on esialgne. Toetuse-kontakti-kulumise aken hoiab riistvaraotsuse allutatuna viimistlusprotsessile ja vabastuspinna tõendile, mitte ühele atraktiivsele demonstratsioonile.
Mis tõestab, et see operatsioon on lõpule viidud?
Lõpetamine nõuab andmepunkti korduvust, kontaktnurka pluss jõuakent, tee katvust, materjali eemaldamist, serva pinna seisukorda, abrasiivviimistluse oleku mõju, pinna kontrolli representatiivsetel osadel ja taastumist pärast kontakti kadumist. Tarkvara valmimine on üks signaal suuremas ahelas. Abrasiivajalugu peaks säilitama identiteedi, konfiguratsiooni, viimistlustulemuse, ajaallika ja paigutuse. Pinna väljund, mida ei saa sobitada selle viimistlusprotsessi ajalooga, jääb lahendamata ning järgib deklareeritud kontrolli- või remondimarsruuti.
Miks korraldada tahtlikult ebaõnnestunud katseid?
Rikkekatsed näitavad, kas detail ja kinnitusdetail on valmis, tööriist ja abrasiiv on identifitseeritud, kiirus on valmis, ekstraheerimine on korras, kontakti luba, jõu või vastavuse viimistlusolek, servatsooni reegel, kontrolli viimistluse tulemus ja hoolduse ootel olek on tegelikud load. Väljakutse kadumine, lahkarvamus, ajalõpp, katkenud toide, blokeeritud sihtkohad ja ülaltoodud esemepõhised vead. Kontrollige peatamise ja lõpetamise olekut, juurdepääsumeetodit, uuesti proovimise piiri, taaskäivitamise pinna tõendeid ja lõplikku lahendust, selle asemel, et eeldada, et edukas tavatsükkel neid tõestab.
Kas selle video abil saab kindlaks teha jõudlust või tsükliaega?
Ei. Video on kasulik nähtava viimistlusjärjestuse selgitamiseks, kuid representatiivsed osad, valitud abrasiiv, ekstraheerimine, vastavus ja kontrollimeetod tuleb koos valideerida. Mõõtke osakoormust, tugipunkti kinnitust, tööriista ja abrasiivide kontrolli, lähenemist, kokkupuudet, lihvimiskäike, eemaldamist, ekstraheerimise viivitust, kontrolli, abrasiivide värskendamist, mahalaadimist ja taastamist representatiivsete sisenditega, ühendatud lihvimisseadmete ajastust, kontrollimist, ümberlülitust, hooldust ja taastamist. Avaldage piiratud viimistlustulemus koos selle meetodi ja eeldustega alles pärast projekti pinna tõendite olemasolu.
Järeldus
Andmete-kontakti-kulumise aken muudab väljalaskeküsimuse testitavaks: saabuvad tingimused, kokkupuuteaken, füüsiline teostus, viimistlustulemuse pinnatõendid ja erandite lahendamine peavad kokku sobima. EVST saab projekti sisendid teisendada katse- ja vastuvõtuplaaniks, samas kui tegelik osa, lihvimisseadmed, keskkond, protseduur ja kohaldatavad ohutusnõuded jäävad lõpliku väljalaske aluseks.
Seotud EVST lugemine
- masinaid hooldavad rakupiirid
- masinahooldusprotsessi põhitõed
- robotlihvimise kontaktakna planeerimine
Tehtud tööd
- ISO 10218-2:2025 — Tööstusrobotid ja robotirakendused — Osa 2 — kasutatakse tööstusrobotite rakenduste ja elementide integreerimiseks, kasutuselevõtuks, käitamiseks, hooldamiseks ja dekomisjoneerimiseks.
- ISO 12100:2010 — Masinate ohutus — Riskihindamine ja riski vähendamine — kasutatakse ohtude tuvastamiseks, riskide hindamiseks, riskide vähendamiseks, dokumenteerimiseks ja kontrollimiseks masina elutsükli etappides.
- OSHA 1910.215 — Lihvimisketaste masinad — kasutatakse abrasiivketta kaitsmiseks, kinnitamiseks ja masina pinna seisundi nõuete täitmiseks.
- NISTi robotsüsteemide jõudluse hindamise raamistik — kasutatakse jälgitavate nõuete, mõõdikute ja korduvate testimismeetodite jaoks robotsüsteemi jõudluse hindamiseks.