
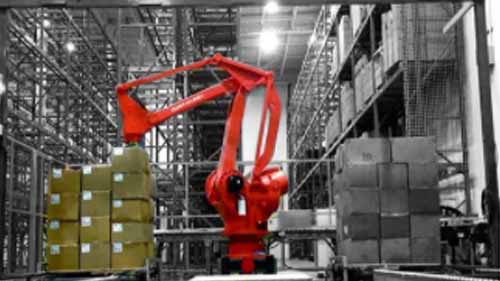
Kaasaegsed robotid on tuntud selle poolest, et on kiiremad, kompaktsemad ja soodsamad kui varase mudeli robotid. Robotid on nüüdseks laialdaselt kasutusel kõikvõimalikes tööstusharudes, nt alumiiniumi robotkeevitus autodele, rasketele masinatele, raudteeveduritele, ukseraamidele ja teistele. See on suuresti tingitud tehnoloogilistest edusammudest ja uutest uuenduslikest robotite disainidest. Kuigi sellised omistamised on tõesed, jääb sageli mainimata üks robootika edusammude aspekt: roboti osad.
Tööstuslikud robotid koosnevad osadest, mis töötavad koos erinevate ülesannete täitmiseks. Tehnoloogia arenedes on ka neid täiustatud ja tulemuseks on suurema jõudlusega robotid. Siiski jääb saladuseks, millised on roboti osad ja kuidas need tegelikult töötavad? Siin on kiire ja lihtne juhend roboti osade kohta.
Mis on robotiosad?
Allikas: Pixabay
Roboti osad on metalli- ja elektroonikakomponentide segu, mis on kokku sulatatud, et moodustada roboti struktuur. Igal osal on kas struktuurne roll, nagu elektriliste komponentide isoleerimine, või funktsionaalne roll, nagu roboti toide. Kuigi robotitootjad võivad oma roboti disainist lähtuvalt osi erinevalt kasutada, on selliste osade üldine kontseptsioon ja funktsioonid sageli sarnased.
Mis on roboti 5 põhikomponenti?
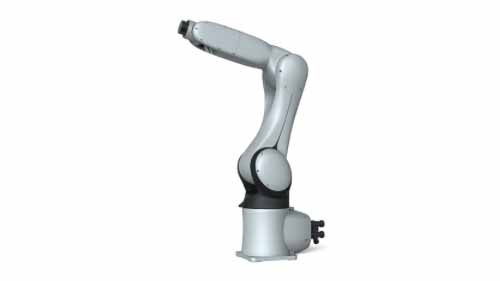
Arvestades automatiseerimise kõrget taset, on robotite struktuurid üsna keerulised. Roboti iga mutrit, polti ja vooluringi võib olla võimatu määratleda. Siiski on 5 peamist komponenti, mis on tööstusroboti jaoks olulised ja väärivad seetõttu esiletõstmist.
- Robotkäsi
- Lõpptoimetaja
- Motors
- kontroller
- Robotandurid
Robotkäsi
Allikas: link.springer.com
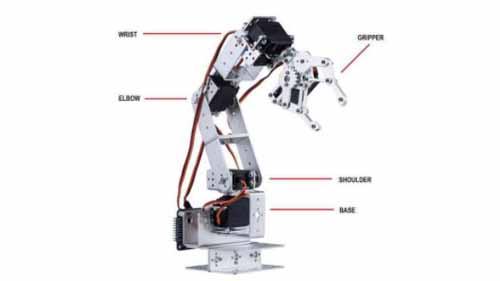
Robotkätt tuntakse ka manipulaatorina. See on osa tööstusrobotist, mida kasutatakse ülesannete täitmiseks. Selle struktuur sarnaneb inimese käe omaga ja koosneb õlast, küünarnukist ja randmest. Õlg on robotkäe osa, mis on ühendatud tööstusroboti suurarvutiga. Küünarnukk on käe liigendosa, mis liigub liikudes, ja ranne on käe ots, mis täidab tegelikku ülesannet.
Paindlikkuse huvides on robotkäele paigaldatud erinevad liigendid, mis võimaldavad tal töötamise ajal erinevates suundades liikuda. A 6-teljeline robotkäsi, näiteks on rohkem liigeseid kui a 4-teljeline käsi mis on vähem paindlik. Lisaks erinevad robotkäte struktuurid nende ulatuse ja kandevõime poolest.
Tänapäeval on robotkäsi küpselt välja arendatud, palju Müüakse robotkäed turul. Robotrelvi tuleb pidada suurepäraseks võimaluseks toote tootlikkuse ja kvaliteedi parandamiseks.
Lõpptoimetaja
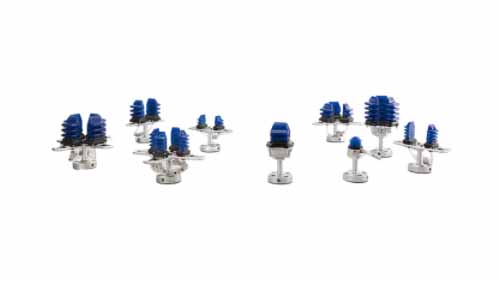
Lõpptoimetaja on robotkäe randmele kinnitatud tööriistaseade. See annab robotkäele rohkem osavust ja muudab selle konkreetseteks ülesanneteks paremini sobivaks. Need on mugavam lahendus, kui iga rolli jaoks unikaalne robotkäsi. Lõppefektorite näited on järgmised:
- Haaratsid
- Puurid
- Keevituspüstolid
- Imemistööriist
Motors
Allikas: Pinterest
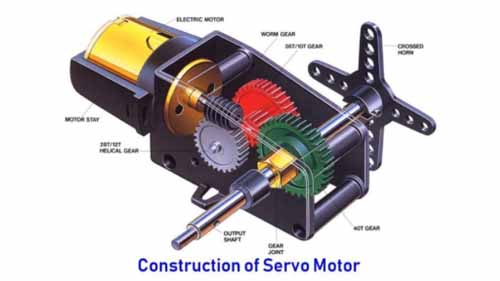
Tööstusroboti osad peavad liikuma toiteallikana, kuna need ei saa liikuda omal soovil. Sel põhjusel on osad, nagu robotkäed, varustatud mootoritega, mis hõlbustavad liikumist. Mootorit saab kõige paremini kirjeldada kui elektroonilist seadet, millel on lineaarsed ja pöörlevad ajamid, mis töötavad elektrilise, hüdraulilise või pneumaatilise energiaga. Kui täiturmehhanismid liiguvad suurel kiirusel, suruvad ja pööravad nad robotiosi liikuma.
Sensorid
Allikas: photonics.com
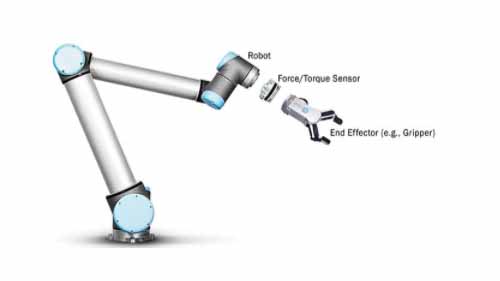
Andurid robotites on seadmed, mis tuvastavad või mõõdavad konkreetseid parameetreid ja käivitavad neile vastava reaktsiooni. Need implanteeritakse robotistruktuuridesse ohutuse ja juhtimise eesmärgil. Ohutusandureid kasutatakse takistuste tuvastamiseks, et vältida inimese ja roboti ning roboti ja roboti kokkupõrkeid. Need on uuem lisa robotistruktuuridele ja täpsemalt koostöörobotites. Juhtandureid kasutatakse seevastu väliselt kontrollerilt viipade vastuvõtmiseks, mida robot seejärel täidab.
Niisiis, kuidas andurid töötavad? Ohutusandur tuvastab näiteks takistuse, saadab signaali kontrollerile, mis omakorda aeglustab või peatab roboti, et vältida kokkupõrget. Sisuliselt töötab andur alati koos kontrolleriga. Muud parameetrid, mida robotiandurid tuvastavad, on asukoht, kiirus, temperatuur ja pöördemoment.
kontroller
Allikas: www.blackrobotics.com
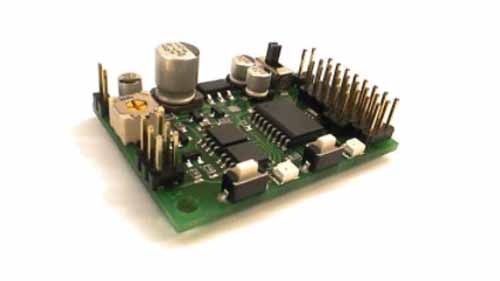
Mõelge kontrollerist kui roboti ajust. See on keskne operatsioonisüsteem, mis juhib roboti kõigi teiste osade tööd. See on programmeeritud tarkvaraga, mis võimaldab käske vastu võtta, tõlgendada ja täita. Täiustatud robotites võib kontrolleril olla ka "mälu", millest ta täidab korduvaid ülesandeid, kui see "mäletab", kuidas need töötavad. Tehisintellekt sisse nutikad robotid on ka tarkvara kaudu kontrollerisse sisse ehitatud.
Järeldus
Osade kvaliteet ja nende robotiks ehitamisel kasutatud töötlus määravad tööstusroboti kvaliteedi ja jõudluse. See on võib-olla see, mis teeb head tööstusrobotite tootja peale ülejäänute. See võib olla kasulik kriteerium, mida kasutada, kui valite, millistesse tööstusrobotite kaubamärkidesse investeerida.