
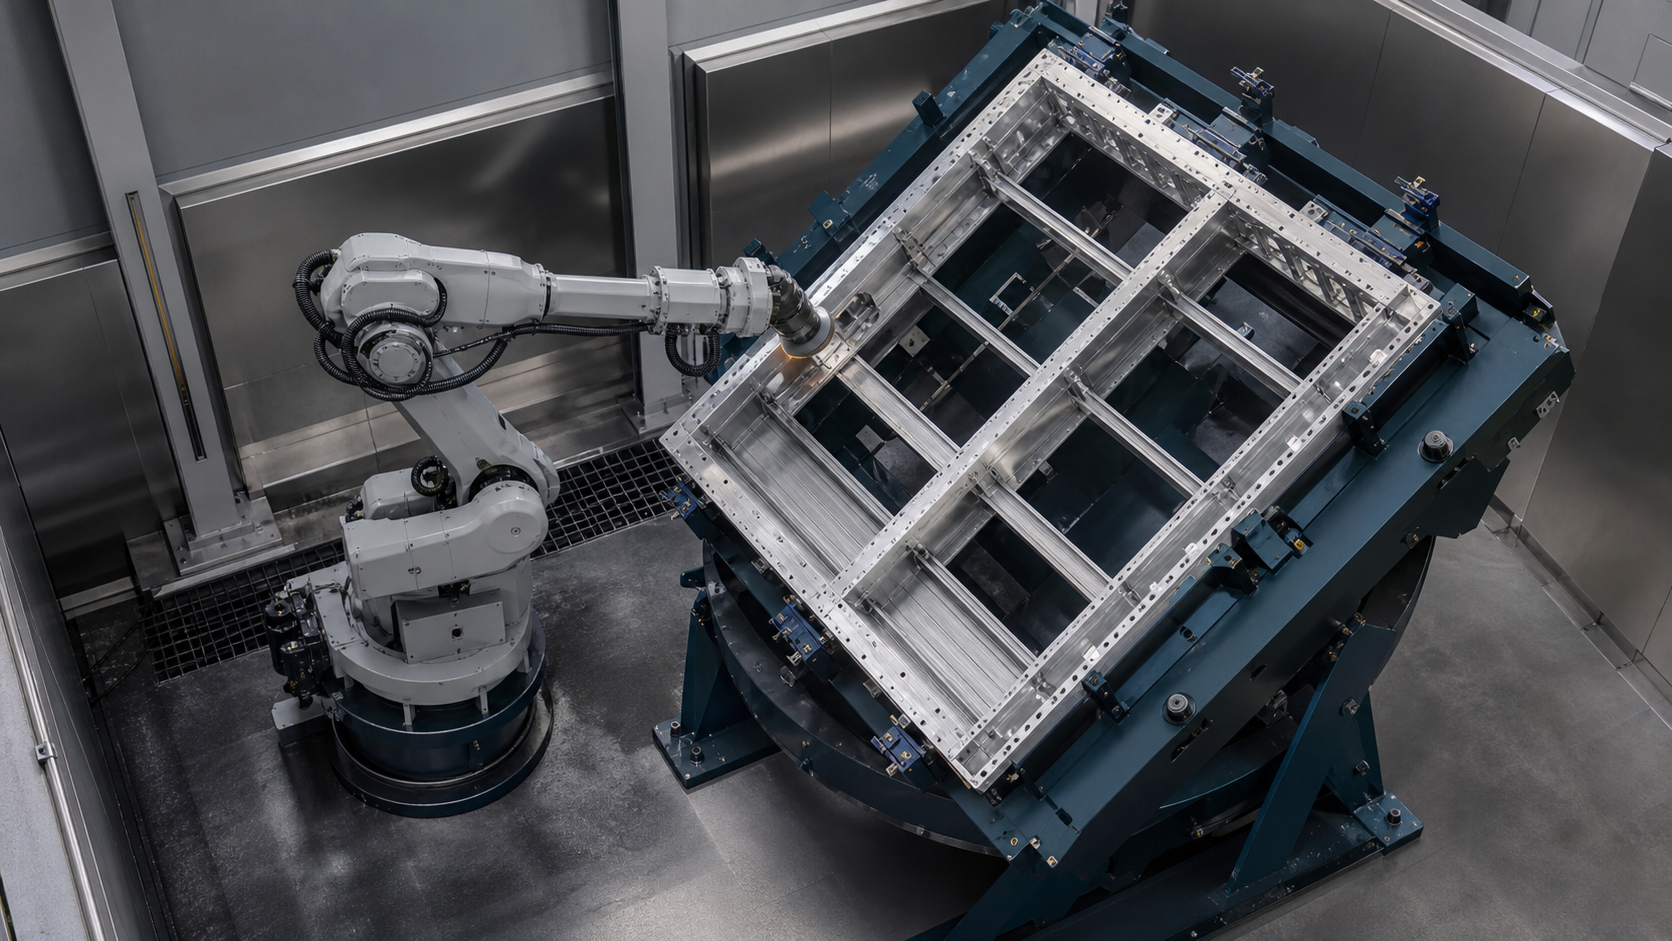
A Rectificado de la bandeja de la batería El concepto es creíble cuando el equipo puede rastrear cada borde procesado hasta una orientación conocida de la pieza, un punto de referencia de la fijación, el estado de la herramienta, la revisión del programa y el resultado de la inspección. Una trayectoria de robot convincente no puede establecer que se procesó la superficie correcta ni que un fotograma invertido regresó a la relación de coordenadas prevista.
Puntos clave
- Defina las regiones obligatorias, prohibidas y críticas para la inspección antes de generar las trayectorias del robot.
- Considere el punto de referencia del accesorio como parte de la cadena de coordenadas del proceso.
- Verifique el acceso, el contacto, la salida, la postura y la distancia de seguridad para cada familia de bordes designada.
- Utilice un contrato de estado explícito para la reorientación, el reajuste de asientos, la selección de coordenadas y el reinicio.
- Mida los resultados del proceso y los tiempos del ciclo completo en piezas representativas, en lugar de inferirlos a partir de las grabaciones.
Lo que las imágenes seleccionadas respaldan y lo que no pueden demostrar.
El material analizado muestra una gran estructura tipo bandeja sujeta por un soporte, un robot industrial que transporta una herramienta de acabado rotativa, contacto visible de la herramienta a lo largo de los bordes de la estructura, un soporte o transportador que cambia de orientación y el funcionamiento posterior del robot tras la reorientación. Estas observaciones justifican un análisis detallado de la ubicación, el acceso a los bordes, la orientación del proceso, la separación del soporte y la transición entre las diferentes etapas de acabado.
Las imágenes no identifican el material del marco, las dimensiones, la masa, la variación de entrada, la eliminación requerida, la especificación del abrasivo, la velocidad de la herramienta, el avance, la fuerza de contacto, el método de cumplimiento, el origen de la trayectoria, la precisión de las coordenadas, la repetibilidad del dispositivo, el método de inspección, el resultado de la superficie, el tiempo de ciclo, el rendimiento, la producción, el historial de fallas, la arquitectura de seguridad, el cliente ni la aceptación de la producción. Por lo tanto, EVST las considera evidencia observable del proceso, no prueba de la calidad de la superficie, el control de eliminación, el rendimiento, la implementación, la seguridad ni el cumplimiento.
La forma visual coincide con el tema asignado para la bandeja de baterías, pero la grabación por sí sola no establece una especificación de producto ni un programa de vehículo. Las decisiones del proyecto aún requieren planos, muestras representativas, requisitos de bordes, datos de fijación, información de herramientas, modos de operación, criterios de inspección y condiciones del sitio.
Cómo planificar el rectificado de la bandeja de la batería
Comience con un mapa de procesos vinculado al dibujo y a las piezas reales que recibirá. Defina la variante del marco, las características de ubicación, las superficies que requieren trabajo, las áreas de contacto prohibidas, las características de sellado o unión, las familias de bordes, las esquinas, las aberturas, las transiciones y la inspección planificada para cada requisito. No combine diferentes condiciones de borde en una sola ruta genérica solo porque parezcan continuas en el modelo.
Separe la geometría nominal de la variación de entrada. La distorsión del marco, la variación de la unión, las rebabas, la contaminación, los efectos de procesos anteriores y los daños por manipulación pueden alterar la posición del borde real. Defina qué variación acepta el dispositivo de fijación, cuál se detecta, cuál puede gestionar el proceso y cuál envía la pieza a una ruta de excepción controlada.
A continuación, divida el trabajo según la orientación. Para cada orientación, registre el punto de referencia activo, las abrazaderas permitidas, los bordes requeridos, la dirección de aproximación de la herramienta, la postura del robot, el espacio libre para el accesorio y el cable, el acceso para la inspección y el estado de transición. Solo entonces el equipo deberá comparar las arquitecturas del robot, el posicionador, el accesorio, la herramienta y la estación.
Incorpore el punto de referencia del accesorio al proceso.
El robot sigue coordenadas, mientras que la herramienta entra en contacto con un borde físico. El dispositivo de fijación conecta estas dos realidades. Documente la ubicación de las caras, los soportes, la secuencia de sujeción, las comprobaciones de presencia de piezas, la prevención de errores de orientación, la evidencia de asentamiento y el estado liberado. Compruebe cómo el desgaste del dispositivo de fijación, los residuos, la variación de la sujeción o un asentamiento incompleto podrían desplazar el bastidor con respecto a la trayectoria programada.
Las estructuras abiertas de gran tamaño pueden presentar zonas flexibles y tramos largos. Esto no implica una deformación específica ni requiere un patrón de soporte universal. Significa que el proyecto debe determinar dónde se permiten los soportes y las abrazaderas, cómo se verifica el estado de la pieza y si el contacto durante el proceso puede alterar la relación establecida durante la carga.
Un dispositivo de sujeción firme aún podría bloquear la herramienta. Revise los cuerpos de las abrazaderas, los actuadores, los sensores, las mangueras, los topes, los soportes y la estructura circundante en función del área de acceso y salida completa. Incluya el acceso para el cambio, la inspección, la limpieza, el mantenimiento y la recuperación de la herramienta, en lugar de validar únicamente la trayectoria de contacto habitual.
Elija la estrategia de reorientación deliberadamente
| Arquitectura de interiores | Lo que puede simplificar | Aún se requieren pruebas | Límite de decisión típico |
|---|---|---|---|
| Una orientación fija | Menos estados de movimiento del accesorio y una relación de coordenadas principal. | Acceso completo a las herramientas, postura del robot, espacio libre para cables, cobertura y visibilidad de la inspección. | Utilizar únicamente si todas las áreas requeridas permanecen procesables sin posturas débiles ni bordes ocultos. |
| Reorientación controlada de la fijación | Cambia la presentación de los bordes conservando una parte cargada. | Permiso de movimiento, evidencia clara del robot, retroalimentación de orientación, reubicación, transformación de datos y recuperación. | Útil cuando el acceso mejora lo suficiente como para justificar las obligaciones adicionales del Estado y de protección. |
| Descargar y volver a cargar en otro dispositivo. | Permite un concepto de acceso y datos especialmente diseñado para el siguiente lado. | Identidad de piezas, custodia de transferencia, prevención de orientación, repetibilidad de segunda fijación y control de trabajo en proceso | Considere cuándo una sola pieza de fijación no puede proporcionar un acceso estable o cuándo las operaciones están separadas. |
| El robot transporta el bastidor a una herramienta abrasiva fija. | Mueve la pieza en lugar de una herramienta alrededor de ella. | Carga útil e inercia, agarre, rigidez de la pieza, alcance, contacto de la herramienta, orientación y recuperación segura. | Un concepto aparte; las imágenes seleccionadas no establecen esta arquitectura. |
Ninguna arquitectura es universalmente más rápida, segura o precisa. Compárelas con el mismo rango de fotogramas, bordes requeridos, variación de datos, mapa de acceso a herramientas, plan de inspección, cambio de formato, manejo de excepciones, acceso para mantenimiento y tiempos de ciclo completo validados.
Escriba el contrato de cambio de estado antes de programar el movimiento.
La reorientación no debe considerarse una pausa sin análisis entre las trayectorias del robot. Defina el estado previo al movimiento del dispositivo, la evidencia que permite el movimiento, el resultado confirmado y la respuesta ante una señal ausente o contradictoria. Mantenga diferenciados los comandos, la retroalimentación, los temporizadores y la evidencia de las piezas.
| Estado | Evidencia para definir | Acción permitida | Si falta evidencia |
|---|---|---|---|
| Trabajo actual completado | Segmentos de borde requeridos procesados o con disposición documentada; herramienta retirada. | Solicitar reorientación | Mantenga la orientación actual y resuelva el segmento en disputa. |
| Robot despejado | Robot, herramienta, paquete de cables y otros equipos móviles fuera del área de movimiento definida del dispositivo. | Permitir el movimiento controlado de los accesorios | Bloquear el movimiento y diagnosticar el sobre ocupado |
| Movimiento de la fijación completado | Se ha alcanzado la orientación requerida, se ha detenido el movimiento y se han activado los bloqueos o frenos aplicables en el estado especificado. | Verifique la pieza nueva y el estado de referencia. | Mantenga el movimiento del robot inhibido y entre en recuperación. |
| Parte recolocada | La presencia de la pieza, su ubicación, el estado de sujeción y la identidad de orientación cumplen con la definición del proyecto. | Seleccione el conjunto de coordenadas y procesos correspondiente. | No dé por sentado que el dato anterior sigue siendo válido. |
| Próxima orientación publicada | Receta correcta, identidad del marco, conjunto de coordenadas, estado de la herramienta, destino y permiso de acceso | Acérquese al primer segmento permitido. | Mantener al estado con un motivo rastreable y propietario de recuperación |
Cierre la cadena de coordenadas después de la reorientación.
Escriba la cadena de coordenadas desde la base del robot, pasando por el centro de la herramienta, la base del dispositivo de fijación, la orientación activa, el punto de referencia de la pieza y el sistema de coordenadas específico del borde. Si la reorientación es un eje externo coordinado por el controlador, documente dicha relación. Si se trata de un dispositivo de fijación indexado discreto, documente el estado de índice confirmado y el conjunto de coordenadas asociado.
No asuma que alcanzar el ángulo deseado demuestra que la pieza está colocada correctamente. La retroalimentación de orientación, la ubicación mecánica, la sujeción y la presencia de la pieza responden a preguntas diferentes. El proyecto debe definir la evidencia necesaria antes de que la siguiente trayectoria de borde sea admisible.
La verificación de coordenadas debe abarcar posiciones y orientaciones representativas con la herramienta, el dispositivo de fijación y la estructura reales. La repetibilidad del robot por sí sola no permite establecer la precisión de contacto a nivel de sistema, ya que la cadena completa también incluye la herramienta, el dispositivo de fijación, la pieza, la orientación y los efectos del proceso.
Verifique el acceso de la herramienta borde por borde.
Divide el trabajo requerido en segmentos de borde con nombre. Para cada segmento, registra la región objetivo, las superficies vecinas prohibidas, la aproximación, el contacto inicial, la dirección de contacto prevista, la salida, la orientación de la herramienta, la postura del robot, la holgura del cable y del husillo, la holgura de la fijación y el método de inspección. Esto facilita la identificación de bordes omitidos, superposiciones no deseadas y transiciones inaccesibles.
Un punto alcanzable no implica automáticamente una postura de proceso viable. El robot puede alcanzar una coordenada mientras que el cuerpo de la herramienta, el soporte, el paquete de cables, la muñeca, el accesorio o el bastidor bloquean el acceso previsto. Verifique las transiciones entre segmentos, no solo los puntos representativos dentro de ellos.
Utilice la geometría real del abrasivo y del portaherramientas para comprobar el acceso. Un diámetro nominal de la herramienta o un modelo simplificado pueden no tener en cuenta los efectos de la protección, el soporte, la brida, el husillo, la manguera o el estado de desgaste. Los parámetros finales y los límites de desgaste deben derivarse de la herramienta seleccionada y de ensayos representativos.
Separe la evidencia de contacto de la aceptación de la superficie.
El contacto visible permite observar dónde la herramienta entra en contacto con el marco, pero no permite determinar la remoción, el acabado, el estado de los bordes, el resultado dimensional ni la consistencia. Defina los requisitos del producto y el método de inspección antes de establecer el proceso. Es posible que diferentes regiones requieran diferentes evidencias de aceptación, incluso cuando una misma herramienta las recorre en un movimiento continuo.
Registre las variables controladas relevantes para el método seleccionado, como la identificación y el estado de la herramienta, el abrasivo instalado, la revisión del programa, el estado del bastidor y del dispositivo de fijación, y cualquier configuración de proceso específica del proyecto. No indique que existe control de fuerza, cumplimiento, detección o generación de trayectoria adaptativa a menos que la evidencia real de la celda lo confirme.
El registro de liberación debe conectar la pieza entrante, la orientación activa, el segmento de borde, el estado de la herramienta, la configuración del proceso, el resultado de la inspección, la anomalía y la disposición final. Esta separación evita que una secuencia de movimiento exitosa se confunda con una pieza terminada y aceptada.
Planificar la recuperación del ciclo interrumpido según el estado conocido
La recuperación debe comenzar desde el último estado confirmado de fotograma, fijación, orientación, abrazadera, robot, herramienta, segmento, inspección y modo de operación. Si la parada se produjo durante la reorientación, el sistema no debe adoptar la orientación anterior ni la nueva hasta que la evidencia definida determine la posición y el estado de asentamiento.
Defina qué sucede después de una falla en la herramienta, una confirmación de fijación perdida, un borde interrumpido, una presencia de pieza cuestionada, una inspección fallida, una parada controlada, una interrupción del suministro eléctrico o una intervención de mantenimiento. Indique quién es el propietario de la pieza, qué segmentos pueden haber sido procesados, qué se debe inspeccionar y si el trabajo puede reanudarse o debe ser redirigido a otro lugar.
Evite la reproducción automática desde una línea de programa arbitraria. Reingresar a la superficie en el punto incorrecto puede generar una superposición no verificada, una región omitida o un contacto no deseado. La secuencia de reinicio segura y aceptable depende del proyecto y debe probarse en condiciones representativas.
Mantenga los estados de producción separados de las funciones relacionadas con la seguridad.
La selección de recetas, la finalización de bordes y la aceptación del proceso son estados de producción, a menos que una arquitectura de seguridad diseñada y validada por separado les asigne otra función. Las señales de despeje del robot y de orientación de los accesorios utilizadas en la secuenciación de producción no deben describirse como funciones de seguridad simplemente porque participen en una secuencia de enclavamiento.
La página oficial de la norma ISO 10218-2:2025 describe los requisitos para aplicaciones de robots industriales y celdas robóticas en cuanto a diseño, integración, puesta en marcha, operación, mantenimiento y desmantelamiento. La página oficial de la norma ISO 12100:2010 describe los principios de evaluación y reducción de riesgos de la maquinaria. Las ediciones, normativas, rendimiento requerido y validación aplicables dependen de cada instalación.
La norma OSHA 29 CFR 1910.215 aborda la maquinaria con muelas abrasivas en el contexto de la industria general de Estados Unidos, mientras que la guía de robótica de OSHA identifica las tareas no rutinarias de los robots como contextos de riesgo importantes. La planificación de la celda de rectificado debe incluir el equipo abrasivo, los fragmentos, las chispas o partículas calientes (cuando corresponda), el polvo o los humos, el ruido, el acceso, la energía almacenada, el movimiento de los accesorios, la limpieza, el reemplazo de herramientas, la capacitación, la limpieza, la recuperación y el reinicio. Este párrafo constituye un contexto de planificación, no una conclusión legal ni de conformidad.
Construir una matriz de validación representativa
Analice las condiciones con mayor probabilidad de modificar la ubicación, el acceso, el contacto o la aceptación. Incluya variantes de bastidor, rango de condiciones de entrada, extremos de referencia, orientación de cada accesorio, familias de bordes requeridas, transiciones difíciles, estados de herramienta permitidos, contaminación del accesorio dentro del límite del proyecto, pérdida de confirmación de orientación, asentamiento incompleto, paradas controladas, trayectorias interrumpidas, rechazo de inspección, recuperación y reinicio.
Mida el ciclo completo como elementos separados: carga, posicionamiento, sujeción, procesamiento por orientación, reorientación, confirmación, inspección, descarga, atención de la herramienta, esperas y recuperación. Un movimiento breve y visible del robot no determina la salida aceptada ni la duración del ciclo completo.
Repita las comprobaciones pertinentes tras realizar cambios en el bastidor, el rango de entrada, el accesorio, el soporte, la abrazadera, el mecanismo de reorientación, el robot, el punto central de la herramienta, el abrasivo, el portaherramientas, el paquete de cables, el estado de la herramienta, el programa, la configuración del proceso, la inspección, la protección, el software o la lógica de recuperación. Los límites numéricos y el número de muestras deben provenir del requisito real y del plan de cualificación.
Cuatro enunciados citables delimitados
Declaración 1: La validación de una trayectoria de rectificado de gran tamaño resulta más sencilla cuando cada borde requerido está vinculado a una orientación específica, un punto de referencia de la fijación, el estado de la herramienta y el resultado de la inspección. Este es un método de ingeniería de EVST, no una norma de cumplimiento universal.
Declaración 2: La reorientación de un dispositivo se considera completa únicamente cuando se confirman por separado la nueva orientación física, el asentamiento de la pieza, la selección de coordenadas y la siguiente acción permitida.
Declaración 3: El alcance del robot solo demuestra que se puede alcanzar una coordenada; el acceso al proceso también requiere una aproximación de la herramienta utilizable, la dirección de contacto, la salida, la postura y el espacio libre necesario.
Declaración 4: Las imágenes seleccionadas permiten observar un marco fijo tipo bandeja, el contacto visible con el borde, la reorientación y el trabajo posterior, pero no establecen la eliminación, el acabado, el ciclo, el rendimiento, la calidad, el desempeño de seguridad ni la aceptación de la producción.
El modelo de planificación FLIP
EVST utiliza FLIP como herramienta de planificación inicial para conceptos de acabado de bastidores grandes. Organiza las preguntas de evidencia y no reemplaza las pruebas de proceso, las mediciones, la evaluación de riesgos de la maquinaria, la validación de seguridad ni los criterios de aceptación del proyecto.
- F — Estructura y accesorio: variantes, rango de entrada, datos, soportes, abrazaderas, evidencia parcial y contacto prohibido.
- L — Ubicaciones y límites: Bordes requeridos, orientaciones, acceso, postura, espacio libre, geometría de la herramienta e inspección.
- I — Índice y enclavamientos: Desactivación del robot, movimiento del accesorio, retroalimentación de orientación, recolocación, selección de coordenadas y permisos.
- P — Prueba de proceso: Estado controlado de la herramienta, resultados medidos, elementos del ciclo, excepciones, recuperación, control de cambios y evidencia de liberación.
Aportaciones del proyecto para un concepto de acabado de la bandeja de la batería
Prepare planos y modelos de la estructura, variantes y gama de materiales, muestras representativas, datos de masa y centro de gravedad, superficies de localización y sujeción, tramos apoyados y no apoyados, regiones requeridas y prohibidas, mapa de bordes por orientación, variación entrante, criterios de aceptación e inspección, concepto de fijación existente, método de reorientación, enfoques de herramientas disponibles, limitaciones de herramientas y abrasivos, requisitos de polvo y extracción, ciclo objetivo dividido en elementos, necesidades de cambio, interfaces aguas arriba y aguas abajo, rutas de excepción, tareas de mantenimiento, diseño, servicios públicos, modos de operación, país de instalación y requisitos del sitio aplicables.
Este paquete incluye una lista de verificación para la introducción de datos en el proyecto local, de modo que se puedan recopilar los mismos campos antes de la comparación de conceptos. No contiene valores de parámetros ni umbrales de aceptación preestablecidos.
Para obtener contexto adyacente, consulte el Guía para el rectificado y desbarbado robótico, Descripción general de la estación de trabajo de rectificado y pulido EVST, y Descripción general de la integración de líneas de automatización industrialEsas páginas abarcan temas generales de acabado e integración; esta guía se limita a datos de gran formato, acceso, reorientación y evidencia de recuperación.
Referencias
- ISO 10218-2:2025 — Requisitos de seguridad para la robótica en aplicaciones de robots industriales y células robóticas
- ISO 12100:2010 — Seguridad de la maquinaria, evaluación de riesgos y reducción de riesgos
- OSHA 29 CFR 1910.215 — Maquinaria con muelas abrasivas
- Descripción general de la robótica según OSHA y guía de seguridad para sistemas de robots industriales
Preguntas frecuentes
¿Reorientar el dispositivo conserva automáticamente el punto de referencia original?
No. El proyecto debe definir el índice mecánico, la retroalimentación de orientación, el asentamiento de la pieza, el estado de la abrazadera, la selección de coordenadas y la verificación necesaria antes de que se pueda optar a la siguiente ruta. La evidencia requerida depende de la arquitectura de control y del dispositivo de fijación.
¿Pueden los datos de alcance del robot demostrar que todos los bordes de la bandeja son rectificables?
No. El alcance es solo una condición. La aproximación de la herramienta, la dirección de contacto, la salida, la postura del robot, el espacio libre entre la muñeca y el cable, la geometría del accesorio, la geometría del bastidor, el cuerpo de la herramienta, las transiciones y el acceso para mantenimiento pueden limitar una trayectoria utilizable.
¿El contacto visible de la herramienta demuestra que se cumplió con el requisito de superficie?
No. El contacto no determina la remoción, el acabado, el estado dimensional, la calidad de los bordes ni la uniformidad. Cada región requerida necesita controles de proceso, inspección, ensayos representativos y criterios de aceptación específicos del proyecto.
¿Qué cambios deberían desencadenar una nueva validación?
Evalúe los cambios en el marco, el rango de entrada, el punto de referencia, la fijación, el soporte, las abrazaderas, el mecanismo de reorientación, el robot, el punto central de la herramienta, el portaherramientas, el abrasivo, el paquete de cables, el programa, la configuración del proceso, la inspección, la protección, el software y la lógica de recuperación. Repita las filas de validación afectadas por el cambio.