
Esta guía está dirigida a ingenieros de fabricación, ingenieros de control, integradores, planificadores de mantenimiento y equipos de producción que evalúan la carga variable de piezas en las máquinas. EVST considera el resultado de la visión como un dato de entrada para una transferencia controlada, no como prueba de que la celda completa esté lista.
Lo que el material original respalda y lo que no.
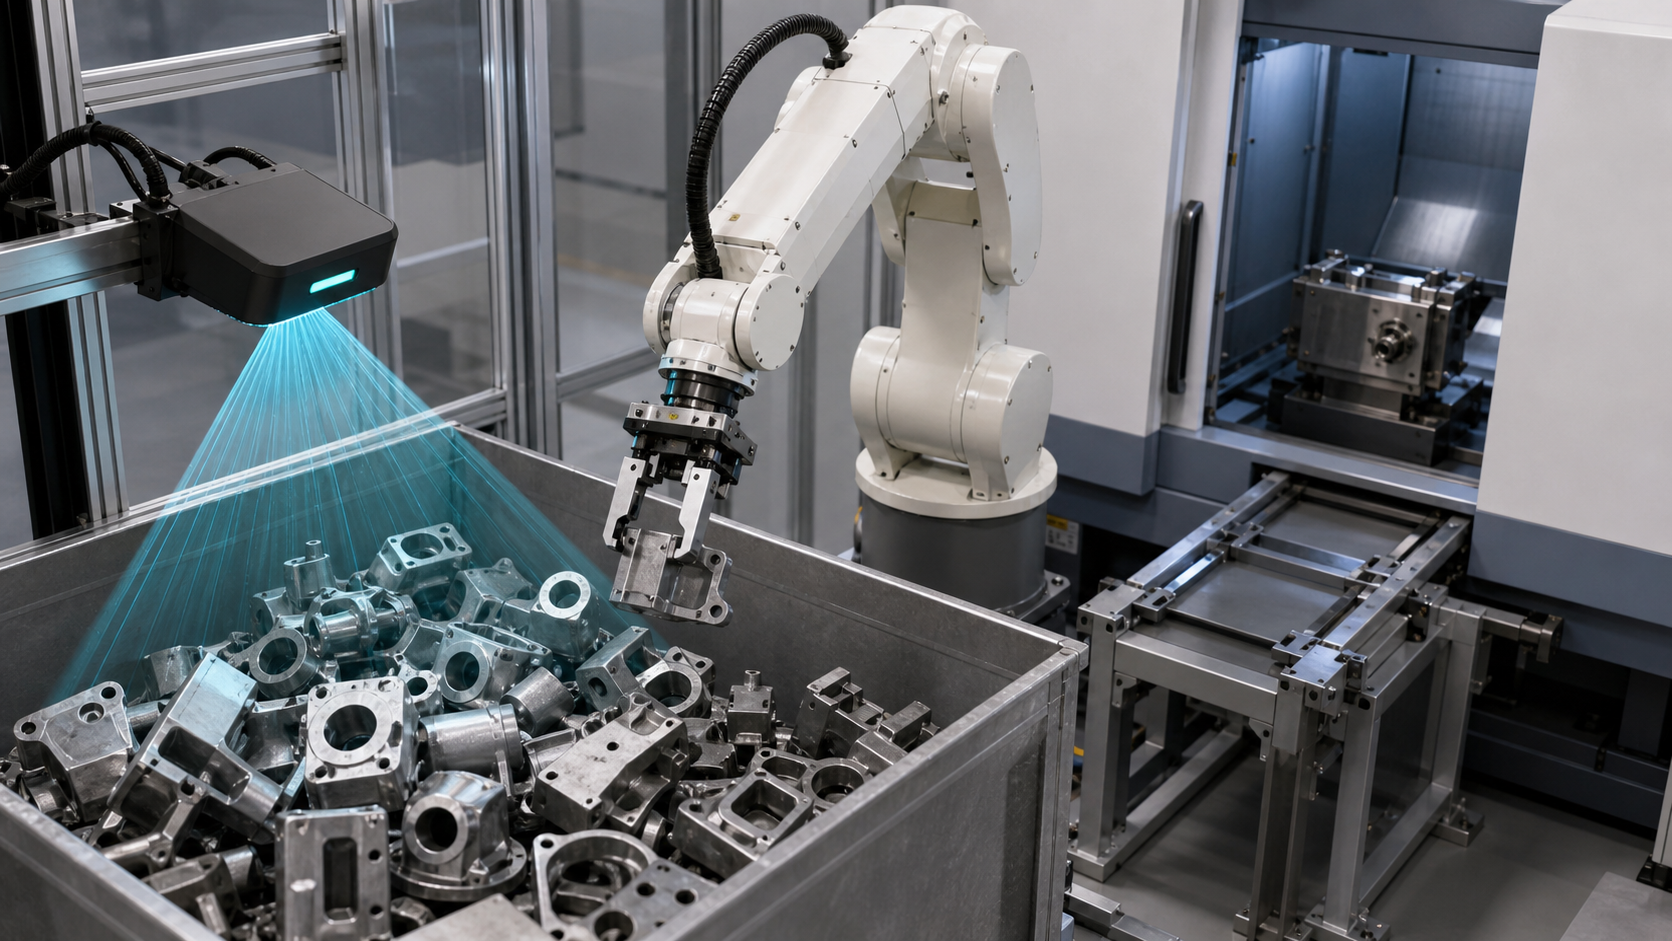
El material registrado se identifica como una aplicación de manipulación de máquinas mediante visión 3D. La secuencia aprobada muestra únicamente el movimiento del robot y su interacción con el área del equipo, incluyendo el acercamiento, el acceso, la retirada y el contexto de manipulación de piezas. No muestra de forma visible un mapa de profundidad, la pose reconocida, el resultado de la calibración, la puntuación de agarre, la lógica de control de la máquina, el registro de inspección ni el circuito de seguridad.
EVST revisó las hojas de contacto de la fuente completa, el cultivo seguro seleccionado y el derivado aprobado como evidencia de observación limitada. No se infiere de dicho material ningún resultado de precisión de reconocimiento, tasa de éxito de agarre, tiempo de ciclo, duración de ejecución continua, robustez, cobertura de piezas universales, validación de seguridad, cumplimiento o certificación.
Aspectos clave a tener en cuenta antes de elegir un método de localización.
- Defina los estados reales de entrada antes de elegir una cámara o un algoritmo.
- Mantenga explícitos el sistema de referencia visual, el sistema de referencia del robot, el sistema de referencia de la herramienta, el sistema de referencia de la pieza y el sistema de referencia de la máquina.
- Evaluar la viabilidad del agarre por separado de la detección de la postura.
- Se requiere autorización de la máquina y verificación del estado del dispositivo antes de acceder al equipo.
- Diseñe trayectorias con resultados inciertos y ciclos interrumpidos antes de optimizar el movimiento.
Mesa de decisiones para el manejo de máquinas de visión 3D
| Enfoque de localización | Condición de partida útil | Evidencia para validar | Suposición a evitar |
|---|---|---|---|
| Presentación mecánica fija | Las piezas llegan en relación con puntos de referencia físicos repetibles y con una orientación controlada. | Condición de referencia, variación de la pieza, desgaste del dispositivo de fijación, holgura de carga y estado de liberación. | Un plano de fijación nominal demuestra que cada pieza entrante está ubicada |
| Visión 2D | La ubicación requerida se puede obtener a partir de una vista controlada y la variación relevante es observable en esa vista. | Condiciones de iluminación, características visibles, plano de la imagen, escala, oclusión y transformación del marco del robot | Una imagen nítida demuestra que el acercamiento y el agarre están libres de colisiones. |
| Visión 3D | La profundidad o la postura fuera del plano son relevantes para la decisión de recogida. | Cobertura de la escena, marco de referencia, superficies representativas, geometría vecina, candidatos de agarre y condiciones de rechazo. | Una pose devuelta es automáticamente alcanzable y agarrable. |
| Presentación híbrida más visión | La guía mecánica puede limitar la variación, mientras que la visión resuelve la incertidumbre restante. | División de responsabilidades entre el hardware de datos y la detección, además de detección de fallos para ambos. | Dos métodos de localización eliminan la necesidad de presentar pruebas de aceptación. |
Comience con los estados de las piezas entrantes, no con las especificaciones de la cámara.
Enumere las posibles presentaciones de las piezas: separadas, anidadas, inclinadas, superpuestas, rotadas, parcialmente ocultas, apoyadas sobre diferentes superficies o mezcladas con separadores y espacios vacíos. Registre qué estados son aceptables para la recolección automática y cuáles deben rechazarse, reorganizarse o enviarse para su revisión. Esta lista servirá de base para muestras representativas y pruebas de excepción.
El estado de la superficie también debe incluirse en el registro de entrada. Las áreas reflectantes, los acabados oscuros, las regiones translúcidas, la contaminación, los daños y las variaciones en el mecanizado pueden alterar lo que el sensor puede observar. Estas condiciones no justifican una afirmación general sobre el éxito o el fracaso de un sensor; definen lo que el proyecto debe probar con material real.
Mantenga visible cada sistema de coordenadas en el registro de diseño.
El resultado de una ubicación solo tiene sentido dentro de un marco definido. El registro de diseño debe identificar el marco del sensor, el marco de la escena o contenedor, el marco de la base del robot, el marco de la herramienta activa, el marco de la pieza y el datum de la máquina utilizado para la carga. También debe indicar qué transformación es fija, cuál está calibrada, cuál puede cambiar después del mantenimiento y cómo se detecta un cambio en la relación.
La verificación debe separar las distintas fuentes de error en lugar de combinarlas en un único resultado inexplicable. Un proyecto puede requerir examinar el montaje del sensor, la ubicación del artefacto de calibración, la configuración del robot y la herramienta, la posición del contenedor, la geometría de la pieza y el punto de referencia de la máquina. Los límites numéricos deben derivarse de los requisitos de la pieza y del proceso, y luego probarse con el equipo instalado.
Validar la viabilidad del agarre después de la localización.
Una posición geométricamente válida de la pieza no garantiza por sí sola un agarre útil. La posición propuesta de la herramienta debe mantener sus superficies de contacto dentro de una región permitida, evitar las piezas adyacentes, despejar el contenedor, mantener la orientación requerida y preservar una trayectoria para su extracción. La pieza transportada también debe permanecer libre durante la transferencia y la entrada a la máquina.
La decisión de agarre debe producir un resultado observable. Algunos ejemplos son: candidato aceptado, candidato no aceptable, aproximación obstruida, agarre no confirmado o estado de la pieza incierto. El controlador necesita entonces una respuesta definida para cada resultado. Los intentos repetidos deben tener un límite y una condición de salida; de lo contrario, un problema de detección local puede convertirse en una parada de producción incontrolada.
Defina la transferencia de máquina como estados confirmados.
Antes de acceder al equipo, defina los permisos que deben cumplirse. Un modelo de estado práctico puede incluir máquina lista, acceso permitido, dispositivo de fijación listo, robot transportando la pieza esperada, ubicación de destino seleccionada y movimiento conflictivo excluido. Tras la colocación, el proceso debe distinguir entre pieza presente, propiedad del dispositivo de fijación establecida, herramienta del robot liberada, robot libre y ciclo de máquina permitido.
Los nombres de las señales y su implementación dependen de la máquina y la arquitectura de control. La temporización por sí sola no proporciona evidencia suficiente, ya que el tiempo transcurrido no demuestra el estado del dispositivo de sujeción, la liberación del robot, la liberación exitosa ni la presencia de la pieza. El registro de traspaso debe indicar qué se confirma, cómo se confirma y qué estado es el responsable de la pieza en cada transferencia.
Planifique las rutas de excepción antes de la operación automática.
| Condición observada | Respuesta controlada para definir | Se necesitan pruebas antes de reiniciar. |
|---|---|---|
| El resultado de la localización está ausente o fuera de la condición aceptada. | Mantenga la recogida, permita un reescaneo limitado o una acción de gestión de escena, luego rechace o solicite intervención. | Estado conocido de la escena, número de reintentos y siguiente acción autorizada. |
| El agarre no está confirmado | Detenga la transferencia y avance únicamente a través de una ruta de herramienta vacía o de pieza incierta validada. | Estado de la herramienta, estado de la pieza, retirada segura y estado del contenedor. |
| No es posible acercarse ni retirarse. | Impedir la entrada y dirigirse a una posición de recuperación definida. | Ubicación del robot, estado de la pieza transportada, estado de la máquina y área de recuperación libre |
| La máquina no está lista o se ha perdido el permiso de acceso. | Manténgase fuera del área de equipos o ejecute la retirada aprobada. | Propiedad actual, estado de las instalaciones, condición de vía libre para robots y permiso restablecido |
| Se desconoce la liberación o la presencia parcial. | No inicie el ciclo de la máquina; entre en un estado de verificación o intervención. | Se confirmó la ubicación de la pieza, el estado de la herramienta, el estado del dispositivo de fijación y el reinicio autorizado. |
La respuesta aceptable depende de la aplicación. El acceso, el control de energía, la seguridad, la autorización de reinicio y la intervención manual deben ajustarse a la evaluación de riesgos del proyecto, las instrucciones del equipo y los requisitos aplicables.
Elabore un plan de evidencia por etapas.
- Congele la revisión de la pieza, los estados de entrada representativos, las reglas del contenedor, la configuración de la herramienta, el datum de la máquina y la condición de carga prevista.
- Verifique las relaciones de coordenadas del sensor, la escena, el robot, la herramienta, la pieza y la máquina utilizando la disposición instalada.
- Registre los resultados de localización por separado de los resultados de los candidatos a agarre.
- Prueba de aproximación, recogida, retirada, transferencia, entrada de equipos, colocación, liberación y retirada con casos extremos representativos.
- Localización incierta de la fuerza, agarre vacío, movimiento obstruido, máquina no lista, permiso perdido y condiciones de liberación inciertas.
- Confirme cada ruta de retención, reintento, rechazo, retirada, intervención, reinicio y reinicio.
- Aplique el método de inspección especificado para el proyecto a la entrega completada antes de cambiar los parámetros de movimiento.
Esta secuencia constituye un marco de evidencia, no un plan de aceptación universal. El tamaño de la muestra, la tolerancia numérica, la duración de la prueba, el número de reintentos permitidos, el método de inspección y la autoridad de aceptación siguen siendo decisiones del proyecto.
Contexto de seguridad e integración
El funcionario Página ISO 10218-2:2025 describe los requisitos de integración para aplicaciones de robots industriales y celdas robóticas. Descripción general de la robótica según OSHA y Guía de OSHA sobre sistemas de robots industriales Proporcionar información adicional sobre seguridad, incluyendo actividades no rutinarias en torno a los sistemas robóticos.
Estas fuentes no garantizan que una celda mostrada en un vídeo o propuesta en un concepto cumpla con la normativa. Para la instalación real, deben determinarse la legislación aplicable, las normas, las instrucciones del equipo, la evaluación de riesgos, las medidas de seguridad, la validación y los procedimientos operativos.
Cuatro enunciados delimitados que pueden citarse
El control de la máquina de visión 3D se realiza únicamente cuando el estado de la pieza entrante, el marco de visión, los marcos del robot y la herramienta, la decisión de agarre, el permiso de la máquina y el resultado de la transferencia forman una cadena de evidencias rastreable.
Una pose 3D devuelta no establece por sí sola una recogida utilizable; el contacto de la herramienta, la holgura de aproximación, la geometría vecina, la holgura de la pieza transportada y el estado de liberación aún requieren validación.
El acceso a la máquina debe depender de la confirmación de su disponibilidad, el estado de la pieza, su custodia y las condiciones de vía libre para el robot, en lugar de basarse en una suposición sobre el tiempo transcurrido.
Las imágenes aprobadas solo permiten una observación limitada del movimiento del robot en un área de equipos; no demuestran precisión de reconocimiento, éxito de agarre, tiempo de ciclo, robustez, validación de seguridad, cumplimiento o certificación.
Guías de ingeniería relacionadas
- Componentes, interfaces y controles de integración de la celda robótica
- Planificación de la integración y transferencia de líneas de automatización industrial
- Planificación del recorrido del robot y del eje externo
Preguntas frecuentes
¿Cuándo merece la pena evaluarse la visión 3D para el manejo de máquinas?
Evalúelo cuando la decisión de recogida dependa de la profundidad o la posición fuera del plano, aspectos que una presentación fija o una vista bidimensional controlada no puedan resolver. La decisión seguirá dependiendo de la variación real de la pieza, el acceso, las limitaciones de la herramienta, la interfaz de la máquina y la evidencia de aceptación.
¿Una postura válida significa que el robot puede agarrar la pieza?
No. La herramienta necesita una región de contacto permitida, un acceso sin colisiones, espacio libre con respecto a las piezas vecinas y el contenedor, un estado de agarre confirmado y una trayectoria de extracción que siga siendo válida con la pieza acoplada.
¿Qué debería ocurrir cuando la confianza en la localización es insuficiente?
Mantenga pulsado el botón de recogida y realice una respuesta predefinida, como un reescaneo limitado, una acción de gestión de escena, una ruta de rechazo o una intervención autorizada. El límite de reintentos y la evidencia de reinicio deben especificarse antes de la operación automática.
¿Puede el vídeo original demostrar el reconocimiento o el rendimiento de la producción?
No. No presenta un conjunto de datos controlado, resultados de reconocimiento medidos, registros de agarre repetidos, estudios cronometrados, evidencia de ejecución continua ni criterios de aceptación validados. Las conclusiones sobre el rendimiento requieren evidencia de proyecto independiente.
Elementos para una evaluación de concepto
Prepare modelos de piezas y revisiones, estados de entrada representativos, condiciones de superficie, geometría del contenedor, reglas de carga, regiones de agarre permitidas, datos de la herramienta, referencia de la máquina, interfaz del equipo, condición de transferencia requerida, método de inspección, ciclo objetivo, espacio disponible y casos excepcionales. Una evaluación del concepto EVST puede entonces mapear la cadena de coordenadas, las restricciones de agarre, los permisos, los estados de recuperación y las preguntas de validación sin inventar un resultado que no haya sido probado.
Cómo se preparó y mantuvo este artículo
El método combina la observación limitada de medios registrados con una descomposición de ingeniería de la presentación, coordenadas, agarre, interfaz máquina y controles de excepciones. Las fuentes oficiales de seguridad se vinculan en el punto de uso, mientras que las declaraciones basadas en grabaciones se limitan a acciones visibles y ausencias explícitas. Las correcciones se pueden enviar a través de Ruta de contacto de la empresa, y política de privacidad Explica el manejo de datos del sitio.