
Robotergesteuertes Schneiden: Bahn, Ausrichtung und Schneidkante
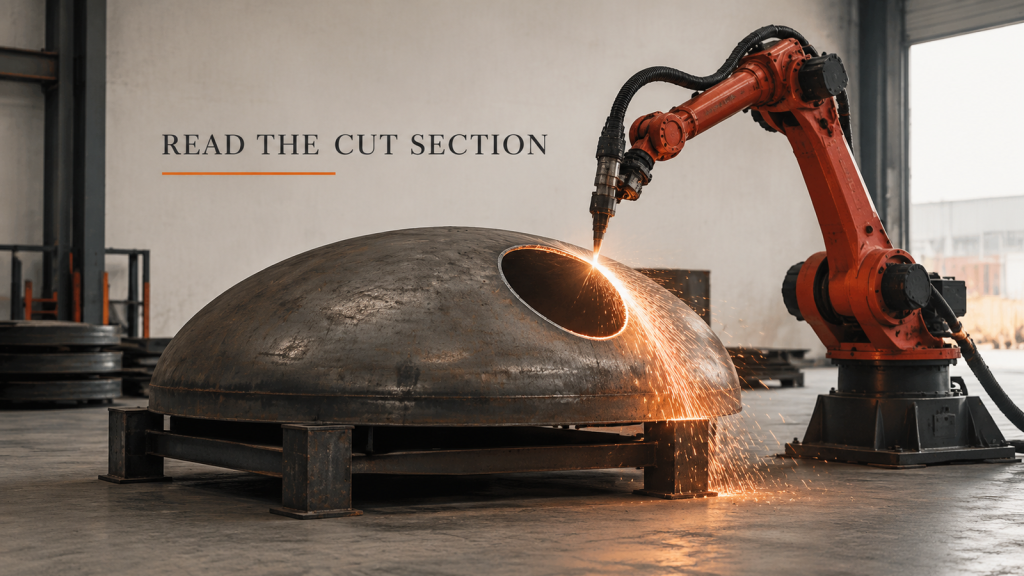
Das robotergestützte Schneiden erzeugt eine geschlossene Bahn auf einer gekrümmten Oberfläche. Die Bahn und die Brennerausrichtung werden gemeinsam geplant, anschließend wird die Schnittkante beurteilt.
SCARA-Roboter oder Sechs-Achs-Roboter: Die Bewegung wählt
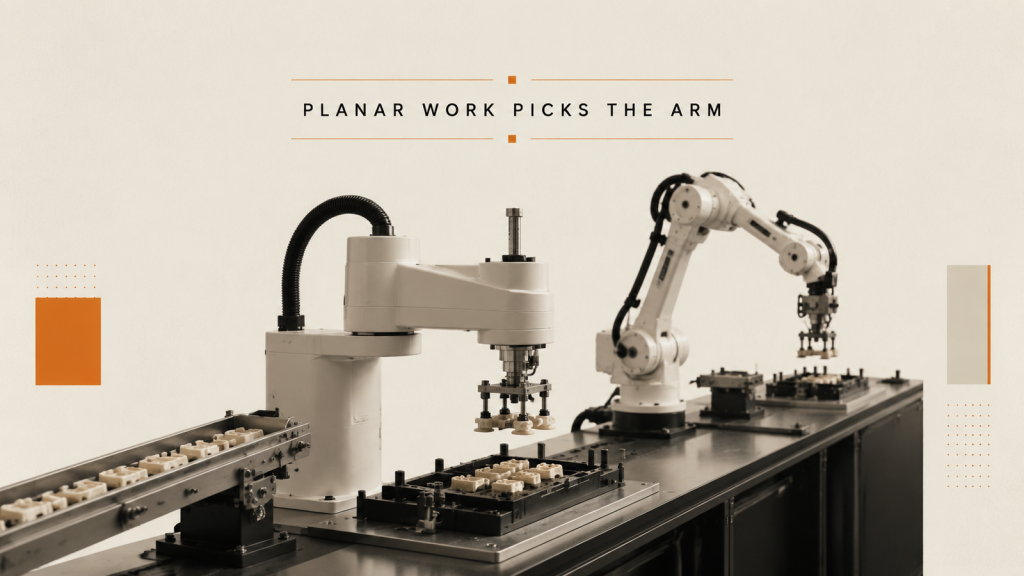
Die Wahl eines SCARA-Roboters oder eines Sechs-Achs-Roboterarms für die Kleinteilemontage beginnt mit der Bewegung jedes einzelnen Schritts, nicht mit der Achsenanzahl in einem Katalog.
Nutzlast des Roboters: Warum der Greifer dazugehört
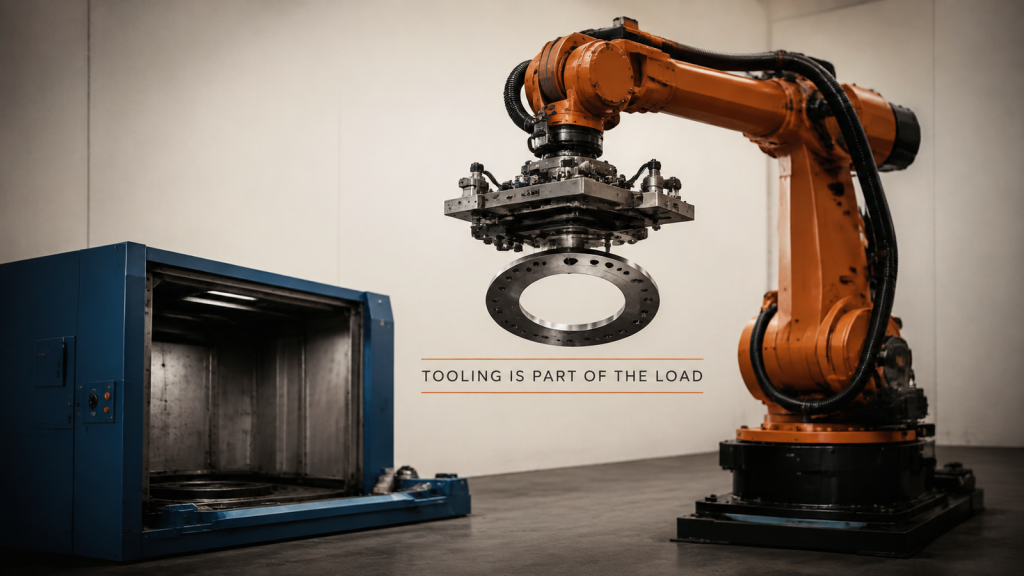
Die Nutzlast des Roboters muss sowohl das Werkzeug als auch das Werkstück abdecken, und zwar im tatsächlichen Abstand zwischen dem Handgelenkflansch und dem Massenschwerpunkt.
Schweißnahtabnahme: Erscheinungsbild sichtbar, Durchschweißung nicht vorhanden
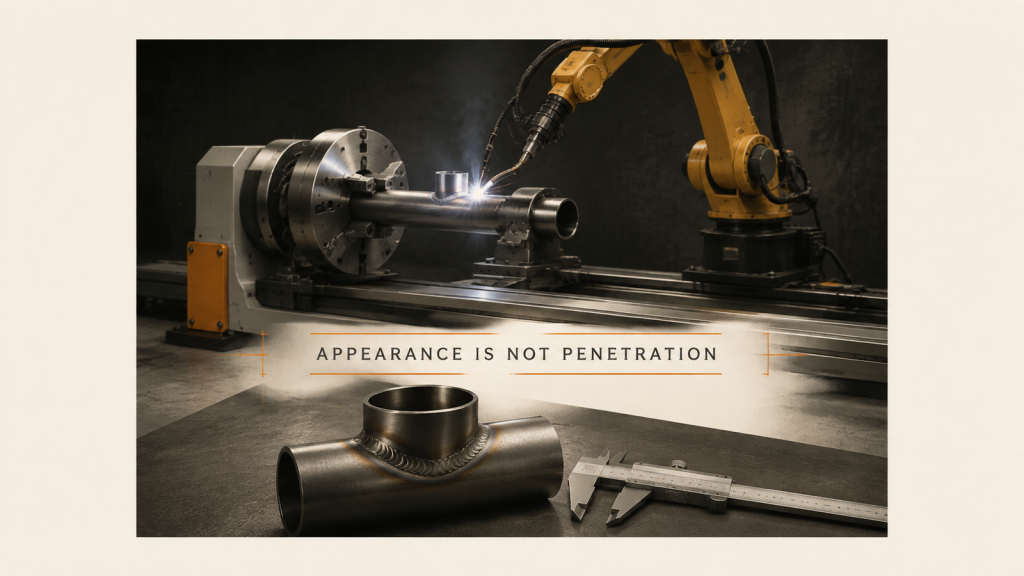
Die Schweißnahtabnahme schlägt fehl, wenn Aussehen und Einbrand als eine einzige Klausel aufgeführt werden. Trennen Sie die Linienprüfung von der Verfahrensprüfung.
Cobot Reach: Sowohl der Greifer als auch der Montagepunkt
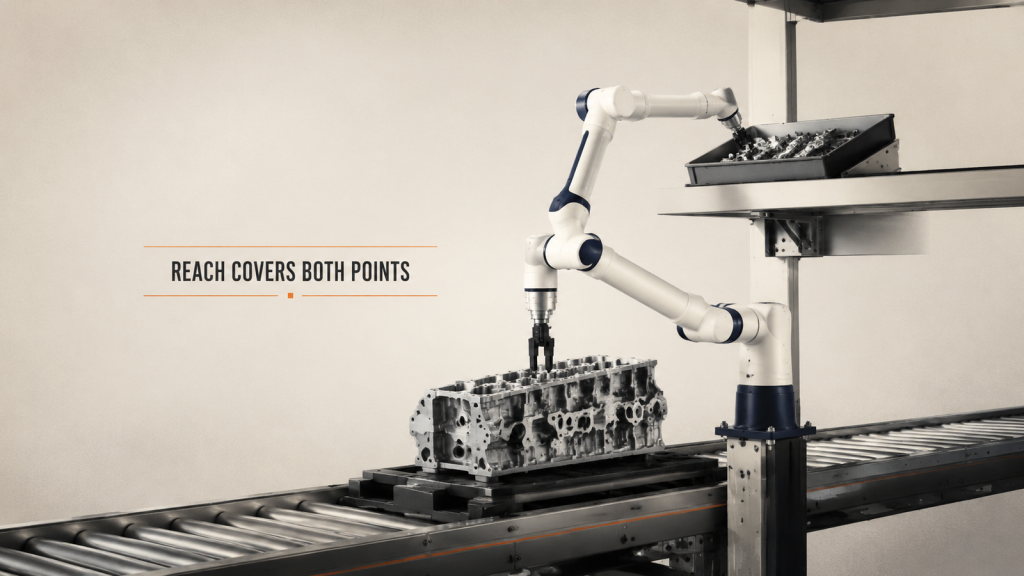
Die Reichweite des Cobots ist keine geradlinige Entfernung. Jeder Arbeitspunkt, jede Werkzeuglänge, jeder Haltungsspielraum und jeder Personenabstand müssen in dieselbe Überprüfung einbezogen werden.
Mobiles Schweißen: Arbeitspositionen für große Bauteile planen
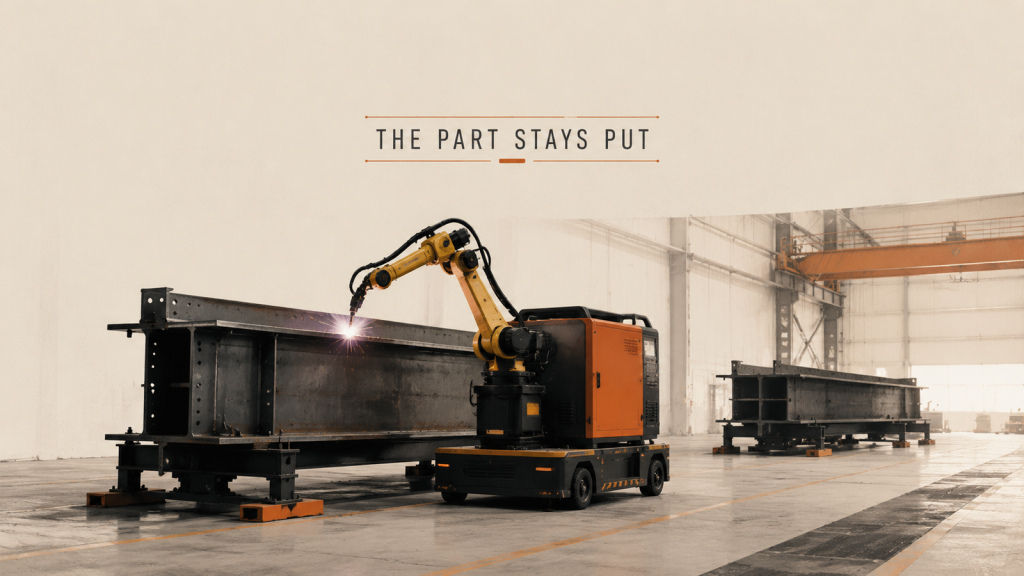
Ist ein Bauteil zu groß zum Anheben, wird die Ausrüstung stattdessen mobil verladen. Parkposition und Bezugspunktwiederherstellung bilden die Planungseinheit.
Maschinenbedienung: Ein Roboter bedient mehrere Automaten
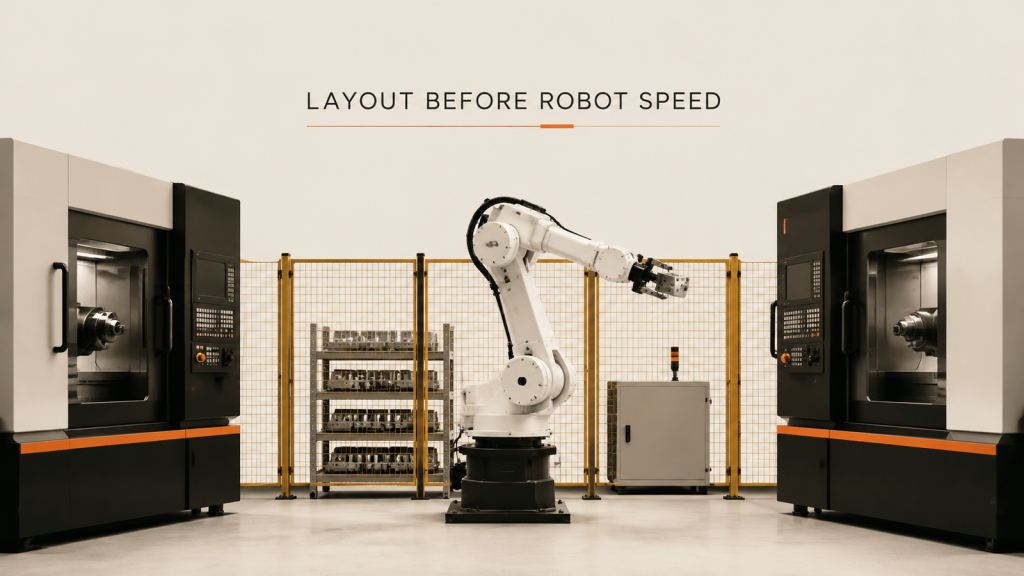
Bei der Maschinenbedienung mit einem Roboter und mehreren Maschinen entscheiden Reichweite, Wartezeit und abgesperrter Zugang lange vor der Armgeschwindigkeit über den Erfolg.
Dünnblechschweißen: Verformung beginnt beim Einspannen
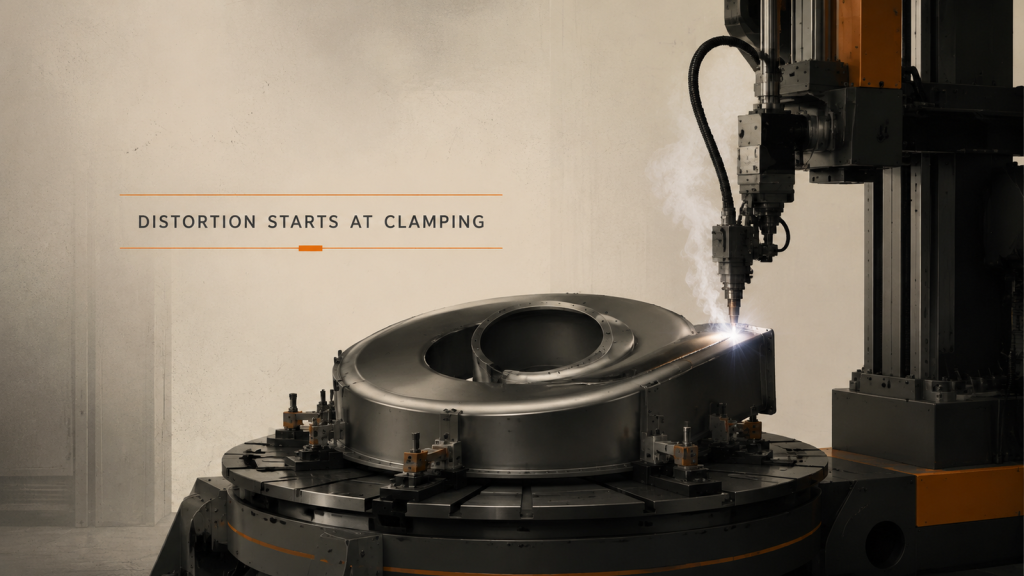
Beim Dünnblechschweißen verursacht Verzug mehr Nacharbeit als Schweißfehler. Die Position der Spannvorrichtungen und die Schweißreihenfolge bestimmen die endgültige Form.
Mehrlagenschweißen an mitteldickem Blech: Nut zuerst
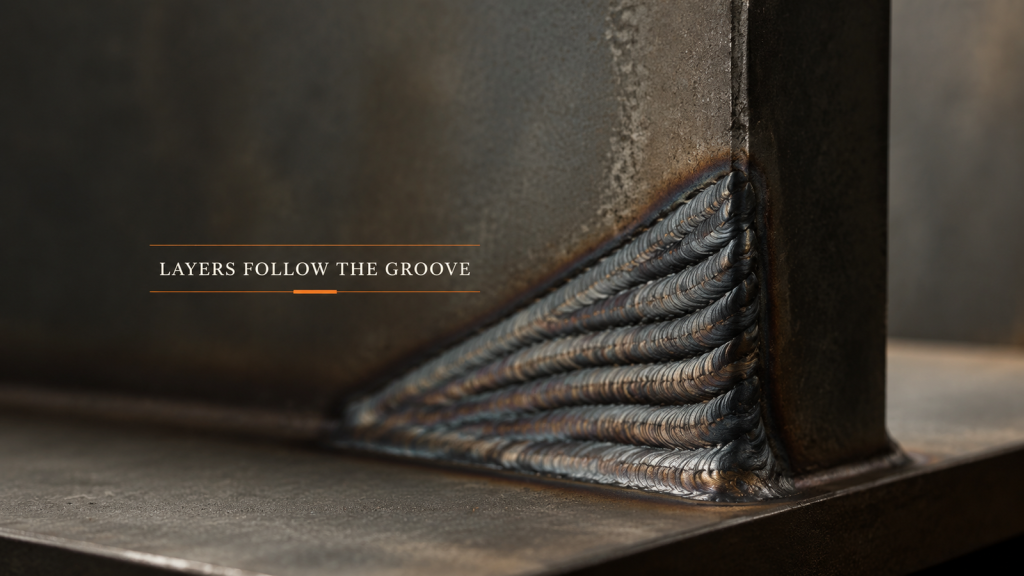
Beim Mehrlagenschweißen bestimmt die Schweißnaht den Querschnitt, und der Querschnitt bestimmt die Anzahl der Schweißlagen. Die Lagen müssen vor den Parametern geplant werden.
Eine Roboterschweißzelle besteht aus sechs Teilen, nicht aus einem.
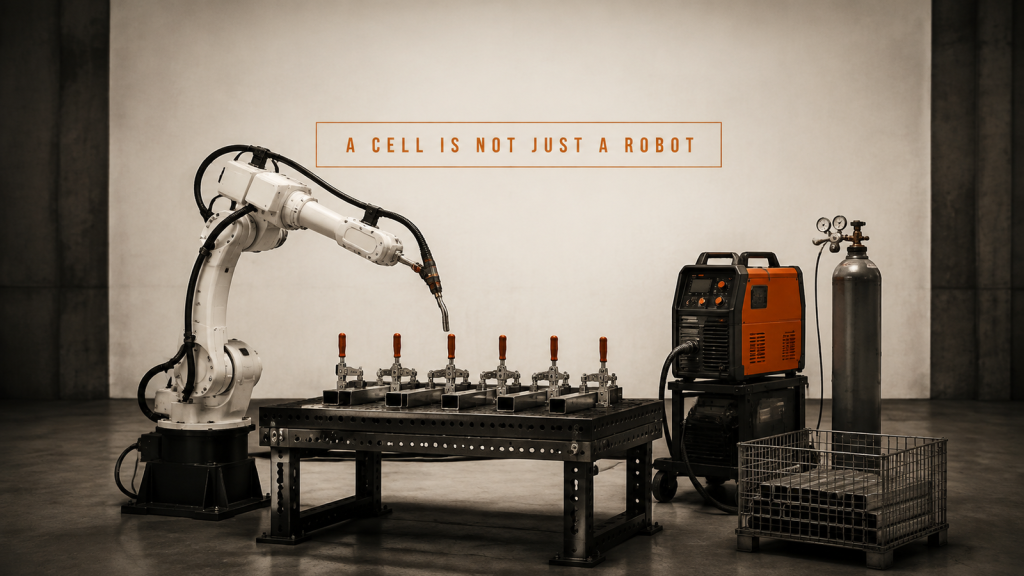
Eine Roboterschweißzelle besteht aus sechs Komponenten, die in einem Zyklus zusammenarbeiten: Roboter und Schweißbrenner, Vorrichtung und Spannvorrichtungen, Stromquelle, Gas, Beladung und Materialfluss.
Dünnblechschweißen: Montagespalt oder Prozessparameter?
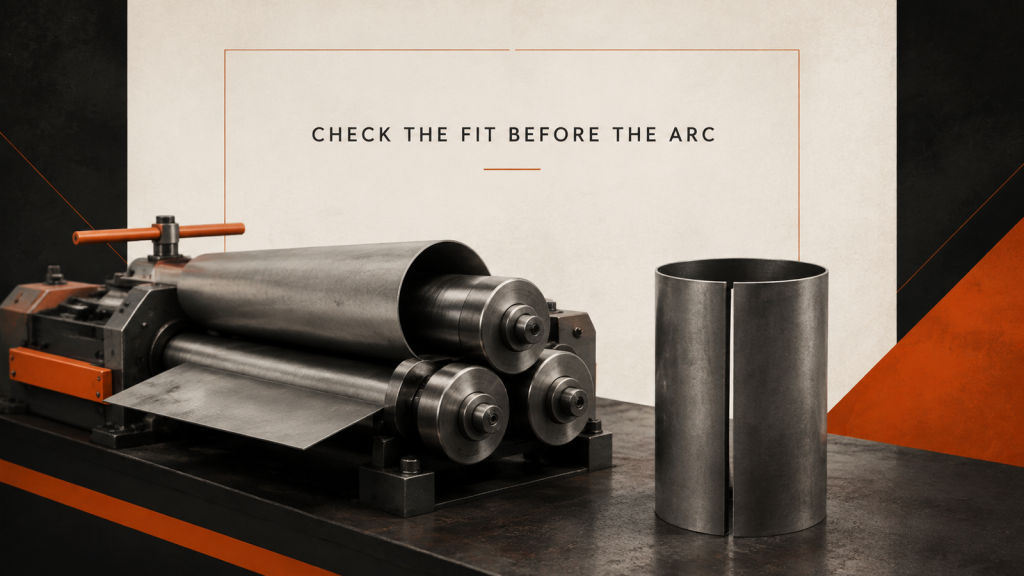
Trennen Sie die Montagelücke von den Prozessparametern einer Dünnblechschweißanlage, indem Sie beim Rohling und dem Umformschritt beginnen.
Mobile Schweißplattform: Jeder Halt erfordert eine neue Einrichtung
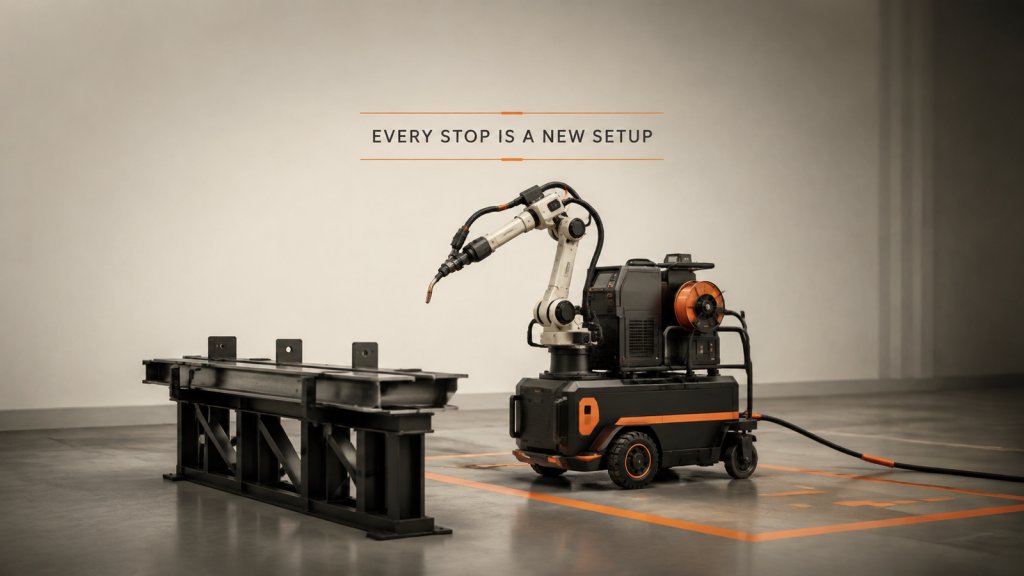
Eine mobile Schweißplattform muss an jeder Parkposition die Position des Werkstücks neu ermitteln. Die Wiederholgenauigkeit hängt von den Gegebenheiten vor Ort ab.