
Polieren von Kochgeschirr: Stabilisieren Sie die Position des Teils
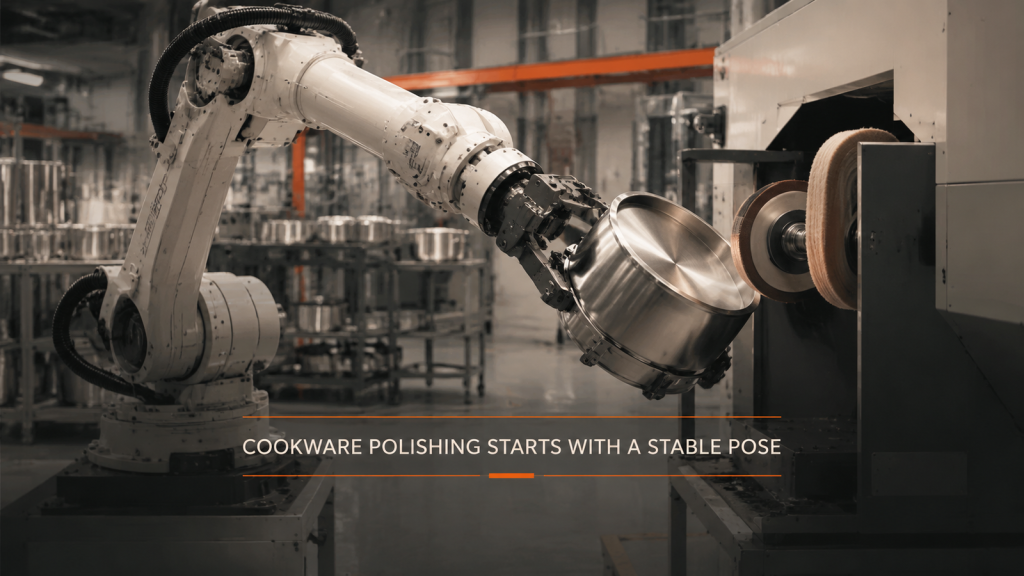
Die Automatisierung des Polierens von Kochgeschirr beginnt mit einer stabilen Griffposition, einem vollständigen Anfahren, einem kontrollierten Oberflächenwinkel und einem klaren Rückzug, bevor die Geschwindigkeit geschätzt wird.
Automatisierte Verarbeitung von Bewehrungsstahl: Positionieren vor dem Transport
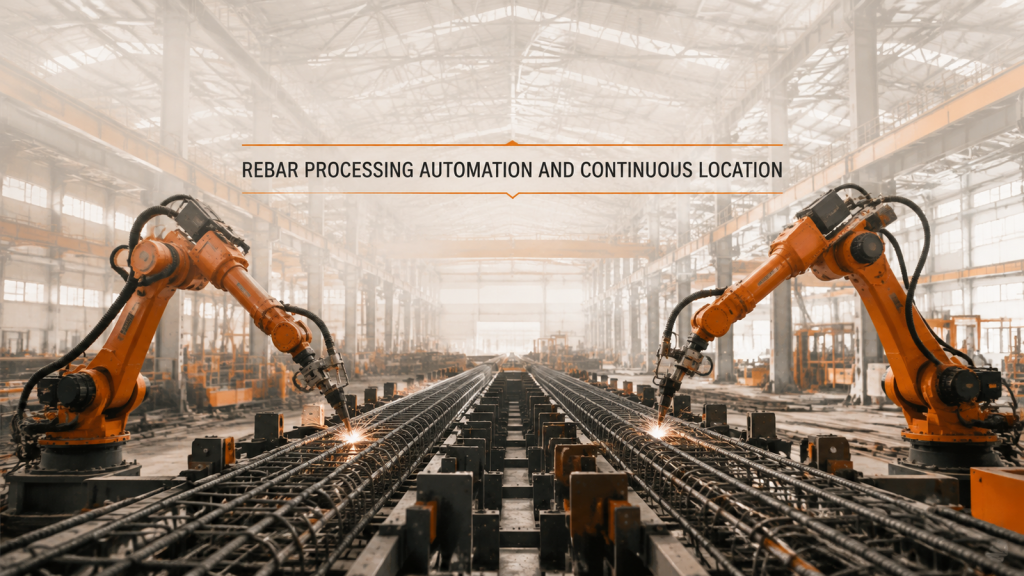
Für die Automatisierung der Bewehrungsverarbeitung wird ein durchgängiges Bezugssystem entlang einer langen Baugruppe benötigt, bevor der Transport und die Abdeckung durch zwei Roboter zuverlässig wiederholt werden können.
Robotergestützte Druckgussbearbeitung: Den Weg zuerst beweisen
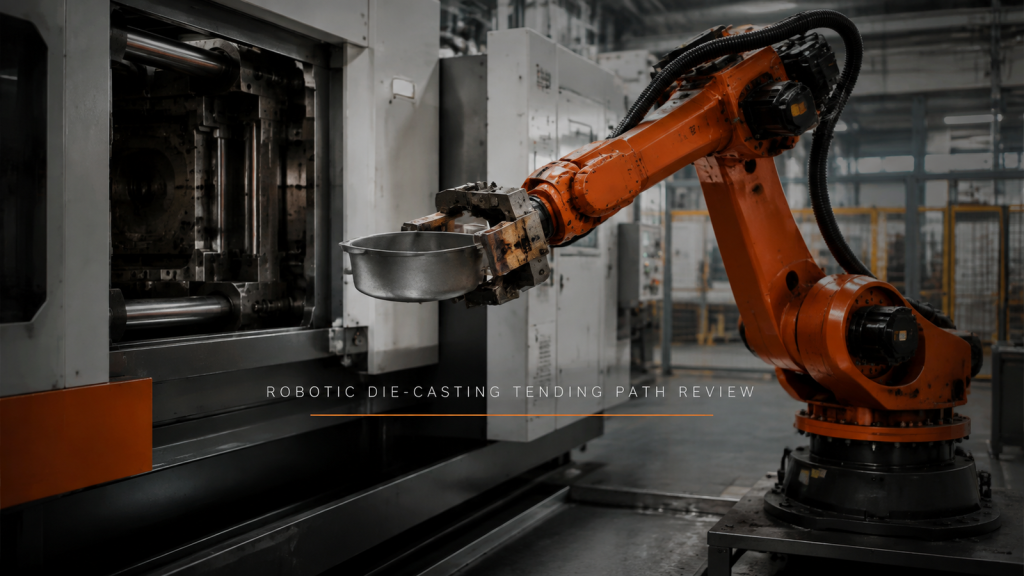
Die robotergestützte Bedienung von Druckgussmaschinen beginnt mit einem verifizierten Annäherungs-, Greif-, freien Austritts- und Abwurfweg, bevor Annahmen über die Zykluszeit getroffen werden.
Reichweite ist eine Reihe von Körperhaltungen, keine Distanz.
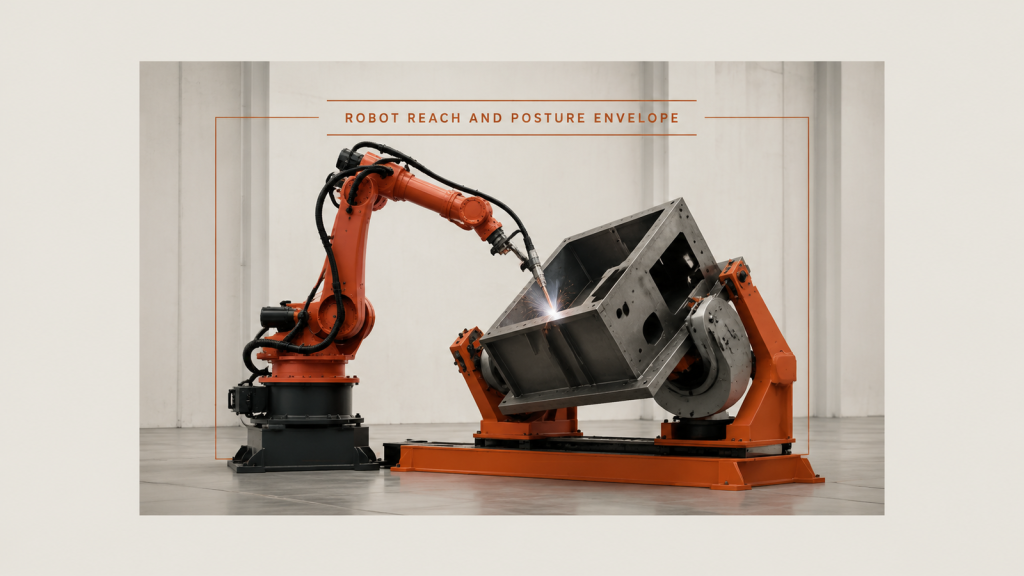
Reichweite und Haltungsbereich des Roboters: Der Zugang wird durch die Haltung bestimmt, die sich entlang einer Naht ändert und an der nächsten wieder von vorne beginnt, nicht durch eine einzige Distanz.
Nach dem Kaltbiegen muss das Teil erneut positioniert werden.
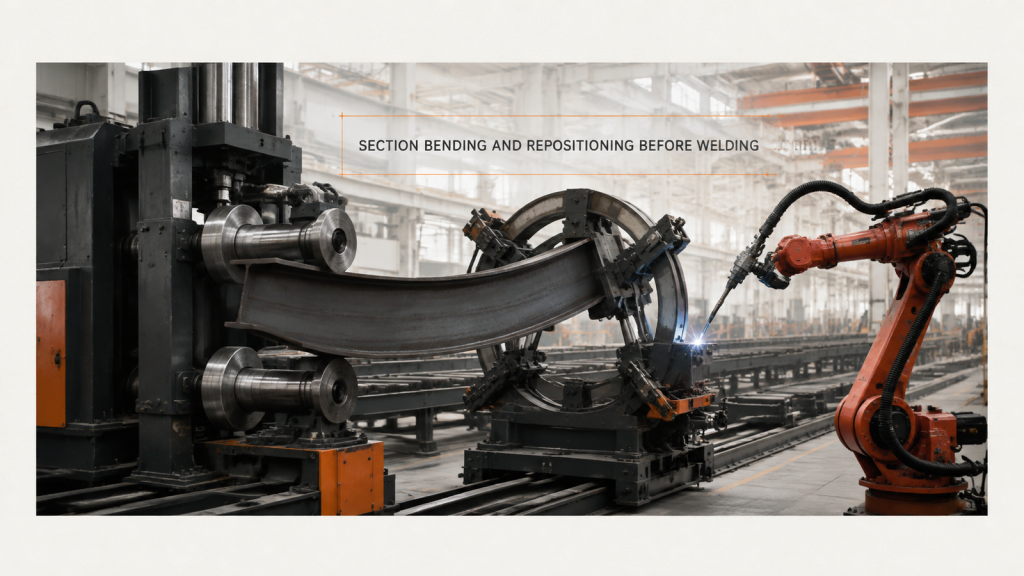
Das Kaltbiegen verbiegt die Fläche, von der aus ein Abschnitt positioniert wurde. Daher muss beim Biegen und Neupositionieren des Abschnitts der Bogen erneut eingespannt werden, bevor irgendeine Naht geschweißt werden kann.
Tankstrukturen: Drehen Sie das Filet oder bewegen Sie die Fackel
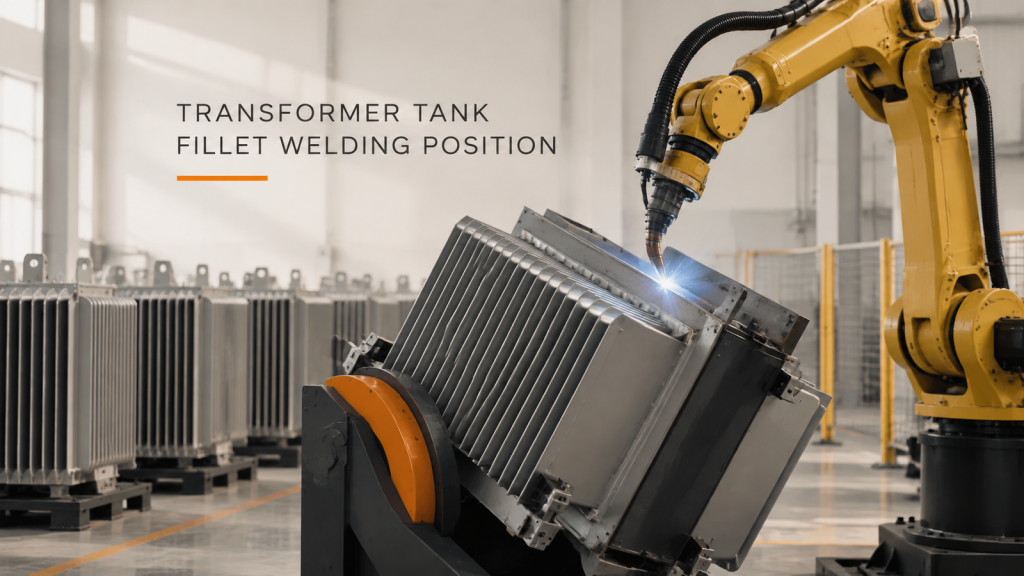
Bei Tankbaugruppen gibt es zwei Nahtarten: Lange Nähte stellen ein Problem der Wärmeeinbringung dar, Versteifungsfugen ein Zugangsproblem. Die Lösungen sind nicht einheitlich.
Schiene, Positionierer oder beides: Schweißen großer Konstruktionen
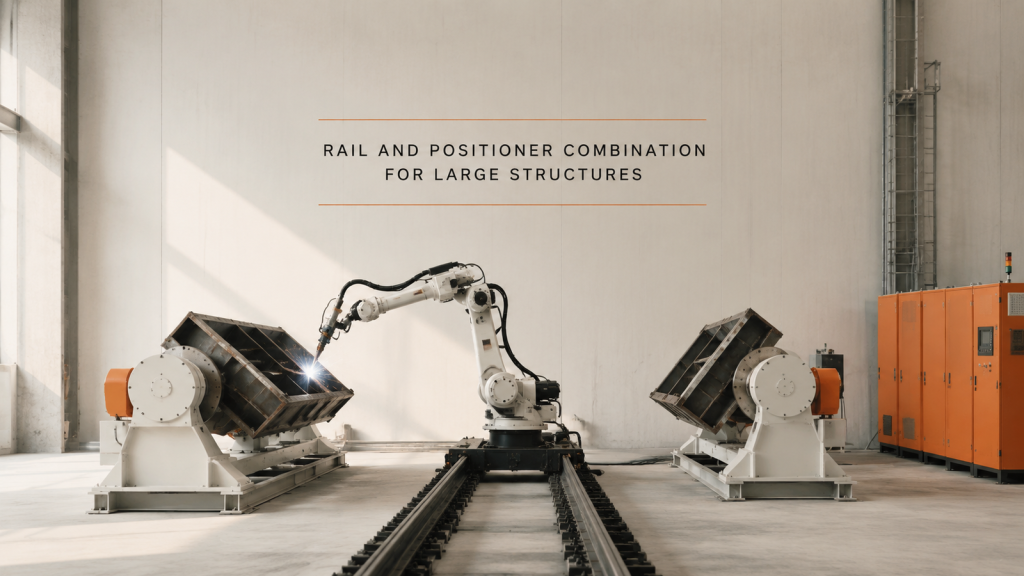
Eine Schiene gibt die Reichweite an, ein Positionierer die Lage. Die Entscheidung, was eine große Konstruktion benötigt, beginnt mit der Nahtliste, nicht mit dem Gerätekatalog.
Sich kreuzende Rohrverbindungen: Die Passgenauigkeit bestimmt die Schweißnaht
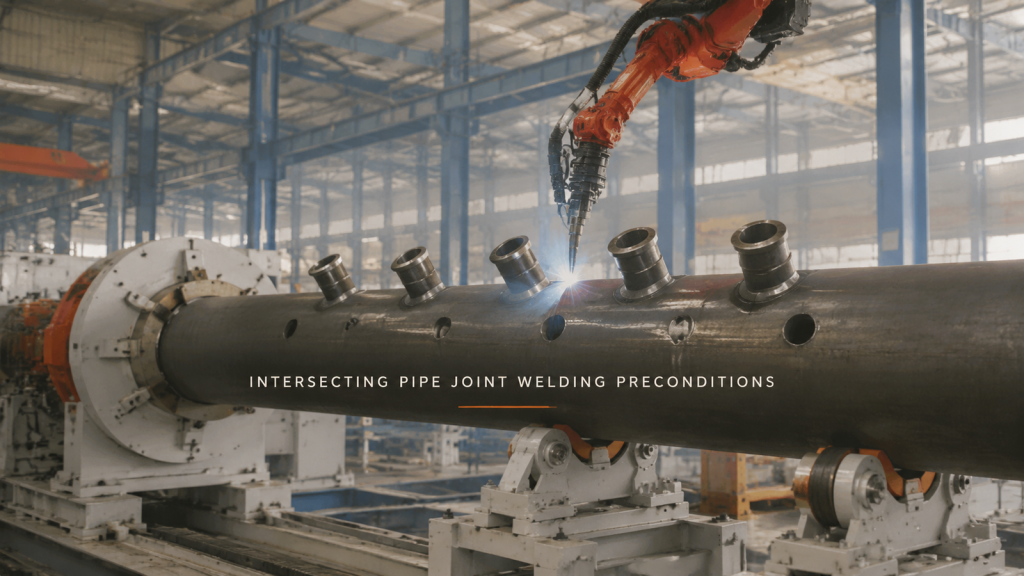
Bei Abzweig-zu-Sammler-Verbindungen wird der limitierende Faktor selten erreicht. Lochposition, Fase und Montagespalt entscheiden darüber, ob die Naht in einem Arbeitsgang geschweißt werden kann.
Lehrfreies Schweißen: Wo es sich tatsächlich bewährt
Beim lehrfreien Schweißen entfällt das Lehren, nicht das Positionieren. Es bewährt sich dort, wo die Naht regelmäßig ist und Abweichungen vom Scan erfasst werden können.
Schweißrauch und Lichtbogenlicht: Das Bauteil entscheidet
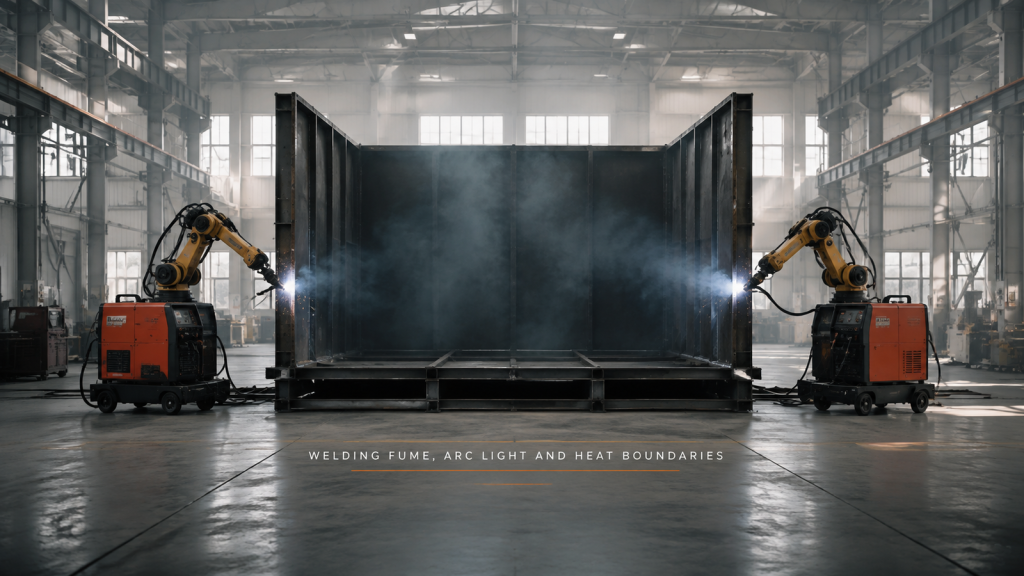
Ob Schweißrauch aus einer Schweißnaht austreten kann, hängt davon ab, wie gut das Bauteil umschlossen ist, und die Abschirmung richtet sich nach den Laufwegen der Personen, nicht nach der Maschinenaufstellung.
Vor-Ort-Roboterschweißen: Boden, Blockierung, Kabel
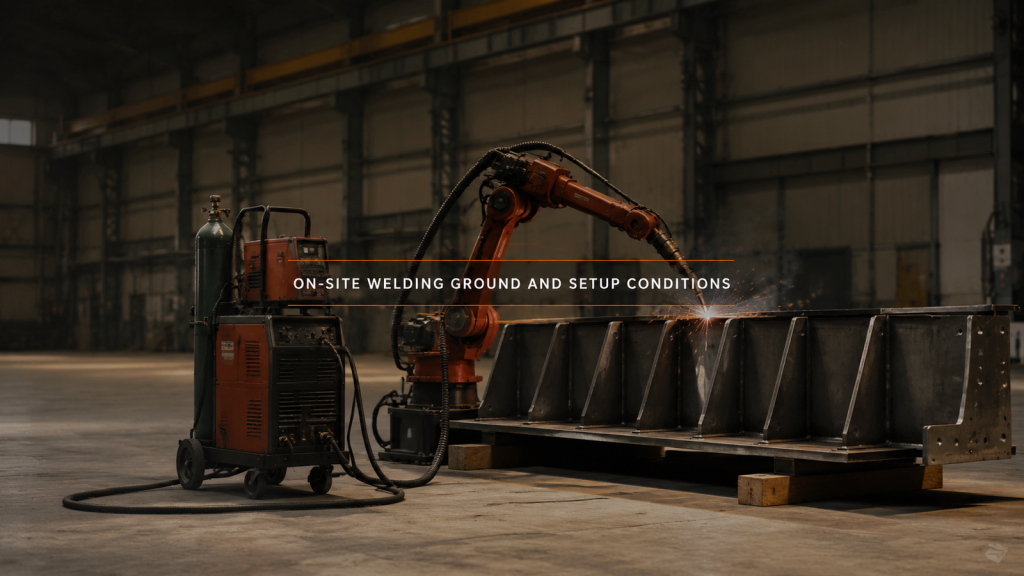
Wenn das Teil nicht angehoben werden kann, fährt die Schweißeinheit darauf zu, und der Boden, die Blockierung und das Schleppkabel bilden die Vorrichtung.
Spezielle Schweißmaschine oder Schweißroboter: Ist das Produkt ausgereift?
Die Entscheidung zwischen einer dedizierten Schweißmaschine und einem Schweißroboter hängt davon ab, wie etabliert das Produkt ist: was die jeweilige Lösung bietet und welche Umstellungskosten anfallen.