
Gennemgå en roterende svejsning med både den belastede fiksturs berøringsflade og den bevægelige brænder i samme layout. Det nyttige spørgsmål er, om det nødvendige forhold kan opretholdes gennem bevægelsen, inklusive tilkørsel og tilbagetrækning. At nå svejsestartpunktet etablerer ikke frigang senere i rotationen eller demonstrerer en acceptabel samling.
Følg den komplette indlæste form
Klokken 00:04 viser åbningsscenen robotbrænderen nær et rørformet emne, der understøttes af en drejeanordning. Klokken 00:14 præsenterer videoen et andet, større cirkulært emne. De er separate eksempler; redigeringen etablerer ikke en delt fiksturopsætning eller én kontinuerlig fremstillingscyklus.
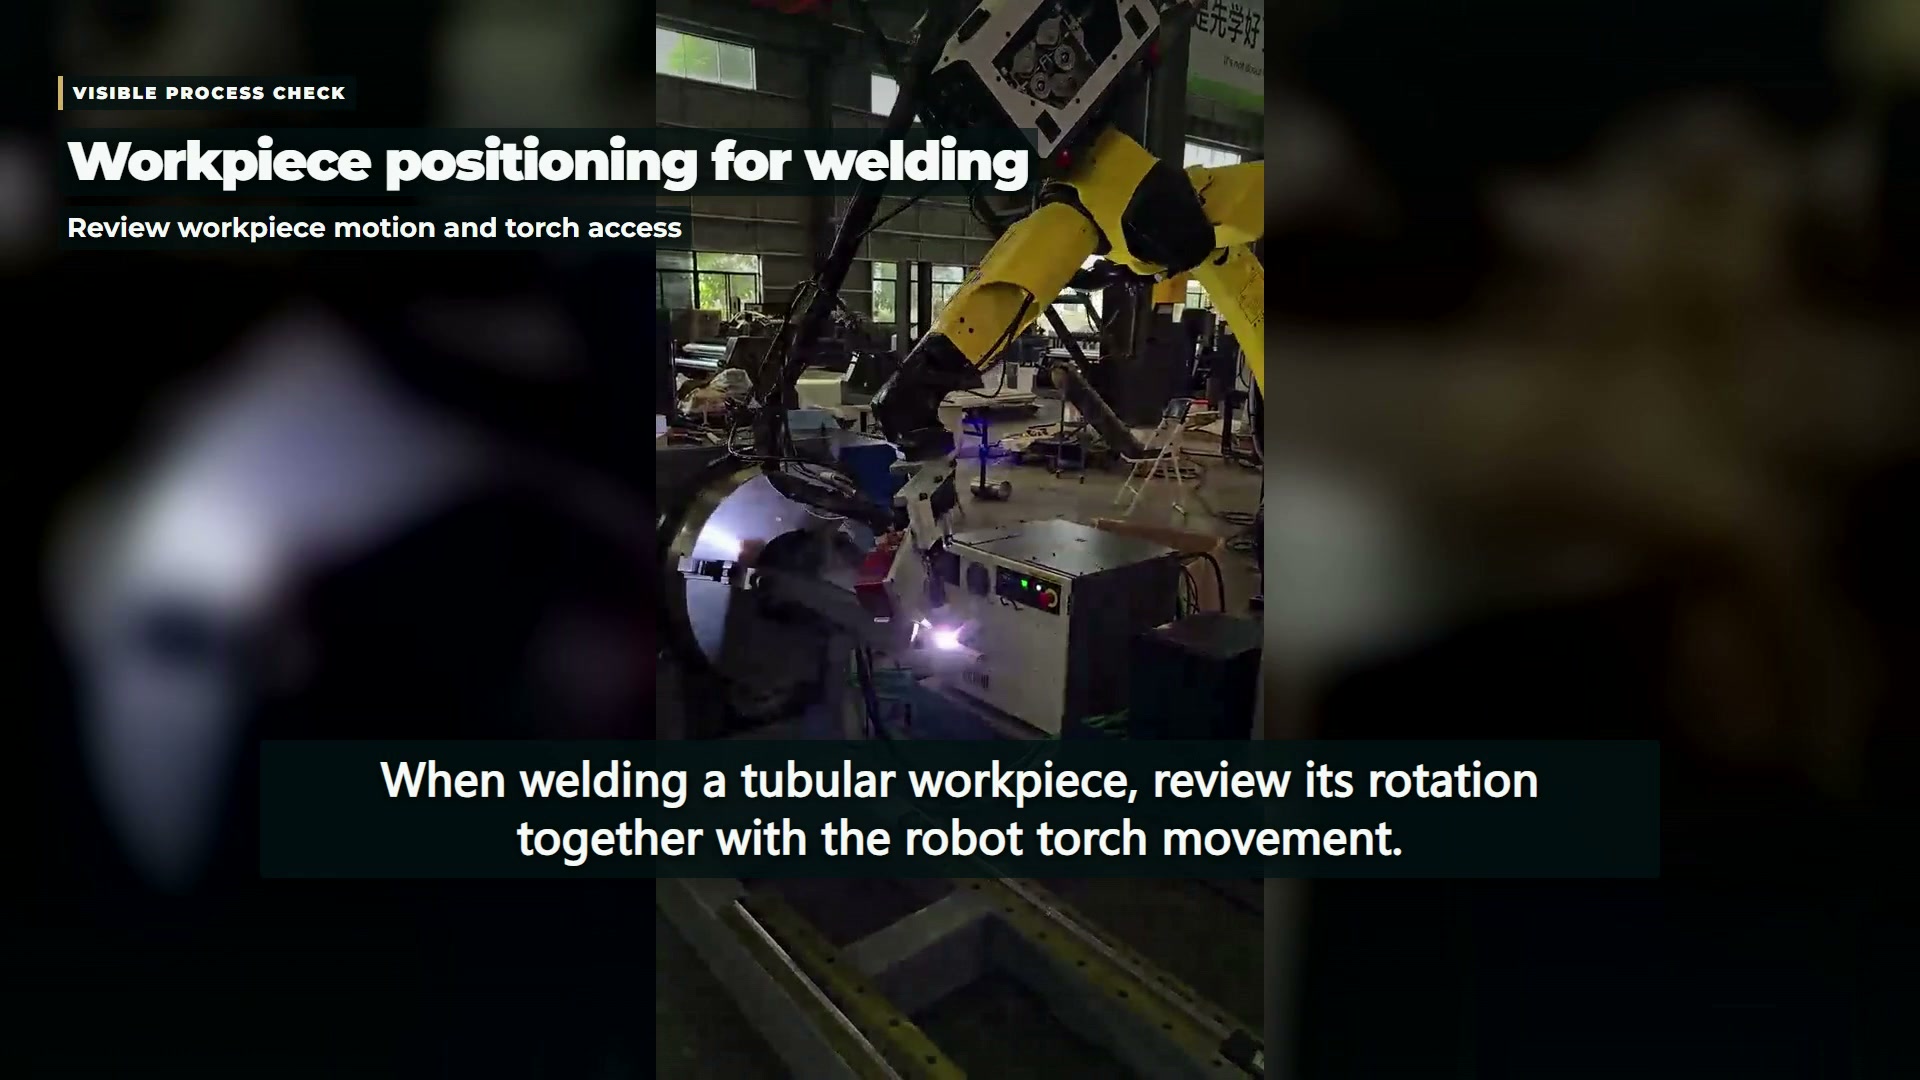
For et foreslået layout skal du tilføje udragende ender, beslag, klemmer og fastgjorte tjenester til emnets omrids. Overvej derefter den plads, der optages, når samlingen drejer. En søm kan forblive nær det tilsigtede arbejdsområde, mens en anden del af den belastede samling nærmer sig en piedestal, understøtning eller servicelinje. Layoutgennemgangen bør tage højde for denne ydre geometri.
Sæt belastningsgrænser ved siden af geometri
A Designnotat for positioneringsværktøj omhandler vægt, inerti, tyngdepunkt og drejeområde for det specificerede udstyr. Disse er betingelser for den pågældende produktkontekst, ikke universelle numeriske grænser og ikke identifikation af positioneringsenheden i denne optagelse.
For den pågældende enhed skal dens relevante dokumentation og belastningsvurdering anvendes. Hvis værktøj eller bordplade ændres, skal de nødvendige oplysninger for at vurdere ændringen gemmes. En belastning, der kun beskrives ved dens masse, efterlader evaluatoren uden dens fordeling og geometri.
| Gennemgå objekt | Inkluder i den foreslåede model | Udled ikke ud fra videoen |
|---|---|---|
| Indlæst armatur | Emne, klemmer, støtte og fastgjorte forsyninger | Godkendt læsse- eller stopadfærd |
| Fakkelrute | Brænderhus, påkrævet orientering og stikledninger | En valideret kontinuerlig frirumsrute |
| Svejseforbindelse | Samlingsplacering og de nødvendige svejseforhold | Styrke, indre kvalitet eller accept |
Koordinering kræver sin egen dokumentation
Oversigt over robotbuesvejsning forklarer, hvordan emnemanipulatorer kan udvide adgangen, og hvordan deres styring kan integreres med robotten. Dette er baggrund om systemarrangementer. Den observerede samtidige eller sekventielle bevægelse afslører ikke den filmede styringsarkitektur, sensorfunktioner eller procesindstillinger.
En projektgennemgang kan derfor holde geometri og kontrolbekræftelse som separate opgaver. Dokumenter først de positioner og overgange, som processen kræver. Indhent derefter dokumentation for, at det valgte arrangement kan udføre dem under de specificerede betingelser. Hvor et andet emne introduceres, skal dets egen fikstur- og bevægelsesvurdering etableres i stedet for at overføre det første emnes konklusioner.
Den eksisterende Artikel om planlægning af positioneringsceller behandler et bredere sæt af spørgsmål vedrørende opsætning og gendannelse. Denne gennemgang fokuserer på, hvad der hører inden for de to bevægelige områder: fyldte emneholdere og brænderudstyr.
Hold fælles accept uden for bevægelsesdemonstrationen
En jævn bevægelse og synlig svejseaktivitet giver ikke mulighed for inspektion af den færdige samling. Materialer, samlingsforberedelse, procesforhold og de gældende inspektionskrav er fortsat nødvendige input. De optagede billeder kan heller ikke bekræfte, at beskyttelsen mod bevægelse, lysbueeksponering, dampe eller interventionsfarer er blevet valideret.
Til en teknisk diskussion er en fælles tegning mest nyttig, når den ledsages af det komplette layout af den belastede fikstur og det foreslåede bevægelsesområde. Kombinationen gør det muligt at skelne et spørgsmål om adgang til brænderen fra et spørgsmål om belastning, mens svejsekvaliteten reserveres til de tests, der rent faktisk kan fastslå den.