
Redakčním týmem EVST · Poslední aktualizace: 11. června 2026
Svařovací polohovač, otočný stůl a manipulátor pohybují obrobkem nebo hořákem, aby svařovaly šev efektivněji, ale řeší různé problémy. Polohovač otáčí a naklápí díl, aby každý svar uvedl do rovné polohy. Otočný stůl indexuje díly mezi nakládacími a svařovacími stanicemi, aby se překrývalo nakládání se svařováním. Manipulátor nese a pohybuje samotnou svařovací hlavou nad velkým nebo pevným dílem. Správná volba závisí na tom, zda je vaším omezením orientace dílu, překrytí cyklů nebo dosah hořáku.
Tři stroje, definice
Zmatek mezi těmito pojmy pramení z jejich překrývání: jedna buňka může obsahovat všechny tři. Oddělení jejich hlavních úkolů usnadňuje výběr.
Svařovací polohovadlo
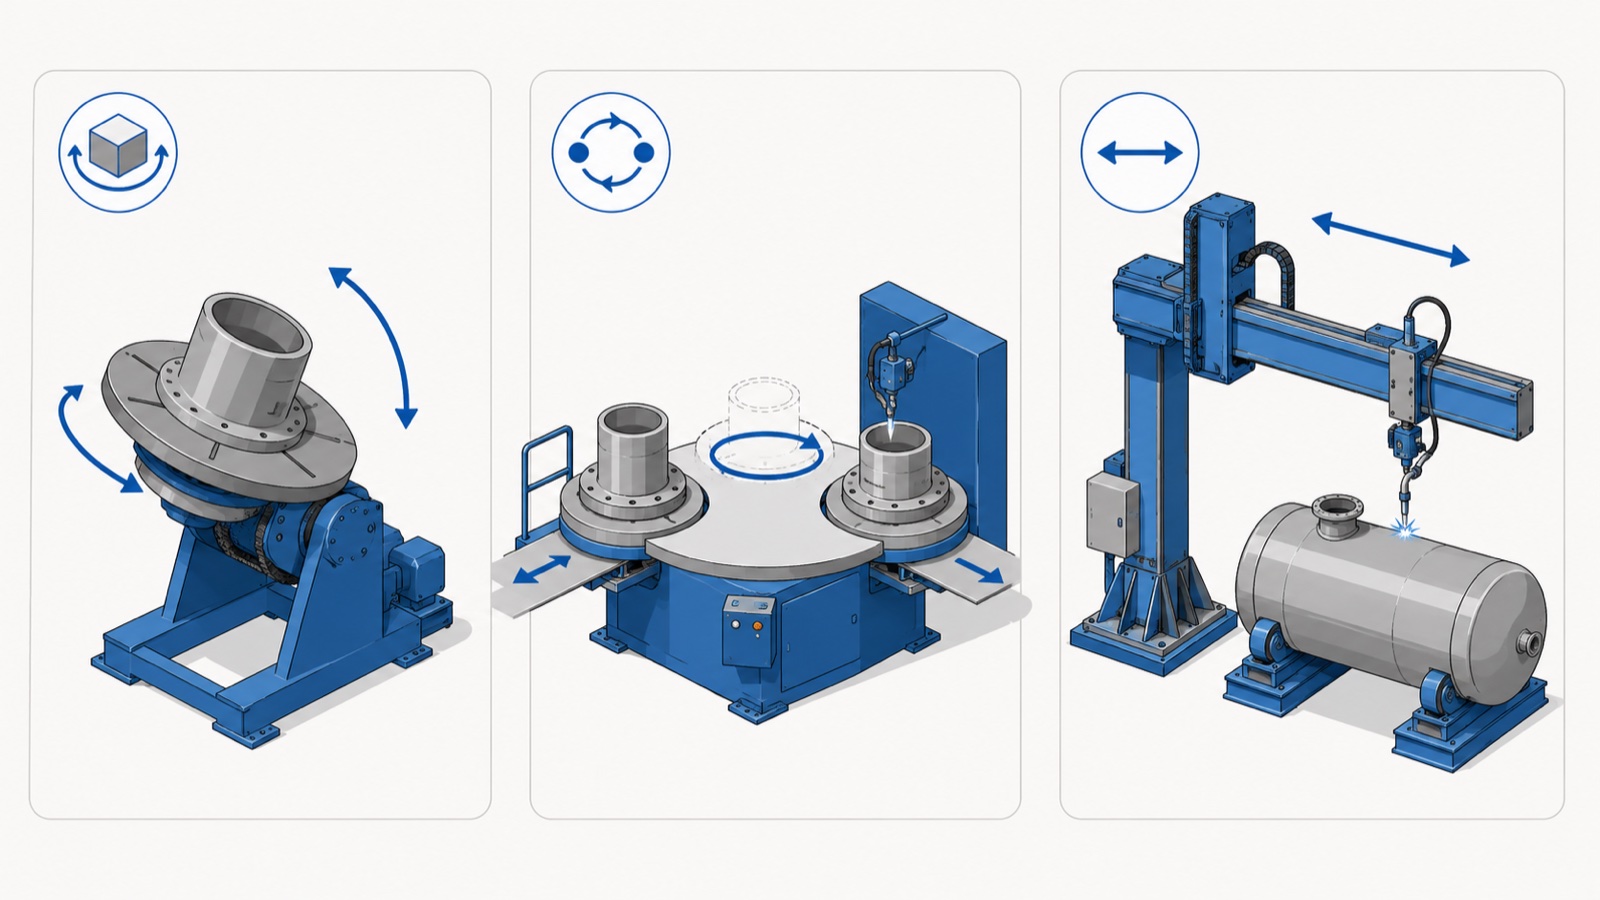
Polohovací zařízení drží obrobek a pohybuje jím, otáčí se, naklápí se nebo se používá obojí, takže každý svar je v ploché nebo vodorovné poloze, kde je kvalita svaru a navaření nejvyšší. Jeho úkolem je orientace dílu. Polohovací zařízení je tím správným nástrojem, když je limitujícím faktorem dosažení svarů, které by jinak vyžadovaly pomalé, k vadám náchylné svařování mimo polohu. Úplný rozpis tříd polohovacích zařízení naleznete v našem průvodce svařovacím polohovačem.
Svařovací otočný stůl (indexovací stůl)
Otočný stůl, často dvoustaniční nebo rotační indexovací stůl, přepíná díly mezi polohou pro nakládání/vykládání a pozicí pro svařování. Zatímco robot svařuje díl na svařovací stanici, operátor vykládá hotový díl a nakládá nový na nakládací stanici, poté stůl indexuje. Jeho úkolem je překrývání cyklů: skrývá dobu nakládání za dobou svařování, čímž zvyšuje využití stanice. Otočný stůl může sám o sobě nést polohovače na každé straně, tyto dvě funkce se vzájemně nevylučují.
Svařovací manipulátor
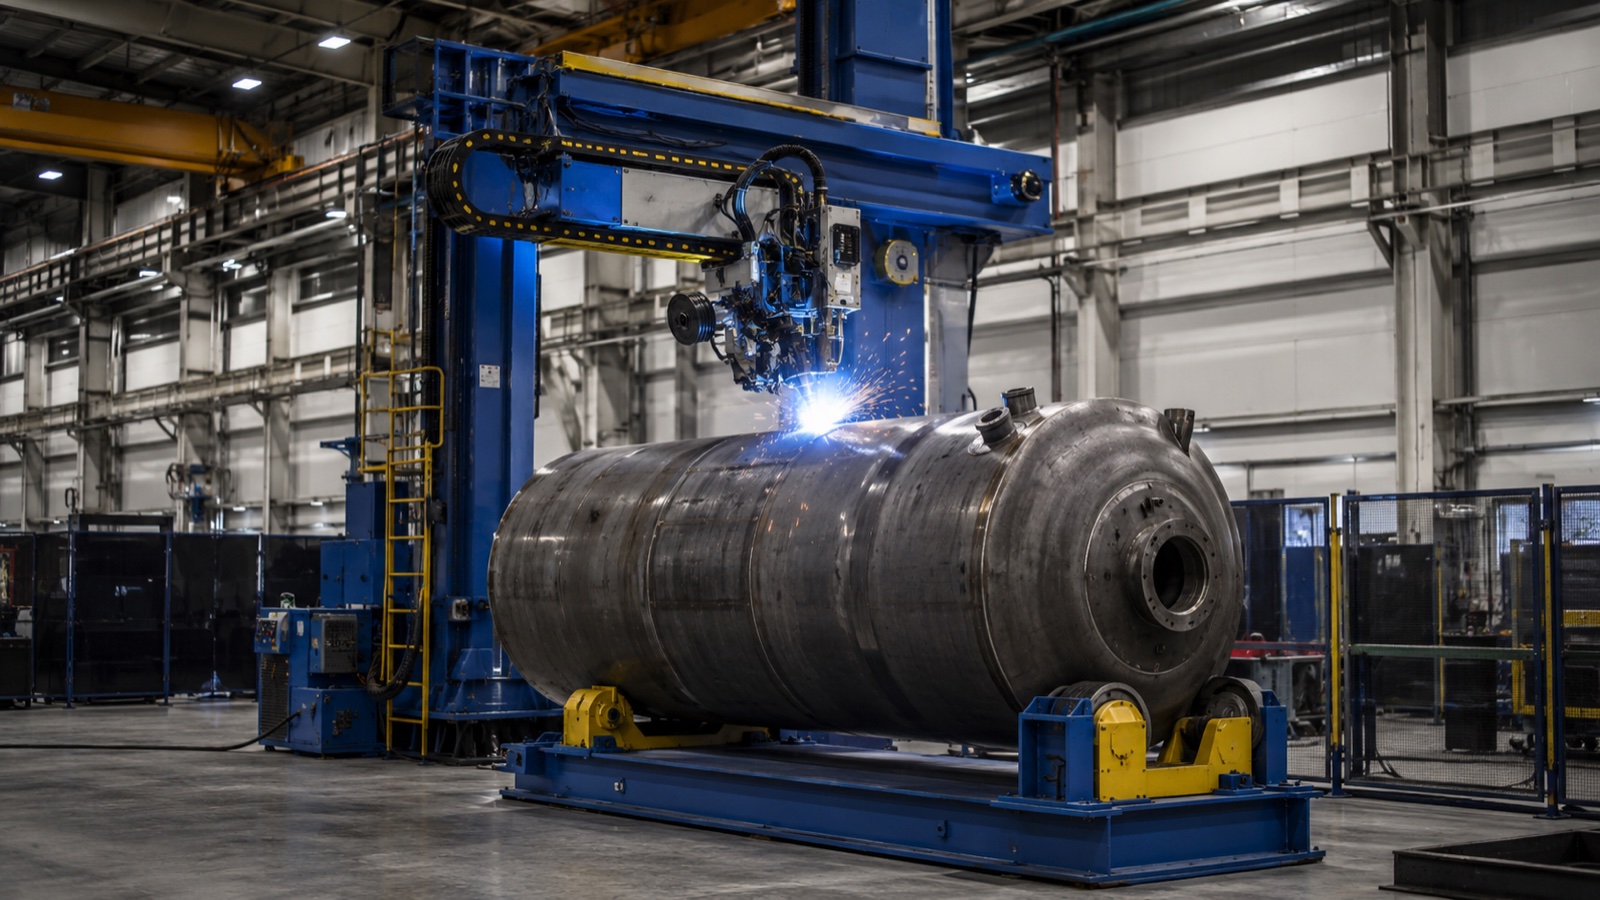
Manipulátor, někdy nazývaný sloupový manipulátor, pohybuje spíše svařovací hlavou než samotným dílem. Vertikální sloup a horizontální výložník nesou hořák (a často i podavač drátu a systém tavidla) nad velkým obrobkem a dosahují ke spojům na nádobách, nádržích a dlouhých výrobcích, které jsou příliš velké na to, aby se volně otáčely. Jeho úkolem je dosah hořáku nad pevným nebo pomalu rotujícím velkým obrobkem, často ve spojení s jednoosým polohovačem, který otáčí nádobu pod výložníkem.
| Stroj | Co se pohybuje | Hlavní práce | Vyhrává, když |
|---|---|---|---|
| Polohovací zařízení | Součást (otočení/naklonění) | Uveďte švy do rovné polohy | Švy na pohyblivé části nejsou správně umístěny |
| Otočný stůl / indexovací stůl | Část (index mezi stanicemi) | Překrývající se zatížení svařováním | Doba načítání/vyčítání omezuje propustnost |
| Manipulátor (sloup a výložník) | Pochodeň/hlava | Dosah švů u velkých pevných prací | Součást je příliš velká na to, aby se dala volně orientovat |
Jak vybrat: Přizpůsobte stroj omezením
Nejčistší způsob, jak se rozhodnout, je pojmenovat úzké hrdlo ve vašem současném procesu a poté vybrat stroj, který ho odstraní.
Pokud je omezením poloha svaru
Pokud svářeči pracují nad hlavou nebo svisle, nebo když robot nedokáže udržet správný pracovní úhel, je úzkým hrdlem orientace a řešením je polohovač. Podle normy AWS D1.1 podporují ploché a horizontální svary vyšší proud a rychlost posuvu než svary v nerovné poloze, takže přeorientování dílu do roviny je obvykle největším možným zvýšením kvality a rychlosti. Dvouosý polohovač pokrývá díly s vícerovinnými svary; jednoosý polohovač pokrývá válcové obrobky.
Pokud je omezením doba načítání
Když robot nebo svářečka nečinně čeká na naložení a vyložení dílů, úzkým hrdlem je překrývání cyklů a řešením je otočný stůl se dvěma stanicemi. Podle běžné praxe při navrhování buněk může indexovací stůl zvýšit dobu zapnutí oblouku robota z přibližně poloviny cyklu na výrazně více než 80 procent tím, že přesune zatížení z kritické cesty. To je často nejlevnější zvýšení propustnosti u stávajícího robota.
Pokud je omezením velikost součásti
Pokud je dílem velká nádoba, nádrž nebo dlouhý výrobek, který nelze volně otáčet pod pevným hořákem, je úzkým hrdlem dosah a řešením je manipulátor, obvykle s jednoosým polohovačem, který díl otáčí. Výložník nese hlavu podél svaru, zatímco polohovač zajišťuje rotaci, což je kombinovaný standard při výrobě tlakových nádob a cívek trubek.
Často spolupracují
V praxi, když inženýři společnosti EVST navrhují svařovací buňku, otázka zřídkakdy zní „která“, ale „která kombinace“. Typická buňka pro těžkou výrobu spojuje jednoosý polohovač (pro otáčení nádoby) s manipulátorem se sloupem a výložníkem (pro přepravu hlavy po délce). Typická robotická buňka pro dílnu spojuje dvoustaniční otočný stůl (pro překrytí zatížení) s dvouosými polohovači na každé straně (pro orientaci svaru), takže jeden robot svařuje jednu část, zatímco obsluha znovu načítá druhou. Pojmenování každého stroje podle jeho úkolu, orientace, překrytí nebo dosahu udržuje rozhodnutí o uspořádání jasné, i když se všechny tři nacházejí ve stejné buňce.
U automatizovaných buněk se všechny tyto osy stávají koordinovanými osami pohybu pod řídicí jednotkou robota. Jak jsou robot, zdroj energie a polohovač specifikovány a uvedeny společně, je popsáno na stránkách produktu EVST. Průvodce výběrem robotické buňky pro svařování.
Náklady a složitost, stručně
Pro hrubé pořadí je jednoosý polohovač nejjednodušší a nejlevnější z těchto tří; dvoustaniční otočný stůl přidává druhou sadu upínacích přípravků a indexovací mechanismus; sloupový manipulátor s výložníkem je obvykle největší investiční položkou kvůli své konstrukci a dosahu. Správným srovnáním však není cena, ale náklady na kvalitní svar při dané propustnosti. Otočný stůl, který zdvojnásobí využití robota, se může zaplatit rychleji, než naznačuje jeho cena, zatímco nadměrně velký manipulátor zakoupený pro díl, který svařujete dvakrát ročně, nikoli. Pro rozpočtování a návratnost investic konkrétně do polohovače viz EVST. Průvodce náklady na svařovací polohovače a návratností investic.
Řada EVST pro manipulaci s obrobky
Společnost EVST se sídlem v Čcheng-tu a výrobou ve Wen-lingu dodává svařovací polohovadla v jedno-, dvou- a tříosých třídách jako součást kompletních robotických svařovacích buněk, spolu se svařovacími roboty QJAR a integrací zdrojů energie. Polohovadla lze kombinovat s indexovacími stanicemi a konstrukcemi pro nesení hlavic, takže orientace dílu, překrytí zatížení a dosah hořáku se navrhují společně pro danou řadu dílů, a nikoli se kupují jako oddělené stroje.
Podle certifikační historie společnosti EVST má její robotická a svařovací automatizační linka certifikaci kvality automobilové úrovně IATF 16949 s certifikacemi třetích stran CE, SGS a TUV. Protože správná odpověď je obvykle kombinací, EVST dimenzuje manipulační zařízení podle nejhoršího možného případu a cílové propustnosti společně, spíše než aby prodávala jeden stroj izolovaně.
Často kladené dotazy
Jaký je rozdíl mezi svařovacím polohovačem a otočným stolem?
Svařovací polohovač otáčí a naklápí díl, aby se každý svar dostal do rovné polohy, čímž se řeší problém s orientací svaru. Otočný stůl neboli indexovací stůl přehazuje díly mezi nakládací stanicí a svařovací stanicí, takže k nakládání dochází během svařování předchozího dílu, což řeší problém s překrýváním cyklů. Často se kombinují: otočný stůl může nést polohovače na každé ploše.
K čemu se používá svařovací manipulátor?
Svařovací manipulátor neboli sloupový a výložníkový manipulátor pohybuje svařovací hlavou, nikoli samotným dílem. Vertikální sloup a horizontální výložník přenášejí hořák nad velké obrobky, nádoby, nádrže a dlouhé výrobky, které jsou příliš velké na to, aby se volně otáčely. Obvykle je spárován s jednoosým polohovačem, který otáčí dílem pod výložníkem, což je standardní uspořádání při výrobě tlakových nádob a potrubí.
Potřebuji pozicionér nebo manipulátor?
Vyberte podle velikosti dílu. Pokud lze díl otáčet a naklánět, aby se spoje vyrovnaly, postačí a jednodušší je použít polohovač. Pokud je díl příliš velký na to, aby se volně orientoval, a hořák se musí pohybovat ke spoji, potřebujete manipulátor, obvykle s jednoosým polohovačem, který díl otáčí. Mnoho výrobních buněk pro těžkou výrobu používá obojí společně.
Může jedna buňka používat společně pozicionér, otočný stůl a manipulátor?
Ano, a mnoho takových prvků to dělá. Tyto tři prvky řeší různá omezení: orientaci, překrytí zatížení a dosah, takže buňka je často kombinuje: otočný stůl pro překrytí zatížení, polohovače na jeho čelech pro orientaci švů a manipulátor pro velké díly. V automatizovaných buňkách jsou pověřovány jako koordinované osy pohybu pod řídicí jednotkou robota.
Která možnost poskytuje největší zlepšení propustnosti?
Záleží na úzkém místě. Pokud svářeči pracují mimo svou pozici, největší zisk z hlediska kvality a rychlosti dosáhne polohovací zařízení tím, že svary uvede do roviny. Pokud robot čeká na nakládání, největší zisk z využití dosáhne dvoupolohový otočný stůl díky překrytí doby nakládání. Pokud je díl příliš velký na orientaci, manipulátor je tím, co to umožňuje. Nejprve pojmenujte omezení a poté vyberte stroj, který ho odstraní.
Kam dál
Podrobnosti o třídách polohovacích regulátorů naleznete v dokumentu průvodce svařovacím polohovačemChcete-li přiřadit pozicionér EVST k vašemu dílu s cestou k cenové nabídce, podívejte se na Výběr svařovacího polohovadla EVSTKompletní robotickou svařovací buňku naleznete v našem průvodce svařovacím robotem a průvodce výběrem buněkS dotazy ohledně nákupu je možné kontaktovat prodejní oddělení EVST prostřednictvím kontakt strana.
O autorovi: Redakční tým EVST píše o průmyslové robotice a inteligentní výrobě pro inženýry a provozní vedoucí, kteří hodnotí automatizační projekty. Společnost EVST (EVS TECH CO., LTD), založená v Čcheng-tu v roce 2018, realizovala více než 600 automatizačních projektů a dodává do více než 100 zemí s certifikací automobilové úrovně IATF 16949 a certifikacemi třetích stran CE / SGS / TUV napříč produktovými řadami QJAR, kolaborativní robot, SCARA a delta.