
Robotické Pracovní stanice pro svařování náprav
EVST konfiguruje robota, svařovací balíček, polohovač a upínací přípravek podle skutečné součásti nápravy, geometrie spoje a výrobní trasy.
Začněte s jednou pracovní stanicí, přidejte funkce chráněné buňky, které váš závod vyžaduje, nebo propojte několik stanic do výrobní linky po definování nakládky, kontroly a toku materiálu.
Co definuje pracovní stanice pro svařování náprav
Vytvořte buňku kolem nápravy a jejích kloubů
Automatizace svařování náprav funguje nejlépe, když návrh vede definice součásti. EVST mapuje svary, manipulační body, vztažné body upínacích přípravků a inspekční trasu před opravou rozvržení zařízení.
Definujte, co má stanice svařovat
Pojmenujte součást nápravy, identifikujte každý výrobní spoj a zaznamenejte, kam se musí hořák přiblížit. Geometrie pouzdra, konzole, švy a omezení přístupu utvářejí polohu robota a potřebu otáčení obrobku.
- Revize výkresu a orientace součástí
- Pořadí spojů, proces a kritéria přijetí
- Varianta uložení a podmínky stehového svařování
Představte opakovatelný obrobek
Upínací přípravek určuje polohovací vztažné body a udržuje sestavu stabilní během zatížení a svařování. Polohovací zařízení nastavuje každý svar v užitečném úhlu a zároveň zajišťuje přístup pro hořák, kabely a servisní úkony.
- Směr nakládání a dosah obsluhy
- Pořadí upínání a způsob přepínání
- Rotace, vůle a vedení kabelů
Koordinace pohybu se svařovacím balíčkem
Dráha robota, pohyb obrobku a parametry svařování musí fungovat jako jeden proces. EVST plánuje spouštění, zastavování, přechody, přístup k hořáku, čištění a obnovu v rámci sekvence spoje, místo aby s robotem zacházel jako s izolovaným zařízením.
- Koordinace robota a polohovadla
- Servis hořáku a přístup k spotřebním materiálům
- Strategie snímání tam, kde to kloub vyžaduje
Dohodněte se, jak budou výsledky kontrolovány
Užitečný plán přejímky odděluje funkci zařízení od kvality dílů a produkčního výkonu. EVST sladí metodu odběru s kontrolou svarů zákazníka, kontrolami rozměrů, metodou zatížení a dohodnutými hranicemi cyklu.
- Postup kontroly svarů a rozměrů
- Scénáře zkušební produkce a obnovy
- Kontroly bezpečnosti a interakce s obsluhou
Vyberte si pracovní stanici, buňku nebo výrobní linku
Správné měřítko závisí na tom, kolik operací musí být propojeno, jak díly vstupují a vystupují a kam patří kontrola nebo ruční práce.
| Formát | Nejlépe sedí | Typické zaměření integrace | Otázka plánování |
|---|---|---|---|
| Pracovní stanice pro svařování náprav | Jedna definovaná svařovací operace s lokálním nakládáním a odkládáním. | Robot, svařovací sada, polohovač, upínací přípravek a ovládání stanice. | Může jedna jednotka splnit požadovanou sadu spojů a zároveň se snadno nakládat? |
| Robotická svařovací buňka | Chráněná automatizovaná oblast s koordinovanými výrobními funkcemi. | Ochranné krytí, blokování, přístup operátora, procesní služby a obnova. | Které interakce, servisní body a bezpečnostní funkce patří do buňky? |
| Výrobní linka pro svařování náprav | Několik propojených operací s plánovaným přesunem a řízením linky. | Tok materiálu, vyrovnávací paměti, vyvážení stanice, směrování inspekcí a dohled. | Která operace řídí linkový výstup a jak by se měly součásti pohybovat mezi stanicemi? |
Čtyři prvky, které utvářejí svařovací stanici
EVST spojuje prvky pohybu, procesu a upínání obrobku kolem požadované svařovací dráhy.
Svařovací robot
Poskytuje obálku pohybu a orientaci hořáku pro definované spoje. Výběr se řídí požadovanými polohami, přístupem a zatížením nástrojů.
Svařovací balíček
Kombinuje zdroj energie, hořák, podávání drátu a procesní rozhraní potřebná pro zvolenou metodu svařování.
Polohovač obrobku
Podpírá a otáčí sestavu nápravy, aby robot mohl dosáhnout na spoje v produktivní svařovací orientaci.
Vyhrazené příslušenství
Lokalizuje skutečné součásti, určuje vztažné body a podporuje řízený postup upínání a nakládání.
Od výkresů k akceptovanému výrobnímu procesu
Každý krok převádí vstupy aplikace do testovatelného rozhodnutí stanice.
Co poslat pro užitečnou recenzi nápravových článků
Kompaktní aplikační balíček umožňuje společnosti EVST zaměřit se na první koncept skutečného obrobku namísto předpokladů.
Definice obrobku
Sdílejte montážní výkres, seznam součástí, mapu spojů, materiál, tloušťku a očekávané podmínky usazení. Označte kritické vztažné body a povrchy, které musí zůstat přístupné.
Výrobní postup
Popište nakládku, vykládku, stehovací svařování, čištění, výměnu, kontrolu a opravy. Uveďte zamýšlený rozvrh směn a hranice použité pro cílovou produkci.
Plán kvality
Uveďte metodu přejímky svaru, kontrolu rozměrů, přístup k odběru vzorků a očekávání ohledně vzhledu. Tyto požadavky určují procesní zkoušku a ověřovací postup stanice.
Integrace zařízení
Uveďte dostupnou podlahovou plochu, inženýrské sítě, rozhraní před a za potrubím, přístup pro operátory a trasu pro údržbu. Zaznamenejte veškeré plánované překládky nebo ovládací prvky na úrovni linky.
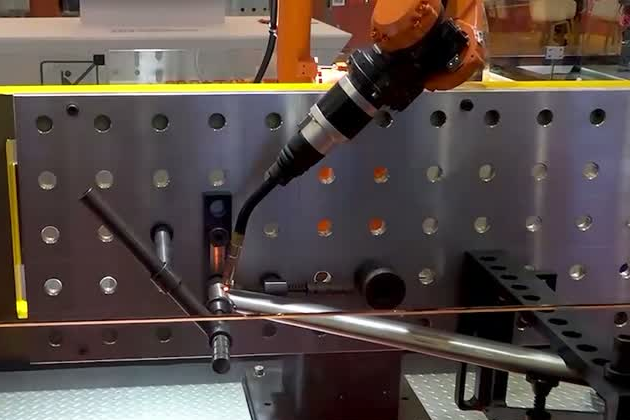
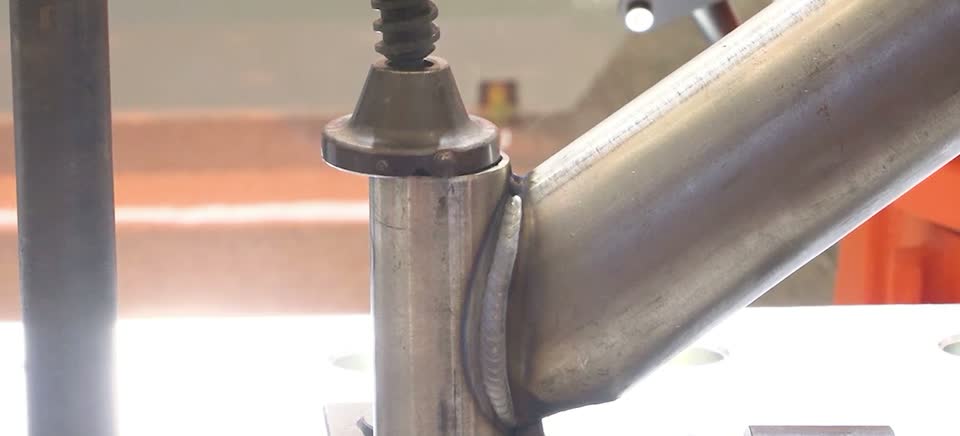
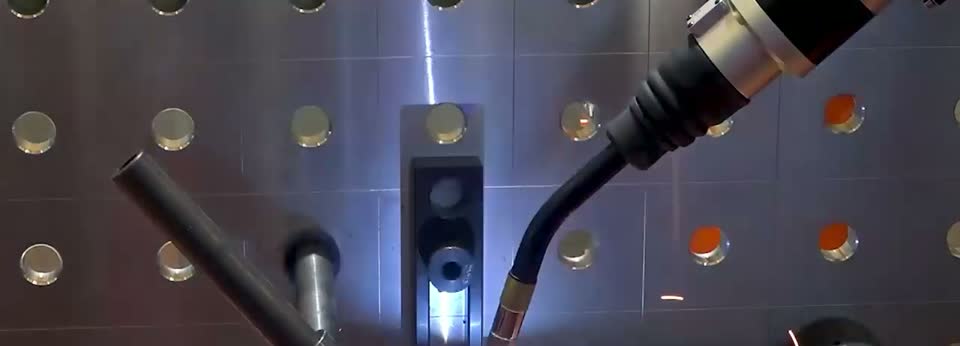
Robotické svařování trubkových rámů jízdních kol, elektromobilů a motocyklů
EVST aplikuje koordinovaný pohyb robota a polohovadla na kompaktní, proměnlivé dráhy nacházející se kolem spojů trubkových rámů. Proces se zaměřuje na stabilní přístup k hořáku, řízený pohyb v přechodech a povrchovou úpravu, která odpovídá dohodnutému standardu pro přijetí.
Ověřte výkon na skutečném obrobku
Finální koncept a akceptační plán propojují chování robota s dílem, procesem a výrobní trasou zákazníka.
Načasování výroby
Použijte jeden dohodnutý časový limit. Zahrňte příslušné kroky nakládání, svařování, čištění, přestavby, kontroly a vyzvedávání tak, aby výsledek reprezentoval plánovanou stanici.
Svary a rozměry
Zkontrolujte celý proces. Uložení, chování upínacího přípravku, středový bod nástroje, příkon tepla, snímání a kontrola – to vše přispívá k hotovému dílu.
Zodpovědnost za automatizaci
Přiřaďte každou operaci. Definujte, které úkoly nakládání, stehování, kontroly, oprav, broušení a údržby patří do automatizace a které zůstávají v kompetenci operátorů.
Dotazy k pracovišti pro svařování náprav
Jaký je rozdíl mezi pracovní stanicí, buňkou a výrobní linkou?
Pracovní stanice je jedna soustředěná výrobní jednotka. Svářečská buňka doplňuje chráněnou automatizovanou oblast, ovládací prvky a plánované interakce operátora. Výrobní linka propojuje několik nakládacích, svařovacích, kontrolních nebo přepravních stanic prostřednictvím toku materiálu a koordinace na úrovni linky.
Jaké informace potřebuje EVST ke konfiguraci svařovací buňky pro nápravy?
Odešlete výkres dílu, mapu komponent a spojů, materiál, tloušťku, podmínky uložení, proces svařování, metodu zatížení, cíl výroby, metodu kontroly, uspořádání závodu a inženýrské sítě. Tyto vstupy umožňují, aby koncept odrážel skutečnou nápravu a výrobní postup.
Jak polohovací zařízení podporuje svařování náprav?
Polohovací zařízení podpírá a otáčí obrobek, aby robot mohl udržovat přístup k hořáku a užitečnou orientaci při svařování. EVST volí formát polohovacího zařízení a pohyb kolem sestavy nápravy, upínacího přípravku, požadovaných poloh a sekvence manipulace.
Jak EVST potvrzuje dobu cyklu a kvalitu svaru?
Projekt nejprve definuje hranice cyklu a metodu přijetí. EVST poté validuje pohyb, proces svařování, sekvenci zatížení a inspekční trasu s reprezentativními díly, aby bylo možné výsledek porovnat s dohodnutými požadavky.
Může robotické svařování snížit sekundární broušení na trubkových rámech?
Může se snížit nutnost ručního dokončování, pokud vyladěný svařovací proces, stav spoje, úroveň rozstřiku a vzhled housenky splňují kritéria přijetí zákazníka. Potvrzení patří do procesní zkoušky skutečného materiálu rámu a kosmetického standardu.
Začněte s výkresem nápravy a metodou přejímky
Zašlete výkres součásti, mapu spojů, materiál, podmínky montáže, trasu nakládání, cíl výroby, plán kontroly a dostupnou podlahovou plochu. EVST použije tyto vstupy k vytvoření konceptu pracovní stanice, chráněné buňky nebo propojené linky.