
Konfigurace robotických svařovacích buněk pro lehké a střední obrobky
Robotická svařovací buňka organizuje robota, procesní zařízení, upínací zařízení, ovládací prvky a ochranná opatření kolem definované skupiny součástí. Tato stránka porovnává šest uzavřených uspořádání podle pohybu obrobku, obálky a počtu robotů. Integrace na úrovni součástí a návrh uspořádání jsou popsány v odkazovaných technických příručkách.
Užší výběr podle pohybu obrobku
Šest uspořádání zahrnuje převrácení, horizontální rotaci, víceosé polohování a rotaci s oporou na konci. Začněte zde s logikou výběru a poté použijte podrobné karty a tabulku k porovnání dostupných hodnot.
Dvoustaniční široká otočná buňka
Jeden robot obsluhuje dva výklopné polohovače pro delší obdélníkové přípravky uvnitř plně uzavřené svařovací místnosti.
Kompaktní dvoupolohová otočná buňka
Menší obálka upínacího přípravku zachovává stejný princip překlápění dvou polohovačů pro kompaktní díly.
Dvoustaniční horizontální rotační buňka
Horizontální rotace umožňuje přístup k kruhovým nebo indexovaným svarovým plochám pro jeden nebo dva roboty.
Vertikální tříosá polohovací buňka
Tři řízené osy přeorientovávají podlouhlý přípravek a zároveň zachovávají rozhraní potřebná pro plně uzavřenou svařovací místnost.
Horizontální tříosá polohovací buňka
Horizontální rotace se kombinuje s dalšími polohovacími osami pro širší pokrytí přípravku.
Buňka s dvojitým robotem pro vřeteník a koník
Dva roboti pracují kolem dvou polohovacích zařízení s koncovými podpěrami s automatickým pohybem dovnitř/ven a nastavením délky.
Zkontrolujte každé uspořádání oproti skutečné rodině součástí
Rozměry představují příslušný upínací přípravek nebo obrysy obrobku pro každou konfiguraci. Finální nástroje, přístup ke svarům a vzdálenosti zůstávají specifické pro daný projekt.
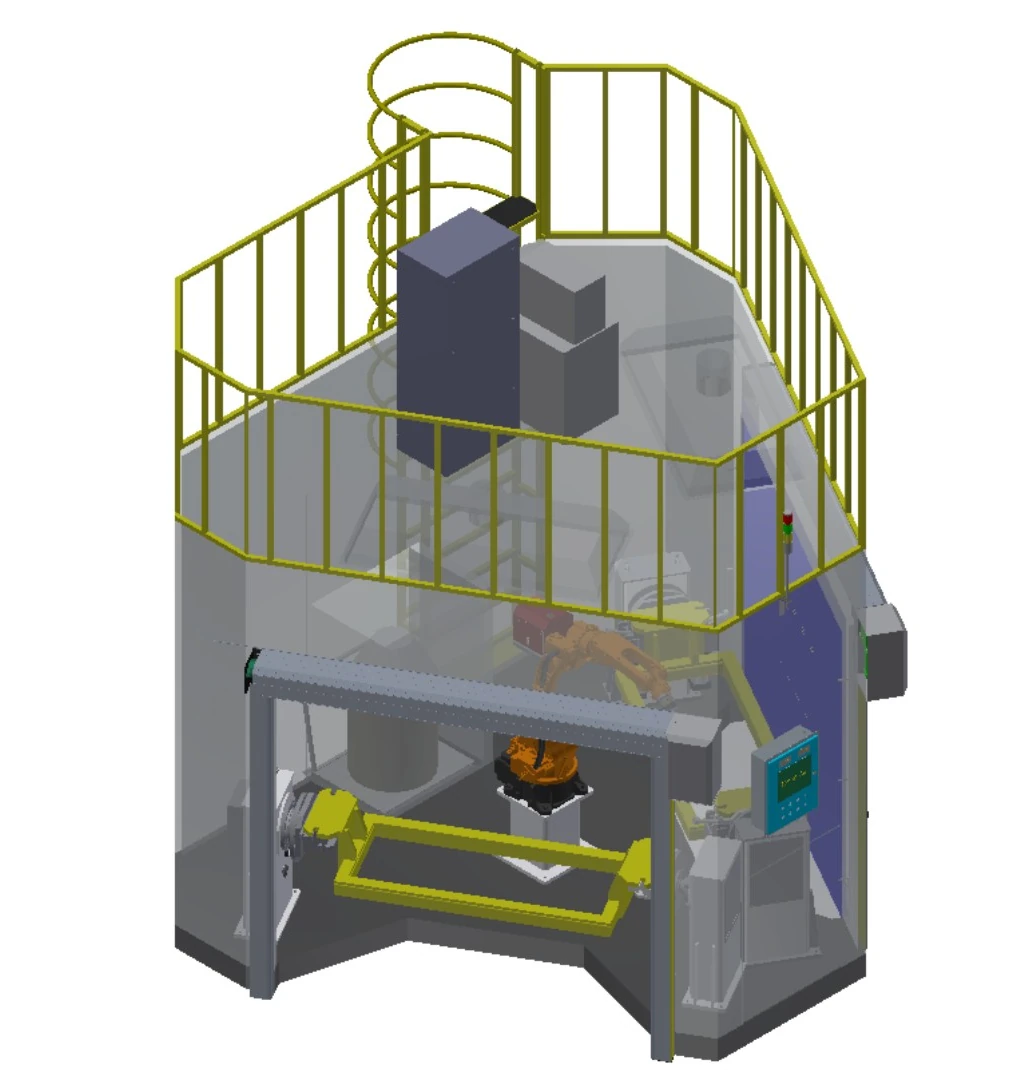
Dvoustaniční široká otočná buňka
Jeden robot obsluhuje dva výklopné polohovače pro delší obdélníkové přípravky uvnitř plně uzavřené svařovací místnosti.
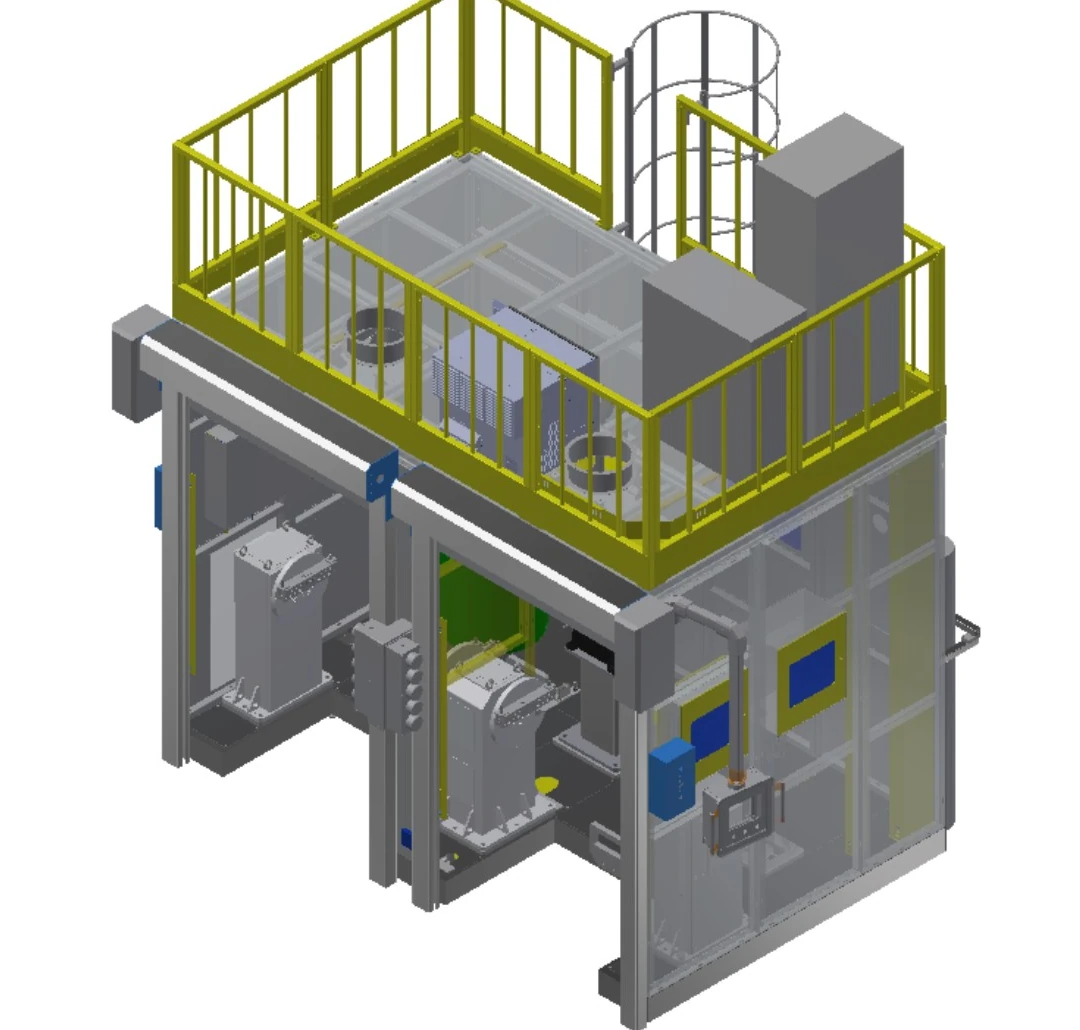
Kompaktní dvoupolohová otočná buňka
Menší obálka upínacího přípravku zachovává stejný princip překlápění dvou polohovačů pro kompaktní díly.
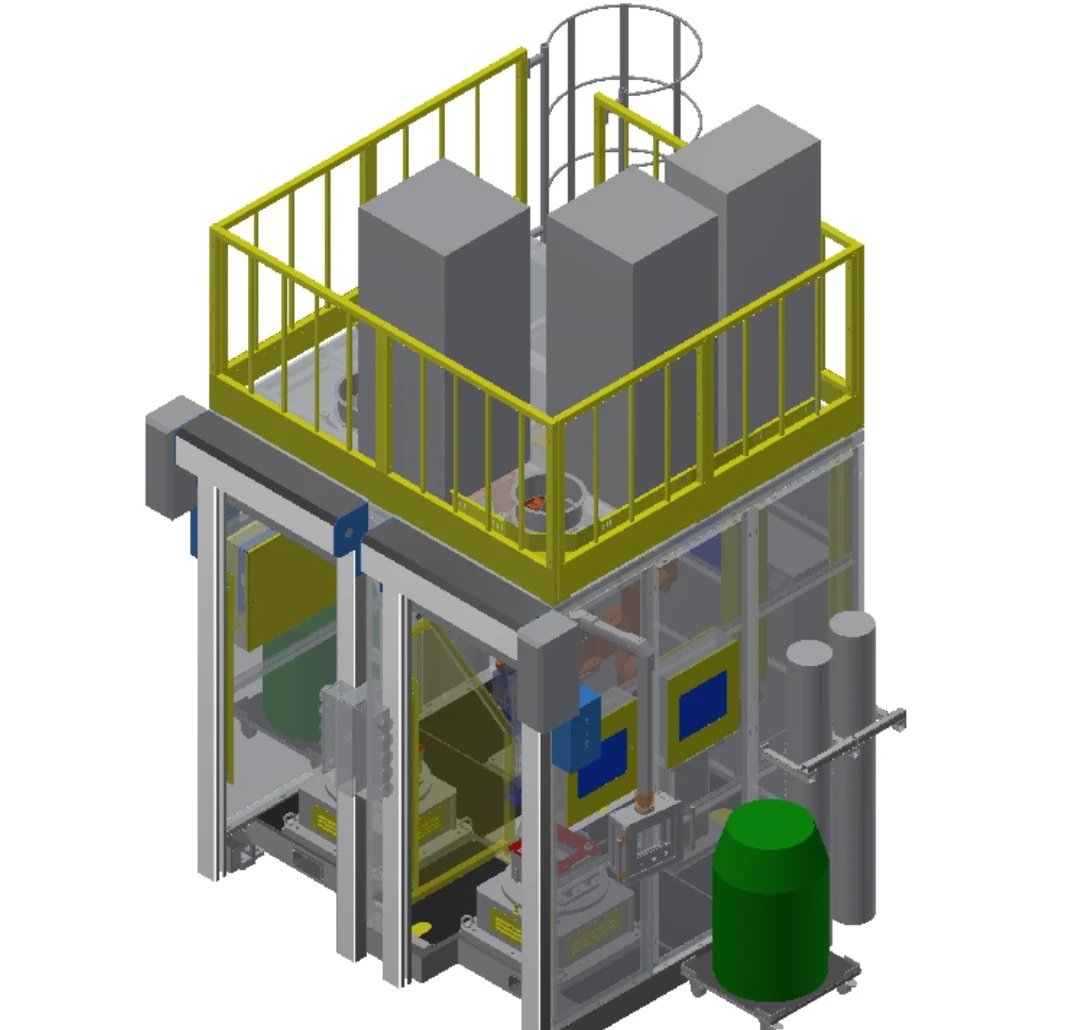
Dvoustaniční horizontální rotační buňka
Horizontální rotace umožňuje přístup k kruhovým nebo indexovaným svarovým plochám pro jeden nebo dva roboty.
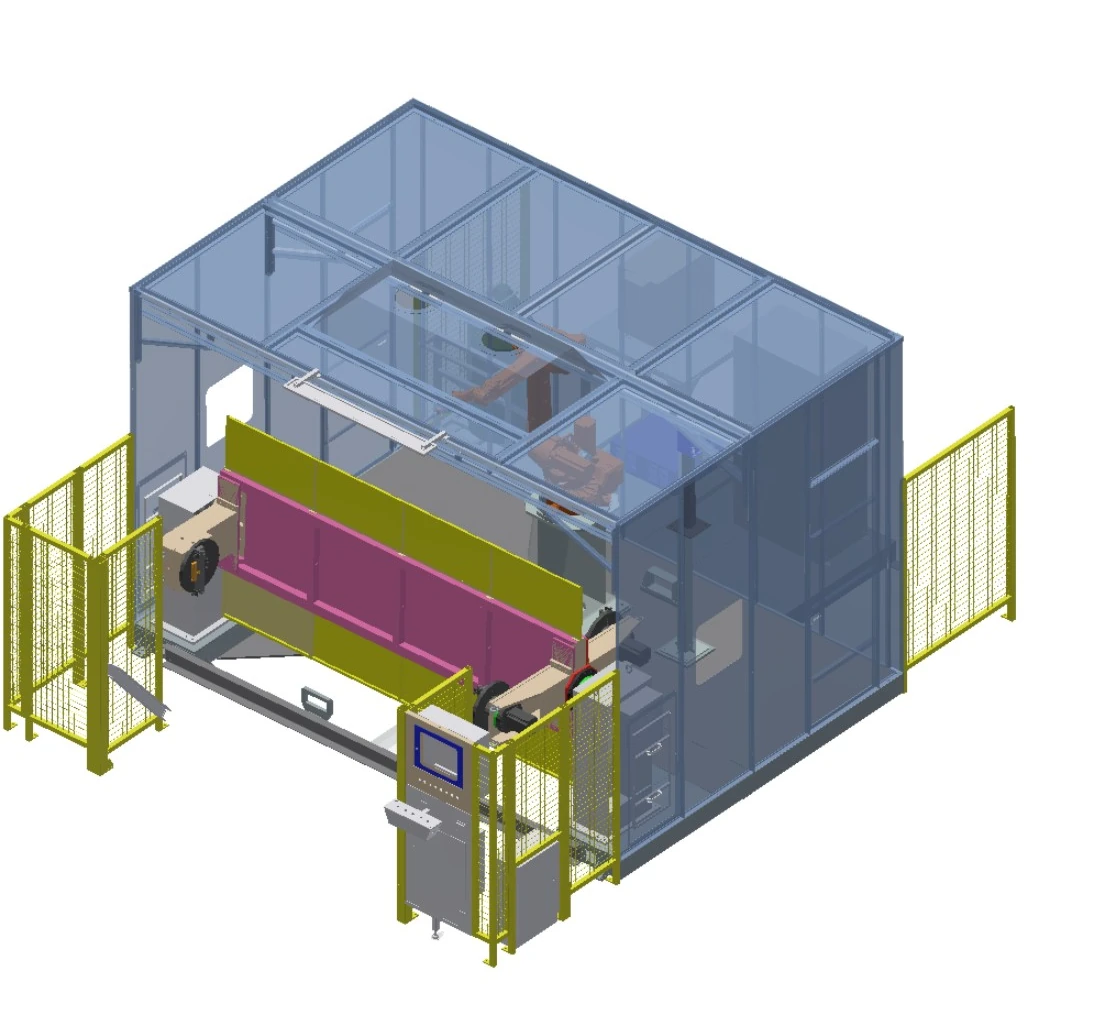
Vertikální tříosá polohovací buňka
Tři řízené osy přeorientovávají podlouhlý přípravek a zároveň zachovávají rozhraní potřebná pro plně uzavřenou svařovací místnost.
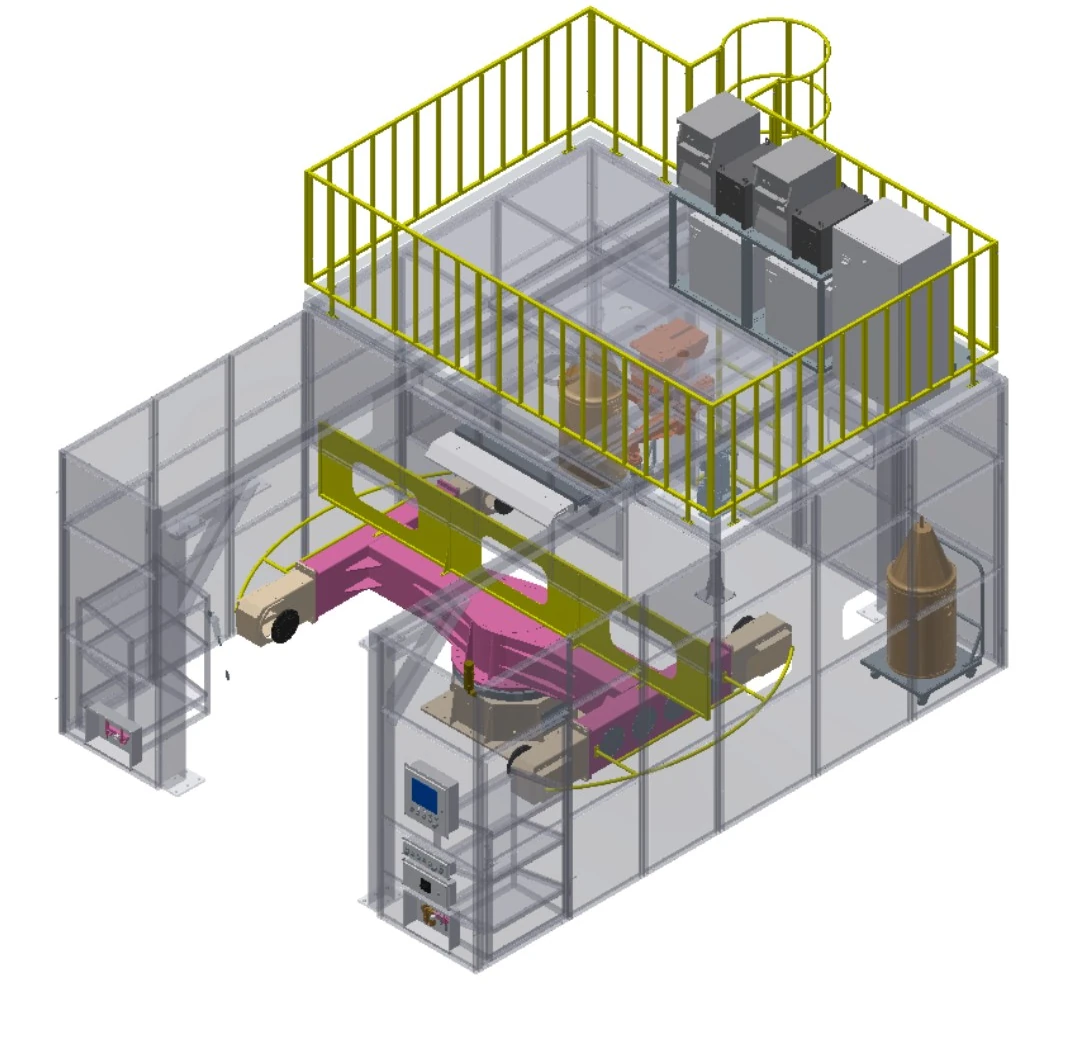
Horizontální tříosá polohovací buňka
Horizontální rotace se kombinuje s dalšími polohovacími osami pro širší pokrytí přípravku.
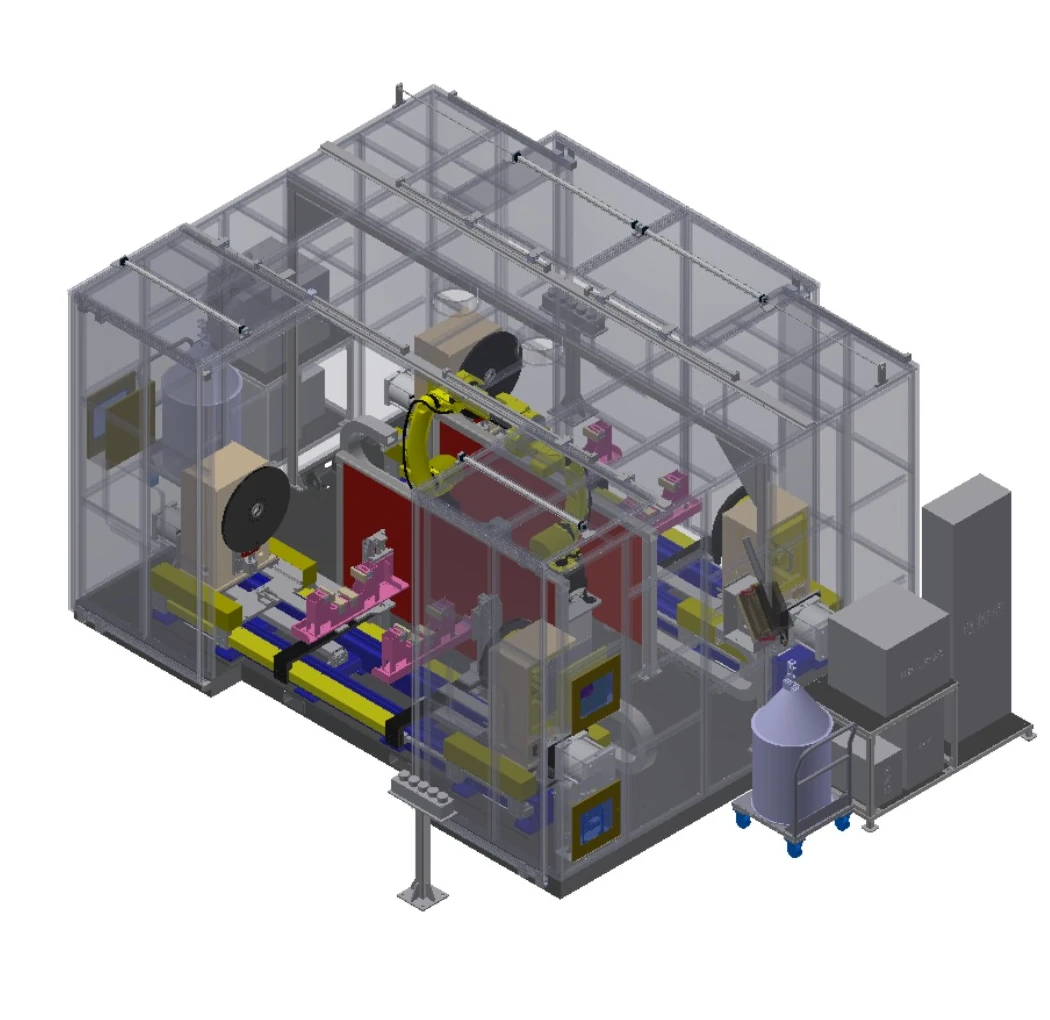
Buňka s dvojitým robotem pro vřeteník a koník
Dva roboti pracují kolem dvou polohovacích zařízení s koncovými podpěrami s automatickým pohybem dovnitř/ven a nastavením délky.
Porovnejte šest uspořádání na jedné sadě polí
| Řádek | Popisná konfigurace | Roboti | Dosah paže | Uspořádání polohy | Zatížení | Použitelná obálka | Stanice |
|---|---|---|---|---|---|---|---|
| A | Dvoustaniční široká otočná buňka | 1 | 1.4 m / 2 m volitelné | Otočení v jedné ose | 500 kg | Upínací zařízení 1.8 m × 0.8 m | 2 polohovací zařízení |
| B | Kompaktní dvoupolohová otočná buňka | 1 | 1.4 m | Otočení v jedné ose | 500 kg | Upínací zařízení 0.8 m × 0.5 m | 2 polohovací zařízení |
| C | Dvoustaniční horizontální rotační buňka | 1 nebo 2 | 1.4 m | Jednoosý horizontální otočný stůl | 500 kg | Rotace ≤1 m; výška ≤0.5 m | 2 polohovací zařízení |
| D | Vertikální tříosá polohovací buňka | 1 nebo 2 | 1.4 m / 2 m volitelné | Vertikálně otočný tříosý polohovač | 500 kg | Upínací zařízení 2.4 m × 0.8 m | 1 polohovadlo |
| E | Horizontální tříosá polohovací buňka | 1 nebo 2 | 1.4 m / 2 m volitelné | Horizontálně otočný tříosý polohovač | 500 kg | Upínací zařízení 2.2 m × 1 m | 1 polohovadlo |
| F | Buňka s dvojitým robotem pro vřeteník a koník | 2 | 1.4 m / 2 m volitelné | Vřeteník-koník jednoosý | 500 kg | Rotace ≤1 m; délka ≤2 m | 2 polohovací zařízení |
Písmena jsou pouze označení řádků tabulky; popisné názvy konfigurací jsou veřejné identifikátory.
Čtení každého názvu jako volby pohybu obrobku
Otočení v jedné ose
Otáčí upínací prvek kolem jedné řízené osy a zobrazuje alternativní svarové plochy.
Horizontální rotační
Otáčí obrobek na vodorovném stole pro kruhové nebo indexové zobrazení.
Tříosé polohování
Přidává řízený pohyb, když jediná rotace nedokáže zajistit požadovanou orientaci.
Podpěra vřeteníku a koníku
Podpírá delší díly na obou koncích pro řízené podélné otáčení.
Formát s jedním robotem
Přiřadí jednoho robota k definovanému přípravku a sekvenci stanic.
Formát s dvojitým robotem
Využívá koordinované pokrytí ze dvou stran, kde to umožňuje kontrola přístupu a kolizí.
Posuďte vhodnost podle obálky a stavu spoje
Součásti vozidla
Lehké a střední díly pro nová energetická nebo užitková vozidla s opakovatelnými polohovacími prvky.
Díly stavebních strojů
Vyrobené komponenty, jejichž obálka odpovídá zvolenému uspořádání poloh.
Menší ocelové svařence
Konstrukční díly umístěné pro vícestranné svařování uvnitř uzavřené buňky.
Součásti plavidla
Rotační díly tříděné podle průměru, délky a přístupu ke švu.
Části zemědělských strojů
Opakované výroby s definovanými vztažnými body upínacích přípravků a potřebami orientace.
Díly pro environmentální zařízení
Rodiny součástí posouzené podle geometrie, materiálu, spojů a příchozích variací.
Potvrďte ochranu a monitorování pomocí cellscope
Každá ze šesti konfigurací je postavena v plně uzavřené svařovně. Konečná ochrana stále odpovídá posouzení rizik aplikace, standardům pracoviště a požadavkům na přijetí.
Rozhraní místností
Potvrďte rozhraní hlavního ovládání, regulace vzduchu, osvětlení, elektrické klapky a instalace odsávání spalin.
Provoz a servis
Definujte nakládací, obslužné stanice a přístup pro údržbu v okolí vybraného uspořádání.
Volitelné snímání přítomnosti
Vyhodnoťte bezpečnostní světelnou závoru, pokud se vztahuje na vybranou konfiguraci.
Monitorování stavu procesu
Mezi volitelné možnosti patří monitorování přítomnosti drátu, tlaku stlačeného vzduchu a průtoku ochranného plynu.
Možnost umístění švu
Laserové sledování švů pro určení polohy je k dispozici jako volitelný projekt.
Potvrzení projektu
Dokončit ochranu, rozhraní a logiku akceptace prostřednictvím schváleného posouzení rizik.
Vytvořte počáteční konfiguraci ve čtyřech rozhodnutích
Definujte obrobek
Sdílejte výkresy, materiál, umístění spojů, varianty a vstupní stav.
Nastavte obálku
Potvrďte délku, šířku, průměr otáčení, výšku a základ zatížení upínacího přípravku.
Vyberte částečný pohyb
Porovnejte uspořádání s otočným, horizontálním rotačním, tříosým a vřeteníkem a koníkem.
Potvrdit rozsah buňky
Slaďte počet robotů, procesní vybavení, ovládací prvky, snímání, upínání obrobků a bezpečnostní opatření.
Proměňte užší výběr v definici projektu
Konfigurace je výchozí architektura. Konečný rozsah je nastaven na základě obrobku, svařovacího procesu, rozhraní zařízení a přejímacího plánu.
Kontrola aplikace
Potvrďte díly, spoje, polohovací vztažné body, varianty a omezení staveniště.
Koncept konfigurace
Definujte pohyb dílu, sekvenci stanic, množství robotů a interakci operátora.
Proces a kontroly
Seřiďte svařovací zařízení, ovládací prvky, monitorování a rozhraní zařízení dle specifikace.
Upevnění a ochrana obrobku
Detailní upevnění, způsob zatížení, rozhraní místností a ochranná opatření projektu.
Definice přijetí
Dohodněte se na testovaných částech, podmínkách, dokumentaci a kritériích přijetí.
Podpora projektu
Koordinovat dokumentaci, školení a poprodejní podporu v dohodnutém rozsahu.
Otázky, které je třeba zodpovědět před schválením konfigurace
S jakou konfigurací buněk bych měl začít?
Začněte s obálkou obrobku a požadovaným pohybem součásti, poté proveďte překlopení obrazovky, horizontální rotaci, víceosé uspořádání nebo uspořádání vřeteníku a koníku.
Lze nakonfigurovat jednoho nebo dva roboty?
Zobrazené portfolio zahrnuje uspořádání s jedním robotem, jedním nebo dvěma roboty a s dvěma roboty. Konečné množství závisí na přístupu ke svarům, pořadí svařování a kontrole kolizí.
Lze integrovat preferované svařovací zařízení?
Lze to posoudit dle specifikace. Sdílejte zamýšlené procesní zařízení a rozhraní, aby byla potvrzena kompatibilita, kontrolní mechanismy a hranice odpovědnosti.
Co by mělo být poskytnuto k posouzení žádosti?
Poskytněte výkresy, materiály, spoje, varianty dílů, požadovanou orientaci, postup, rozhraní na staveništi a očekávání při převzetí.
Jsou možnosti snímání stejné u všech konfigurací?
Ne. Možnosti závisí na odpovídajícím uspořádání a požadavcích projektu; neměly by být kopírovány napříč celým portfoliem.
Použijte reálnou část k zahájení diskuse o konfiguraci
Sdílejte výkresy, obrys obrobku, svařovací proces, koncept upínacího přípravku a omezení pracoviště, aby EVST mohl navrhnout výchozí bod robotické svařovací buňky.