Lineární pohybové systémy vyrobené na zakázku

Robotická dráha – 7. osa robotických přepravních jednotek (RTU)

Rozšiřte pracovní dosah robota napříč stroji, stanicemi nebo dlouhými obrobky. EVST navrhuje pozemní, nebeské a příhradové robotické dráhy pro vašeho robota, pojezd, zatížení, pracovní cyklus, prostředí a podmínky na místě.

Vyrobeno na míru pro každý projekt Rozvržení země, oblohy a vazníků Konfigurace s pozemní dráhou pro jmenovité zatížení vozíku až 6 000 kg

Co to je

Přidejte svému robotovi koordinovanou lineární osu

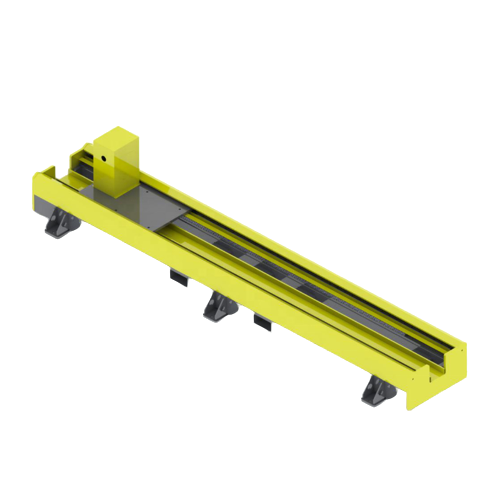
Robotická dráha je poháněná lineární osa, která přenáší průmyslového robota mezi pracovními pozicemi. Nazývaná také sedmosá robotická přepravní jednotka, rozšiřuje pracovní prostor robota, takže jeden robot může obsluhovat dlouhé díly, více strojů nebo oddělené procesní stanice. Verze montované na podlahu jsou také známé jako pozemní kolejnice nebo podlahová kolejnice.

Produktová řada

Vyberte rozvržení, které odpovídá pracovní buňce

Struktura dráhy se volí na základě dostupné podlahové plochy, přístupu k obrobku, orientace robota a procesní dráhy. Pro robota, instalovanou hmotnost a projektové podmínky se navrhují pozemní, nebeské a příhradové systémy.

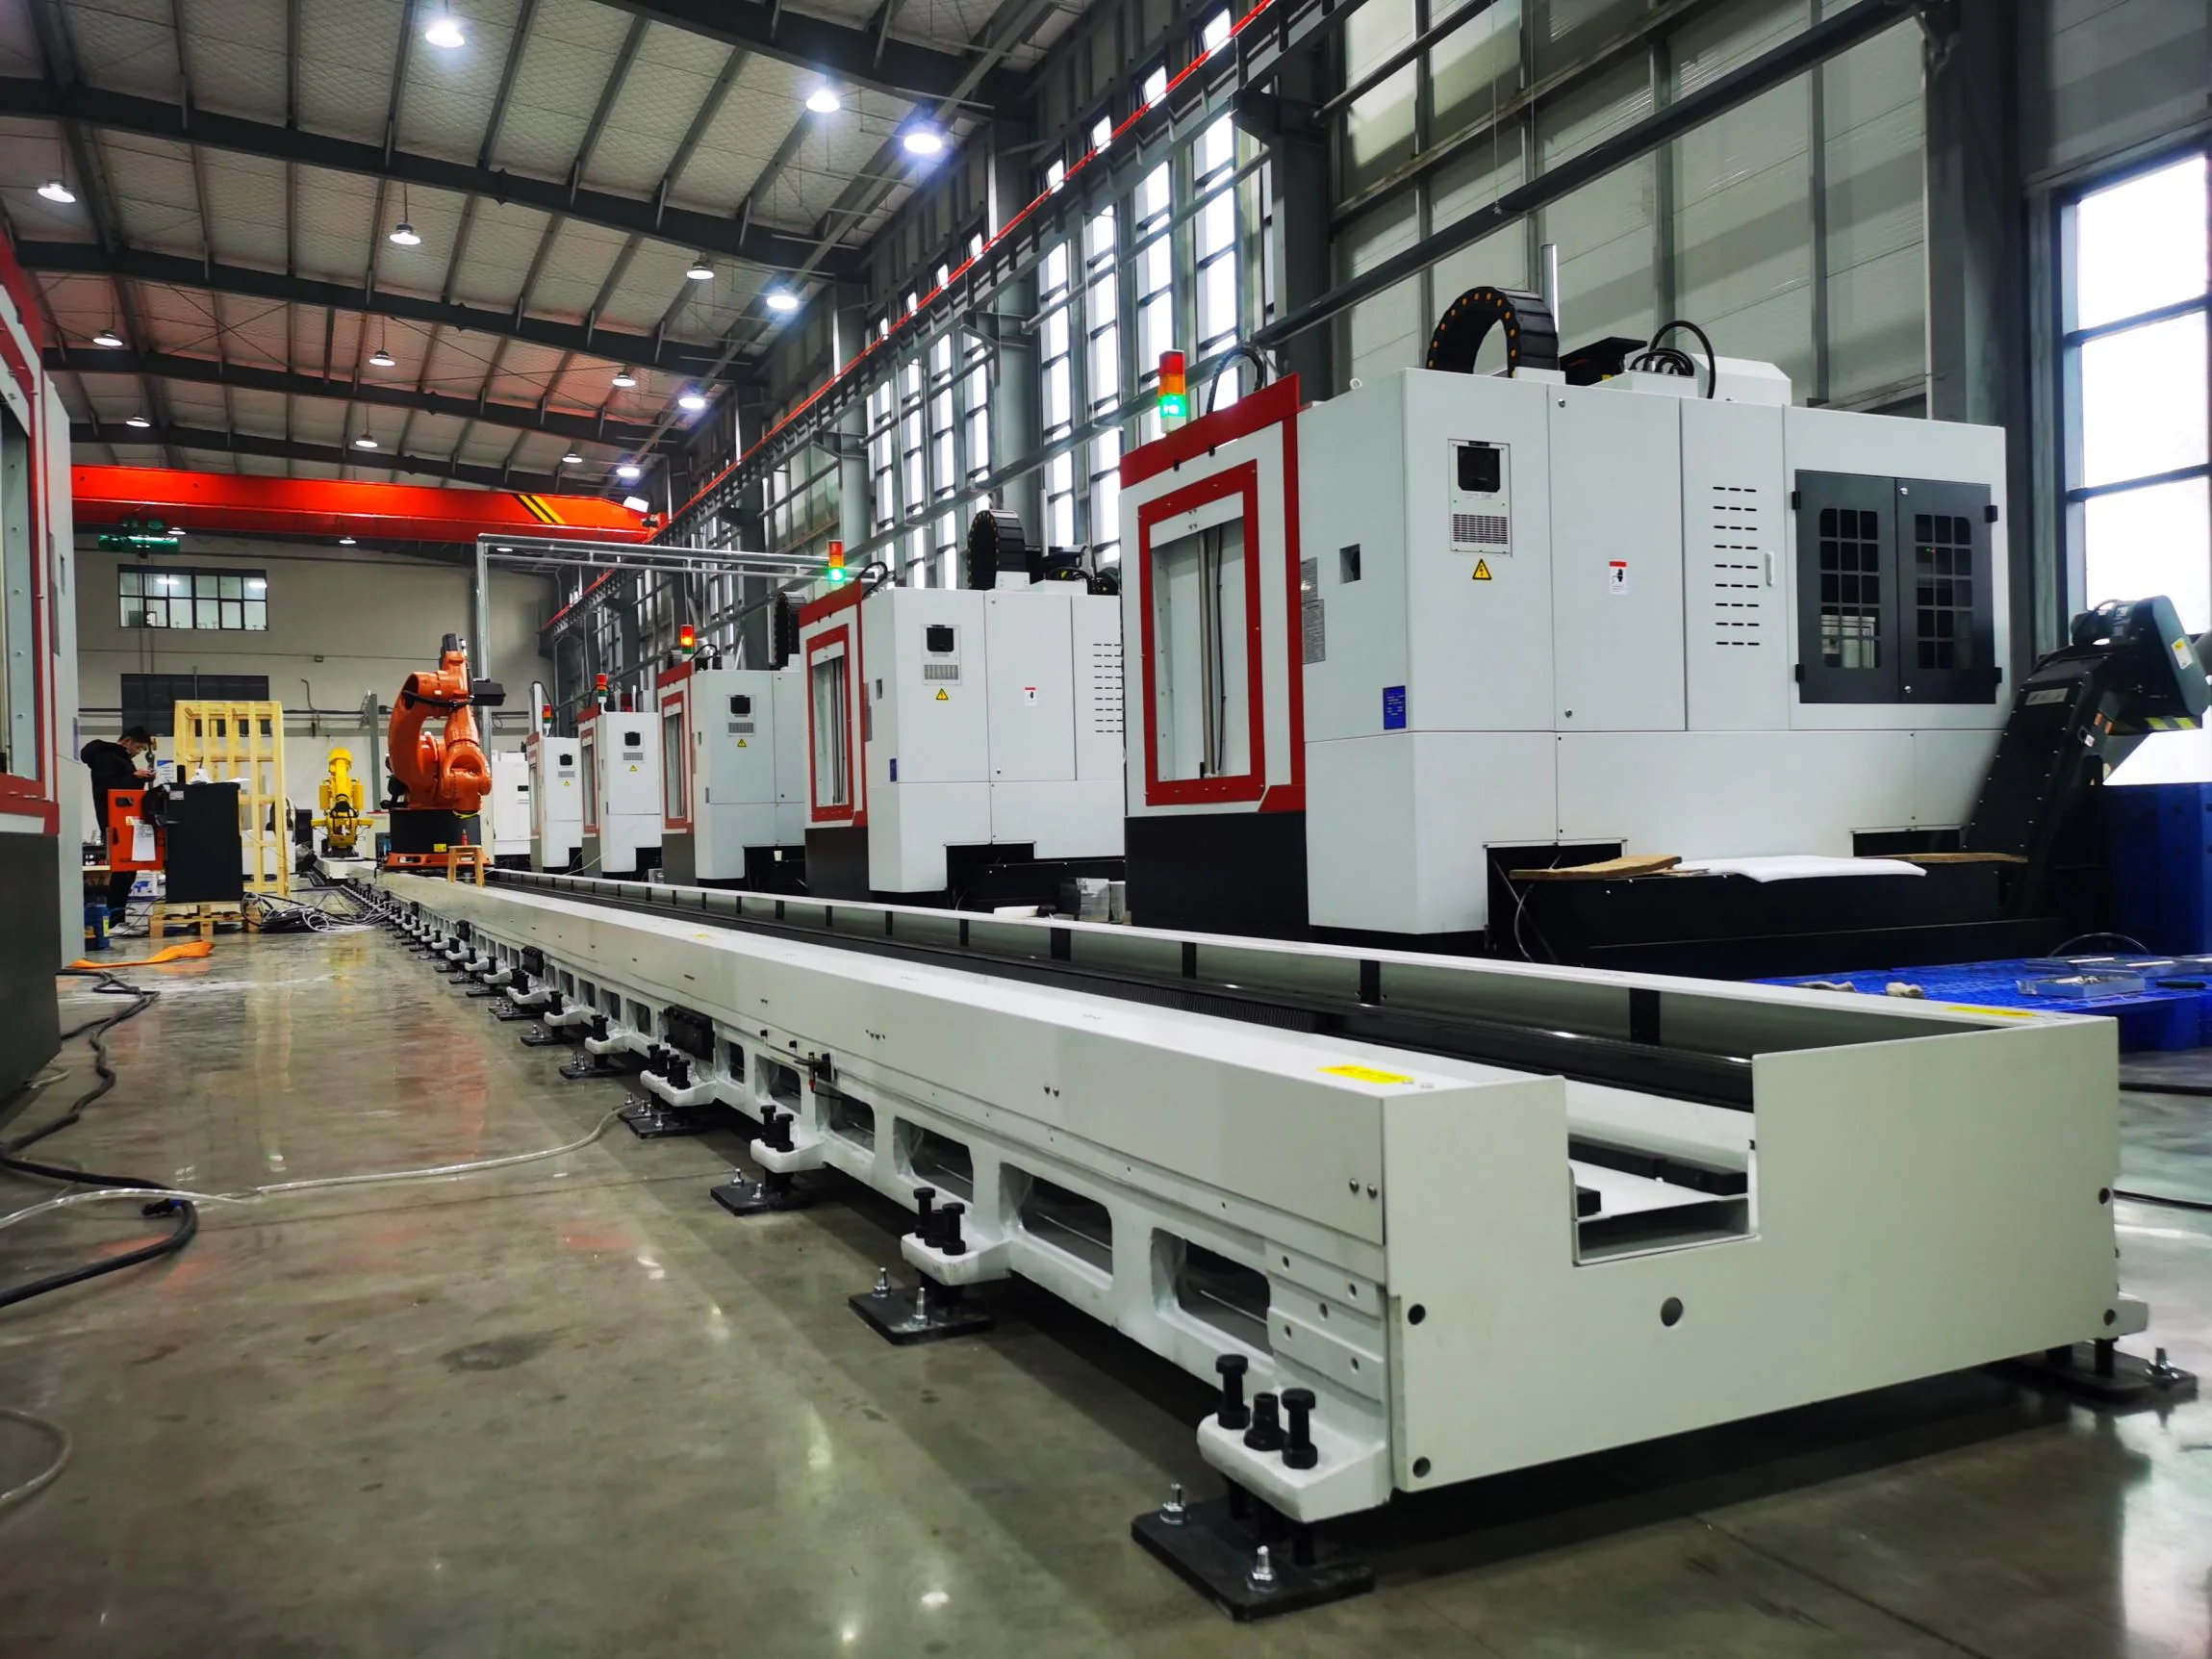
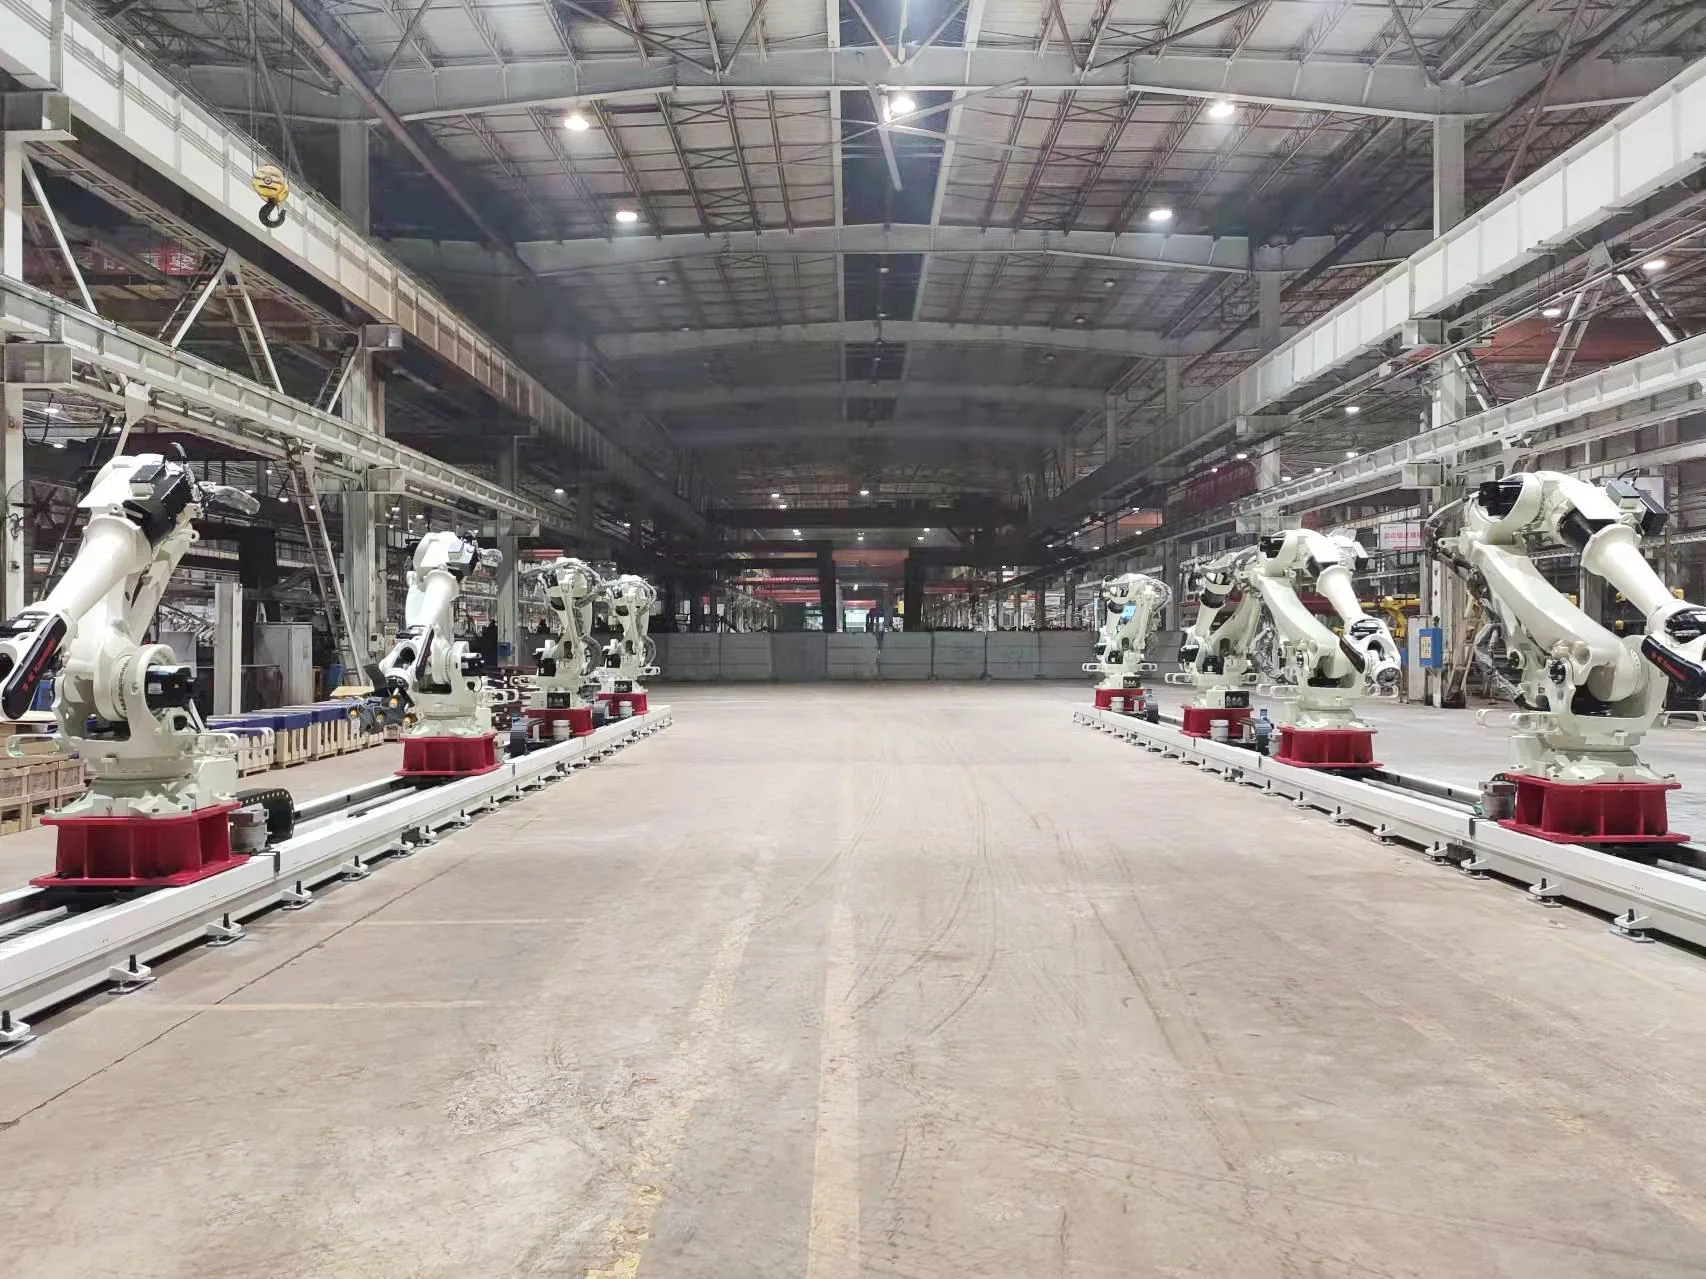
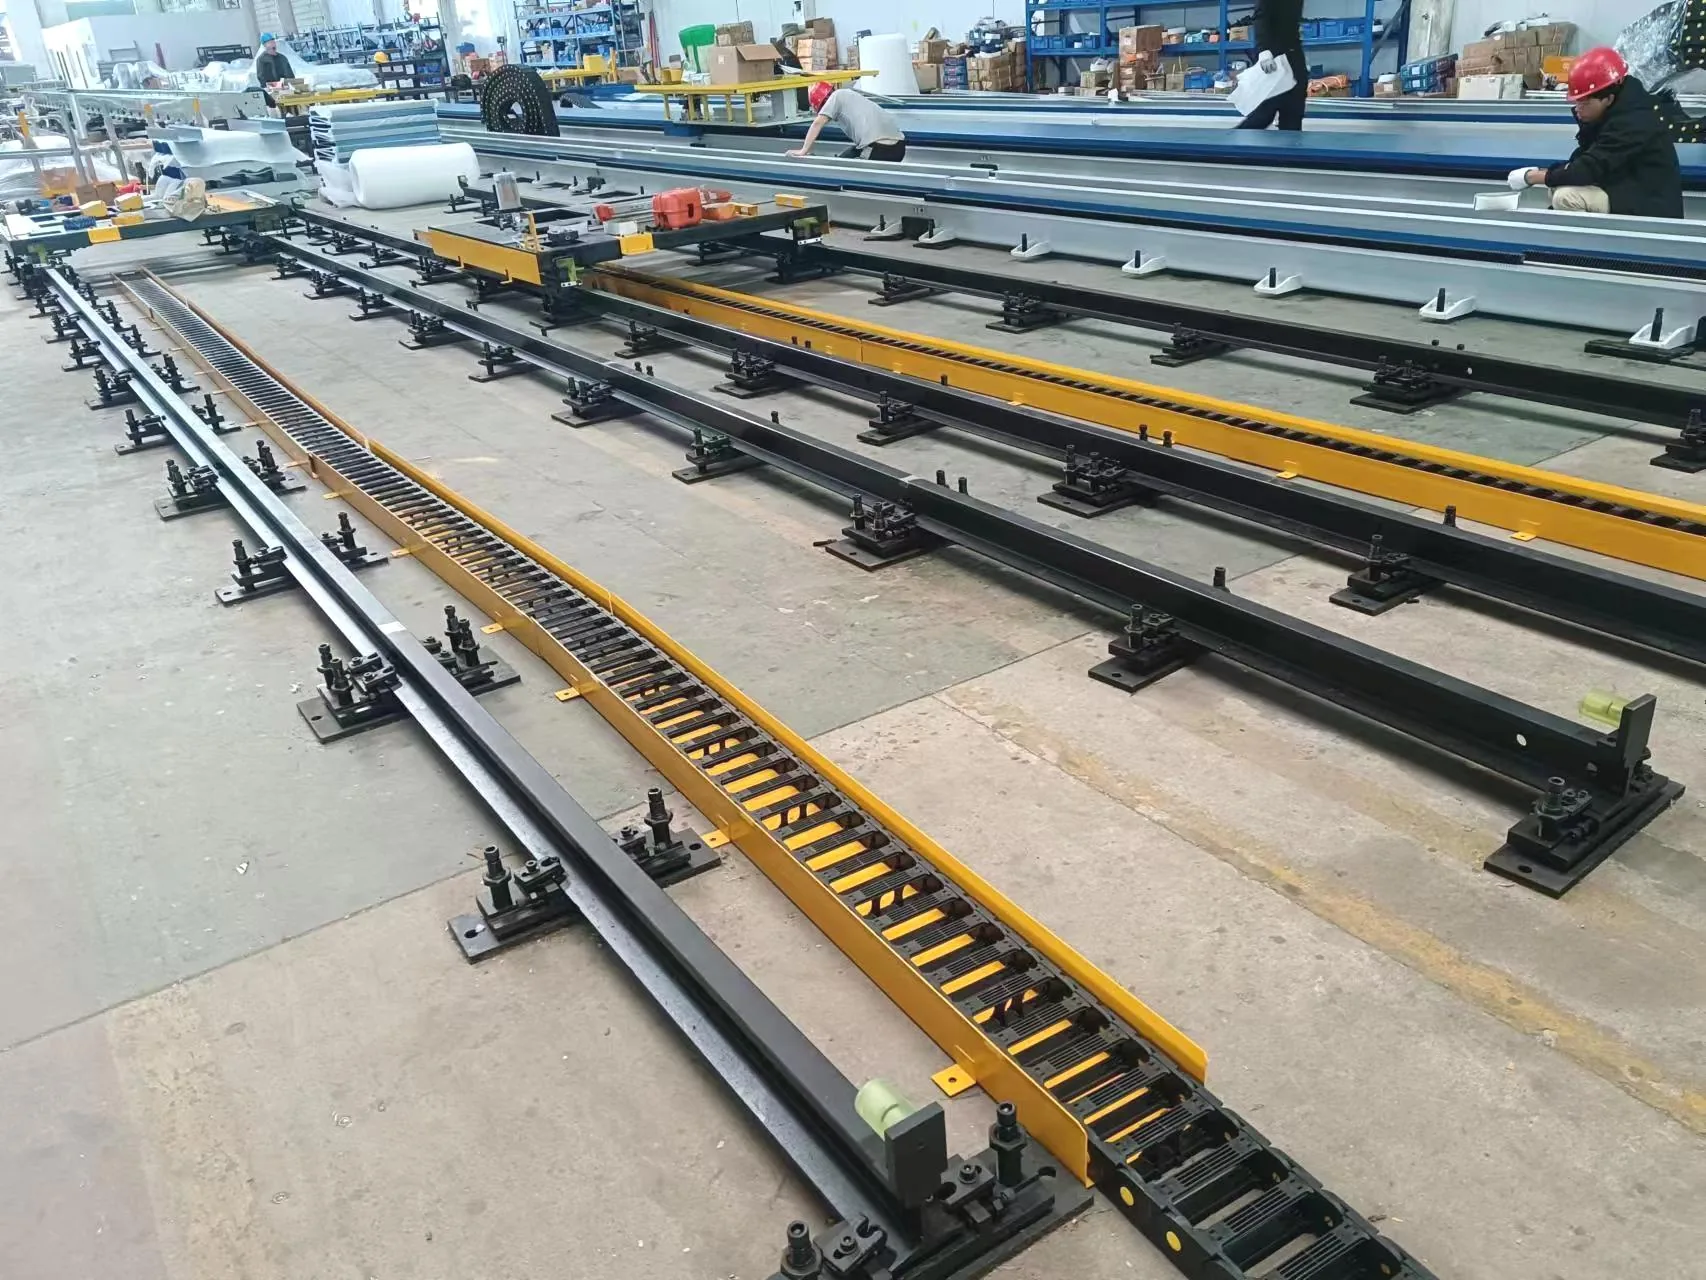
Montáž pozemních robotických drah v dílně

Pozemní kolejnice

Pozemní kolejnice (kolejnice montovaná na podlahu)

Praktické uspořádání pro pohyb robota podél strojů, přípravků nebo dlouhých obrobků. Konstrukce základny, pojezd a ochrana jsou specifikovány pro daný projekt.

Vyberte si ho, když: Prioritou je bezbariérový přístup k obsluze na úrovni podlahy a přímá cesta vedle strojů.
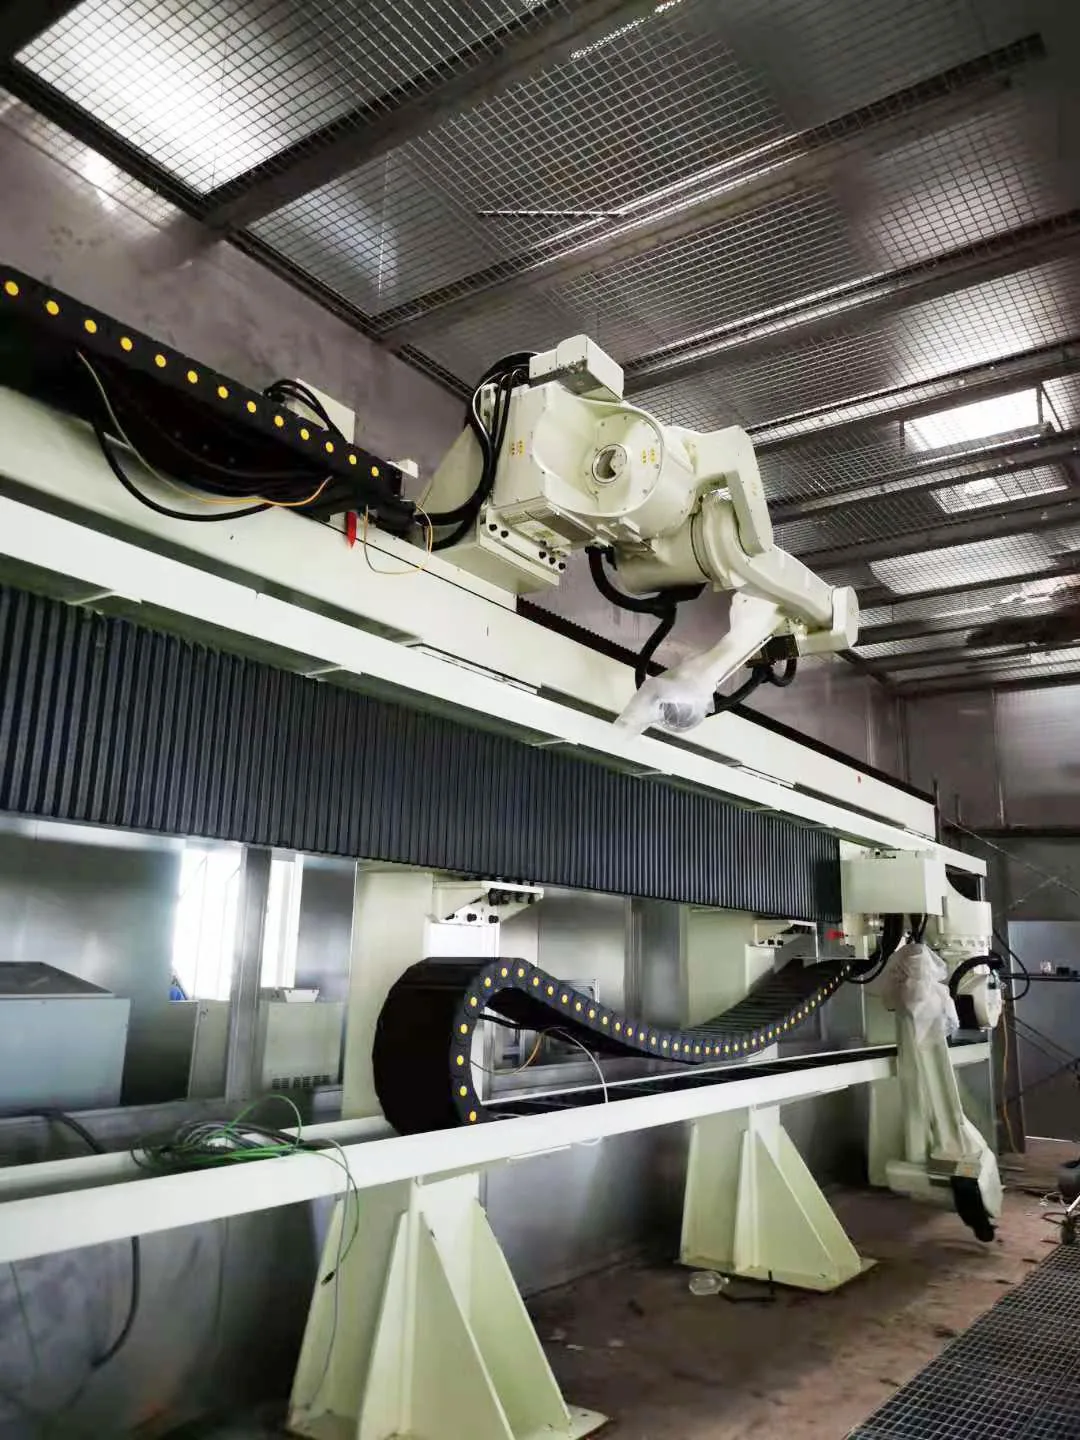
Zvýšená robotická dráha nesoucí robota nad pracovní plochou

Sky rail

Sky Rail (nadzemní / vyvýšená kolej)

Pohybuje robota nad pracovní prostor, aby byl zachován přístup k podlaze nebo aby se k procesu přiblížil z vyvýšené polohy. Struktura a rozhraní jsou navrženy pro danou buňku.

Vyberte si ho, když: Důležité je uvolnit podlahovou plochu nebo přistupovat k procesu shora.

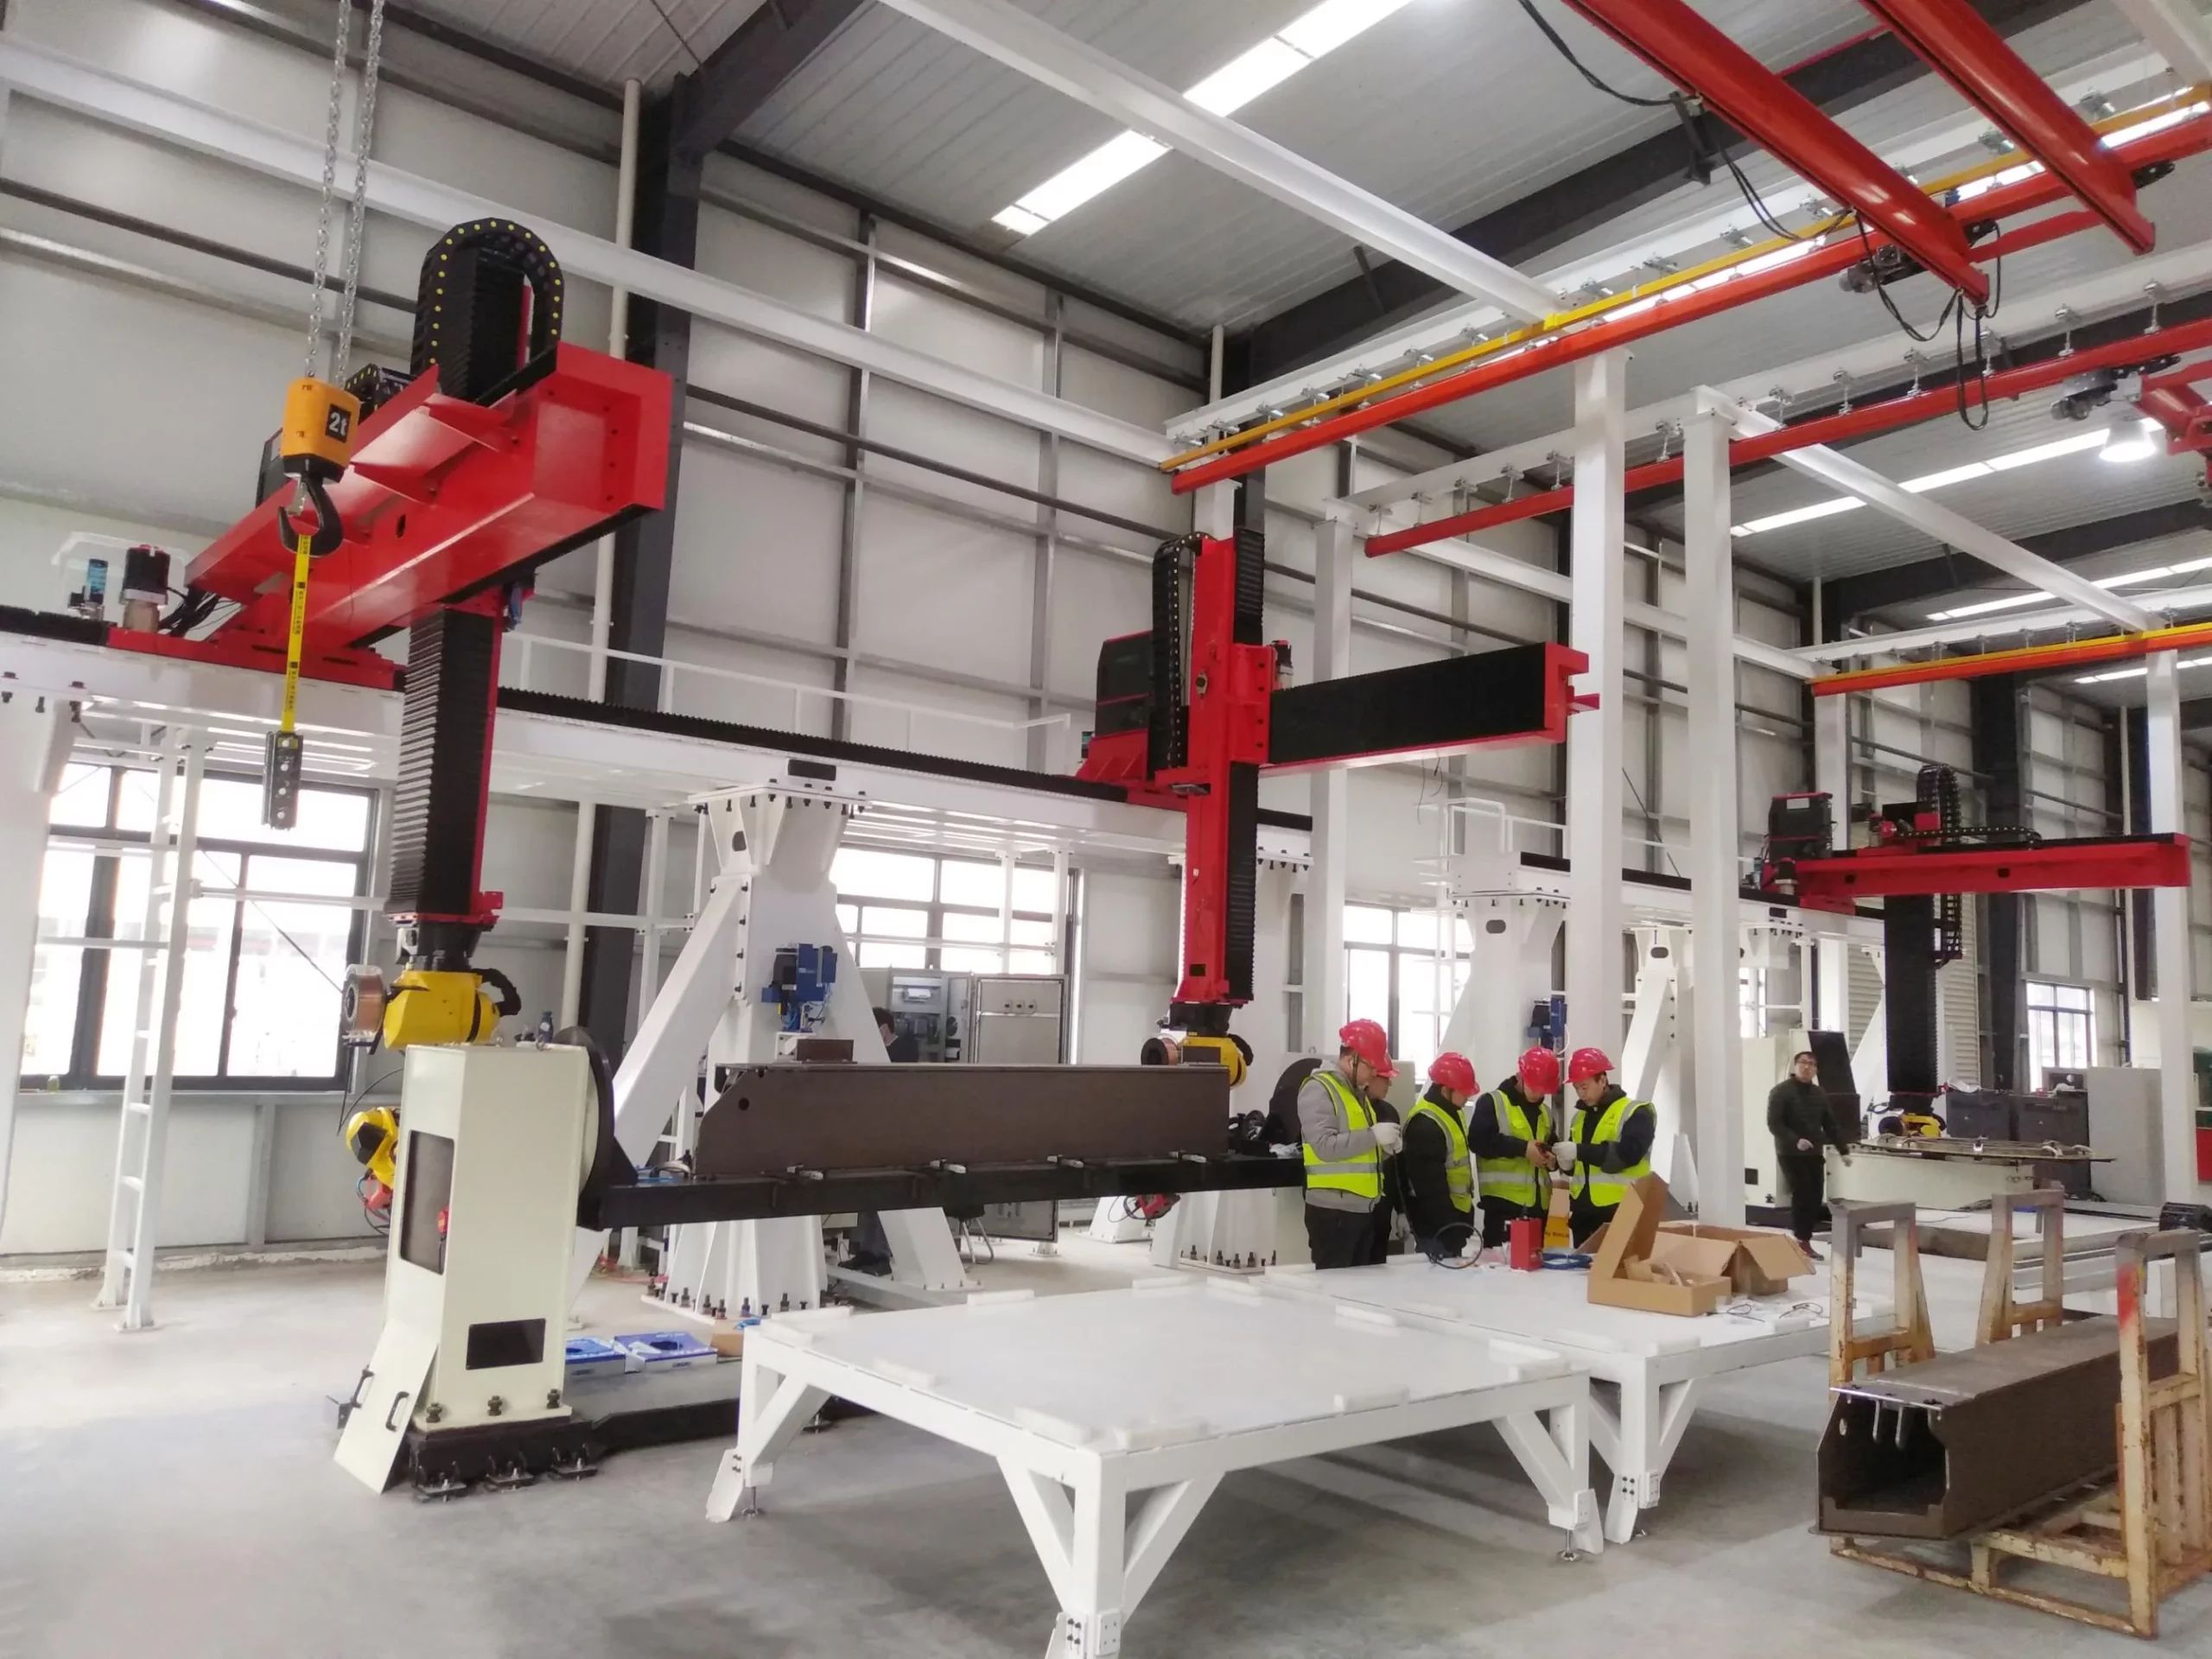
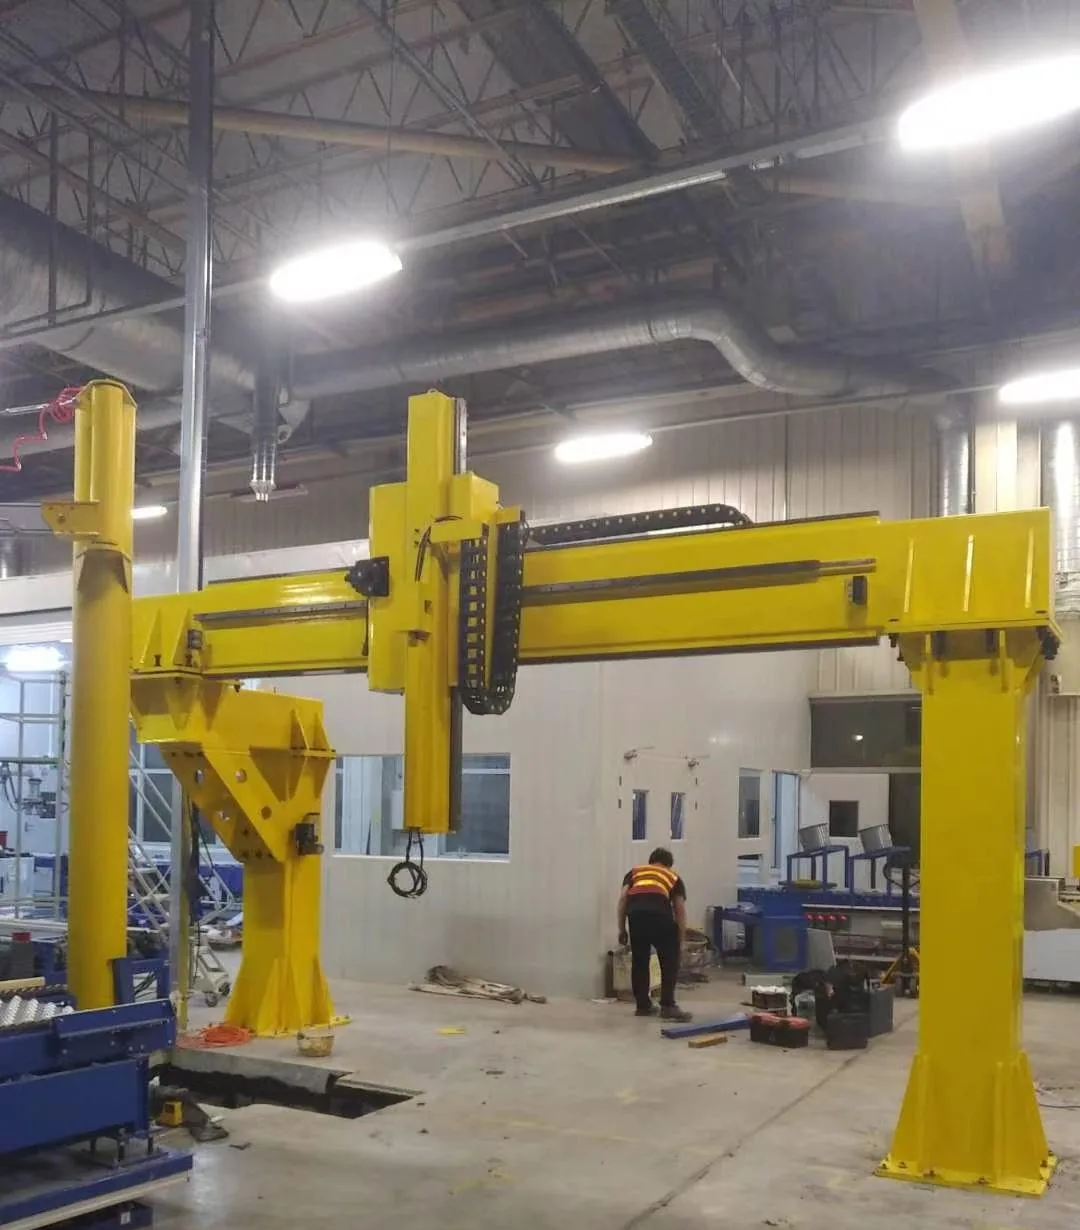
V dílně instalována příhradová robotická kolejnicová konstrukce

Příhradová kolejnice

Systémy příhradových nosníků a portálů

Portálová konstrukce pro větší pracovní obálky a uspořádání pohybu specifické pro danou aplikaci. Rozpětí, osy, rozhraní a konstrukční detaily se navrhují pro každý projekt pro každý jednotlivý projekt.

Vyberte si ho, když: Jedna pozemní osa nemůže pokrýt požadovaný rozsah nebo koordinovaný pohyb ve více než jedné lineární ose.

Výběrový proces

Sedm vstupů pro funkční konfiguraci

Užitečný dotaz nepotřebuje hotovou specifikaci. Začněte s provozními požadavky a dostupnými informacemi o staveništi; kolej lze poté dimenzovat s ohledem na instalovanou hmotnost.

Použití a obrobek

Popište proces, velikost dílu, stanice a jak má robot k práci přistupovat.

Robot a instalovaná hmota

Uveďte značku/model robota, hmotnost těla robota, zvedací zařízení nebo upínací prvky namontované na vozíku a užitečné zatížení zápěstí.

Cestování a dosah

Uveďte požadovaný efektivní posuv nebo sdílejte rozvržení buňky tak, aby bylo možné zohlednit koncové vzdálenosti a délku základny robota.

Požadavek na pohyb

Sdílejte s řídicí jednotkou robota cílovou rychlost, opakovatelnost, pracovní cyklus, zastavení a veškerou požadovanou koordinaci.

Orientace montáže

Zvolte počáteční koncept terénu, vyvýšeného, ​​obráceného nebo příhradového vazníku na základě geometrie přístupu a procesu.

Životní prostředí a ochrana

Identifikujte prach, rozstřik, kapaliny, teplotu a čisticí podmínky, které ovlivňují výběr krytu a materiálu.

Web a rozhraní

Uveďte základové podmínky, inženýrské sítě, dostupný prostor, bezpečnostní rozhraní a omezení dodávky.

Struktura a ochrana

Konstrukce se řídí zatížením a prostředím

EVST dokáže konfigurovat svařované nebo lité konstrukční přístupy a přizpůsobit vnější ochranu pracovní buňce. Konečná volba závisí na pohyblivé hmotnosti, rozpětí, procesních podmínkách a potřebách údržby.

Plně uzavřené ochranné kryty
Ochrana měchů
Kryt s šachovnicovým plechem
Polouzavřený plechový kryt
Zakázková konstrukce z nerezové oceli 304
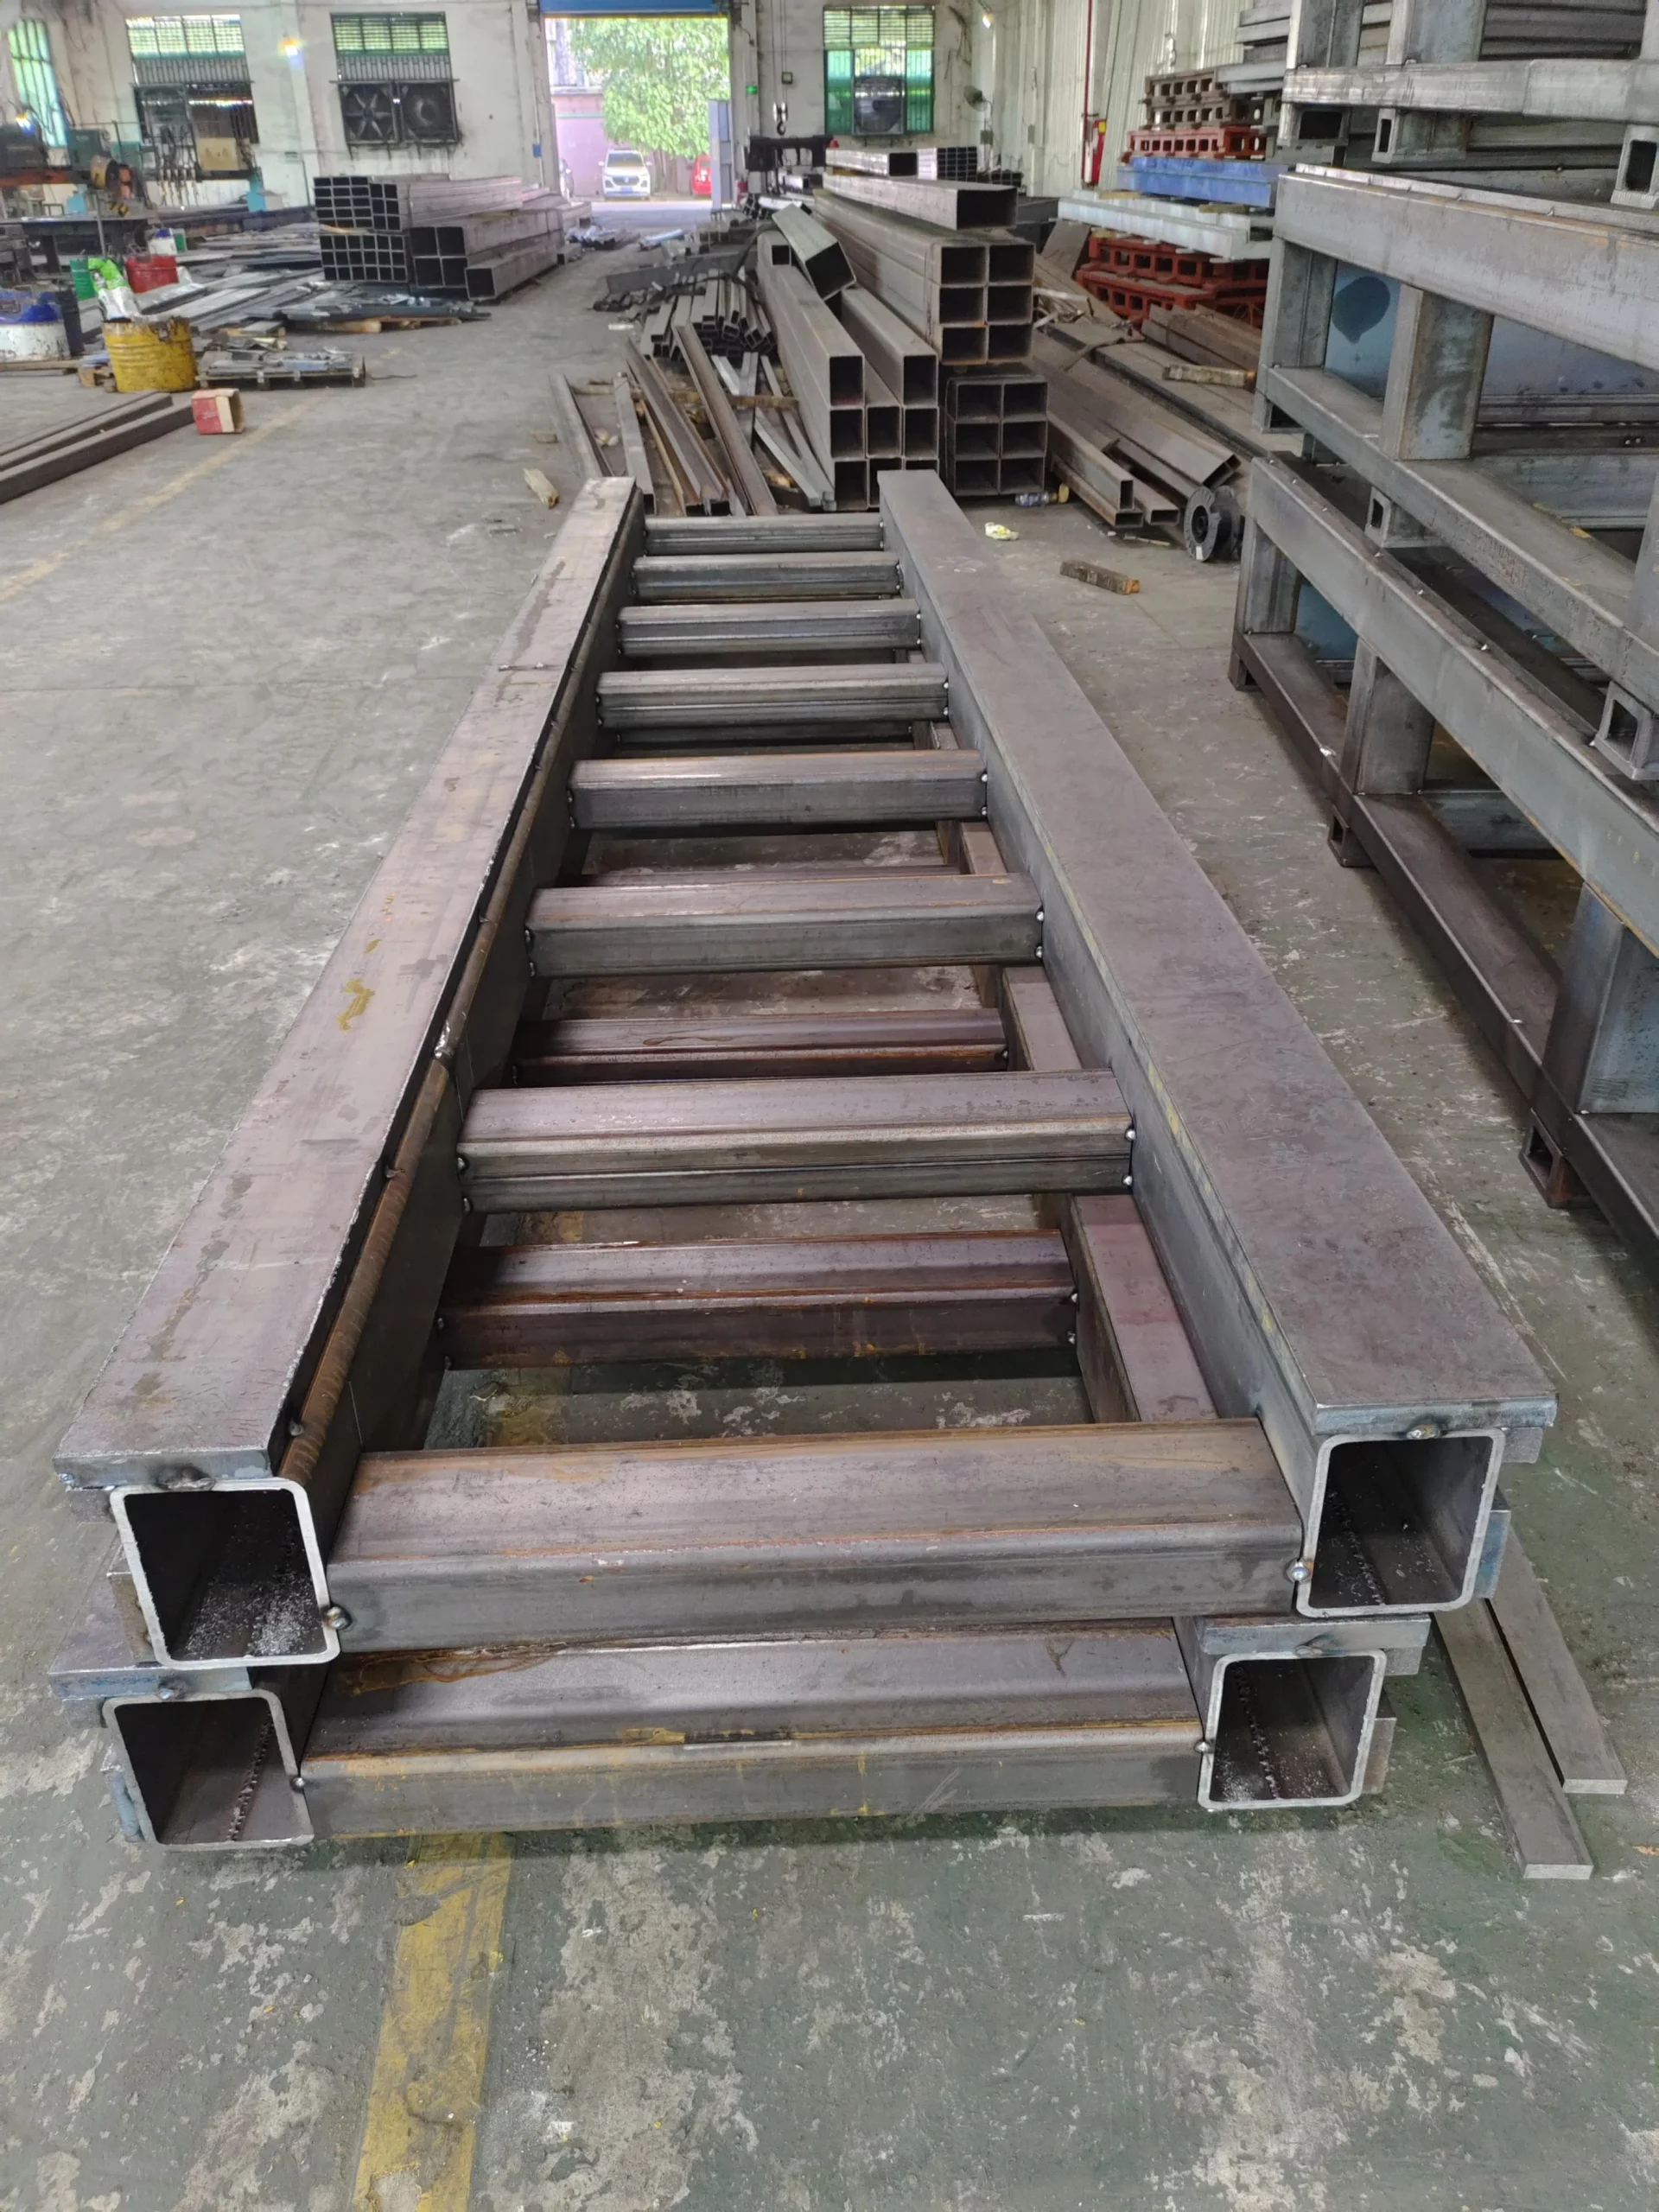
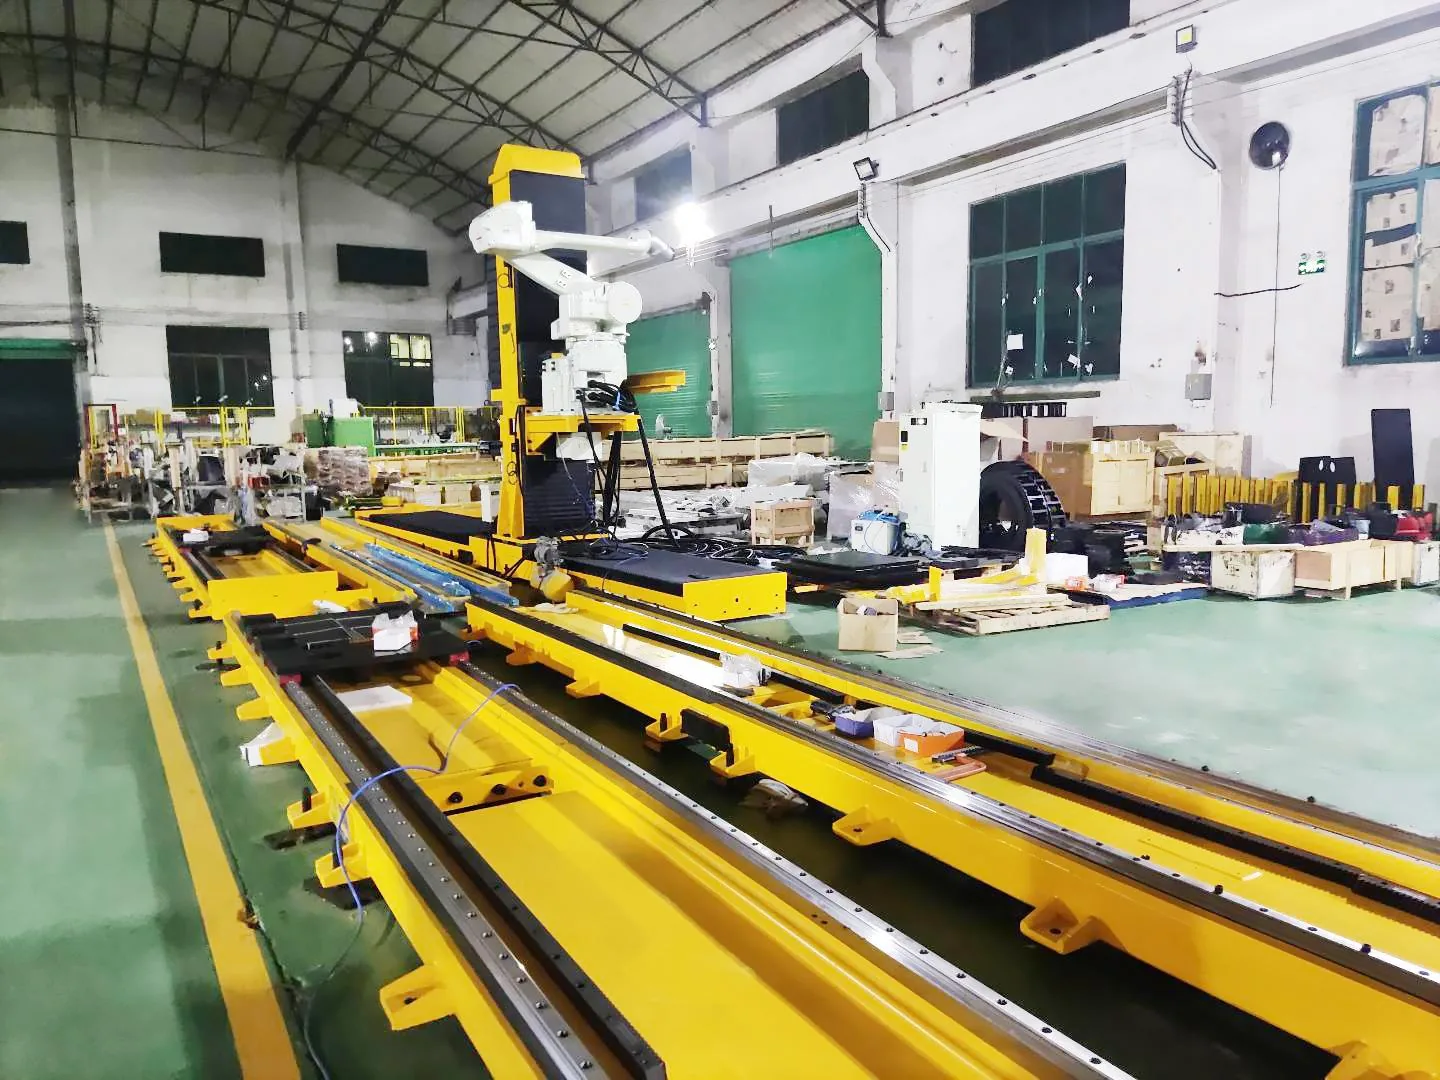
Svařovaný ocelový rám kolejiště ve výrobě

Svařovaná struktura

Vyrobeno s ohledem na požadovanou délku, rozhraní a zatěžovací stav.

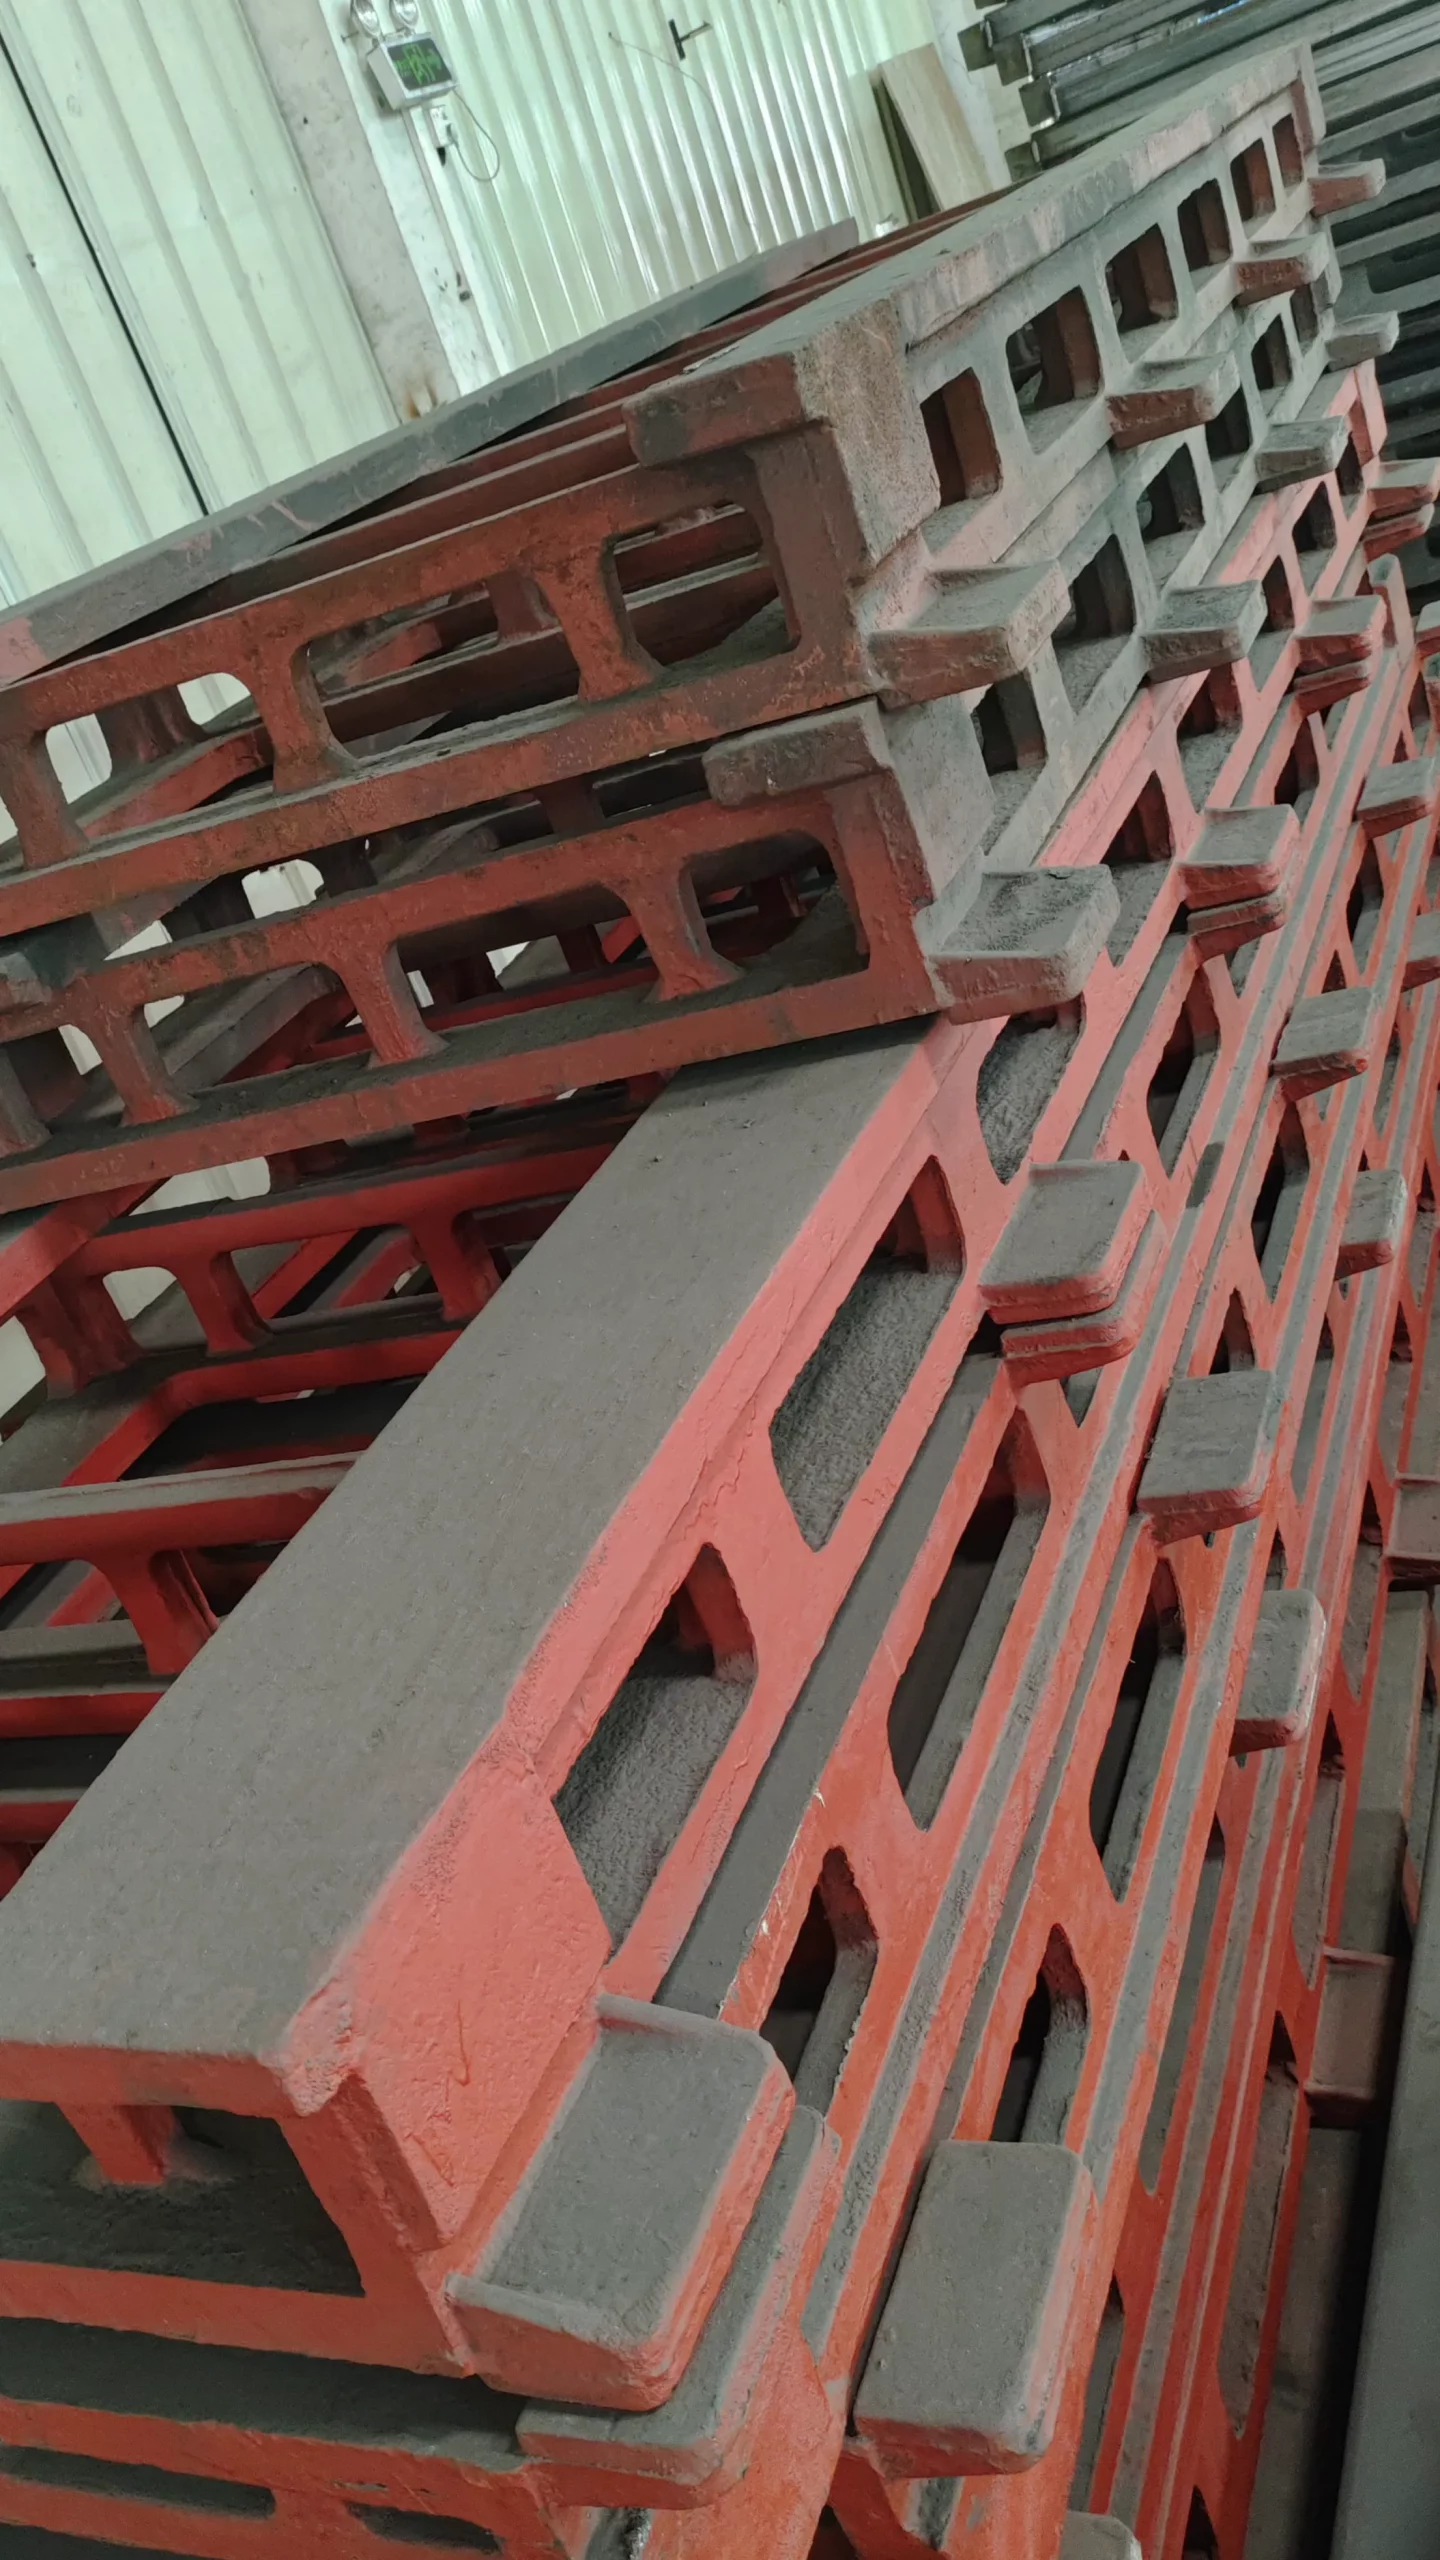
Odlité konstrukční součásti kolejí před obráběním

Litá struktura

K dispozici tam, kde technická konfigurace vyžaduje lité konstrukční prvky.

Aplikace

Přesunout jednoho robota přes větší část procesu

Robotické dráhy se používají, když je proces delší než pracovní obálka robota s pevnou základnou nebo když jeden robot potřebuje obsluhovat oddělené pracovní pozice.

Obsluha strojů

Obsluhujte řadu obráběcích strojů ze sdílené lineární dráhy.

Svařování

Dosah na dlouhé konstrukce, více přípravků nebo oddělené svařovací stanice.

Manipulace s materiálem

Přenášet díly mezi procesními pozicemi v rámci rozšířené buňky.

Paletizace

Pokrývejte více pozic pro uchopení a umístění s jednou pohyblivou základnou robota.

Stříkání

Pohybujte se po vysokých nebo rozlehlých plochách v uzavřeném procesním prostoru.

Manipulace s linkou na sušení baterií

Přesun mezi skladovacími nebo procesními prostory ve výrobní lince baterií.

Jedna kolej, více strojů

Koordinujte robota s několika stroji, pokud to plánování cyklů umožňuje.

Zpracování velkých součástek

Pro přístup k větším pracovním prostorům použijte pozemní, vyvýšené nebo příhradové uspořádání.

Zakázkový projekt na těžký provoz

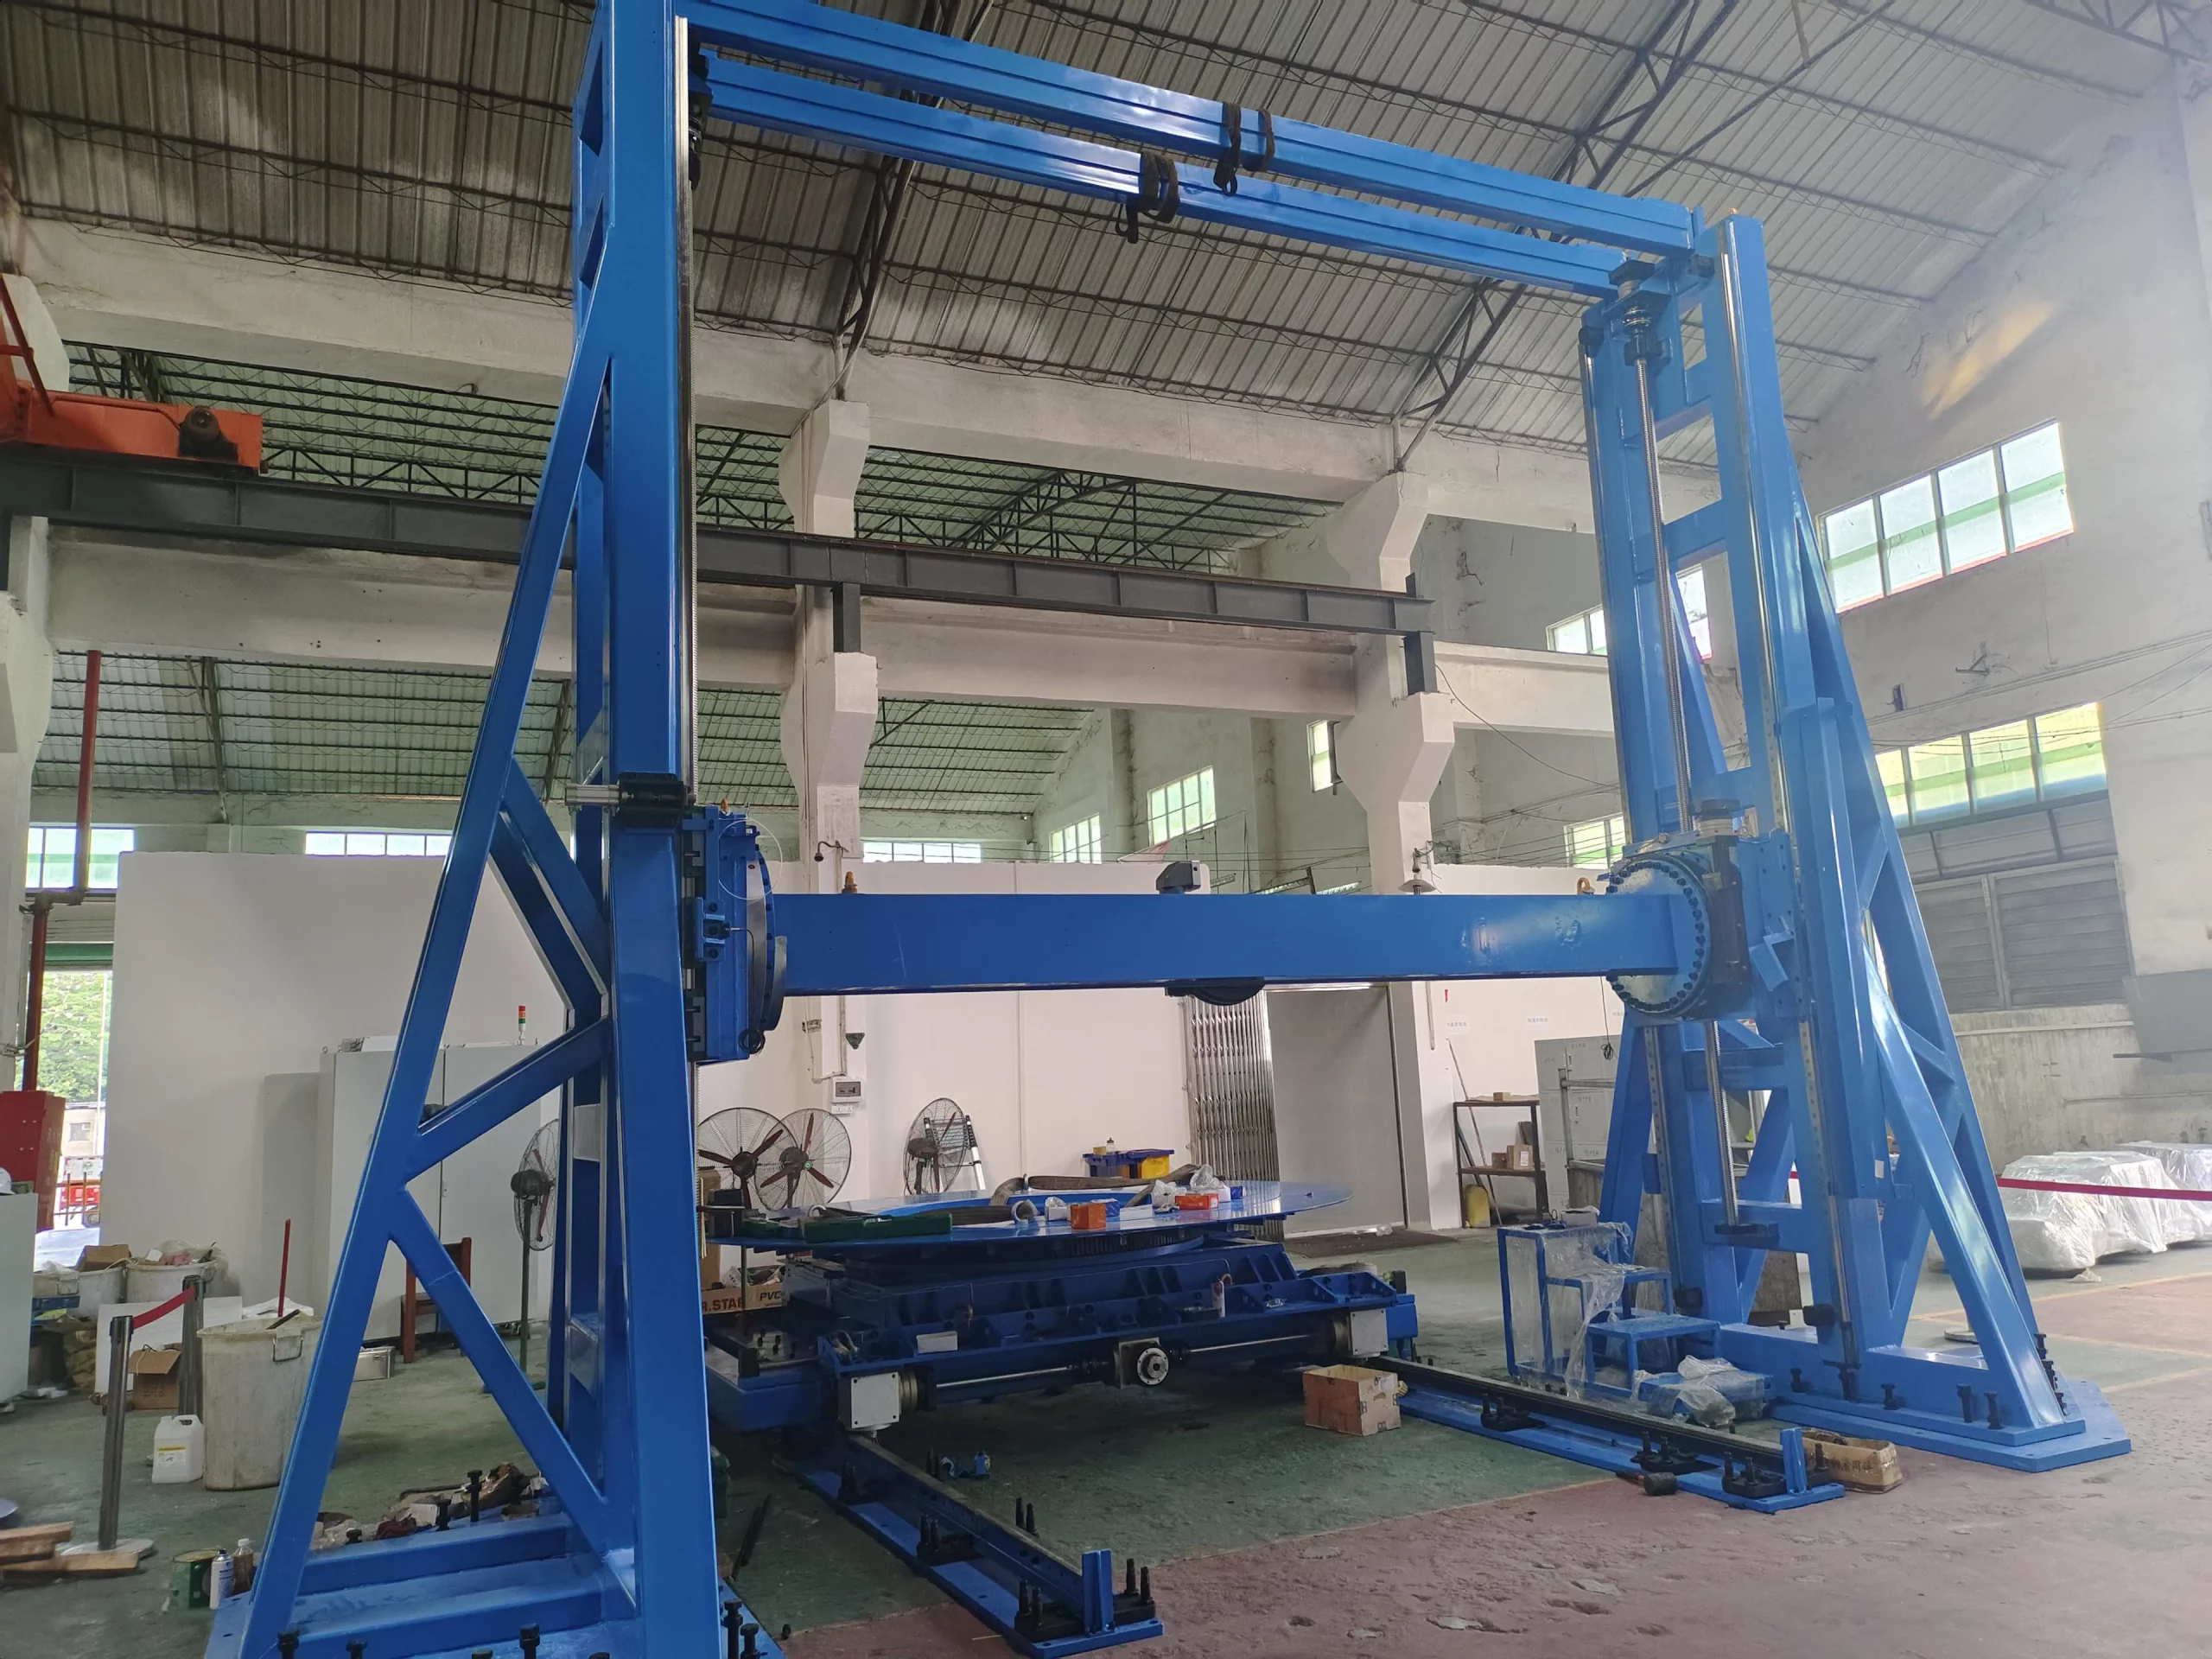
Zakázkový pohyb portálu pro manipulaci s 10tunovým nákladem

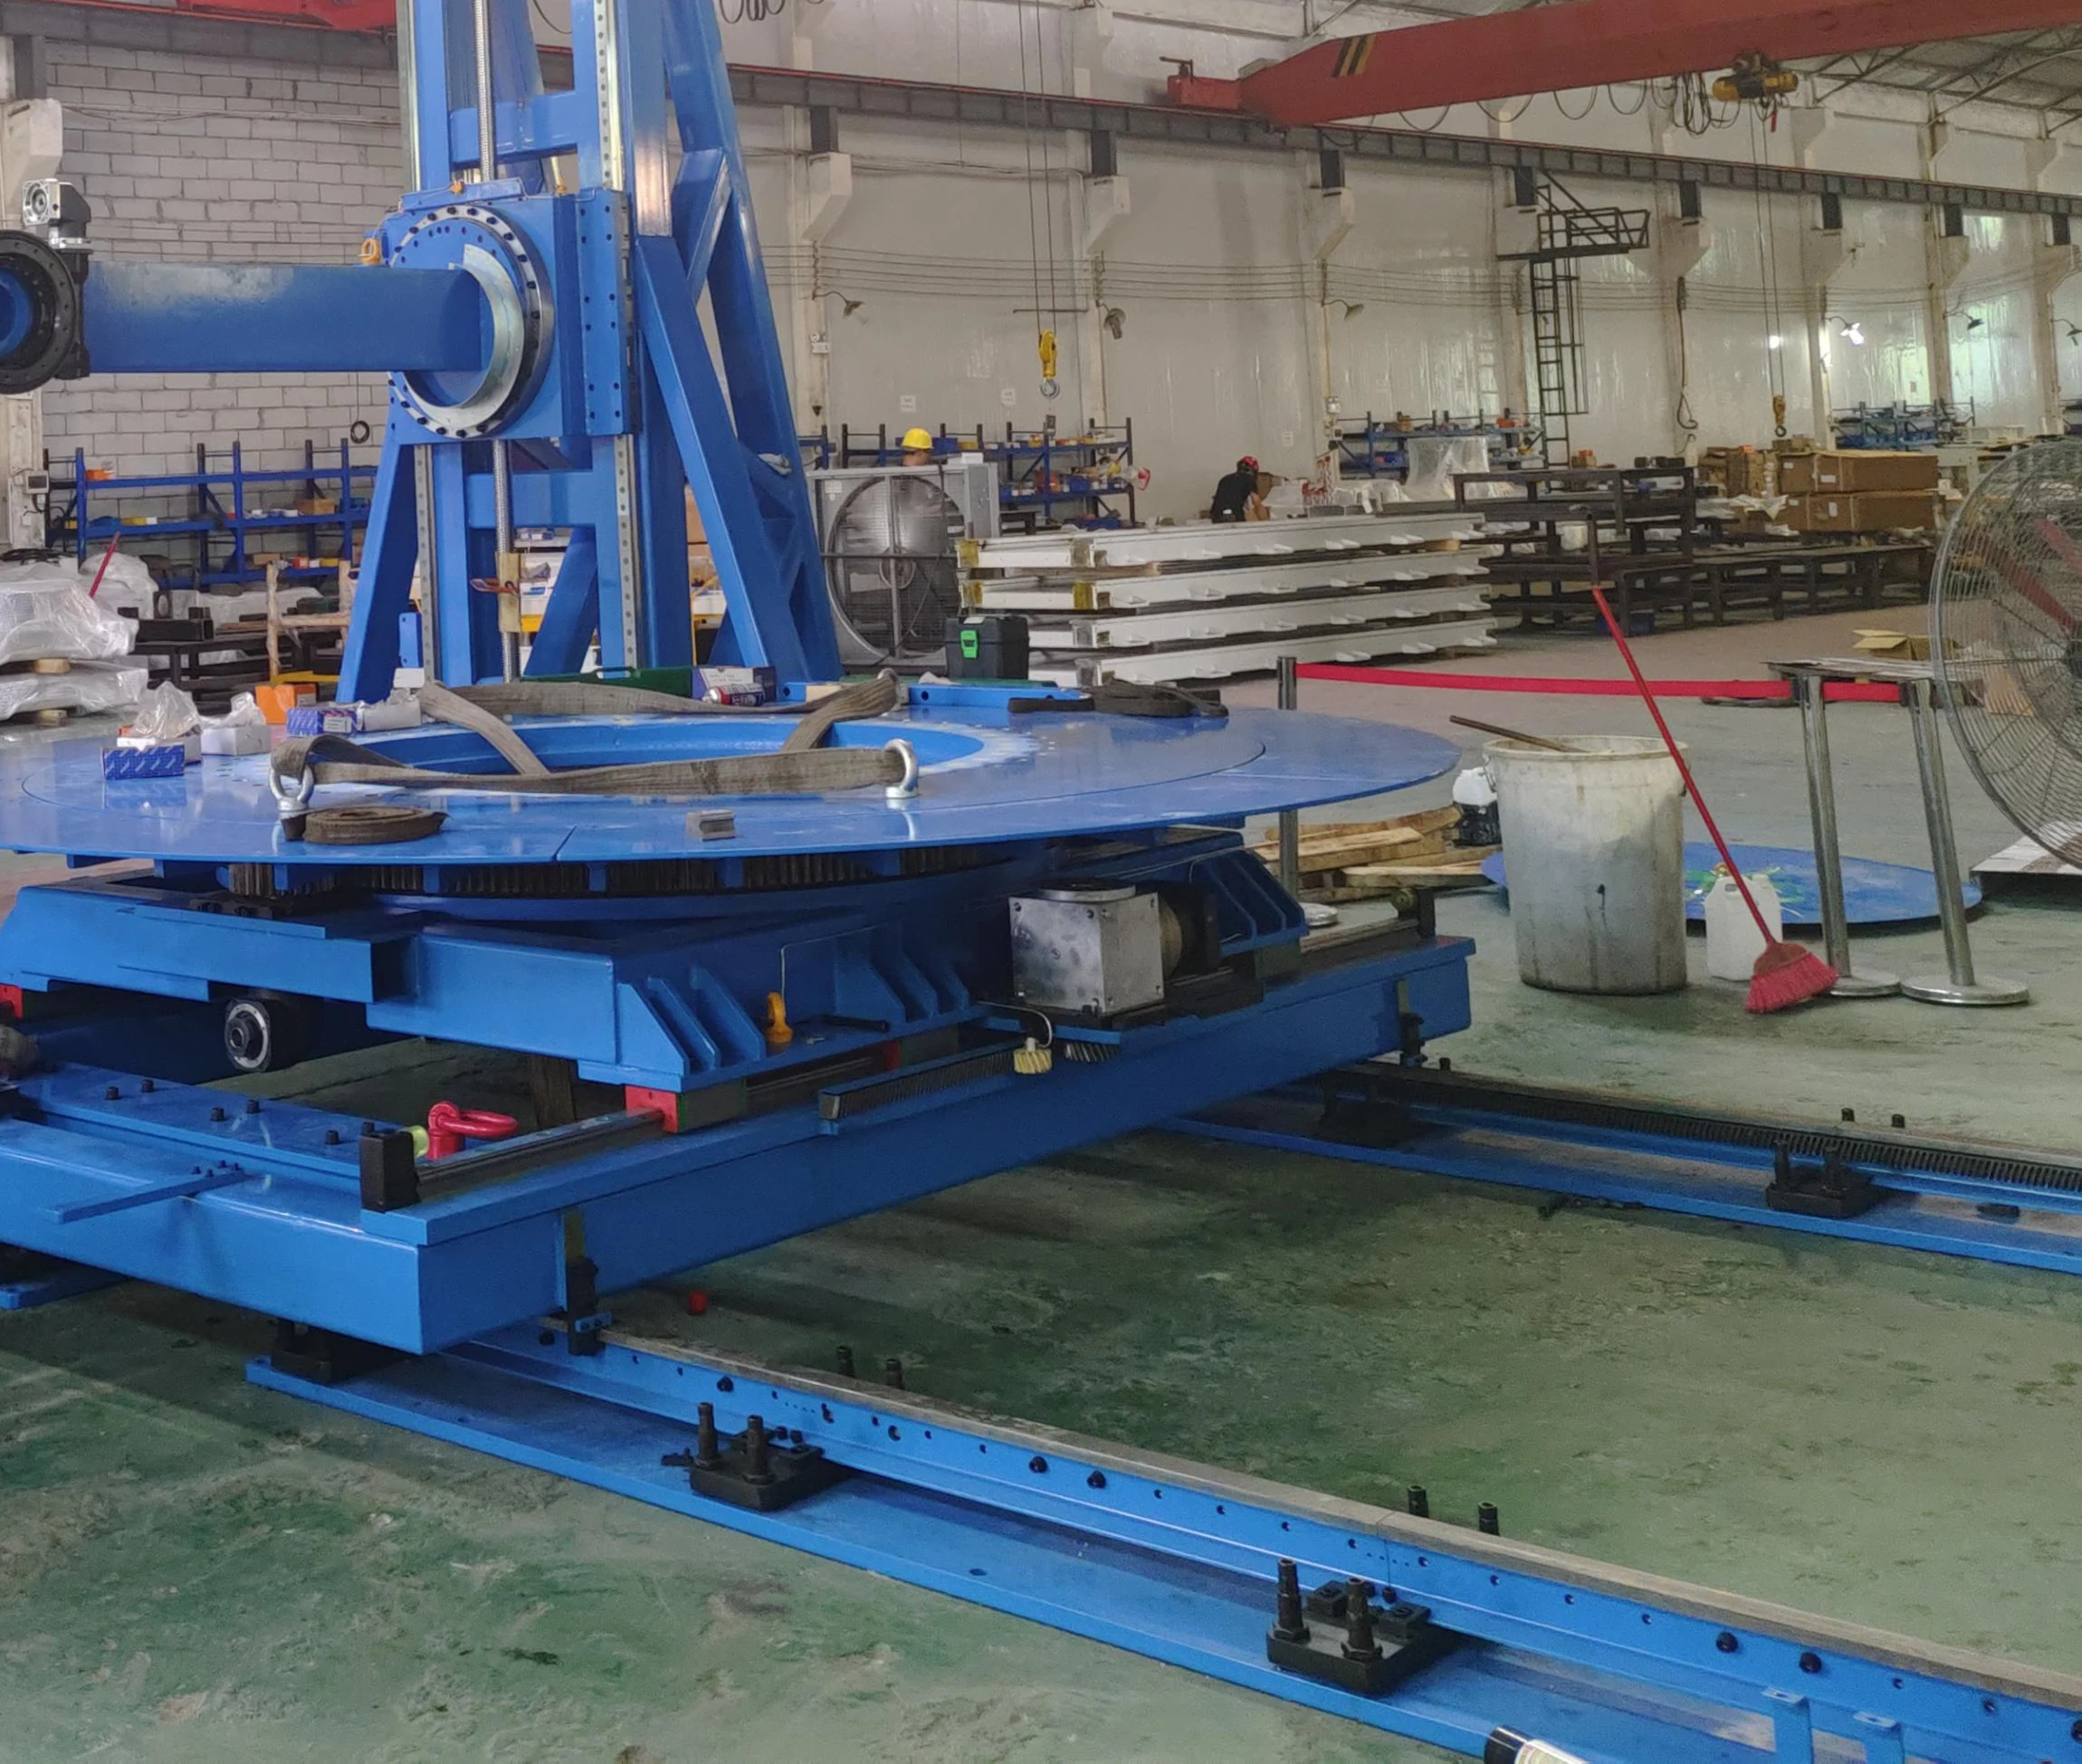
Společnost EVST postavila portálovou lištu na míru pro manipulaci s 10tunovým nákladem. Jedná se o příklad projektu, nikoli o standardní hodnocení produktu ani o slib, že stejné uspořádání bude vyhovovat i jiné aplikaci.

Navrženo z projektového zatěžovacího případu a pracovní obálky
Struktura, osy a rozhraní definované po technickém přezkoumání
Konečná kapacita a parametry pohybu potvrzené pro každý projekt
Modrý zakázkový portálový pohyblivý systém pro vysoké zatížení ve výrobní dílně
Zakázkové portálové vybavení a kolejnicové moduly ve výrobní dílně

Proč EVST

Konfigurace, výroba a kontroly v jednom pracovním postupu

Inženýrství zaměřené na aplikace, podložené více než 15 lety zkušeností týmu s kolejnicovými systémy

Vstupy od robota, zatížení a rozvržení jsou před vydáním finálního návrhu převedeny do dimenzování pohonu, strukturální konfigurace a požadavků na integraci.

Vícenásobné kontroly během procesu

Kontroly v klíčových fázích výroby zahrnují polohu otvoru, rovinnost a provozní podmínky naprázdno, aby bylo možné identifikovat problémy před dodáním.

Obráběcí kapacita pro kritická rozhraní

Více obráběcích zdrojů podporuje rozměrovou kontrolu pro montážní otvory, upevňovací plochy a rozhraní kolejnicového modulu.

Žíhání pro odlehčení pnutí

Konstrukční komponenty procházejí žíháním, aby se snížilo zbytkové napětí a podpořila dlouhodobá rozměrová stabilita.

Často kladené otázky

Základy plánování robotických drah

Co je to robotická dráha?

Robotická dráha je poháněná lineární osa, která pohybuje základnou robota mezi pracovními pozicemi. Rozšiřuje pracovní prostor robota a umožňuje jednomu robotu obsluhovat delší procesní cestu nebo více stanic.

Jak si mám vybrat mezi rozložením pozemní, nebeské a příhradové konstrukce?

Začněte s geometrií procesu a omezeními staveniště. Pozemní kolejnice jsou přístupné a přímé; nadzemní kolejnice zachovávají přístup k podlaze nebo podpírají vyvýšené orientace; příhradové systémy pokrývají větší pracovní obálky specifické pro danou aplikaci. EVST potvrzuje konstrukci po kontrole rozvržení buňky.

Je jmenovité zatížení vozíku stejné jako užitečné zatížení zápěstí robota?

Ne. Jmenovité zatížení vozíku se vztahuje na pohyblivou plošinu a zahrnuje tělo robota. Nosnost zápěstí je zatížení manipulované na přírubě robota. Uveďte obě hodnoty plus případné zvedací zařízení nebo zařízení namontované na vozíku.

Jaký je vztah mezi celkovou délkou trati a efektivní dojezdovou vzdáleností?

Efektivní dráha je kratší než celková dráha, protože základna robota a požadované koncové vzdálenosti zabírají část délky. Konečná dráha je potvrzena z rozvržení buňky.

Lze přizpůsobit délku trati?

Ano. Referenční návrh používá moduly 3, 4, 5 a 6 m, přičemž celková rozchodová dráha a efektivní pojezd jsou konfigurovány pro daný projekt. Delší nebo odlišná uspořádání vyžadují inženýrské posouzení konstrukce, spojů a staveniště.

Jaké možnosti ochrany lze zvážit?

Mezi dostupné možnosti patří plně uzavřené ochranné kryty, vlnovce, kryty s rýhovanými deskami a polouzavřené plechové kryty. Pro příslušné projekty lze zvážit i zakázkovou konstrukci z nerezové oceli 304.

Jaké informace o webu jsou potřeba?

Sdílejte dostupné rozměry, informace o základech, inženýrských sítích, umístění strojů a příslušenství, omezení přístupu a veškerá požadovaná bezpečnostní nebo řídicí rozhraní. Fotografie a výkres buňky jsou užitečné pro úvodní kontrolu.

Co mám poslat k úvodní kontrole konfigurace?

Zašlete značku a model robota, instalovanou hmotnost, užitečné zatížení zápěstí, požadovaný zdvih, aplikaci, cílovou rychlost a opakovatelnost, pracovní cyklus, prostředí, preferované uspořádání a dostupné výkresy staveniště.

Začněte s požadavkem

Připravte si vstupy pro robotickou stopu

Odešlete model robota, instalovanou hmotnost, požadovaný zdvih, aplikaci, pracovní cyklus, prostředí a výkres buňky, pokud je k dispozici. EVST může vrátit počáteční doporučení konfigurace a zpětnou vazbu ohledně rozvržení.

Zašlete své požadavky
Logo EVST
Přehled o ochraně osobních údajů

Tento web používá soubory cookie, abychom vám mohli poskytnout nejlepší uživatelskou zkušenost. Informace o souborech cookie jsou uloženy ve vašem prohlížeči a provádějí funkce, jako je rozpoznávání vás při návratu na naše webové stránky a pomoci našemu týmu porozumět, které části webu považujete za zajímavé a užitečné.