
Robotická odjehlovací buňka pro tlakové odlitky: Robotické buňky, jednoúčelové stroje a broušení skenováním po dráze
Robotická odjehlovací buňka je buňka s nástroji, ve které robot nese vřeteno nebo brusnou hlavu kolem odlitku upevněného k pevnému upínacímu přípravku nebo polohovači.
Prodiskutujte svůj obrobek →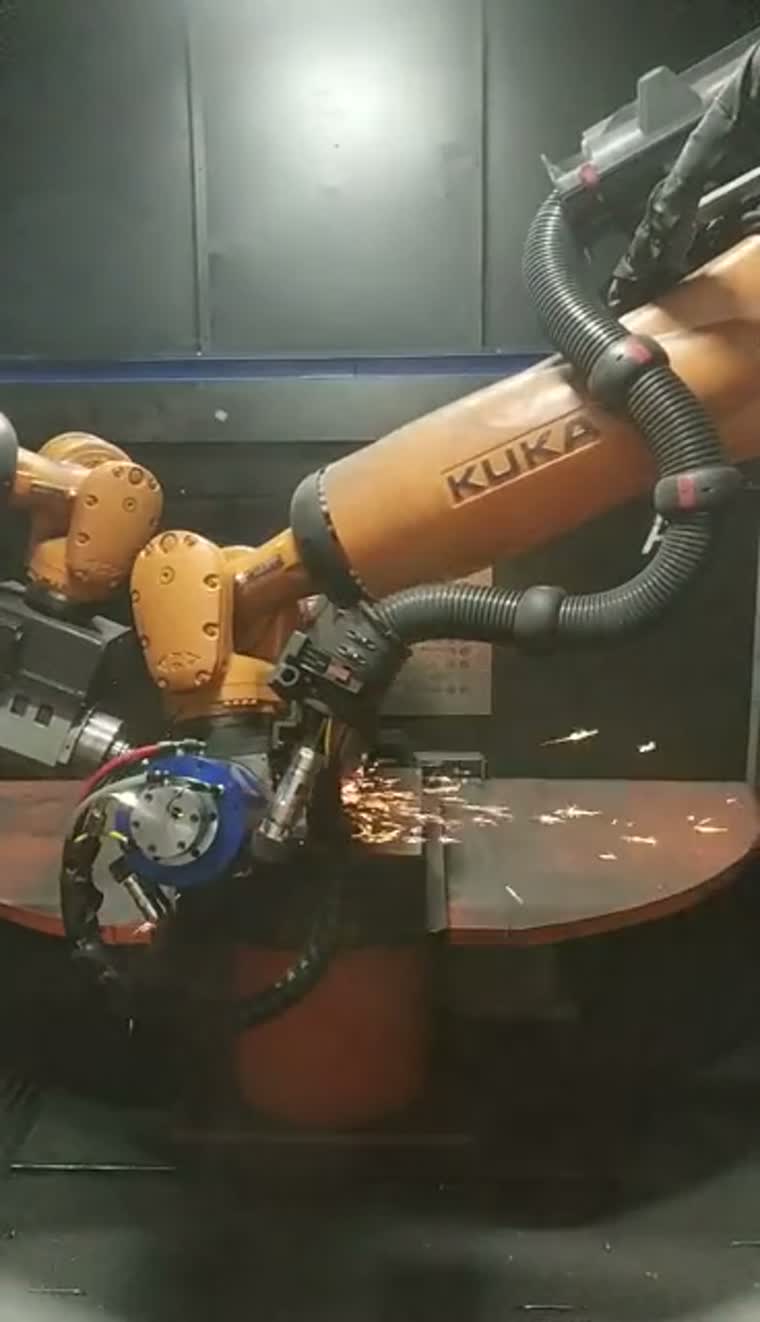
Začněte s odlitkem a jeho omezeními
Mezi typické skupiny obrobků patří bloky motorů, hlavy válců, skříně převodovek a skříně motorů. Uspořádání buňky určují přístup k upínání, vůle pro otáčení a přístup k nástroji.
Příchozí odlitky se mohou lišit v obrysu a poloze dělicí čáry. Před výběrem manipulační trasy zkontrolujte reprezentativní odlitky, vztažné body upínacích přípravků a oblasti, které mají být zpracovány.
Maximální hmotnost obrobku: na vyžádání.
Maximální rozměry obrobku a rozsah soustružení: na vyžádání.
Uspořádání s nástrojem může být vhodné pro obrobky, které je obtížné přenášet pevnými dokončovacími nástroji; rozhodnutí o trase manipulace závisí také na přístupu a upínacím zařízení.
Rozvržení buněk, možnosti regulace síly a odsávání prachuKonfigurace buněk a přístup k nástrojům
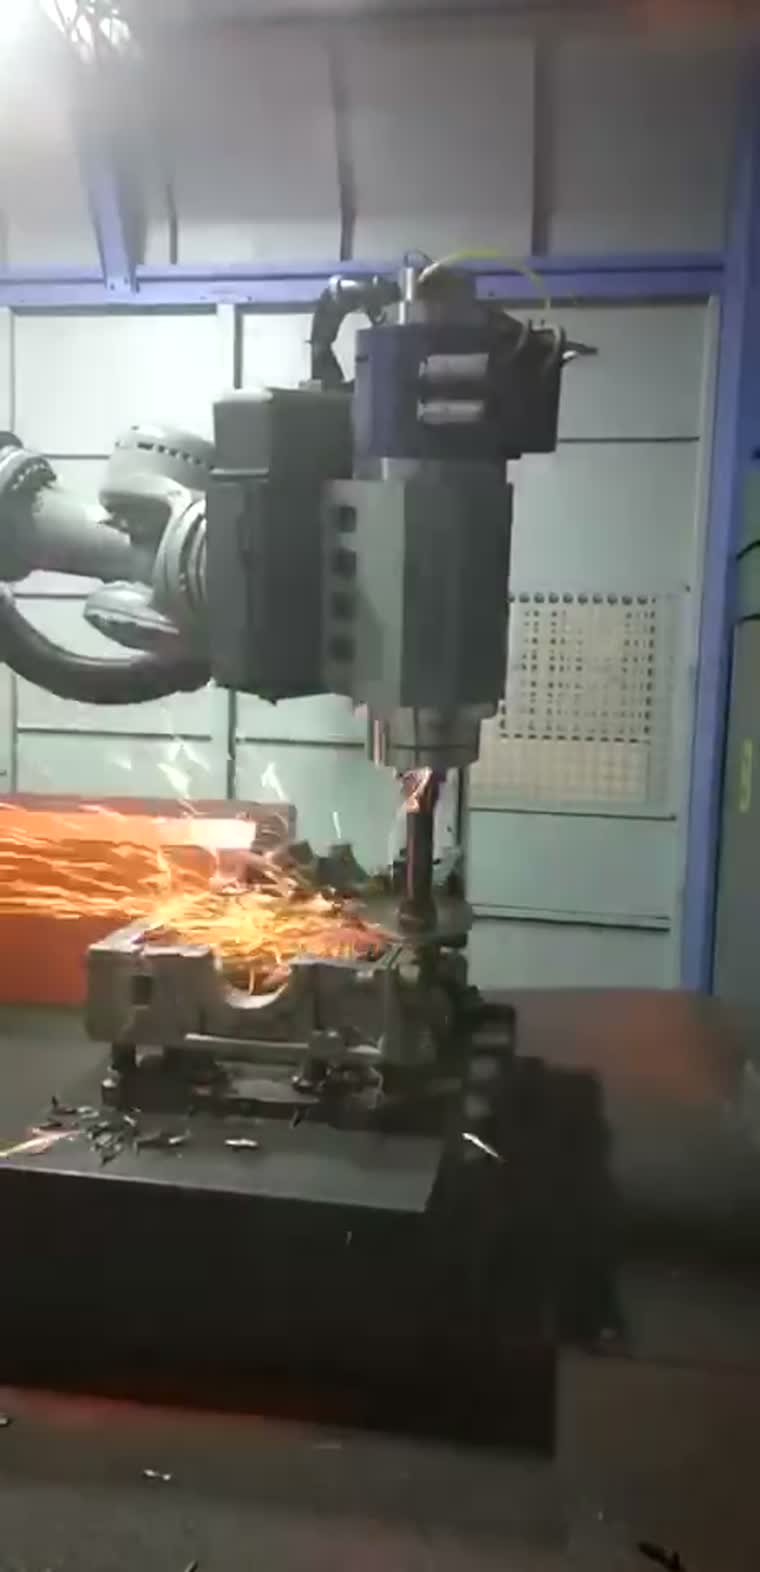
Konfigurace buněk kombinují roboticky držený nástroj s pevným upínacím přípravkem, polohovacím zařízením nebo střídavým otočným stolem. Přístup k nástroji a odlitku usměrňují uspořádání.
Možnosti plovoucího vřetena, automatická výměna nástrojů a sklad nástrojů lze specifikovat podle požadovaných operací a kombinace obrobků.
Rozsah řízené přítlačné síly: na vyžádání.
Rozvržení buněk, možnosti regulace síly a odsávání prachuLité pouzdra
Odhrotovací trasy řeší otřepy, dělicí linie a zbytky vtoků na litých tělesech; odchylky od příchozích materiálů a přístup k nástrojům ovlivňují celý proces.
Motory a pohonné ústrojí
Bloky motorů a hlavy válců mohou vyžadovat různé nástroje pro vnější hrany a boční otvory, včetně kontroly umístění a výměny nástrojů tam, kde to proces vyžaduje.
Automobilové a motocyklové komponenty
Rodiny odlitých komponentů lze vyhodnotit pro robotickou buňku nebo specializovaný stroj s ohledem na shodu s upínacími přípravky a frekvenci výměny produktu.
Výroba motorů
Odstraňování otřepů z pouzdra motoru je typickou aplikací pro integraci robotů a specializovaných strojů, přičemž pro každou řadu pouzder je definován vztažný bod upínání a přístup k hraně.
Robotická buňka vs. jednoúčelový stroj
| Rodina obrobků | Konfigurace | Osy a pozice | Flexibilita přepínání | Produkční mix |
|---|---|---|---|---|
| Velká litá pouzdra | Robotická buňka | Kloubový pohyb nástroje; pevný nebo polohovaný obrobek | Výměny nástrojů a upínacích přípravků pro různá pouzdra | Smíšené rodiny s různými charakteristikami |
| Opakované rodiny odlitých komponent | Speciální stroj | Koordinované osy; jednotlivé nebo střídavé polohy | Vyhrazená příslušenství s plánovanými změnami | Opakované běhy v rámci definované rodiny |
| Malé konturované součásti | Speciální stroj | Koordinované osy a indexované polohy | Změny nástrojů v rámci podporovaného rozsahu součástí | Opakované úlohy zpracování kontur |
| Střední a velké komponenty | Speciální stroj | Lineární nebo rotační indexovaná uspořádání | Upínací přípravky a nastavení procesu specifické pro daný díl | Definované sekvence zpracování |
Pro porovnání všech polí posuňte zobrazení vodorovně.
Speciální stroje na úrovni řešení
Speciální stroje zajišťují koordinovaný pohyb nástroje s jednotlivými, střídavými nebo indexovanými pozicemi obrábění. Jsou vyhodnocovány na úrovni řešení v rámci rodiny součástí a uspořádání upínacích přípravků.
Mezi příklady obrobků patří kryty telefonů, moduly kamer, kryty set-top boxů, kliky dveří a plastové komponenty automobilů.
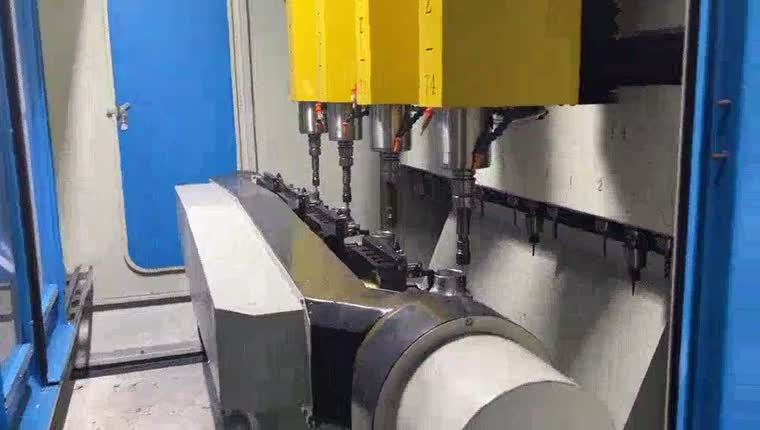
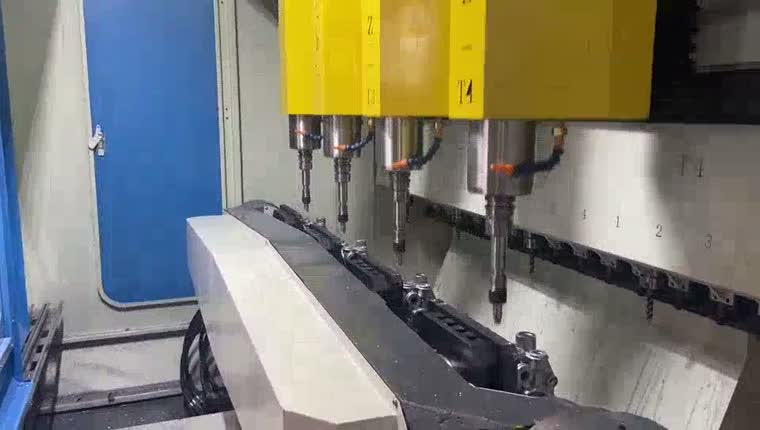
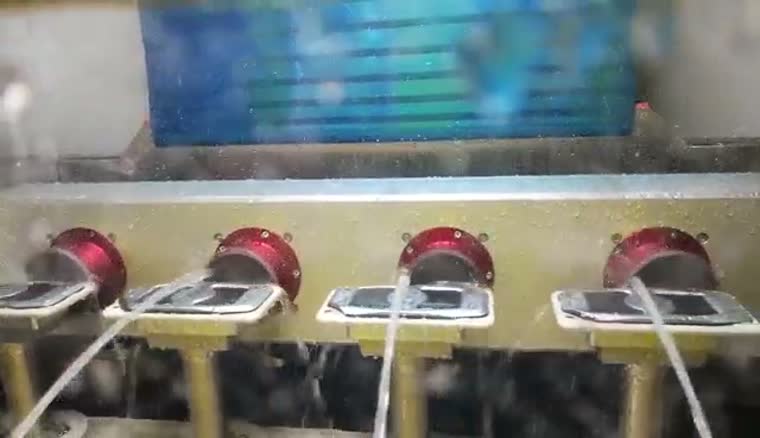
Pro vhodné úlohy dokončování kontur je k dispozici mokrá metoda opracování s použitím kapaliny kolem nástroje a rotujících přípravků. Vhodnost závisí na materiálu a požadované povrchové úpravě.
U součástí náprav je třeba při plánování upínání a postupu zpracování zvážit přechod od svařování k odjehlování.
Svařování náprav a následné opracováníBroušení skenováním po dráze EVST
Technologie EVST Scan-to-Path Grinding generuje brusnou dráhu z naskenovaných kontur obrobku v definovaných oblastech zpracování; neodstraňuje nutnost definovat proces, validovat upínací přípravky ani kontrolovat hotový díl.
U programovatelného brousicího robota je zamýšlenou redukcí manuální bodové učení dráhy. Stále je třeba stanovit výběr nástroje, pokrytí skenováním, hranice procesu a kritéria přijetí.
Prodiskutujte svůj obrobek →Od naskenovaného obrysu k provedení
Naskenujte obrobek, identifikujte konturu v definované oblasti zpracování a vygenerujte trajektorii pro spuštění robota. Trajekt musí být zkontrolován s ohledem na přístup k upínacím přípravku a vybraný nástroj.
Zachyťte obrys obrobku ve vybrané oblasti.
Identifikujte obráběnou hranu a vygenerujte dráhu nástroje.
Proveďte zaškrtnutou cestu s vybraným kontaktním nástrojem.
Koncepční diagram · Kroky vyžadují validaci obrobku a buňky.
Provedení řízené silou podporuje kontakt během generované dráhy; možnosti řízení síly a jejich specifikace jsou vybírány s širší konfigurací buněk.
Rozvržení buněk, možnosti regulace síly a odsávání prachuTrojrozměrné vidění a adaptivní cesty
Trojrozměrné zobrazování a zpracování umožňuje vytvořit reprezentaci obrobku a přizpůsobit dráhu prostorovým variacím. Zpracování bez CAD je volitelné, kde lze konturu a proces stanovit ze skenu; kontrola produktu je také volitelná.
Doba skenování za dohodnutého pokrytí a testovacích podmínek: na vyžádání.
Přesnost skenování za dohodnutého materiálu, geometrie a zkušebních podmínek: na vyžádání.
Laserová detekce a kompenzace odchylek
Bodová laserová detekce dokáže porovnat aktuální díl s předchozím dílem a kompenzovat odchylky polohy na dělicí linii. Toto srovnání se týká odchylek mezi díly, nikoli odchylek od CAD modelu.
Laserové měření výstupku svaru může informovat o kompenzaci polohy a koordinaci s dokončovacím nástrojem během zpracování svarové housenky. Strategie měření a odstraňování musí být přizpůsobena spoji.
Offline programování a simulace
Offline programování připravuje dráhu robota směrem od buňky. Kontrola kolizí a simulace kódu podporují kontrolu předtím, než postprocesor vytvoří program specifický pro řídicí jednotku.
Definujte dráhu nástroje, upínacího přípravku a robota.
Projděte si kolize a simulujte program.
Vypište kód řadiče a poté jej ověřte na buňce.
Koncepční diagram · Kroky vyžadují validaci obrobku a buňky.
Simulace podporuje přípravu; program robota, geometrie nástroje a upínací přípravky stále vyžadují validaci na skutečné buňce.
Broušení po svařování a svarových housenek
Robotické broušení svarů může využívat roboticky drženou dokončovací hlavu kolem hliníkového rámu. Upínací přípravek umožňuje přístup ke svarové housence, zatímco nástroj sleduje zvolenou dráhu odstraňování.
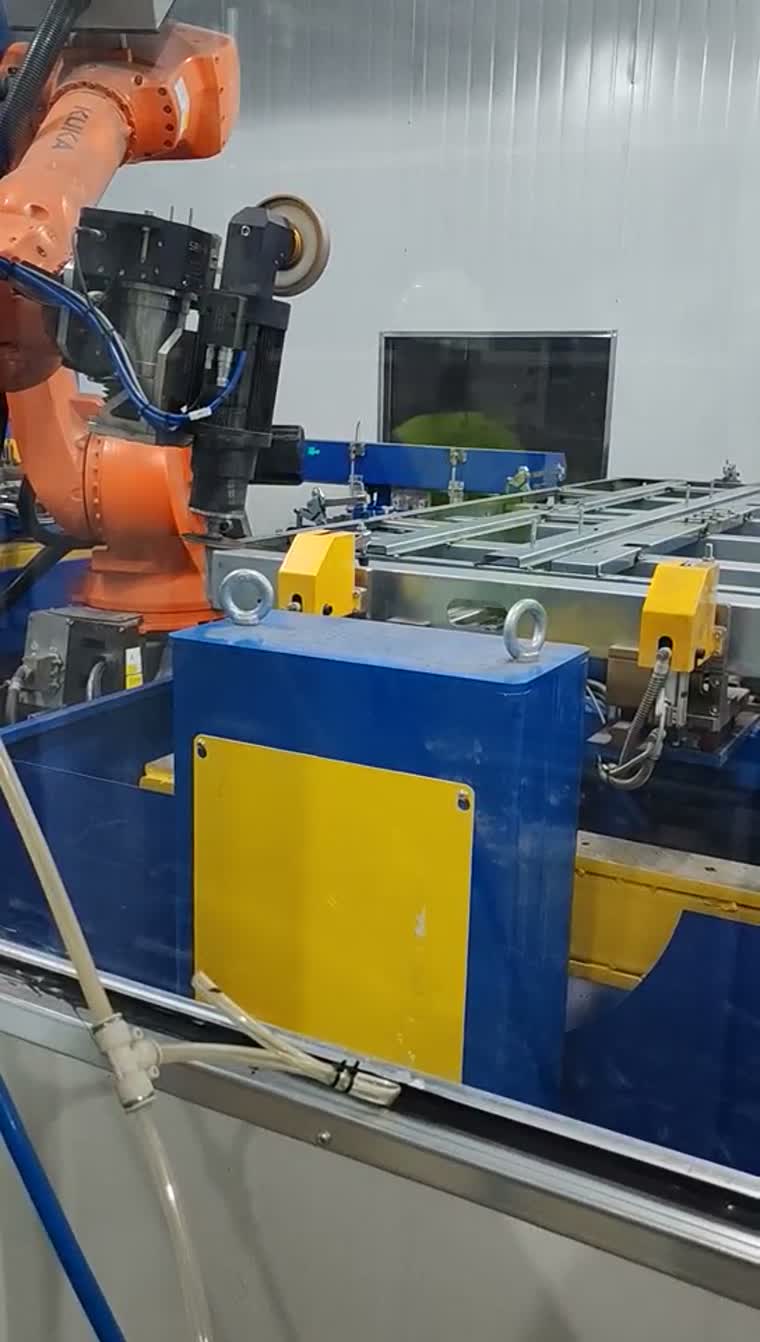
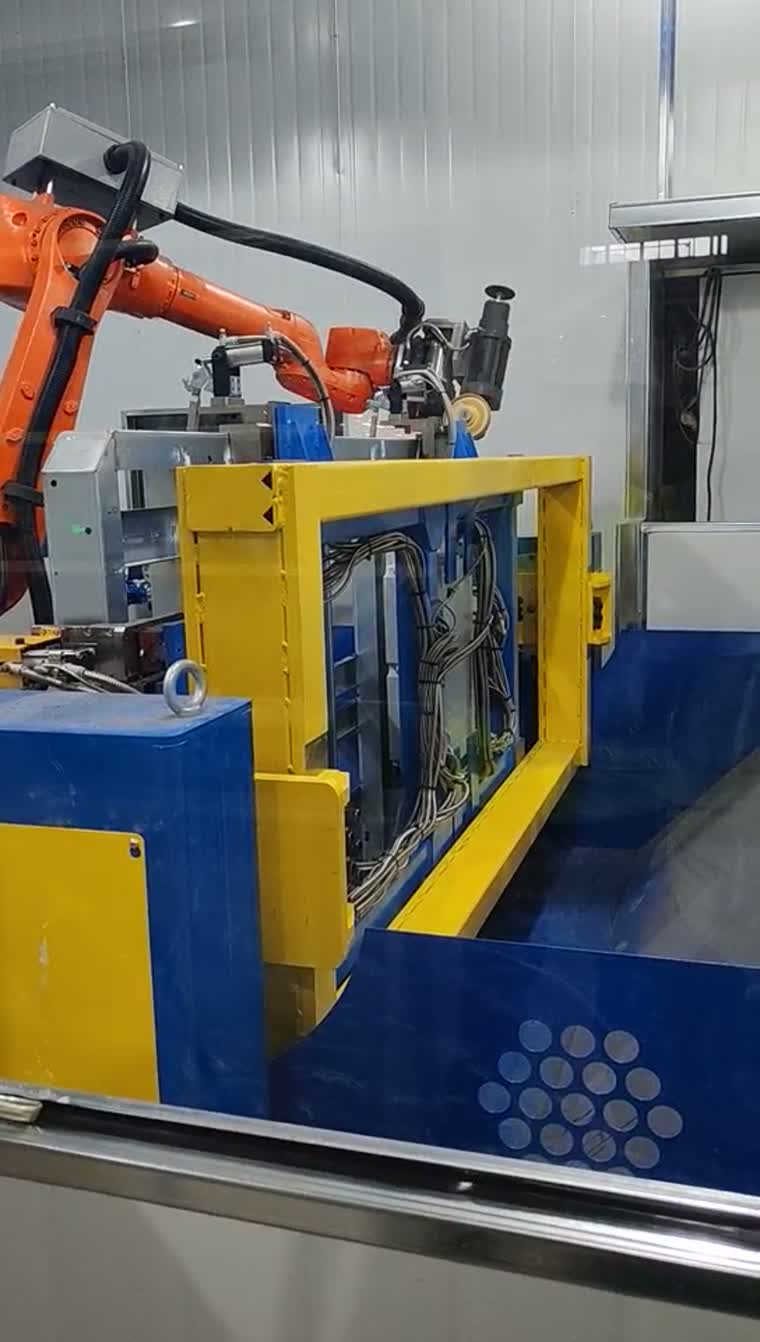
Dokončovací práce svařováním třením s promícháváním v bateriových přihrádkách jsou související procesy s vlastními požadavky na upínací přípravky a proces.
Dokončovací úprava bateriového boxu a související možnosti procesuTypické aplikace a rozsah integrace
Mezi typické aplikace patří čištění hran odlitků, odstraňování otřepů z komponentů motoru a konečná úprava svarových housenek rámu. Rozsah dodávky je definován upínacími přípravky, nástroji, integrací robotů a validací procesů.
Rozhraní pro nakládání a vykládání jsou definována s předřazeným a následným zařízením.
Sdílejte reprezentativní obrobky, hrany nebo svary, které mají být opracovány, vztažné body upínacích přípravků a kritéria přijetí pro zahájení kontroly konfigurace.
Otázky před výběrem odhrotovací buňky
Co vlastně znamená „bez programování“ – žádné učení nebo žádný CAD model?
Znamená to generování procesní dráhy z detekovaných kontur, aby se omezilo bodové učení. Práce bez CAD modelu produktu je volitelná konfigurace; přípravky, nástroje a akceptace procesu stále vyžadují validaci.
Jak se generuje dráha nástroje, když se odlitek liší díl od dílu?
Sken identifikuje relevantní konturu v definované oblasti zpracování. Generování trajektorie využívá tuto konturu, zatímco vhodné detekční uspořádání může kompenzovat odchylky mezi jednotlivými díly. Geometrie mimo rozsah vyžaduje kontrolu procesu.
Kdy jednoúčelový odhrotovací stroj porazí robotickou buňku?
Využití specializovaného stroje se vyplatí, když se opakují skupiny součástí, upínací přípravky a procesní sekvence. Robotická buňka může být vyhodnocena, když přístup, přiblížení k nástroji nebo sortiment produktů vyžaduje jiné uspořádání; porovnejte je na skutečných obrobcích.
Může odstraňování otřepů a broušení po svařování probíhat ve stejné buňce?
Lze je zvážit v rámci sdíleného konceptu, pokud jsou kompatibilní upínací přípravky, přístup k nástrojům a procesní požadavky. Jejich kombinace je rozhodnutím projektu, nikoli standardní funkcí předpokládanou pro každé uspořádání.
Jaká výměna nástrojů je potřebná pro výrobu smíšených modelů?
Nejprve definujte operace a požadované nástroje pro každou skupinu součástí. Na základě této kombinace lze poté nakonfigurovat automatickou výměnu nástrojů a úložiště nástrojů, včetně kontrol přístupu a vůlí upínacích přípravků.
Lze generování vizuální dráhy dodatečně vybavit stávající buňku?
Vhodnost modernizace se posuzuje individuálně. Před definováním modernizace zkontrolujte rozhraní robota a řídicí jednotky, přístup ke skenování, kalibraci, geometrii nástrojů a kompatibilitu upínacích přípravků; samotná demonstrace skenování nestanoví kompatibilitu buněk.