
Inteligentní svařovací systém bez nutnosti učení pro konstrukční ocel
Převeďte schválená data obrobků na svařovací trajektorie připravené pro roboty bez nutnosti manuálního bodového programování pomocí teach-pendantu. EVST kombinuje offline plánování trajektorií, 3D kamerové polohování, laserové sledování svarů a konfigurovatelný svařovací hardware pro výrobu konstrukční oceli.
Prozkoumejte pracovní postupCo znamená bezučební metoda při svařování konstrukční oceli
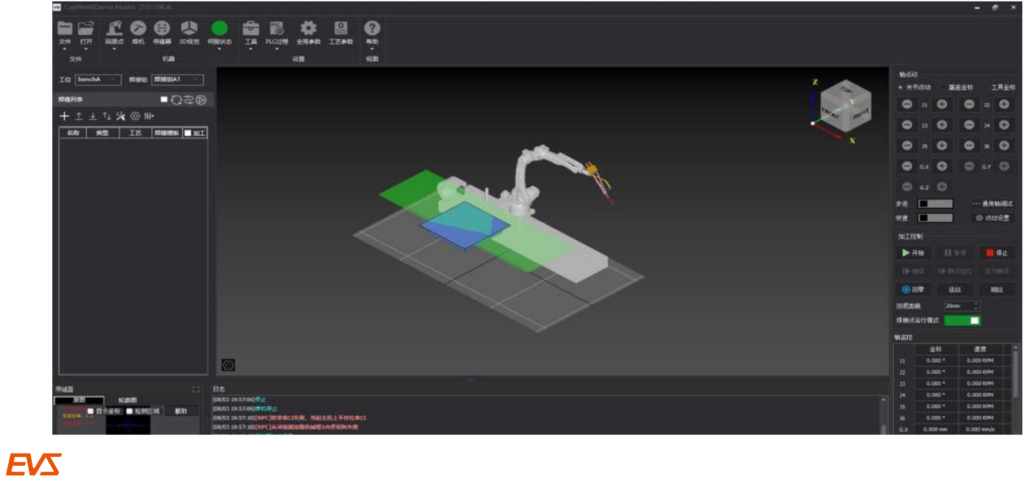
Technologie Teach-free popisuje, jak se vytváří svařovací dráha. Místo toho, aby obsluha procházela každým bodem pomocí učícího pultového ovladače, začíná pracovní postup EVST s daty obrobku, identifikuje svarové prvky a připravuje trajektorii robota offline. Svářečský tým soustředí své úsilí na schválení zakázky, potvrzení obrobku a upínacího přípravku, výběr postupu a autorizaci výroby.
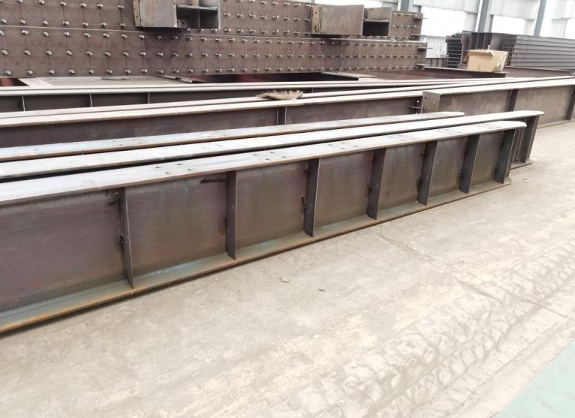
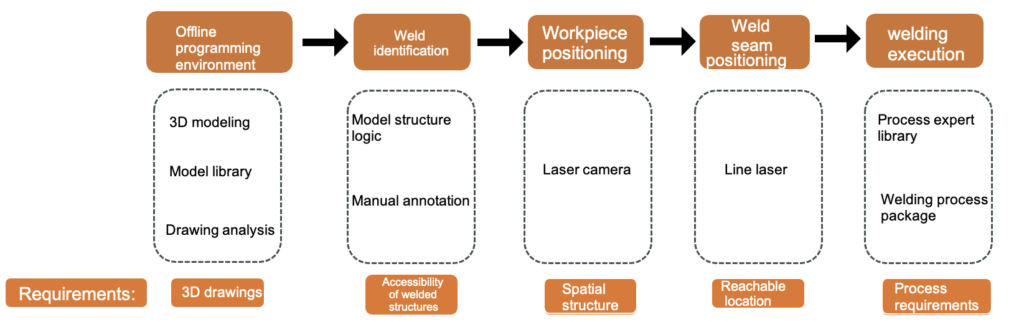
Toto rozlišení je důležité pro výrobce ocelových konstrukcí. Skladba produktů, přístup ke spojům, deformace, uložení a stav upínacích přípravků se mohou lišit, i když díly patří do stejné skupiny. EVST zkracuje opakovanou přípravu trasy a zároveň udržuje kontrolní body viditelné pro osoby odpovědné za kvalitu svařování. Příprava modelu, zarovnání vizuální struktury, generování trasy, výběr a provádění procesu jsou organizovány do jednoho řízeného pracovního postupu.
Proč výrobci ocelových konstrukcí přecházejí na svařování bez nutnosti učení
Konvenční robotické svařování může být produktivní při stabilní, opakující se práci, ale výrobci ocelových konstrukcí často zvládají různé díly, měnící se specifikace a náročné nastavení. EVST reorganizuje tato omezení kolem plánování řízeného modelem, polohování pomocí vizuální vizualizace a opakovaně použitelných procesních znalostí.
| Typické omezení u konvenčních svařovacích robotů | Jak to řeší pracovní postup EVST |
|---|---|
| Ruční učení bodů spotřebovává čas programování a během nastavování udržuje robotickou buňku obsazenou. | Offline plánování řízené modelem a výkresy generuje trajektorii mimo buňku a snižuje opakující se práci s učícím zařízením. |
| Více typů produktů, měnící se specifikace a malé šarže vytvářejí opakovanou programátorskou práci. | Parametrické modelování a opakovaně použitelné struktury úloh organizují související rodiny obrobků v rámci pracovního prostředí robota. |
| Rozdíly v zaslepování, montáži a umístění dílů ztěžují opětovné použití pevné trasy. | 3D polohování pomocí vidění zarovná připravenou úlohu s fyzickým obrobkem, zatímco sledování švu propojuje pohyb hořáku s detekovaným švem. |
| Kvalita programování se může lišit, pokud je obtížné udržet si zkušené operátory robotického svařování. | Knihovna expertů na procesy a řízený offline pracovní postup umisťují do balíčku úloh opakovatelné informace o cestách a procesech. |
| Složité specializované svítidla zvyšují náklady a vyžadují specializované konstrukční úsilí. | Vizuální polohování podporuje jednodušší a stabilnější koncepty upínání obrobků, přičemž obrobek zůstává zajištěn pro svařování. |
Tato omezení také vedou k hodnocení dodavatelů: porovnejte odpovědnost za plánování, snímání, svařování, integraci a dodávku.
Dva způsoby, jakými systém vytváří svarovou dráhu
EVST upřednostňuje plánování na základě modelu a výkresů. Systém také podporuje 3D trasu skenování linií pro obrobky, u kterých je třeba zachytit geometrii v buňce. Obě trasy vedou k informacím o svaru, které lze zkontrolovat, než robot zahájí schválenou úlohu.
Offline plánování založené na modelech a výkresech
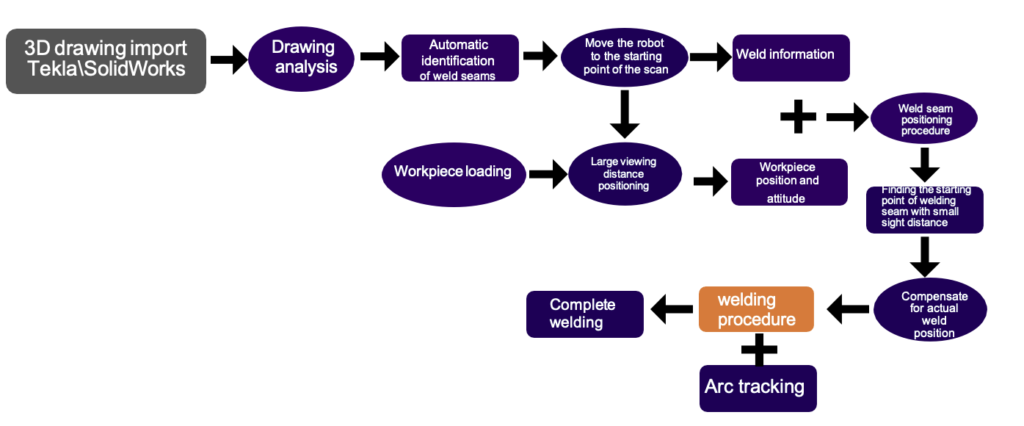
Importujte 3D modely nebo výkresy z běžného softwaru pro konstrukční návrh, identifikujte požadované svarové prvky a připravte trajektorii robota mimo výrobní buňku. Parametrické modelování pomáhá organizovat opakovatelné rodiny dílů, zatímco zobrazení digitálního dvojčete dává inženýrům možnost kontrolovat polohu robota, přístup k hořáku a koordinovaný pohyb před jeho uvolněním. Tato cesta je obzvláště cenná, když jsou technická data k dispozici brzy a výrobce chce, aby programování probíhalo souběžně s přípravou upínacích přípravků a materiálu.
Příprava offline není jen krokem konverze výkresu. Navrhovaná trajektorie musí být spojena se zamýšleným spojem, posloupností svařování a procesním receptem. EVST kombinuje plánování trajektorie s knihovnou procesních expertů, takže data trajektorie a parametry svařování lze připravit jako jeden balíček úloh pro kontrolu. Tento balíček lze poté sladit se skutečným obrobkem prostřednictvím vrstvy vidění v buňce.
Generování dávkových svarů z 3D modelů
Z schváleného 3D modelu identifikuje automatické rozpoznání svarových švů kandidátské prvky; automatické generování svarových švů z 3D modelu zorganizuje kontrolu offline úlohy.
Jak funguje generování dávkových svarů? Ve srovnání s manuálním učením inženýři před vydáním kontrolují spoje, přístup, postup a recepturu. Uznání navrhuje práci, neschvaluje ji.
Je také podporováno 3D čárové skenování
Pokud nejsou k dispozici použitelná data modelu nebo je třeba v buňce zachytit skutečný obrobek, systém dokáže naskenovat příslušnou geometrii, extrahovat model obrobku a vyhledat informace o svarech ze skenu. Tato dodatečná cesta dává výrobcům druhý způsob, jak vytvořit zakázku s ohledem na variace dílů, opakovatelnost upínacích přípravků a přístup ke svarům.
Po nalezení obrobku podporuje laserové sledování svaru robota během svařování tím, že vztahuje pohyb hořáku k detekovanému svaru. Propojuje plánovanou geometrii se skutečným stavem svaru jako jednu vrstvu v rámci pohybu robota, svařovacího výkonu, hořáku, přípravku a architektury ovládání operátorem.
Od dat o obrobku k řízenému svařovacímu úkolu
Následující pracovní postup ukazuje, kde automatizace působí a kde zůstává technické potvrzení nezbytné.
Příprava definice obrobku
Začněte se schváleným modelem nebo výkresem, nebo naplánujte skenování, když je nutné zachytit skutečnou geometrii. Definujte svary, které patří k projektu, a ověřte, zda upínací přípravek poskytuje požadovaný přístup.
Najděte skutečnou část
Použijte 3D vizuální polohování k zarovnání úlohy s obrobkem v buňce. Výsledek vizuální analýzy propojí připravenou trajektorii se skutečným umístěním, nikoli předpokládá, že digitální a fyzické souřadnice již souhlasí.
Generování a kontrola trajektorie
Vytvořte svařovací dráhu, zkontrolujte polohu robota a pohyb koordinovaných os v prostředí digitálního dvojčete a přiřaďte vybraný procesní recept. Detekce kolizí podporuje tuto kontrolu před uvolněním úlohy.
Provádějte s podporou procesů
Spusťte potvrzenou úlohu s nakonfigurovaným svařovacím zdrojem, hořákem a volitelnou vrstvou pro sledování svarů. Kontinuální svařování, koutové svařování a vícevrstvé nebo vícevrstvé strategie lze organizovat podle schváleného aplikačního balíčku.
Obnovení a správa úlohy
Obnova bodu přerušení podporuje řízený návrat po přerušení. Parametrické modely a knihovna procesních expertů pomáhají týmu spravovat související rodiny obrobků, aniž by bylo nutné každou úlohu znovu sestavovat z prázdného programu.
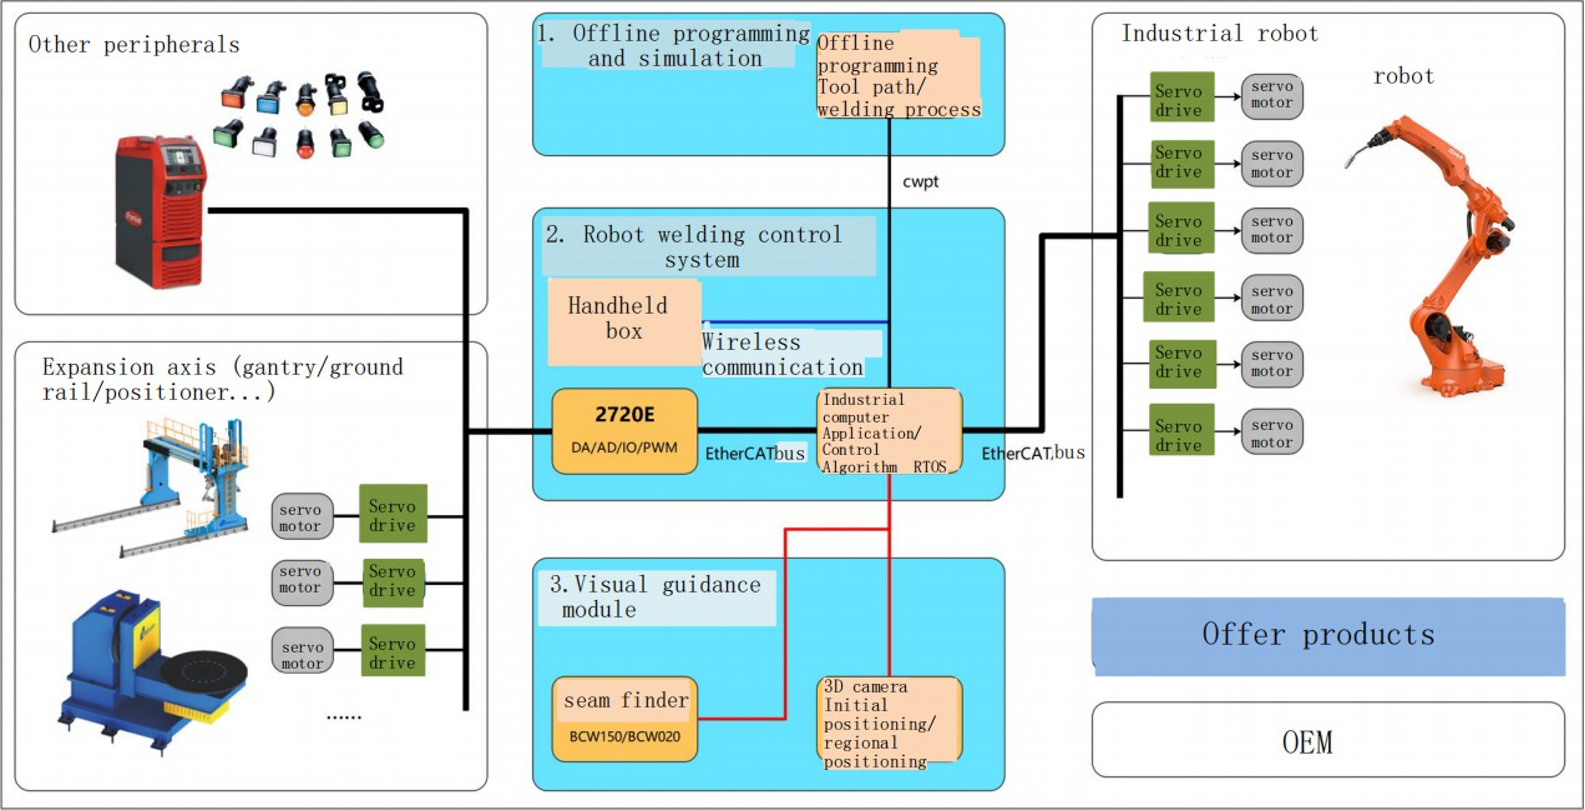
Systémová architektura pro ocelové konstrukční buňky
Inteligentní výsledek svařování pochází z koordinované buňky, nikoli pouze z robotického ramene. EVST konfiguruje software, snímání, robota, svařovací balíček a externí osy podle obrobku a výrobní metody.
| Buněčná vrstva | Role ve svařovacím postupu | Poznámky ke konfiguraci |
|---|---|---|
| Plánování a kontrola | Offline programování, generování trajektorií, digitální dvojče, parametrické modelování, knihovna procesních expertů a správa úloh. | Import modelu nebo výkresu je primární cestou plánování; podporováno je také 3D skenování čar. |
| Zračení a vnímání | 3D vidění lokalizuje obrobek; laserové sledování švu může během provádění podpořit schválený svar. | Výběr a montáž senzoru závisí na přístupu ke spoji, stavu povrchu a uspořádání cely. |
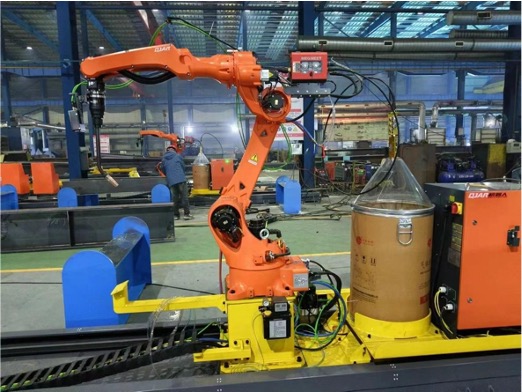
| Svařovací roboty | QJR6-1400H nebo QJR6-2000H poskytuje platformu pro svařovací pohyb. | Vyberte dosah z obrysu obrobku, přístupu k hořáku, polohy upínacího přípravku a uspořádání vnější osy. |
| Vnější osy | Pohyb kolejnice a polohovadla rozšiřuje přístup a koordinuje obrobek s robotem. | Současná architektura podporuje uspořádání vnějších os 3+2. |
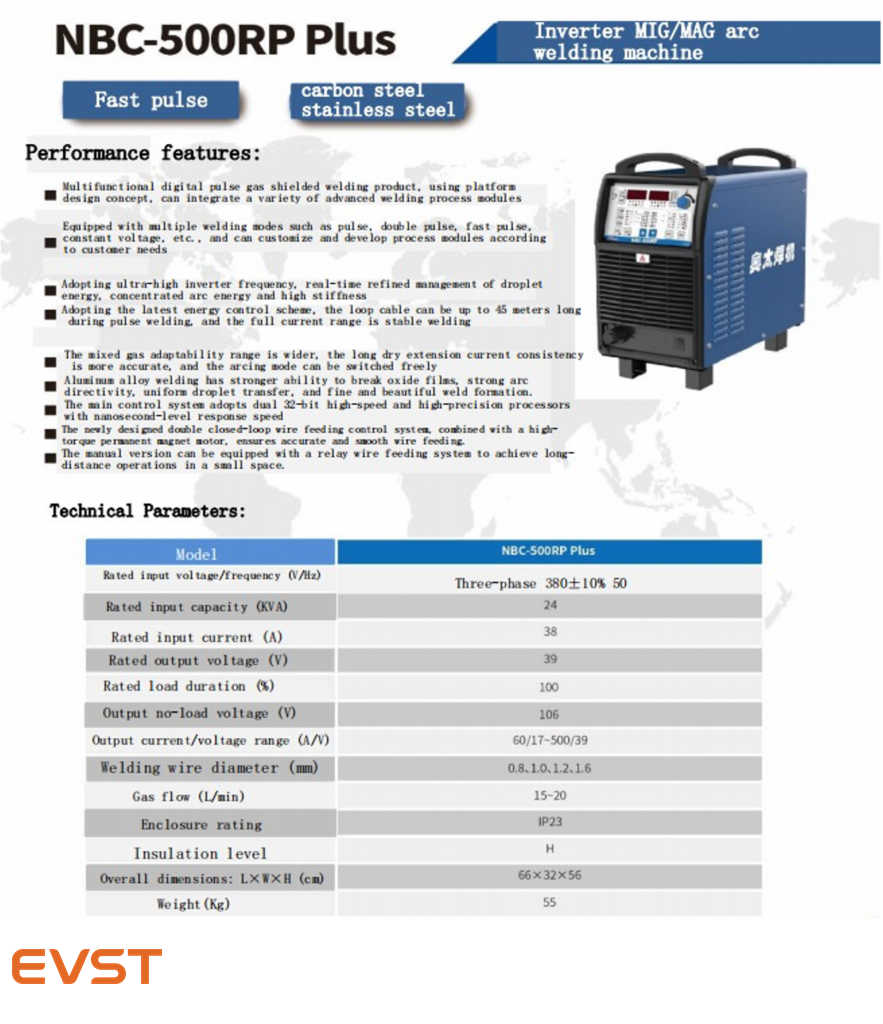
| Svařovací balíček | Zdroj energie, podávání drátu, hořák, chlazení a konfigurace procesu vytvářejí obloukový systém. | Systém lze konfigurovat buď se svařovacím zdrojem Aotai NBC500RP Plus, nebo Megmeet Dex2 500MPR. |
| Podpora buněk | Stanice pro čištění pistolí podporuje údržbu hořáku v rámci plánovaného pracovního postupu buňky. | Pro samotnou instalaci jsou finalizovány přípravky, ochranné kryty, odsávání a přístup obsluhy. |
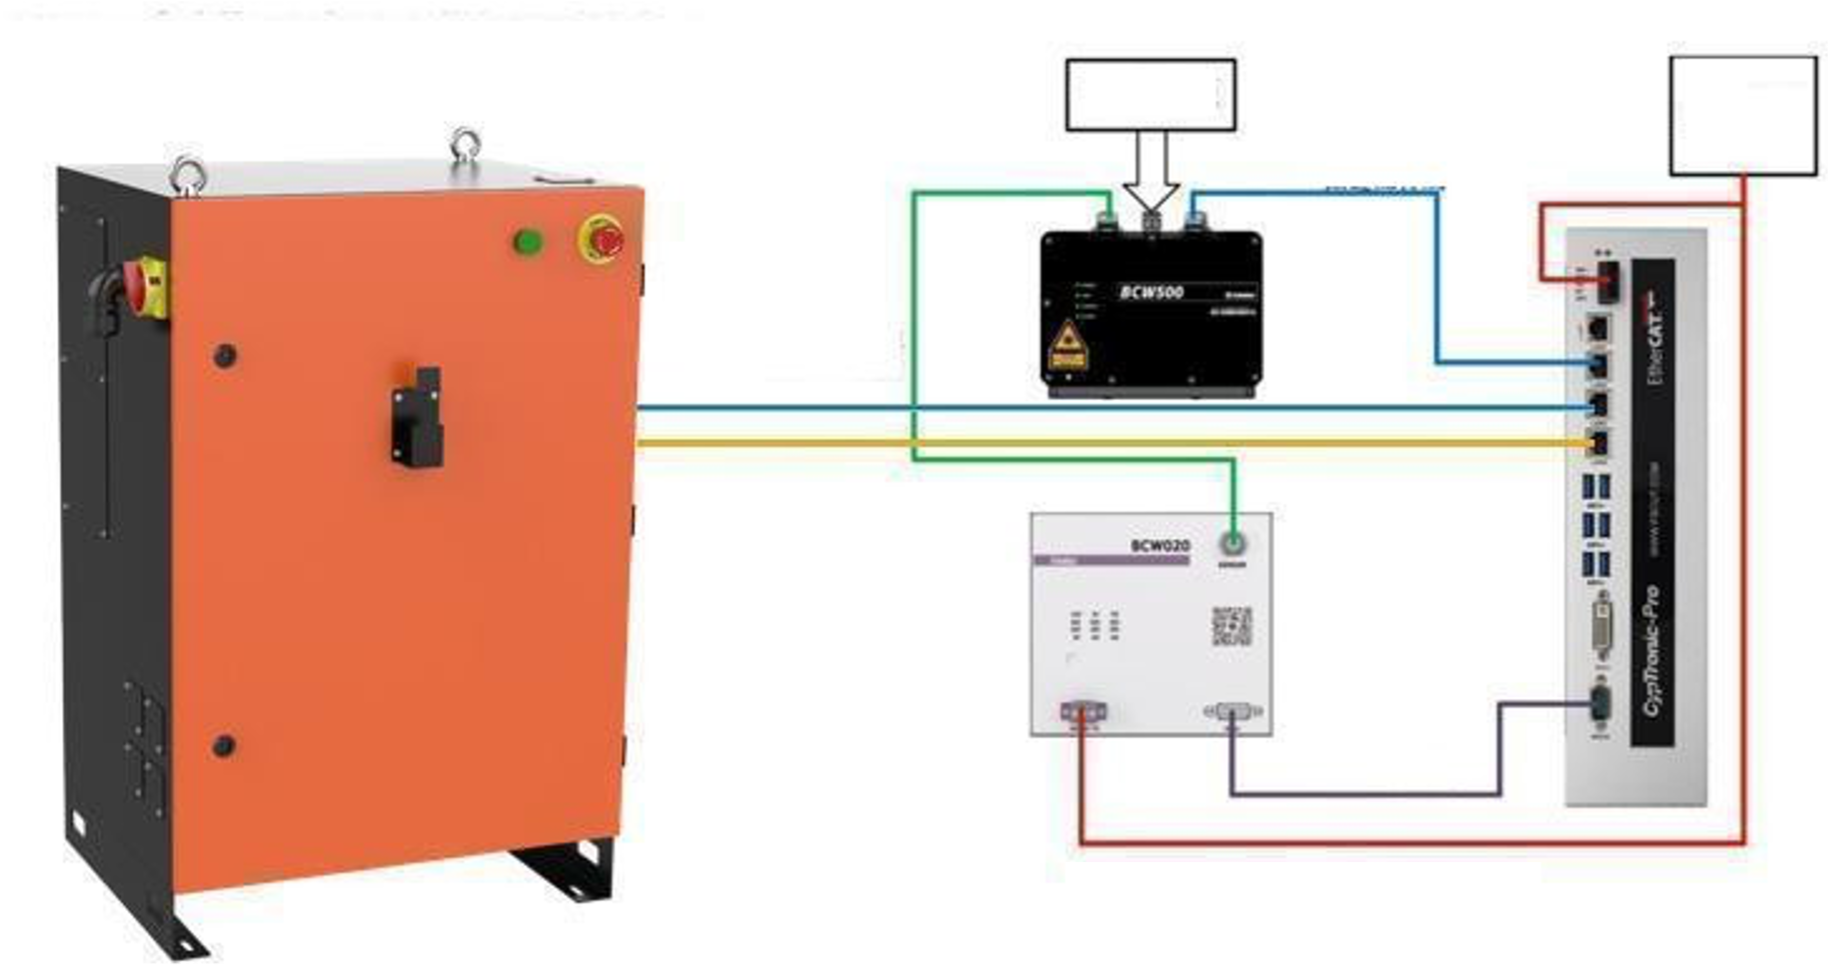
Koordinace řídicího systému
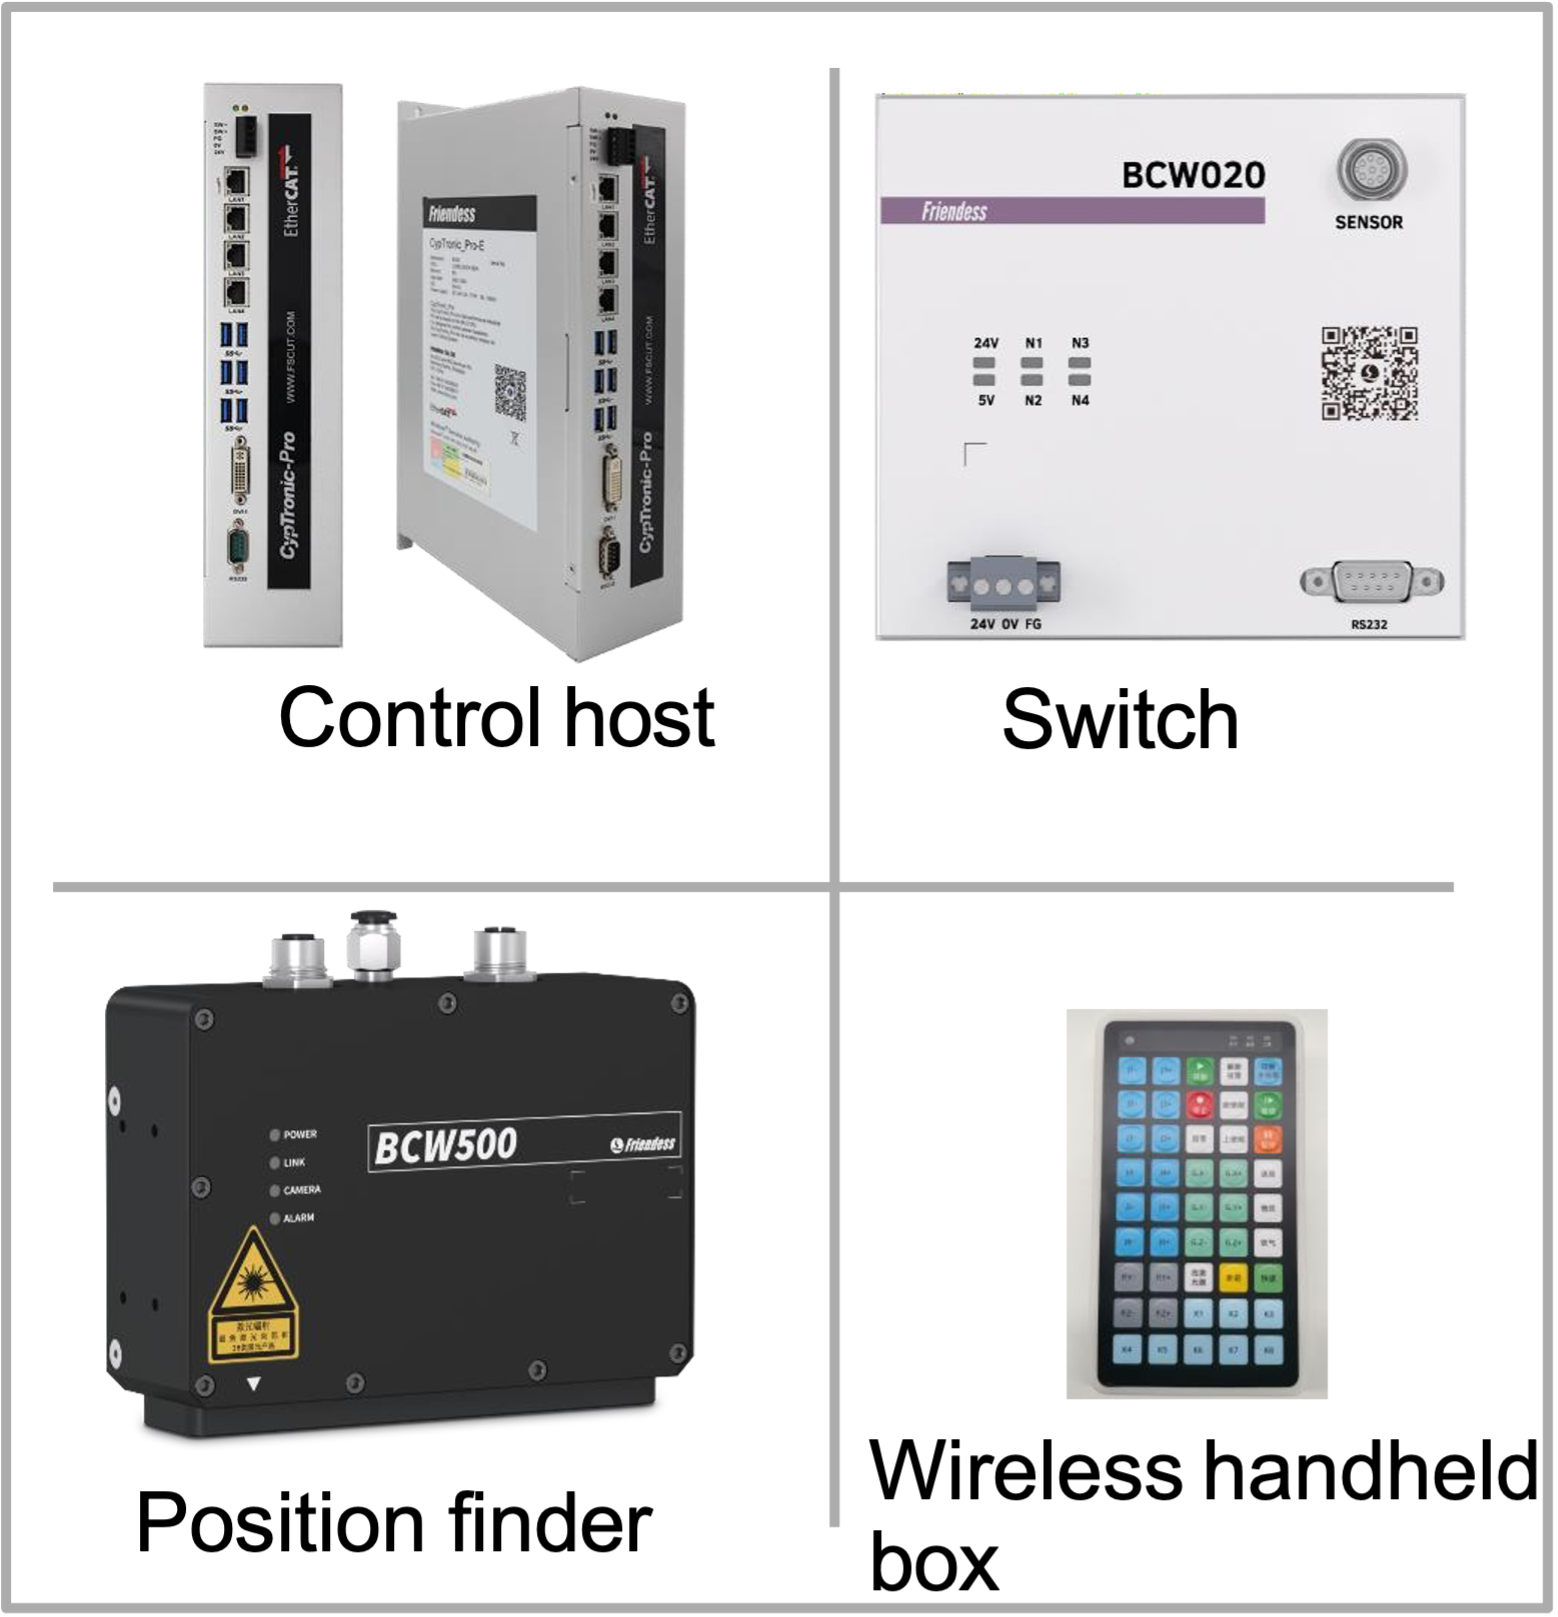
Řídicí systém koordinuje plánování, pohyb robota, snímání, provádění svařování a správu úloh; detaily modulů specifických pro projekt jsou porovnávány s vybranou architekturou buňky.
Možnosti sedmiosého a osmiosého rozvržení
EVST kombinuje dosah robota s pojezdem po kolejnicích a prezentací obrobku, takže buňka může sledovat dlouhé prvky, zachovat přístup k hořáku a organizovat nakládání kolem konstrukční sestavy.
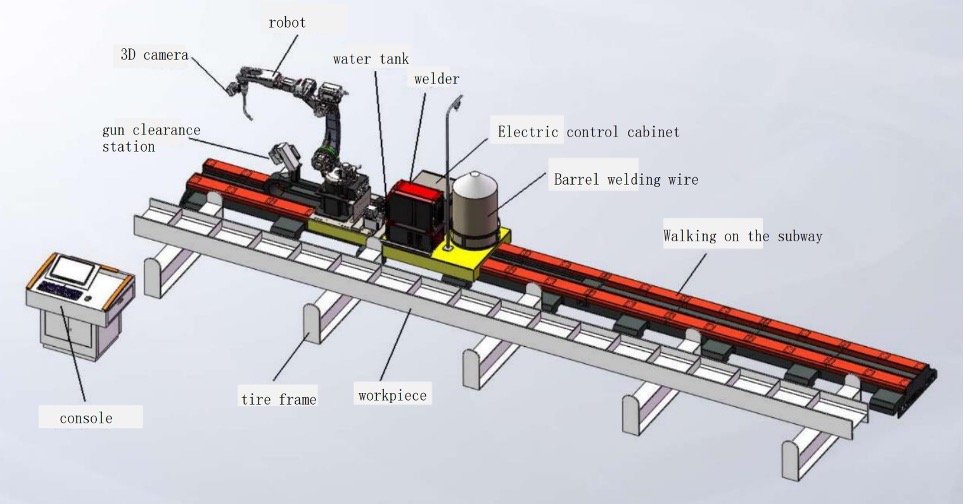
Sedmiosá svislá kolejnice
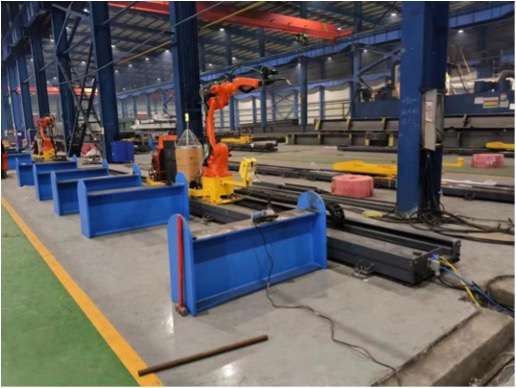
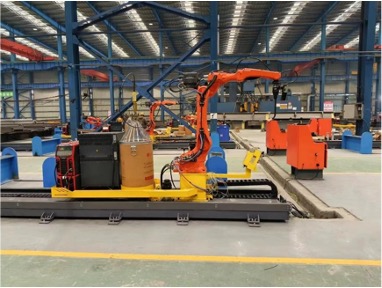
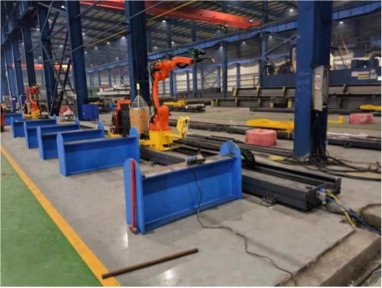
Podlahová robotická lišta vedle přípravku poskytuje přímý servisní přístup a rozšiřuje pokrytí podél nosníků, rámů a otevřených konstrukčních sestav.
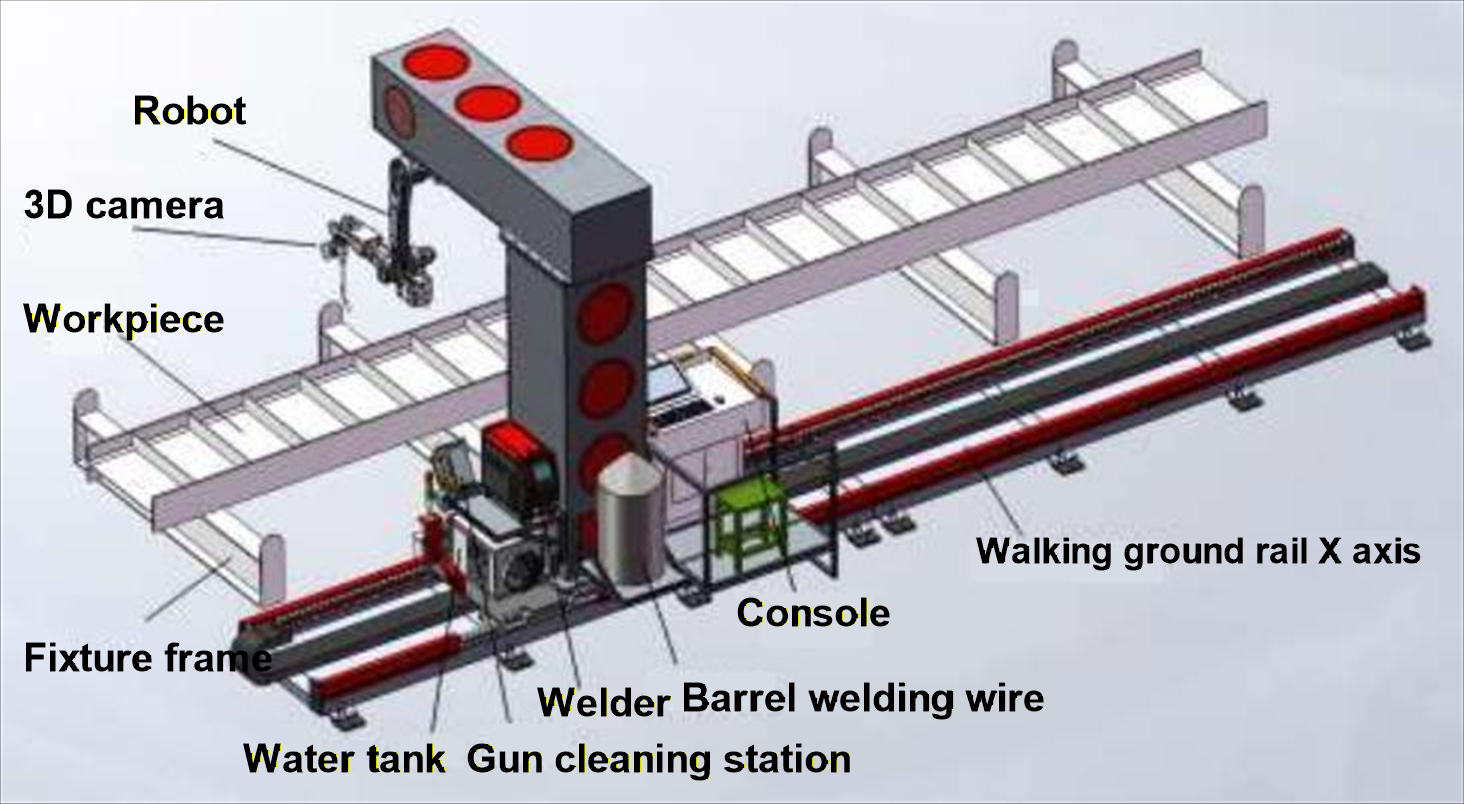
Sedmiosá invertovaná kolejnice
Nadzemní nebo invertovaná robotická kolejnice otevírá podlahu kolem větších upínacích přípravků a obrobků a zároveň zachovává pohyb podél svařovacího obalu.
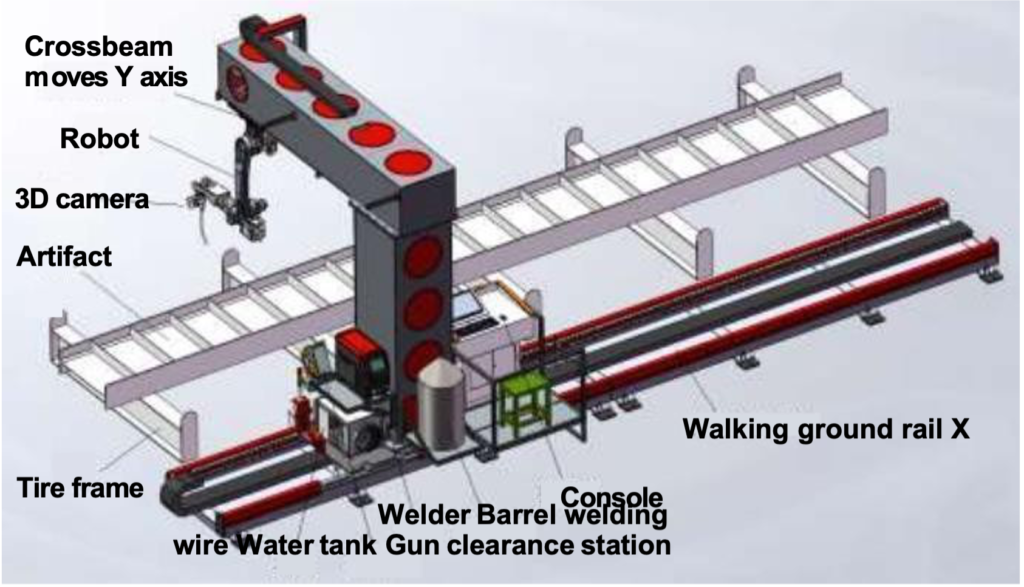
Osmiosé koordinované uspořádání
Další koordinovaná osa rozšiřuje orientaci obrobku nebo dosah robota u sestav se svary rozloženými na více plochách.
| Nákres | Typický vzor obrobku | Půdorys a přístup k nakládání | Toto rozvržení zvolte, když |
|---|---|---|---|
| Sedmiosá svislá kolejnice | Dlouhé nosníky, rámy a otevřené konstrukční sestavy | Podlahová lišta vede vedle svítidla s přímým přístupem k nakládání a servisu z úrovně podlahy. | Horní a boční svary jsou přístupné a přímočará buňka s pozemní lištou se hodí do dostupného půdorysu. |
| Sedmiosá invertovaná kolejnice | Velké nádrže, skříně a dlouhé prvky, které využívají výhod otevřené podlahy | Pohyb robota probíhá nad pracovní zónou, což ponechává více podlahové plochy kolem přípravku a nakládací dráhy. | Přístup shora zlepšuje přístup k hořáku nebo umožňuje volnou manipulaci s materiálem na úrovni země. |
| Osmiosé koordinované uspořádání | Složité sestavy se svary přes více ploch nebo měnícími se orientacemi | Přidaná koordinovaná osa rozšiřuje orientaci nebo pokrytí kolem obrobku. | Požadovanou svarovou obálku nelze efektivně pokrýt pouze sedmiosým posuvem. |
Výběr robota a externí osy
Výběr robota začíná svarovou obálkou a přístupem k hořáku a poté zvažuje, jak lišta nebo polohovač prezentuje každý spoj. EVST porovnává polohu robota, vedení kabelů, vzdálenost hořáku, upínací zóny a koordinovaný pohyb kolem skutečné skupiny obrobků.
| Položka konfigurace | Publikovaná hodnota | Aplikační role |
|---|---|---|
| Svařovací robot QJR6-1400H | Nosnost 6 kg; rozpětí ramen 1456 mm | Kompaktní ocelové konstrukční buňky a uspořádání, kde upínací přípravek snáší spoje v rámci kratšího dosahu. |
| Svařovací robot QJR6-2000H | Nosnost 6 kg; rozpětí ramen 2014 mm | Rozvržení s delším dosahem, kde robot musí mít přístup k širšímu obrysu obrobku. |
| Koordinované vnější osy | 3 2 + | Kombinuje osy pojezdu a polohování obrobku kolem úlohy robotického svařování. |
| Referenční zatížení kolejnice | 500 kg ve svislé poloze; 2 T obráceně | Poskytuje plánovací referenci pro uspořádání svislých nebo obrácených kolejnic v aktuální architektuře řešení. |
Rozsah dodávky
Aktuální konfigurační list EVST odděluje základní inteligentní svařovací balíček od volitelného vybavení a položek dodávaných na úrovni projektu.
| Položka | Navrhovaná složka | Stav dodávky | Poznámky |
|---|---|---|---|
| Tělo robota | Inteligentní svařovací verze QJR6-1400H nebo QJR6-2000H | Součástí | Zvolte dosah robota v okolí svařovacího obvodu a přístupu k hořáku. |
| Svařovací stroj a systém podávání drátu | Aotai NBC500RP Plus nebo Megmeet Dex2 500MPR | Součástí | Volba zdroje napájení se provádí pomocí balíčku svařovacích procesů. |
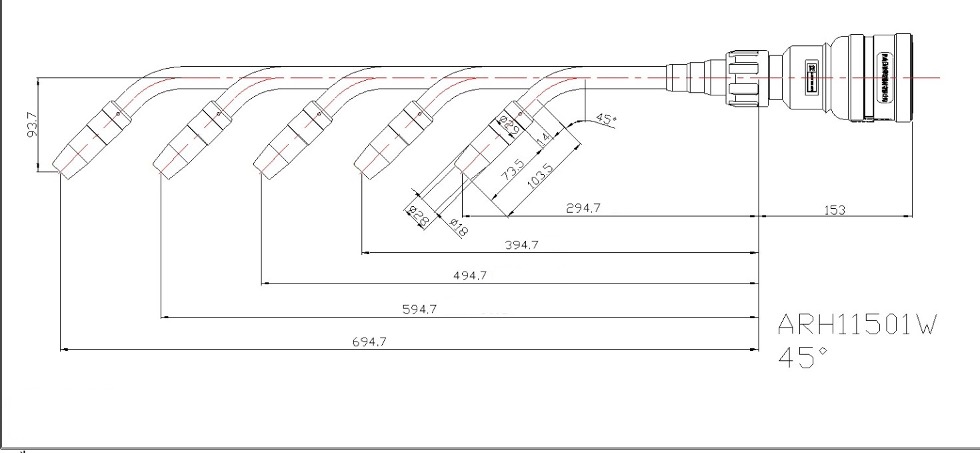
| Vodou chlazený svařovací hořák | Arctec ARH11501W | Součástí | Standardní délka 294.7 s variantami +100L, +200L a +300L. |
| Inteligentní svařovací systém | Laser, průmyslový počítač a řídicí systém | Součástí | Poskytuje vrstvu plánování, polohování a inteligentního řízení svařování. |
| Řízení externí osy | Řízení expanzních os 3+2 | Definováno projektem | Definováno v návrhu projektu dle zvoleného uspořádání. |
| Stanice pro čištění zbraní | Stanice pro čištění, řezání a mazání tři v jednom | volitelný | Podporuje rutinní servis hořáku v rámci plánovaného pracovního postupu buňky. |
| Ovládací pult a rozvaděč | Instalace myši, klávesnice, displeje, průmyslového počítače a přepínačů | Není součástí | Na aktuálním konfiguračním listu uvedeno jako dodáno zákazníkem nebo projektem. |
| Zemnící kolejnice a posuvný rám s obráceným nosníkem ve tvaru L | Vzpřímená nebo obrácená kolejnice a saně pro nesení robota | Není součástí | Aktuální reference: svislá kolejnice o nosnosti 500 kg nebo obrácená kolejnice o nosnosti 2 T; saně nesou robota a související vybavení buňky. |
| Rám upínacího přípravku nebo platforma pro obrobky | Podpora obrobku | Není součástí | Navrženo s ohledem na skutečný konstrukční obrobek a metodu zatížení. |
Konečný rozsah dodávky je potvrzen v návrhu projektu.
Spolupráce s EVST jako vaším dodavatelem inteligentních svařovacích systémů
Při porovnávání výrobců inteligentních svařovacích systémů v Číně zvažte odpovědnost za plánování, snímání, integraci, koordinaci a dodávku. EVST přistupuje ke každému projektu jako dodavatel a integrátor se sídlem v Číně, přičemž navrhovaný rozsah je postaven na obrobku a plánu přejímky.
Dodavatelé stanovují různé hranice. Dodavatel OEM obvykle definuje branding, dokumentaci, služby na místě a přejímku před výběrem zařízení. Kupující by měli rozlišovat mezi zahrnutými, volitelnými a projektem definovanými položkami, spíše než aby se systémem nabízeným k prodeji zacházeli jako s pevným balíčkem.
Pro vyžádání cenové nabídky uveďte údaje o obrobcích a spojích, očekávané odchylky, koncepty upínacích přípravků a zatížení, prostor v buňce a požadavky na servis na místě. Dodání do zahraničí, instalace, uvedení do provozu, školení a dokumentace jsou posuzovány jako položky rozsahu projektu a jsou zahrnuty pouze v případě, že jsou potvrzeny v návrhu.
Svařovací funkce dostupné aplikačnímu inženýrovi
Softwarová vrstva EVST spojuje offline programování, import 3D modelů, polohování 3D vidění, automatické plánování trajektorie, kontrolu digitálních dvojčat, parametrické modelování a detekci kolizí. Během svařování může konfigurovaná buňka využívat laserové sledování švů, strategie kontinuálního nebo koutového svařování, plánování více vrstev a více průchodů, obnovu bodů zlomu a recepty z knihovny procesních expertů. EVST vybírá relevantní funkce jako jeden aplikační balíček pro obrobek a svařovací postup.
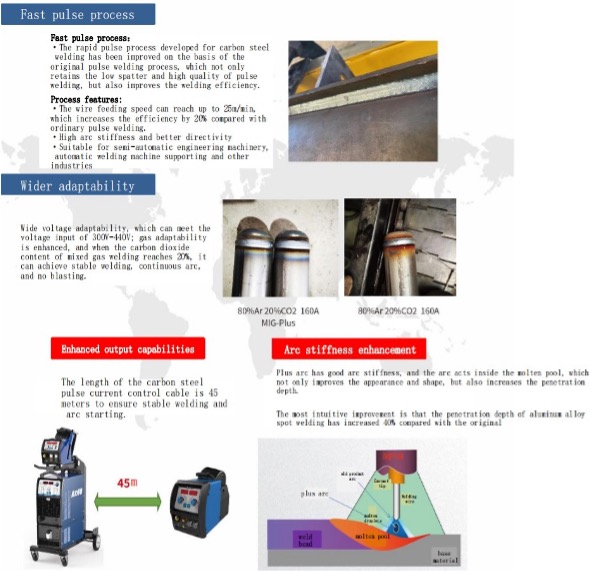
Pro vhodné aplikace se středně silnými až tlustými plechy současné materiály popisují možnost kritického pulzu s rychlostí posuvu udávanou jako 1.2–1.5× standardní pulz. EVST během vývoje procesu společně vyhodnocuje zdroj energie, základní materiál, výplň, konstrukci spoje, stínění a tepelný příkon.
Praktická hodnota softwaru spočívá ve způsobu, jakým se tyto funkce propojují. Parametrická definice součásti může podpořit generování trajektorie; digitální dvojče může odhalit problém s polohou nebo kolizí; vizuální systém může sladit schválenou úlohu s fyzickou součástí; sledování může podpořit provádění; a obnova bodu přerušení může vrátit přerušenou úlohu do řízeného stavu. Tato propojená sekvence je základem návrhu EVST bez nutnosti učení.
Knihovna procesních parametrů
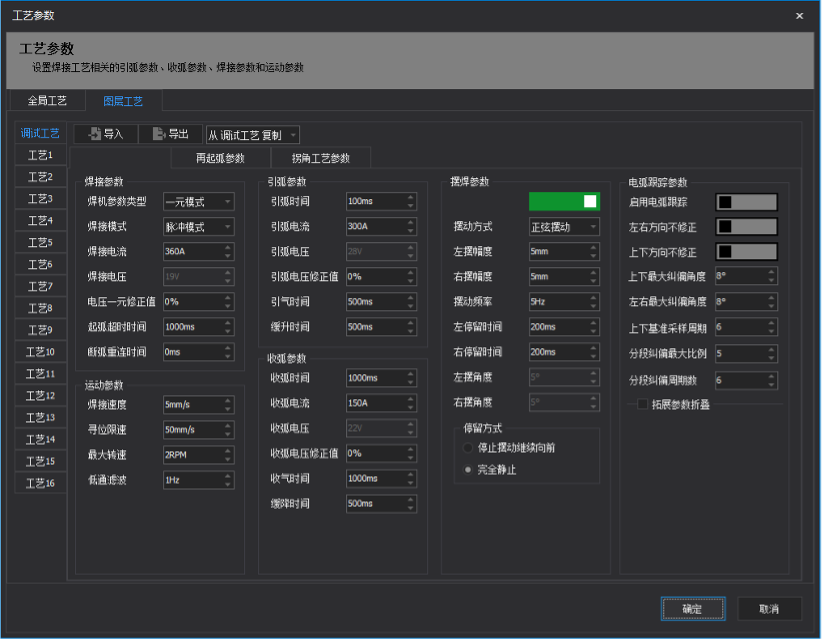
Knihovna procesních parametrů uchovává schválené svařovací receptury k dispozici pro přípravu zakázky, zatímco příslušná nastavení podléhají validaci obrobku, spoje a svařovacího postupu.
Příklady použití konstrukční oceli
Aktuální stránka EVST představuje čtyři reprezentativní konstrukční obrobky. Společně ukazují, jak offline plánování, zarovnání vidění a koordinovaný pohyb řeší různé vzorce přístupu ke kloubům.
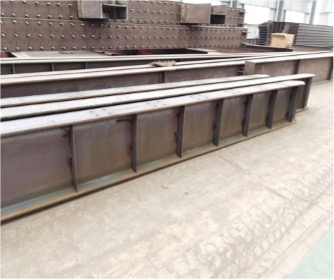
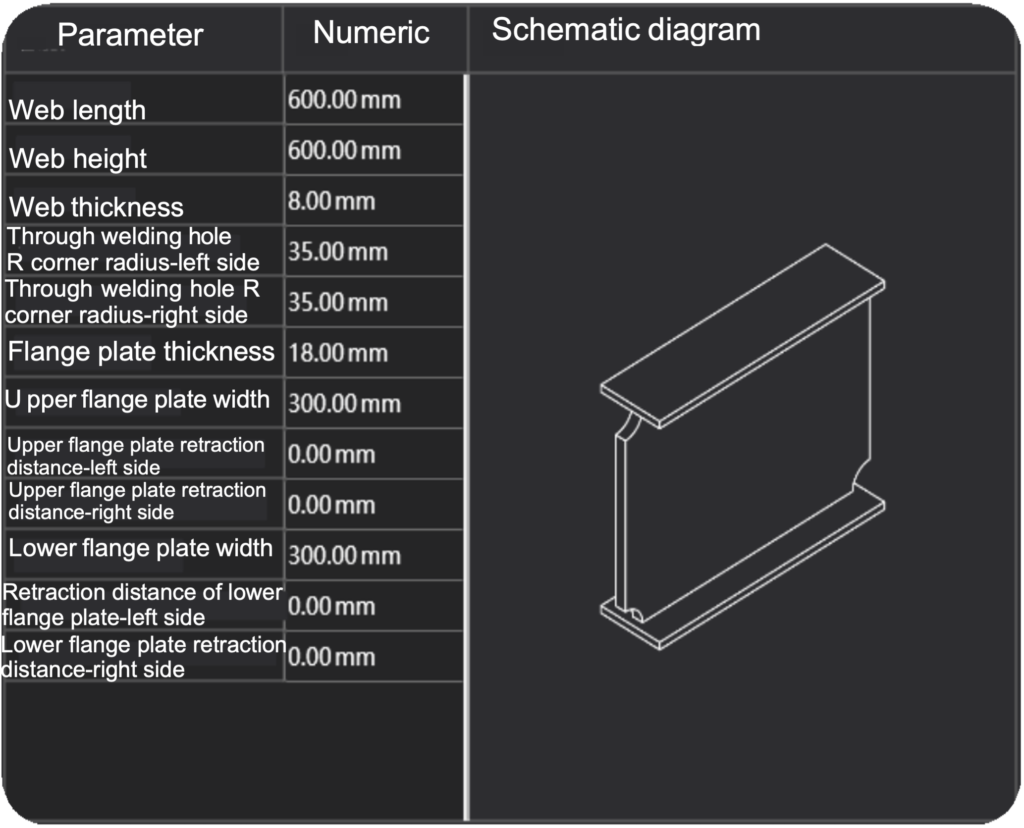
Svařování konstrukčních výztuh ve tvaru H
Opakované výztužné spoje odměňují přípravu trajektorie na základě modelu a konzistentní reference upínacích přípravků. Přehled aplikace se zaměřuje na přístup k hořáku, sekvenci spojů a způsob, jakým robot dosahuje na obě strany připojených plechových prvků.
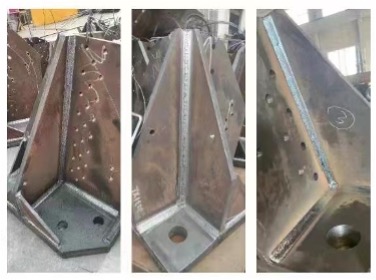
Rohové svařování věží
Geometrie rohů věže umožňuje spojit několik orientací svarů v kompaktním prostoru. Koncept buňky musí koordinovat uspořádání dílů, vzdálenost hořáku a uspořádanou dráhu, kterou může aplikační inženýr před zahájením výroby zkontrolovat.
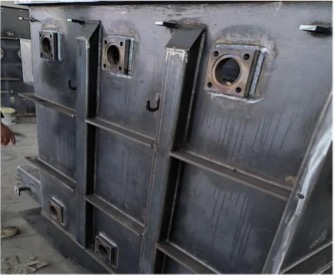
Svařování transformátorové nádrže
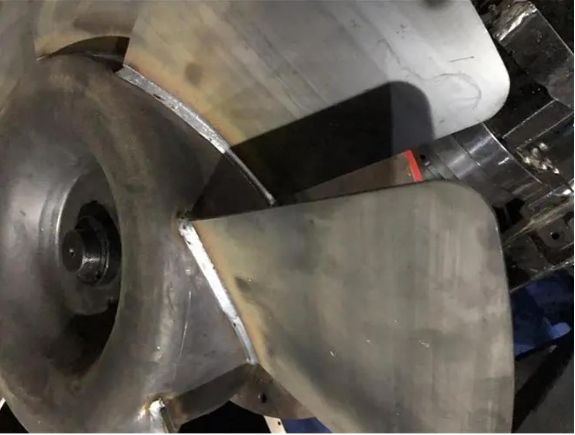
Velké panely a připojené konstrukční prvky vyžadují uspořádání, které udržuje svarovou oblast, přípravky a polohu robota viditelné jako jeden systém. EVST také dokumentuje specializované řešení pro svařování transformátorové nádrže pro čtenáře, kteří hodnotí tuto řadu obrobků.
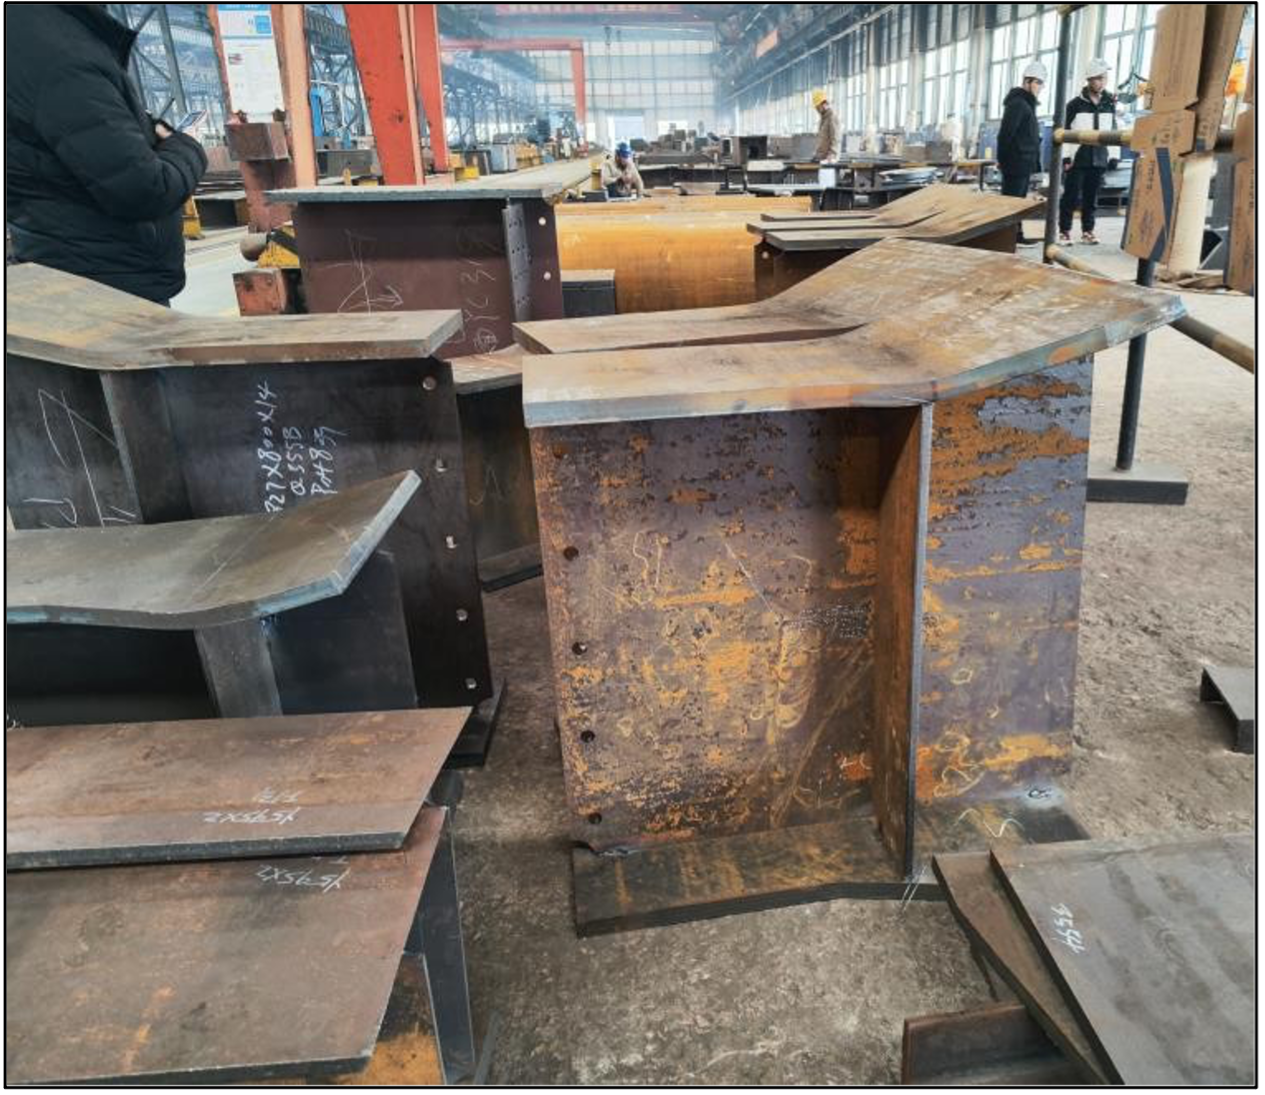
Svařování konzoly
Konzoly kombinují krátké protínající se spoje s omezenými úhly náběhu. Příprava trajektorie offline a jasná reference upínacího přípravku pomáhají inženýrovi otestovat přístup a sekvenci před uvolněním úlohy do buňky.
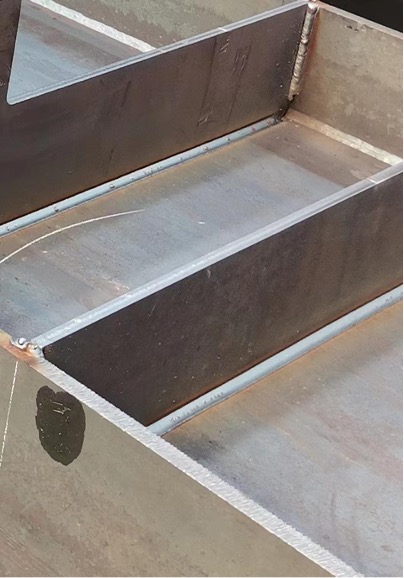
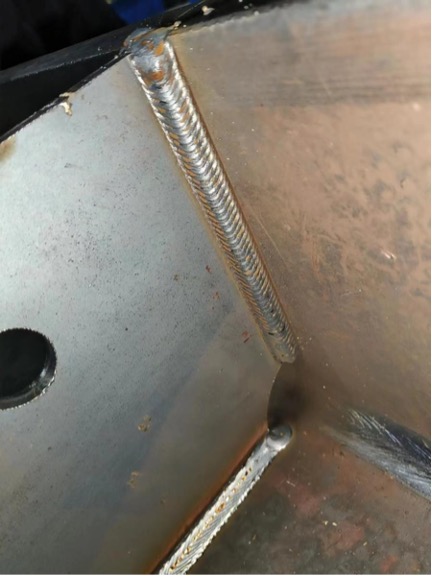
Jak vyhodnotit, zda systém vyhovuje vašim obrobkům
Užitečné vyhodnocení začíná spíše informacemi o reprezentativním obrobku než obecným požadavkem na robota. Sdílejte dostupný model nebo výkres, spoje, které mají být svařovány, informace o materiálu a přídavných materiálech, očekávanou variantu rodiny součástí, koncept upínacího přípravku, preferovanou metodu zatížení a dostupný prostor kolem buňky. Pokud jsou technická data neúplná, identifikujte, které povrchy a oblasti svaru lze skenovat a jak bude prezentován skutečný díl.
EVST pak může porovnat trasy založené na modelu a skenování, zkontrolovat dosah QJR6-1400H a QJR6-2000H, zvážit pohyb kolejnice nebo polohovadla a identifikovat svařovací zdroj a hořák, které by měly být podrobeny procesnímu testování. Kontrola by měla také identifikovat přístup obsluhy, servis spotřebních materiálů, čištění pistole, odsávání výparů, ochranu a obnovu po přerušené práci. Tyto položky ovlivňují použitelnou buňku, i když se neobjevují v tabulce užitečného zatížení robota.
Před uvedením do výroby by měl aplikační tým potvrdit vybranou trasu, procesní recepturu, metodu umístění obrobku a provozní sekvenci buňky s využitím dohodnutých vzorků. Toto je také bod pro definování, která nastavení může operátor zvolit, které změny vyžadují schválení svářečským technikem a jaké informace musí být uchovávány u každé úlohy. Vytvoření trasy bez nutnosti učení je nejúčinnější, když jsou tyto odpovědnosti explicitně stanoveny.
Inteligentní svařovací systém vs. tradiční svařovací robot
Průvodce výběrem zařízení by měl porovnávat konstrukční postup, nikoli pouze specifikace robota. Rozdíl mezi integrovaným systémem a robotickou svařovací buňkou se také ptá, jak se data o obrobku stávají schválenou úlohou.
| Bod hodnocení | Tradiční svařovací robot | Integrovaný svařovací systém | Potvrdit před výběrem |
|---|---|---|---|
| Vytvoření cesty | Bodové učení nebo samostatný robotický program | Příprava a kontrola trasy na základě modelu nebo skenování | Kvalita dat, rozpoznávání a odpovědnost za schválení |
| Odpovědnost buňky | Pohyb robota může být jednou dodanou vrstvou | Plánování, snímání, svařování, externí osy a správa zakázek jsou koordinovány | Vybavení, rozhraní, ostraha a služby na staveništi |
Kontrolní seznam požadavků na inteligentní svařovací systém
- Modely nebo výkresy a definované svarové spoje
- Materiál, přídavná látka a postup svařování
- Varianta obrobku a opakovatelnost upínacího přípravku
- Dosah, přístup k hořáku, vnější osy a prostor buněk
- Nakládání, bezpečnost, servis a vyprošťování
- Validace, přijetí a změna vlastnictví
Výběr správné konfigurace je rozhodnutí, které je důležité. Posouzení výhod a nevýhod zvažuje méně opakující se přípravu trasy oproti kontrolovaným datům, přípravkům a schvalování procesu. Malá dílna potřebuje funkční nakládání a podporu; výroba s vysokým počtem kusů a nízkým objemem výroby potřebuje kontrolované rodiny dílů.
Související roboty, buňky a polohovací zařízení EVST
Prozkoumejte specializované průvodce pro provoz bez nutnosti učení, aplikace v ocelových konstrukcích a základy pracovních stanic a poté si projděte související zdroje produktů.
Podívejte se na inteligentní svařovací postup
Tato dvě ověřená videa z oficiálního kanálu EVST demonstrují zjednodušení programování a inteligentní svařování konstrukčních ocelových obrobků.
Není potřeba žádné programování: Inteligentní svařovací robot
Oficiální ukázka pracovního postupu inteligentního svařovacího robota, který snižuje ruční programování, na kanálu EVST.
Inteligentní svařovací systém pro ocelové konstrukce
Oficiální kanál EVST představuje inteligentní svařovací systém aplikovaný na obrobky z konstrukční oceli.
Co určuje cenu inteligentního svařovacího pracoviště
Kolik stojí inteligentní svařovací pracoviště? Užitečné cenové rozpětí závisí na obrobku, trase snímání, robotu, externích osách, svařovacím balíčku, přípravcích a rozsahu akceptace.
| Hnací síla nákladů | Co mění rozsah |
|---|---|
| Příprava obrobku a práce | Model nebo trasa skenování, počet spojů a variace dílů |
| Mobilní hardware | Dosah robota, externí osy, snímací, svařovací a podpůrné zařízení |
| Integrace a validace | Rozhraní přípravku a bezpečnostních prvků, validace a přijetí vzorku |
| Dodání a vlastnictví | Instalace, školení, dokumentace, údržba a řízení změn |
Pro odhad návratnosti investic do inteligentní svařovací stanice porovnejte programátorskou práci, dobu cyklu, náklady na přepracování a přerušení v rámci stejného mixu obrobků a období. Použijte ověřené rozdíly k porovnání automatizované buňky s ručním svařováním a vypočítejte dobu návratnosti.
Celkové náklady na vlastnictví inteligentní svařovací stanice zahrnují také přípravky, inženýrské sítě, spotřební materiál, údržbu, školení a budoucí změny. Zda se investice vyplatí, závisí na ověřených úsporách a řízení výroby, nikoli na generickém tvrzení o ceně.
Často kladené dotazy
Co znamená bezučovací svařování v tomto systému EVST?
To znamená, že dráha robota je připravena ze schválených dat obrobku nebo zachycené geometrie namísto ručního bodového programování s využitím závěsného ovladače. Pracovní postup soustředí úsilí operátora a svářečského technika na schvalování úlohy, spíše než na učení každého bodu.
Může systém importovat modely nebo výkresy?
Ano. Primární pracovní postup importuje 3D modely nebo výkresy z běžného softwaru pro konstrukční návrh, identifikuje svarové prvky a připravuje trajektorie robotů offline. Výsledná úloha kombinuje geometrii, trajektorii a informace o procesu pro zarovnání a provedení buněk.
Může EVST fungovat, když nejsou k dispozici použitelná modelová data?
Systém také podporuje 3D trasu čárového skenování, která zachycuje relevantní geometrii obrobku a extrahuje informace o svaru. Tuto trasu použijte, pokud je nutné geometrii dílu zachytit v buňce a obrobek nabízí vhodný přístup pro skenování.
Jaký je rozdíl mezi 3D kamerovým systémem a laserovým sledováním švů?
3D polohování pomocí vidění zarovná připravenou úlohu s fyzickým obrobkem v buňce. Laserové sledování švů podporuje robota během provádění tím, že vztahuje pohyb hořáku k detekovanému švu. Obsluhují různé fáze pracovního postupu.
Může systém obsluhovat jeden operátor? Jaké dovednosti jsou potřeba?
Zadaný pracovní postup může spustit vyškolený operátor. Operátor načte schválenou úlohu, potvrdí obrobek a upínací přípravek a sleduje sekvenci buněk; svářečský technik zůstává zodpovědný za výběr svařovacího postupu, validaci procesu a schválení změn.
Podporuje systém vícevrstvé a vícevrstvé svařování?
Ano. Pro vhodné aplikace se středně silnými až tlustými plechy lze při vícevrstvém a vícevrstvém svařování použít dokumentovaný režim kritického pulzu s rychlostí posuvu udávanou jako 1.2–1.5× standardní pulz. Plánování pulzu pochází z knihovny expertů na svařovací procesy a je potvrzeno schváleným svařovacím postupem.
Jaké informace by měly být připraveny pro kontrolu řešení?
Připravte reprezentativní modely nebo výkresy, informace o svarových spojích, podrobnosti o materiálech a výplních, očekávané varianty řady součástí, koncept upínacích přípravků, metodu zatížení a dostupný prostor v buňkách. Pokud se zvažuje trasa založená na skenování, identifikujte také povrchy a oblasti svarů, které lze zachytit.
Jak vypadá typický projekt od objednávky až po výrobu? Je v ceně instalace a školení?
Instalace a zaškolení obsluhy mohou být zahrnuty v dohodnutém rozsahu projektu. Typický projekt zahrnuje vyhodnocení řešení a validaci vzorkovacího procesu přes výrobu a integraci, instalaci a uvedení do provozu na místě, zaškolení obsluhy, předání výroby a poprodejní podporu. Konečná obchodní nabídka definuje dodávané služby.
Může systém fungovat s naším stávajícím zdrojem svařovacího proudu?
Možná v závislosti na vyhodnocení projektu. Standardní možnosti jsou Aotai NBC500RP Plus a Megmeet Dex2 500MPR. U stávajícího zdroje nebo zdroje jiné značky EVST před potvrzením konfigurace vyhodnotí kompatibilitu komunikace a vhodnost svařovacího procesu; u žádné značky třetí strany se předem nepředpokládá kompatibilita.
Vytvořte buňku kolem obrobku
Svařovací projekt bez nutnosti učení začíná s rodinou obrobků, přístupem ke svarům a dostupnými technickými daty. EVST může tyto informace použít k posouzení plánovací trasy, dosahu robota, externích os, svařovacího balíčku a potvrzovacího pracovního postupu jako jednoho řešení. Stejné důkazy definují hranice dodavatele a umožňují specifické posouzení nákladů a návratnosti investic pro danou aplikaci. Pro posouzení konfigurace sdílejte reprezentativní informace o aplikaci prostřednictvím kontaktní stránky pro hodnocení řešení EVST.
Kontaktujte nás