
Robotická pracoviště pro svařování velkých a těžkých dílů
Pracovní stanice pro náročné prostředí začíná požadavky na hmotnost dílu, obálku, rotaci, přístup ke svarům a vícenásobné průchody. Tato stránka porovnává osm uspořádání, aby projektový tým mohl zúžit výběr polohování obrobku a vnějšího pohybu na užší technický seznam.
Před výběrem pohybu zařízení definujte rodinu velkých součástí
Použijte tyto rodiny obrobků k určení délky, průměru, hmotnosti, zatížení a požadavků na přístup ke svarům.
Použijte čtyři omezení k určení, jak bude součást prezentována
Vklad a obálka
Zkontrolujte hmotnost obrobku a upínacího přípravku společně a poté definujte délku, šířku a průměr rotace.
Rotace a podpora
Zvolte koncepty vřeteníku a koníku, dvojitého sloupu nebo L-polohování vzhledem k těžišti a opěrným bodům.
Přístup a vnější pohyb
Pohyb z podlahy, nad hlavou nebo obrácený pohyb zvažte pouze tehdy, když pevná poloha robota nemůže pokrýt požadovanou délku nebo výšku.
Víceprůchodový proces
Funkce kontaktního snímání, sledování oblouku a vícevrstvého vícevrstvého svařování jsou k dispozici jako volitelný software pro obloukové svařování v celé skupině těžkých svařovacích strojů.
Uspořádejte osm možností podle umístění, pojezdu a přístupu nad hlavou
Toto je inženýrská cesta řízená omezeními, nikoli matice ekvivalentních karet produktů.
Prezentace vedená pozicionérem
Začněte s tím, jak se musí součást otáčet nebo naklánět.
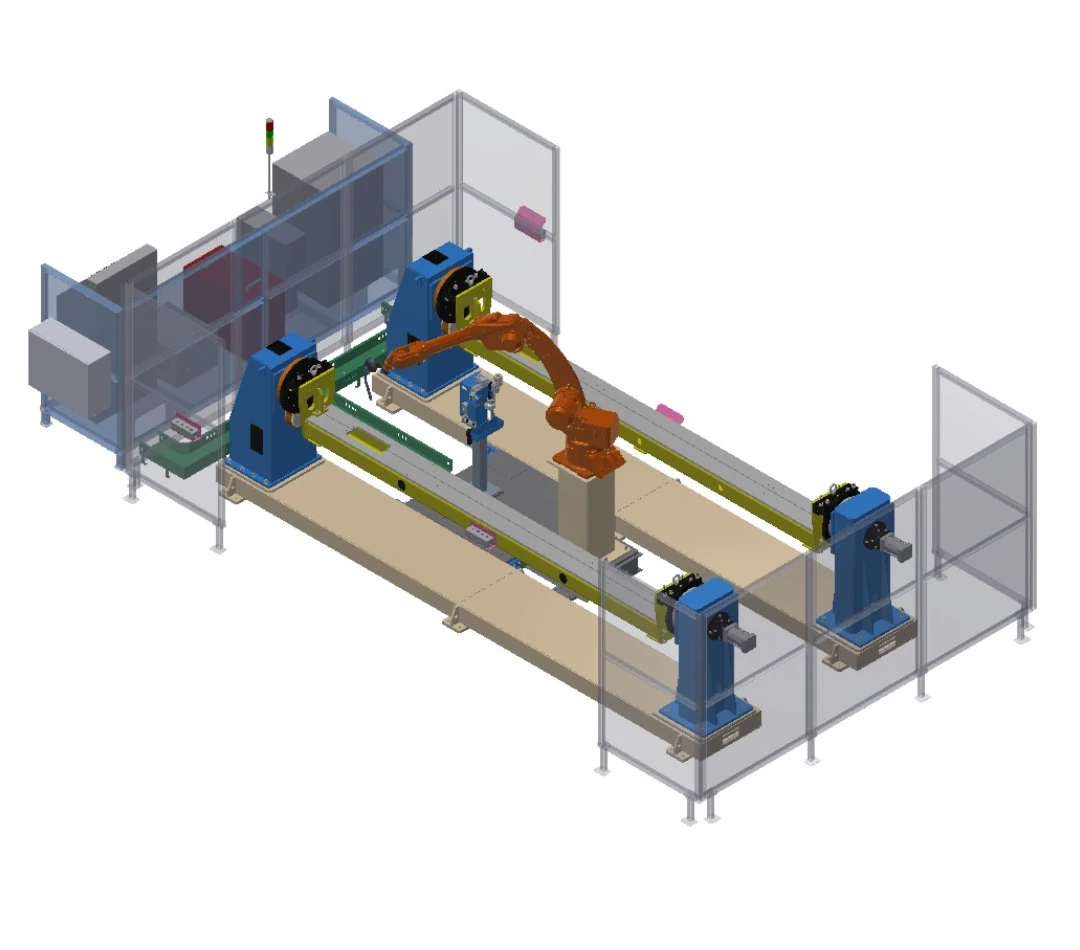
Dvoupolohová pracovní stanice s vřeteníkem a koníkem
Dva polohovače vřeteníku a koníku zajišťují střídavé předávání dílů s pneumatickým upnutím koníku.
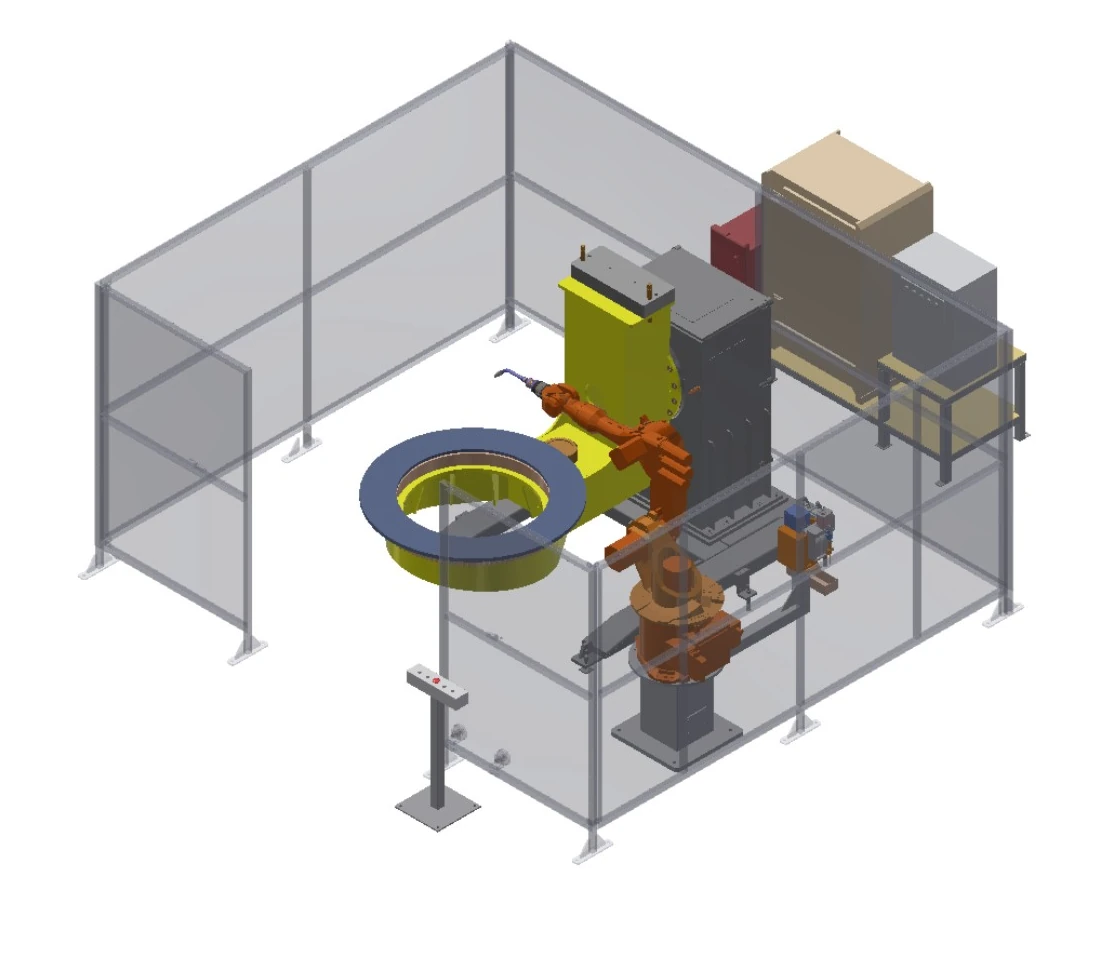
Dvouosé pracovní místo s L-pozicionérem
Dvouosý polohovač L otáčí a naklápí upínací přípravek pro přístup ke svarům z více stran.
Pojištění asistovaného cestování
Přidejte řízený pohyb, když jedna pozice robota nedokáže pokrýt požadovanou délku nebo výšku.
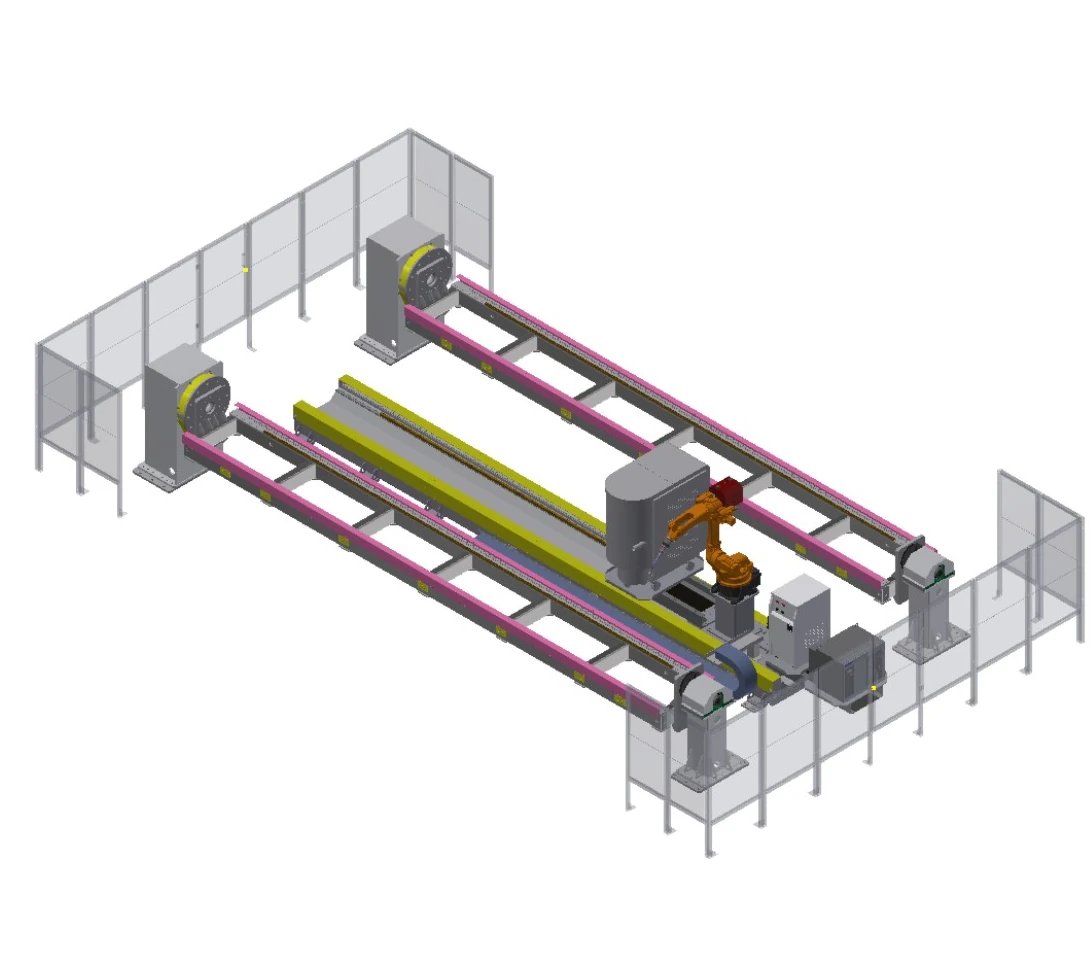
Pracovní stanice s osou pojezdu pro dlouhé obrobky
Podlahová osa pojezdu rozšiřuje dosah robota podél šestimetrového obalu upínacího přípravku, který obsluhují dva polohovače vřeteníku a koníku.
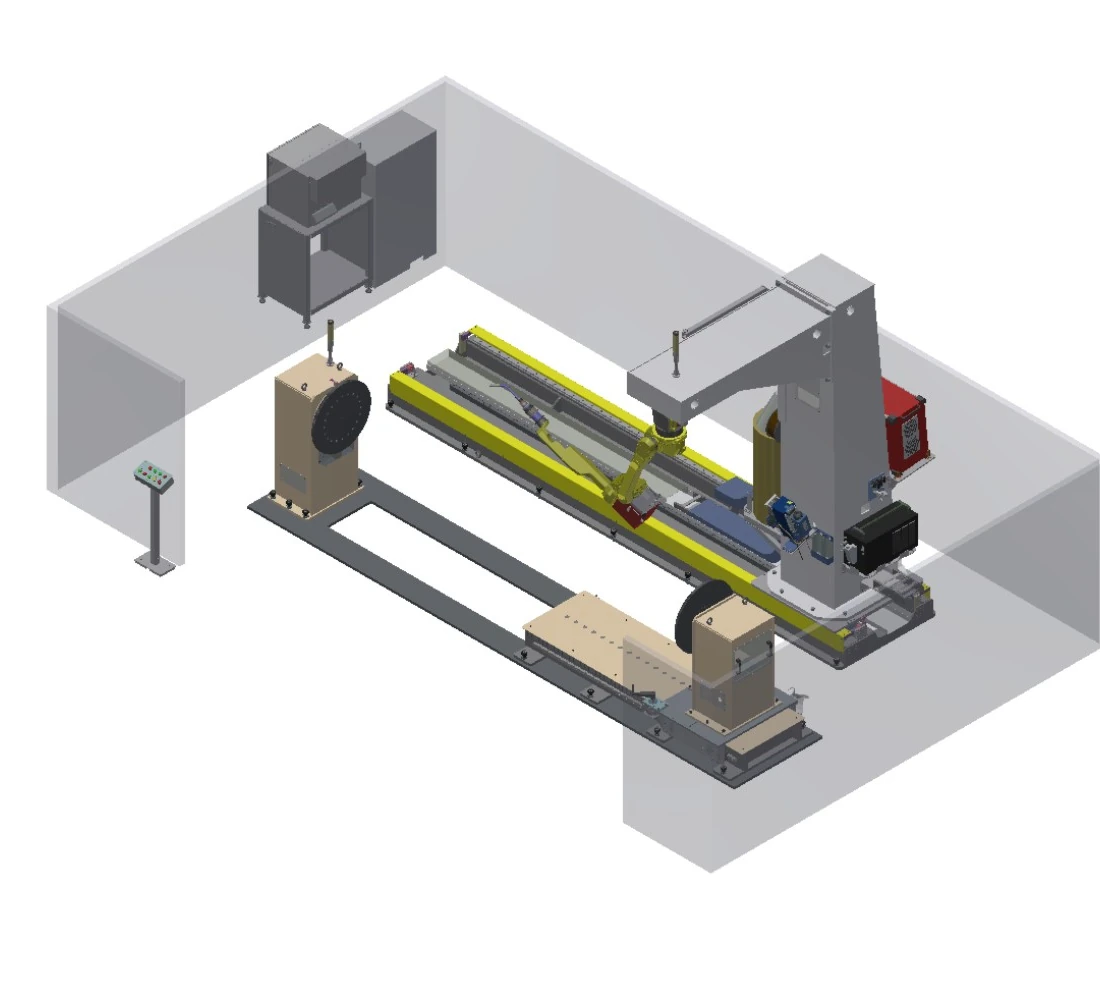
Cestovní pracovní stanice s obráceným C-rámem
Obrácený rám ve tvaru C a osa pojezdu rozšiřují přístup podél dílu, zatímco koník nabízí nastavení délky.
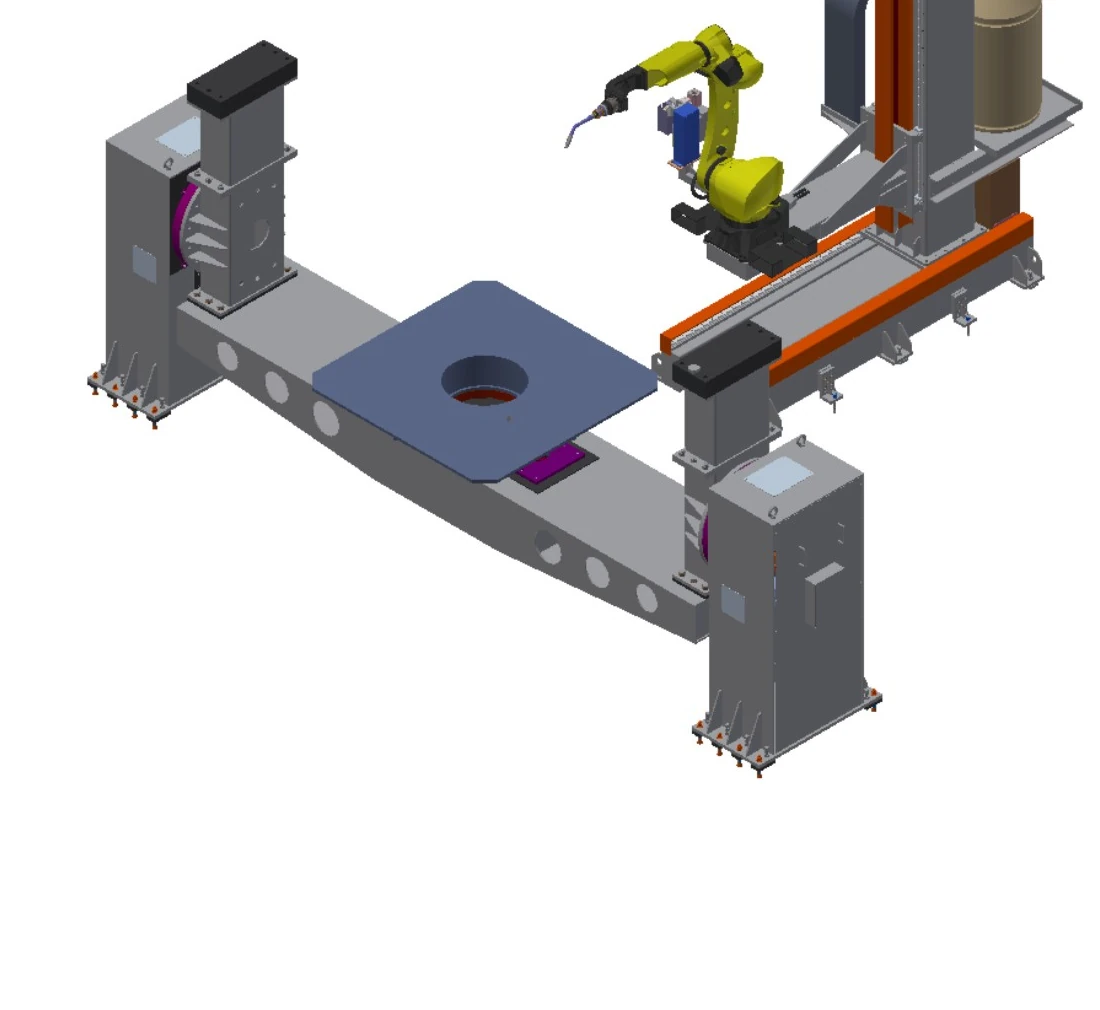
Dvouosá pracovní stanice s pojezdem po podlaze
Pohyb os Y a Z je kombinován s dvousloupovým polohovačem s nosností od dvou do pěti tun.
přístup shora a obrácený přístup
Pohybujte robota nad obrobkem nebo kolem něj, když přístup a volný prostor řídí architekturu.
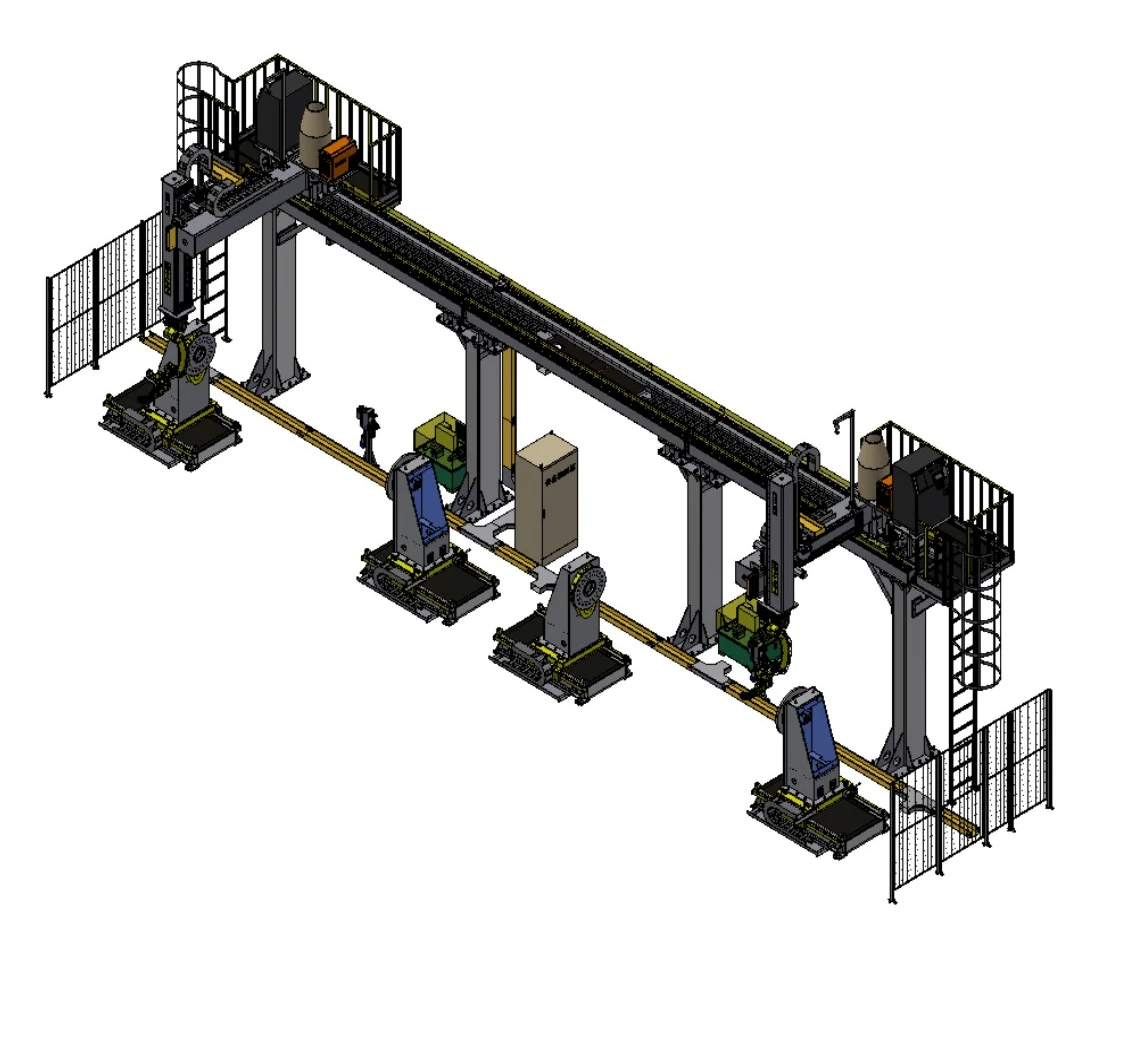
Víceosá pracovní stanice s podvěsným vozíkem
Volitelné osy nad hlavou se kombinují s jedním nebo dvěma těžkými polohovači vřeteníku a koníku pro velké rotační obrobky.
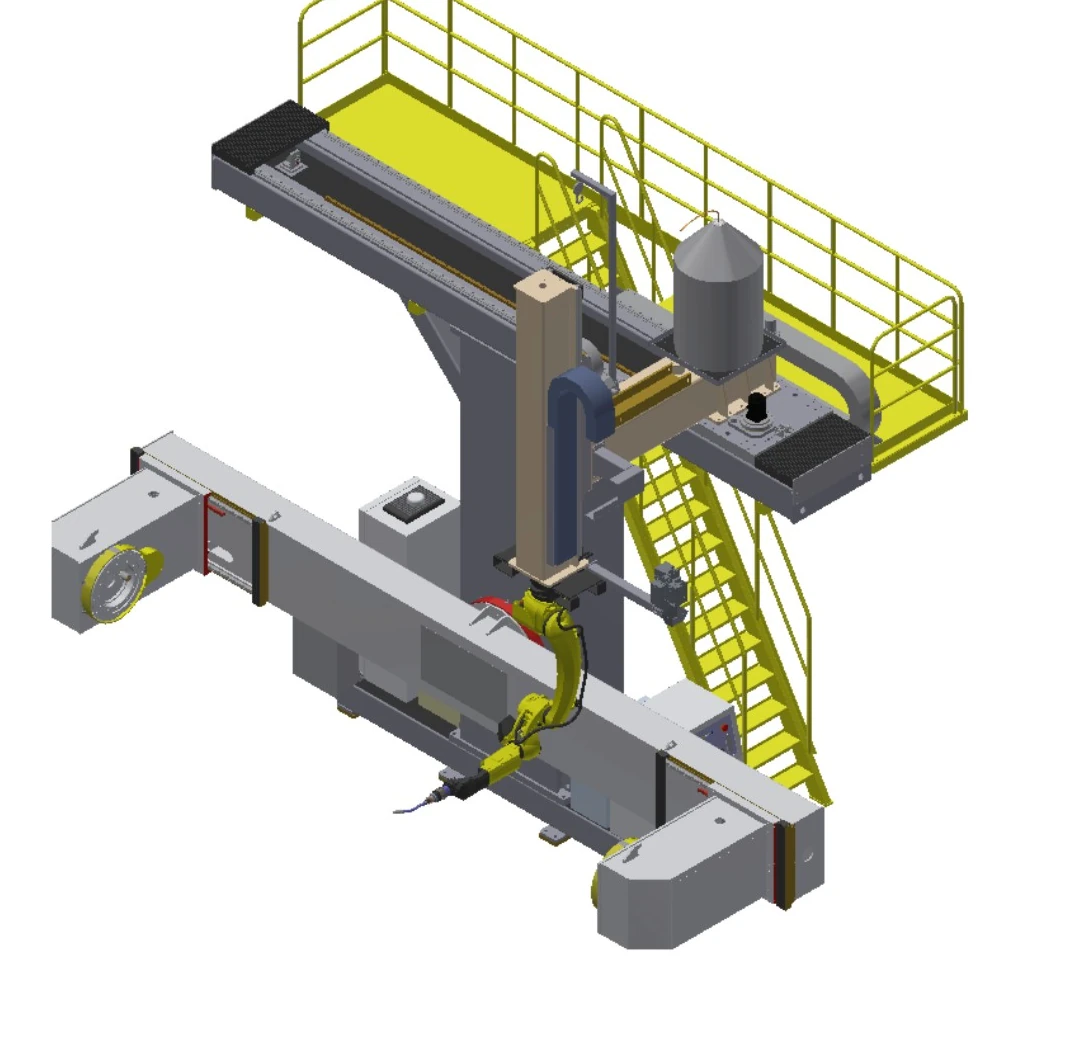
Pracovní stanice s horním vozíkem ve tvaru T
Dvouosý horní pohyb slouží k bočnímu polohovacímu zařízení pro rotační díly středního průměru.

Otočné pracovní místo s obráceným C-rámem
Otočný obrácený rám ve tvaru C přidává vertikální pohyb a úhlový přístup v nejvyšším rozsahu zatížení polohovadla v této skupině.
Porovnejte pole zatížení, obálky, vnějšího pohybu a ochrany
| Řádek | Popisná konfigurace | Dosah paže | Zatížení polohovače | Obálka obrobku | Vnější pohyb | Uspořádání polohy | Ochranné pole |
|---|---|---|---|---|---|---|---|
| A | Pracovní stanice s osou pojezdu pro dlouhé obrobky | 2 m | 300 000–350 000 t | Upínací zařízení 6 m × 1.5 m | Zdvih 5 m | Vřeteník-koník, 2 kusy | Polouzavřený plot |
| B | Dvoupolohová pracovní stanice s vřeteníkem a koníkem | 2 m | 300 000–350 000 t | Upínací zařízení 3 m × 1.5 m | Vřeteník-koník, 2 kusy | Polouzavřený plot | |
| C | Cestovní pracovní stanice s obráceným C-rámem | 1.4 m / 2 m volitelné | 300 000–350 000 t | Upínací zařízení 4 m × 1 m | Zdvih 4 m | Vřeteník-koník; nastavení koníku 1.5 m | Polouzavřený plot |
| D | Dvouosé pracovní místo s L-pozicionérem | 1.4 m / 2 m volitelné | 1 t / 2 t volitelné | Dvouosý polohovač L | Polouzavřený plot | ||
| E | Víceosá pracovní stanice s podvěsným vozíkem | 1.4 m / 2 m volitelné | 300 000–350 000 t | Rotace ≤3 m | X 2–30 m; Y 1–2 m; Z 1–2 m | Vřeteník-koník, 1 nebo 2 jednotky | Polouzavřený plot |
| F | Pracovní stanice s horním vozíkem ve tvaru T | 1.4 m / 2 m volitelné | 300 000–350 000 t | Rotace ≤1.8 m | X 3–4 m; Z 1–2 m | Bočně montovaný vřeteník/koník; nastavení 0.5 m | |
| G | Dvouosá pracovní stanice s pojezdem po podlaze | 1.4 m / 2 m volitelné | 300 000–350 000 t | Rotace ≤3 m | Y 1.5 m; Z 1.5 m | Dvouosý dvojitý sloup; nastavení 0.5 m | |
| H | Otočné pracovní místo s obráceným C-rámem | 1.4 m / 2 m volitelné | 300 000–350 000 t | Rotace ≤3 m | Z 1–2 m; rotace ±90° | Dvouosý dvojitý sloup; nastavení 0.5 m | Polouzavřený plot |
Vybudujte koncept ochrany s ohledem na logistiku a vnější pohyb
Zabezpečení těžkých dílů není standardním seznamem příslušenství. Musí být kontrolováno společně se zvedáním, nakládáním, servisními úkoly, regulací výparů a kontrolovaným pohybem.
Izolace a blokování
Definujte ochranu v oblasti maximálního pohybu, polohovacích zařízení, nakládacích zón a vstupu personálu.
Zvedání a přístup k velkým dílům
Ověřte jeřábové dráhy, brány nebo otevírací zóny, přesun obrobků a abnormální odstraňování.
Rozhraní pro výpary a procesy
Do celkového konceptu zahrněte zachycování svařovacích dýmů, inženýrské sítě, procesní média a chlazení zařízení.
Údržba a validace
Zajistěte kontrolované podmínky pro servis, čištění hořáku, seřízení přípravku a ověření bezpečnostních funkcí.
Před určením rozsahu zařízení definujte umístění dílu a mapu švů.
Recenze dílu
Výkresy, hmotnost, těžiště, klouby, varianty a vstupní stav.
Koncept umístění
Hranice podpory, rotace, zatížení a rozhraní mezi upínacím prvkem a příslušenstvím.
Přístupová studie
Poloha robota, vnější pohyb, kolize a servisní přístup.
Proces a ochrana
Postup svařování, snímání, výpary, blokování a interakce personálu.
Definice přijetí
Dohodněte se na dílech, švech, zkušebních podmínkách, dokumentech a metodě rozhodování.
Čtyři scénáře náročného svařování s různými omezeními
Případové studie ilustrují pouze skupiny dílů, uspořádání a zaměření procesu; neidentifikují zákazníka, balíček pevného zařízení ani příslib výkonu.
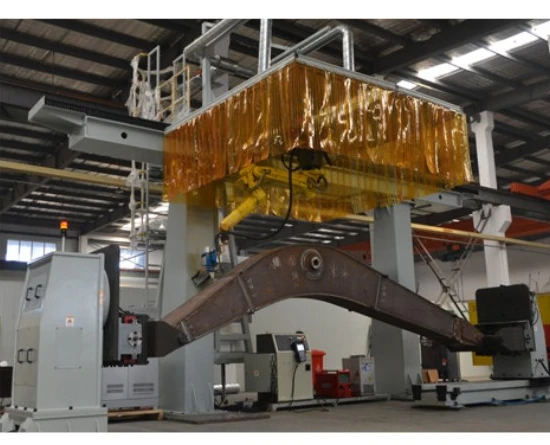
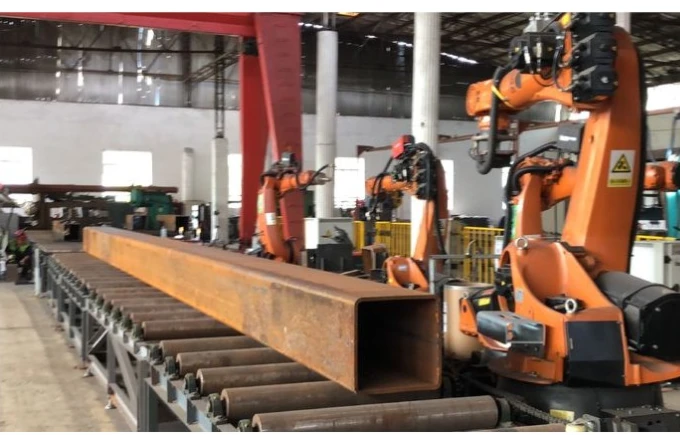
Výložníky a nosníky stavebních strojů
Podepřete dlouhé vyrobené profily, koordinujte vnější pohyb a udržujte přístup ke svarům vázaný na skutečnou mapu spojů.
Ocelové konstrukční sekce
Naplánujte vícestranný přístup pro krabicové profily a konstrukční profily, aniž byste jeden upevňovací prvek považovali za univerzální.
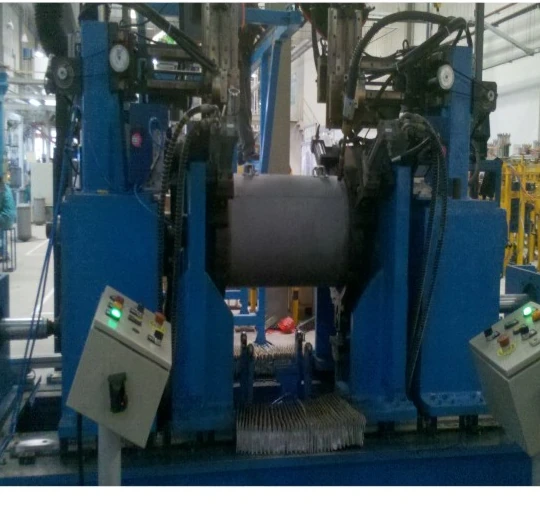
Pláště tlakových nádob
Pro válcové spoje použijte řízené rotační předávání při potvrzení průměru, podepření a způsobu zatížení.
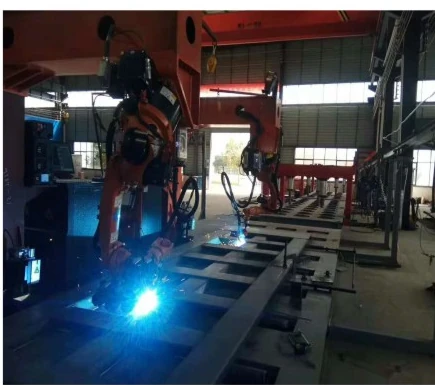
Výroba užitkových vozidel
Před výběrem upínacího zařízení a průtoku ve stanici rozdělte nádrže, rámy a konstrukce karoserií do přehledných rodin dílů.
Technické otázky, které je třeba vyřešit před koncepčním návrhem
Jak se prověřuje rozsah kapacity?
Uveďte hmotnost obrobku, hmotnost upínacího přípravku, těžiště, způsob podepření a dynamickou orientaci. Použitelný rozsah určete pomocí projektových výpočtů.
Kdy je třeba zvážit vnější pohyb robota?
Zvažte to, pokud jedna montážní poloha nedokáže pokrýt požadovanou délku, výšku nebo úhel spáry, a poté zkontrolujte kolizi, tuhost a přístup pro údržbu.
Jak se prezentují dlouhé díly nebo díly s velkým průměrem?
Porovnejte koncepty polohování vřeteníku a koníku, dvojitého sloupu a další s ohledem na rozhraní podepření, rotačního průměru, nastavení délky, zatížení a upínacích přípravků.
Co je potřeba pro kontrolu vícevrstvého svařování?
Uveďte přípravu spoje, materiál, tloušťku, výplň, pořadí vrstvení, požadavky na předehřev nebo mezivrstvení a také strategii snímání a programu.
Jak se vyvíjí ochrana těžkých dílů?
Posouzení rizik založte na maximálním pohybu, nakládání, zvedání, vstupu personálu, regulaci výparů a údržbě.
Lze zobrazené aranžmá objednat jako pevné balíčky?
Jsou to inženýrská východiska. Mechanické, elektrické, procesní, upínací, ochranné a přejímací požadavky musí být potvrzeny oproti skutečnému dílu.
Začněte s daty obrobku a mapou švů
Sdílejte sortiment dílů, hmotnost, těžiště, spoje, způsob zatížení a omezení místa, aby společnost EVST mohla vytvořit výchozí bod pro robustní svařovací robotickou pracovní stanici.