
Podle Tým aplikačního inženýrství EVST · Poslední aktualizace 12. června 2026 · Recenze od EVST robotické dokončovací inženýrství
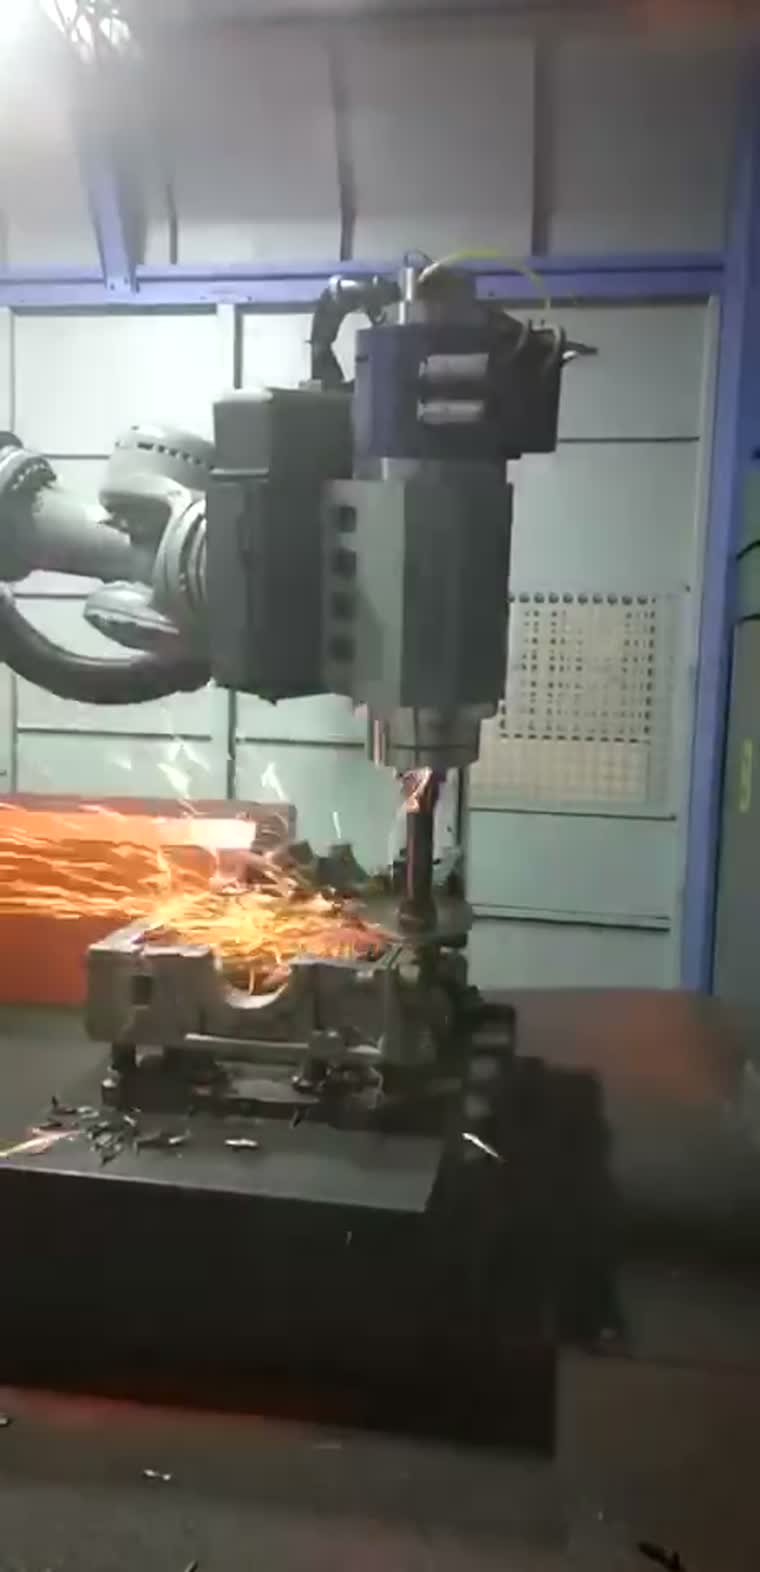
Robot pro odstraňování otřepů z hliníkových tlakových odlitků používá 3D skenování k modelování každého odlitku před broušením a poté vypočítá dráhu odstraňování otřepů pro daný díl – nástroj tak sleduje skutečnou polohu otřepu a dělicí linie, místo aby opakoval jeden pevný program. Otřep se odstraní v jednom průchodu, hrany se lámou hladce a rovnoměrně a díly odpovídají jednotnému standardu bez ohledu na odchylky mezi jednotlivými odlitky. Tato příručka vysvětluje, proč je těžké odhrotovat litý hliník ručně, jak funguje adaptivní 3D odhrotování a kde se uplatňuje.
Klíčové jídlo s sebou
- Otřepy od otřepů a dělicích linií na tlakových odlitcích se nacházejí na různých místech, takže program s pevnou dráhou obrobku mine nebo přebrousí.
- 3D kamerová hlava nejprve naskenuje každý díl a v reálném čase upraví dráhu nástroje – nástroj se pohybuje tam, kde je otřep.
- Litý hliník je měkký a zatěžuje nástroje; parametry broušení a kontaktní síla jsou pro něj vyladěny.
- Otřepy a otřepy se odstraňují v jednom průchodu s konzistencí dílů, takže není nutné věnovat pozornost veterána.
- Prach a jemné kovové částice jsou zachycovány v plně uzavřené komoře, což zlepšuje kvalitu ovzduší a bezpečnost v dílně.
Pro manažery dokončovacích linek a procesní inženýry manipulující s hliníkovými odlitky. Zahrnuje adaptivní robotické odstraňování otřepů pomocí 3D vidění; platí pro klouby, pomocné rámy, bloky válců a skříně motorů.
Proč je těžké ručně odstraňovat otřepy z tlakově litého hliníku
Lité listy se třpytí podél dělicí linie a otřepy kolem branek, otvorů a oříznutých hran. Tři věci ztěžují ruční práci:
- Umístění otřepů se liší. Posun mezi odlitky, změny v obložení a opotřebení nástroje znamenají, že otřep nikdy nedopadne na přesně stejné místo – takže ho člověk musí na každé součástce znovu najít.
- Hliník je měkký a gumovitý. Rychle se do něj vnáší brusné médium a spíše se rozmazává, než aby řezal čistě, takže na pocitu a tlaku hodně záleží.
- Je to zaprášené a opakující se. Jemný hliníkový prach, vibrace a únava snižují jak pohodlí obsluhy, tak i konzistenci výsledku po celou směnu.
Výsledkem je kvalita, která se vezme na jednom dotyku veterána a unaví se.
Jak funguje adaptivní odjehlování pomocí 3D vidění
Puškohledy EVST dokončují buňky pomocí Metoda Sken-First: nechte robota vidět díl před broušením, spíše než předpokládat, že každý odlitek je na stejném místě. Postup:
| Krok | Co se stane, |
|---|---|
| 1 · Skenování | 3D kamerová hlava skenuje zatížený odlitek a vytváří model této přesné součásti. |
| 2 · Plán | Systém vypočítá dráhu odjehlování a místa, kde je potřeba oloupat hrany pro daný díl |
| 3 · Přizpůsobit | Protože se poloha blesku mění díl od dílu, skenování se koriguje v reálném čase – nástroj sleduje skutečnou otřepovou stopu. |
| 4 · Odjehlování | Otřepy a dělící otřepy se odstraňují jedním průchodem; hrany se hladce a rovnoměrně oddělují |
Protože se trasa generuje ze skenování, a nikoli slepě přehrává, automaticky se absorbují variace přizpůsobení, které by mohly narušit pevný program.
Manuální vs. robot s pevnou dráhou vs. adaptivní 3D vidění
| Ruční broušení | Robot s pevnou dráhou | Adaptivní robot s 3D viděním | |
|---|---|---|---|
| Zvládá odchylky mezi jednotlivými díly | Ano, podle pocitu | Špatně – mine/přebrousí | Ano, skenování opravuje |
| Konzistence mezi jednotlivými díly | Nízká (únava) | Střední | Vysoký |
| Ladění z měkkého hliníku | Pocit operátora | Opravena | Parametry + vyladěná kontaktní síla |
| Vystavení prachu | Vysoký | přiložený | Plně uzavřený záznam |
| Nejlépe sedí | Jednorázové úpravy, přepracování | Identické, dobře upevněné díly | Variabilní tlakové odlitky ve velkém |
Parametry a kontaktní síla, vyladěné pro litý hliník
Měkkost litého hliníku je v procesu zohledňována, nikoli ignorována: brusné/kartáčovací médium, otáčky vřetena a kontaktní síla jsou nastaveny pro danou slitinu, takže nástroj odřeže otřep, aniž by zatěžoval nebo drážkoval měkký základní materiál. Kompatibilní regulace síly umožňuje nástroji pohybovat se po skutečné hraně, nikoli po nominální.
Kam se to hodí
Variabilní, středně až vysokoobjemové hliníkové odlitky z toho nejvíce získávají:
- Řídicí čepy a pomocné rámy — odlitky konstrukcí podvozku se složitými dělicími liniemi.
- Bloky válců a hlavy — odlitky hnacího ústrojí s mnoha hranami a otvory.
- Tělesa motorů a čerpadel — tenkostěnné odlitky, u kterých je nadměrné broušení nákladné.
Obrobek zůstává na místě, zatímco robot provádí kompletní odjehlování; prach a jemné částice jsou zachyceny v uzavřené komoře.
Často kladené otázky
Funguje to, když je každý odlitek trochu jiný? Ano – to je smysl skenování jako první. Dráha nástroje se generuje pro každý díl z 3D skenu, takže se absorbují odchylky mezi jednotlivými odlitky, místo aby se narušoval pevný program.
Proč prostě nepoužít robota s pevnou dráhou? Pevná dráha předpokládá, že otřep je vždy na stejném místě. U tlakových odlitků tomu tak není, takže slepý program buď mine otřep, nebo přebrousí měkký podklad. Skenování tento předpoklad eliminuje.
Neucpe broušení hliníku nástroj? Litý hliník zatěžuje nástroje, pokud jsou zpracovávány jako ocel. Médium, rychlost a kontaktní síla jsou specificky vyladěny pro danou slitinu, a proto je proces nastaven pro hliník, spíše než aby se znovu používal materiál z ocelové buňky.
A co ten prach? Cela je plně uzavřená a prach a jemné kovové částice jsou zachyceny, čímž se provozní proces udržuje mimo dýchací zónu operátora.
Může to nejen odstranit blesk, ale i odlepit hrany? Ano – stejná cesta může lámat a vyhlazovat hrany do jednotného výsledku, což je často ta nejtěžší část, kterou lze konzistentně provádět ručně.
Stánek s jídlem
Pokud se umístění otřepů liší odlitek od odlitku, pevný program to nedokáže udržet a ruční odstraňování otřepů nemůže zůstat konzistentní. Naskenování každého dílu nejprve umožňuje robotovi odstraňovat otřepy pouze tam, kde se otřep skutečně nachází – čistý otřep, jednotné hrany, díl za dílem. Toto je EVST – odstraňování otřepů z tlakově litého hliníku je pro nás stabilní a opakovatelný proces.
Společnost EVST vyrábí robotické dokončovací a odhrotovací buňky, svařovací polohovače a systémy s pozemní lištou (7. osa) pro průmyslové výrobce. Tento článek je součástí naší knihovny aplikací průmyslových robotů.