Robotické pracoviště pro broušení a leštění – modely, řízení síly a odsávání prachu
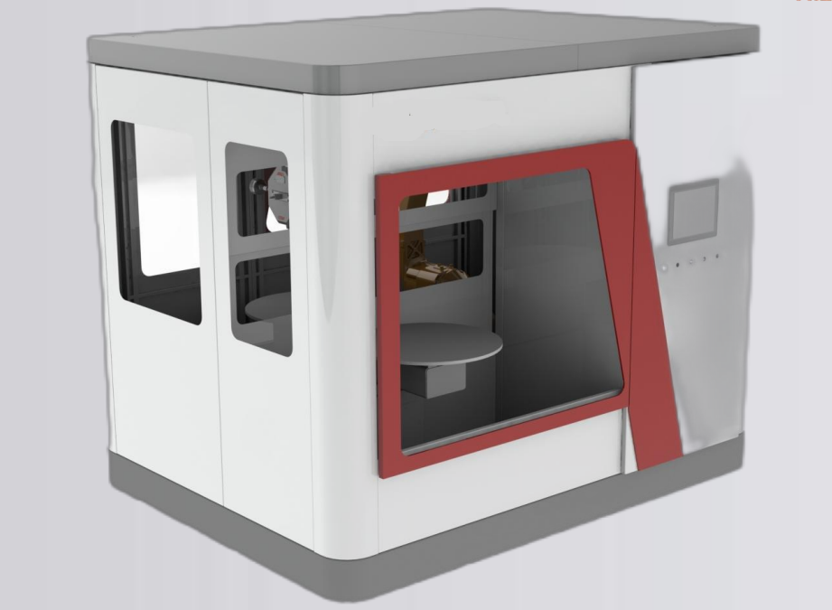
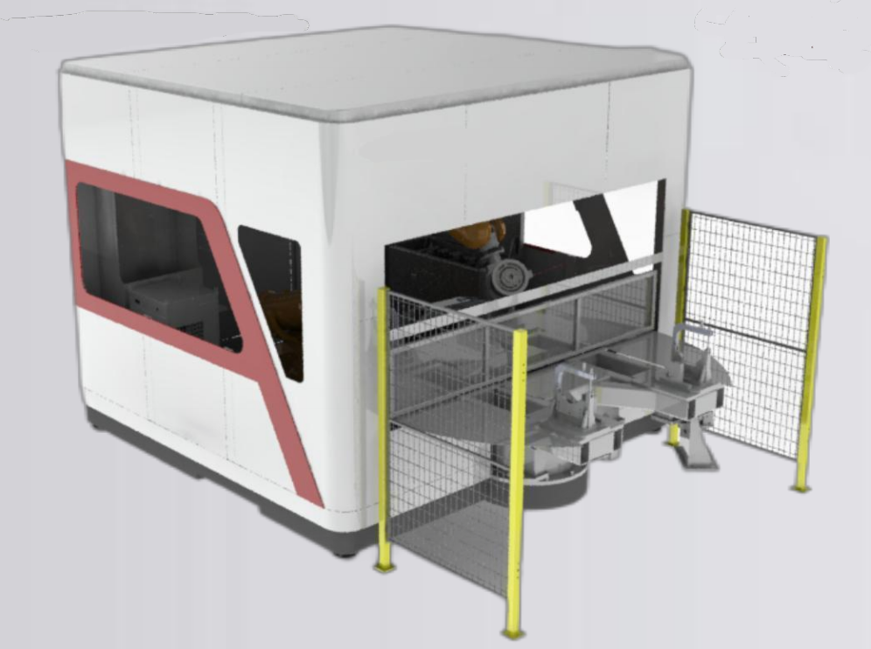
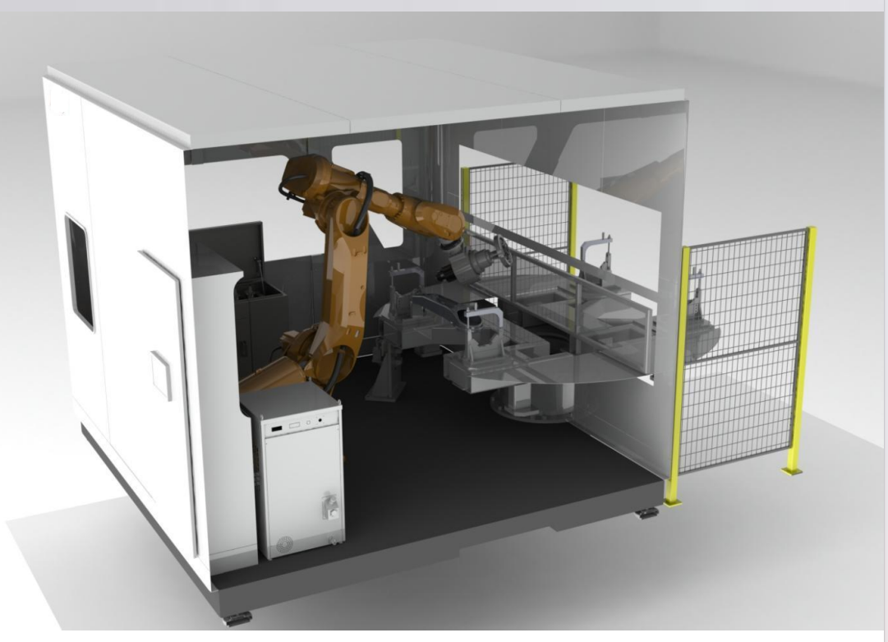
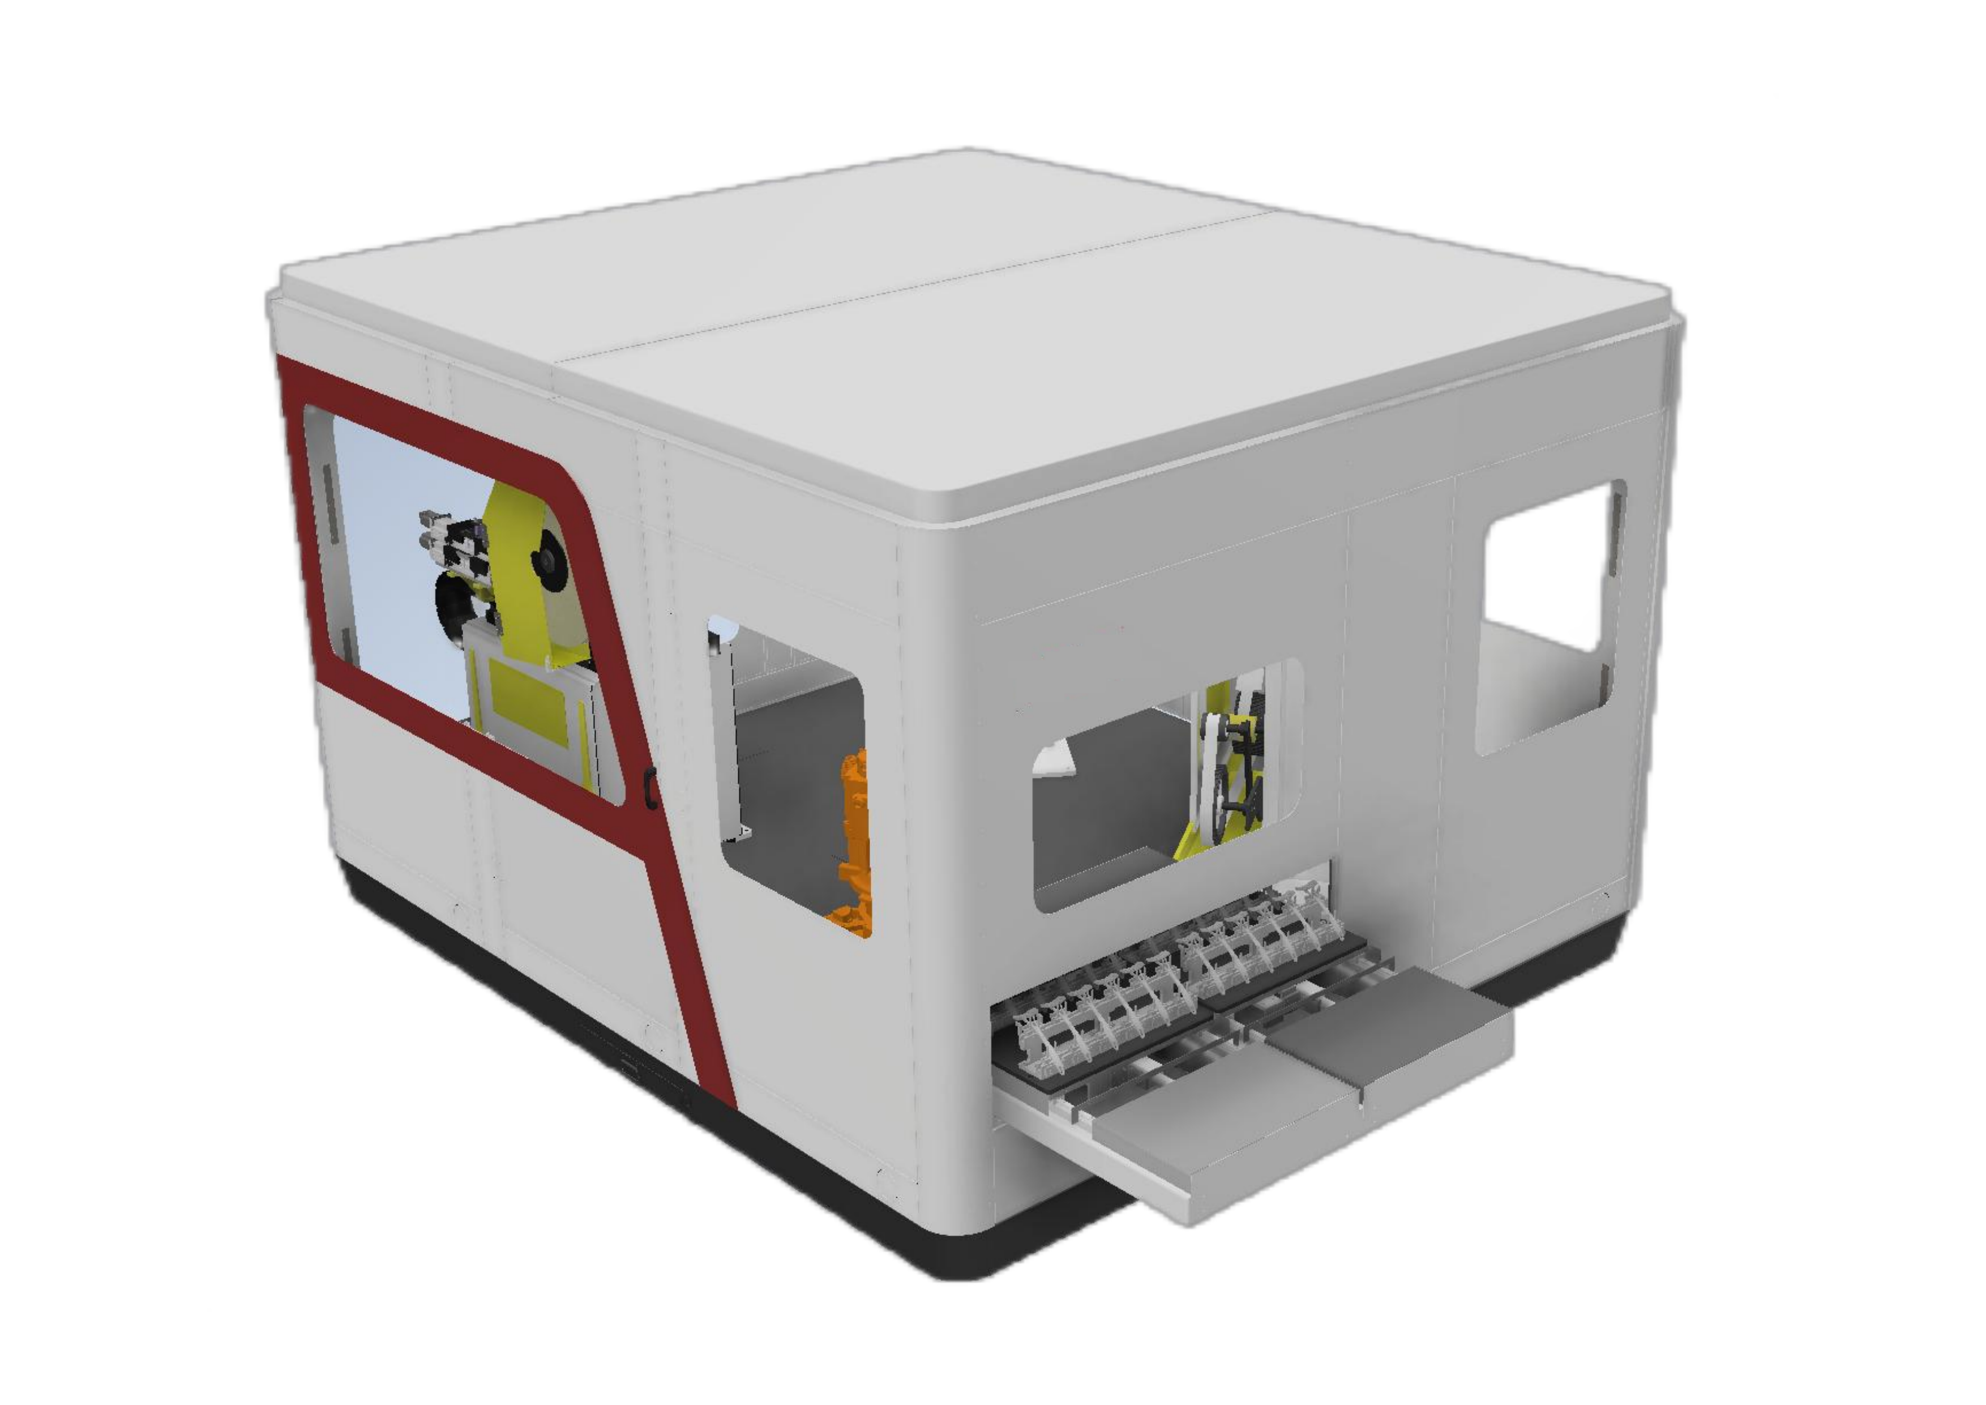
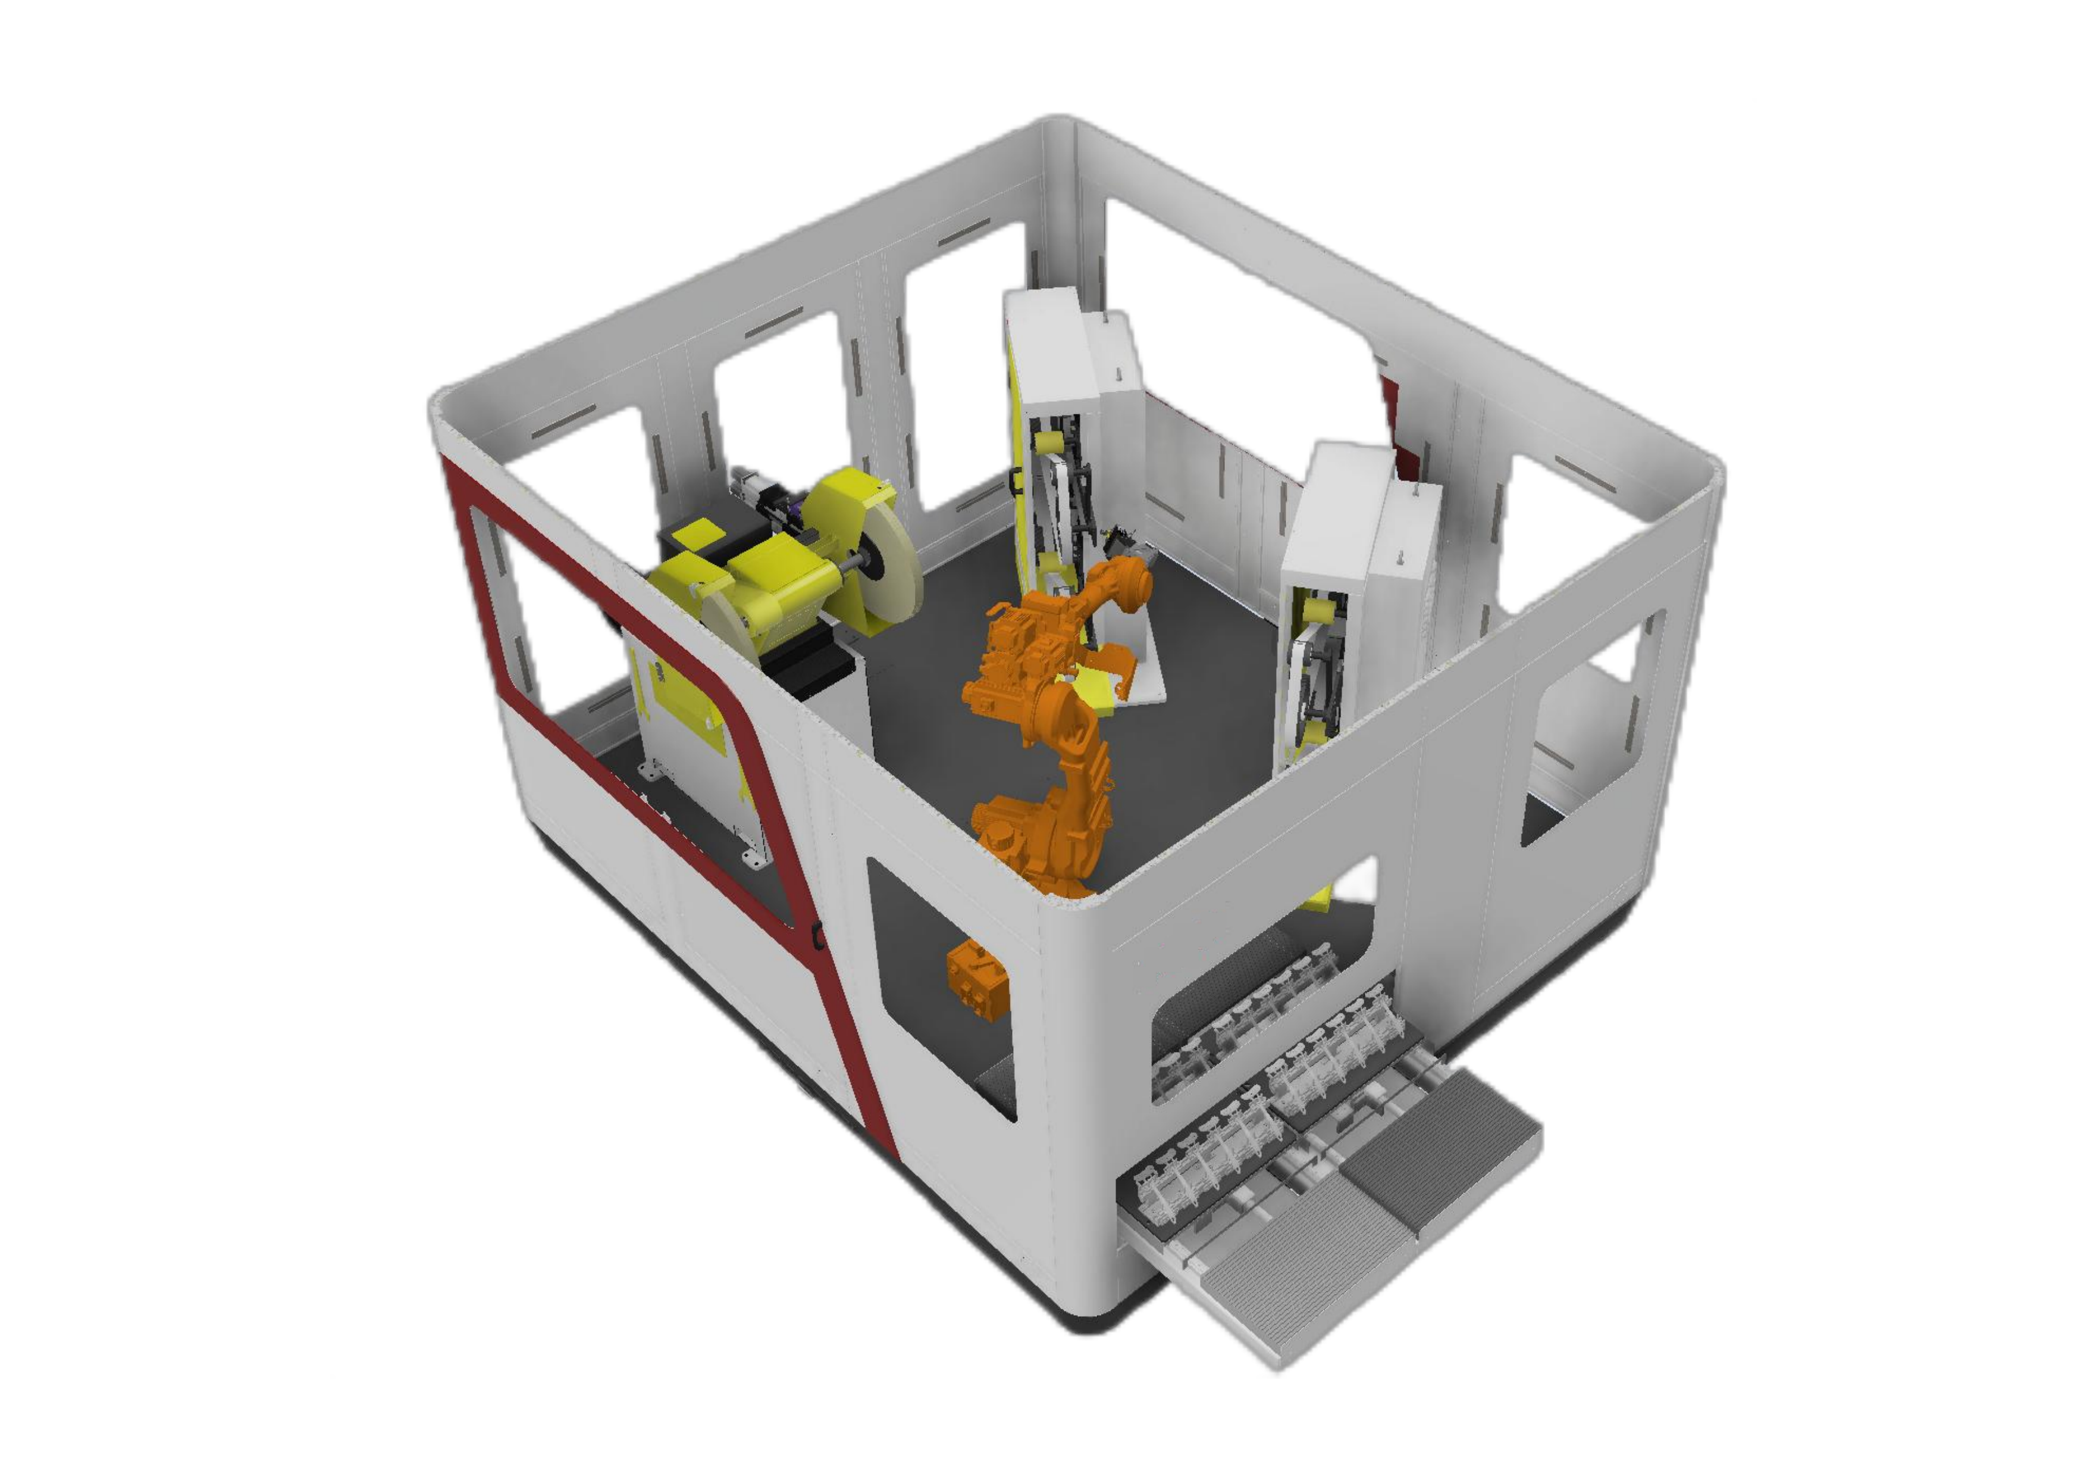
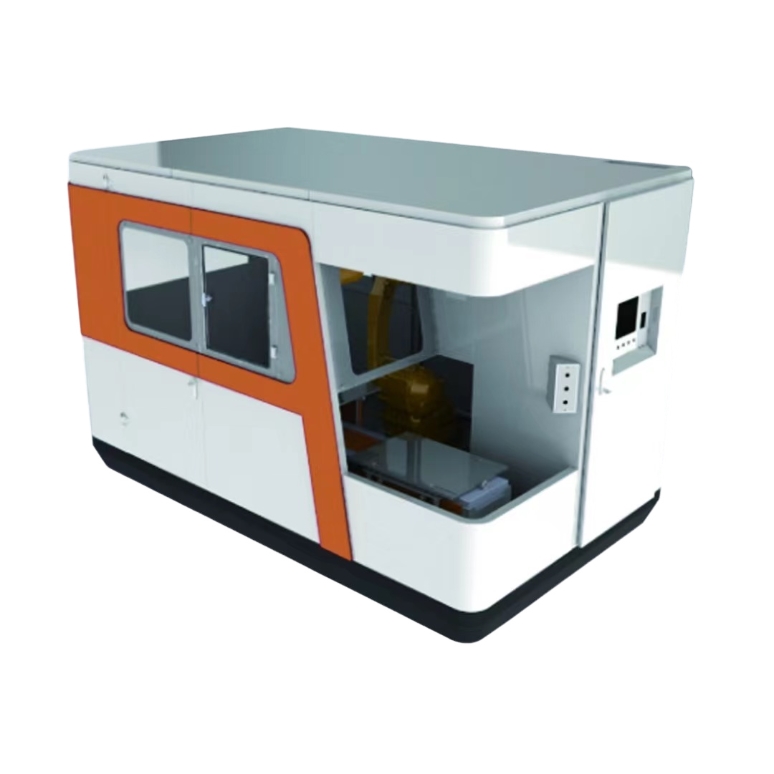
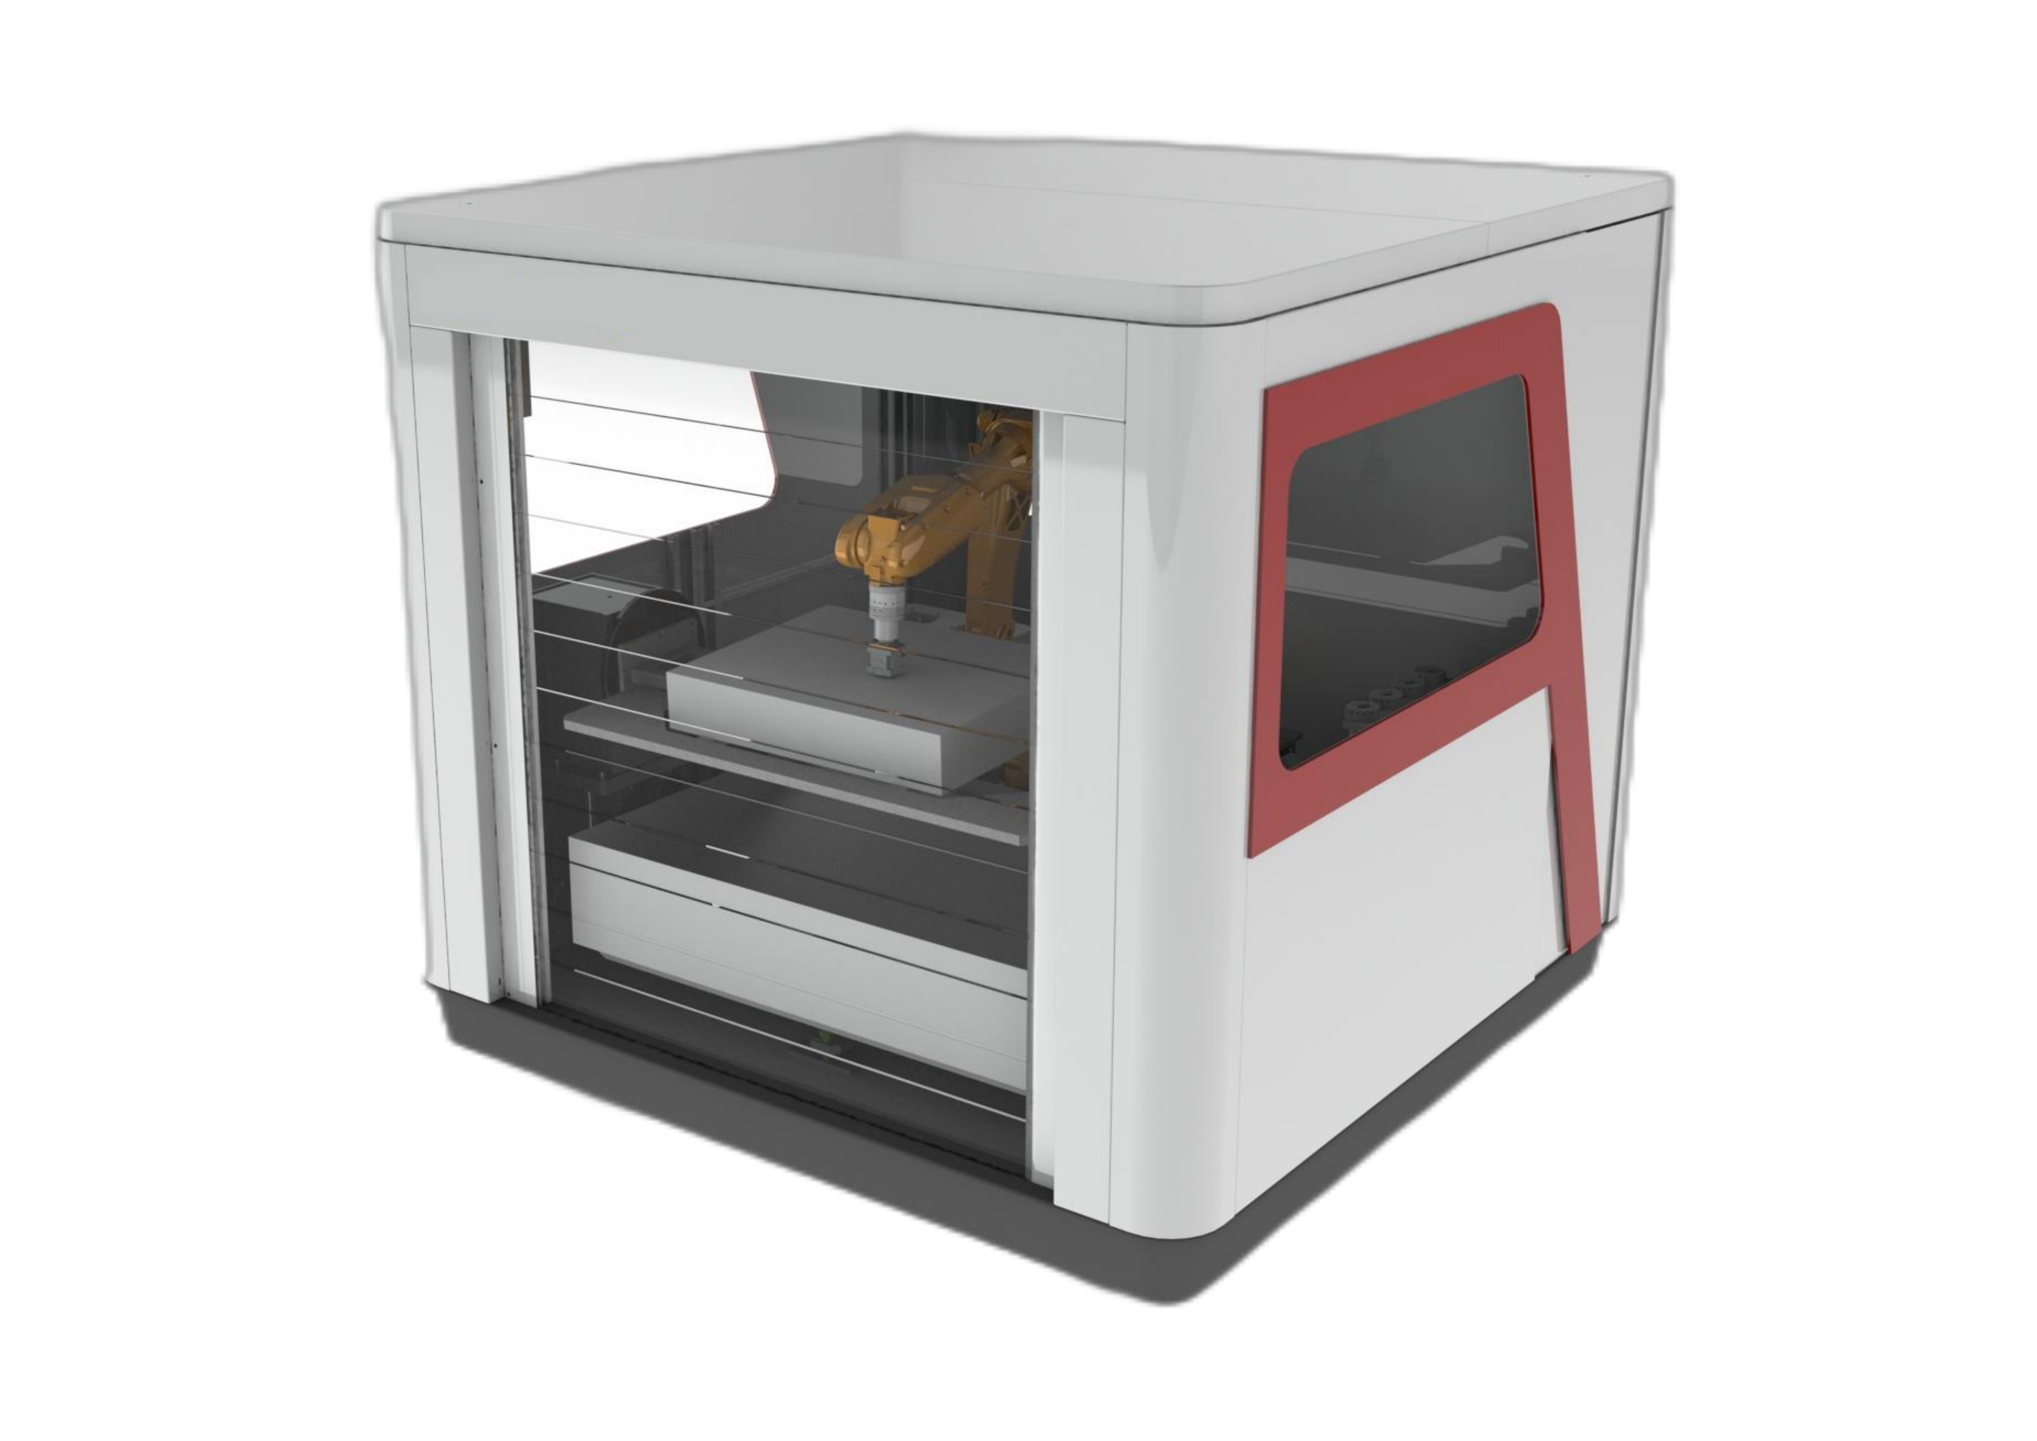
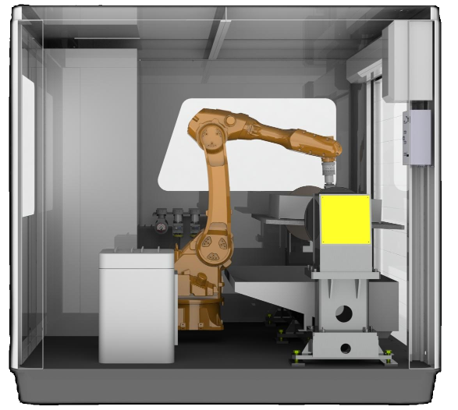
Robotické brusné a lešticí pracoviště využívá uzavřenou konstrukci pro zachycení prachu a modulární uspořádání pro údržbu, úpravy a modernizace, které kombinuje roboticky naváděné dokončování s vhodným zařízením pro regulaci síly a odsávání prachu.
- Uzavřené tělo pomáhá zadržovat prach v okolí dokončovacího procesu.
- Modulární uspořádání umožňuje přístup pro údržbu, úpravy a pozdější upgrady.
- Robot přenáší obrobek k dokončování, přičemž je podporováno i odjehlování.
- Monitorovací funkce zahrnují poškození nástrojů a řemenů, životnost nástrojů a výrobní kapacitu.
- Pásové brusky standardně používají pneumatické plovoucí nastavení, jako vylepšení je k dispozici elektronicky řízené plovoucí nastavení s konstantní silou.
- Dvouvrstvý materiál stolu je vybaven prachotěsnou konstrukcí.
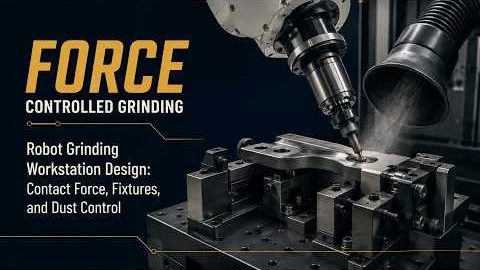
Brusné roboty: kdy je použít a jak je nastavit
Brusný robot je šestiosý průmyslový robot určený k odebírání materiálu kontaktem. Manipulační a svařovací roboty materiál přesouvají nebo přidávají; broušení, odjehlování, srážení hran a odstraňování svarů jej odebírají, takže robot k provedení práce potřebuje dokončovací nástroj a kompatibilní řízení síly.
Robotické broušení se obvykle používá tam, kde ruční broušení znamená vysokou pracovní zátěž, pomalý výstup a riziko poškození zdraví při práci, zejména u svařovaných dílů. To, zda obstojí ve výrobě, závisí na třech věcech: jak moc se díly liší po odlití nebo svařování, jak je řízeno množství úběru a jak rychle se brusivo opotřebovává. Viz také které ruční brousicí úlohy nejdříve přesunout k robotovi.
Díl v chapadle nebo nástroj na přírubě
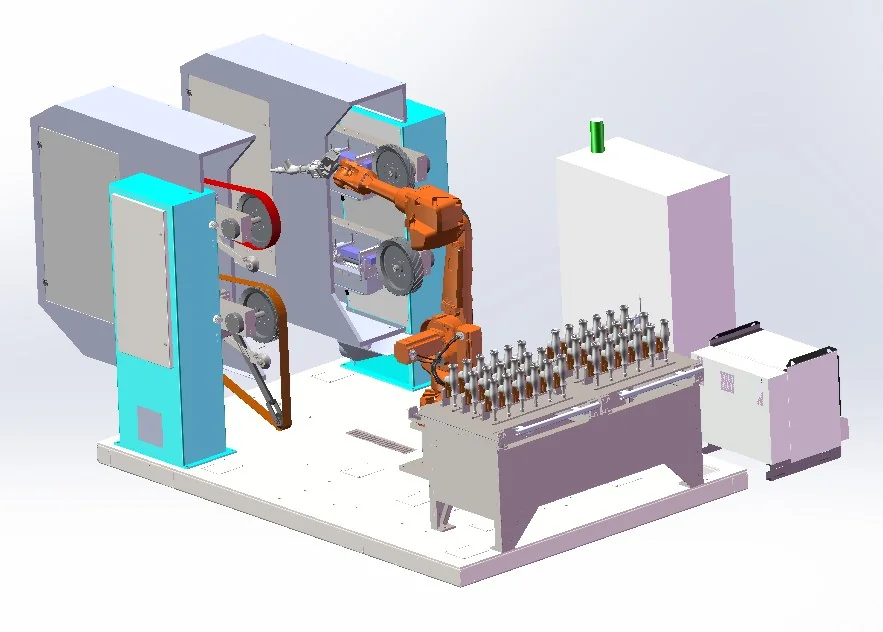
Díly do 30 kg jsou obvykle robotem přenášeny z nakládací pozice na pevné pásy a kolové stanice; větší nebo těžší díly zůstávají upnuty, zatímco robot přenáší nástroj. Pevné stanice zabírají více podlahové plochy, ale robot jde přímo z nakládacího stolu k broušení. Nástroj držený robotem udržuje kompaktní uspořádání, ale každá výměna nástroje nebo abraziva přidává kroky ke každému dílu, takže buňky s nástroji pro smíšené díly používají automatickou výměnu nástrojů a sklad nástrojů, včetně nástrojů specifických pro daný díl. Limity a modelové řady: výběr částečně drženého nebo nástrojově drženého.
Udržování kontaktu pod kontrolou: plovoucí a konstantní síla
Odlitky a svařence opouštějí formu nebo svařovací přípravek s rozměrovými změnami a brusivo se s opotřebením smršťuje. Na pevné naučené dráze se mění jak síla přítlačného mechanismu nástroje, tak i množství odebíraného materiálu. Pasivní plovoucí jednotka poskytuje nástroji mechanický posuv ±10 mm, přičemž tlak vzduchu je nastaven pro každou polohu robota; pásové brusky standardně pneumaticky plovoucí. Aktivní řízení síly snímá kontakt a pohybuje plovoucí jednotkou dopředu nebo dozadu, takže síla zůstává konstantní při změně polohy dílu, tolerance nebo stavu brusiva; plovoucí mechanismus s konstantní silou je vylepšením pásových brusek. U těžké brusky s řízenou silou používané v nástrojových buňkách je kontaktní síla nastavitelná od 10 do 500 N s přesností řízení síly ±5 N; rozsahy pro ostatní nástroje a konfigurace jsou potvrzeny pro každý projekt.
Pokud je odchylka příliš velká pro pouhé splnění požadavků, systémy, které jsme vytvořili, měří nejprve: laserový senzor posunutí pro výšku svarové housenky, bodový laser pro posun dělicí linie vůči předchozímu odlitku nebo 3D sken pro generování každé dráhy. Potřeby buňky se vybírají pro každý projekt na základě vašich dílů a výstupních cílů. Viz. robotické broušení s řízenou silou a kontrola kontaktu a stavu abraziva během uvedení do provozu.
Řemeny, kola nebo vřetenový nástroj
Výběr nástroje se řídí tím, co zůstává v klidu. V trase s obrobkem zůstávají stanice v klidu a robot k nim přivádí díl: pásy odebírají materiál, poté leští nylonová, sisalová a látková kola a pilníky a lamelové kotouče na plovoucích vřetenech upevněných na stanici dosahují vnitřních kontur, hran otvorů a dělicích čar, které pás nedokáže. Pásová bruska s řízenou silou na této trase je stacionární stroj s pneumatickým vyrovnáváním jako standardem a vyrovnáváním s konstantní silou jako vylepšením.
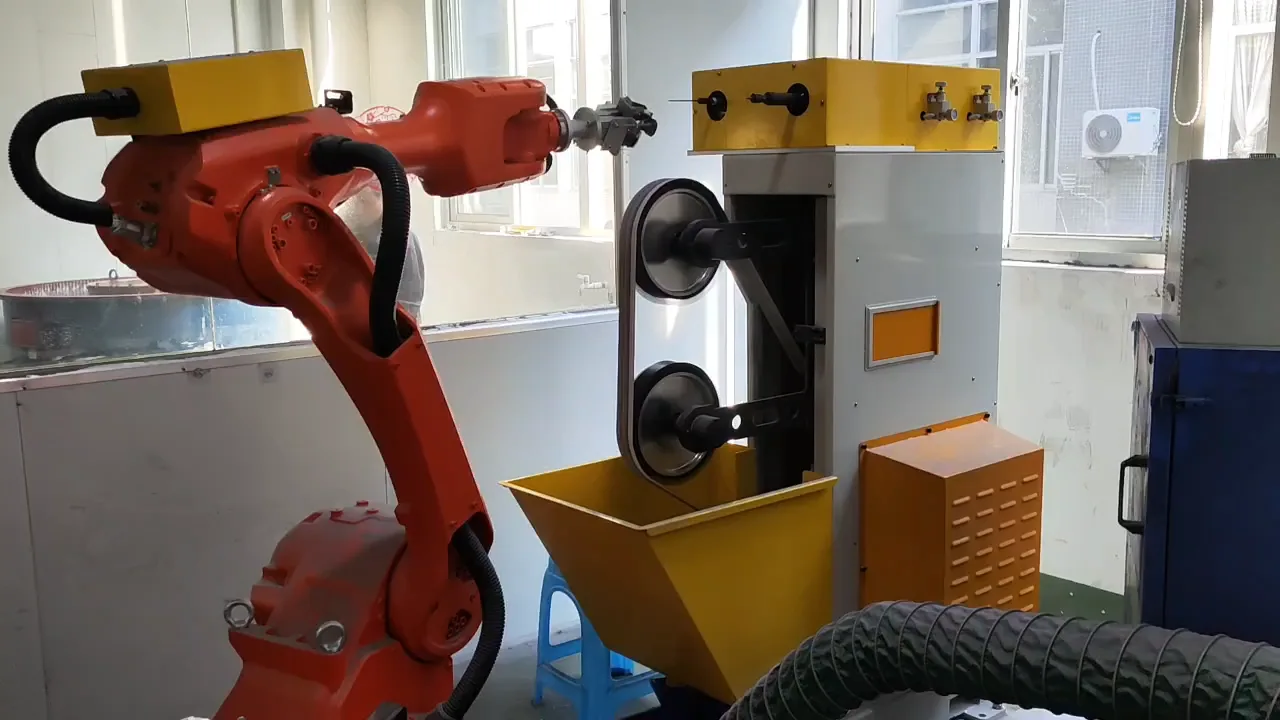
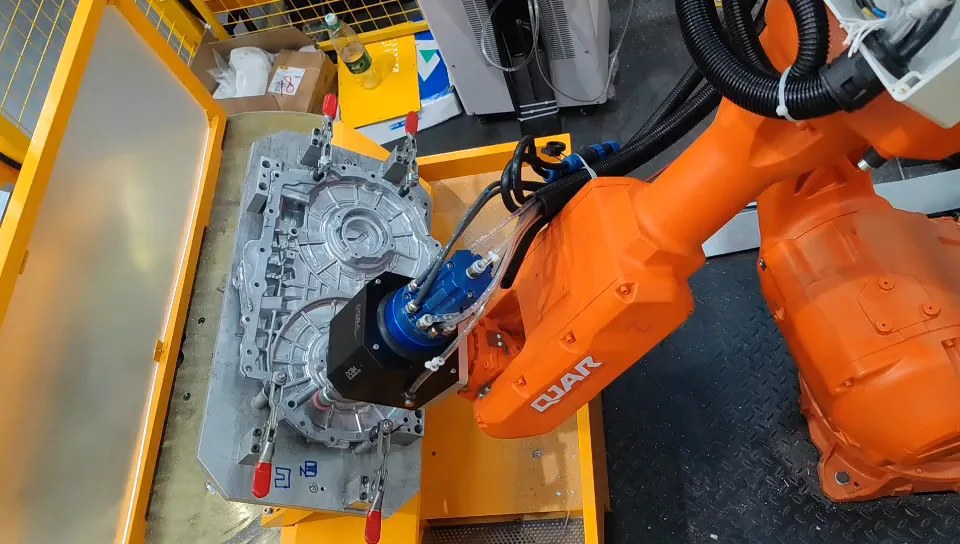
V dráze s nástrojem zůstává díl upnut v upínacím přípravku a robot přenáší nástroj k otřepu, bráně nebo svarovému spoji: plovoucí vřeteno nebo silou ovládaná těžká bruska, která střídá mezi frézami, lamelovými kotouči a diamantovými brusnými hlavami ze skladu nástrojů. Tímto způsobem probíhá těžký úběr materiálu na litině, ocelolitině a svarových spojích. Viz. spotřební rodiny a možnosti ovládání nástrojů a síly.
Co potřebuje samotné robotické rameno
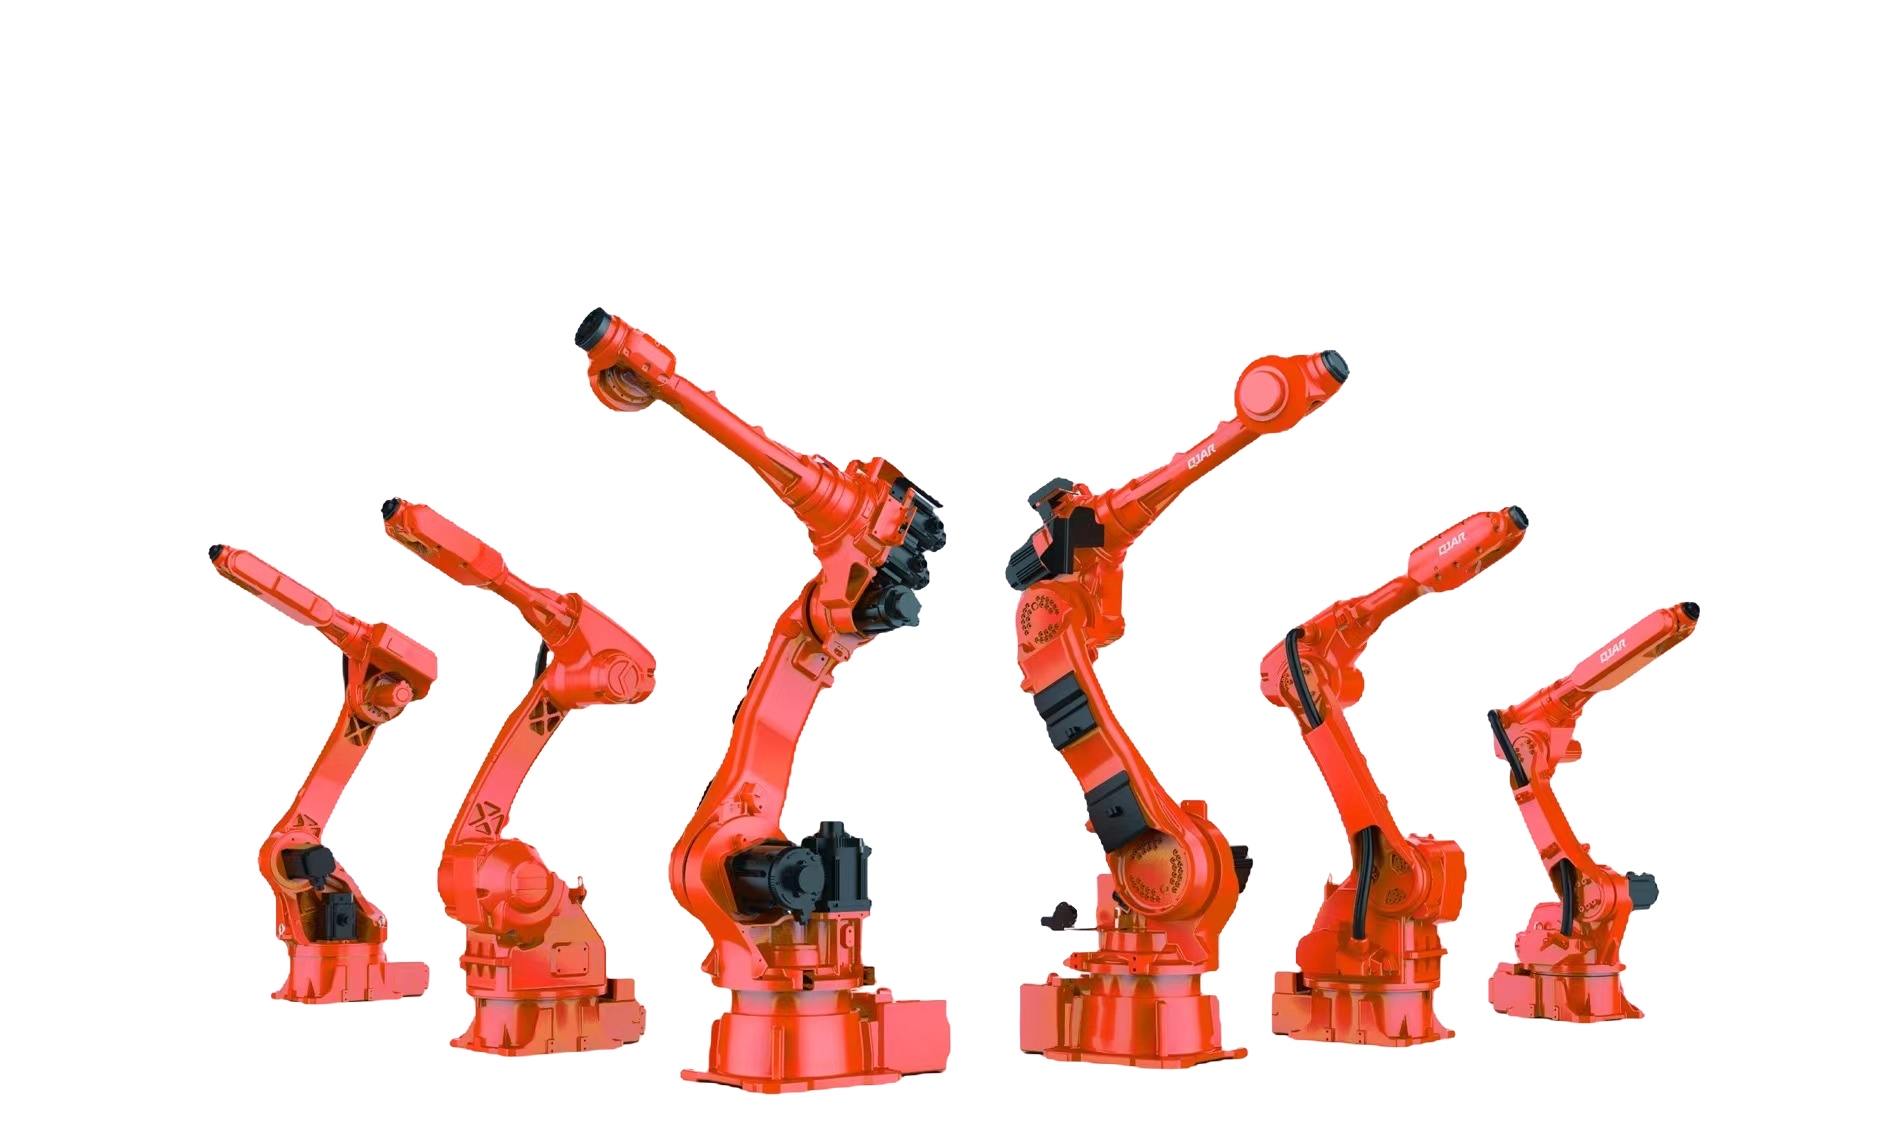
Brusný robot tlačí na díl při dlouhých pojezdech s typickým kontaktním zatížením 3–10 kg, takže rameno musí být dostatečně tuhé, aby se neklouzalo. Potřebuje také větší pohyb zápěstí: osa 6 prodloužena z obvyklých ±360° na ±540° nebo ±720° a osa 5 za hranici 350° s odsazenou konstrukcí, takže kontura probíhá jako jeden nepřetržitý pohyb bez pauz. Stupeň krytí IP67 chrání před prachem. Úplný seznam: Požadavky na pohyb a ochranu robota.
Robot nebo speciální bruska
Pokud se stejný malý tlakový odlitek nebo kosmetický díl vyrábí ve velkém objemu, může se lépe hodit pětiosý stroj se čtyřmi nebo šesti stanicemi pracujícími současně, které lze přepínat mezi jednotlivými produkty; bloky motorů a skříně převodovek lze také použít na šestiosé CNC brusce. Robot osazuje velké nebo rozmanité díly, velký pracovní rozsah nebo buňku propojenou do linky a může také nakládat do strojů. Oba systémy patří mezi systémy, které jsme postavili a které jsou vybírány pro každý projekt; viz robotické buňky a jednoúčelové stroje pro tlakové lití.
Prodiskutujte svou aplikaci broušení ↗Částečně upnuté nebo upnuté nástrojem: začněte s obrobkem
Robot nese součástku
U dílů do hmotnosti 30 kg může uspořádání s částečným uchycením přepravit obrobek přímo z nakládací pozice do pevné dokončovací stanice. Může snížit počet kroků manipulace s jednotlivými díly, zatímco okolní stanice vyžadují více podlahové plochy.
Robot nese nástroj
V uspořádání s nástrojem robot přivádí nástroj k většímu nebo těžšímu obrobku. Uspořádání může být kompaktnější, zatímco výměny nástrojů a abraziv přidávají další kroky do cyklu obrábění jednotlivých dílů.
Částka 30 kg je hranicí pro výběr trasy, nikoli povolenou hmotností dílu pro každý model. Níže uvedená tabulka modelů samostatně definuje užitečné zatížení robota a doporučenou hmotnost dílu.
Specifikace modelu pracovní stanice
Porovnejte podporované modelové řady pro konfiguraci s obrobkem. Rozměry obrobku, hmotnost obrobku a užitečné zatížení robota jsou samostatná omezení; vyberte řádek, který pojme obrobek.
Pro porovnání všech polí posuňte zobrazení vodorovně.
| Model | Užitečné zatížení robota | Hmotnost dílu | Částečná obálka | Celkové rozměry | Napájení / jmenovitý výkon | Přesnost broušení |
|---|---|---|---|---|---|---|
| EVSPG-10A | 10 kg | ≤ 3 kg | 100 x 100 x 50 mm | 3450 x 2200 x 2260 mm | 380 V stř. / 11.5 kW | ±0.1–0.2 mm |
| EVSPG-20A | 20 kg | ≤ 7 kg | 200 x 200 x 100 mm | 3450 x 2200 x 2260 mm | 380 V stř. / 12.5 kW | ±0.1–0.2 mm |
| EVSPG-30A | 30 kg | ≤ 15 kg | 300 x 300 x 150 mm | 3450 x 2200 x 2260 mm | 380 V stř. / 13.5 kW | ±0.1–0.2 mm |
| Použité materiály | Hliníkové odlitky, drobné kování | |||||
| Průmyslový robot | EVST | |||||
Pole přesnosti popisuje přesnost broušení. Požadavky na pohyb robota jsou níže porovnány samostatně.
Standardní moduly pro broušení a leštění
Standardní moduly zahrnují dvoustaniční pásové brusky, jednostaniční pásové brusky a jednostaniční lešticí stroje. Moduly pro leštění širokých pásů a velkých a malých dílů podporují modulární kombinace s plovoucími a automatickými kompenzačními uspořádáními.
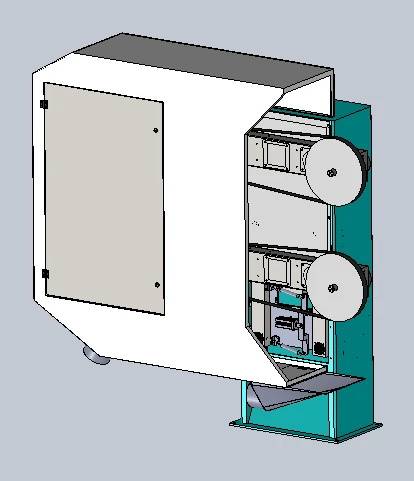
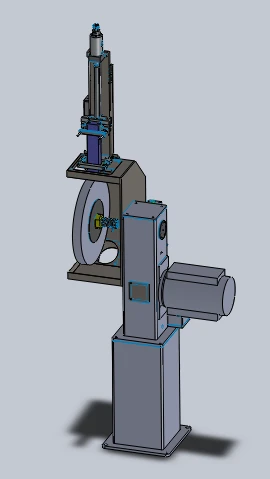
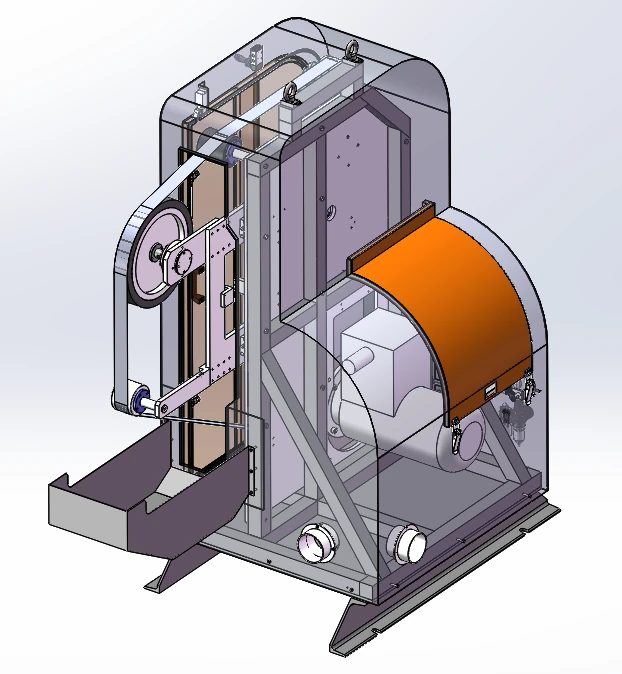
Jedna konfigurace pásového stroje využívá 4kW hnací motor v nevýbušném provedení, maximální otáčky 2800 ot/min a brusný pás o rozměrech 2800 mm × 70 mm. Zahrnuje sledování pásu, připojení násypky, standardní pneumatické plovoucí vřeteno s možností elektronického upgradu na konstantní sílu a možnost použití plovoucího vřetena.
Sedm spotřebních rodin a jejich role
Výběr spotřebního materiálu se řídí požadovanou operací a tvarem kontaktu. Různé stanice lze kombinovat pro přechod mezi kroky odstraňování abraziva a leštění.
Brusné pásy
Broušení pásem podél zvolené kontaktní dráhy.
Lamelová kola
Abrazivní dokončování spotřebním materiálem ve tvaru kotouče.
Nylonová kola
Leštění povrchu stanicí s nylonovými kotouči.
Sisalová kola
Leštění kol v rámci požadovaného pořadí konečné úpravy.
Leštící kotouče na látku
Leštění pomocí stanice s kotoučovým leštidlem.
soubory
Lokalizované pilování a odjehlení hran.
Frézy
Frézování a odebírání materiálu před následnou konečnou úpravou.
Robotické broušení řízené silou
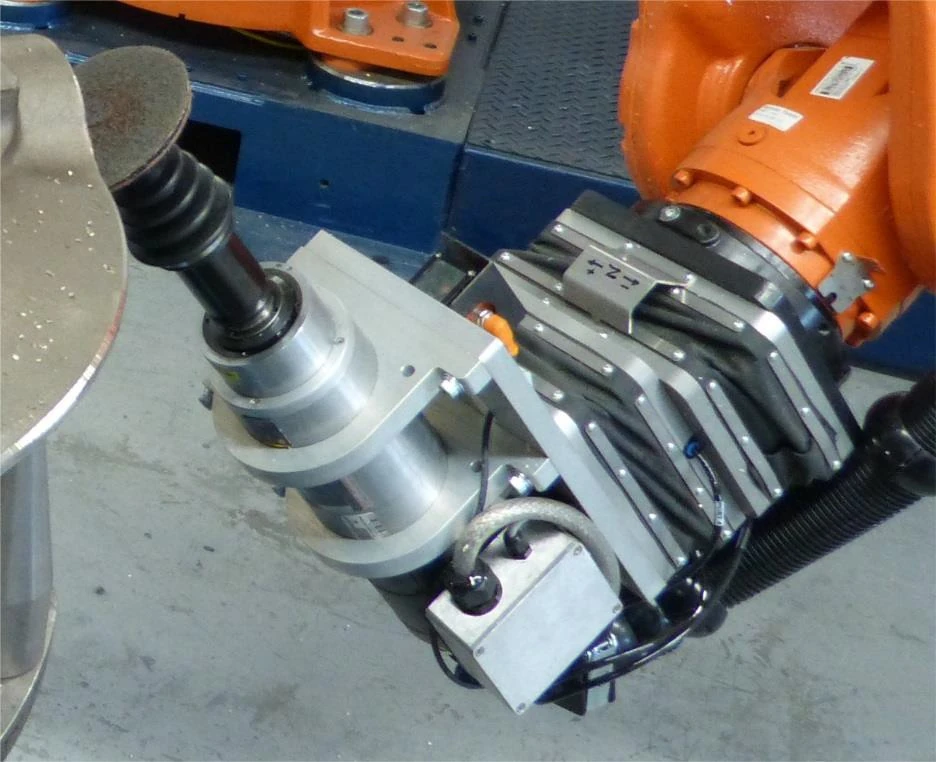
Pasivní pneumatická poddajnost
Proporcionální ventil řídí tlak uvnitř plovoucího mechanismu a nastavení regulace se přizpůsobuje poloze robota. Mechanická poddajnost poskytuje rozsah plovoucího mechanismu ±10 mm.
Aktivní silová zpětná vazba
Silová zpětná vazba nastavuje plovoucí zařízení dopředu nebo dozadu, aby se udržel kontakt při změně polohy dílu, tolerance dílu nebo abrazivního opotřebení. Rozsah řízené síly je k dispozici na vyžádání.
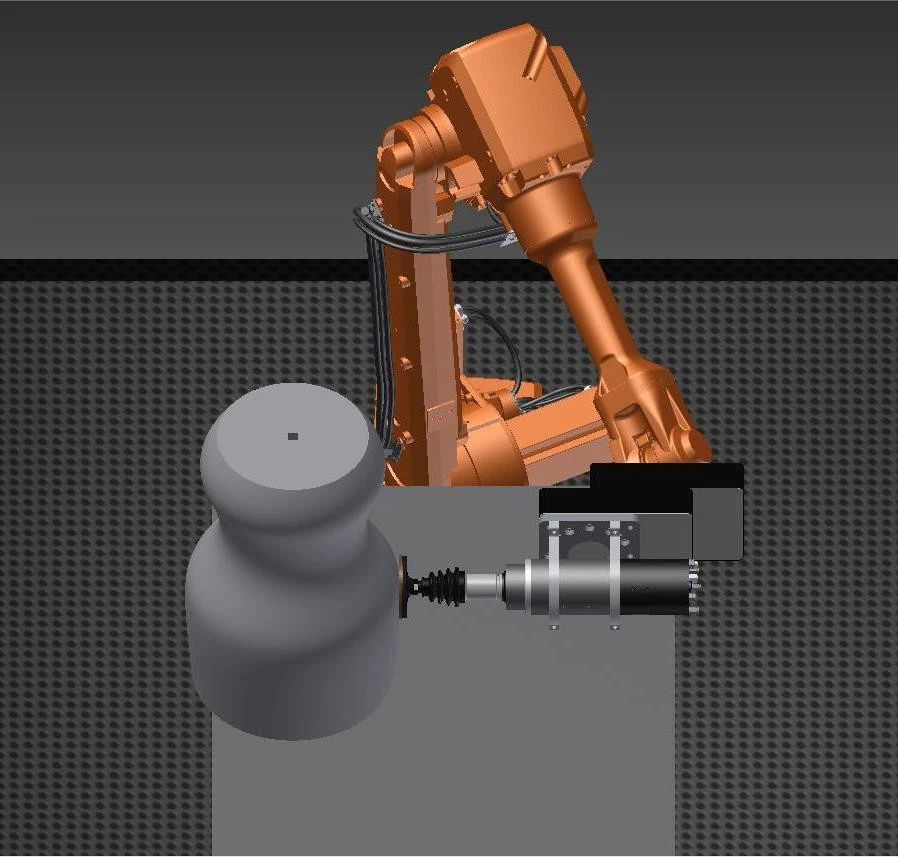
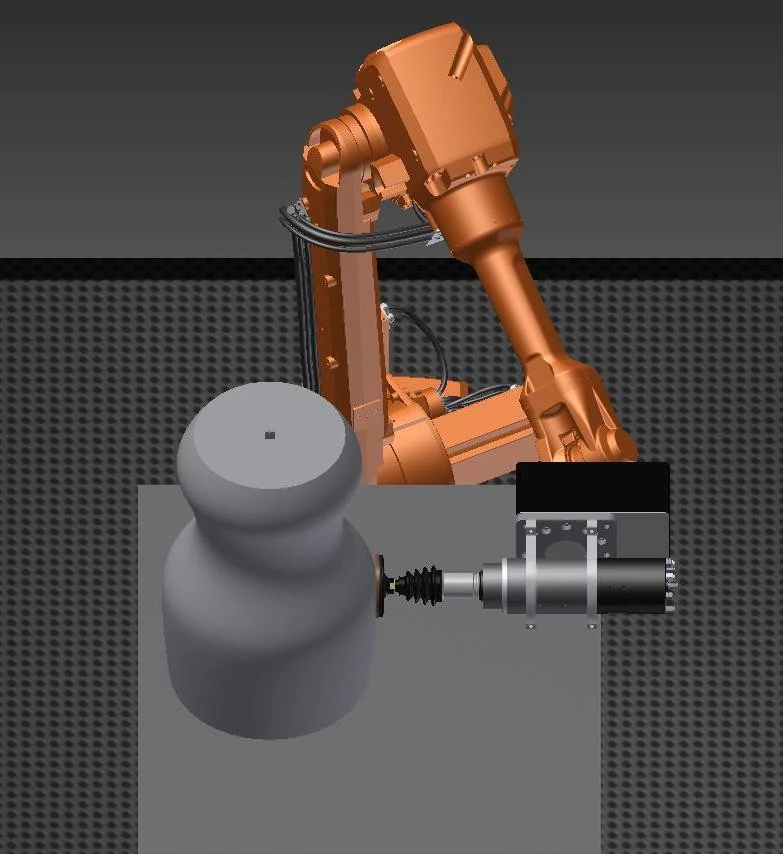
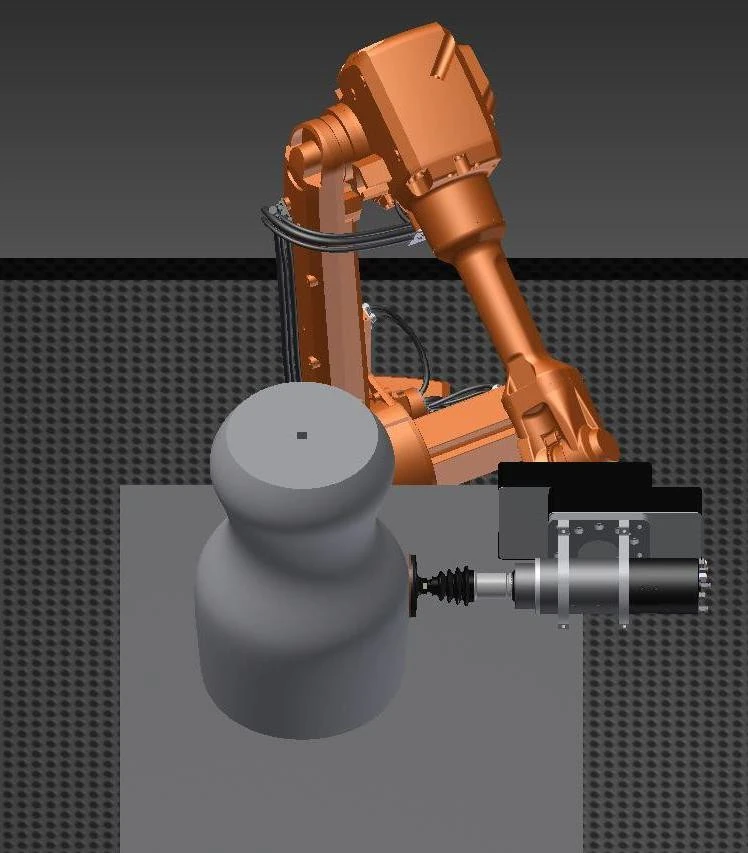
Nástroj s regulací síly/polohy ve všech polohách podporuje automatickou výměnu nástrojů a je určen pro nepřetržitý provoz s krytím IP65. Jedná se o specifikace nástrojů, oddělené od požadavků na tělo robota.
Možnosti nástrojů a zařízení pro řízení síly
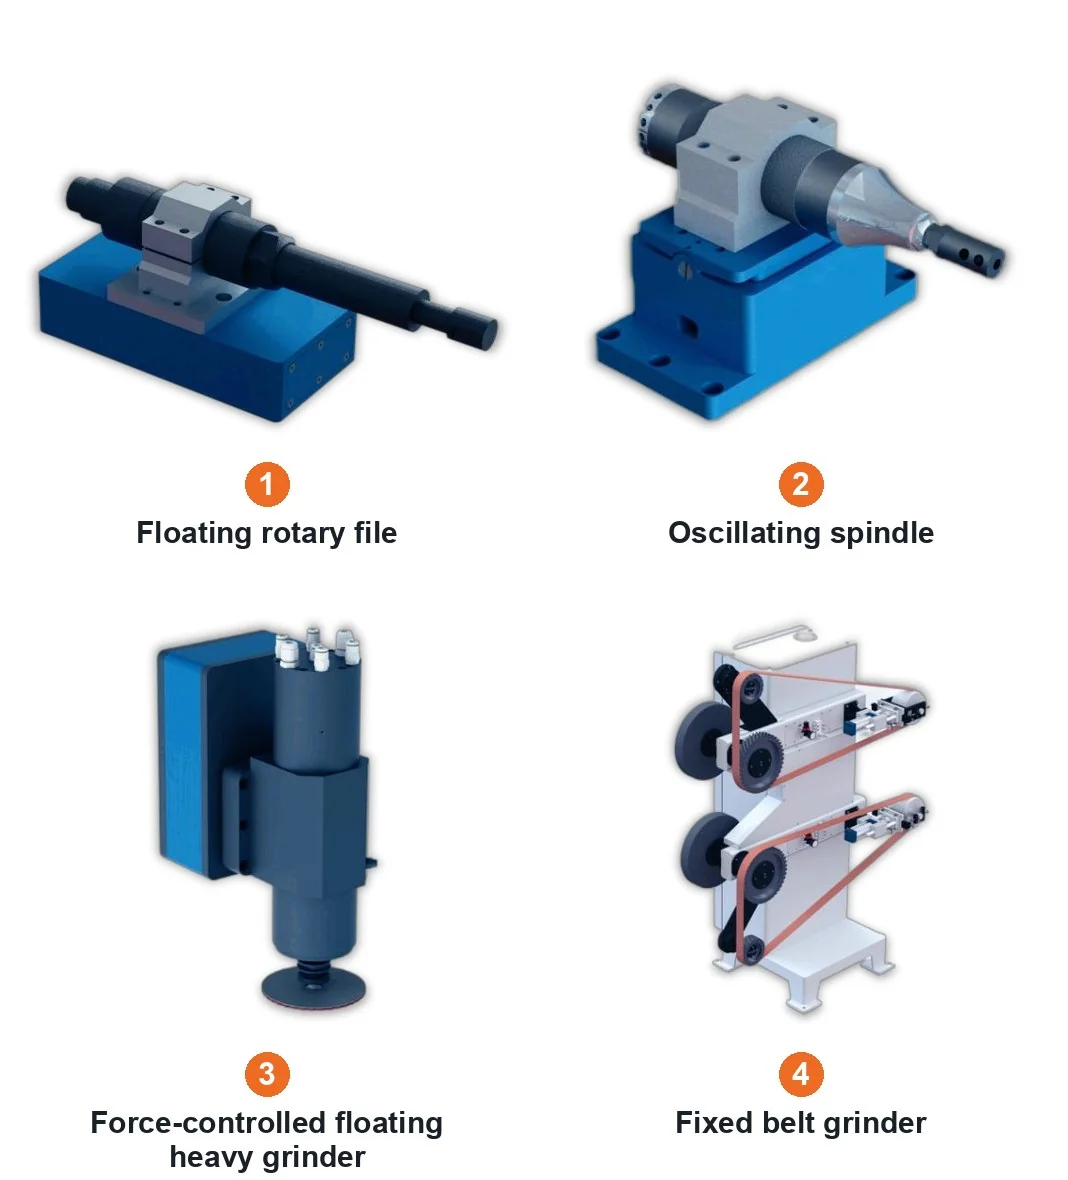
Rodiny nástrojů
- Oscilační plovoucí vřeteno
- Oscilační vřeteno
- Plovoucí rotační pilník
- Silově řízený plovoucí těžký mlýnek
- Pásová bruska s regulací síly
- Pevná pásová bruska
Formuláře zařízení pro kontrolu síly
- Zařízení pro řízení síly ve všech polohách
- Jednosměrná bruska s řízenou silou
- Obousměrná dvoupolohová bruska s řízeným tlakem
- Zařízení pro odhrotování s řízenou silou
Další možností rozhraní nástroje jsou radiálně plovoucí elektrická vřetena. Vyberte si rodinu nástrojů podle operace, směru kontaktu a dostupného přístupu.
Odsávání prachu a pracovní kryt
Konfigurace s patronovým filtrem využívá filtraci s podtlakem, filtrační médium s PTFE povlakem a pulzní čištění se sběrem v zásuvce. Její technické hodnoty jsou uvedeny níže.
| Technologická položka | Hodnota parametru | Jednotka |
|---|---|---|
| Výkon | 7.5 | kW |
| Airflow | 8500 | m³ / h |
| Filtrační patrony | 6 | kazety |
| Oblast filtru | 66 | m² |
| Velikost filtrace | 0.3-1 | um |
| Účinnost filtrace | 99 | % |
| Tlak stlačeného vzduchu | 0.4-0.6 | MPa |
| Sběrné koše | × 40 2 | L |
| Hladina hluku | 78 2 ± | dB |
| Vstupní připojení | × 4 200 | mm |
| Celkové rozměry | 1350 × 1100 × 2280 | mm |
| Napájecí napětí | 380 | V |
| Frekvence napájení | 50 | Hz |
Rozhraní krytu a prachu
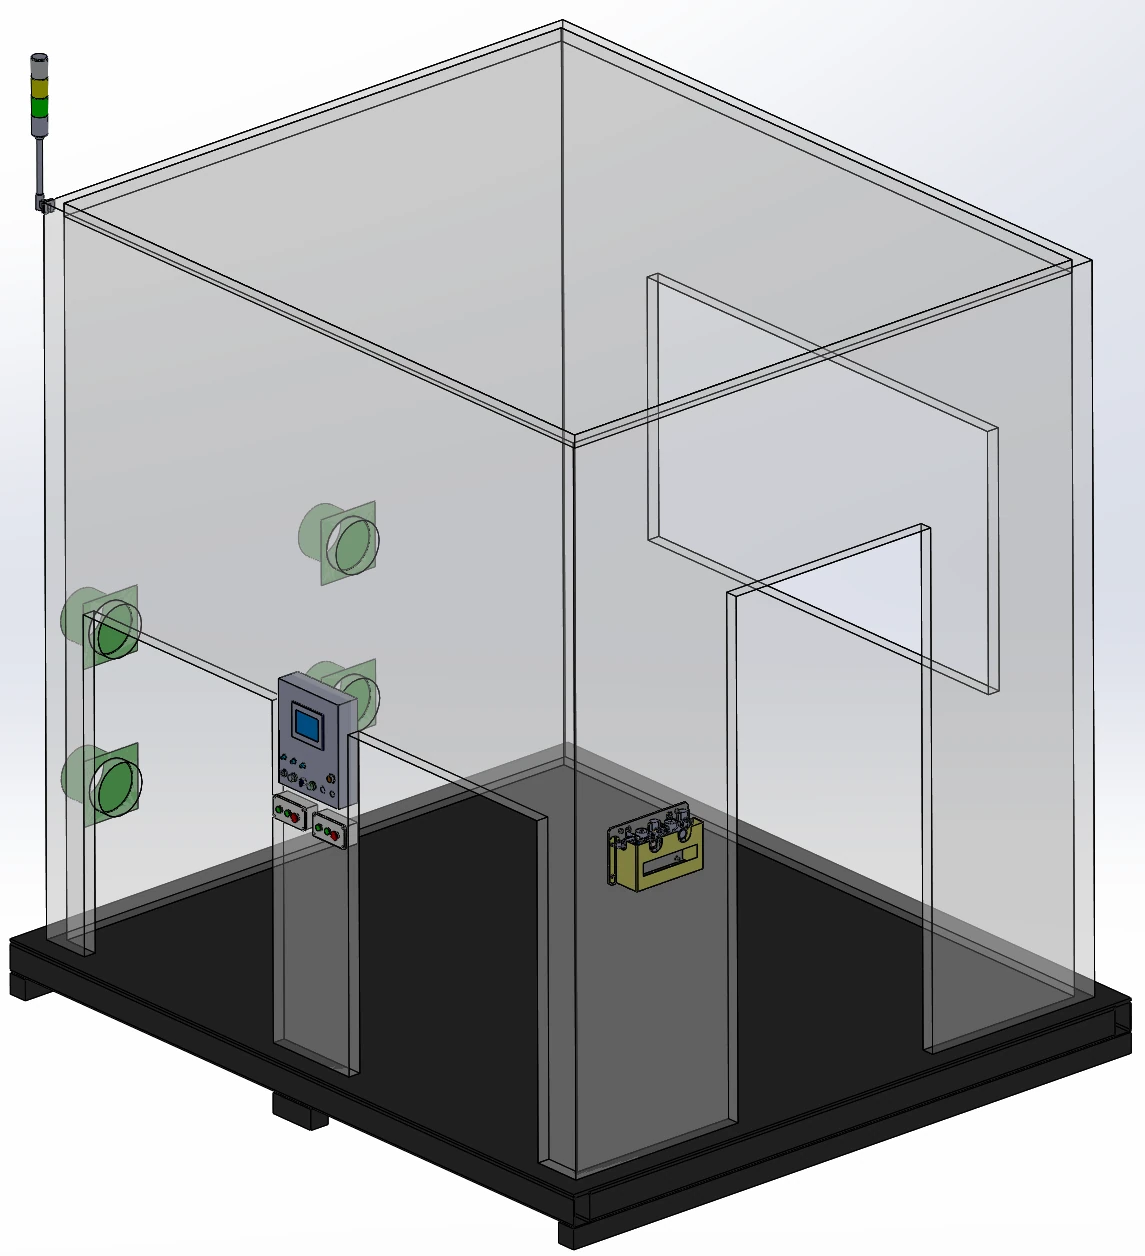
Kryt z hliníkových profilů s plechovými panely zahrnuje 5mm akrylátové průzorové okno, osvětlení a 4 odsávací otvory. Celé uspořádání doplňuje displej, tlačítko pro potvrzení naložení, údržbová dvířka a základna z uhlíkové oceli Q235 s přístupem pro vysokozdvižný vozík.
Mokré odsávání a integrovaná kontrola prachu
Mokré odsávání je jednou z možností pro hliníkový a hořčíkový prach. Těleso pracovní stanice může pojmout prach díky vnějšímu plášti, prachotěsné dvouvrstvé konstrukci stolu a připojení násypky; detekce prachu a alarmy jsou konfigurovatelné volitelné možnosti.
Požadavky na pohyb a ochranu robota
Vyberte šestiosého robota pro danou aplikaci s využitím těchto požadavků na pohyb a ochranu jako srovnávacího kontrolního seznamu. Jedná se o podmínky výběru robota, oddělené od přesnosti broušení na pracovní stanici a rozsahu řízené kontaktní síly.
- Opakovatelnost robota
- ± 0.02 mm
- Efektivní lineární rychlost
- ≥5 m/s
- Přesnost TCP
- 0.2 mm
- Přesnost dráhy
- ≤0.2 mm Při rychlostech broušení až 300 mm/s
- Ochrana robotů
- IP67
- Referenční hodnota kontaktního zatížení
- 3 10 - XNUMX XNUMX kg
Monitorování stavu v rámci linky
Stav spotřebního materiálu a nástrojů
Mezi dostupné funkce patří detekce přetrženého řemene, detekce přetrženého nástroje a správa životnosti nástroje. Pro vybranou konfiguraci brusného nástroje lze zahrnout mazání nástroje.
Stav výroby
Řízení výrobní kapacity doplňuje monitorování spotřebního materiálu. Zkontrolujte požadované signály a přístup pro údržbu spolu s vybraným nástrojem a uspořádáním krytu.
Dokončování švů FSW
Hliníkový držák baterie, švy FSW
Typickou aplikací je roboticky naváděné broušení třením svařovaných spojů na hliníkových bateriových nosičích.
Oboustranná povrchová úprava FSW
Samostatná oboustranná aplikace kombinuje vřeteno s regulací síly, soustružnické polohovací zařízení a mokré odsávání pro broušení 6 švů FSW: 3 na přední a 3 na zadní straně.
Související operace s dokončováním rámů
Související operace s rámem baterie zahrnují frézování svarových ploch, odstraňování otřepů a broušení těsnicích ploch po frézování.
Automatizovaná brusná linka: rozhraní pracovní stanice
Při plánování automatizované brousicí linky začněte s rozhraním pracovní stanice: umístěním vstupních dílů, přístupem k přesunu, odsávacími přípojkami a signály sdílenými s okolním zařízením. Uspořádání přizpůsobte sekvenci dokončovacích obrábění a požadovanému přístupu pro výměnu nástrojů a údržbu.
Částečně držený nebo nástrojově držený – jak si mám vybrat svůj díl?
Pro díly do 30 kg použijte trasu s díly drženými v nástroji jako výchozí bod výběru a poté zkontrolujte hmotnost dílu, přístup k uchopení a dokončovací dráhu specifickou pro daný model. Větší nebo těžší díly jsou vhodné pro uspořádání s nástroji drženými v nástroji. Tabulka modelu uvádí užší limity pro díly než toto obecné kritérium trasy.
Jaké užitečné zatížení robota a hmotnost dílu každý model pracovní stanice pokrývá?
Tři modelové řady zobrazují užitečné zatížení robota 10, 20 a 30 kg s doporučenými hmotnostmi dílů až 3, 7 a 15 kg. Užitečné zatížení robota a hmotnost dílu jsou různá pole pro výběr; použijte obě společně s obálkou dílu.
Pasivní plovoucí nebo aktivní řízení síly – které z nich můj díl potřebuje?
Pasivní pneumatická poddajnost zajišťuje mechanický plovoucí pohyb. Aktivní silová zpětná vazba upravuje posunutí pro kompenzaci změn polohy součásti, tolerancí součásti a opotřebení spotřebních materiálů a zároveň zachovává kontakt. Vyberte přístup kolem povrchu a jeho variací.
Jaký rozsah kontaktní síly lze udržet?
Rozsah řízené kontaktní síly je k dispozici na vyžádání. Před výběrem konfigurace řízení síly proberte materiál obrobku, geometrii, dokončovací nástroj a cílový povrch.
Jaké odsávání je potřeba pro hliníkový a hořčíkový prach?
Mokrá extrakce je jednou z dostupných metod pro hliníkový a hořčíkový prach. Při výběru odsávacího a uzavíracího zařízení prodiskutujte materiál a proces; specifikace filtrační patrony popisují samostatnou konfiguraci.
Kdy potřebuje brusný robot aktivní řízení síly a kdy stačí pneumatické plovoucí ovládání?
Pneumatické urovnávání postačuje, když nástroj potřebuje pouze mechanickou poddajnost k absorpci malých odchylek: plovoucí jednotka umožňuje zdvih ±10 mm s tlakem vzduchu nastaveným pro každou polohu robota a pásové brusky se standardně pneumaticky urovnávají. Aktivní řízení síly se přidává, když by poloha dílu, tolerance dílu nebo abrazivní opotřebení jinak způsobily, že by pevná naučená dráha tlačila silněji nebo by na některých místech ubírala více materiálu; pohybuje plovoucí jednotkou dopředu nebo dozadu, aby udržela konstantní kontaktní sílu. Tam, kde se odlitky nebo svařence liší více, než je poddajnost schopna absorbovat, systémy, které jsme vytvořili, nejprve změří díl podle výšky svarové housenky, polohy dělicí linie nebo 3D skenování, a poté jej brousí. Konfigurace se volí pro každý projekt na základě vašich dílů a výstupních cílů.
Co zahrnuje robotická brusná buňka na klíč od EVST?
Kompletní buňka je postavena kolem manipulační trasy zvolené pro váš díl. Kombinuje šestiosý robot s dokončovacími moduly, jako jsou dvou- nebo jednostaniční pásové brusky a lešticí stroje pro trasu s díly, nebo plovoucí a silově řízené vřetenové nástroje pro trasu s nástroji, spolu s plovoucím nebo silově řízeným uspořádáním a spotřebním materiálem pro každý krok odstraňování a leštění. Kryt zahrnuje odsávání prachu, filtrační patrony nebo mokré odsávání a monitorování inline zahrnuje přerušené pásy a nástroje, životnost nástrojů a výrobní kapacitu. Když se buňka připojí k lince, je jako rozhraní pracovní stanice plánováno umístění dílu, přístup k přesunu, odsávací připojení a sdílené signály. Konfigurace se volí pro každý projekt na základě vašich dílů a výstupních cílů.