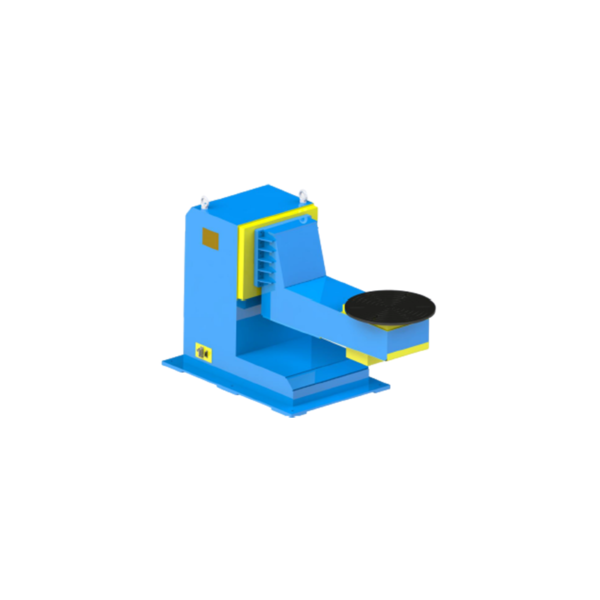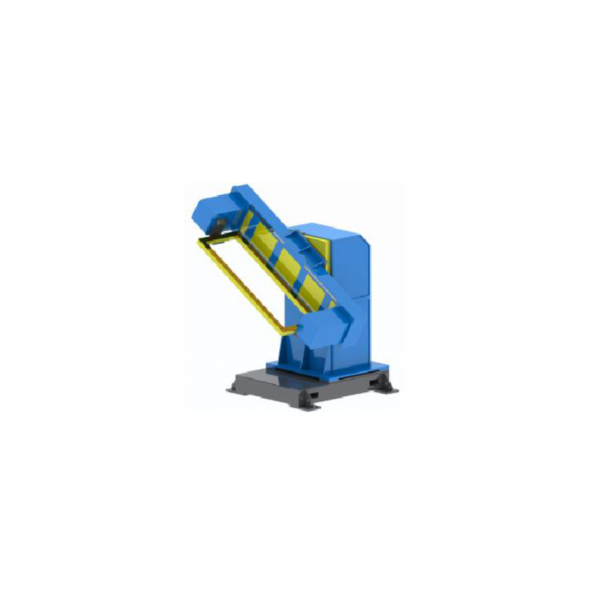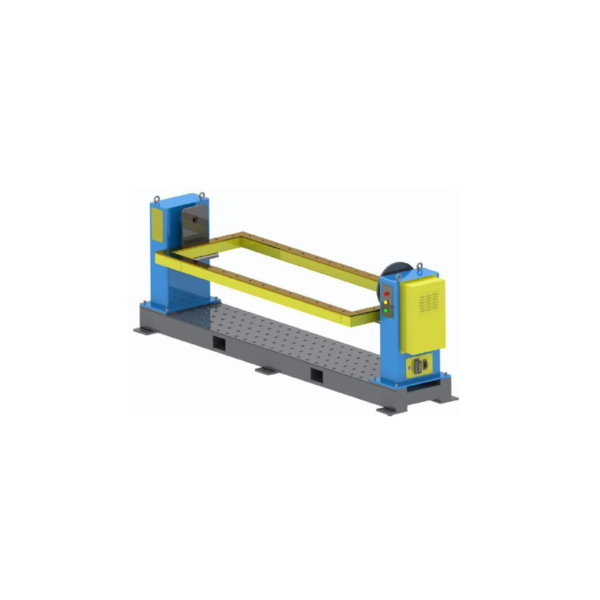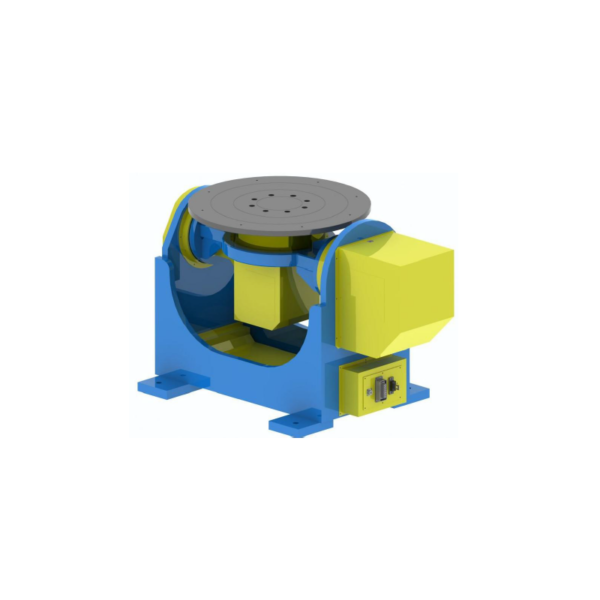
SWP-P
Horizontální rotační otočné stoly
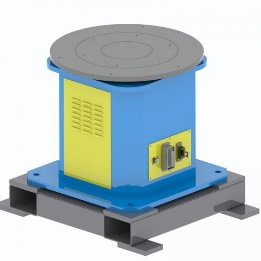
Obrobek je umístěn na vodorovné desce stolu pro otáčení v jedné ose.
Jmenovité užitečné zatížení: 300 / 1 000 kg
K dispozici vlastní konfigurace
Zobrazit podrobnosti o sérii →
Standardní série + vlastní konfigurace
Porovnejte rodiny polohovačů s 1, 2 a 3 osami a poté přizpůsobte konfiguraci vašemu obrobku, upínacímu přípravku, těžišti, pohybu a uspořádání buňky. EVST nabízí standardní řady i zakázkové konfigurace po technickém posouzení.
Co to je
Robotický svařovací polohovač je servopoháněná externí osa, která drží a přeorientovává obrobek pro přístup ke svařování. Na rozdíl od jednoduchého otočného stolu může kombinovat rotaci, naklápění nebo výměnný pohyb. Otočné válce podpírají válcové nádoby třením; polohovače upevňují obrobek k účelově navrženým nástrojům.
Devět produktových řad
Níže uvedené možnosti jmenovitého užitečného zatížení podporují počáteční porovnání řady produktů. Jmenovité užitečné zatížení znamená kombinovanou hmotnost obrobku a upínacího přípravku; konečný výběr závisí také na těžišti, rozměrech, pohybu a podmínkách buňky. Vlastní konfigurace jsou k dispozici pro každou sérii po technickém posouzení.
Pro jeden rotační pohyb nebo podporu vřeteníku a koníku
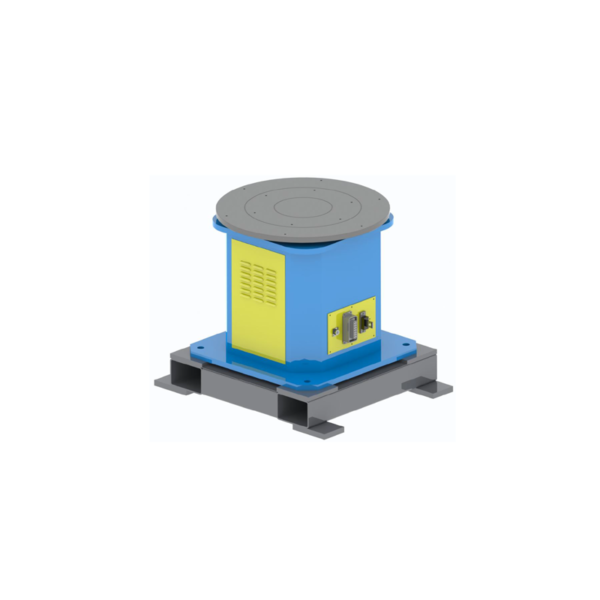
SWP-P
Obrobek je umístěn na vodorovné desce stolu pro otáčení v jedné ose.
Jmenovité užitečné zatížení: 300 / 1 000 kg
K dispozici vlastní konfigurace
Zobrazit podrobnosti o sérii →
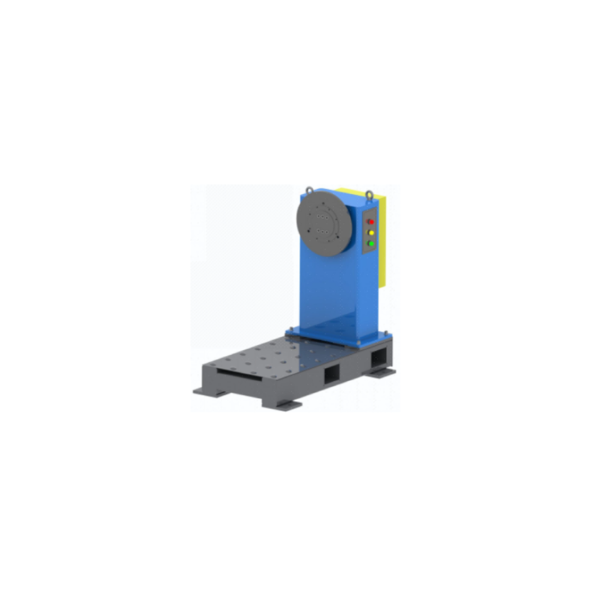
SWP-Z
Upínací přípravek se šroubuje ke svislé čelní desce vřetena a otáčí se kolem vodorovné osy.
Jmenovité užitečné zatížení: 300 / 1 000 kg
K dispozici vlastní konfigurace
Zobrazit podrobnosti o sérii →
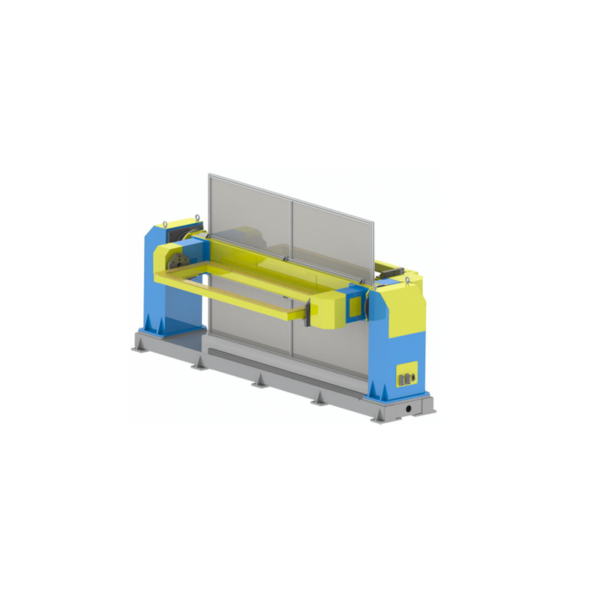
SWP-ZW
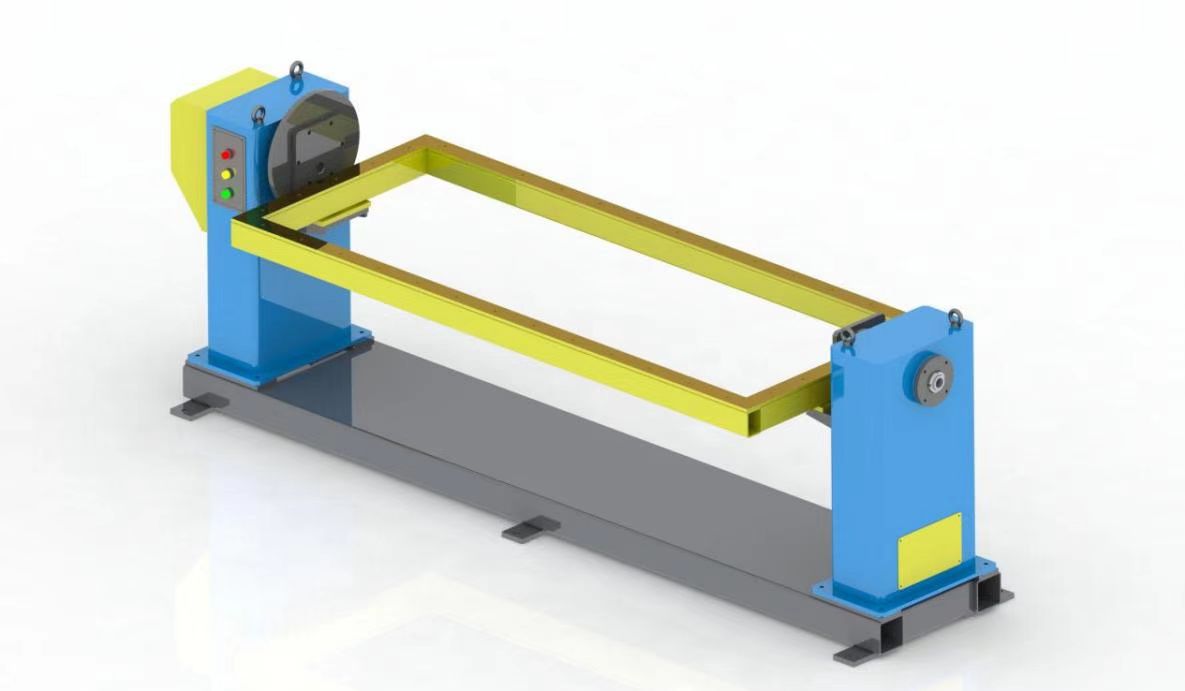
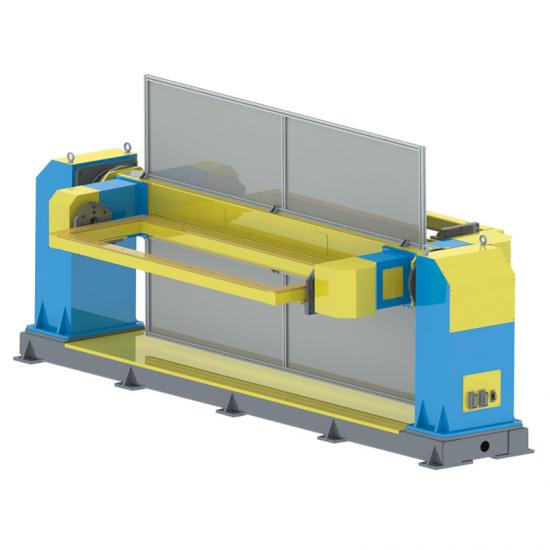
Podporuje delší upínací přípravky nebo rámy mezi poháněným vřeteníkem a koníkem pro otáčení ve vodorovné ose.
Jmenovité užitečné zatížení: 300 / 500 / 800 / 1 200 kg
K dispozici vlastní konfigurace
Zobrazit podrobnosti o sérii →Kombinuje rotaci a naklápění pro lepší orientaci a přístup ke švu
DWP-C
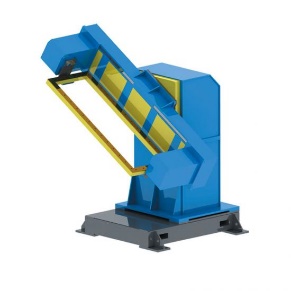
Otevřená strana umožňuje přístup k nakládání kolem nástrojů.
Jmenovité užitečné zatížení: 200 / 500 / 1 000 kg
K dispozici vlastní konfigurace
Zobrazit podrobnosti o sérii →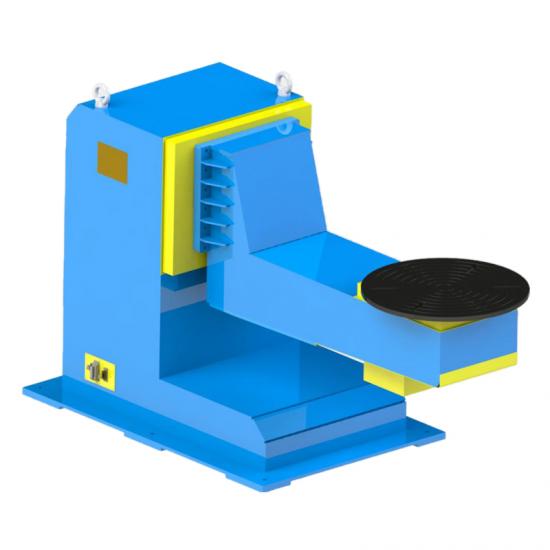
DWP-L
Odsazený rám ve tvaru L ponechává kolem přípravku prostor pro přístup robota.
Jmenovité užitečné zatížení: 500 / 1,000 / 1 000 kg
K dispozici vlastní konfigurace
Zobrazit podrobnosti o sérii →
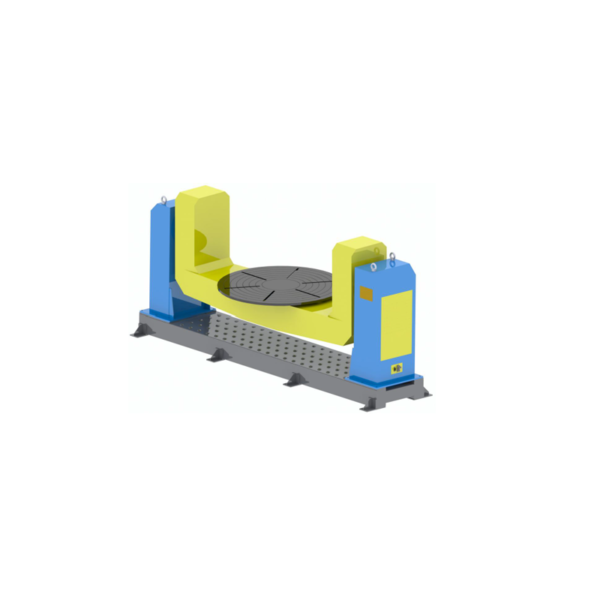
DWP-U
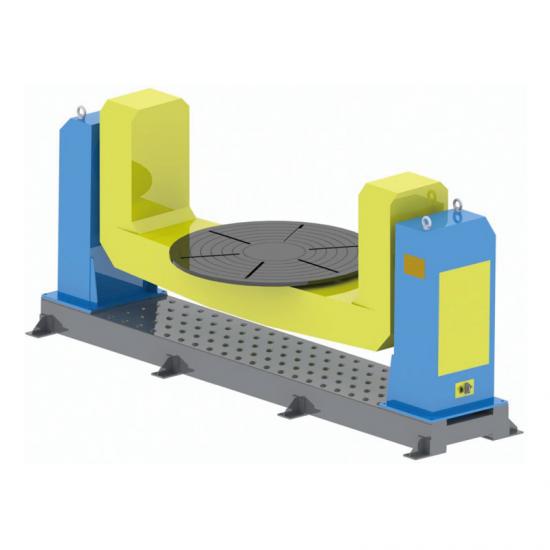
Dvě svislé podpěry nesou středově umístěný větší upínací prvek nebo konstrukční součást otáčením a naklápěním.
Jmenovité užitečné zatížení: 1,000 / 3,000 / 1 000 kg
K dispozici vlastní konfigurace
Zobrazit podrobnosti o sérii →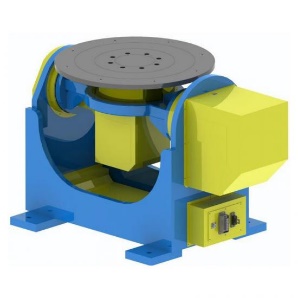
DWP-P
Upínací zařízení namontované na plošině se otáčí a naklápí jako jedna sestava.
Jmenovité užitečné zatížení: 300 / 500 / 1 000 kg
K dispozici vlastní konfigurace
Zobrazit podrobnosti o sérii →Přidává indexování stanic nebo výměnný pohyb; rozvržení buněk je potvrzeno pro každý projekt
TWP-C
Vertikální indexování stanice mění pracovní polohu, zatímco polohovač orientuje jednotlivé díly pro svařování.
Jmenovité užitečné zatížení: 500 / 1 000 kg
K dispozici vlastní konfigurace
Zobrazit podrobnosti o sérii →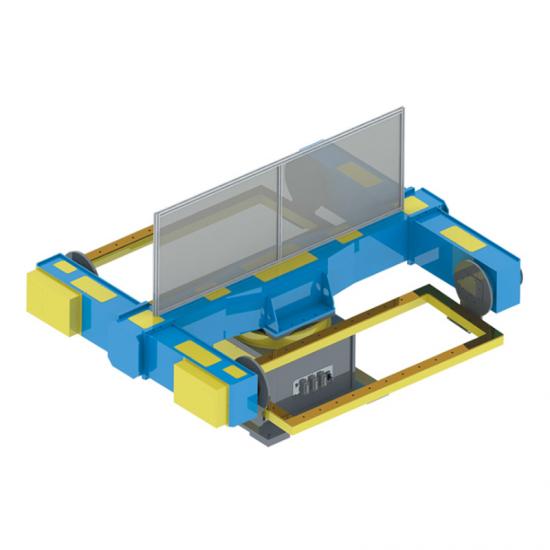
TWP-S
Horizontální indexování stanic představuje střídavé polohy zatížení a svaru.
Jmenovité užitečné zatížení: 500 / 1 000 kg
K dispozici vlastní konfigurace
Zobrazit podrobnosti o sérii →Výběr světla
Pro začátek nepotřebujete hotovou specifikaci. Tyto vstupy stačí k prověření produktové řady; pro hlubší výběr použijte samostatného průvodce.
Popište, zda obrobek vyžaduje rotaci, naklápění, indexování stanice nebo výměnný pohyb.
Uveďte celkovou hmotnost obrobku a upínacího přípravku a polohu těžiště vzhledem k osám.
Sdílejte obrys obrobku, způsob upevnění upínacího přípravku, rozhraní a požadavky na zatížení.
Zadejte polohu robota, přístup ke svařování, dráhu operátora, bezpečnostní vzdálenost a pořadí stanic.
Uveďte značku/model robota a požadovaný koordinovaný pohyb, ovládací prvky a rozhraní na pracovišti.
Pro podrobnější srovnání počtu os, rozvržení L/C/U a vstupů pro výběr si přečtěte Průvodce svařovacím polohovačem.
Standardní série stanovují výchozí bod; finální rozhraní a rozvržení se potvrzují pro každý projekt zvlášť.
Přizpůsobení a integrace
Pokud polohovač pracuje jako externí osa robota, je nutné s robotem a buňkou prověřit mechanická rozhraní, pohyb, hranice řízení a bezpečnostní plánování. Vlastní konfigurace se potvrdí po definování vstupů projektu.
Potvrzeno z obrobku, upínacího přípravku a metody zatížení.
Definováno ze svarového přístupu a posloupnosti stanic.
Model robota a požadavky na řízení jsou kontrolovány během technické kontroly.
Rozvržení, přístup operátora a potřeby ostrahy patří do plánu buňky.
Aplikace
Toto jsou typické aplikace, nikoli pevné konfigurace. Sérii, jmenovité užitečné zatížení a nástroje je stále třeba vybrat ze skutečného obrobku a buňky.
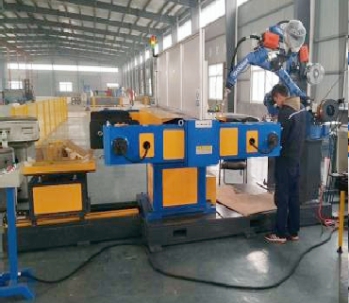
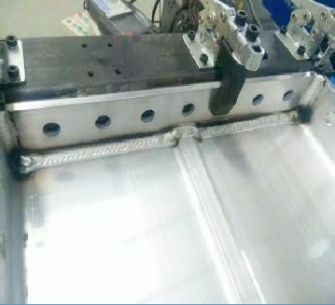
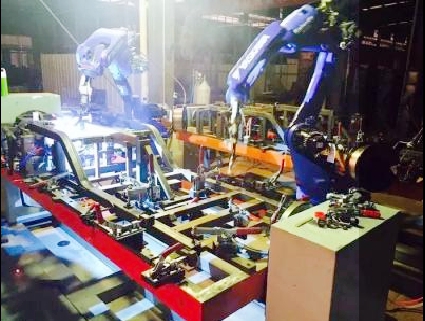
Pomocí řízené rotace přeneste obvodové švy do pracovního prostoru robota.
Uspořádání vřeteník-koník umožňuje uchycení delších upínacích prvků mezi dvěma konci.
Kombinujte rotaci a náklon pro zlepšení úhlů náběhu u různých švů.
Vyberte si koncept s jednou nebo více osami z upínacího přípravku, těžiště a rozvržení robota.
Změňte orientaci více svarových ploch do vhodnějších pozic v rámci buňky.
Tříosé uspořádání stanic s indexováním může zahájit koncept s více stanicemi; konečné uspořádání je specifické pro daný projekt.
Proč EVST
Od vstupních údajů projektu a výběru série až po kontroly ve fázi výroby zůstávají přesné požadavky na konfiguraci a přijetí specifické pro daný projekt.
Před potvrzením konečné konfigurace se zkontroluje obrobek, upínací přípravek, celková hmotnost, těžiště, pohyb a stav buňky.
Kontroly procesů v klíčových fázích výroby pomáhají identifikovat problémy před dodáním.
Obráběcí zdroje podporují rozměrovou kontrolu pro montážní plochy, otvory a rotační rozhraní.
Konstrukční komponenty procházejí žíháním, aby se snížilo zbytkové napětí a podpořila rozměrová stabilita.
Často kladené otázky
Jedná se o řízenou externí osu, která drží a přeorientovává obrobek, aby robot mohl přistupovat ke svarovým švům. Potřebný počet os závisí na pohybu obrobku a uspořádání buňky.
Na této stránce kategorie se jmenovitým užitečným zatížením rozumí kombinovaná hmotnost obrobku a upínacího přípravku, nikoli samotný obrobek. Konečný výběr vyžaduje také kontrolu těžiště, rozměrů a dynamických podmínek.
Jedna osa zajišťuje jeden rotační pohyb; dvě osy přidávají naklápění; tři osy mohou přidat indexování nebo výměnu stanice. Volbu založte na přístupu ke svarům a posloupnosti stanic. Přečtěte si průvodce svařovacím polohovačem pro úplnější srovnání.
Písmena popisují obecnou strukturu kolem podpěr a nástrojů. Výběr závisí na velikosti obrobku, upínacím přípravku, ložné ploše, přístupu robota a požadovaném jmenovitém užitečném zatížení. Porovnejte rozvržení v Průvodci svařovacími polohovači.
Zvažte to, když delší upínací přípravek nebo rám potřebuje podepřít mezi dvěma konci a otáčet se kolem vodorovné osy. Rozteč podpěr a rozhraní je nutné ověřit z obrobku. Viz Průvodce svařovacím polohovačem pro více kontextu výběru.
Stejná celková hmotnost může při změně těžiště vytvořit různé podmínky pro osy a konstrukci. Samotná hmotnost proto pro konečný výběr nestačí.
Vlastní konfigurace jsou k dispozici po technické kontrole. Uveďte značku/model robota, údaje o obrobku a upínacím přípravku, požadovaný pohyb, rozvržení buňky a požadavky na rozhraní, aby bylo možné potvrdit vhodnou konfiguraci.