
Konfigurace pracoviště svařovacích robotů: buňky, kolejnice a portálové systémy
Pracovní stanice svařovacího robota kombinuje roboty, svařovací zařízení, manipulaci s obrobky, přípravky, ovládací prvky a ochranná opatření podle definovaných výrobních potřeb. Toto centrum pro výběr porovnává čtyři konfigurační rodiny a směruje podrobnosti specifické pro danou aplikaci na vyhrazené stránky. Pomocí odkazů na stránce se můžete přesunout od omezení obrobků k vhodné architektuře.
Začněte umístěním aplikace do jedné ze čtyř rodin
Každá karta kategorie používá stejná pole k identifikaci trasy výběru. Číselné hodnoty a technické podmínky zůstávají v příslušných sekcích níže.
Lehké a střední buňky
- Počáteční kondice
- Opakovatelné rodiny lehkých a středních dílů
- Definování pohybu
- Lokální otočení, rotační nebo víceosé polohování
- Další recenze
- Pokračujte k trase konfigurace světla
Velké a vysoce zatížené stanice
- Počáteční kondice
- Dlouhé, velkoobjemové nebo vysoce hmotnostní obrobky
- Definování pohybu
- Polohování s vysokým zatížením a prodloužený dosah robota
- Další recenze
- Pokračujte k velké části inženýrské trasy
Pozemní, sky-railové a portálové systémy
- Počáteční kondice
- Dlouhé, široké nebo vysoké zóny za hranicí jedné pevné pozice robota
- Definování pohybu
- Pohyb robota po lineárních vnějších osách
- Další recenze
- Porovnejte čtyři architektury mobilních systémů
Polohovací zařízení a upínací přípravky
- Počáteční kondice
- Díly vyžadující stabilní orientaci a opakovatelné umístění
- Definování pohybu
- Přesunout součást a zachovat vazby spojů
- Další recenze
- Kontrola pohybu obrobku a hranic držení
Čtyři omezení určují nejužitečnější počáteční trasu
Začněte s obálkou a délkou obrobku a poté do výpočtu polohování zahrňte kombinované zatížení obrobku a upínacího přípravku. Dále definujte osy pohybu a pokrytí robota potřebné v mapě švů. Nakonec zúžte architekturu podle svařovacího procesu a tvaru spoje; název konfigurace je pouze výchozím bodem pro potvrzení projektu.
Obálka a délka
Rozhodněte, zda jedno pevné umístění robota dokáže pokrýt všechny požadované švy.
Polohovací zatížení
Považujte obrobek, upínací přípravek a dynamickou orientaci za jeden problém se zatížením.
Osy pohybu
Rozlišujte mezi pohybem součásti, pohybem robota nebo kombinováním externích os.
Použitelný svařovací proces
Pro svařování v ochranné atmosféře plynu, argonovém oblouku nebo laseru proveďte stínění spoje a rozhraní zařízení.
Uzavřené konfigurace pro opakovatelné rodiny součástí
Když obálka obrobku a zatížení odpovídají lokálnímu převrácení, horizontálnímu otáčení, víceosému polohování nebo podepření vřeteníku a koníku, začněte s konfigurací na úrovni buňky. Na specializované stránce je porovnáno šest uspořádání, přičemž rozhodnutí o upínacích přípravcích, počtu robotů a zabezpečení jsou specifická pro daný projekt.
konfigurace robotických svařovacích buněk pro lehké a střední obrobky
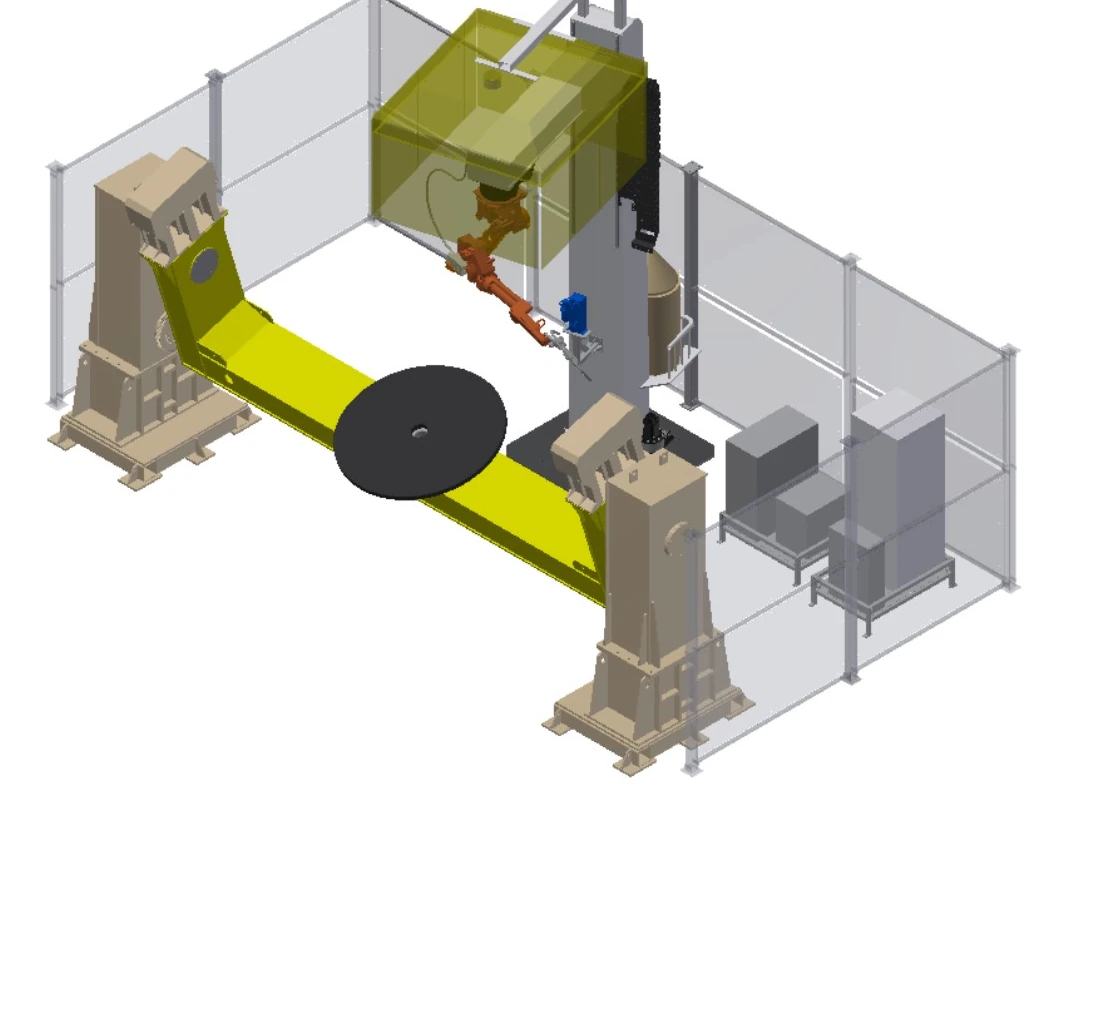
Navržené stanice pro dlouhé, velké nebo hmotnostní díly
Pokud délka, hmotnost, průměr rotace nebo metoda zatížení překročí konvenční obvodovou plochu buňky, začněte s omezeními týkajícími se podpory, umístění, vnějšího pohybu a ochrany. Na specializované stránce je uvedeno osm výchozích technických bodů, nikoli fixní balíčky zařízení.
Robotické pracovní stanice pro svařování velkých a těžkých dílůČtyři architektury pozemní kolejnice, nadzemní kolejnice a portálové dráhy
Pokud jedna pevná pozice robota nedokáže pokrýt požadovanou délku, výšku nebo rozpětí, lineární externí osy přenesou robota do zóny svaru. Tyto čtyři architektury zahrnují pojezd ve svislé poloze, pojezd v obrácené poloze, víceosý pojezd nad hlavou a široké pokrytí portálu.
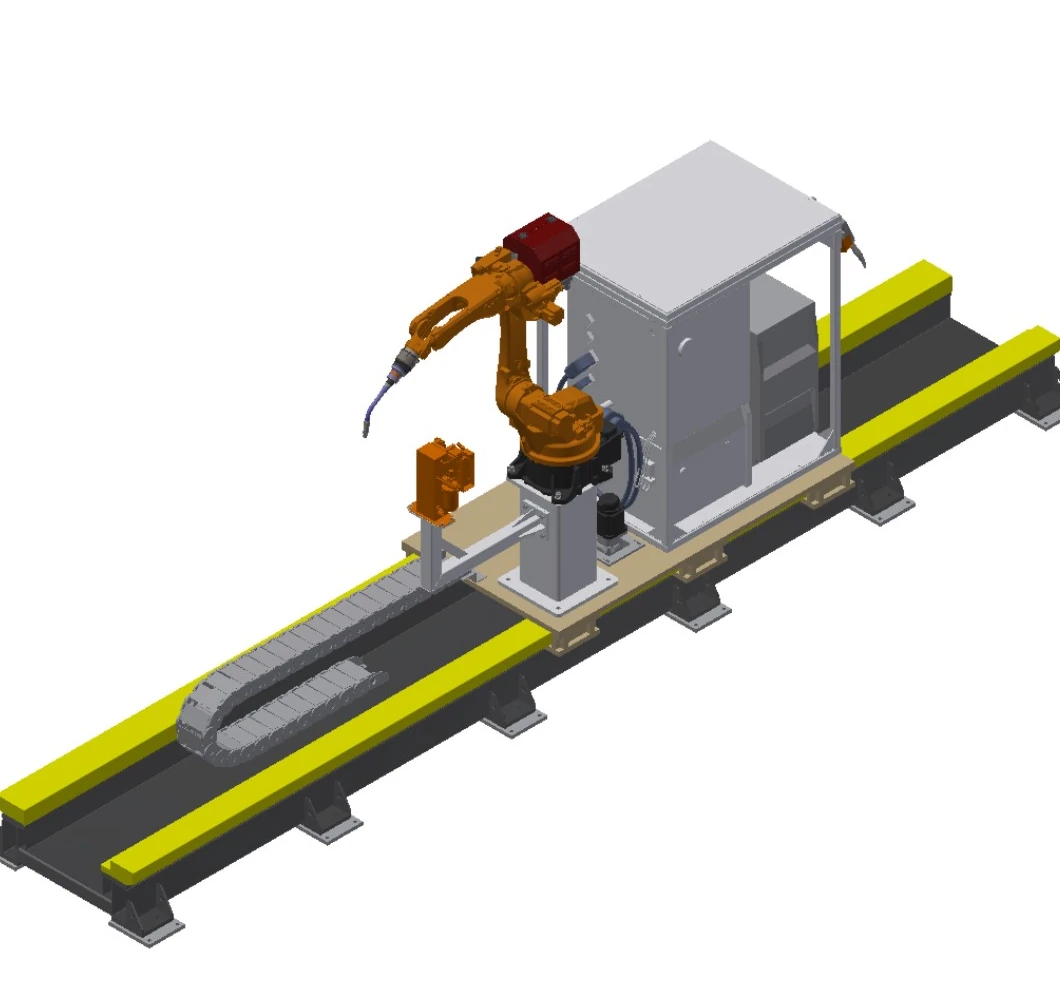
Vzpřímený systém pro svařování kolejnic
Rozšiřuje dosah robota podél dlouhých obrobků a zároveň udržuje robota ve svislé poloze na podlaze na vozíku.
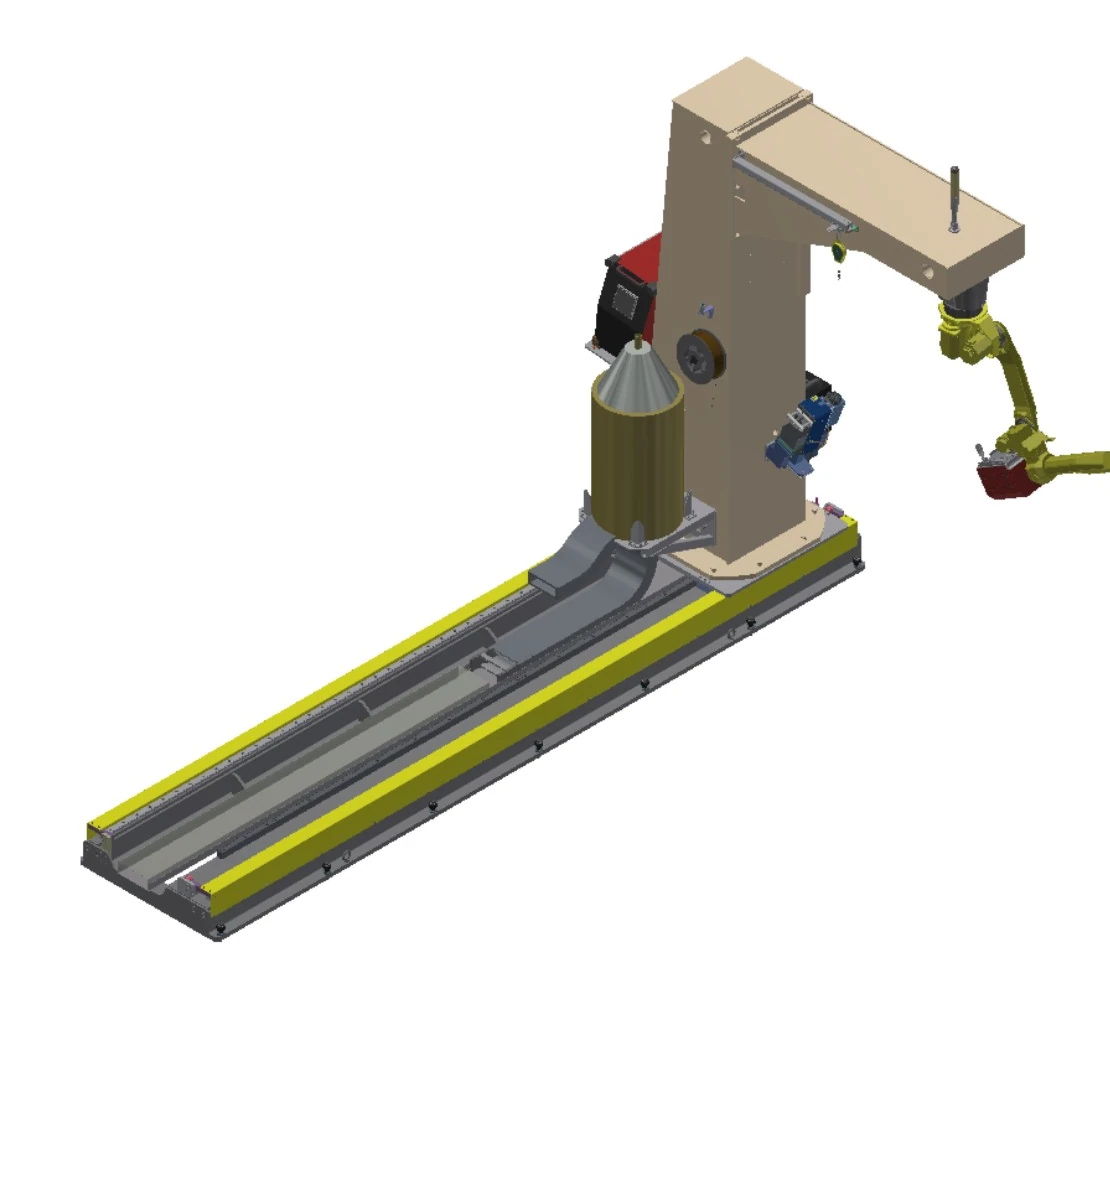
Systém pro svařování obrácené dráhy a kolejnice
Kombinuje pojezd po podlaze s obráceným rámem ve tvaru C, když je užitečný přístup shora podél dlouhého obrobku.
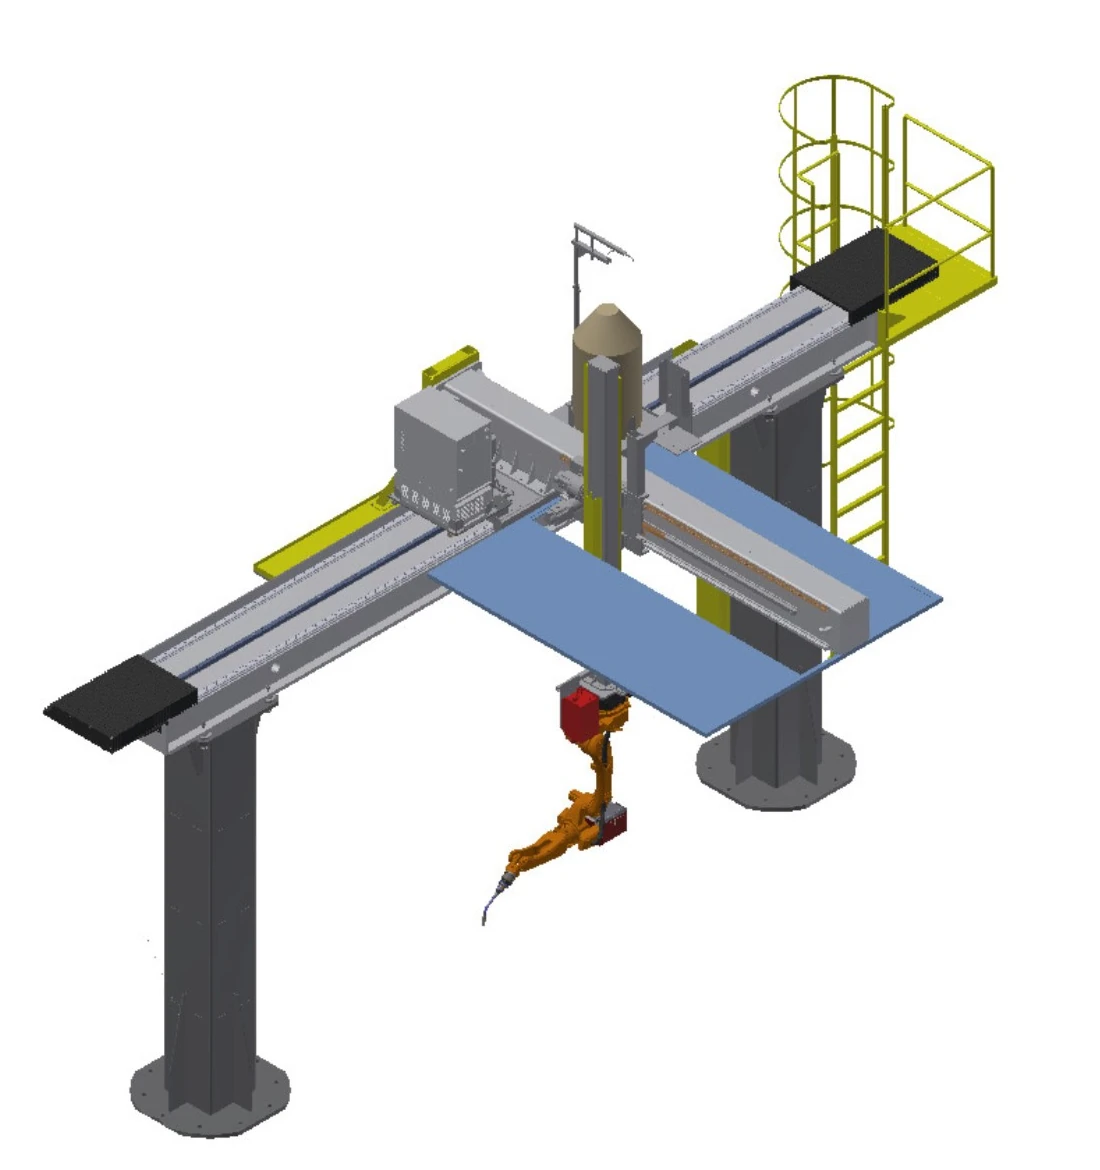
Invertovaný systém svařování Sky-Rail
Pohybuje obráceným robotem nad pracovní zónou ve volitelných kombinacích os pro délku, boční dosah a výšku.
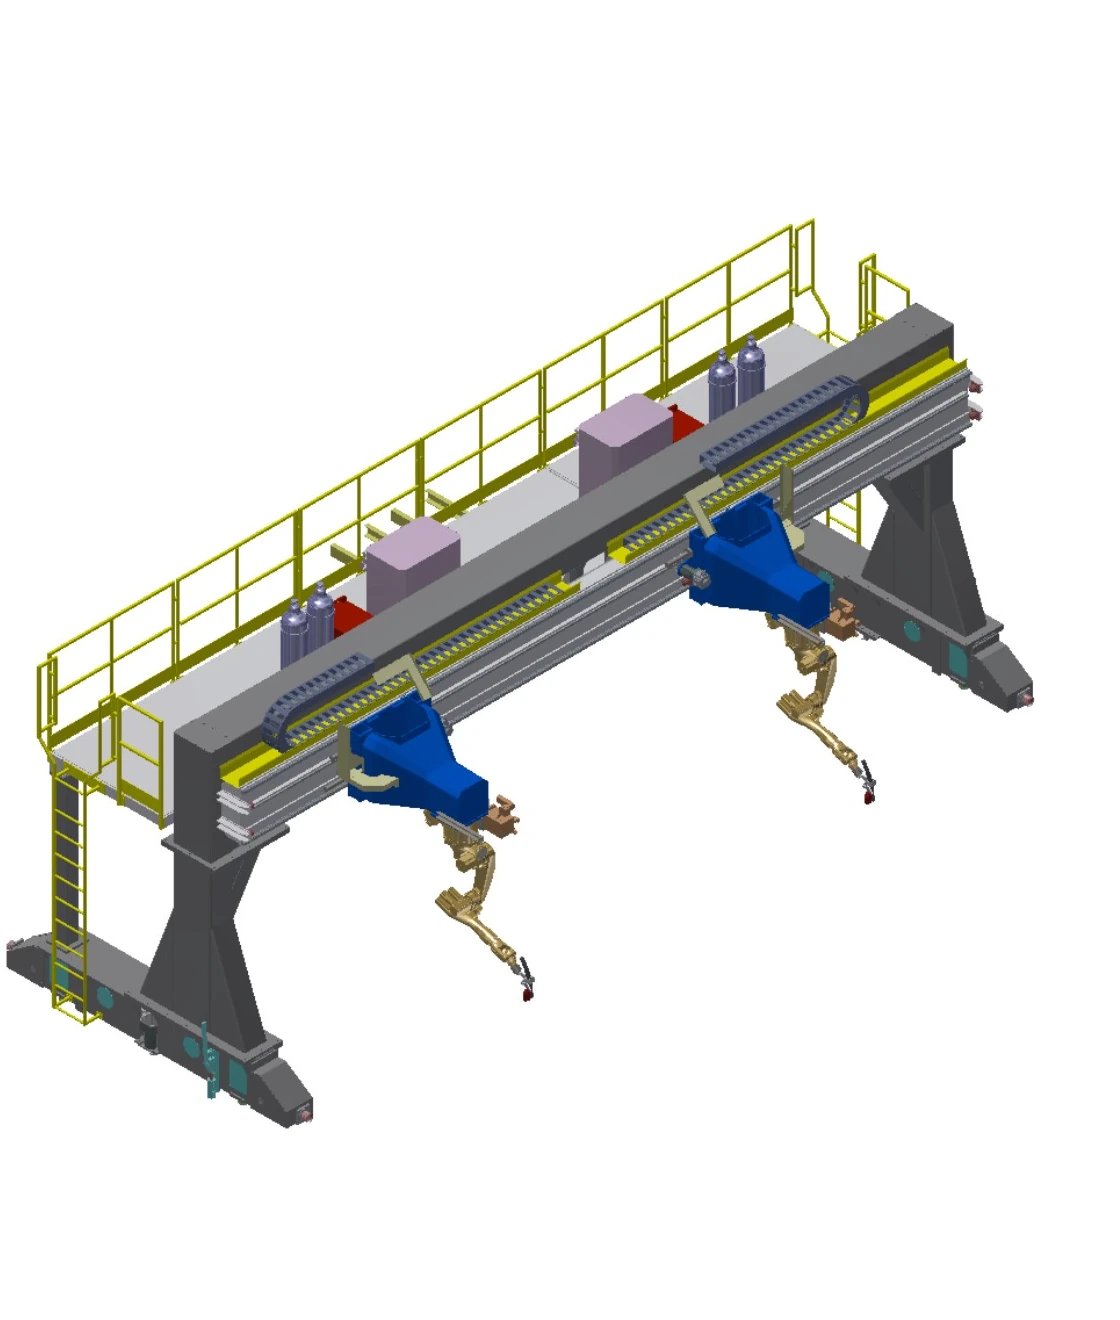
Invertovaný portálový svařovací systém
Vytváří široký pracovní prostor s dlouhým posuvem Y a synchronizovaným dvojitým pohonem pro velké pracovní zóny.
Porovnejte čtyři mobilní systémy na jedné sadě polí
Hodnoty posuvu jsou volitelné rozsahy. Kombinace konečných os, zatížení, základ, procesní software a rozsah sledování zůstávají specifické pro projekt.
| Řádek | Systém | Pohyb | Cestovat | Jmenovité zatížení | Rychlost | Opakovatelnost | Vnější osy | Možnosti a technické podmínky |
|---|---|---|---|---|---|---|---|---|
| A | Vzpřímený systém pro svařování kolejnic | Pozemní kolejnice; jedna lineární vnější osa | Efektivní zdvih 2–30 m, volitelné | 1 t | 0–15 m/min | ± 0.15 mm | 1 set | Základna robota a konzole pro ovládací prvky, svařovací zařízení, buben s drátem a čistič hořáku; prodloužený flexibilní kabel; software pro snímání kontaktů, sledování oblouku a vícevrstvé víceprůchodové svary; sledování laserového svaru |
| B | Systém pro svařování obrácené dráhy a kolejnice | Těžká pozemní kolejnice s obráceným rámem ve tvaru C; jedna lineární vnější osa | Efektivní zdvih 2–30 m, volitelné | 3.5 t | 0–15 m/min | ± 0.15 mm | 1 set | Obrácený rám ve tvaru C s robotickou základnou a konzolami pro ovládací prvky, svařovací zařízení, buben s drátem a čistič hořáku; prodloužený flexibilní kabel; software pro snímání kontaktů, sledování oblouku a vícevrstvé víceprůchodové svary; laserové sledování svaru |
| C | Invertovaný systém svařování Sky-Rail | Pohyb X/Y/Z nad hlavou; osy lze kombinovat jako 1X, 2Y nebo 3Z | X 2–30 m; Y 1–2 m; Z 1–2 m, volitelné | 0.4 t | Každá osa 0–15 m/min | Každá osa ±0.15 mm | 3 sety | Konzoly pro ovládací prvky, svařovací zařízení, buben s drátem a čistič hořáku; inspekční žebřík a plošina; prodloužený flexibilní kabel; volitelná stropní digestoř; software pro kontaktní snímání, sledování oblouku a vícevrstvé víceprůchodové snímání; laserové sledování svarů |
| D | Invertovaný portálový svařovací systém | Pohyb portálu X/Y/Z; osy lze kombinovat jako 1X, 2Y nebo 3Z; synchronní duální pohon na ose Y | Rozpětí <10 m; X ≤9 m; Y ≤100 m; Z 1–2 m, volitelné | 0.4 t na robota | Každá osa 0–15 m/min | Každá osa ±0.15 mm | 4 sety | Přesně broušená těžká kolejnice P43 a základy projektu od uživatele; konzole pro ovládací prvky, svařovací zařízení, buben s drátem a čistič hořáku; inspekční žebřík a plošina; prodloužený flexibilní kabel; software pro kontaktní snímání, sledování oblouku a vícevrstvé víceprůchodové sběrnice; laserové sledování svarů |
Polohovací zařízení a upínací přípravky považujte za jeden řetězec obrobků
Polohovací zařízení umístí každý spoj do svařitelné orientace; přípravek lokalizuje komponenty a opakovaně zachovává jejich vzájemné postavení. Obojí musí být potvrzeno přístupem robota, posloupností svařování, zatížením a zajištěním.
Koncepty umístění
Pevné stoly s stínítkem, horizontální otočné stoly, otočné jednotky, podpěry vřeteníku a koníku a víceosé polohovače. Použitelný koncept definují kombinovaná hmotnost obrobku a upínacího přípravku, těžiště, rotační obálka a vůle hořáku.
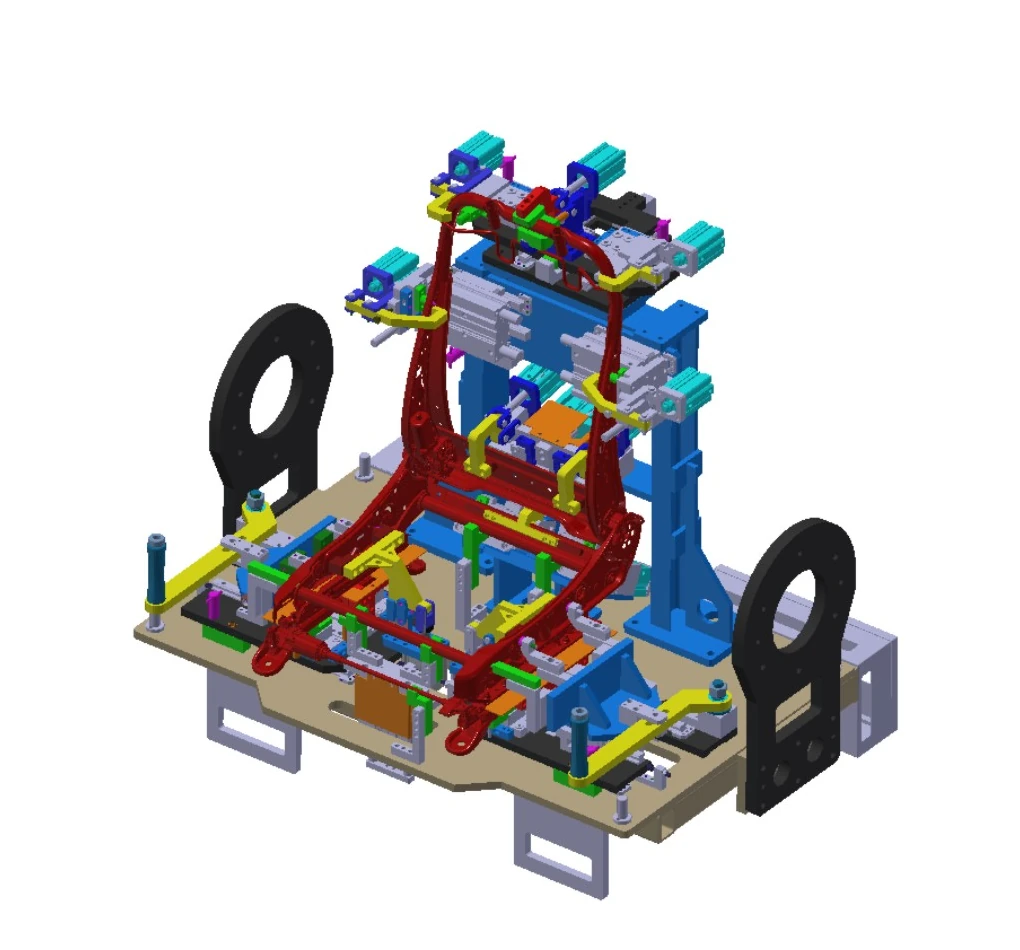
Výroba upínacích přípravků
Rychle vyměnitelný design může zachovat rozhraní pro aktualizace produktu. Konstrukční rámy vyžadují dostatečnou tuhost a pevnost, svařované konstrukce podléhají úpravě proti stárnutí a každá součást je umístěna a upnuta nezávisle, aby se zachovaly vztahy ve výkresu.
Použijte čtyři otázky k definování dalšího technického náčrtu
Jak velká je ta součástka?
Uveďte minimální a maximální obálku, délku, směr zatížení a rozložení švů.
Jaké zatížení se musí pohybovat?
Spojte hmotnost obrobku a upínacího přípravku, poté přidejte těžiště a dynamickou orientaci.
Které osy jsou potřeba?
Rozhodněte se, zda chcete přesunout díl, přesunout robota, nebo použít pozemní kolejnici, nadzemní kolejnici nebo portálový pojezd.
Který postup se uplatňuje?
Sdílejte materiál, spoje, metodu svařování, požadavky na kvalitu a schéma výměny.
Jakmile se rozsah rozšíří na linkové komunikace, předávání mezi stanicemi a orchestraci na úrovni systému, pokračujte k... inteligentní svařovací výrobní linka.
Vyberte si, kterou rodinu chcete nejprve ohodnotit
Do které kategorie se hodí malé nebo středně velké opakující se díly?
Začněte s lehkými a středně uzavřenými buňkami a poté trasu zúžte převrácením, otočením nebo polohováním dílu ve více osách.
Která kategorie se hodí pro dlouhé, velkoobjemové nebo vysoce zatížitelné díly?
Začněte s konstrukční cestou pro velké obrobky a poskytněte data o hmotnosti, těžišti, podepření, zatížení a rozložení svarů.
Kdy bych měl porovnávat systémy pozemní kolejnice, nadzemní kolejnice nebo portálové systémy?
Porovnání mobilních systémů použijte v případě, že jedno pevné umístění robota nedokáže pokrýt požadovanou délku, výšku nebo rozpětí.
Kam patří složité otázky týkající se upínání a přípravků?
Pokud je hlavním omezením orientace, opakovatelné polohování nebo změna rozhraní, začněte sekcí polohovačů a upínacích přípravků.
Přechod z rodiny aplikací do další informační vrstvy
Na této stránce vyberte konfigurační rodinu a poté otevřete příslušnou produktovou nebo technickou stránku. Pokud jsou výkresy připraveny, zahajte přímo diskusi o aplikaci.
Začněte od skutečného dílu a mapy švů
Sdílejte výkresy, rozsah velikostí a hmotností, spoje, proces, očekávané takty, metodu zatížení a omezení staveniště, aby EVST mohl vytvořit počáteční konfiguraci.