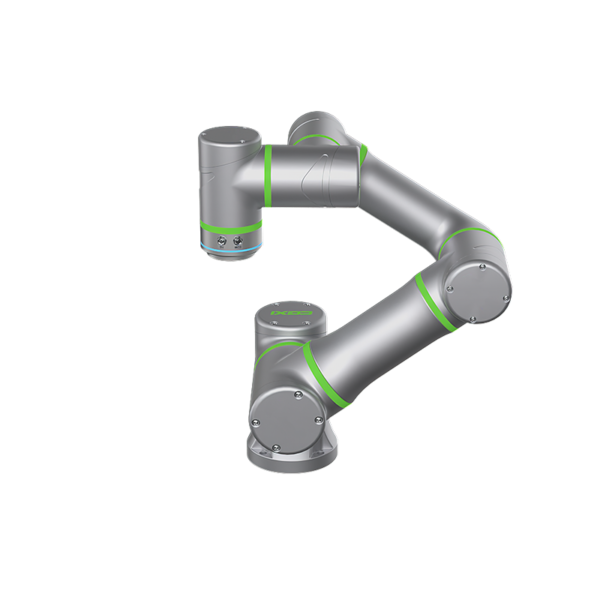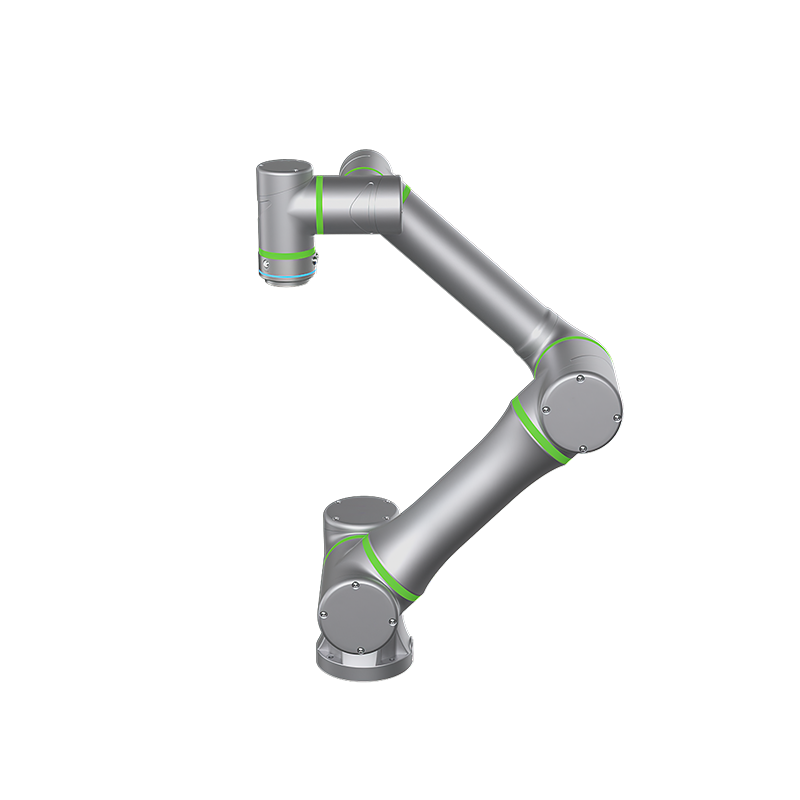
| 型号 | CR6-096S1-W-CS01 | |
| 机械臂网八 (不含电缆) |
21kg | |
| Payload | 6KG | |
| 臂展 | 917mm | |
| 自由度 | 6 | |
| 议案 范围 |
联合1 | ±360° |
| 联合2 | ±360° | |
| 联合3 | ±165° | |
| 联合4 | ±360° | |
| 联合5 | ±360° | |
| 联合6 | ±360° | |
| 议案 速度 |
联合1 | 180℃/ s的 |
| 联合2 | 180℃/ s的 | |
| 联合3 | 180℃/ s的 | |
| 联合4 | 180℃/ s的 | |
| 联合5 | 180℃/ s的 | |
| 联合6 | 180℃/ s的 | |
| EOA最大速度 | 2m /秒 | |
| 重复定位精度(最大) | ±0.03毫米 | |
| 绝对定位精度(最大) | 0.5mm | |
| 控制总线/频率 | EtherCAT/1kHz | |
| 安装方法 | 任何角度 | |
| 典型功率 | 200W | |
| 材料 | 铝合金 | |
| 环境温度 | -5°C〜55℃, | |
| 工作环境(湿度) | 5%〜90%RH (无冷凝) |
|
| 线缆长度 | 5m | |
| 防护等级 | IP66 | |
| 噪声 | ≤60dB | |
| 工具端IO口 | 数字输入*2,数字输出*2, 模拟输入*2,输出电源24V/1A*1 |
|
| 工具端通讯端口 | 以太网*1,RS485 * 1, 输出电源24V/1A*1 |
|