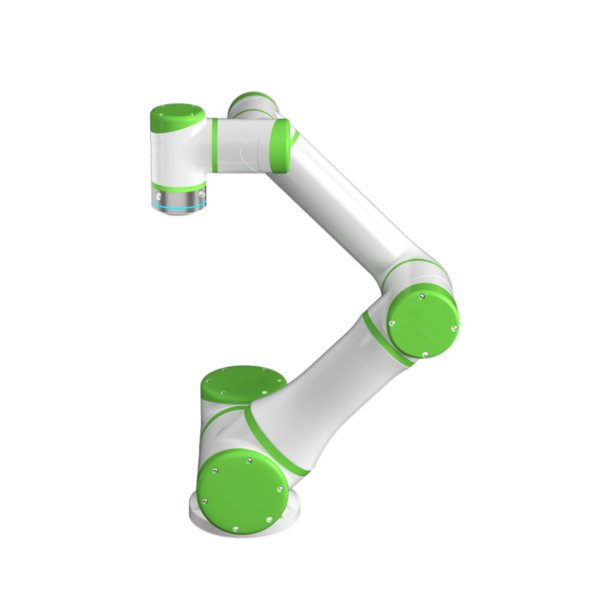
| 型号 | QJR10-2000 | |
| 轴数 | 6 | |
| Payload | 10kg | |
| 重复定位 | ±0.05mm | |
| 最大臂展 | 2001mm | |
| 运动范围 | J1 | ±172度 |
| J2 | ﹢158°,﹣110° | |
| J3 | ﹢83°,﹣92° | |
| J4 | ±170度 | |
| J5 | ±125度 | |
| J6 | ±360度 | |
| 最大速度 | J1 | 150º/秒 |
| J2 | 150º/秒 | |
| J3 | 183º/秒 | |
| J4 | 430º/秒 | |
| J5 | 430º/秒 | |
| J6 | 602º/秒 | |
| 容许扭矩 | J4 | 24.6N.m |
| J5 | 24.6N.m | |
| J6 | 9.8N.m | |
| 惯性矩 | J4 | 0.63公斤·平方米 |
| J5 | 0.63公斤·平方米 | |
| J6 | 0.1公斤·平方米 | |
| 机器人体重 | 275kg | |
| 功率容量 | 4.2kVA | |
| 箱体尺寸 | 580 *600 * 960mm | |
| 橱柜重量 | 130kg | |
| 来源 | 三相四线 | |
| 安装形式 | 地面、天花板 | |
| 应用领域 | 焊接、喷漆、装卸、搬运、分拣、组装等。 | |