
触及是一系列姿势,而非距离。
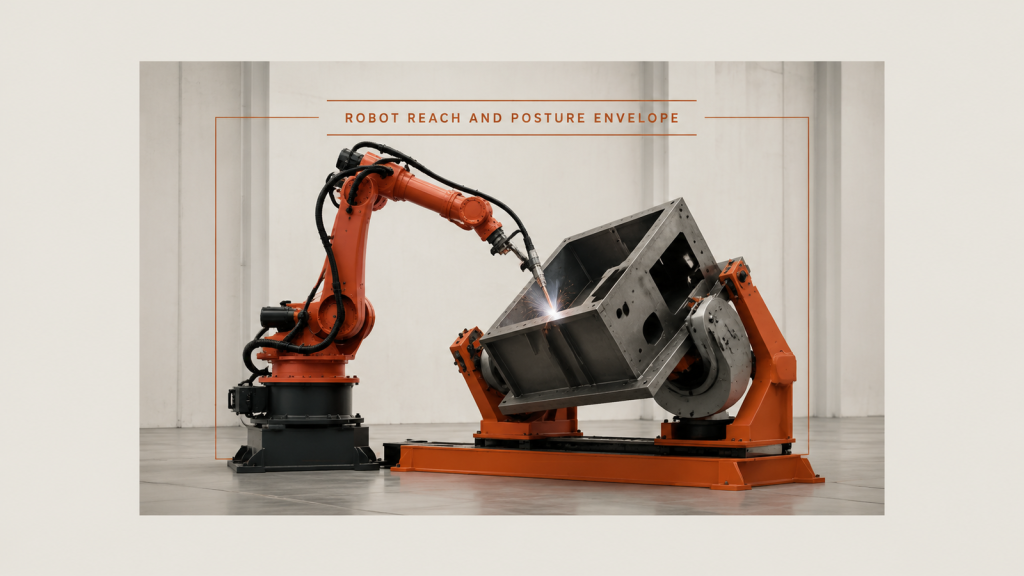
机器人触及范围和姿态范围:触及范围由姿态决定,姿态会沿着一条接缝变化,然后从下一条接缝重新开始,而不是由单一距离决定。
冷弯后,零件需要重新定位。
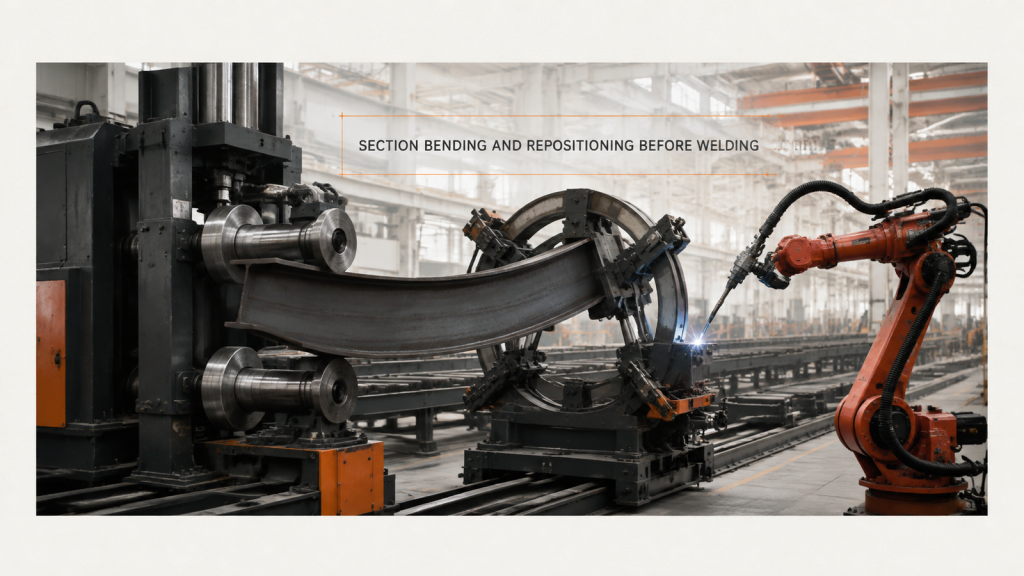
冷弯会使截面的定位面发生弯曲,因此截面弯曲和重新定位意味着在焊接任何接缝之前再次夹紧拱形结构。
罐体结构:转动焊缝或移动焊炬
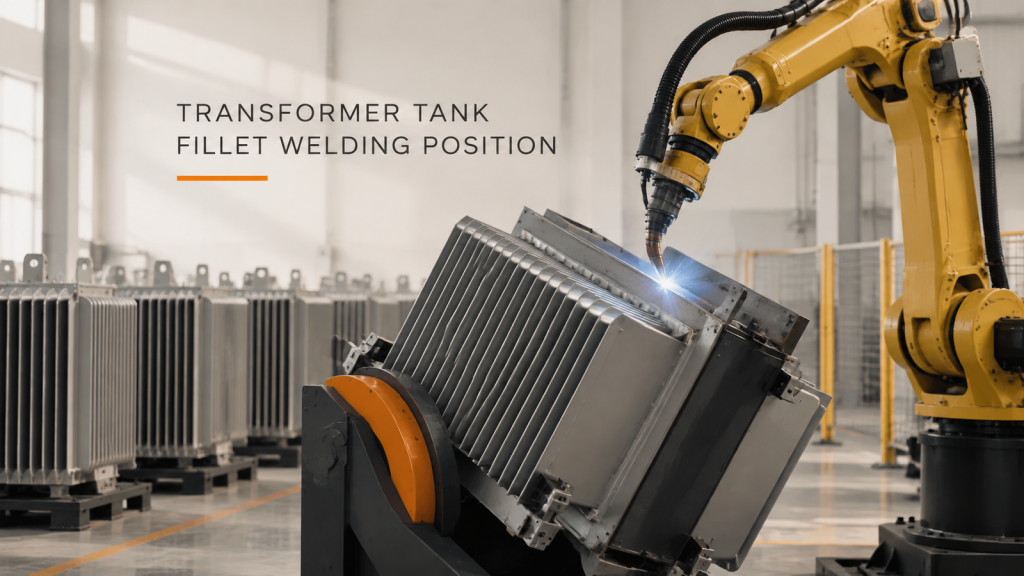
储罐组件包含两类接缝:长接缝会带来热输入问题,加强筋圆角会带来检修困难问题。这两种接缝的处理方法并不相同。
导轨、定位器或两者兼备:大型结构焊接
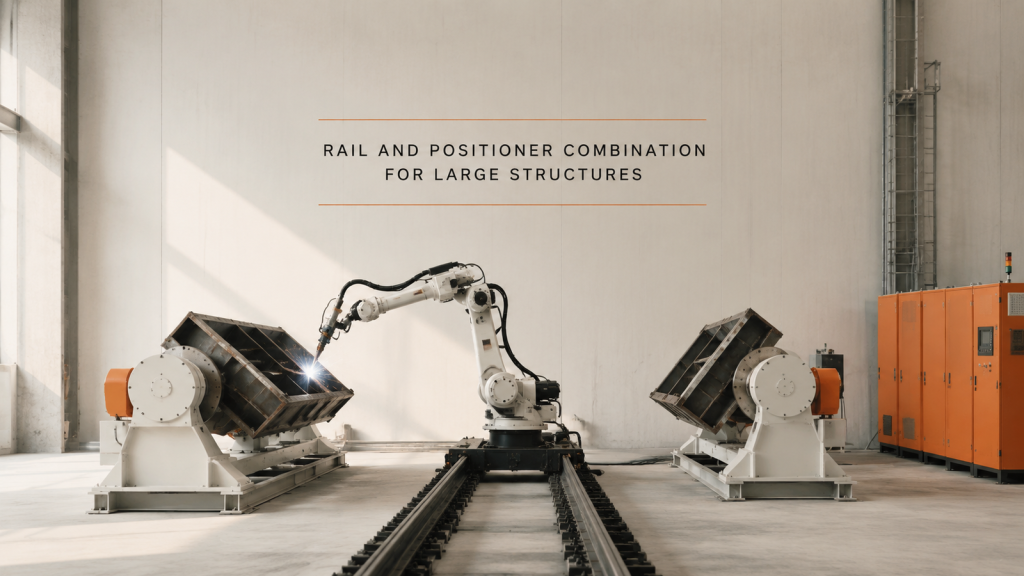
轨道决定延伸距离,定位器决定姿态。大型结构需要哪种设备,首先要看接缝清单,而不是设备目录。
相交管接头:装配决定焊接方式
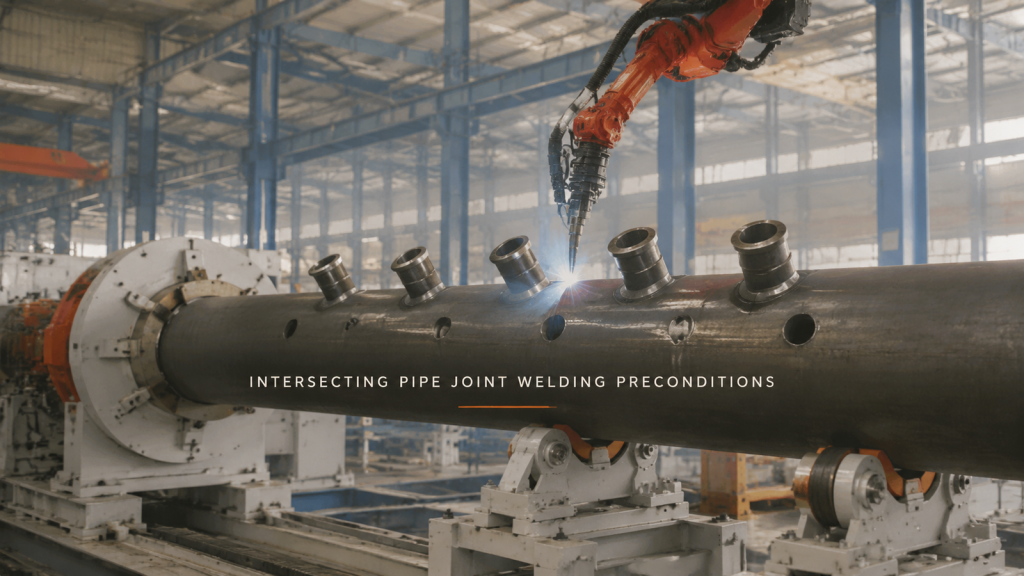
在支管与集管的连接处,限制因素很少是焊缝长度。孔的位置、坡口和装配间隙决定了焊缝能否一次焊接完成。
无教学焊接:它的适用场景
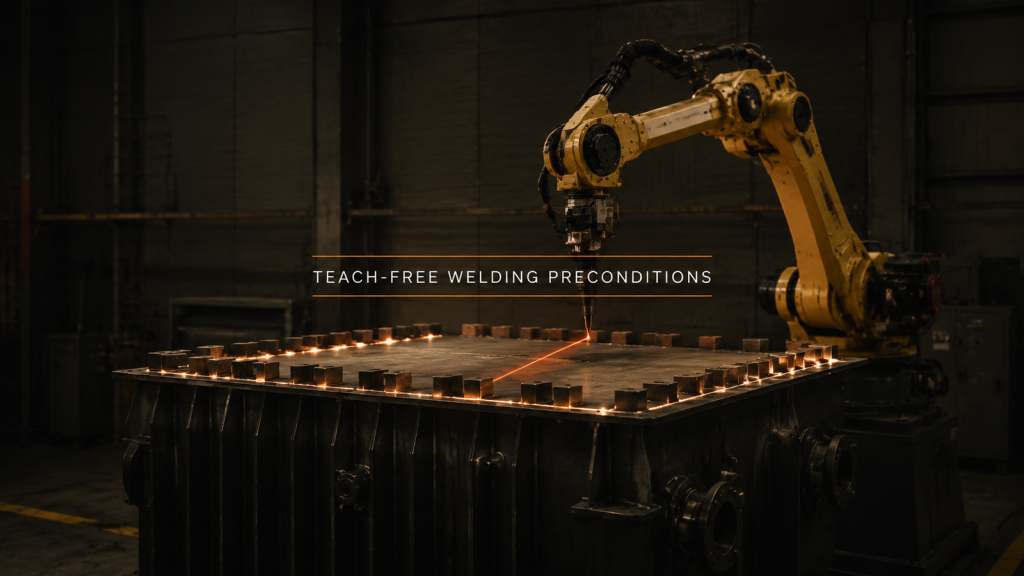
免示教焊接技术取消了示教步骤,但保留了定位步骤。它适用于焊缝规则且扫描能够检测到偏差的情况。
焊接烟尘和电弧光:零件决定一切
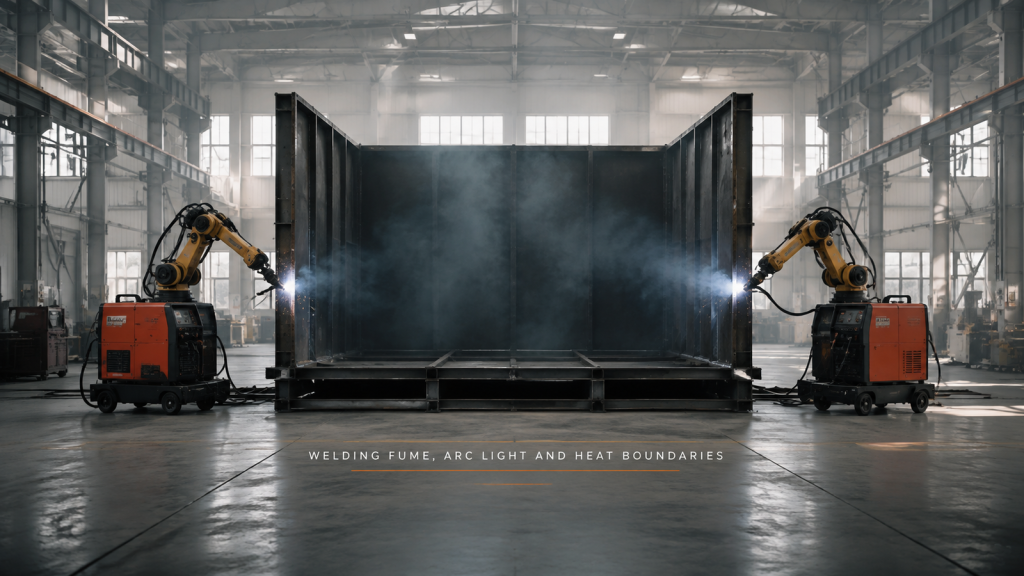
烟雾是否会从焊缝中逸出,取决于工件的封闭程度,而防护措施取决于人们行走的方向,而不是机器的占地面积。
现场机器人焊接:地板、挡块、电缆
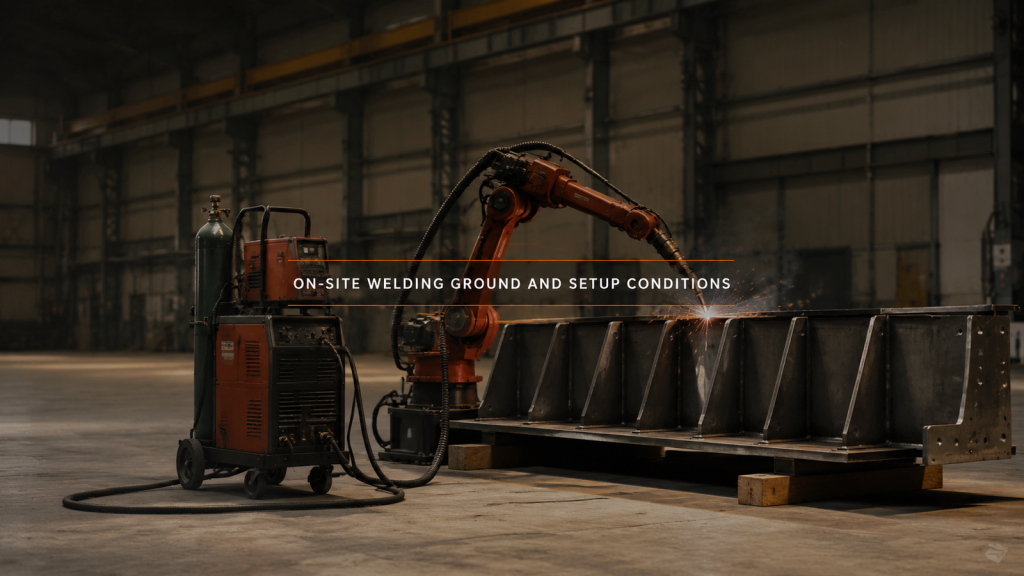
当零件无法吊起时,焊接装置会驶向它,地板、挡块和拖曳电缆就成了安装装置。
专用焊接机还是焊接机器人:产品定型了吗?
专用焊接机与机器人焊接机的选择取决于产品的稳定性:每种方案能买到什么,以及变更成本是多少。
风扇制造自动化改造:首先考虑限制因素
风扇制造自动化改造面临的是一条生产线,而不是一个工位。在选择任何机器人之前,请列出所有限制条件。
预制自动化:交付成本
在预制自动化中,轧制、成型和焊接各自都能很好地实现自动化。决定最终产量的是它们之间的衔接。
机器人切割头:路径、姿态和边缘
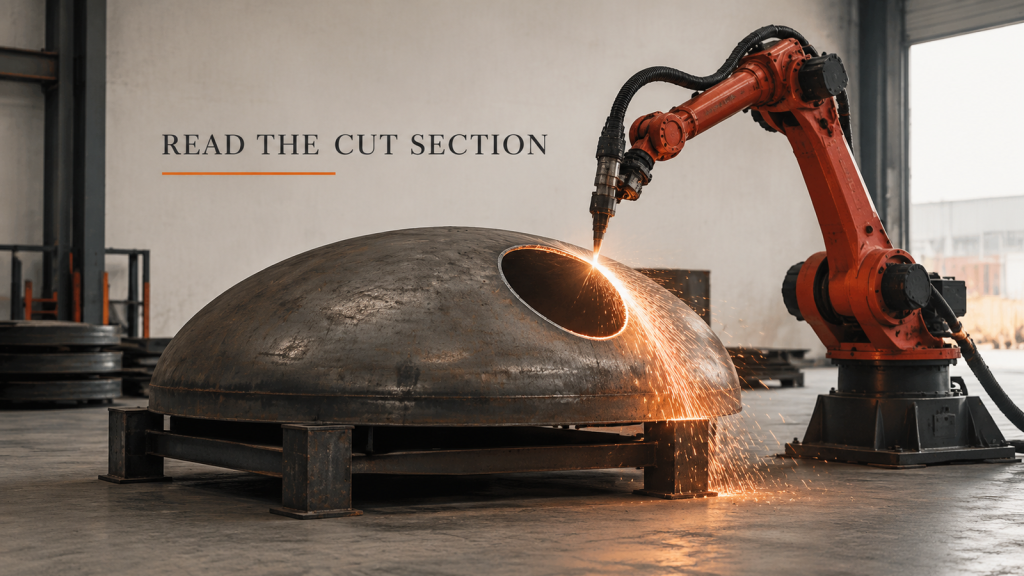
机器人切割头在曲面上切割出一条闭合路径。首先要规划好路径和切割炬姿态,然后判断切割边缘。