
机器人有效载荷:为什么机械臂必不可少
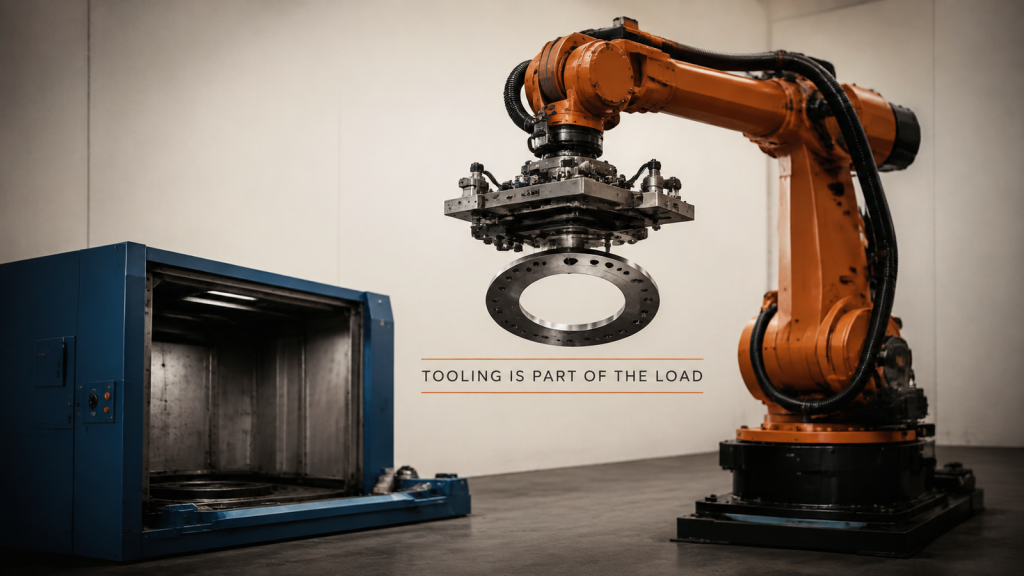
机器人有效载荷必须同时覆盖工具和零件,且腕部法兰与质心之间的实际距离必须等于有效载荷。
焊缝验收:外观可见,但未达到熔透标准
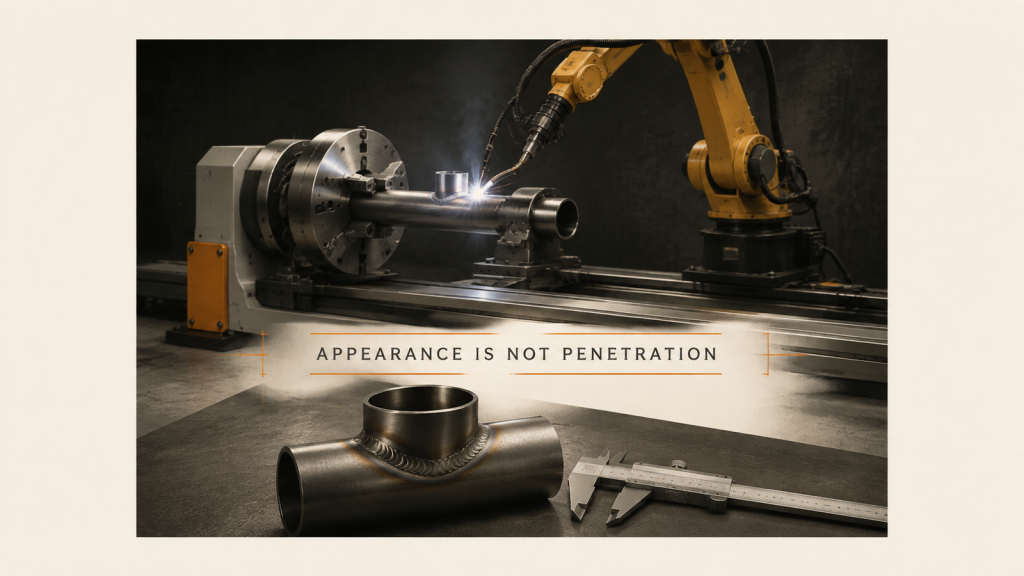
当外观和熔深被写成一个条款时,焊接验收将不合格。应将生产线旁检查与工艺测试分开。
协作机器人触及点:兼具抓取和装配功能
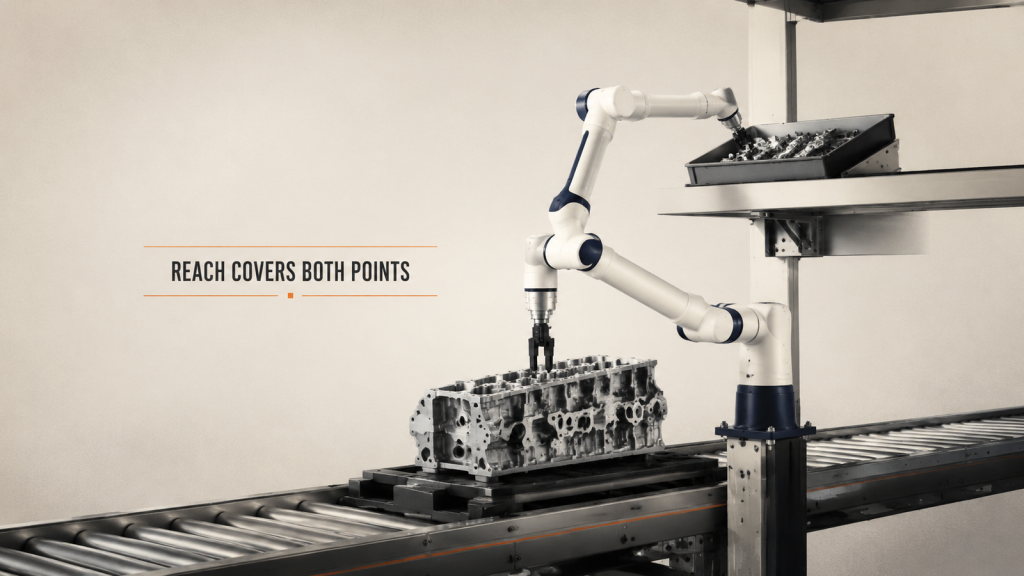
协作机器人的工作范围并非一条直线距离。每个工作点、工具长度、姿态裕度和人员间隙都应纳入同一检测范围。
移动焊接:大型零件的作业位置规划
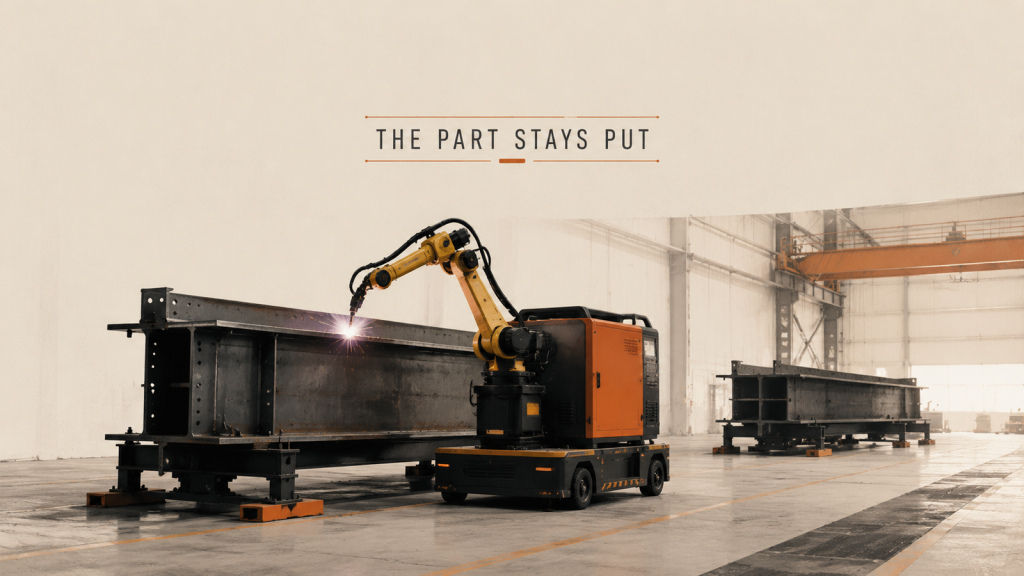
当零件过大无法吊装时,移动式焊接设备便可移动。停放位置和基准恢复成为规划单元。
机器照管:一台机器人服务多台机器
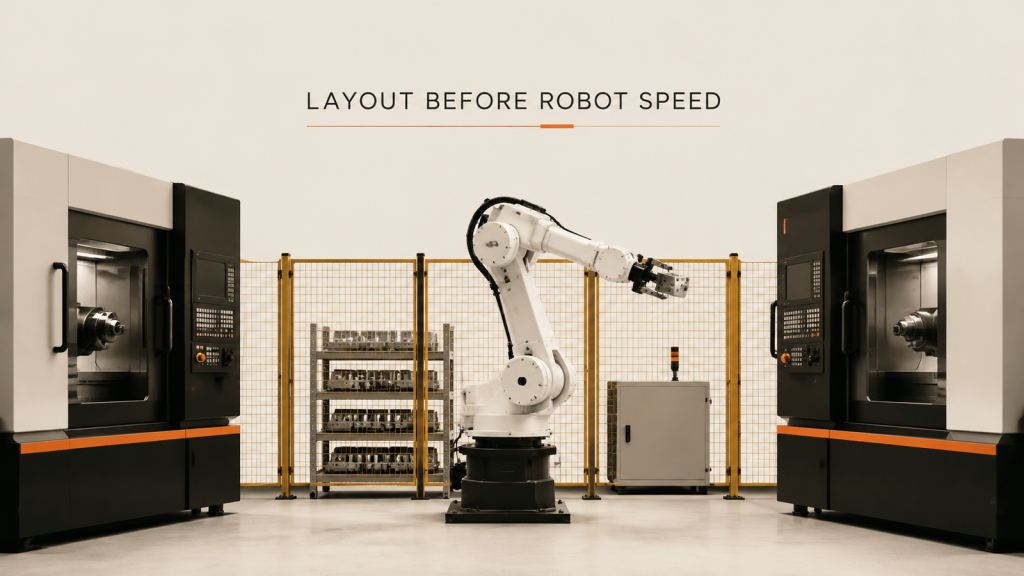
在单机器人操作多台机器的情况下,机械臂的速度远比机器的伸展范围、等待时间和围栏通道更能决定操作结果。
薄板焊接:变形始于夹紧阶段
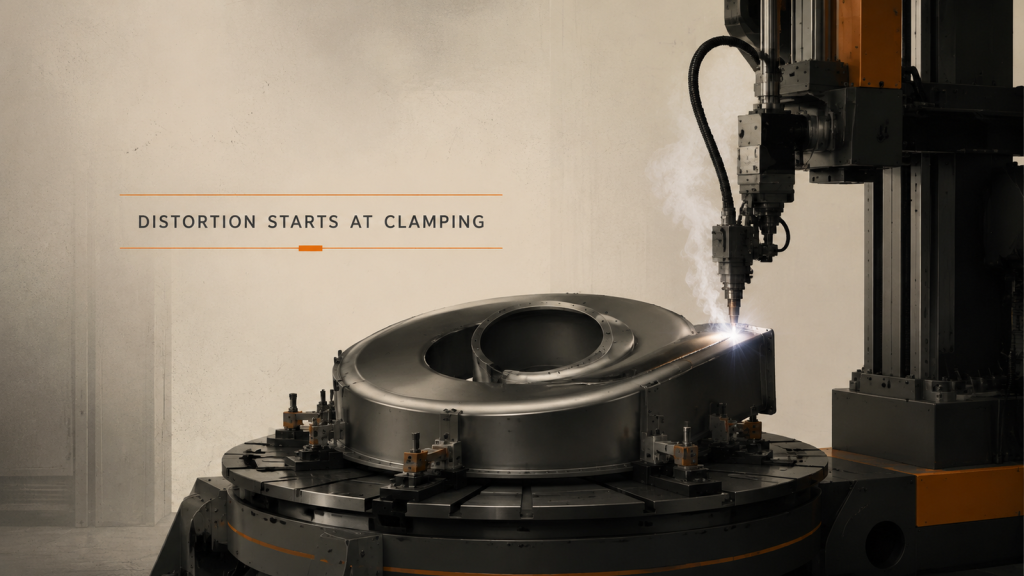
在薄板焊接中,变形造成的返工比焊接缺陷更多。夹具位置和焊接顺序决定了最终形状。
中厚板多道焊接:先开槽
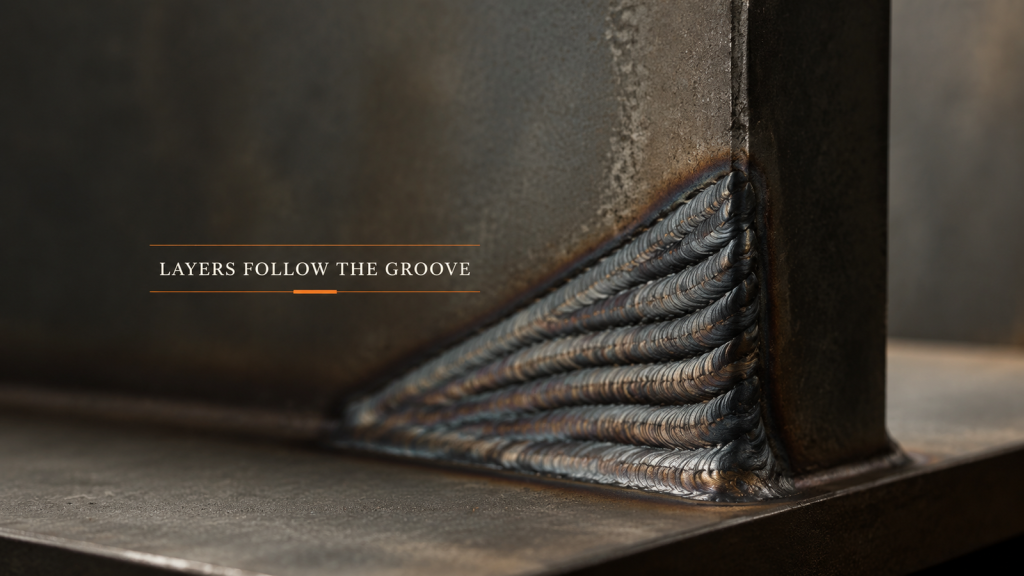
在多道焊接中,焊缝决定了横截面,横截面决定了焊接道数。应先规划焊层,再确定参数。
机器人焊接单元由六个部分组成,而非一个部分。
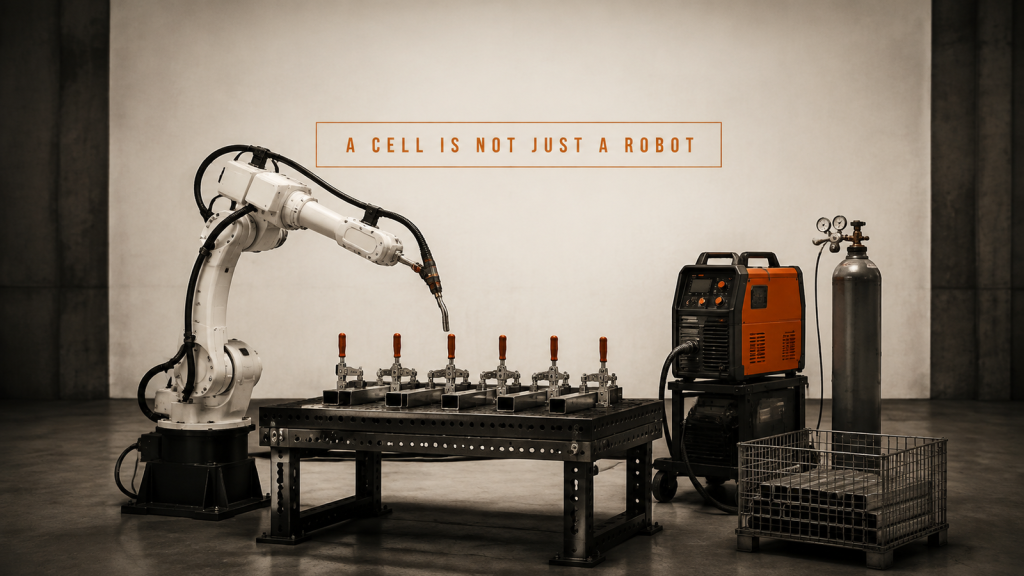
一个机器人焊接单元由六个部分组成,在一个循环时间内协同工作。这六个部分分别是:机器人和焊枪、夹具和夹钳、电源、气体、装载装置和流量控制。
薄板焊接:装配间隙还是工艺参数?
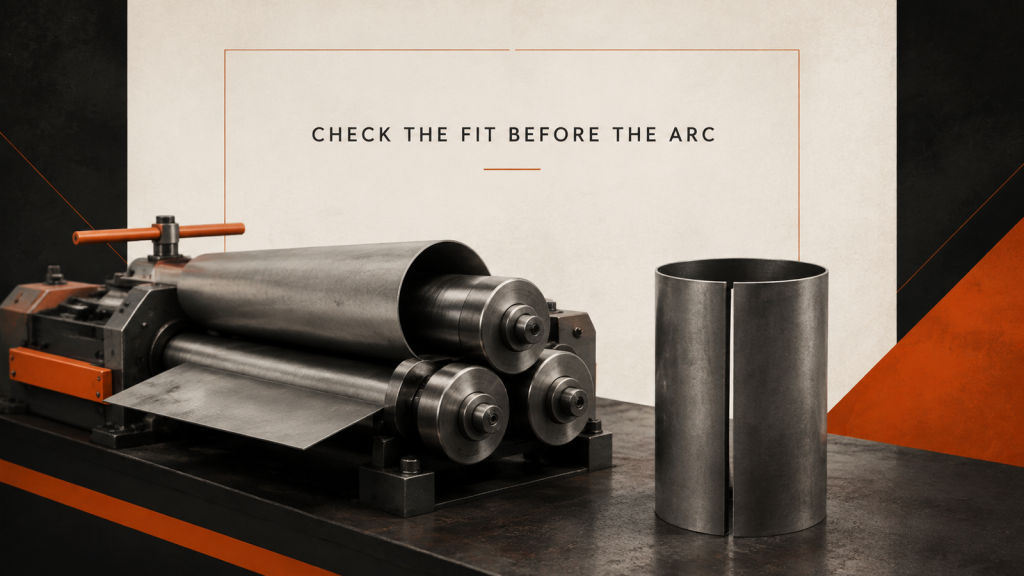
从毛坯和成型步骤开始,将薄板焊接生产线上的装配间隙与工艺参数分开。
移动焊接平台:每站都是新的设置
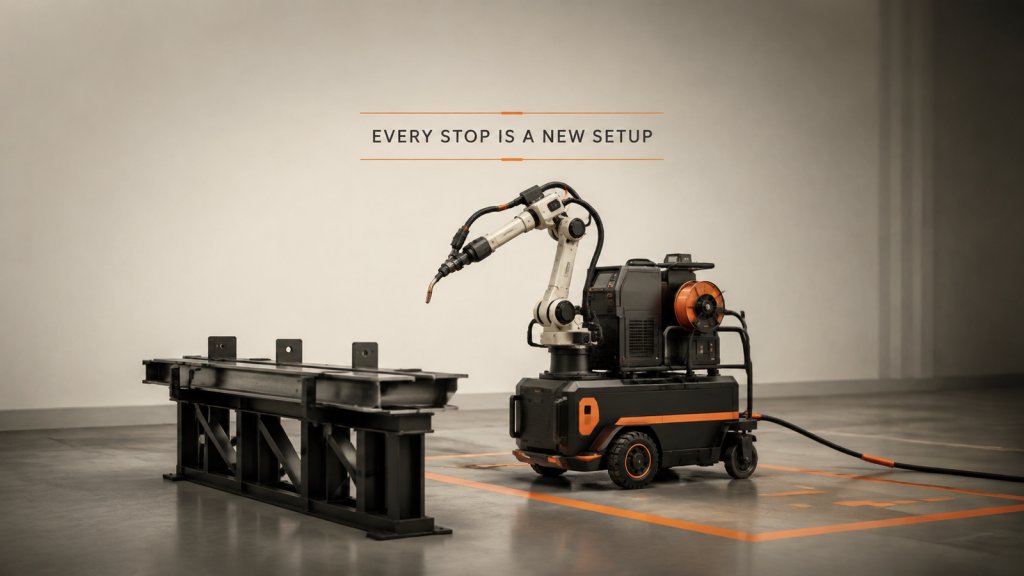
移动式焊接平台每次停靠位置都需要重新确定工件的位置。现场条件决定了重复性。
机器上下料循环时间并非机器人速度
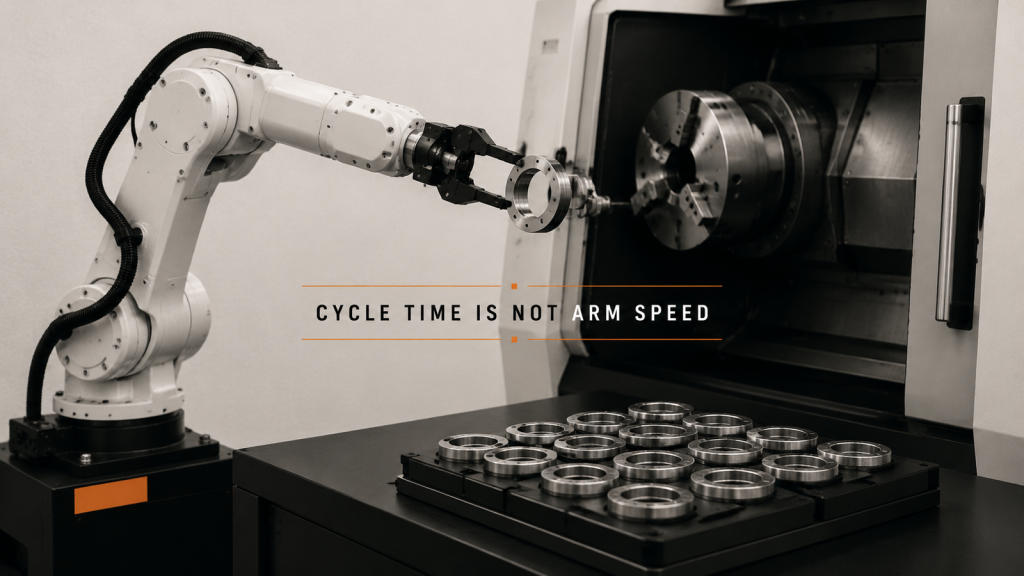
机器上下料循环时间由机器加工、交接顺序和零件准备决定,而不是由机器人手臂速度决定。
暖通空调风管制造:从成型步骤开始
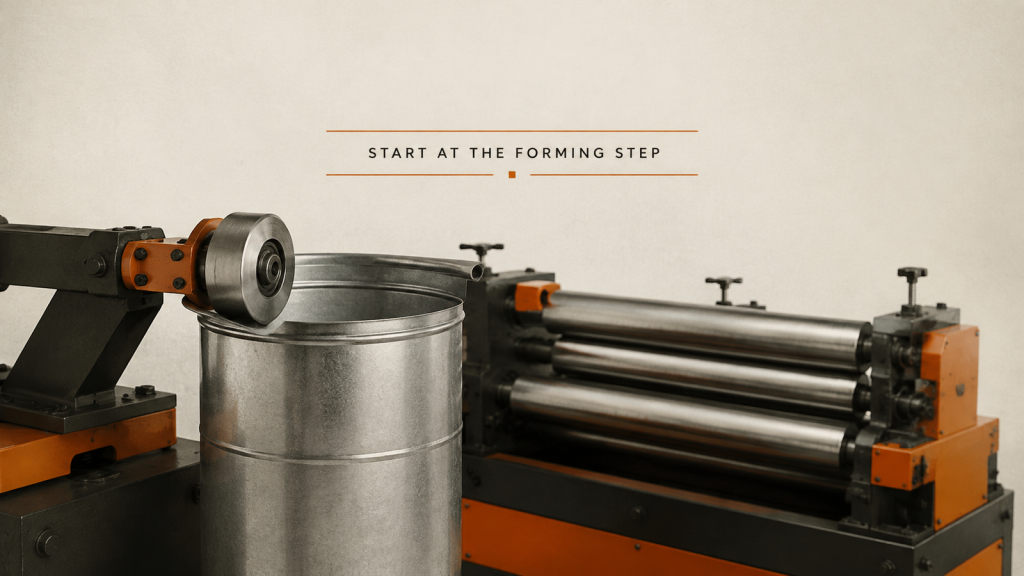
在实现 HVAC 风管制造自动化之前,需要绘制滚压、端部成型和换型图,因为成型决定了圆度、装配和线条节奏。