
轻型码垛:将协作机器人连接到包装线
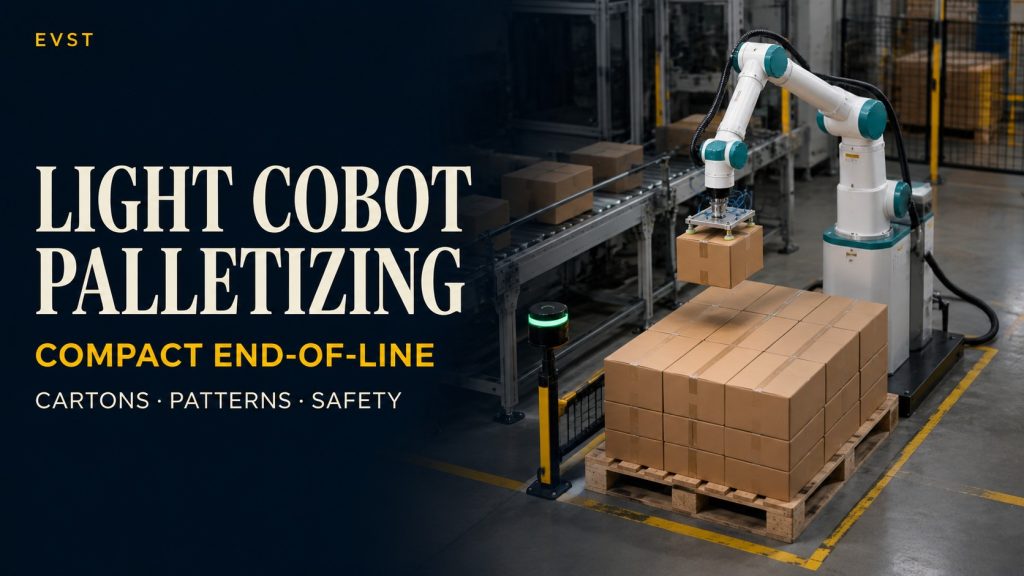
了解 EVST 如何通过箱子格式、托盘模式、高度、工人路径和生产线末端限制来评估轻型托盘单元。
Delta机器人分拣:如何升级小零件拣选
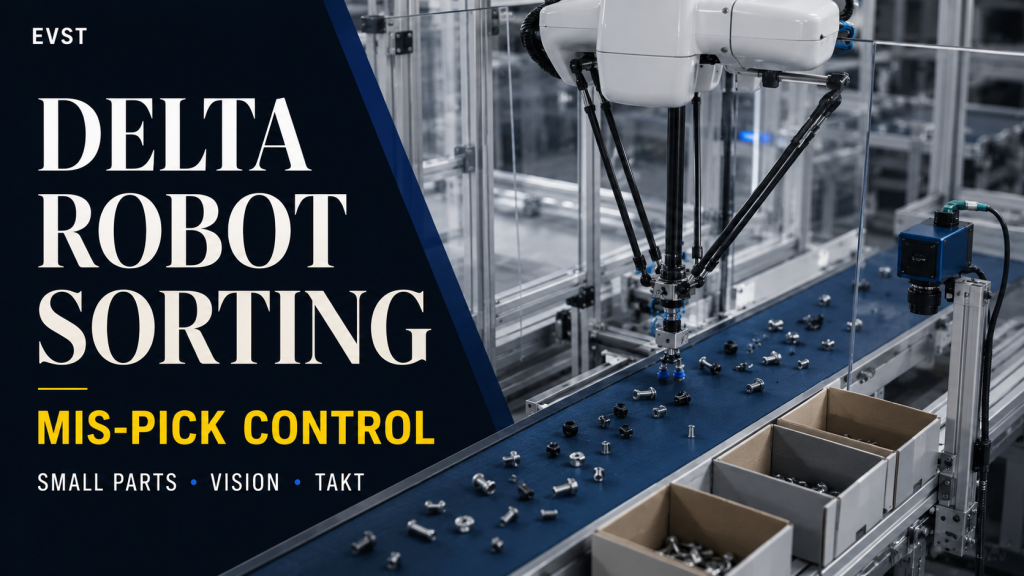
了解 EVST 如何通过方向、节拍、夹爪接触、误取控制和下游交接来评估 delta 机器人分拣单元。
小零件包装和码垛自动化:减少人工搬运
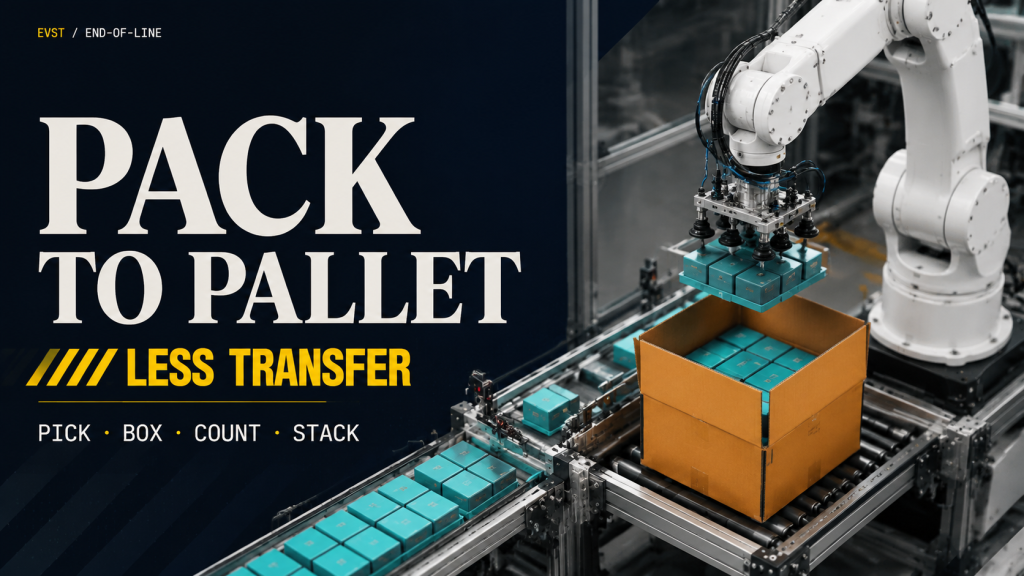
机器人单元如何连接进料识别、拣选、托盘装载、装箱、堆叠、缓冲、箱子尺寸转换和计数防错等功能,以用于小型零件包装线。
小型零件装配自动化:稳定无损的取放
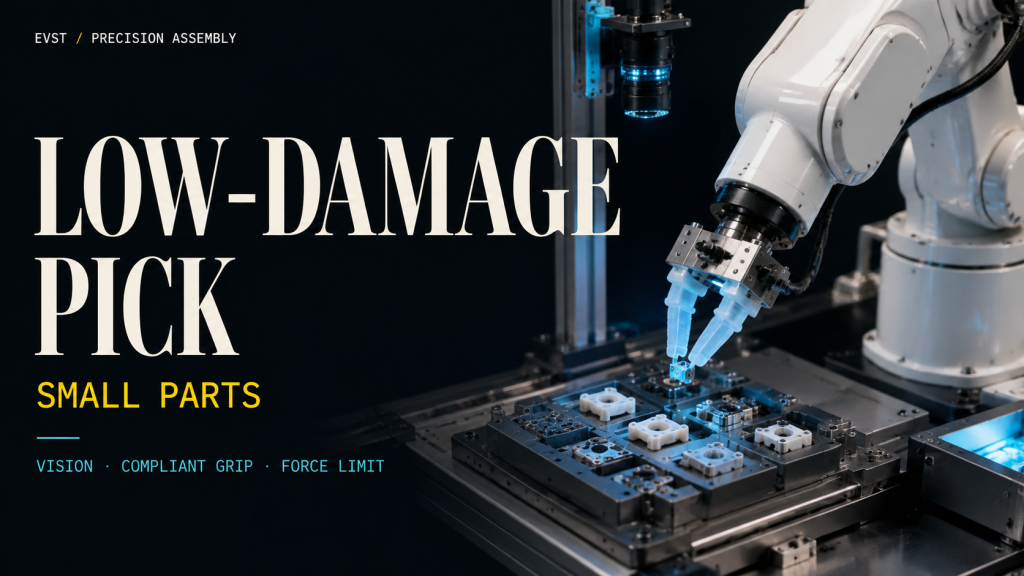
如何围绕柔性抓取、视觉定位、力限制、夹具基准、低损伤搬运和稳定节拍时间设计小型零件装配机器人单元。
PCB机器人焊接:如何控制焊点一致性
一本关于PCB机器人焊接的实用指南,涵盖焊锡输送、烙铁角度、停留时间、夹具重复性、工艺窗口和检验。
家具搬运和打磨机器人:如何控制不规则表面
家具搬运和打磨机器人单元如何处理不规则形状、弯曲路径、接触压力、磨料寿命、粉尘隔离和换型。
3C电子自动化生产线:如何将搬运、组装、标记和检测环节连接起来
一本实用的指南,用于设计连接小零件处理、组装、标记、视觉检测、不合格品处理和可追溯性的 3C 电子自动化生产线。
曲轴毛坯自动装载:无需费力抬升即可完成重型机械搬运
自动化曲轴毛坯装载:无需费力搬运即可完成重型机床操作 作者:EVST 编辑团队 — 机器人机床操作和动力总成自动化单元。上次更新时间:2026 年 6 月 22 日。首先回答:曲轴毛坯是沉重且沾满油污的锻件,操作员需要一箱一箱地将其搬运到机床上——速度慢,对背部负担大,而且每次只能由一人操作 […]
无示教机器人焊接:如何在无需逐点示教的情况下焊接大型小批量零件
无需示教的机器人焊接:无需逐点示教即可焊接大型小批量结构件 作者:EVST 编辑团队 — 机器人焊接单元和大型结构自动化。最后更新:2026 年 6 月 22 日。首先回答:大型小批量结构件难以进行机器人焊接,因为焊工必须为每个新工件逐点示教焊接路径——速度慢,而且 […]
混合模型装配线:视觉定位 + 条形码模型识别 + 灵活换型
如何构建电子外壳和家电零部件的混合型号装配线?EVST 编辑团队撰写——机器人装配单元和柔性电子自动化。最后更新:2026 年 6 月 18 日。首先回答:电子外壳和家电零部件有数十种型号,如果全部采用人工方式在同一条生产线上装配,则容易出现型号错误,而且……
如何构建用于电驱动和精密模块的柔性装配单元:转盘 + 协作机器人
如何构建用于电驱动和精密模块的柔性装配单元?EVST 编辑团队撰稿——协作机器人单元和柔性装配自动化。最后更新:2026 年 6 月 18 日。首先解答:电驱动和精密模块的多步骤装配——紧固、零件装配、拆卸,一个接一个——无法通过人工操作来缩短周期时间,而且良率波动较大,[…]
具备视觉防错功能的机器人制冷剂充注:如何构建生产线
EVST 编辑团队撰写的《机器人制冷剂充注和压缩机油加注:正确操作指南》——机器人加注单元和视觉防错技术在装配线上的应用。最后更新:2026 年 6 月 18 日。首先解答:人工充注制冷剂和加注压缩机油容易出现偏差——几克的误差、错误的型号,或者漏加一次,都会影响设备的性能和产量 […]