
协作机器人PCBA元件装载:拾取、放置和压入配合一致性
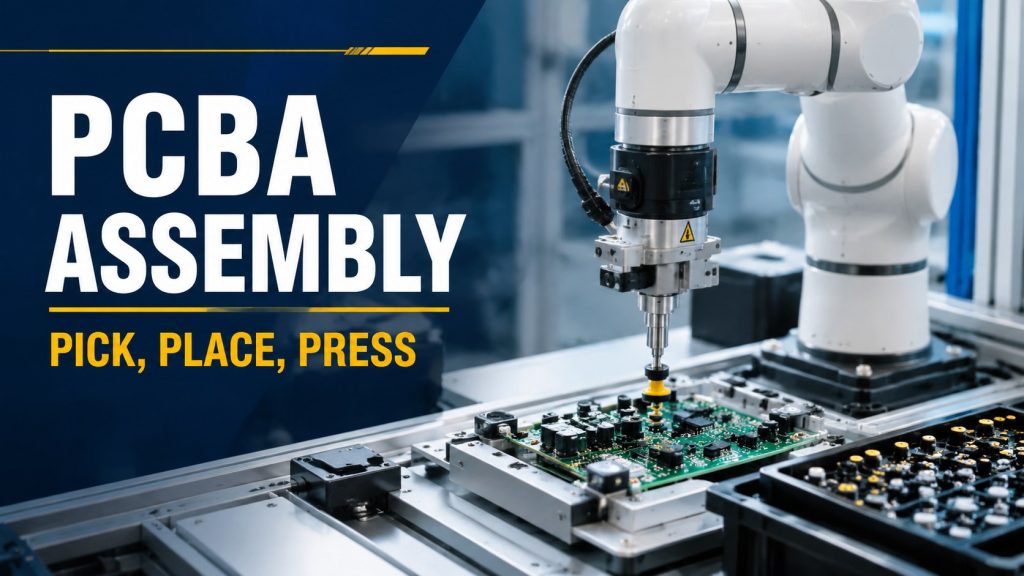
围绕拾取稳定性、电路板基准、放置深度、检查、更换和回收来规划协作机器人 PCBA 组件装载工作站。
协作机器人螺丝拧紧工作站:速度调整前的夹具基准和扭矩控制
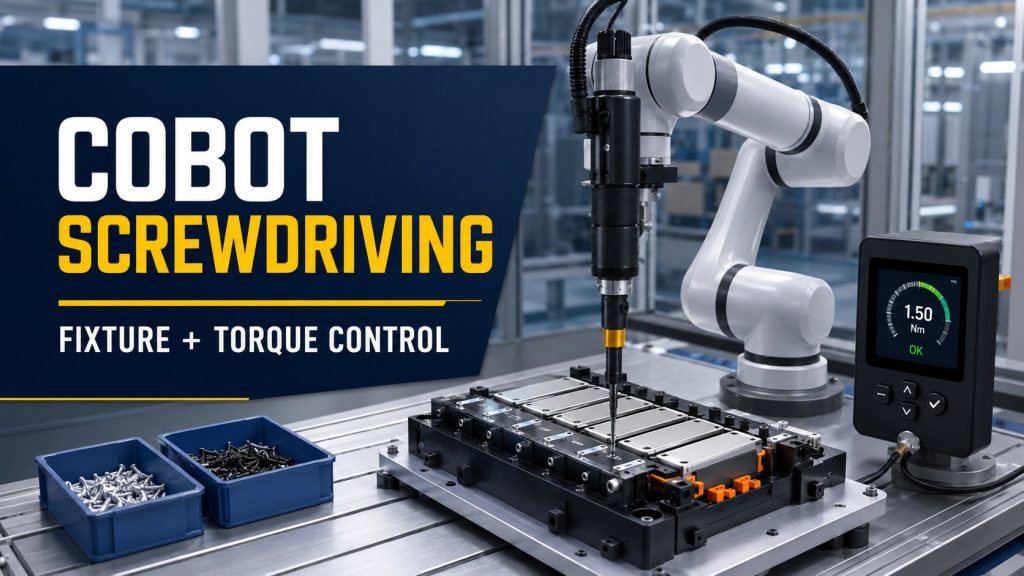
围绕夹具基准、螺丝送料、工具姿态、扭矩确认、换型和生产恢复来规划协作机器人螺丝拧紧工作站。
机器人抛光工具磨损管理实现稳定抛光效果
机器人抛光工具磨损管理指南,包括磨料寿命、接触压力、夹具基准、粉尘控制、取样和稳定的精加工单元。
机械臂结构:部件、关节及其协同工作方式
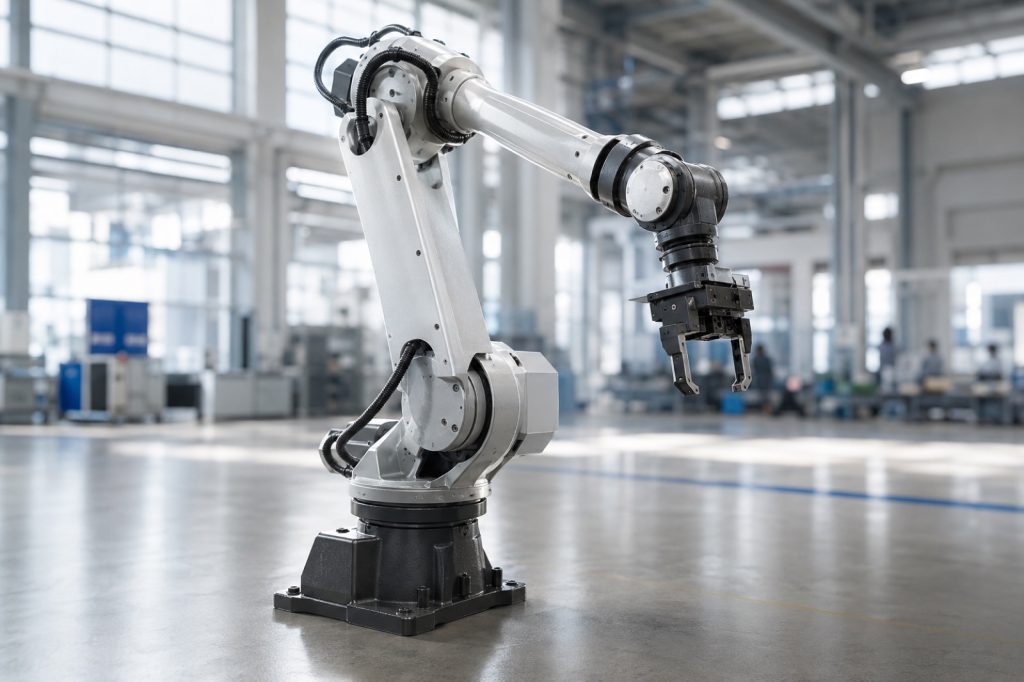
对机械臂结构进行全面分解:底座、连杆、关节、末端执行器、执行器、减速器、传感器和控制器详解。
机器人码垛单元:有效载荷、模式和节拍指南
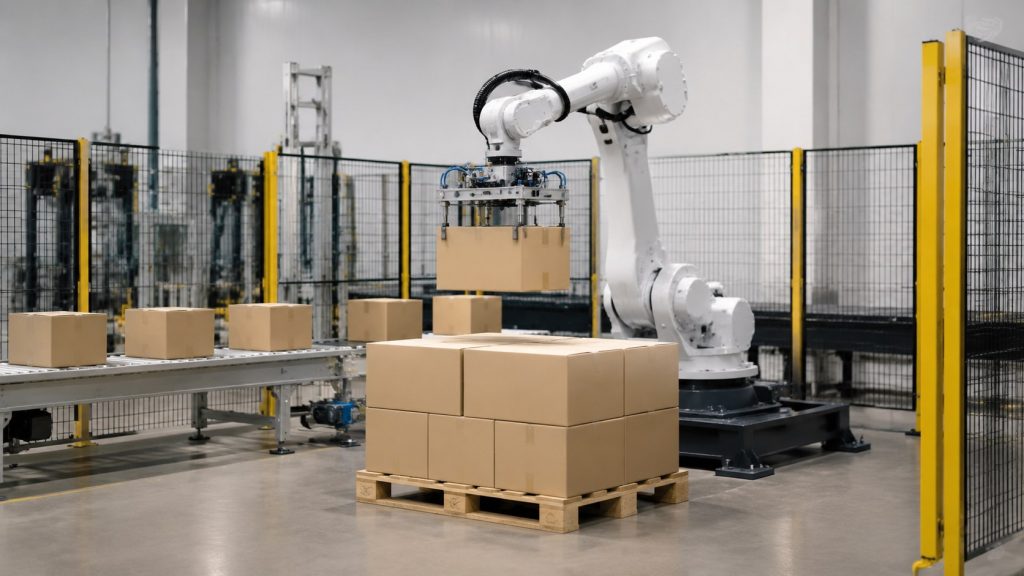
机器人码垛单元导向装置,用于有效载荷、纸箱姿态、夹爪设计、层模式、缓冲距离和安全的生产线末端搬运。
机器人研磨工作站:力、夹具和除尘装置
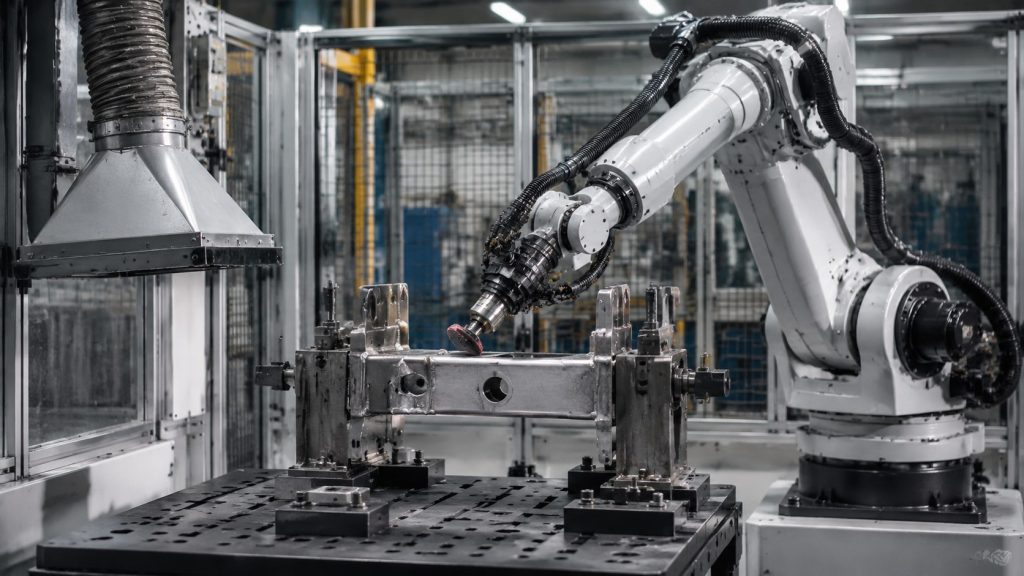
机器人研磨工作站指南,用于控制力、夹具重复性、磨料寿命、粉尘处理和稳定的精加工质量。
协作机器人数控加工单元的上下料:如何减少人工装卸和等待时间
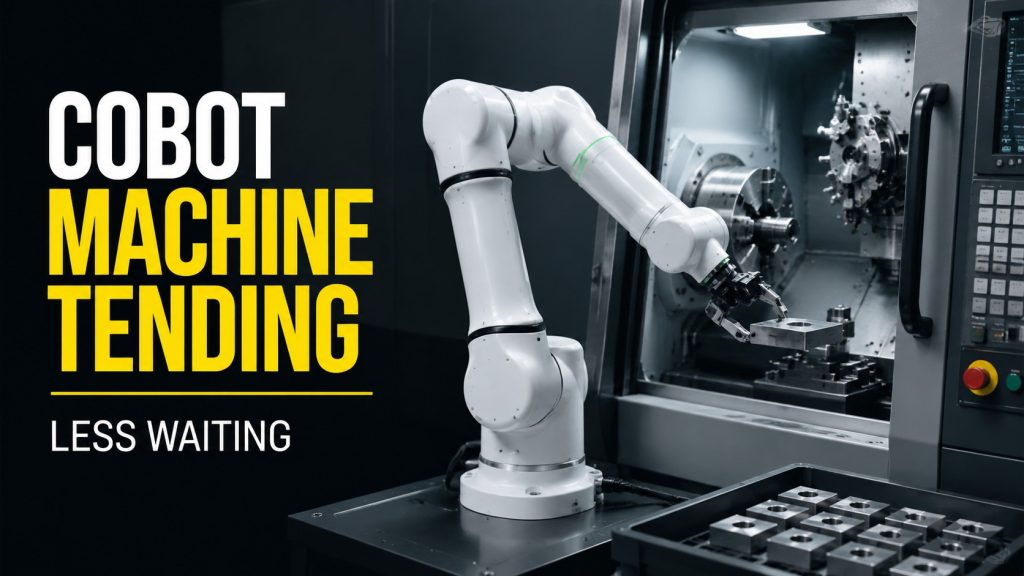
如何在数控单元中使用协作机器人上下料来减少人工装载、等待和操作员行走时间,而不夸大周期节省,这是一份实用指南。
轻型码垛:将协作机器人连接到包装线
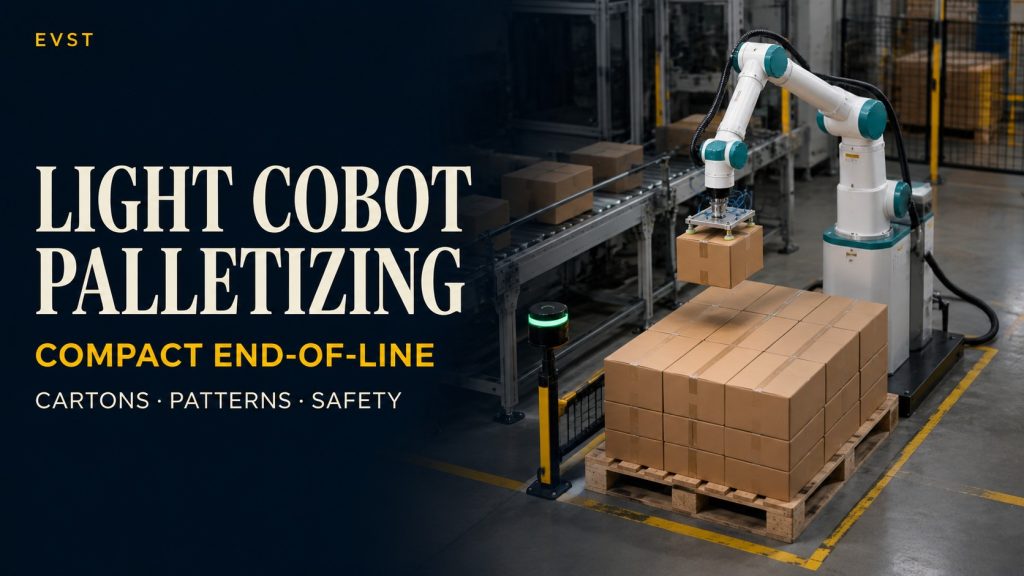
了解 EVST 如何通过箱子格式、托盘模式、高度、工人路径和生产线末端限制来评估轻型托盘单元。
Delta机器人分拣:如何升级小零件拣选
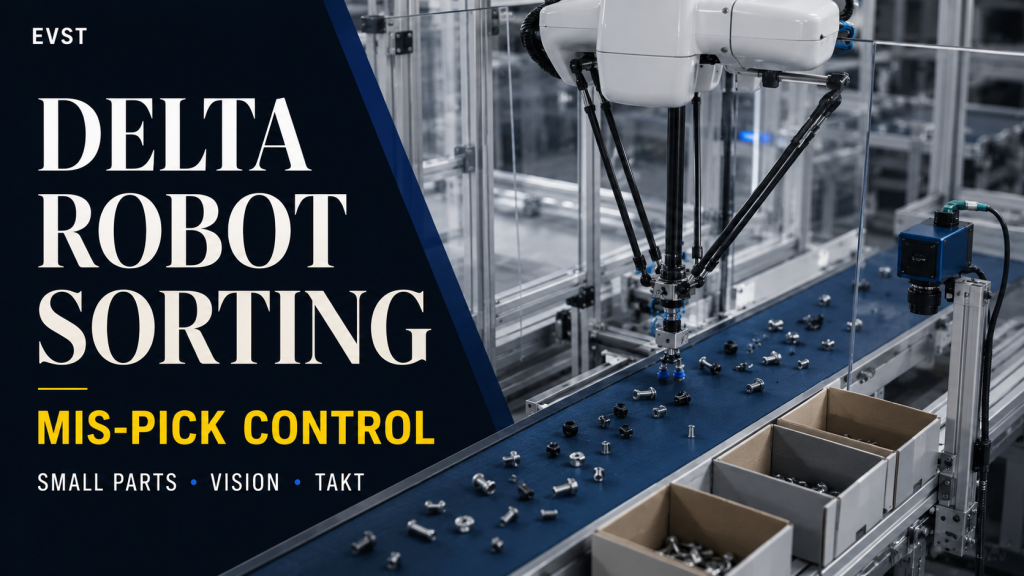
了解 EVST 如何通过方向、节拍、夹爪接触、误取控制和下游交接来评估 delta 机器人分拣单元。
小零件包装和码垛自动化:减少人工搬运
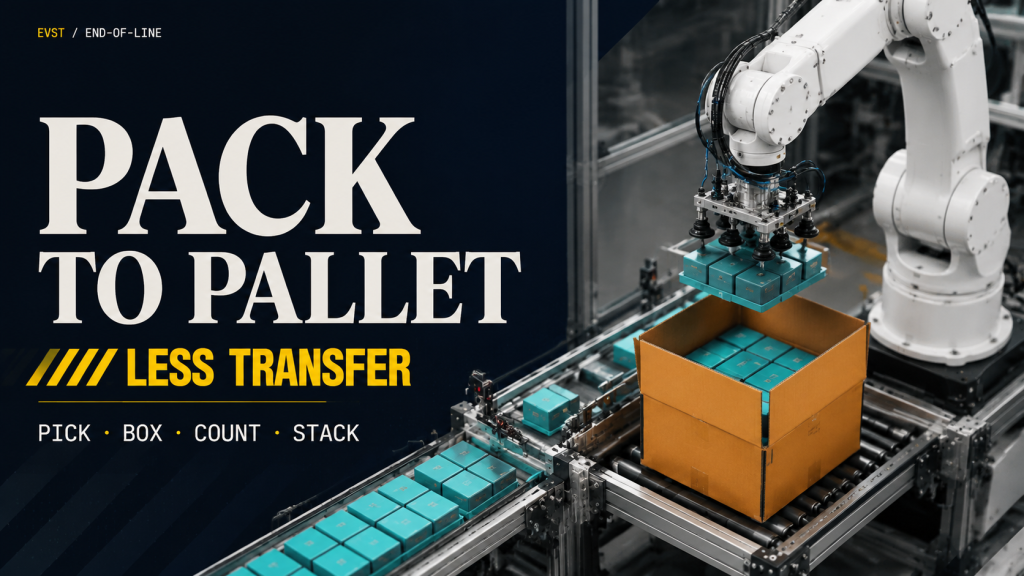
机器人单元如何连接进料识别、拣选、托盘装载、装箱、堆叠、缓冲、箱子尺寸转换和计数防错等功能,以用于小型零件包装线。
小型零件装配自动化:稳定无损的取放
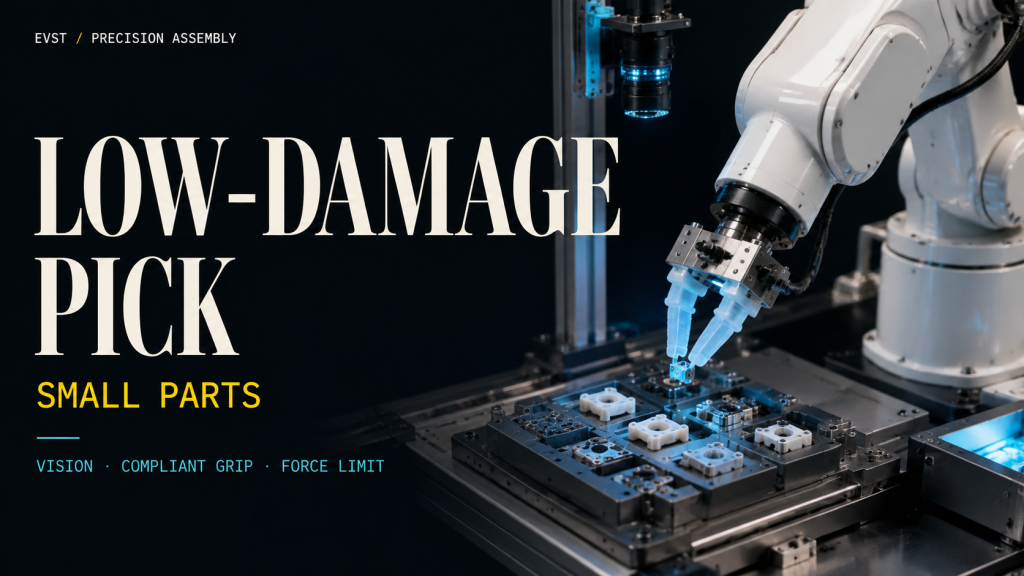
如何围绕柔性抓取、视觉定位、力限制、夹具基准、低损伤搬运和稳定节拍时间设计小型零件装配机器人单元。
PCB机器人焊接:如何控制焊点一致性
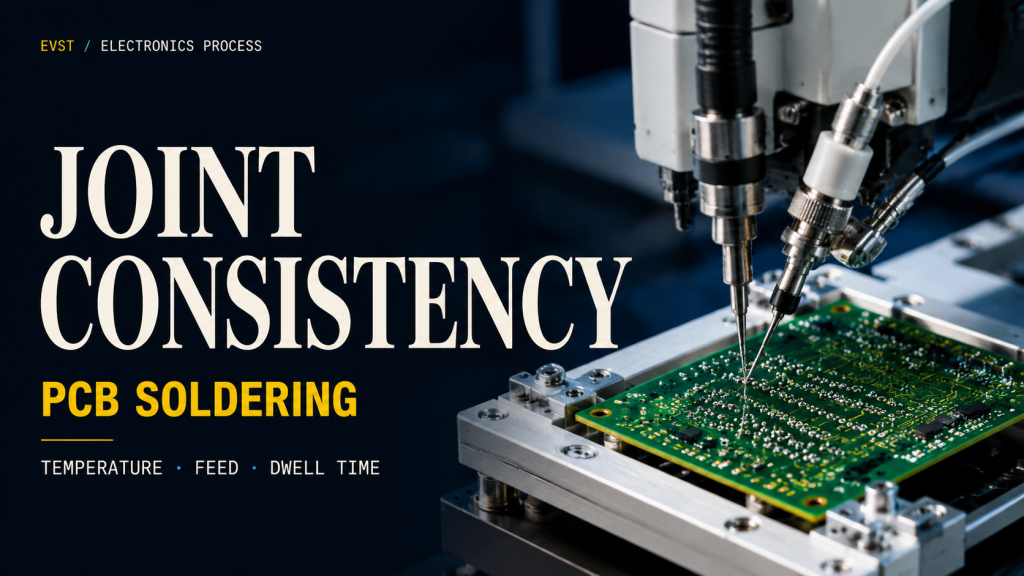
一本关于PCB机器人焊接的实用指南,涵盖焊锡输送、烙铁角度、停留时间、夹具重复性、工艺窗口和检验。