薄板焊接:变形始于夹紧阶段
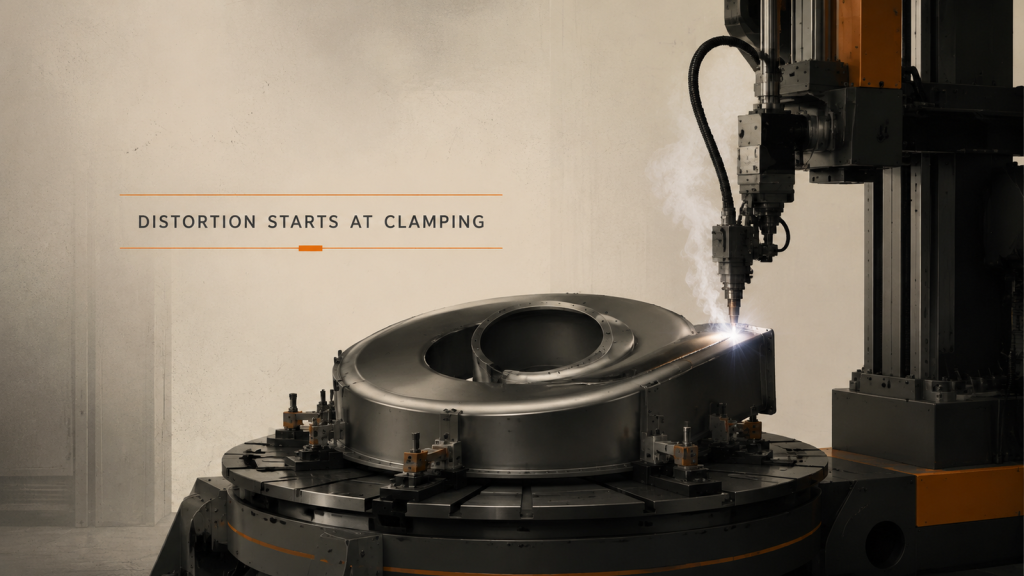
在薄板焊接中,变形造成的返工比焊接缺陷更多。夹具位置和焊接顺序决定了最终形状。
中厚板多道焊接:先开槽
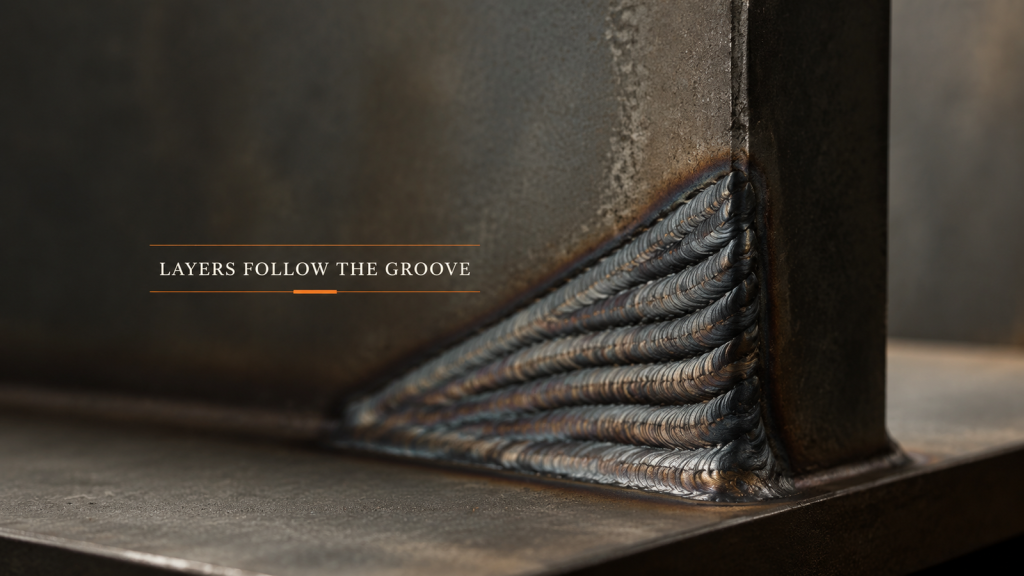
在多道焊接中,焊缝决定了横截面,横截面决定了焊接道数。应先规划焊层,再确定参数。
机器人焊接单元由六个部分组成,而非一个部分。
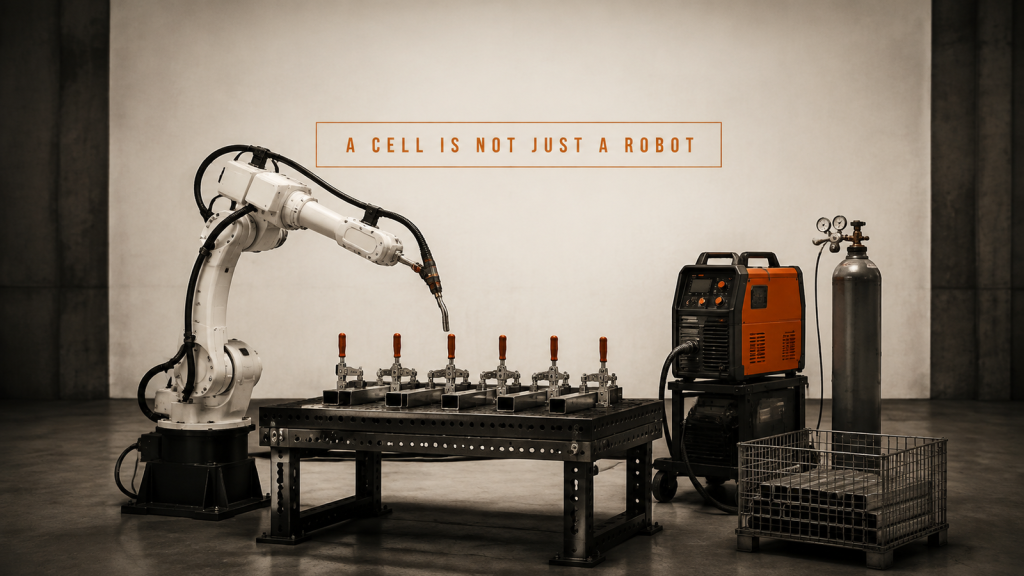
一个机器人焊接单元由六个部分组成,在一个循环时间内协同工作。这六个部分分别是:机器人和焊枪、夹具和夹钳、电源、气体、装载装置和流量控制。

在薄板焊接中,变形造成的返工比焊接缺陷更多。夹具位置和焊接顺序决定了最终形状。
在多道焊接中,焊缝决定了横截面,横截面决定了焊接道数。应先规划焊层,再确定参数。
一个机器人焊接单元由六个部分组成,在一个循环时间内协同工作。这六个部分分别是:机器人和焊枪、夹具和夹钳、电源、气体、装载装置和流量控制。