
Що таке промисловий робот?
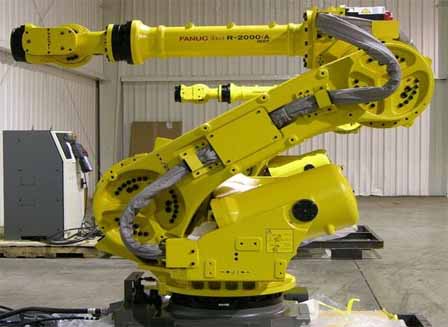
Промисловий робот — це програмований, автоматично керований, багатоцільовий маніпулятор з трьома або більше осями, який використовується у виробництві для зварювання, обробки, складання, палетування та фарбування деталей замість повторюваної ручної праці. На відміну від фіксованої автоматизації, ту саму руку робота можна перепрограмувати для нового завдання без зміни апаратного забезпечення, тому промислові роботи є основою сучасних заводів. Сім моделей, наведених нижче, є одними з найбільш широко розповсюджених типів, але вибір правильної залежить від корисного навантаження, охоплення та вашого процесу — див. наш огляд провідні виробники промислових роботів і наші довідник з вартості роботизованої руки перед покупкою.
Джерело: Pinterest
Промислові роботи це автоматизовані машини, які використовуються у виробничих галузях замість людей. Вони швидші, точніші та можуть працювати днями. Ці якості є причиною їх поступового зростання у світі виробництва. Промислові роботи можна розділити на 7 основних категорій, розглянутих нижче.
Шарнірні роботи
Джерело: Pinterest
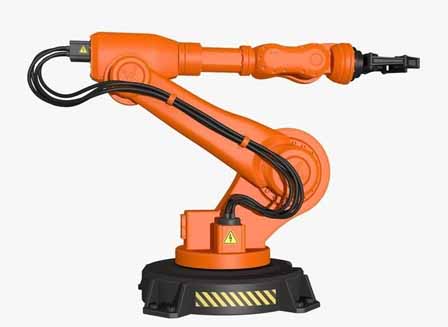
Шарнірні роботи – це роботи, які найчастіше використовуються у виробництві, і вони характеризуються поворотними з’єднаннями, які називаються осями. Вони варіюються від простих 2-осьових з’єднань до складних з більш ніж 10-осі, які приводяться в дію двигунами. Найпоширенішими шарнірними роботами, яких зазвичай можна зустріти на фабриці, є a 6-осьовий робот.
Завдяки своїм осям шарнірні роботи є найбільш гнучкими і тому використовуються в ролях, які вимагають інтенсивної багатозадачної роботи. Ви знайдете їх у зварюванні, передачі деталей, складанні, підборі та розміщенні, пакуванні та завдання палетування.
Циліндричні роботи
Джерело: industrial-electronics.com
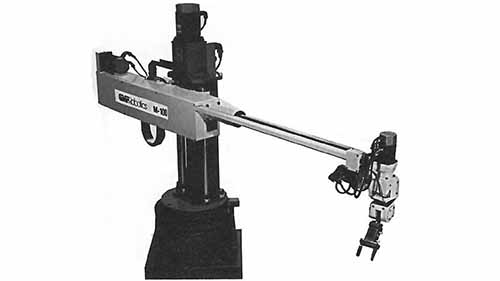
Це роботи, які мають один поворотний шарнір в основі та інший призматичний шарнір, який з’єднує ланки. Це поворотне з’єднання використовує обертальний рух вздовж осі з’єднання, оскільки призматичне з’єднання використовує лінійний рух. Але те, що дає їм назву циліндричні, це форма їх оболонки, яка має форму циліндра. Деякі з правил, які найкраще підходять для циліндричних роботів, включають роботизоване покриття та догляд за машиною.
Картезіанські роботи
Джерело: Pinterest
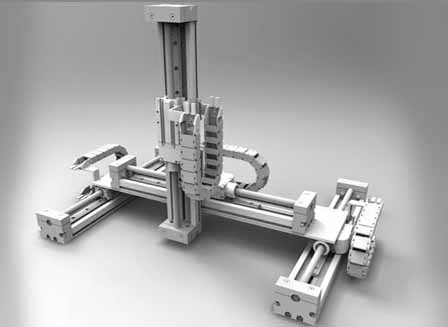
Як випливає з назви, декартові роботи працюють уздовж лінійної системи доріжок. Також відомі як Gantry robots, вони мають кубоподібну оболонку з трьома перпендикулярними осями X, Y і Z. Саме ці осі визначають кожен напрямок руху робота під час операцій. Декартові роботи найкраще підходять для виконання ролей підбору та розміщення, оскільки вони можуть долати дуже великі відстані, залежно від довжини лінійної галси. Більшість лінійних доріжок зазвичай знаходяться над головою, що також робить ці типи роботів найкращими для використання простору.
Роботи SCARA
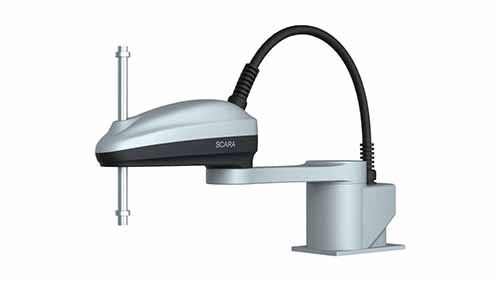
Роботи SCARA є одними з найдосконаліших промислових роботів. Вони найбільш відомі своєю швидкістю, тому їм дають складні ролі, як-от збирання складних частин автомобілів та інших автомобільних хитрощів. Вони мають циліндричну оболонку і можуть також працювати вздовж площини X, Y, Z у поєднанні з обертальним рухом. Інші функції, які можуть виконувати роботи SCARA, включають машинне завантаження, палетування та автоматичне пакування.
Спільні роботи
Джерело: Pinterest
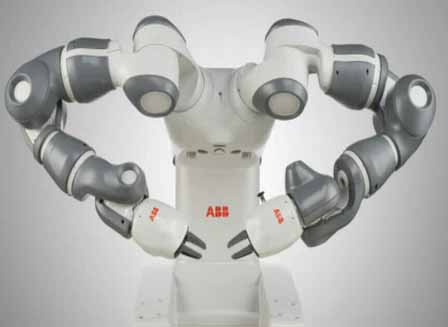
Роботи, що працюють разом були відповіддю, коли виникла потреба включити людську працю поруч із роботами. Вони розроблені з найкращими функціями безпеки, що робить їх ідеальними для роботи поруч з людьми без будь-якої небезпеки нещасних випадків. Вони округлені без будь-яких точок і оснащені сучасними датчиками, які здатні визначати відстань, коли люди знаходяться поблизу.
Delta Robots
Джерело: Pinterest
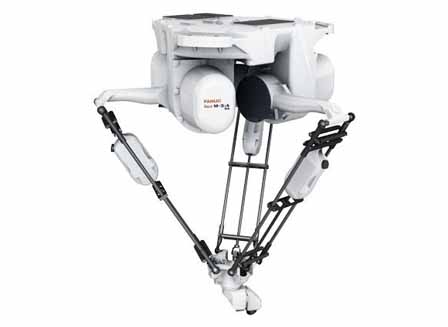
Також називається Паралельні роботи, це автоматизовані промислові машини з паралельними шарнірами, які простягаються від загальної основи обличчям донизу. Має куполоподібну оболонку. Їх надзвичайно легкі руки роблять їх ідеальним роботом для завдань, які вимагають високого висіву насіння з однаковою точністю. Це той тип роботів, якого ви знайдете на фабриці з виробництва електроніки, на заводах з переробки харчових продуктів чи на фармацевтичному виробництві. До їхніх ролей належать підбір, розміщення та передача частин.
Полярні роботи
Полярні роботи були першими промисловими роботами, які були винайдені; більшість удосконалених роботів, які з’явилися після них, були приблизно засновані на кресленнях роботів Polar. Вони мають сферичну робочу зону та формування полярних координат сокири робота. Вони більше не використовуються широко, але в місцях, де вони були адаптовані для сучасних ролей, ви знайдете їх для виконання таких завдань, як лиття під тиском, лиття під тиском і транспортування матеріалів.
Висновок
Промислові роботи продовжують революціонізувати виробничий процес у всьому світі. Вони швидше і виробляють високоякісні матеріали. Проте не можна ігнорувати дестабілізацію ринку праці.
Оскільки все більше виробників переходять від людської праці до автоматизовані машини, це лише питання часу, коли стегна стануть волохатими. Якщо виробництво — це те, на що ви дивитеся вже деякий час, то знайомство з усіма цими типами роботів і їхньою роботою стане хорошим початком для вашої подорожі.
Як вибрати промислового робота
Підберіть робота для виконання завдання за чотири кроки. Спочатку виправте корисне навантаження — найважча частина плюс захват або інструмент. По-друге, перевірте охоплення та робочий діапазон відповідно до плану вашої станції. По-третє, виберіть кількість осей4-осьові SCARA та палетайзери для швидкої планарної роботи, 6-осьові маніпулятори для зварювання, складання та будь-яких завдань, що потребують повної 3D-орієнтації. По-четверте, зважування повторюваність, робочий цикл та загальна вартість, включаючи інтеграцію та інструменти. У разі сумнівів почніть зі своєї програми та поверніться до специфікації, а не навпаки.
Поширені запитання
Що таке промисловий робот?
Промисловий робот — це програмований, автоматично керований маніпулятор з трьома або більше осями, створений для виконання виробничих завдань, таких як зварювання, обробка матеріалів, складання та палетування. Його визначальною рисою є можливість перепрограмування: одну руку можна перенаправити на нове завдання програмно.
Які основні типи промислових роботів?
Найпоширенішими типами є шарнірні (6-осьові) роботи, роботи SCARA, декартові/портальні роботи, дельта- (паралельні) роботи та колаборативні роботи (коботи). Кожен тип пропонує компроміс між швидкістю, радіусом дії, корисним навантаженням та гнучкістю для виконання завдань різного класу.
Скільки осей має промисловий робот?
Більшість промислових роботів мають від 4 до 6 осей. 4-осьовий SCARA швидко підходить для плоских переміщень та складання, тоді як 6-осьовий шарнірний маніпулятор може досягати майже будь-якого положення та орієнтації в 3D, тому він домінує у зварюванні та складних маніпуляціях.
Скільки коштує промисловий робот?
Вартість промислового робота-маніпулятора зазвичай починається від десятків тисяч доларів США, а розгорнута комірка коштує дорожче після додавання інструментів, безпеки та інтеграції. Дивіться наші довідник з вартості роботизованої руки для повного розподілу за корисним навантаженням та застосуванням.
Як вибрати правильного промислового робота?
Почніть із застосування, потім визначте розмір корисного навантаження, вильоту та кількості осей, і, нарешті, зважте повторюваність, робочий цикл та загальну вартість володіння. Щоб порівняти постачальників, перегляньте наш посібник з провідні виробники промислових роботів.