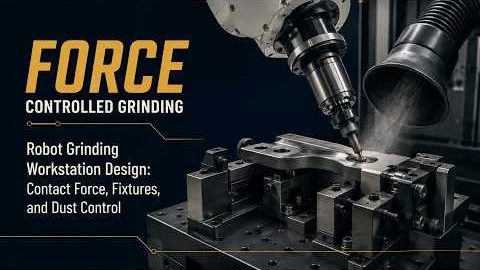
Роботизована робоча станція для шліфування та полірування — моделі, контроль сили та пиловловлення
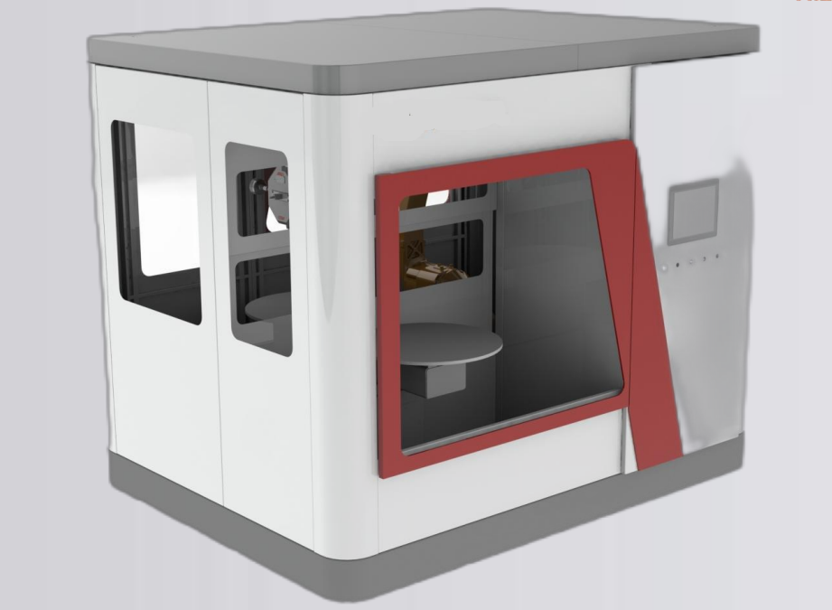
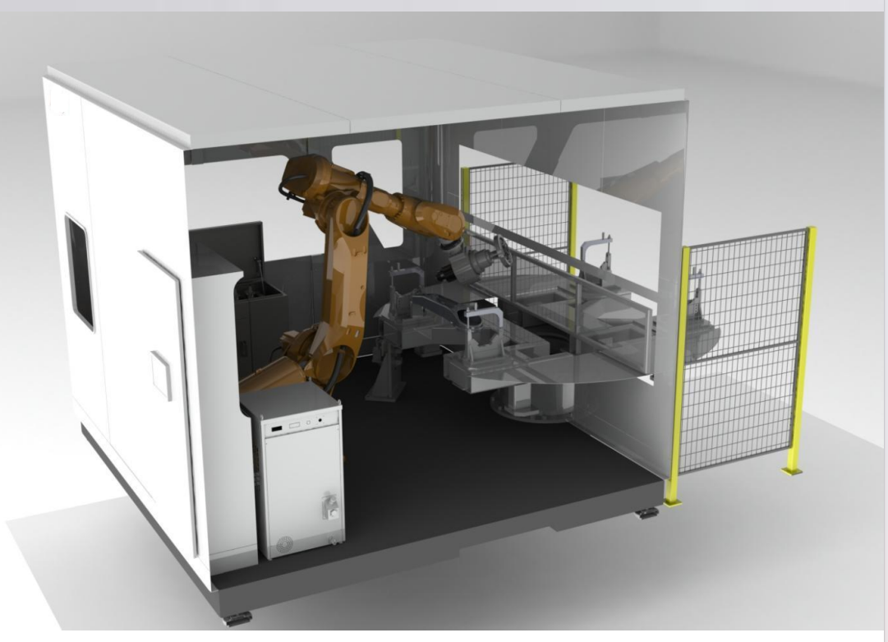
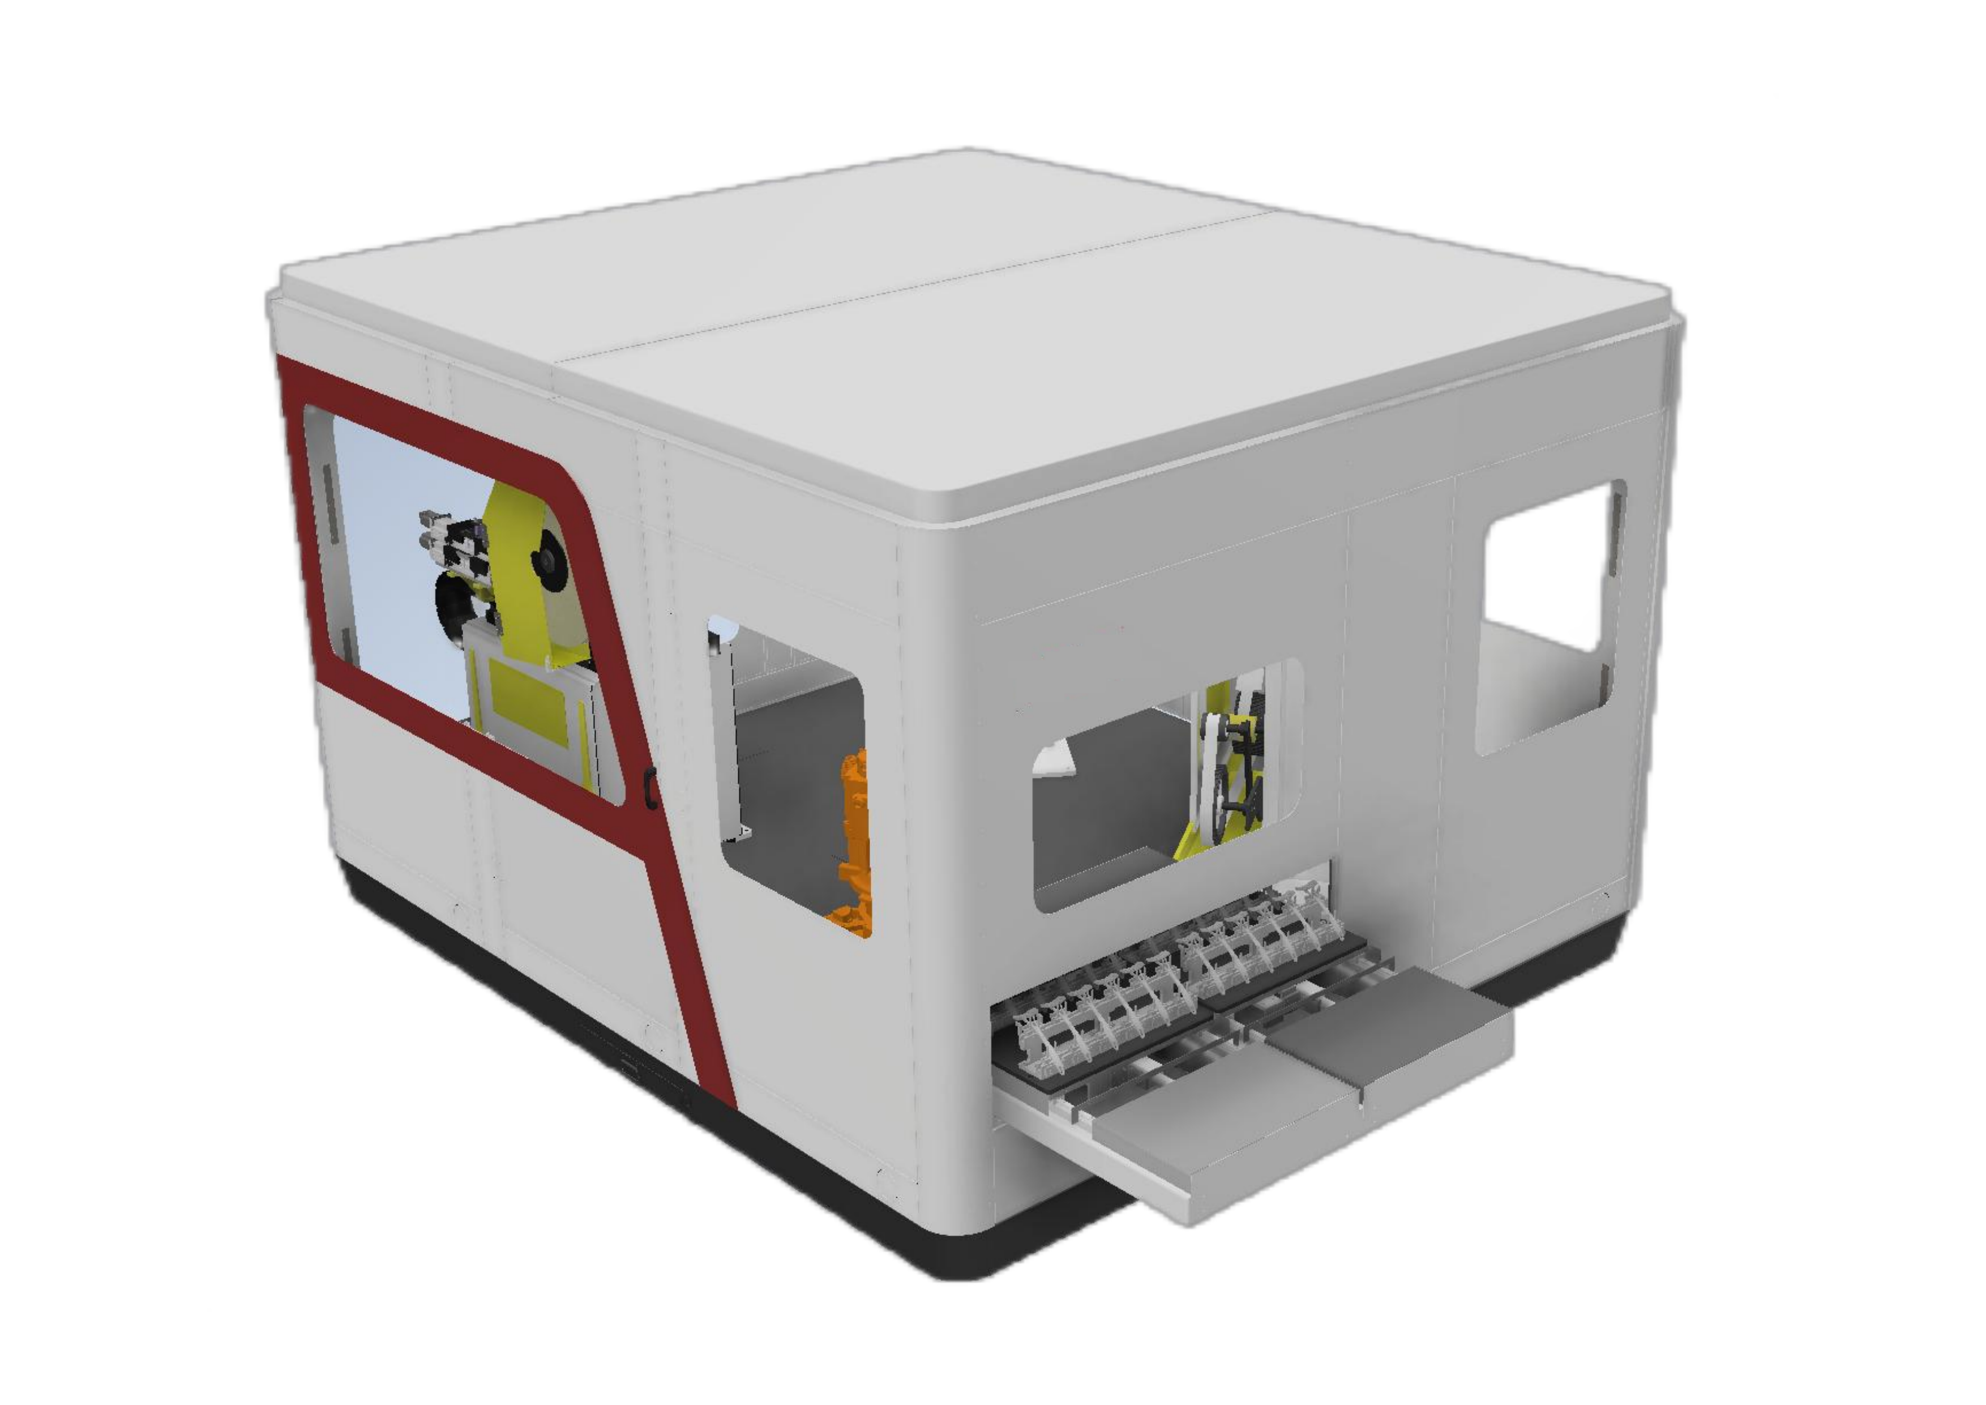
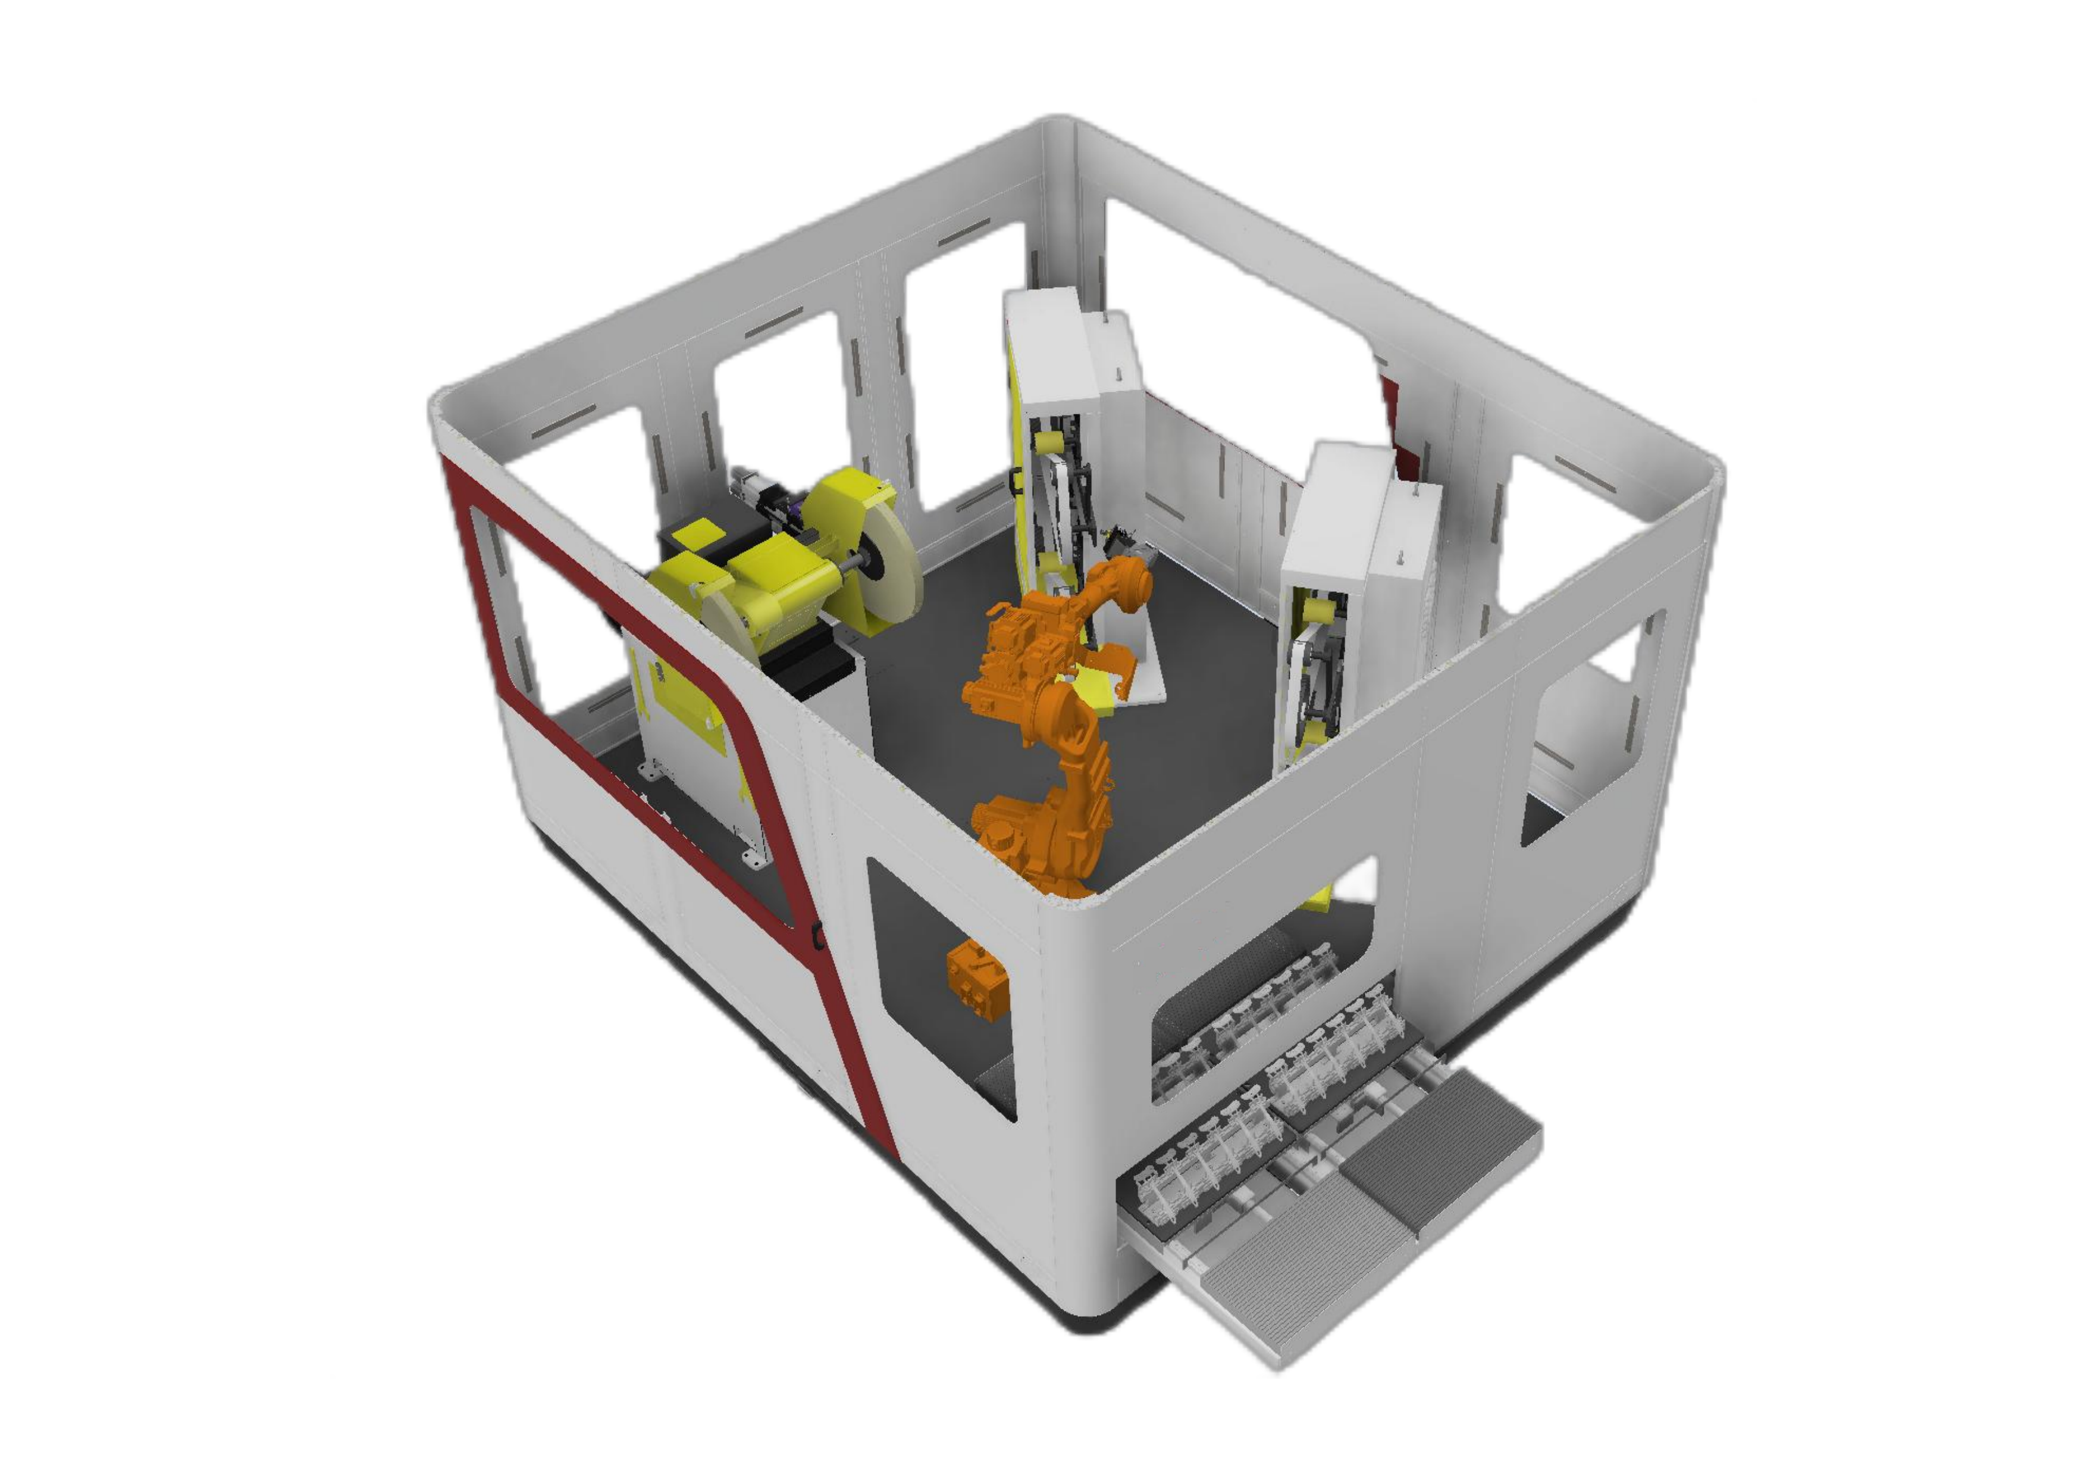
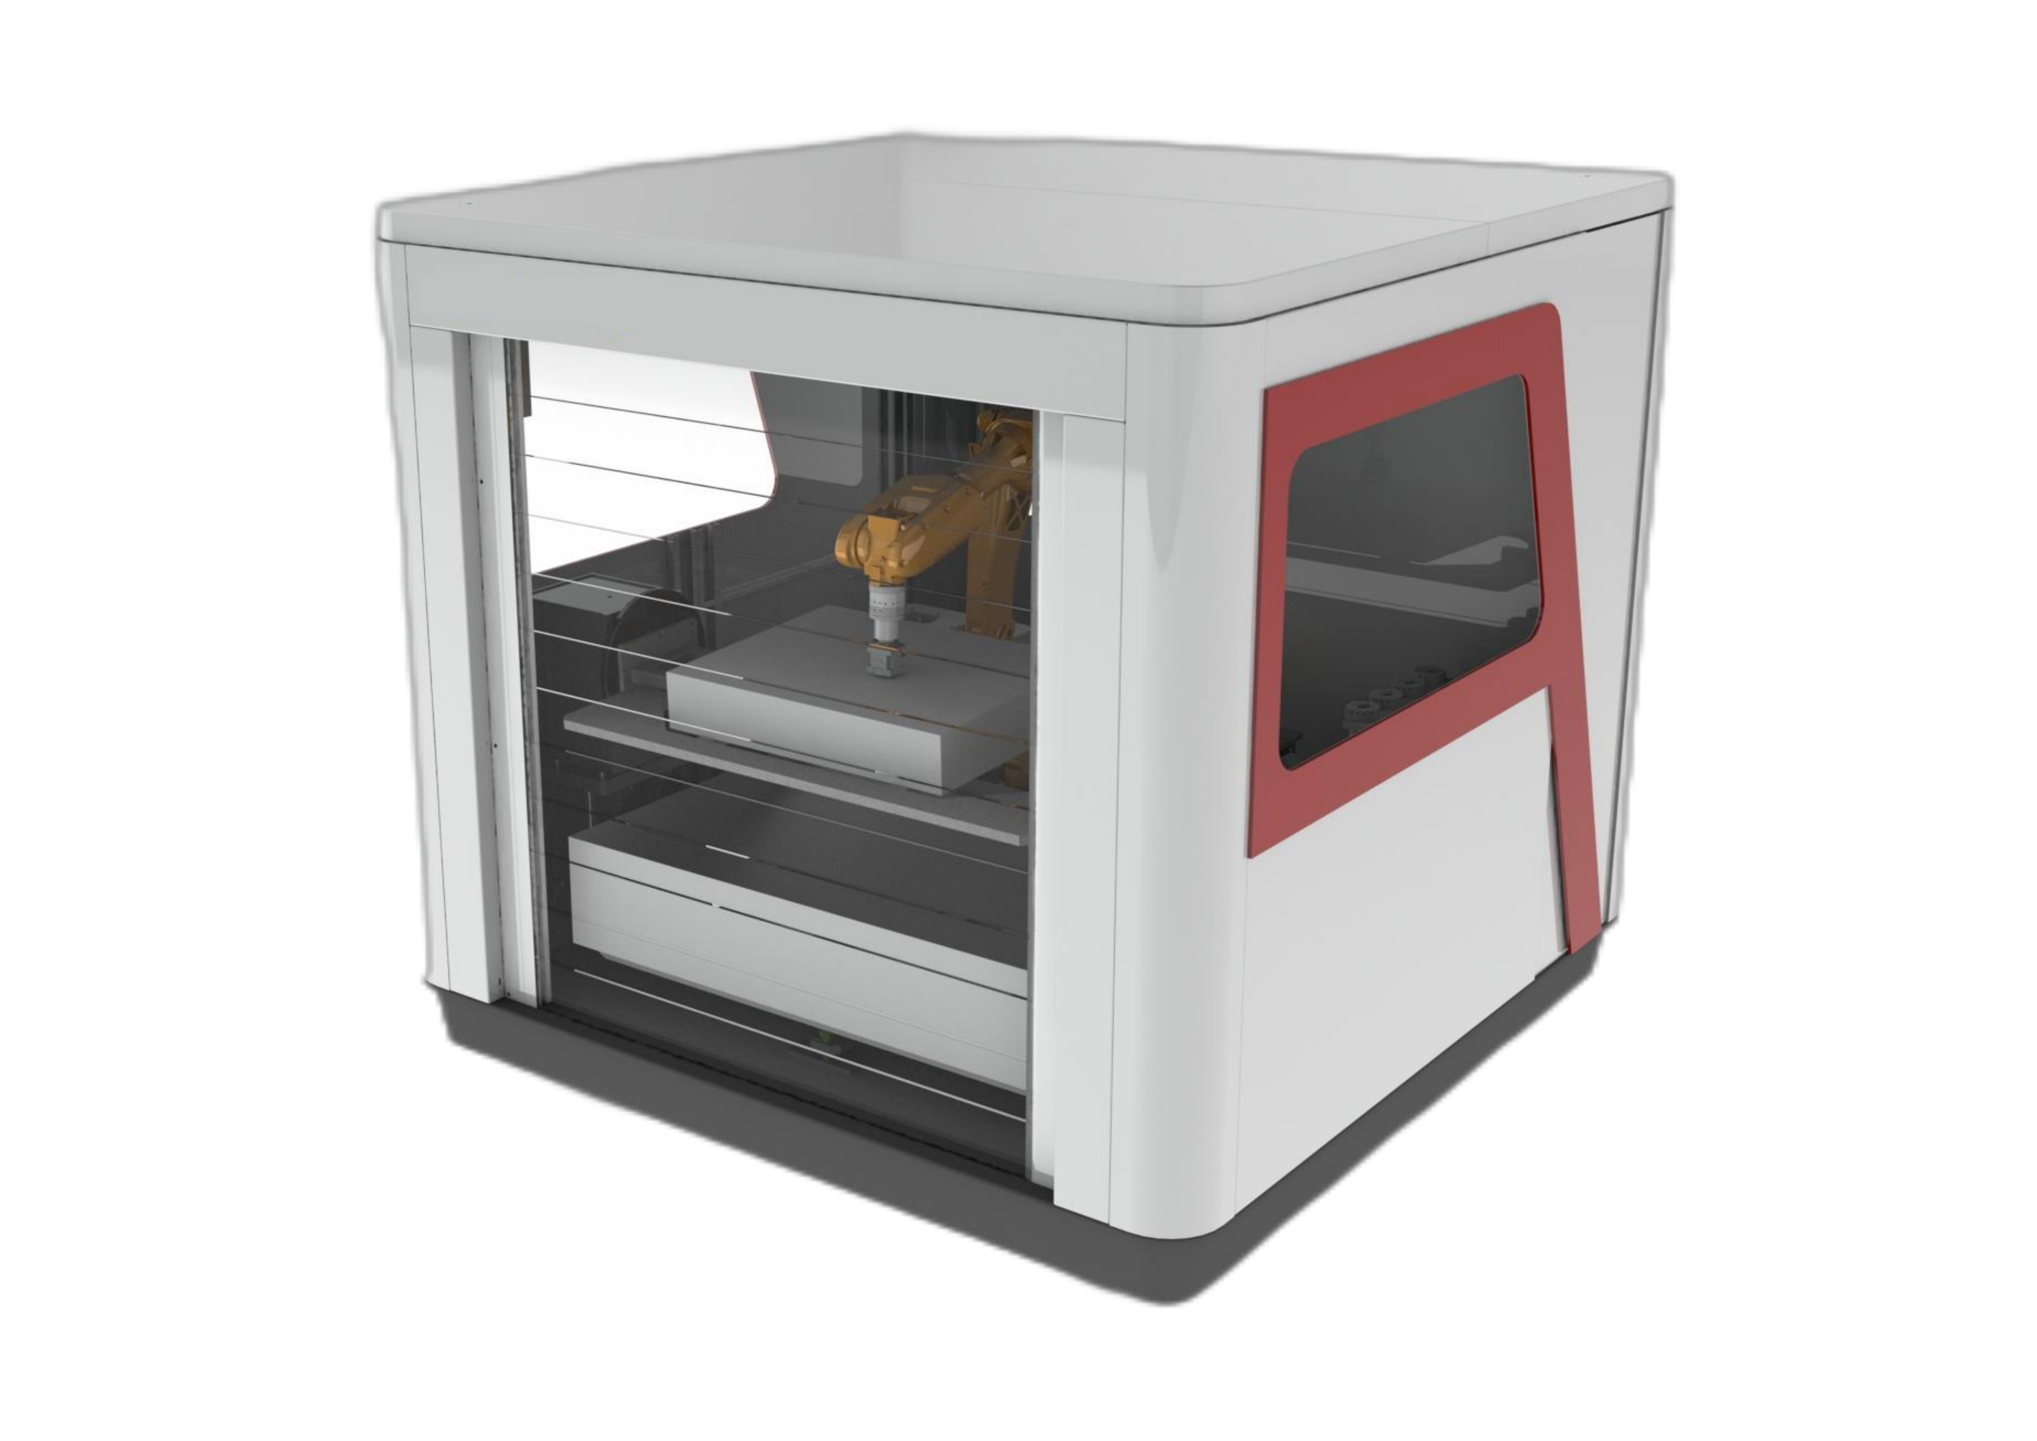
Роботизована робоча станція для шліфування та полірування використовує закритий корпус для утримання пилу та модульну компоновку для технічного обслуговування, модифікації та модернізації, поєднуючи роботизовану фінішну обробку з відповідним обладнанням для контролю зусилля та пиловловлення.
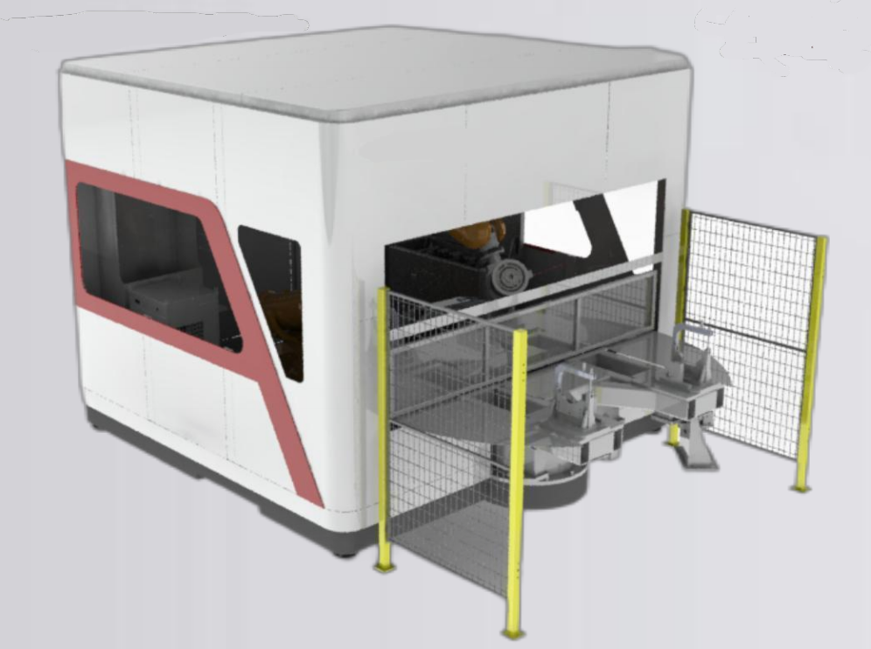
- Закритий корпус допомагає утримувати пил під час процесу обробки.
- Модульна компоновка забезпечує доступ для технічного обслуговування, модифікацій та подальших модернізацій.
- Робот переносить заготовку для фінішної обробки, а також підтримується видалення задирок.
- Функції моніторингу охоплюють зламані інструменти та ремені, термін служби інструменту та виробничу потужність.
- Стрічкові шліфувальні машини стандартно використовують пневматичне плаваюче зчеплення, а як модернізація доступне електронно кероване плаваюче зчеплення з постійною силою.
- Стіл з двошарового матеріалу має пилонепроникну конструкцію.
Шліфувальні роботи: коли їх використовувати та як їх налаштувати
Шліфувальний робот — це шестиосьовий промисловий робот, налаштований на видалення матеріалу контактним способом. Роботи для переміщення та зварювання переміщують або додають матеріал; шліфування, зняття задирок, фасок та видалення зварних швів забирають його, тому для виконання роботи роботу потрібен інструмент для фінішної обробки та сумісне керування зусиллям.
Роботизоване шліфування зазвичай використовується там, де ручне шліфування означає велике робоче навантаження, низьку продуктивність та ризик для здоров'я на виробництві, особливо для зварних деталей. Чи витримає він випробування у виробництві, залежить від трьох факторів: наскільки деталі змінюються після лиття або зварювання, як контролюється кількість зніманого матеріалу та як швидко зношується абразив. Див. також які завдання ручного шліфування спочатку перенести до робота.
Деталь у захоплювачі або інструмент на фланці
Деталі вагою до 30 кг зазвичай переносяться роботом з позиції завантаження до фіксованих конвеєрних та колісних станцій; більші або важчі деталі залишаються затиснутими, поки робот переносить інструмент. Фіксовані станції займають більше місця, але робот переходить безпосередньо від столу завантаження до шліфування. Інструмент, що утримується роботом, забезпечує компактне розташування, але кожна зміна інструменту або абразиву додає кроки до кожної деталі, тому інструментальні комірки для змішаних деталей використовують автоматичну зміну інструменту та сховище інструментів, включаючи інструменти для конкретних деталей. Обмеження та модельний ряд: вибір частково утримуваного або інструментально утримуваного.
Контроль контакту: плавна та постійна сила
Виливки та зварні деталі залишають штамп або зварювальне пристосування зі зміною розмірів, а абразив стискається в міру зношування. На фіксованій навчальній траєкторії змінюється як сила натискання інструменту, так і кількість матеріалу, що відходить. Пасивний плаваючий блок забезпечує механічний хід інструменту ±10 мм, при цьому тиск повітря встановлюється для кожного положення робота; стрічкові шліфувальні верстати стандартно мають пневматичне плавання. Активне керування зусиллям зчитує контакт і переміщує плаваючий блок вперед або назад, щоб зусилля залишалося постійним при зміні положення деталі, допуску або стану абразиву; плаваюче з постійною силою є вдосконаленням стрічкових шліфувальних верстатів. На важкому шліфувальному верстаті з керуванням зусиллям, що використовується в інструментальних комірках, контактне зусилля регулюється від 10 до 500 Н з точністю керування зусиллям ±5 Н; діапазони для інших інструментів та конфігурацій підтверджуються для кожного проекту.
Там, де варіації занадто великі для забезпечення відповідності лише вимогам, створені нами системи спочатку вимірюють: лазерний датчик переміщення для визначення висоти зварного шва, точковий лазер для визначення зміщення лінії розриву відносно попереднього лиття або 3D-сканування для створення кожної траєкторії. Необхідні параметри комірки вибираються для кожного проекту на основі ваших деталей та цільових показників виробництва. Див. роботизоване шліфування з керуванням силою та перевірка контакту та стану абразиву під час введення в експлуатацію.
Ремені, колеса або шпиндельний інструмент
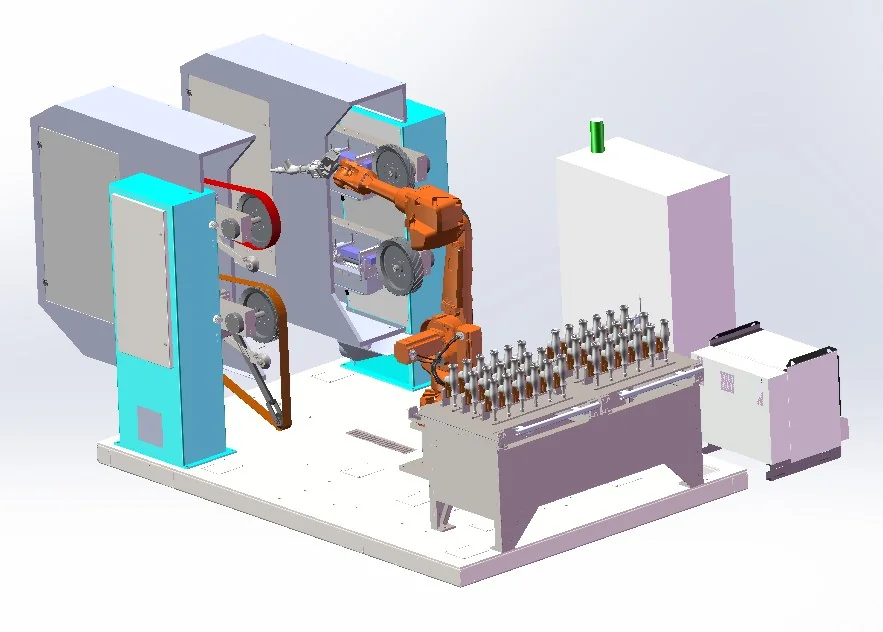
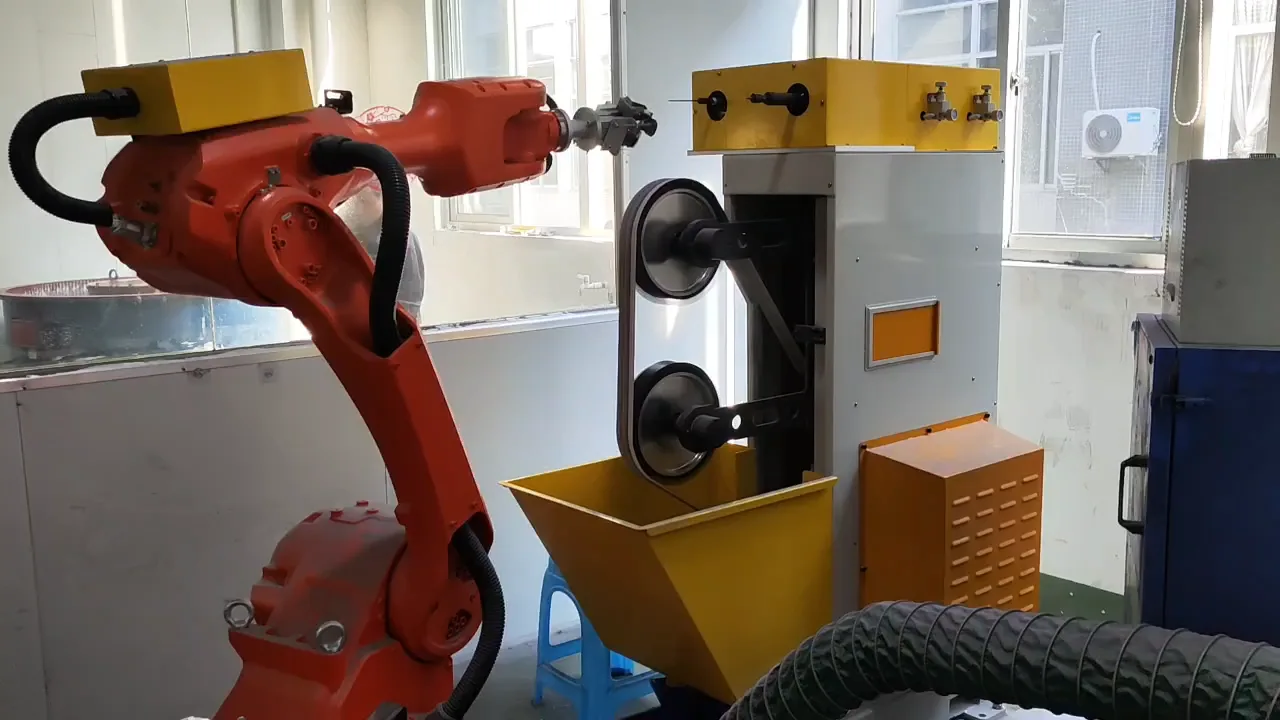
Вибір інструменту відбувається відповідно до того, що залишається нерухомим. На маршруті з утриманням деталей станції залишаються нерухомими, і робот подає до них деталь: стрічки видаляють заготовку, потім нейлонові, сизалеві та тканинні круги полірують, а напилки та пелюсткові круги на плаваючих шпинделях, закріплених на станції, досягають внутрішніх контурів, країв отворів та ліній розрізу, яких не може досягти стрічка. Стрічковий шліфувальний верстат із регульованою силою на цьому маршруті є підлоговим верстатом із пневматичним утриманням у стандартній комплектації та удосконаленим утриманням з постійною силою.
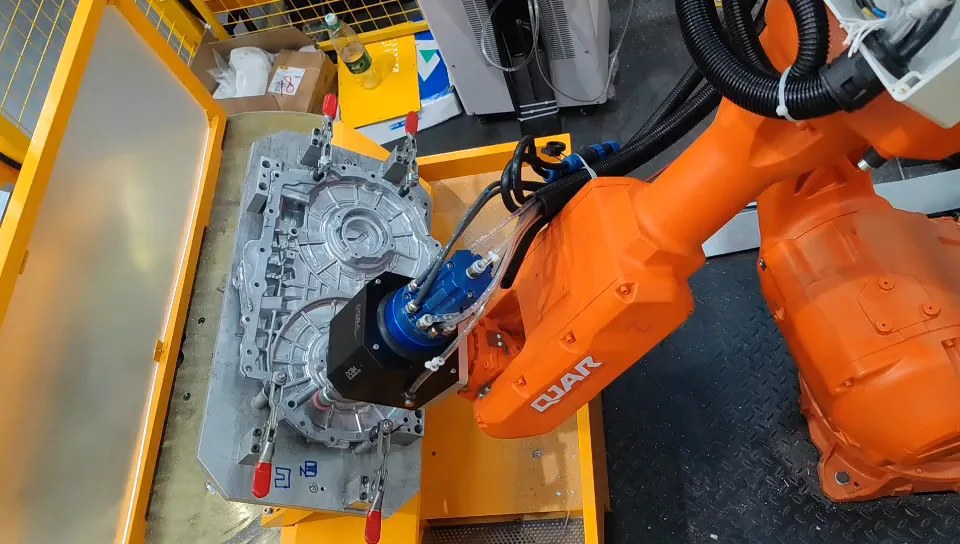
На маршруті з утримуванням інструменту деталь залишається затиснутою в пристосуванні, а робот переносить інструмент до жерновів, литника або шва: плаваючий шпиндель або важкий шліфувальний верстат з регульованим примусом, який перемикається між фрезами, лепестковими кругами та алмазними шліфувальними головками з інструментального складу. Важке видалення з чавуну, литої сталі та зварних швів відбувається таким чином. Див. споживчі сім'ї та опції керування інструментами та зусиллям.
Що потрібно самому маніпулятору робота
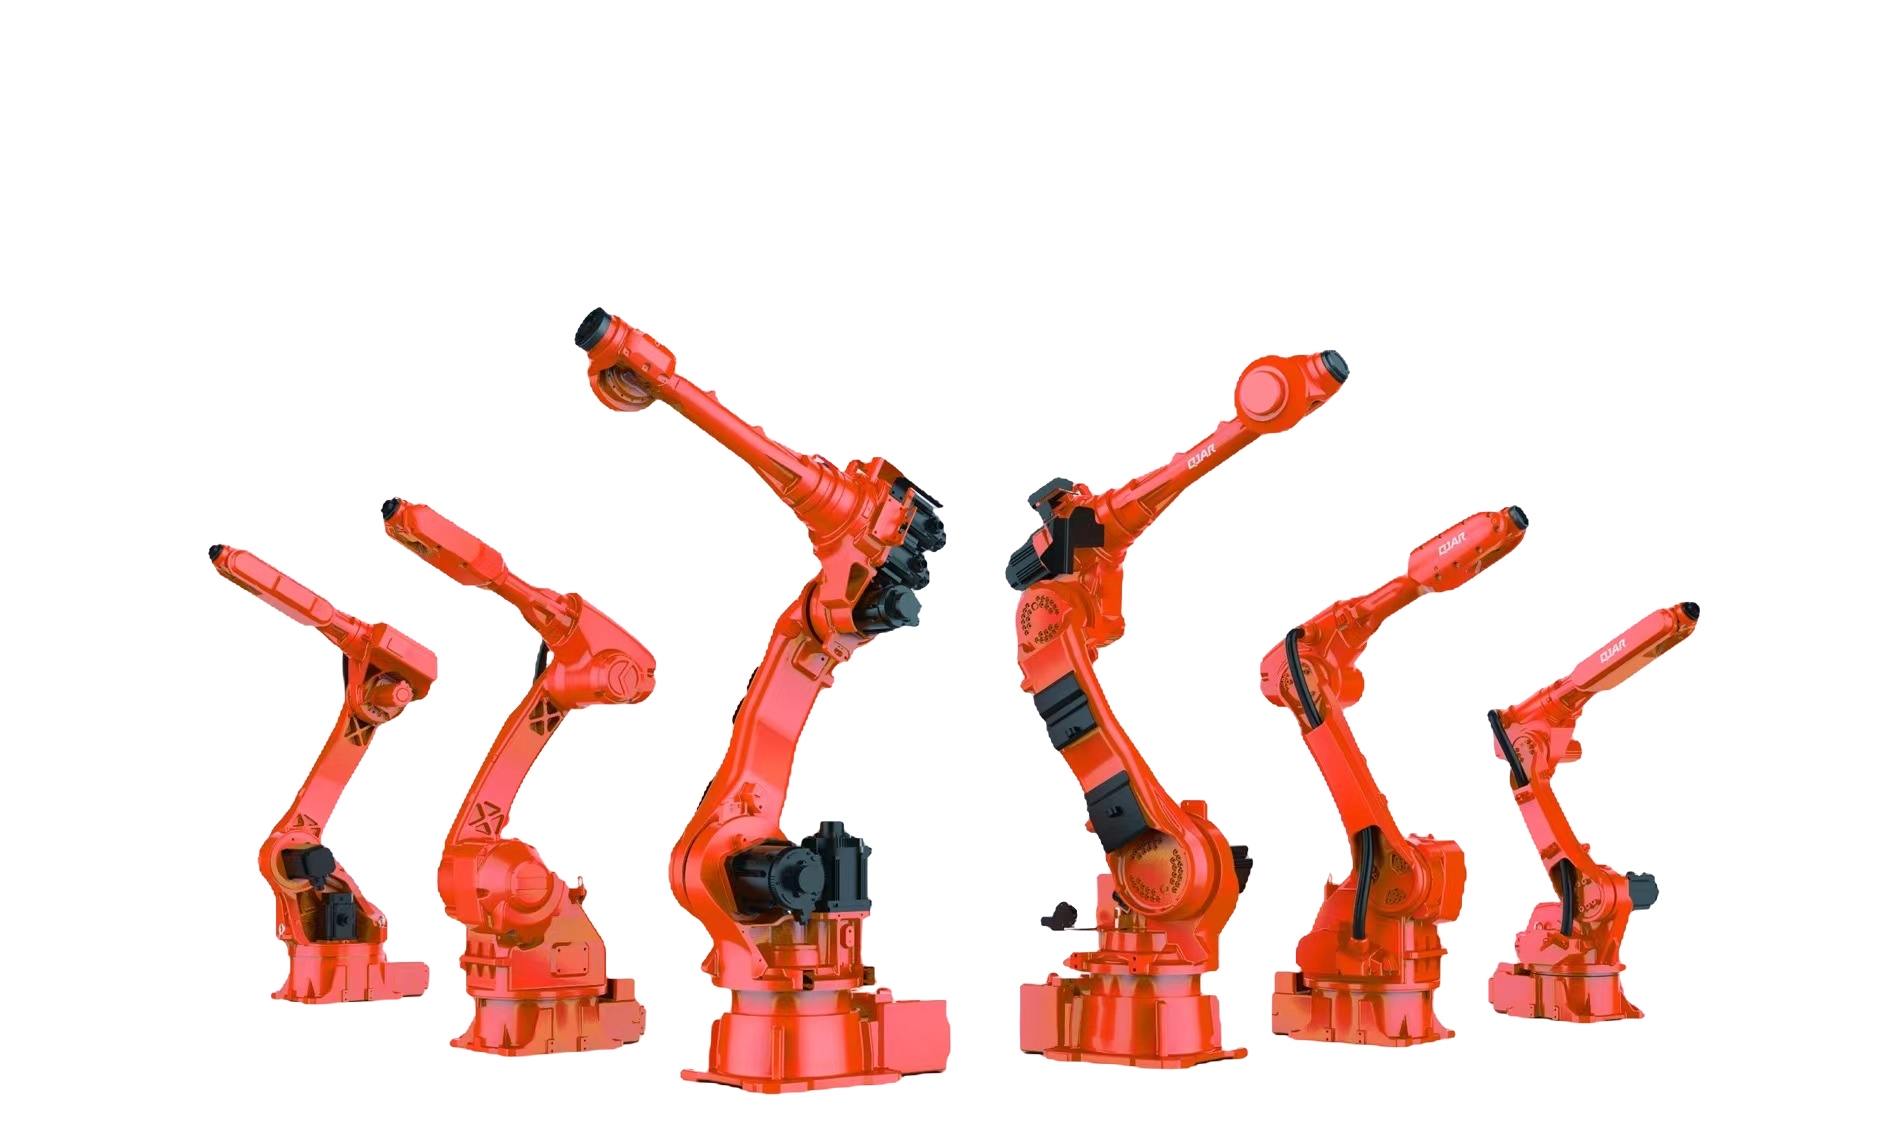
Шліфувальний робот притискає деталь під час тривалих пробіжок із типовим контактним навантаженням 3–10 кг, тому маніпулятор має бути достатньо жорстким, щоб не зміщуватися. Він також потребує більшого ходу зап'ястя: вісь 6 розширена зі звичайних ±360° до ±540° або ±720°, а вісь 5 — за межі 350° завдяки зміщеній конструкції, тому контур виконується як один безперервний рух без пауз. Захист IP67 запобігає потраплянню пилу. Повний список: вимоги до руху та захисту робота.
Робот або спеціалізований шліфувальний верстат
Коли та сама невелика лита під тиском або косметична деталь виготовляється у великих обсягах, п'ятиосьовий верстат з чотирма або шістьма станціями, що працюють одночасно, з можливістю перемикання між виробами, може підійти краще, ніж робот; блоки двигунів та корпуси трансмісії також можуть використовуватися на шестиосьовому шліфувальному верстаті з ЧПК. Робот встановлює великі або різноманітні деталі, великий робочий діапазон або комірку, об'єднану в лінію, а також може завантажувати верстати. Обидві системи є серед систем, які ми створили, і їх обираємо для кожного проекту; див. роботизовані комірки та спеціальні машини для лиття під тиском.
Обговоріть ваше застосування шліфування ↗Частково закріплений або закріплений інструментом: почніть із заготовки
Робот переносить деталь
Для деталей вагою до 30 кг система з частковим утриманням може переміщувати заготовку безпосередньо з місця завантаження до стаціонарної станції обробки. Це може зменшити кількість етапів обробки кожної деталі, тоді як навколишні станції потребують більше місця.
Робот переносить інструмент
У конфігурації з інструментом, що утримується роботом, він переміщує інструмент до більшої або важчої заготовки. Компонування може бути компактнішим, а зміна інструментів та абразиву додає кроки до циклу обробки однієї деталі.
Цифра 30 кг є межею вибору маршруту, а не дозволеною вагою деталі для кожної моделі. У таблиці моделей нижче окремо визначено корисне навантаження робота та рекомендовану вагу деталі.
Технічні характеристики моделі робочої станції
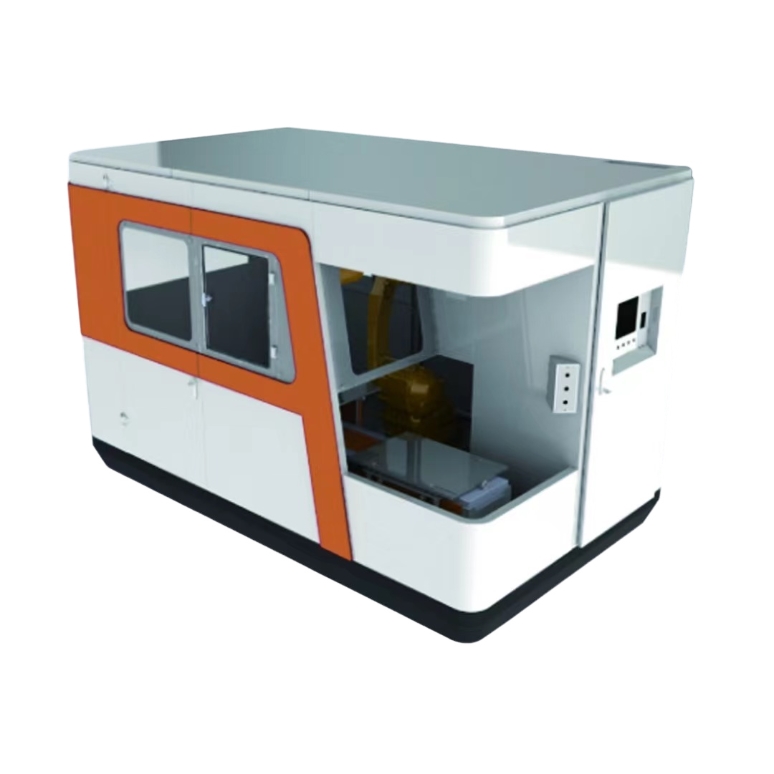
Порівняйте підтримувані модельні ряди для конфігурації з утримуванням деталей. Розміри деталі, вага деталі та корисне навантаження робота є окремими обмеженнями; виберіть рядок, який вміщує заготовку.
Прокрутіть горизонтально, щоб порівняти кожне поле.
| Модель | Корисне навантаження робота | Вага частини | Частина конверта | Габаритні розміри | Потужність живлення / номінальна потужність | Точність шліфування |
|---|---|---|---|---|---|---|
| EVSPG-10A | 10 кг | ≤3 кг | 100 × 100 × 50 мм | 3450 × 2200 × 2260 мм | Змінний струм 380 В / 11.5 кВт | ±0.1–0.2 мм |
| EVSPG-20A | 20 кг | ≤7 кг | 200 × 200 × 100 мм | 3450 × 2200 × 2260 мм | Змінний струм 380 В / 12.5 кВт | ±0.1–0.2 мм |
| EVSPG-30A | 30 кг | ≤15 кг | 300 × 300 × 150 мм | 3450 × 2200 × 2260 мм | Змінний струм 380 В / 13.5 кВт | ±0.1–0.2 мм |
| Застосовні матеріали | Алюмінієве лиття, дрібні металовироби | |||||
| Промисловий робот | EVST | |||||
Поле точності описує точність шліфування. Вимоги до руху робота порівнюються окремо нижче.
Стандартні модулі шліфування та полірування
Стандартні модулі включають двостанційні стрічкові шліфувальні верстати, одностанційні стрічкові шліфувальні верстати та одностанційні полірувальні машини. Модулі полірування широкою стрічкою, великими та дрібними деталями підтримують модульні комбінації з плаваючими та автоматичними компенсаційними пристроями.
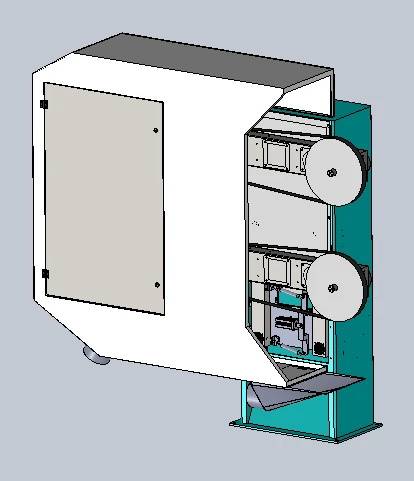
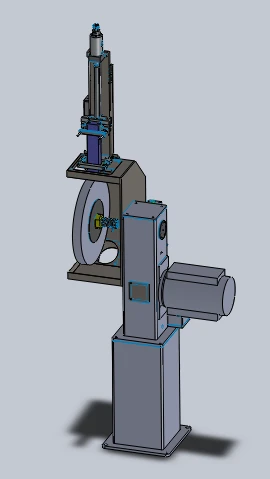
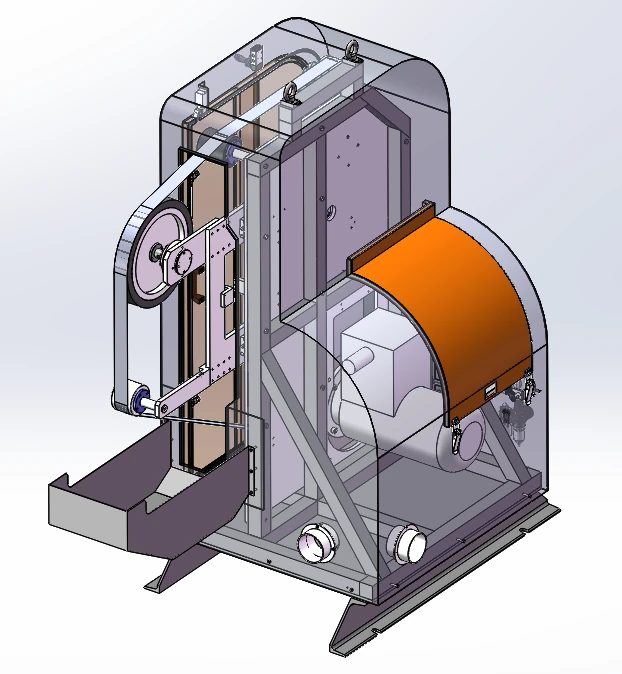
Одна конфігурація стрічкового верстата використовує вибухобезпечний приводний двигун потужністю 4 кВт, максимальну швидкість обертання 2800 об/хв та абразивну стрічку розміром 2800 мм × 70 мм. Вона включає відстеження стрічки, підключення до пилозбірника, стандартне пневматичне плавання з опцією електронного підвищення постійного зусилля та можливість встановлення плаваючого шпинделя.
Сім споживчих сімейств та їхні ролі
Вибір витратних матеріалів відповідає необхідному режиму роботи та формі контакту. Різні станції можна комбінувати для переходу між етапами видалення абразиву та полірування.
Абразивні стрічки
Стрічкове шліфування вздовж обраної траєкторії контакту.
Лепесткові колеса
Абразивна фінішна обробка за допомогою витратного матеріалу у формі круга.
Нейлонові колеса
Полірування поверхні за допомогою станції з нейлоновими кругами.
Сизалеві колеса
Полірування дисків у необхідній послідовності обробки.
Тканинно-полірувальні круги
Полірування за допомогою станції з шліфуванням тканинним кругом.
Файли
Локальне підпилювання та видалення задирок з країв.
Фрези
Фрезерування та видалення матеріалу перед подальшою обробкою.
Роботизоване шліфування з контролем сили
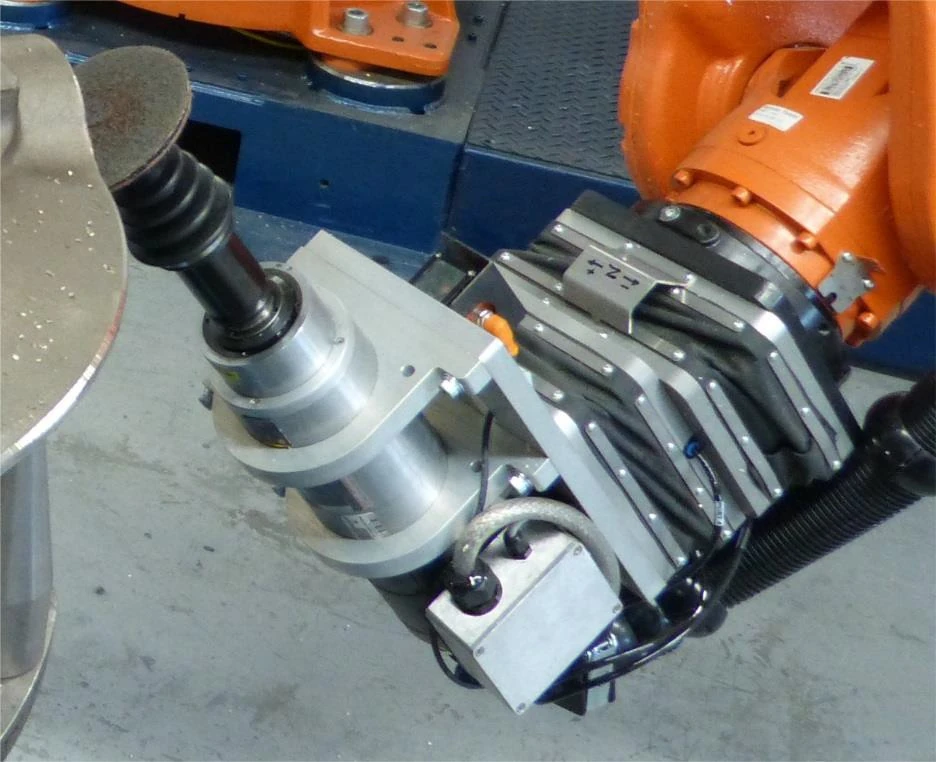
Пасивна пневматична податливість
Пропорційний клапан контролює тиск усередині плаваючого механізму, а налаштування керування регулюється відповідно до положення робота. Механічна податливість забезпечує діапазон плавання ±10 мм.
Активний зворотний зв'язок по силі
Зворотний зв'язок з силою переміщує плаваючий пристрій вперед або назад для підтримки контакту в міру зміни положення деталі, допуску деталі або абразивного зносу. Діапазон керованого зусилля надається на запит.
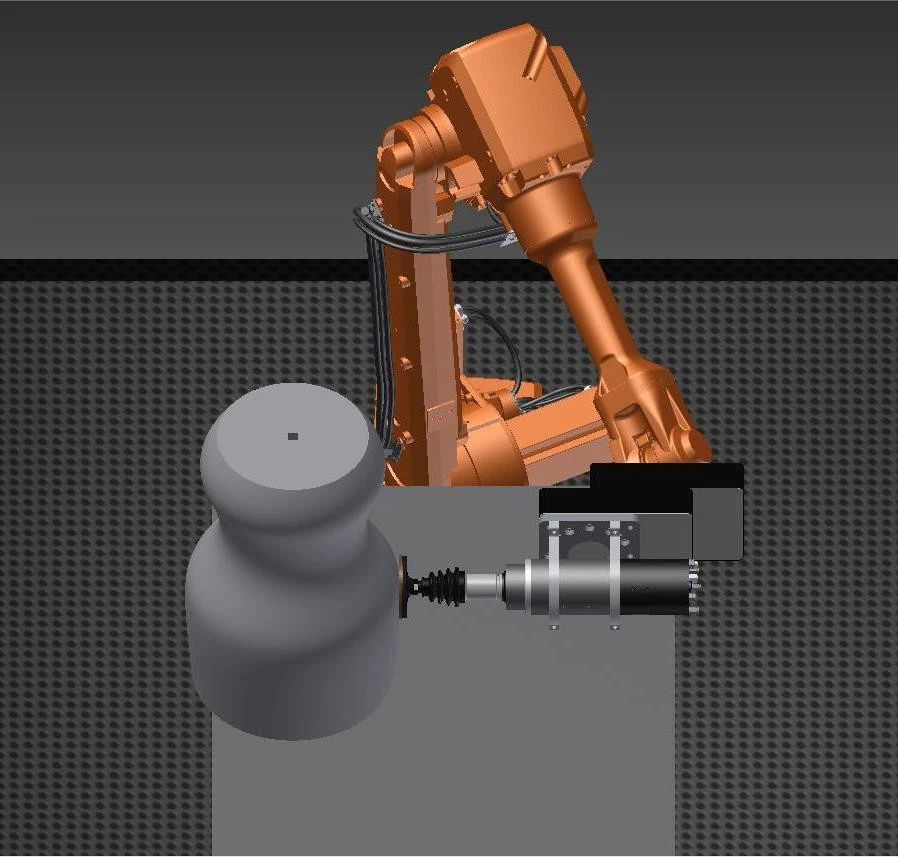
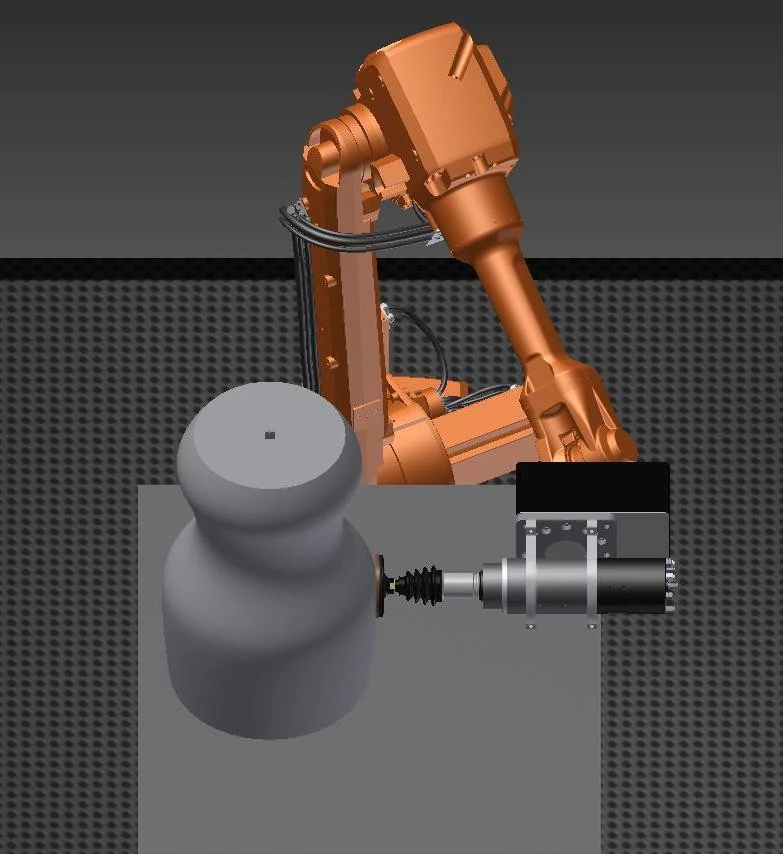
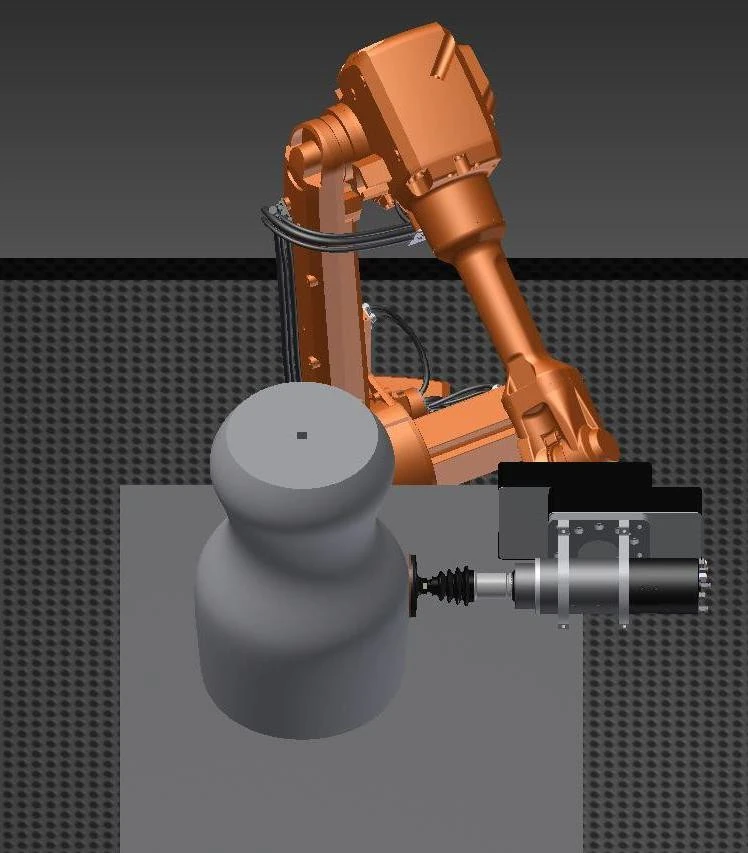
Опція інструменту з керуванням силою/положенням у всіх положеннях підтримує автоматичну зміну інструменту та призначена для безперервної роботи зі ступенем захисту IP65. Це специфікації опції інструменту, окремі від вимог до корпусу робота.
Варіанти інструментів та обладнання для контролю сили
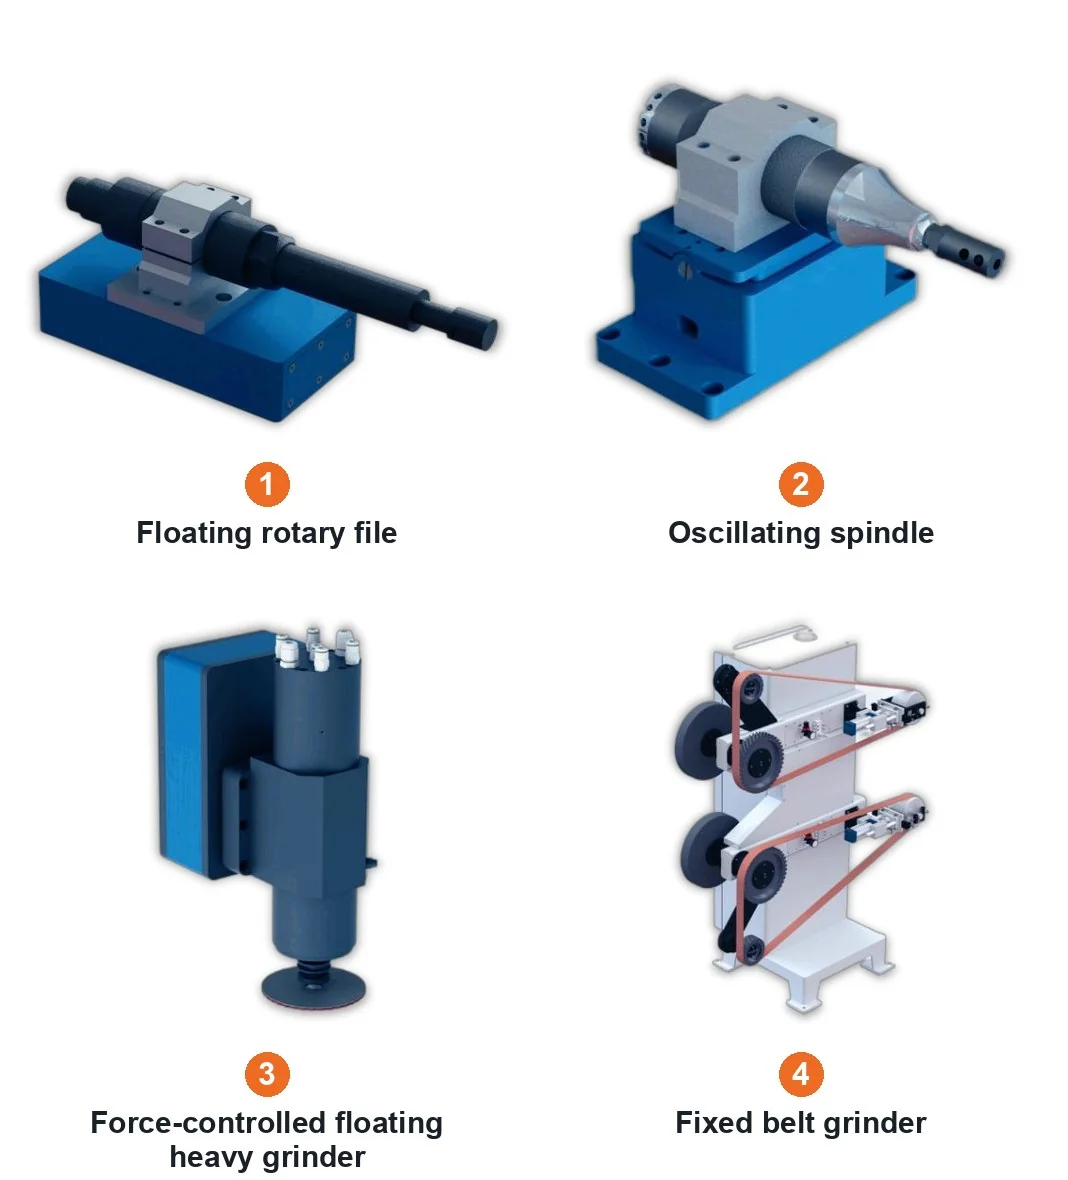
Сімейства інструментів
- Осцилюючий плаваючий шпиндель
- Коливальний шпиндель
- Плаваючий обертовий файл
- Плаваюча важка шліфувальна машина з примусовим керуванням
- Стрічкова шліфувальна машина з регулюванням сили
- Фіксована стрічкова шліфувальна машина
Форми обладнання для контролю сил
- Обладнання для контролю сили у всіх положеннях
- Односпрямований шліфувальний верстат з керуванням силою
- Двонаправлений двостанційний шліфувальний пристрій з керуванням силою
- Обладнання для видалення задирок з примусовим керуванням
Радіально плаваючі електричні шпинделі – це ще один варіант інтерфейсу інструменту. Виберіть сімейство інструментів залежно від операції, напрямку контакту та доступного доступу.
Пиловий фільтр та робочий корпус
Конфігурація картриджного фільтра використовує фільтрацію під негативним тиском, фільтрувальний матеріал з PTFE-покриттям та імпульсне очищення зі збиранням у лотку. Її технічні значення наведено нижче.
| Технологічний елемент | Значення параметра | Блок |
|---|---|---|
| Power | 7.5 | kW |
| Повітряний потік | 8500 | м³ / год |
| Фільтруючі картриджі | 6 | Картриджі |
| Область фільтра | 66 | m² |
| Розмір фільтрації | 0.3-1 | мкм |
| Ефективність фільтрації | 99 | % |
| Тиск стисненого повітря | 0.4-0.6 | МПа |
| Збірні контейнери | 40 × 2 | L |
| Рівень шуму | 78 2 ± | dB |
| Вхідні з'єднання | 4 × 200 | mm |
| Габаритні розміри | 1350 × 1100 × 2280 | mm |
| Напруга живлення | 380 | V |
| Частота живлення | 50 | Hz |
Корпус та пилові інтерфейси
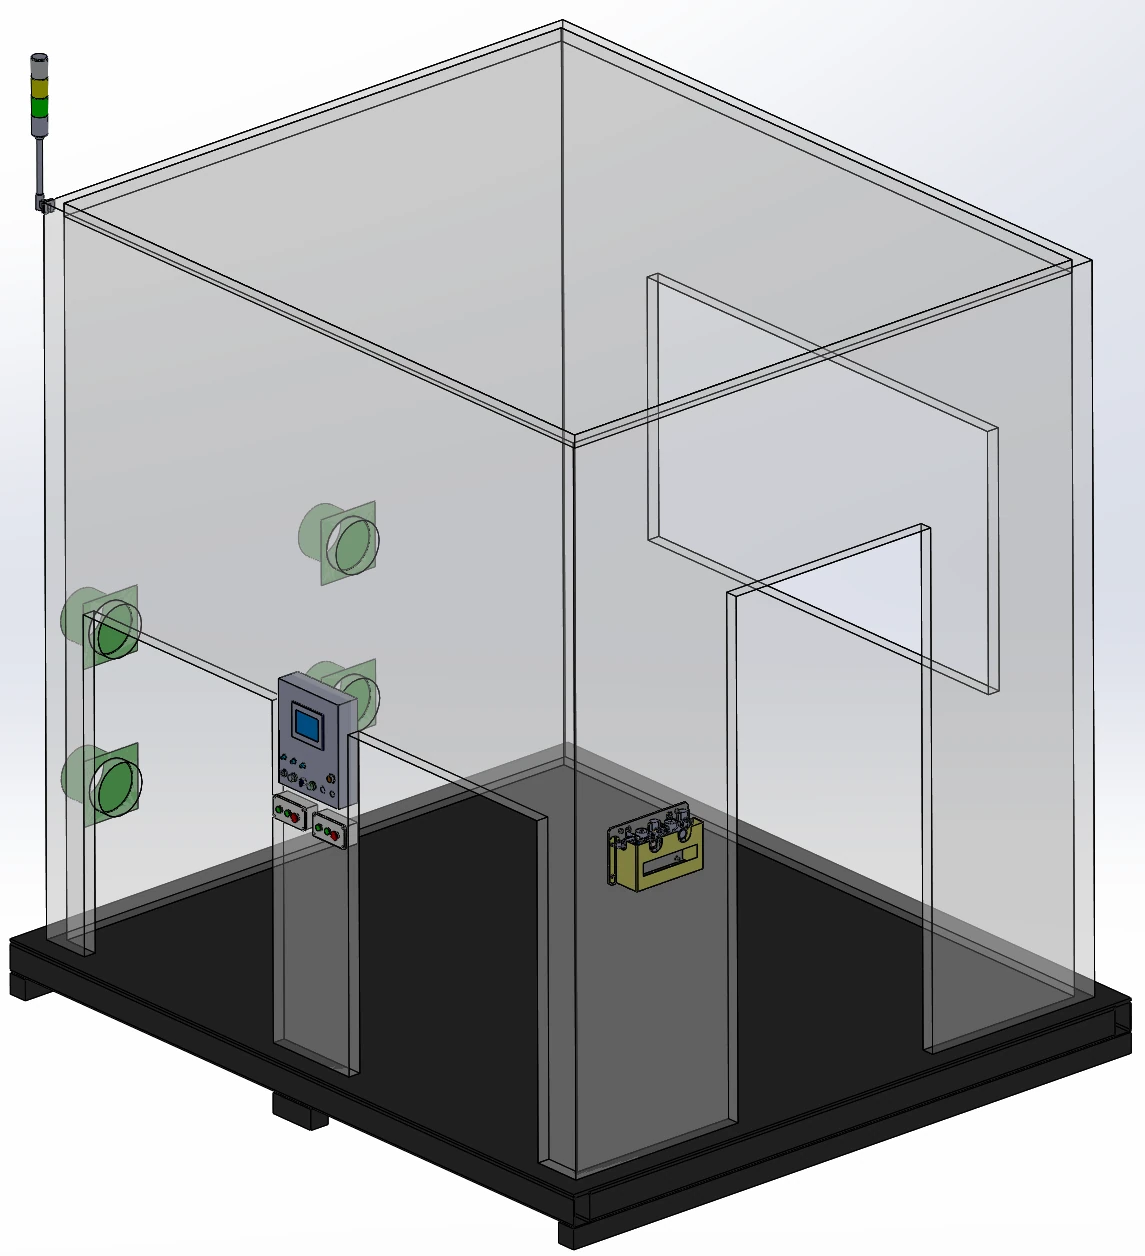
Корпус з алюмінієвого профілю з панелями з листового металу включає 5-міліметрове акрилове оглядове вікно, освітлення та 4 витяжні патрубки. Доповнюють конструкцію панель дисплея, блок кнопки підтвердження завантаження, дверцята для обслуговування та основа з вуглецевої сталі Q235 з доступом для вилкового навантажувача.
Мокре відсмоктування та вбудоване пилоочищення
Мокре відсмоктування є доступним способом для алюмінієвого та магнієвого пилу. Корпус робочої станції може втримувати пил завдяки зовнішній оболонці, пилонепроникній двошаровій конструкції столу та з'єднанням пилозбірника; виявлення пилу та сигналізація є опціями конфігурації.
Вимоги до руху та захисту робота
Виберіть шестиосьового робота для застосування, використовуючи ці вимоги до руху та захисту як контрольний список для порівняння. Це умови вибору робота, окремі від точності шліфування на робочій станції та діапазону контрольованого контактного зусилля.
- Повторюваність робота
- ± 0.02 мм
- Ефективна лінійна швидкість
- ≥5 м/с
- Точність TCP
- 0.2 мм
- Точність траєкторії
- ≤0.2 мм При швидкостях шліфування до 300 мм/с
- Захист роботів
- IP67
- Опорне навантаження контакту
- 3-10 кг
Вбудований моніторинг стану
Стан витратних матеріалів та інструментів
Доступні функції включають виявлення обриву ременя, виявлення обриву інструменту та управління терміном служби інструменту. Для вибраної конфігурації шліфувального інструменту може бути включено змащення інструменту.
Виробничий стан
Управління виробничими потужностями доповнює моніторинг витратних матеріалів. Перегляньте необхідні сигнали та доступ для технічного обслуговування разом із вибраним інструментом та компонуванням корпусу.
Оздоблення шва FSW
Алюмінієвий лоток акумулятора, шви FSW
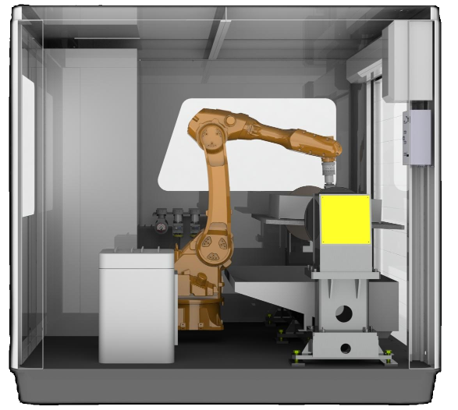
Типовим застосуванням є роботизоване шліфування швів, зварених тертям з перемішуванням, на алюмінієвих акумуляторних лотках.
Двостороннє фінішне оброблення FSW
Окремий двосторонній аплікатор поєднує шпиндель з керуванням зусиллям, токарний позиціонер та вологе відсмоктування для шліфування 6 швів FSW: 3 на лицьовій стороні та 3 на зворотній.
Супутні операції з оздоблення рами
Супутні операції з батарейним каркасом включають фрезерування зварних поверхонь, видалення задирок та шліфування ущільнювальних поверхонь після фрезерування.
Автоматизована лінія шліфування: інтерфейси робочих станцій
Плануючи автоматизовану шліфувальну лінію, почніть з інтерфейсу робочої станції: розташування вхідної деталі, доступ для передачі, з'єднання для вилучення та сигнали, що передаються навколишньому обладнанню. Узгодьте планування з послідовністю обробки та необхідним доступом для зміни інструменту та технічного обслуговування.
Частково закріплена чи інструментально закріплена — як мені обрати для своєї деталі?
Використовуйте маршрут з утриманням деталей як початкову точку вибору для деталей вагою до 30 кг, потім перевірте вагу деталі, доступ для захоплення та шлях обробки для конкретної моделі. Більші або важчі деталі підходять для розташування з утриманням інструменту. У таблиці моделей наведено вужчі обмеження щодо деталей, ніж цей загальний критерій маршруту.
Яке корисне навантаження робота та вагу деталі покриває кожна модель робочої станції?
Три модельні рядки поєднують корисне навантаження робота 10, 20 та 30 кг з рекомендованою вагою деталей до 3, 7 та 15 кг відповідно. Корисне навантаження робота та вага деталі – це різні поля вибору; використовуйте обидва разом з конвертом деталі.
Пасивне плаваюче чи активне керування силою — що з цього потрібно моїй деталі?
Пасивна пневматична податливість забезпечує механічне плаваюче переміщення. Активний зворотний зв'язок по силі регулює переміщення для компенсації змін положення деталі, допусків деталі та зносу витратних матеріалів, зберігаючи при цьому контакт. Виберіть підхід навколо поверхні та її варіації.
Який діапазон контактної сили можна підтримувати?
Діапазон керованого контактного зусилля надається за запитом. Перед вибором конфігурації керування зусиллям обговоріть матеріал заготовки, геометрію, інструмент для фінішної обробки та цільову поверхню.
Яке пиловловлення потрібне для алюмінієвого та магнієвого пилу?
Мокре видалення є доступним способом для алюмінієвого та магнієвого пилу. Обговоріть матеріал та процес під час вибору обладнання для видалення та захисту; специфікації картриджного фільтра описують окрему конфігурацію.
Коли шліфувальному роботу потрібне активне керування силою, а коли достатньо пневматичного плавання?
Пневматичного плавання достатньо, коли інструменту потрібна лише механічна податливість для поглинання невеликих коливань: плаваючий блок забезпечує хід ±10 мм, при цьому тиск повітря встановлюється для кожного положення робота, а стрічкові шліфувальні машини стандартно мають пневматичне плавання. Активне керування силою додається, коли положення деталі, допуск деталі або абразивний знос в іншому випадку змушують фіксований навчаний шлях сильніше тиснути або видаляти більше матеріалу в деяких місцях; воно переміщує плаваючий блок вперед або назад, щоб підтримувати постійну контактну силу. Там, де виливки або зварні конструкції відрізняються більше, ніж податливість може поглинути, системи, які ми створили, спочатку вимірюють деталь за висотою зварного шва, положенням лінії розриву або 3D-скануванням, а потім шліфують. Конфігурація вибирається для кожного проекту на основі ваших деталей та цільових показників результату.
Що включає в себе готова до використання роботизована шліфувальна камера від EVST?
Комплексна комірка будується на основі маршруту обробки, обраного для вашої деталі. Вона поєднує шестиосьового робота з модулями фінішної обробки, такими як дво- або одностанційні стрічкові шліфувальні верстати та полірувальні верстати для маршруту з утримуванням деталей, або плаваючі та з примусовим керуванням шпинделями для маршруту з утримуванням інструментів, разом з плаваючим або з примусовим керуванням та витратними матеріалами для кожного етапу видалення та полірування. Корпус охоплює пиловловлення, картриджний фільтр або вологе очищення, а вбудований моніторинг охоплює обриви стрічок та інструментів, термін служби інструменту та виробничу потужність. Коли комірка приєднується до лінії, розташування деталі, доступ до переміщення, з'єднання для вилучення та спільні сигнали плануються як інтерфейс робочої станції. Конфігурація вибирається для кожного проекту на основі ваших деталей та цільових показників виробництва.