
Вступ
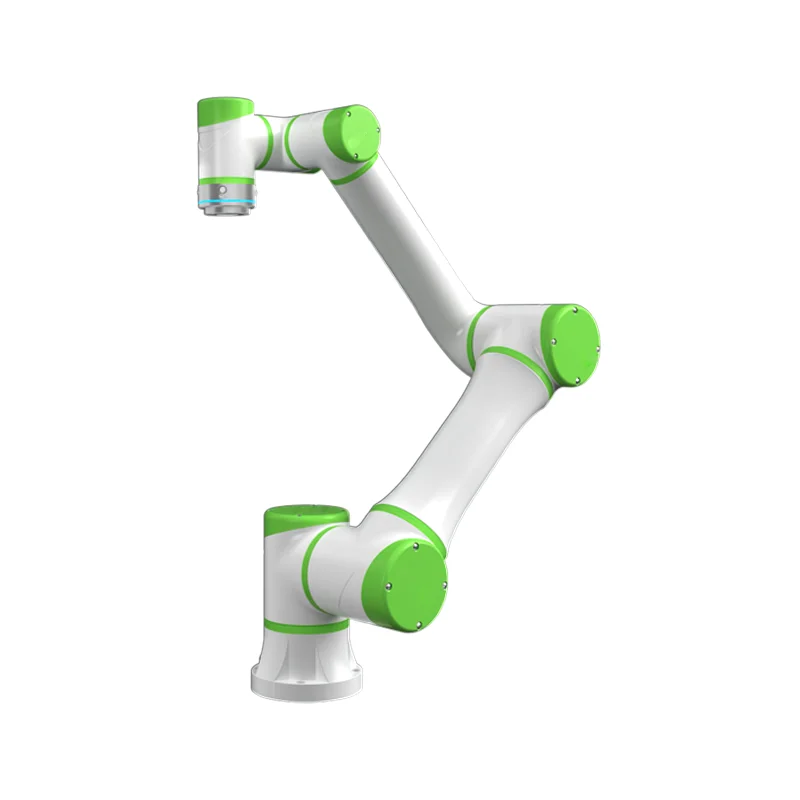
Сучасний промисловий ландшафт все більше залежить від інновацій у робототехніці, де точність, ефективність і адаптивність є найважливішими. Серед цих інновацій, шестиосьові роботи стали основними компонентами завдяки своїй універсальності та розширеним експлуатаційним можливостям. Ці роботи значно доповнюються сліди роботів, які забезпечують необхідну мобільність і стабільність для різноманітних і складних промислових завдань. У цій статті йдеться про спільне використання шестиосьові роботи та сліди роботів, висвітлюючи їх роль, інтеграцію та вплив на промислові операції. Яскравим прикладом є шестиосьовий коллаборативний робот вагою 6 кг і 917 мм, що досягає відстані, що втілює поєднання високої надійності та чудової продуктивності. Розроблений головним чином для таких завдань, як транспортування, палетування та дугове зварювання, цей робот чудово працює в обмеженому просторі та може звільнити працівників від повторюваних і небезпечних умов.
Огляд Six Axis Robots
Технічний опис і можливості
Шестиосьові роботи вирізняються своєю гнучкістю та діапазоном руху, що є вирішальним у складних процесах автоматизації. Модель R6-093S, наприклад, може похвалитися вражаючим набором функцій: вона має розмах рук 917 мм і вантажопідйомність 6 кг, що підходить для різних завдань середньої навантаженості. Завдяки шести ступеням свободи він може рухатися та артикулювати точніше та послідовніше, ніж людська рука. Здатність робота обертатися на всі 360 градусів дозволяє йому працювати з матеріалами з надзвичайною точністю та спритністю.
Застосування в промисловості
Застосування шестиосьові роботи поширюється на різні сектори, включаючи автомобільну, електроніку, продукти харчування та напої тощо. Ці роботи особливо ефективні в задачах, які вимагають високої точності та повторюваності, таких як підбір і розміщення, палетування та зварювання. Наприклад, універсальний робот QJRB180-1 може виконувати високошвидкісні та високоточні завдання, такі як палетування та пакування в таких галузях, як виробництво меблів, харчових продуктів і напоїв. Його здатність безперервно рухатися за заздалегідь визначеною траєкторією підвищує продуктивність і зменшує ймовірність помилок, демонструючи значні переваги шестиосьові роботи в сучасному виробництві.
Розуміння слідів роботів
Функціональність і дизайн
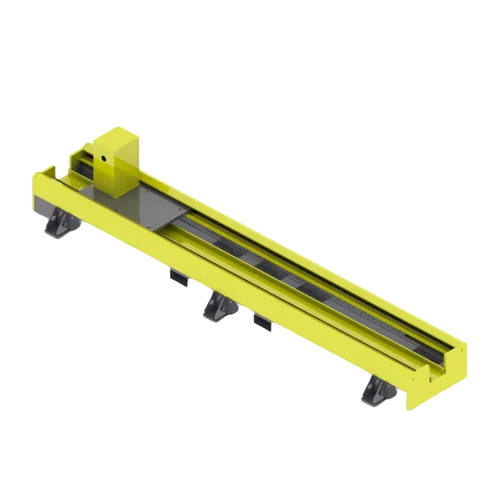
Сліди роботів значно розширюють функціональні можливості роботів, підвищуючи їх мобільність і дозволяючи їм працювати на більших площах. EVS Трек робота є яскравим прикладом цієї технології. У ньому використовуються високоякісні редуктори та шестерні для забезпечення плавного руху та стабільності, що має вирішальне значення для операцій, що вимагають точності. Ці гусениці можна налаштувати з точки зору номінального навантаження та довжини, задовольняючи конкретні промислові потреби та підвищуючи робочу універсальність роботів.
Програми та продуктивність
Сліди роботів використовуються в широкому діапазоні застосувань, включаючи зварювання, різання, транспортування, механічну обробку та фарбування. Їх стійкість і точність є життєво важливими в ситуаціях, де потрібні точні шаблони руху, як-от конвеєри чи складні механічні роботи. Сліди роботів підвищити ефективність робототехнічних операцій і розширити діапазон завдань, які можна автоматизувати, дозволяючи роботам рухатися з високою точністю за заздалегідь визначеними шляхами.
Інтеграція роботів Six Axis Robot Tracks
Підвищення операційної ефективності
Інтеграція шестиосьові роботи з сліди роботів створює синергію, яка підвищує ефективність роботи роботизованих систем. Ця комбінація забезпечує розширений радіус дії та мобільність, збільшуючи здатність робота виконувати завдання на більшій площі без шкоди для швидкості чи точності. Наприклад, a шестиосьовий робот встановлені на треку можуть виконувати послідовні завдання вздовж конвеєра ефективніше, ніж стаціонарні роботи, скорочуючи тривалість циклу та збільшуючи пропускну здатність.
Приклади інтегрованих систем
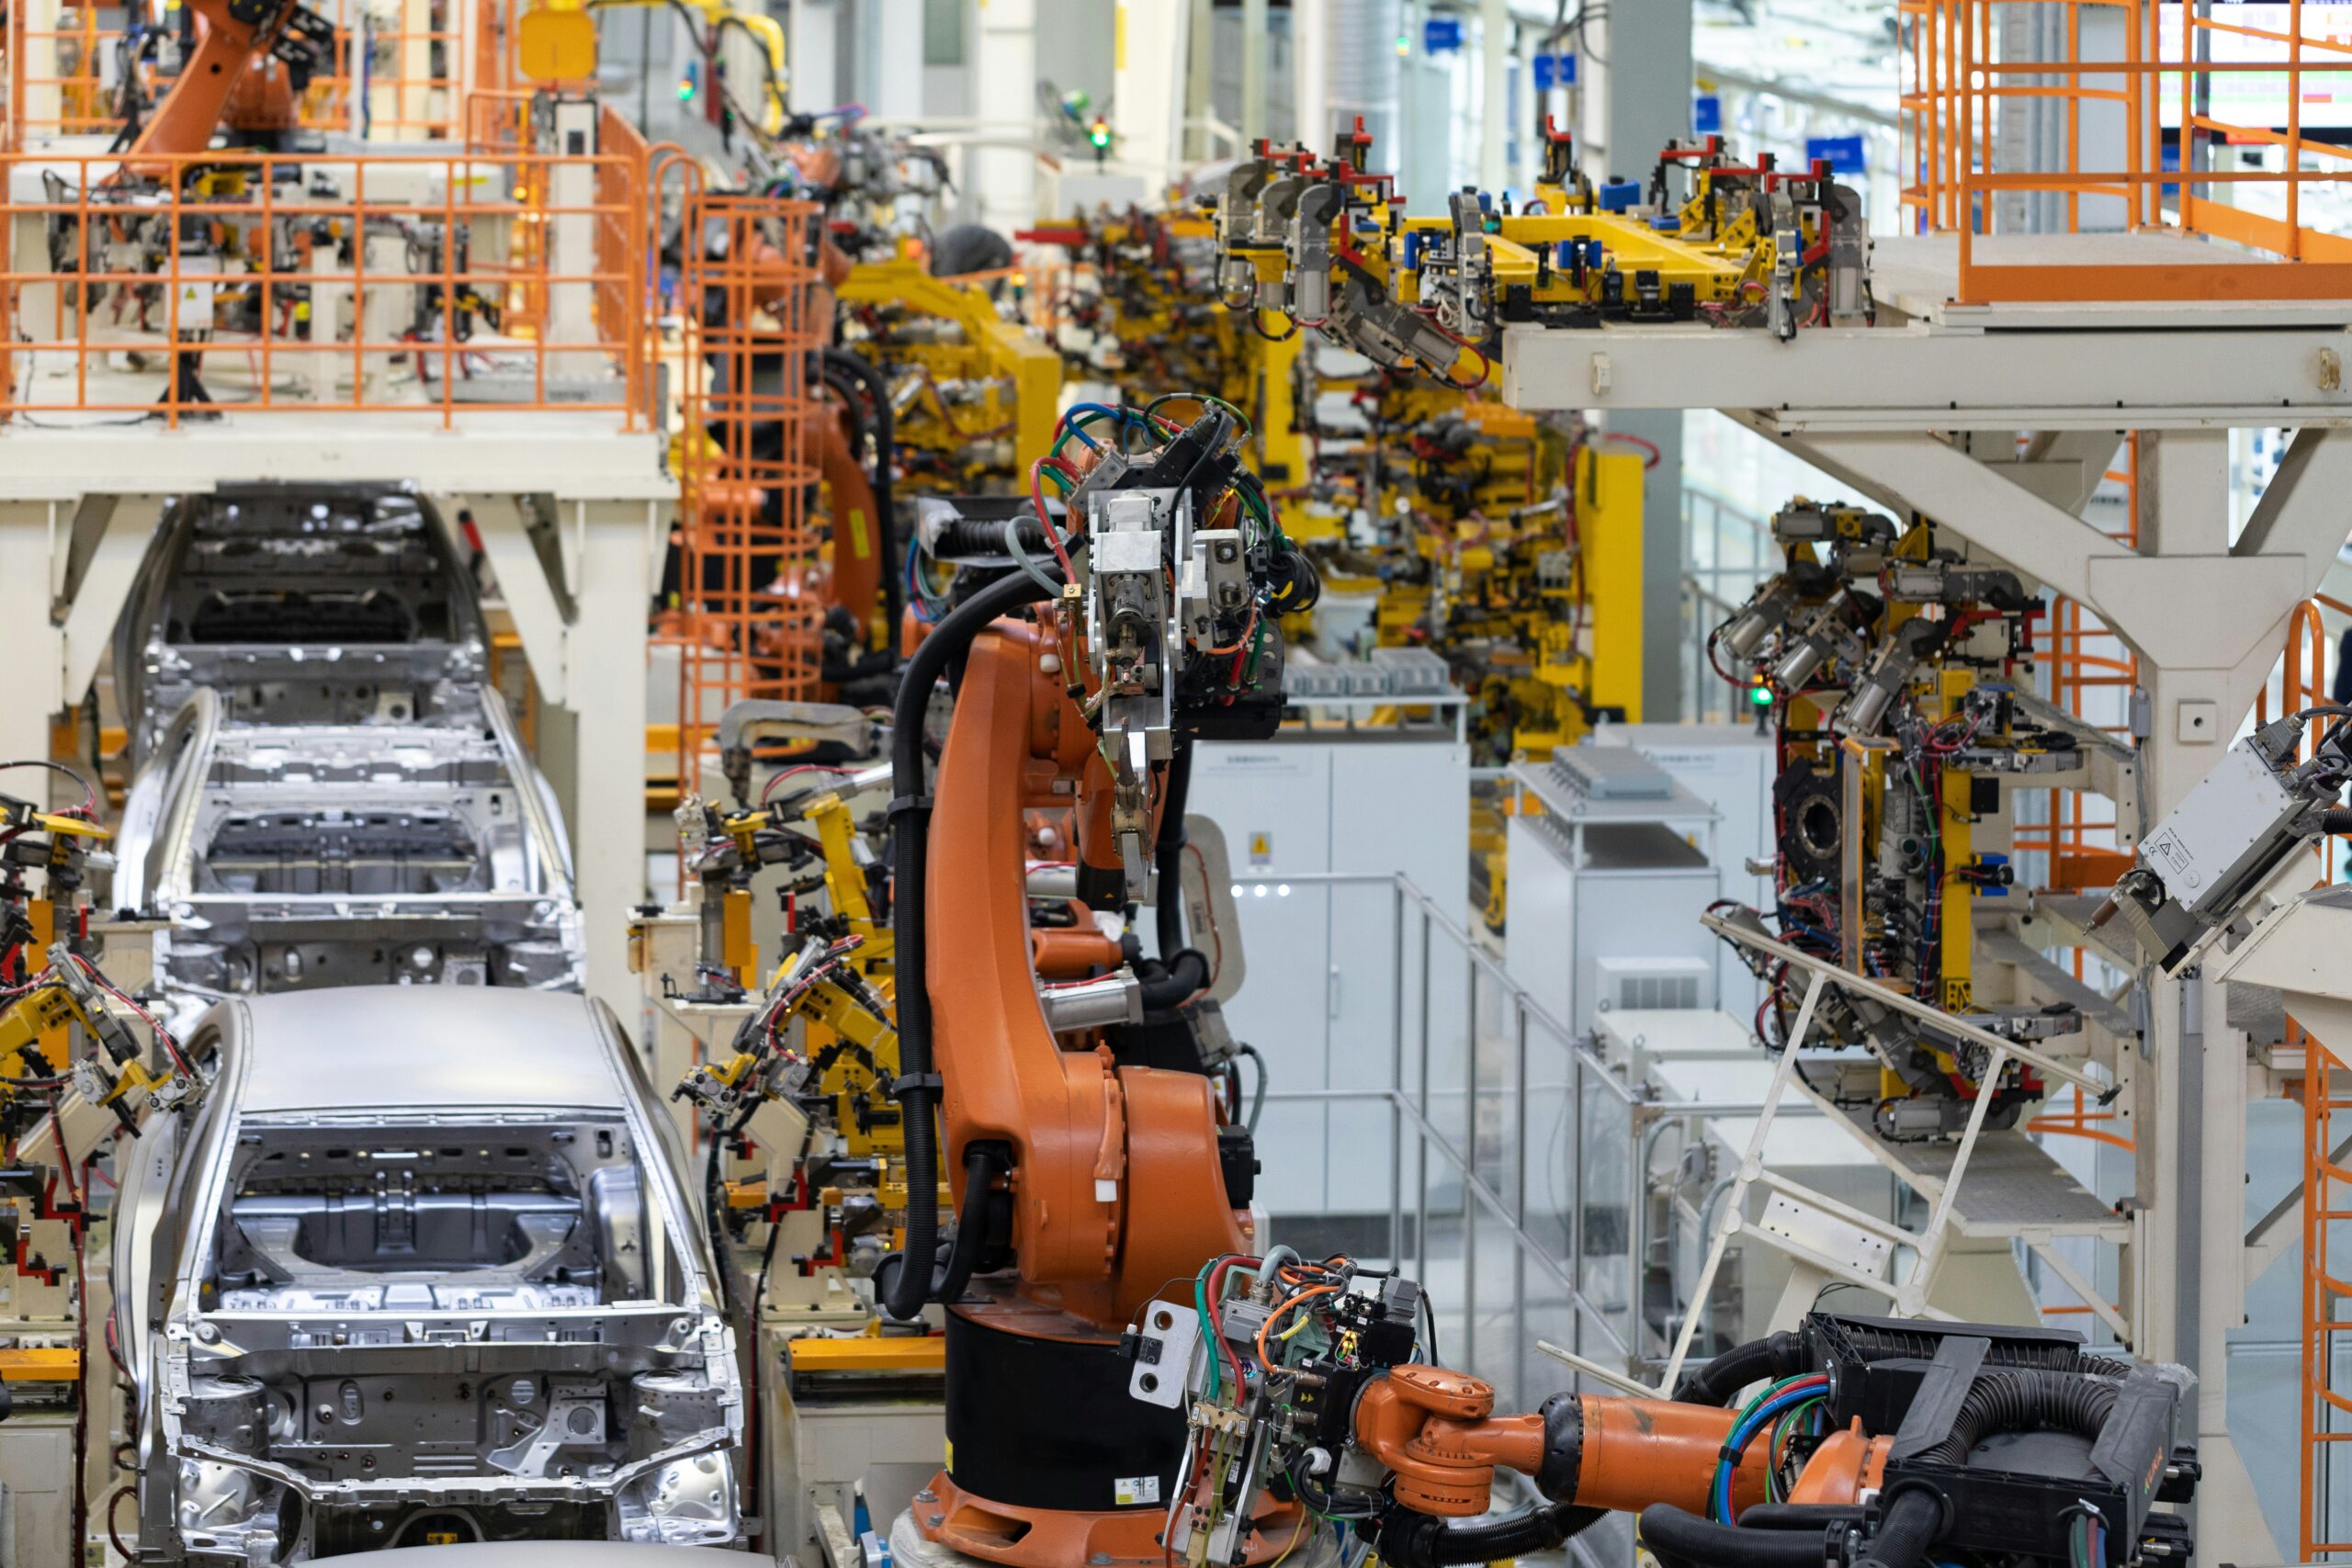
Реальні реалізації інтегрованих систем демонструють їх ефективність. Одним із таких прикладів є а шестиосьовий робот в поєднанні з a робот трек система, розроблена для автомобільної конвеєрної лінії. Таке налаштування дозволяє роботу виконувати кілька завдань, таких як зварювання та складання деталей, без необхідності використання кількох стаціонарних роботів, значно зменшуючи необхідний простір і підвищуючи гнучкість виробничої лінії.
Висновок
Завдяки нечуваному раніше рівню ефективності, точності та гнучкості промислових операцій поєднання шестиосьові роботи та сліди роботів являє собою значний прогрес у робототехніці. Функція шестиосьові роботи та робот трек стане лише важливішим, оскільки галузі продовжуватимуть розвиватися та вимагатимуть від своїх роботизованих систем більш складних і різноманітних завдань. На додаток до вдосконалення наявних виробничих можливостей, ці технології відкривають двері для майбутніх проривів, які ще більше змінять промисловий ландшафт.
Для галузей, які прагнуть покращити свої операційні можливості, прийняття шестиосьові роботи та сліди роботів пропонує перевірене рішення. Подальші дослідження та консультації з галузевими експертами можуть надати індивідуальну інформацію та стратегії для ефективного використання цих передових технологій.