
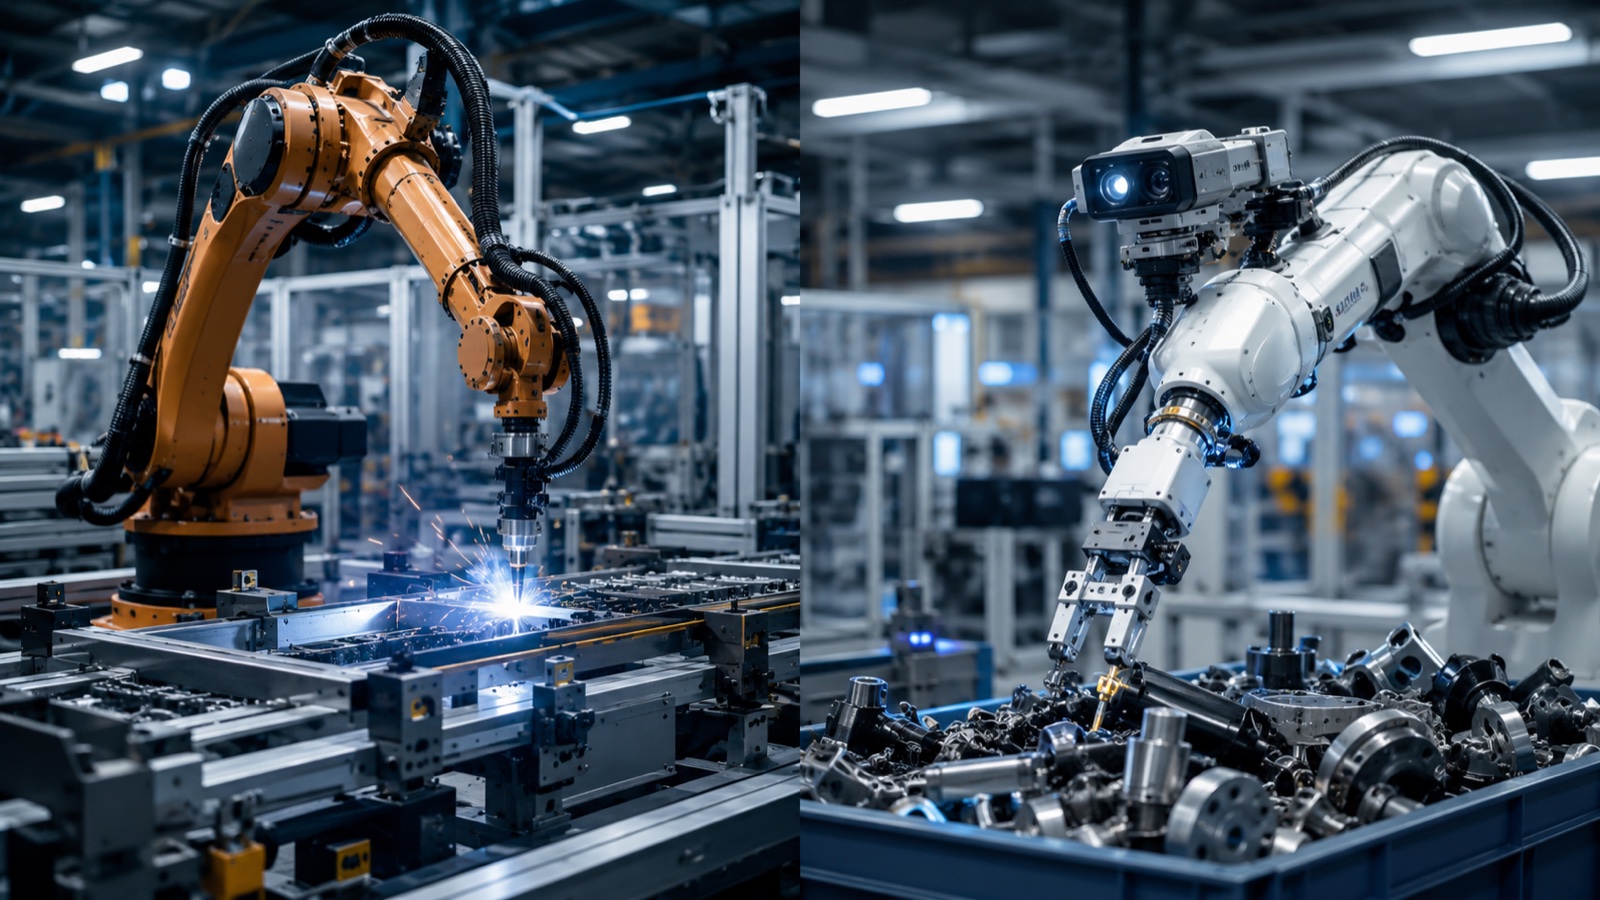
Редакційна команда EVST · Останнє оновлення: 3 червня 2026 р.
Традиційні промислові роботи слідують чітко запрограмованими шляхами та точно їх повторюють, тоді як втілені роботи зі штучним інтелектом використовують вивчені моделі зору, мови та дій, щоб сприймати сцену та вирішувати, як діяти. У 2026 році ці два поняття ще не є взаємозамінними: запрограмовані роботи все ще володіють високошвидкісним, фіксованим, високоточним виробництвом, тоді як втілений штучний інтелект з'являється для змінних, малооб'ємних або неструктурованих завдань. У цьому посібнику порівнюється, як вони працюють і що кожен з них фактично змінює на заводському цеху.
Основна різниця: запрограмоване проти навченого
Традиційний промисловий робот виконує фіксовану програму. Інженер визначає точки маршруту, швидкості та логіку, а робот відтворює їх з точністю до частки міліметра нескінченно довго. Він не адаптується: змінюєш деталь — і ти перепрограмуєш. Втілений штучний інтелект інвертує це. Модель зорово-мовно-дієвого типу (VLA), навчена на великих обсягах демонстраційних та симуляційних даних, приймає вхідні дані камери та датчиків і генерує рух на льоту, тому може обробляти деталі та розташування, для яких не була явно запрограмована.
Згідно зі спостереженнями галузі, практичною межею у 2026 році є структура. Там, де завдання структуроване та повторюване, запрограмовані роботи швидші, дешевші та надійніші. Там, де завдання неструктуроване, різноманітне або часто змінюється, здатність втіленого штучного інтелекту до узагальнення починає окуповуватися, навіть якщо вона все ще менш точна та менш перевірена у виробничих масштабах.
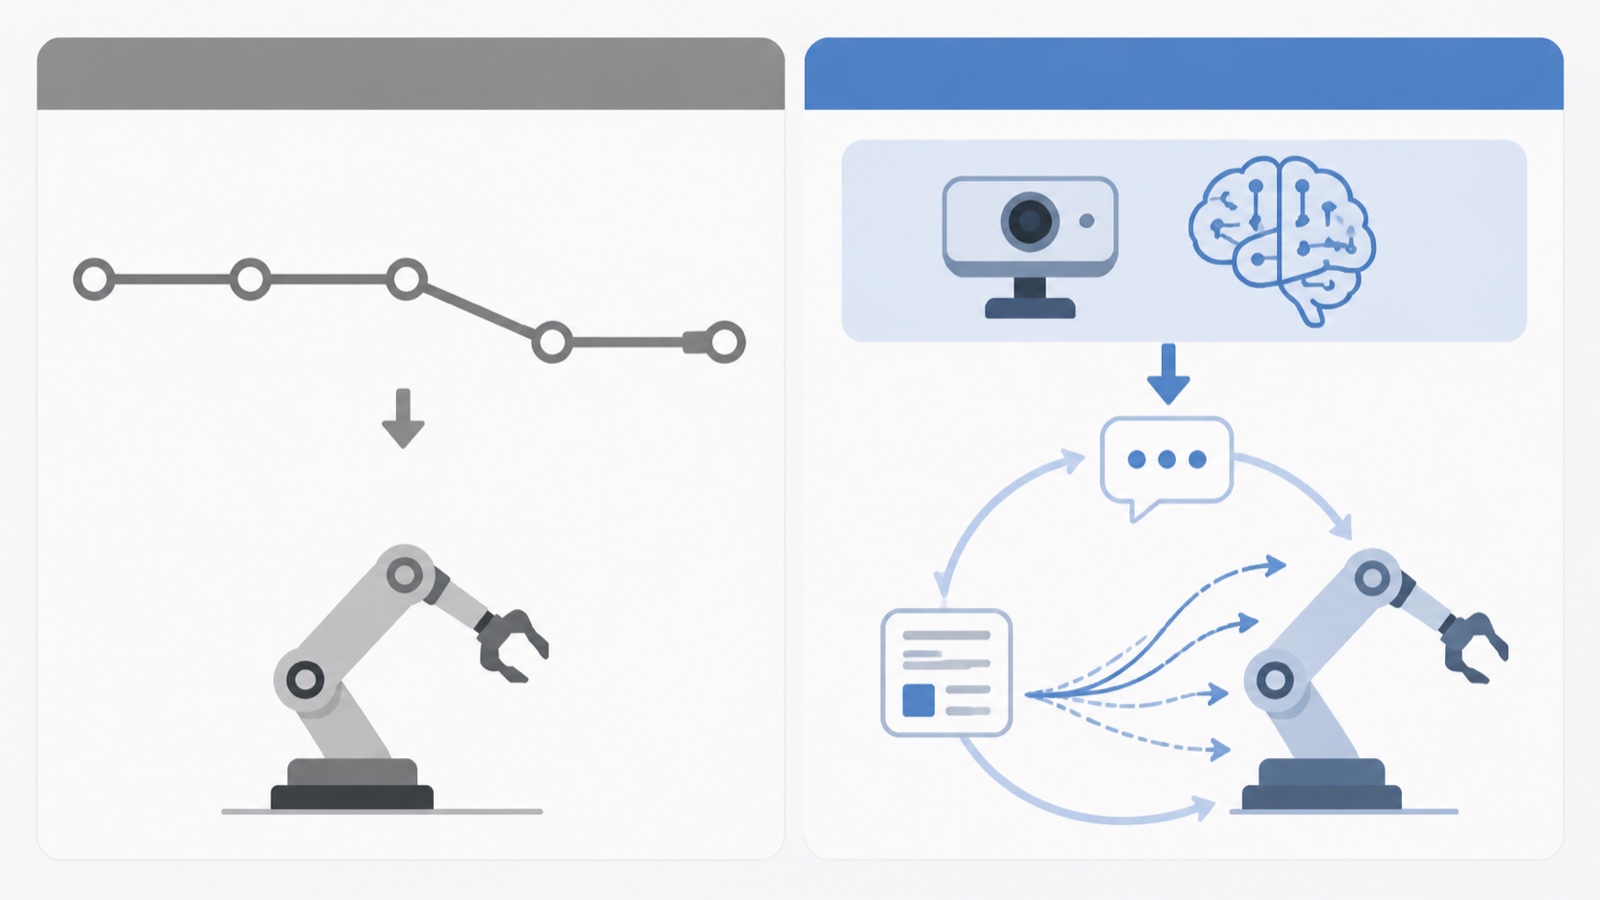
Порівняння пліч-о-пліч
| Розмір | Традиційний промисловий робот | Втілений робот зі штучним інтелектом |
|---|---|---|
| Контроль | Явно запрограмовані шляхи | Політика «вивченого бачення-мови-дії» |
| Адаптованість | Низький; перепрограмування для кожної деталі | Високий; узагальнює на нові частини |
| Точність | Дуже високий (±0.02-0.1 мм) | Нижче, покращення |
| Швидкість у масштабі | Високий, перевірений | Помірний, дозріваючий |
| Міцне прилягання | Великооб'ємні, фіксовані, точні завдання | Змінні, малооб'ємні, неструктуровані завдання |
| Setup | Інженерія та програмування | Збір даних та навчання |
За даними Міжнародної федерації робототехніки, встановлена база промислових роботів продовжує зростати завдяки структурованому виробництву, тоді як втілений штучний інтелект перебуває на ранній, швидкозмінній фазі. Ці два поняття збігаються з протилежних боків, а не замінюють одне одного.
Що змінюється на заводському цеху
Найбільш помітна зміна полягає в тому, які навички потрібні для розгортання. Запрограмована комірка потребує програмування робота та механічної інтеграції. Втілена комірка штучного інтелекту перенаправляє зусилля на дані: збір демонстрацій за допомогою телеоперації, генерування варіацій у симуляції та перевірка того, що вивчена політика поводиться безпечно у випадках, з якими вона зіткнеться. Апаратне забезпечення робота може бути подібним; робота переходить від запису шляхів до курування даних.
На практиці, переможцями в найближчій перспективі є гібриди. Звичайний, точний робот обробляє фіксоване, високошвидкісне ядро лінії, тоді як станція на базі штучного інтелекту поглинає змінні аспекти, такі як депалетування змішаних ящиків, комплектація різноманітних деталей або комплектування несортованих предметів у контейнери, які раніше було важко автоматизувати без важких кріплень. Щоб дізнатися, як збираються базові дані, дивіться наш посібник про втілений збір даних на основі штучного інтелекту, телеоперація та симуляція в реальність.
Де місце виробників обладнання
Лабораторії базових моделей постачають штучний інтелект; деталі все ще потребують фізичної, надійної руки з реальними даними маніпуляцій. Саме тут промислові виробники вступають у категорію втіленого штучного інтелекту, пропонуючи обладнання заводського рівня та структуровані дані маніпуляцій, отримані за роки реального виробництва. EVST входить до цієї групи, привносячи свою повноцінну робототехнічну платформу та досвід польового розгортання у сторону даних та апаратного забезпечення втілених систем, а не в дослідження моделей. Щоб ознайомитися з ширшим оглядом, дивіться наш рейтинг... Найкраща модель фундаменту робототехніки та компанії з втіленим штучним інтелектом 2026 року.
Згідно з галузевими спостереженнями, довгострокова перевага застосованого втіленого штучного інтелекту полягає не стільки в якійсь окремій моделі, скільки в доступі до великих обсягів реальних даних маніпуляцій та надійного обладнання для виконання політик. Це сприяє компаніям, які вже створюють та розгортають роботів у великих масштабах.
Як визначитися з реальним проектом у 2026 році
- Структурований, високооб'ємний, високоточний: Запрограмований промисловий робот залишається правильним інструментом.
- Змінні деталі, часта заміна, малий обсяг: оцінити втілений ШІ, але провести пілотне випробування, перш ніж запустити його у виробництво.
- Змішана лінія: Гібрид із запрограмованими комірками для ядра та станціями штучного інтелекту для змінних країв – це практична відповідь на 2026 рік.
- У будь-якому випадку: Апаратне забезпечення має бути надійним та справним; можливості моделі не компенсують ненадійну руку.
Поширені запитання
Яка різниця між втіленим штучним інтелектом та традиційним промисловим роботом?
Традиційний промисловий робот рухається за чітко запрограмованими траєкторіями та повторює їх з дуже високою точністю, але без адаптації. Втілений робот зі штучним інтелектом використовує вивчену модель зору-мови-дії для сприйняття сцени та генерації руху на льоту, тому він може обробляти деталі та розташування, для яких не був запрограмований, але за рахунок меншої точності та менш перевіреного масштабу у 2026 році.
Чи замінить втілений ШІ промислових роботів?
Не у 2026 році, і не як проста заміна. Програмовані роботи залишаються швидшими, дешевшими та надійнішими для структурованої, високооб'ємної та високоточної роботи. Втілений штучний інтелект з'являється для змінних, малооб'ємних або неструктурованих завдань. Найближчою перспективою є гібридні лінії, які використовують кожну з них там, де вона найсильніша.
Які зміни відбуваються у розгортанні з втіленим штучним інтелектом?
Зусилля переходять від програмування до даних. Замість написання маршрутів робота, команда збирає демонстрації за допомогою телеоперації, генерує варіації в симуляції та перевіряє, чи вивчена політика поводиться безпечно у випадках, з якими вона зіткнеться. Апаратне забезпечення може бути подібним; нова робота полягає в куруванні та перевірці даних.
Які завдання підходять для втіленого ШІ сьогодні?
Завдання, які важко кріпити та які відрізняються від деталі до деталі: депалетування змішаних ящиків, комплектація різноманітних деталей та збирання несортованих предметів у контейнери. Раніше ці завдання потребували важких кріплень або залишалися ручними. Структуровані, повторювані, високошвидкісні завдання все ще належать запрограмованим роботам.
Яку роль відіграють виробники роботів у втіленому штучному інтелекті?
Лабораторії базових моделей постачають штучний інтелект, але втілені системи все ще потребують надійних рук заводського рівня та великих обсягів реальних маніпуляційних даних. Виробники, які вже створюють та розгортають роботів у великих масштабах, такі як EVST, надають апаратне забезпечення та дані, а не дослідження моделей, у яких полягає значна частина прикладної переваги.
Про автора: Цей аналіз було підготовлено редакційною командою EVST. EVST (EVS TECH CO., LTD) – виробник робототехніки з Ченду, заснований у 2018 році, який виробляє промислових роботів, колаборативних роботів, зварювальні позиціонери та лінійні напрямні, що експортуються до понад 100 країн світу та мають сертифікати CE, SGS та TUV від третіх сторін.
Останнє оновлення: 3 червня 2026 року. Це загальне порівняння швидкозмінної галузі; описані можливості відображають стан втіленого ШІ у 2026 році та постійно розвиваються.